`timescale 1ns / 1ps
//
// Company:
// Engineer:
//
// Create Date:
// Design Name:
// Module Name: DIV
// Project Name:
// Target Devices:
// Tool Versions:
// Description:
//
// Dependencies:
//
// Revision:
// Revision 0.01 - File Created
// Additional Comments:
//
//


module division
    (
        input   wire    [31:0]  dividend            ,
        input   wire    [31:0]  divisor             ,
        input   wire            start               ,
        input   wire            sys_clk             ,
        input   wire            sys_rst_n           ,
        output  wire    [31:0]  q                   ,
        output  wire    [31:0]  r                   ,
        output  wire            busy                ,
        output  wire            valid
);
    reg [4:0] count;
    reg [31:0] reg_q;
    reg [31:0] reg_r;
    reg [31:0] reg_b;
    reg busy2,r_sign;
    reg out_busy    ;
    reg flag1,flag2;
    wire ready;
    wire [32:0] add_sub;
    wire [31:0] r_temp;
    wire [31:0] q_temp;
    assign  busy    =   out_busy    ;
    assign  valid   =   ~out_busy   ;
    assign ready=~out_busy&busy2;
    assign add_sub=r_sign?({reg_r,q_temp[31]}+{1'b0,reg_b}):({reg_r,q_temp[31]}-{1'b0,reg_b});
    assign q_temp=reg_q;
    assign q=flag1?(~q_temp+1):q_temp;
    assign r_temp=r_sign?reg_r+reg_b:reg_r;
    assign r=flag2?(~r_temp+1):r_temp;
    always @ (posedge sys_clk or negedge sys_rst_n)
    begin
        if( sys_rst_n == 1'b0 )
        begin
            count <=  5'b0;
            out_busy  <=  1'b0;
            busy2 <=  1'b0;
        end
        else
        begin
            busy2 <=  out_busy;
            if( start == 1'b1 )
            begin
                reg_r<=32'b0;
                count<=5'b0;
                r_sign<=1'b0;
                out_busy<=1'b1;
                flag1<=dividend[31]^divisor[31];
                flag2<=dividend[31];
                reg_q<=dividend[31]?~(dividend-1):dividend;
                reg_b<=divisor[31]?~(divisor-1):divisor;
            end
            else if( out_busy == 1'b1 )
            begin
                reg_q  <=  { reg_q[30:0],~add_sub[32] }    ;
                reg_r  <=  add_sub[31:0];
                r_sign <=  add_sub[32];
                count  <=  count+5'b1;
                if( count == 5'b11111 )
                begin
                   out_busy    <=  0;
                end
            end
        end
    end
endmodule
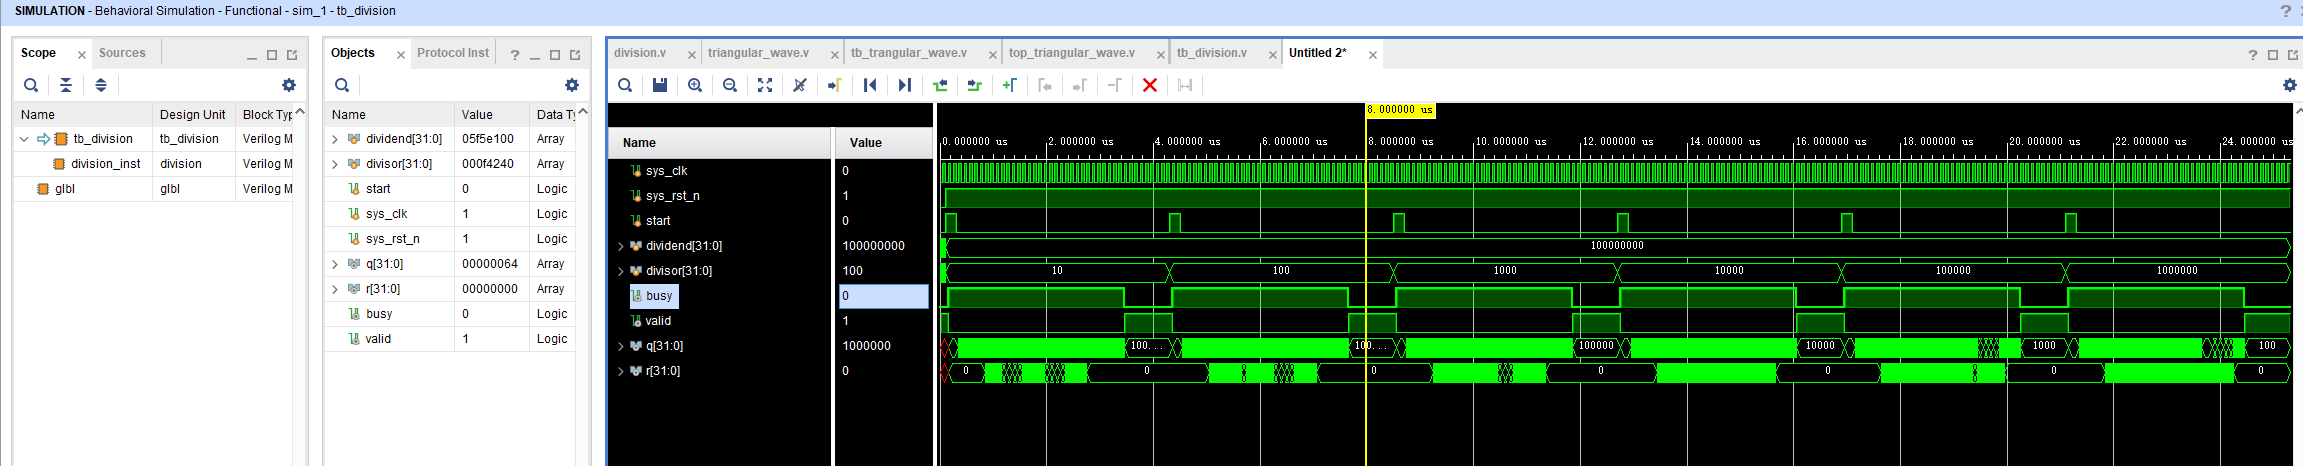
tb
`timescale 1ns / 1ps
//
// Company:
// Engineer:
//
// Create Date: 2025/04/10 11:24:59
// Design Name:
// Module Name: tb_division
// Project Name:
// Target Devices:
// Tool Versions:
// Description:
//
// Dependencies:
//
// Revision:
// Revision 0.01 - File Created
// Additional Comments:
//
//


module tb_division();

	// Inputs
	reg [31:0] dividend;
	reg [31:0] divisor;
	reg start;
	reg sys_clk;
	reg sys_rst_n;

	// Outputs
	wire [31:0] q;
	wire [31:0] r;
	wire busy;
	wire   valid   ;

	// Instantiate the Unit Under Test (UUT)
	division division_inst (
		.dividend(dividend),
		.divisor(divisor),
		.start(start),
		.sys_clk(sys_clk),
		.sys_rst_n(sys_rst_n),
		.q(q),
		.r(r),
		.busy(busy),
		.valid(valid)
	);

	initial
	begin
		dividend = 0;
		divisor = 0;
		start = 0;
		sys_clk = 0;
		sys_rst_n = 0;
		#100;
		sys_rst_n =   1'b1    ;
		start = 1;
		dividend = 32'd1_0000_0000;
		divisor = 32'd10;
		#200;
		start = 0;
		#4000;

		start = 1;
		dividend = 32'd1_0000_0000;
		divisor = 32'd100;
		#200;
		start = 0;
		#4000;

		start = 1;
		dividend = 32'd1_0000_0000;
		divisor = 32'd1000;
		#200;
		start = 0;
		#4000;

		start = 1;
		dividend = 32'd1_0000_0000;
		divisor = 32'd1_0000;
		#200;
		start = 0;
		#4000;

		start = 1;
		dividend = 32'd1_0000_0000;
		divisor = 32'd10_0000;
		#200;
		start = 0;
		#4000;

		start = 1;
		dividend = 32'd1_0000_0000;
		divisor = 32'd100_0000;
		#200;
		start = 0;
		#4000;

		$finish;

	end

	always
	begin
		#50;
		sys_clk = ~sys_clk;
	end

endmodule