2025年成为人形机器人产业化元年,行业已突破早期实验室研发阶段,进入"场景验证+量产爬坡"新周期,预计2031年具身智能市场规模有望突破万亿元。这一进程的背后,是硬件算力、实时控制、环境适应等底层技术的系统性突破------而如何将这些技术凝聚为可靠的"机器智能",正成为行竞争的关键战场。
产业升级的"隐形门槛":高动态场景下的技术耦合挑战
具身智能机器人的终极目标,是让机器具备"类人"的感知、决策与执行能力。然而,在工业质检、家庭服务、户外巡检等场景中,机器人需面对三大核心挑战:
1
**多模态感知的实时融合:**视觉、语音、力觉等异构数据的同步处理与决策;
2
**高精度运动的绝对可靠性:**在震动、温差、电磁干扰等复杂环境下保持亚毫米级控制精度;
3
**紧凑形态下的性能平衡:**小体积、低功耗与高算力、强散热的矛盾。
这些挑战的本质,是硬件架构、操作系统、通信协议的深度耦合能力。传统方案往往采用"堆叠式"设计,导致算力单元、控制单元、传感单元相互割裂,难以满足高动态场景的协同需求。
技术范式重构:从"模块叠加"到"全域协同"
目前,行业内正通过"感知-决策-执行"一体化架构,推动机器人技术范式的根本性变革:
-
**算力与控制的异构融合:**采用"AI芯片+实时控制器"双核架构,兼顾大模型推理与硬实时控制;
-
**时间敏感型通信协议:**通过PTP、EtherCAT等协议实现微秒级时间同步,消除多轴协同误差;
-
**自适应环境界面:**嵌入自感知模块与智能运维系统,实现故障预警与动态降载;
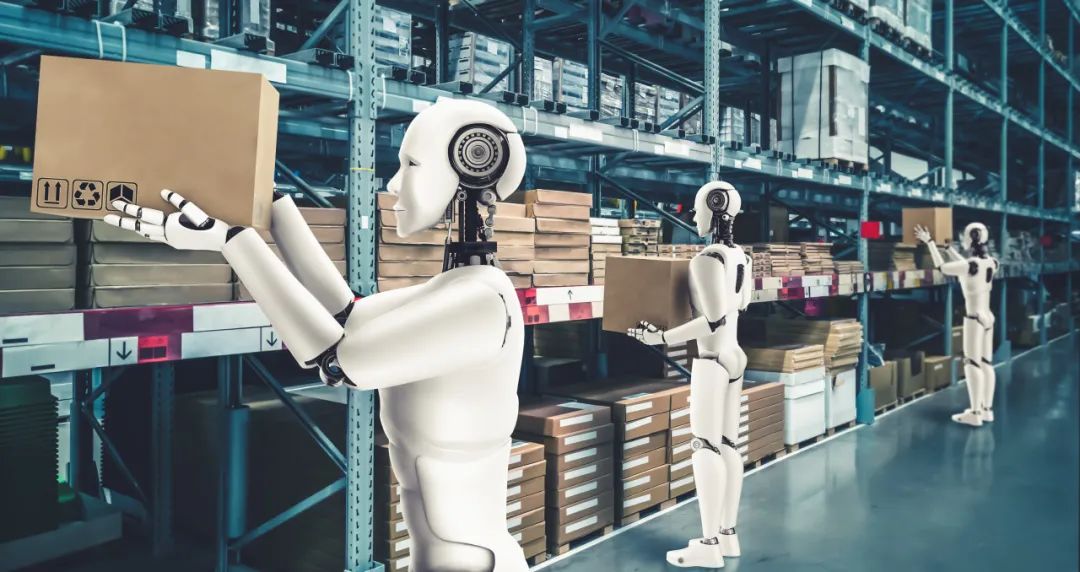
以仓储物流场景为例,机器人需在每秒处理数十GB点云数据的同时,控制机械臂以毫米级精度抓取货物------这对系统的全链路协同能力提出了近乎苛刻的要求。
产业落地:从"技术可用"到"场景可靠"
当前,具身机器人的应用正从标准化工业场景向非结构化环境加速渗透:
-
**智能制造:**工业生产、汽车焊装、3C电子装配等场景中,机器人需在强电磁干扰下实现极高运动精度;
-
**智慧医疗:**手术辅助机器人依赖多模态感知与亚微秒级控制,确保操作安全;
-
**极限作业:**航天作业、灾难救援等场景要求机器人在-20℃至60℃宽温范围内稳定运行。
这些场景的共性需求是:在极端条件下,仍能保持"感知-决策-执行"链路的绝对可靠性。
实践:以核心技术锚定产业需求
在具身智能机器人领域,信迈通过"硬实时控制+高算力融合"的技术路径,为行业提供了可复用的解决方案:
-
**实时操作系统优化:**通过Linux内核实时补丁深度优化,实现毫秒级任务响应与微秒级时间同步,攻克传统方案指令抖动过大的行业难题,为机器人运动控制赋予"生物级"流畅性。
-
**全域时间同步:**基于PTP精密时间协议与EtherCAT主站协议,构建多轴协同的亚微秒级同步网络,攻克传统方案200μs时间抖动的性能瓶颈,确保高动态场景下的运动轨迹一致性。
-
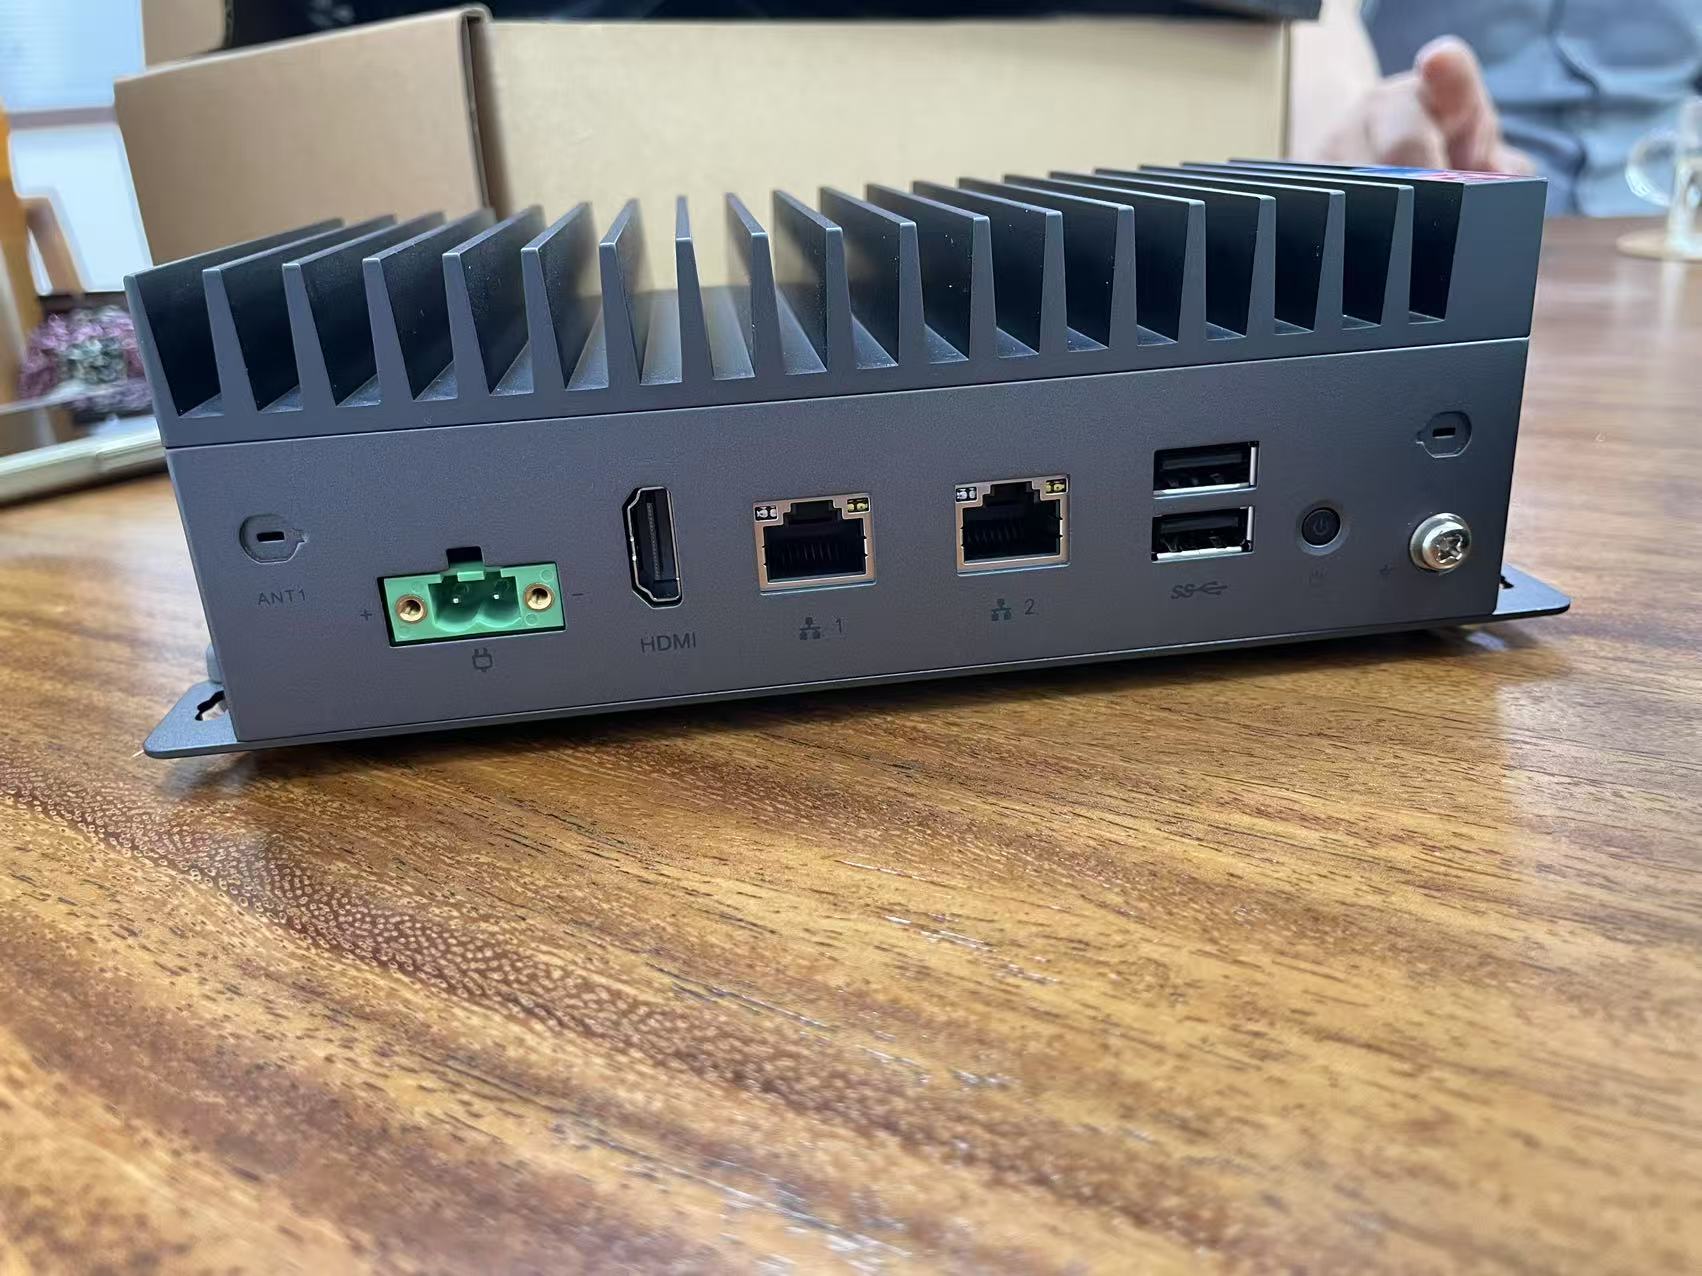
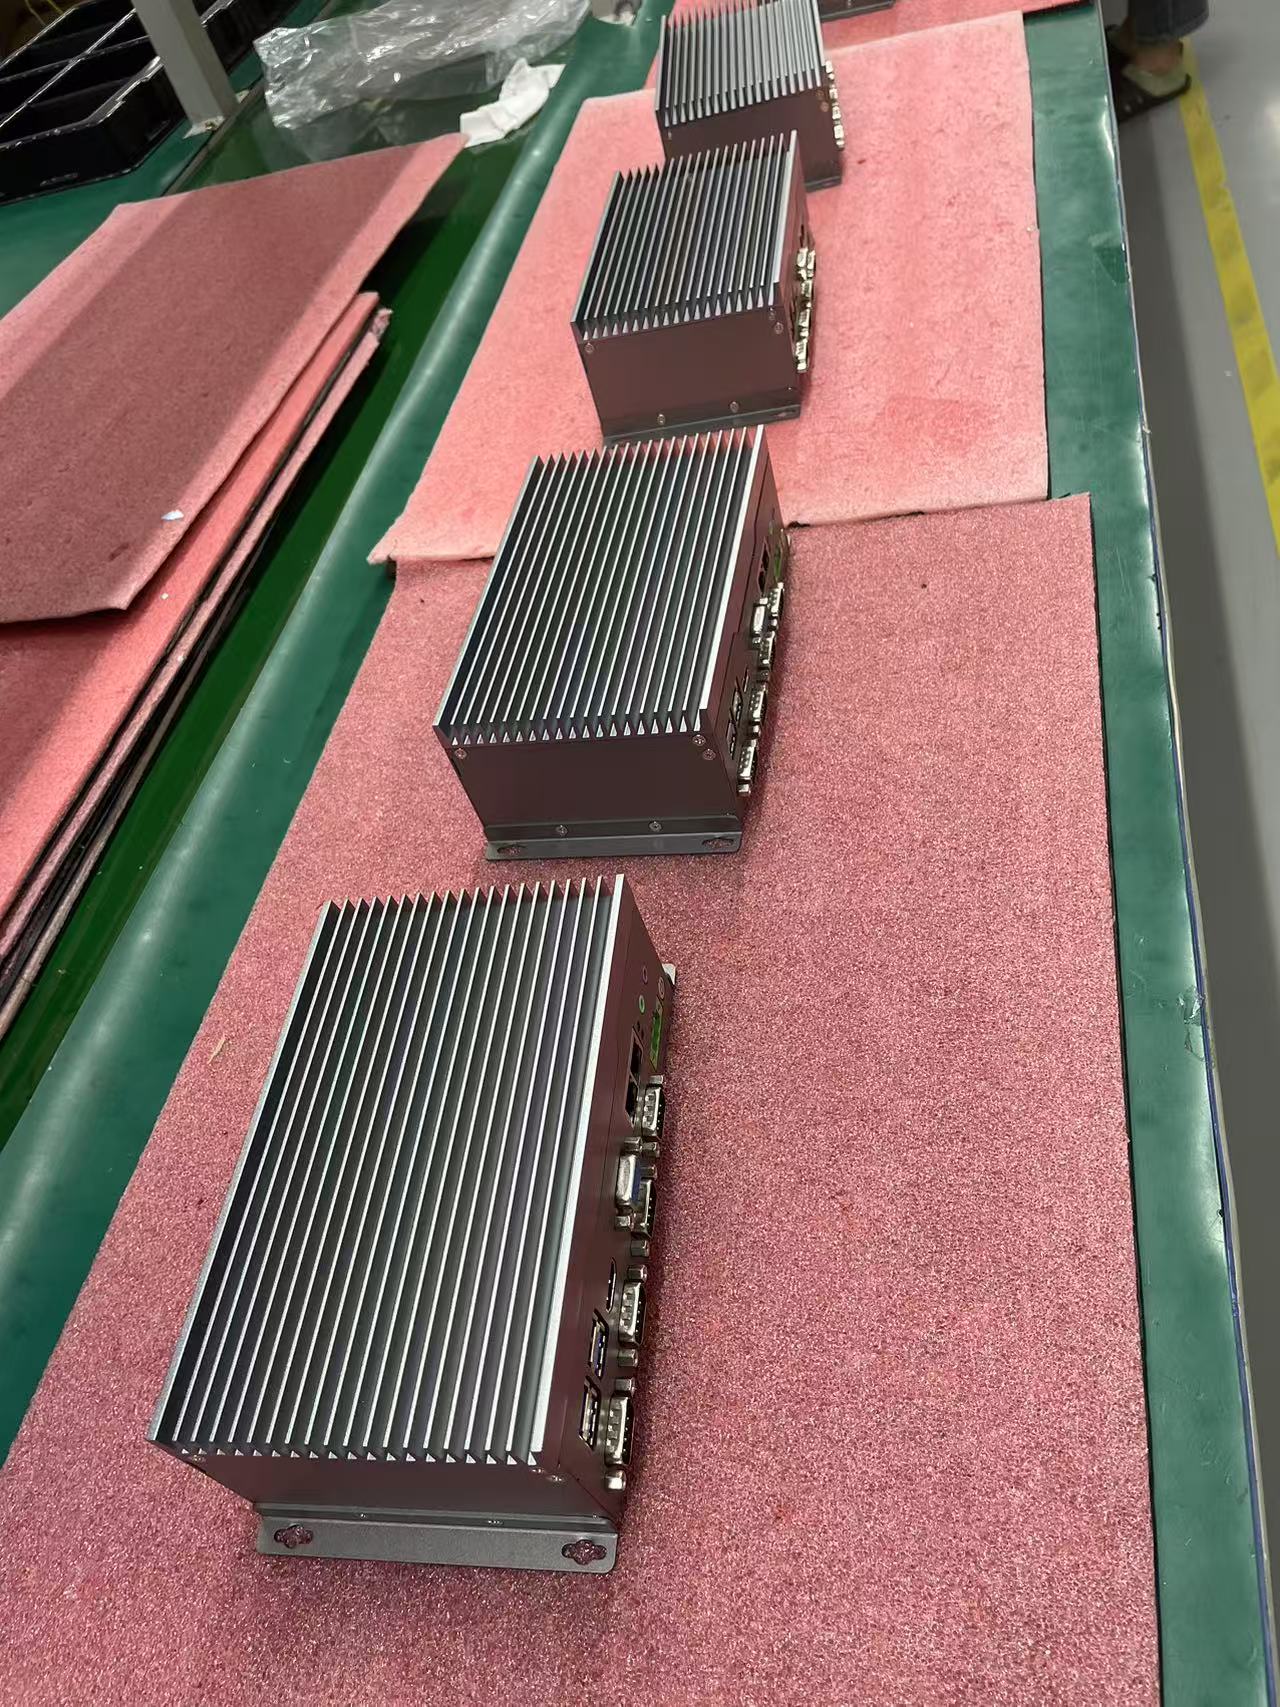
**紧凑型高可靠设计:**自研散热系统(风扇+热管+鳍片)与三防涂层工艺,在同等性能下将控制器体积缩减30%,支持-20℃~60℃宽温运行,实现高性能与低功耗的完美平衡,无惧粉尘、震动、电磁干扰等工业级严苛环境挑战。
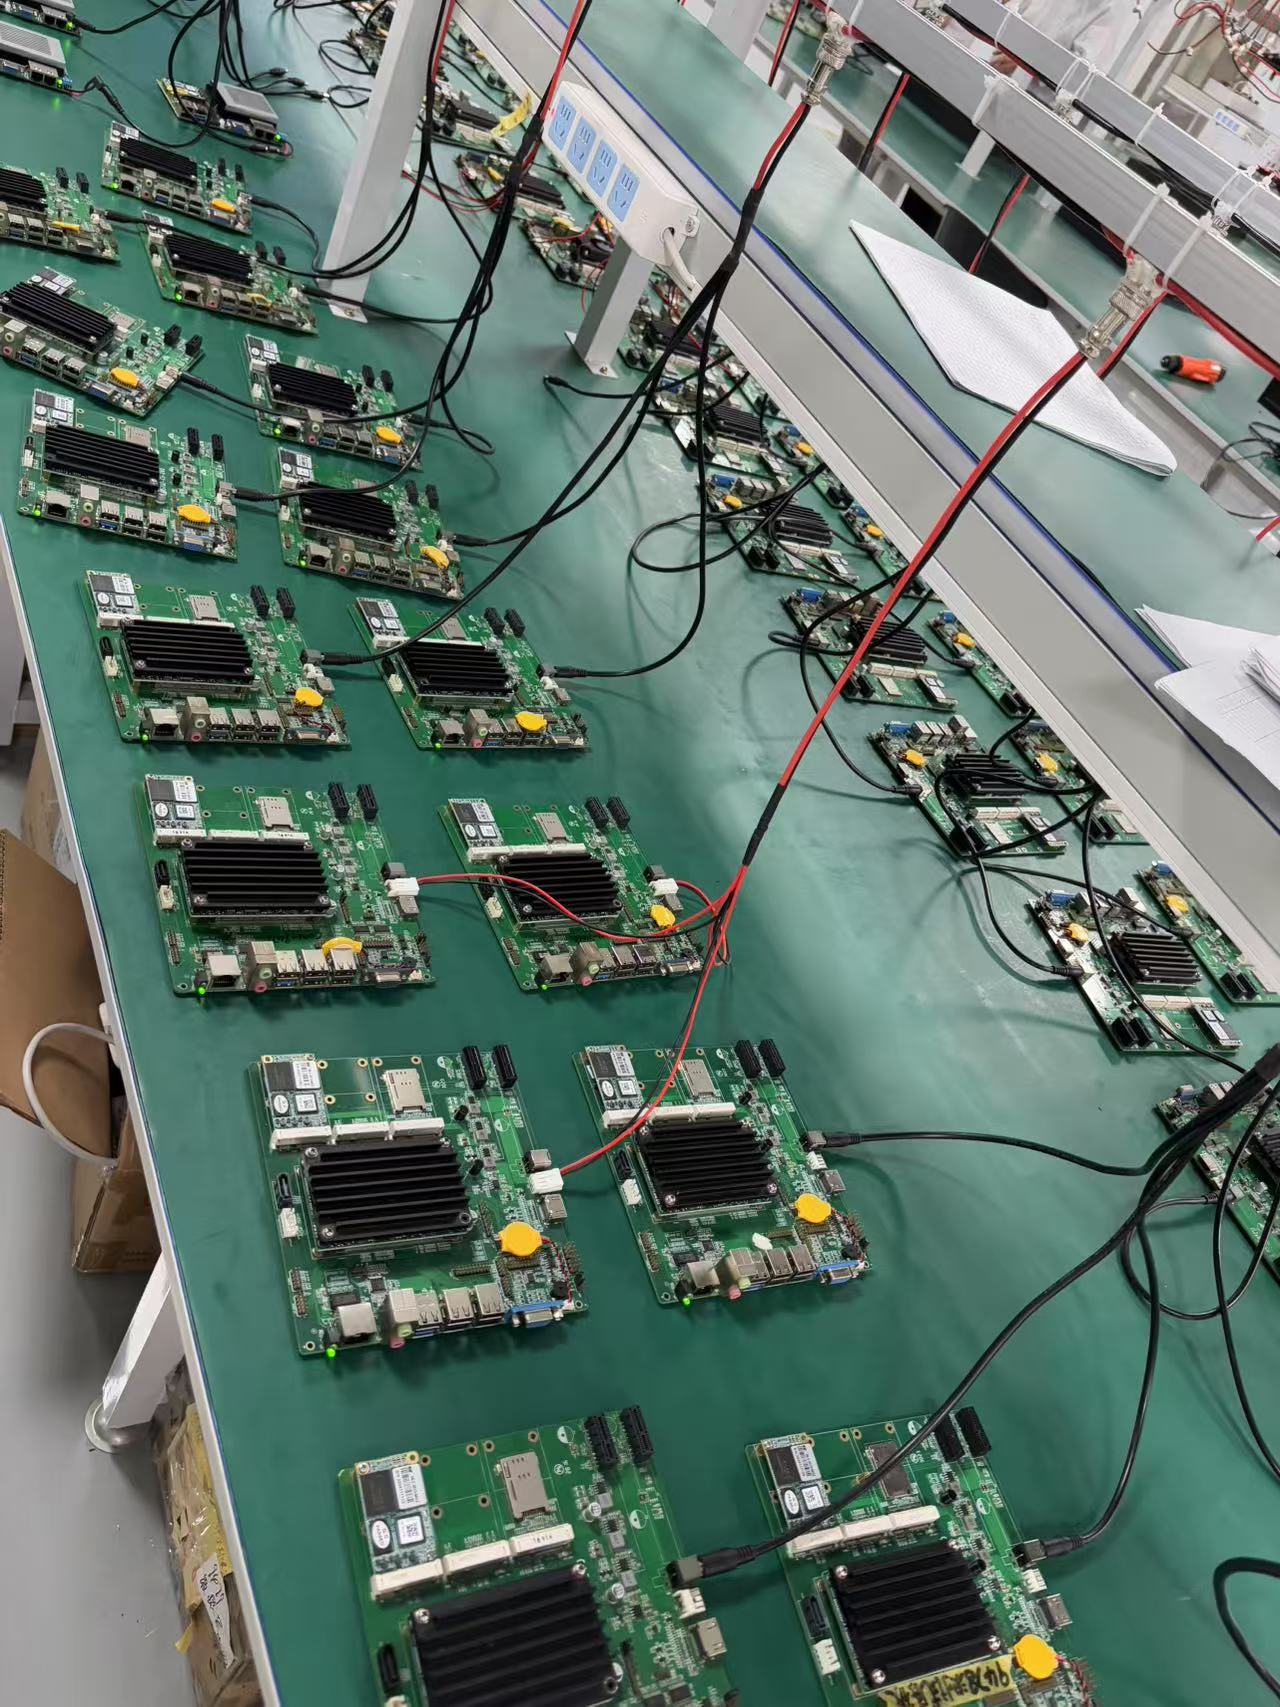
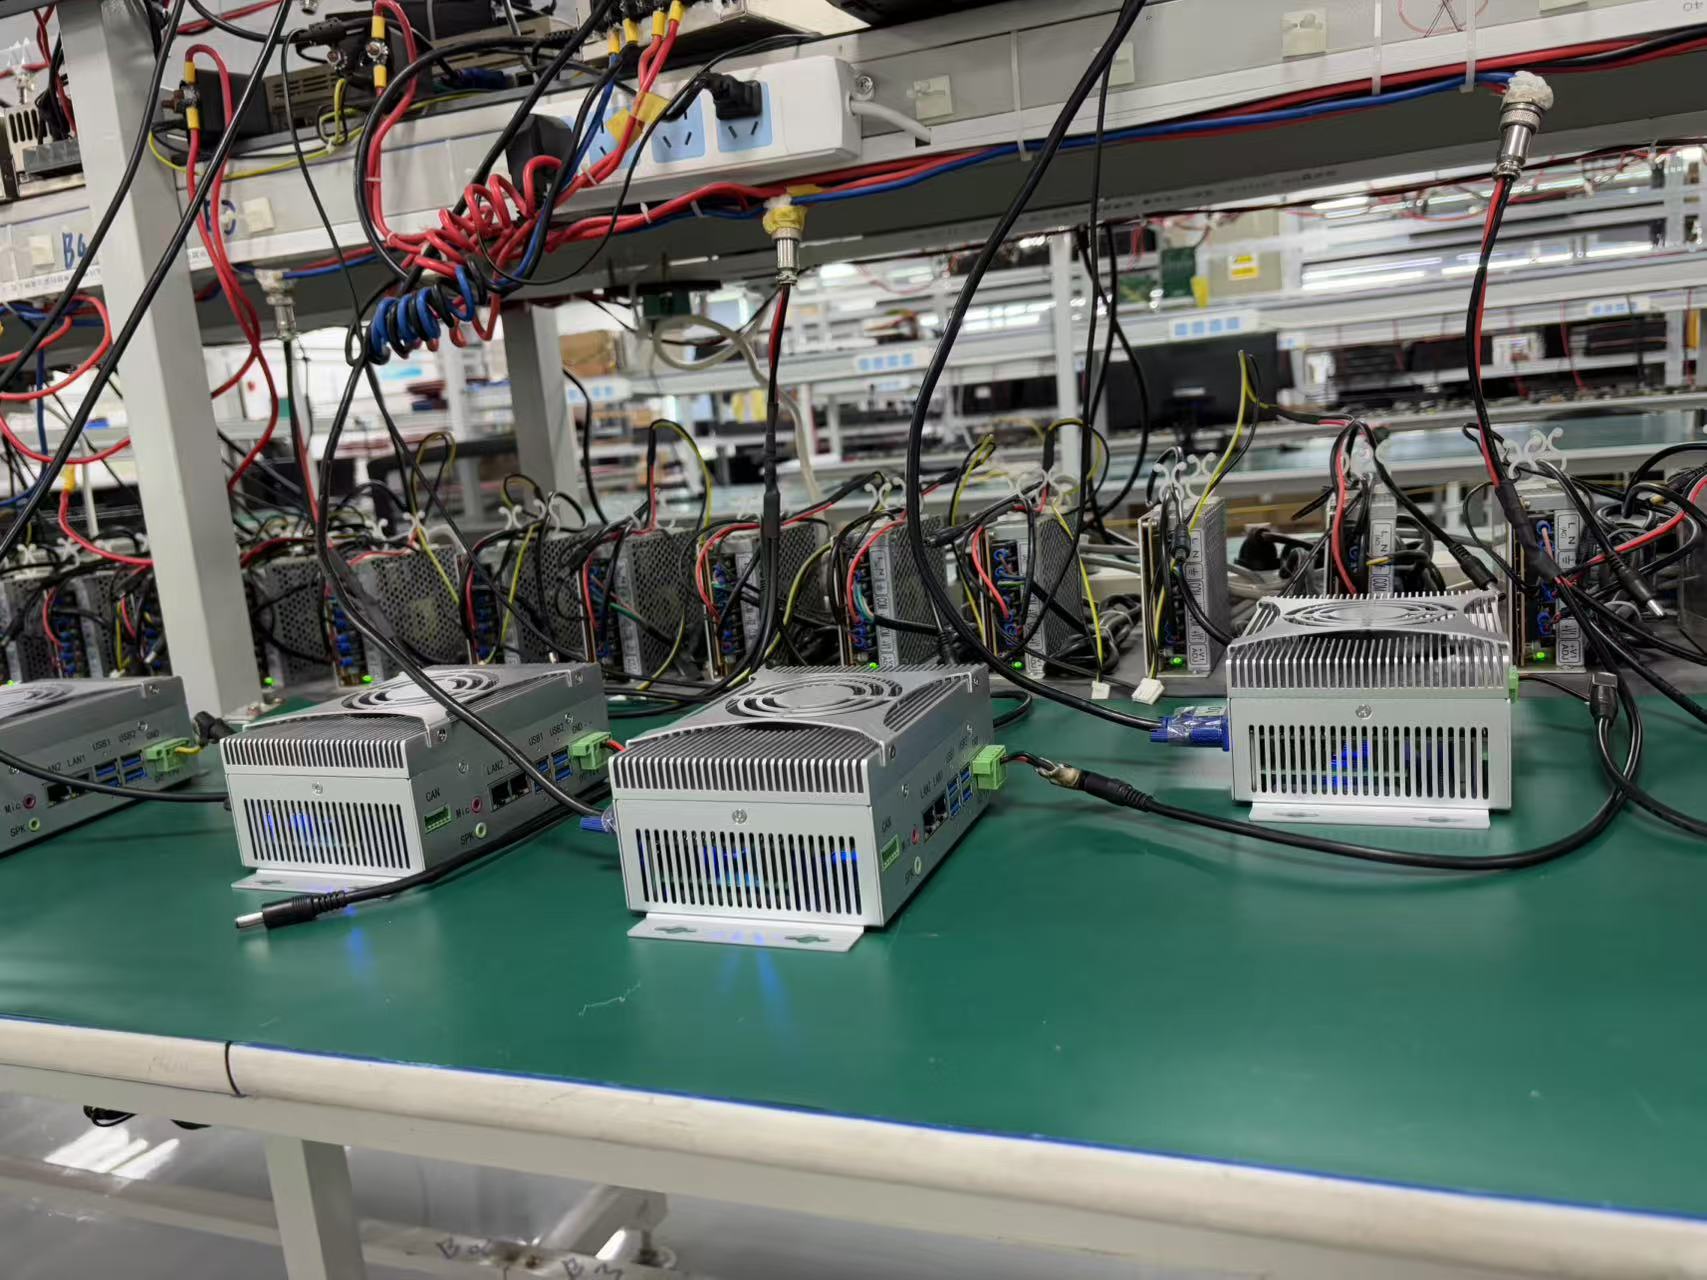
信迈产品矩阵已逐步应用于人形机器人、工业机器人、服务机器人、机械臂等场景,并通过模块化架构与智能运维套件(小助手SDK),显著降低客户集成与维护成本。
具身智能机器人的发展,本质是一场"技术-场景-成本"的三角博弈。当行业跨越单点创新的阶段后,唯有通过硬件、算法、系统的深度协同,才能实现从"功能机"到"智能体"的质变。以实时控制、高算力融合、工业级可靠性为核心锚点,不仅为当下场景提供了高性价比的解决方案,更通过开放生态与持续迭代,助力行业加速迈向"全域智能"的新纪元。