复刻低成本机械臂 SO-ARM100 标定篇

视频讲解:

复刻低成本机械臂 SO-ARM100 标定篇

组装完机械臂后,要进行初始标定,参考github的markdown

lerobot/examples/10_use_so100.md at main · huggingface/lerobot

只有从臂,所以arms里面只填follower即可

复制代码
python lerobot/scripts/control_robot.py \
  --robot.type=so100 \
  --robot.cameras='{}' \
  --control.type=calibrate \
  --control.arms='["main_follower"]'

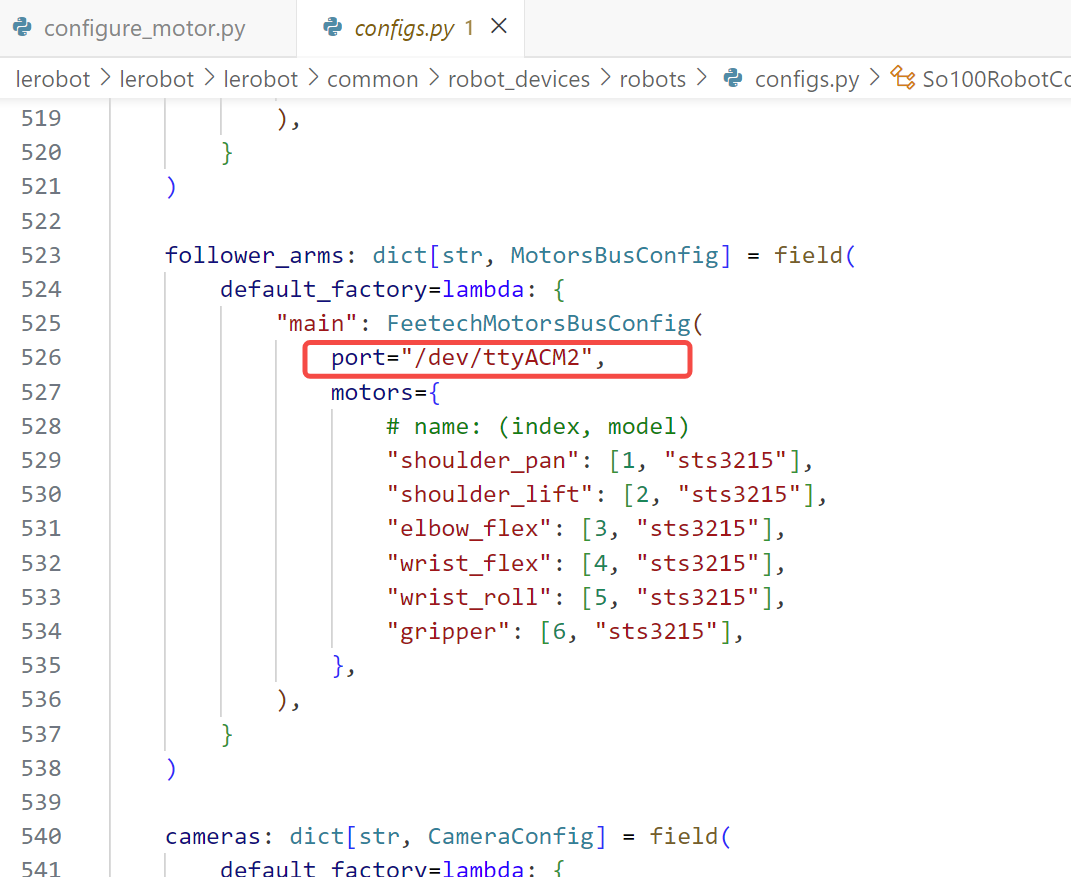
直接运行一般会报错,因为configs.py中配置的串口是2和3,需要改成机器中的,比如ttyACM0

lerobot/lerobot/lerobot/common/robot_devices/robots/configs.py
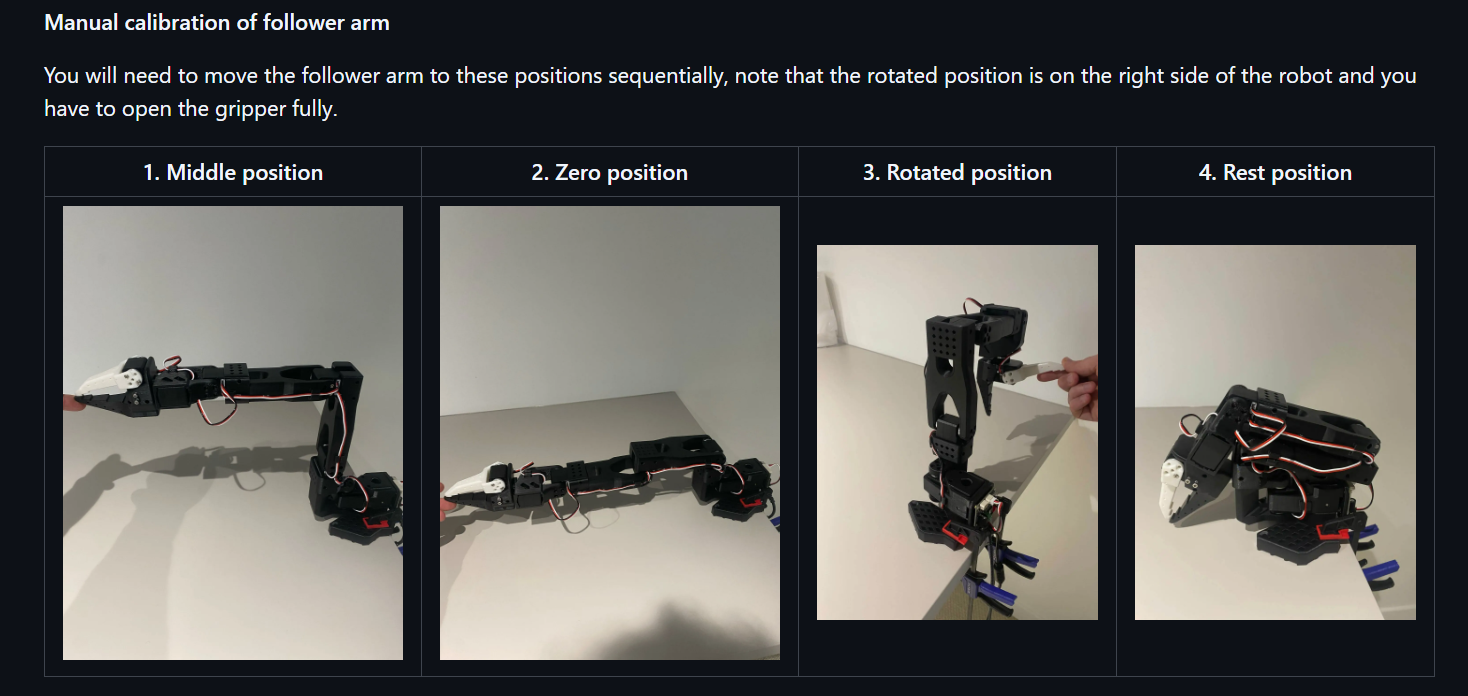
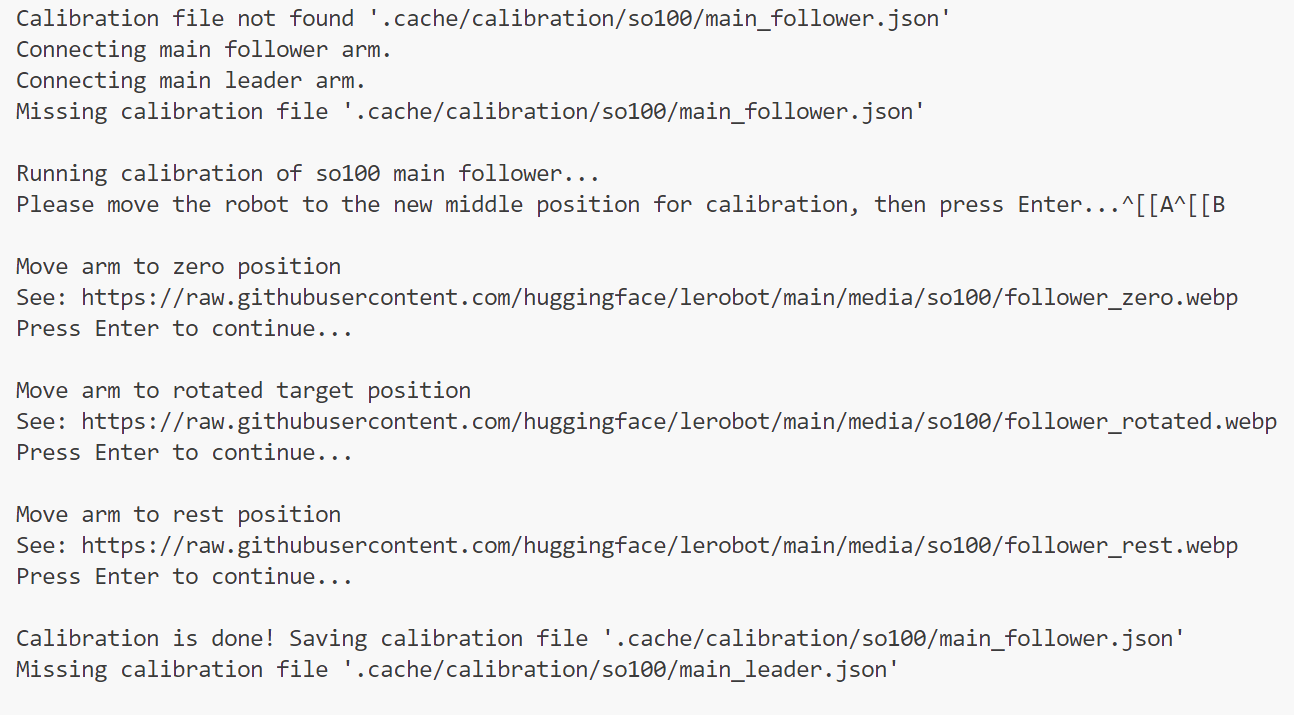
然后参考控制台输出的内容,按照图示将这些位置依次摆好,然后回车
最后标定完之后,会将标定数据保存在.cache/calibration/so100/main_follower.json
打开这个文件看下

相关推荐
火山引擎开发者社区7 分钟前
从企业开发者到 Agent 先锋,火山引擎 Agent 先锋计划邀你进击!
人工智能
这张生成的图像能检测吗20 分钟前
(论文速读)Ponder:通过神经渲染进行点云预训练
人工智能·深度学习·机器学习·点云·3d技术·神经渲染
johnsong24 分钟前
AI前沿日报 · 2026-11-05:暗网与裂痕
人工智能
张彦峰ZYF25 分钟前
升级了不等于变好了:AI回归测试的固定评测集、版本对比、质量阈值与CI门禁
人工智能·后端·模型或提示词升级·语言模型没有编译器与确定性输出·总体、切片与回退清单·红线、护栏与目标·ci门禁把判定写进合并路径
迪康coolmu37 分钟前
企业U盘管控落地实战:基于迪康端点安全一体化管理系统的移动存储安全实践
运维·人工智能·经验分享·笔记·安全·电脑
GitCode官方37 分钟前
活动预告 | 模力无限 × AtomGit珠海首场 AI Meetup,来了
人工智能·atomgit
QXWZ_IA43 分钟前
电离层扰动影响RTK精度的机理与工程应对方法
人工智能
在所不辞兄1 小时前
为什么生成对抗网络训练常不稳定,模式崩溃与判别器过强之间是什么关系?
人工智能·深度学习·神经网络·机器学习
严肃小白兔1 小时前
Cloudflare 开始区分 AI 爬虫与个人 Agent:网站访问控制应该怎样设计?
人工智能·爬虫