道通EVO MAX系列无人机-支持二次开发
道通EVO MAX系列无人机-支持二次开发

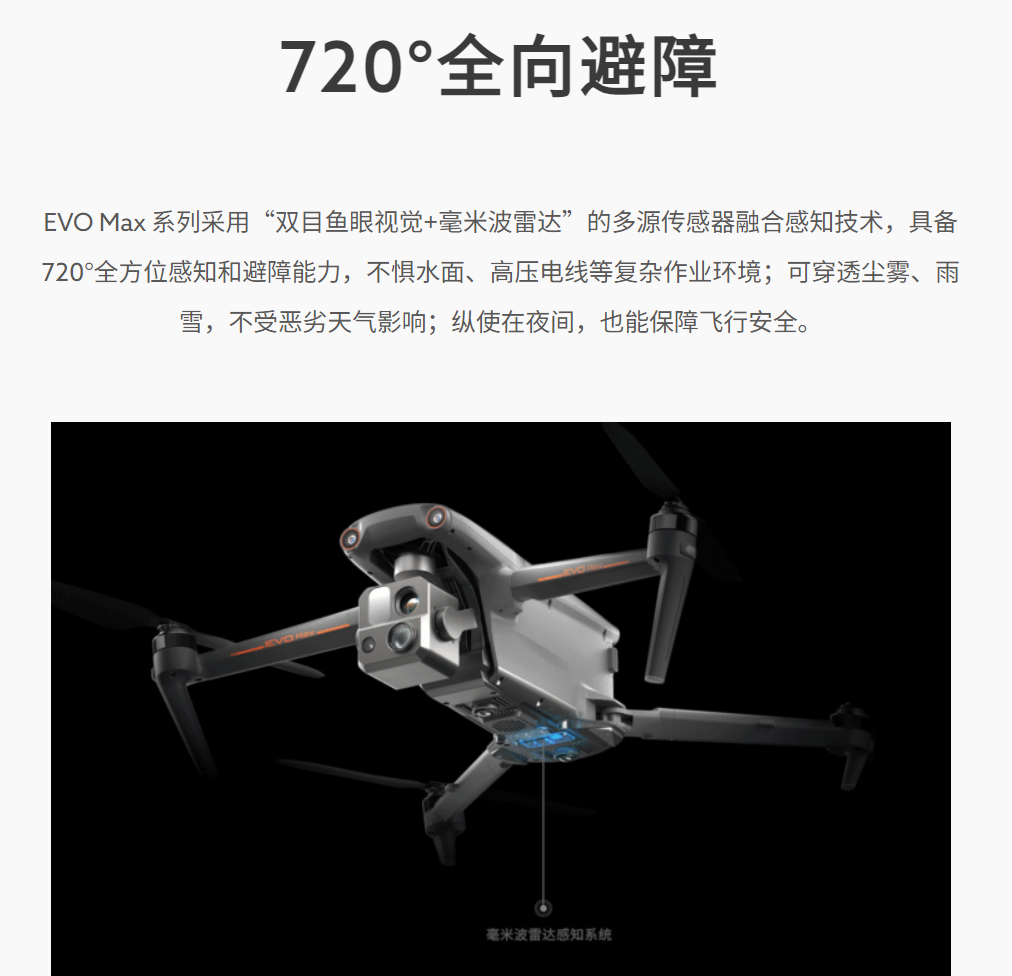
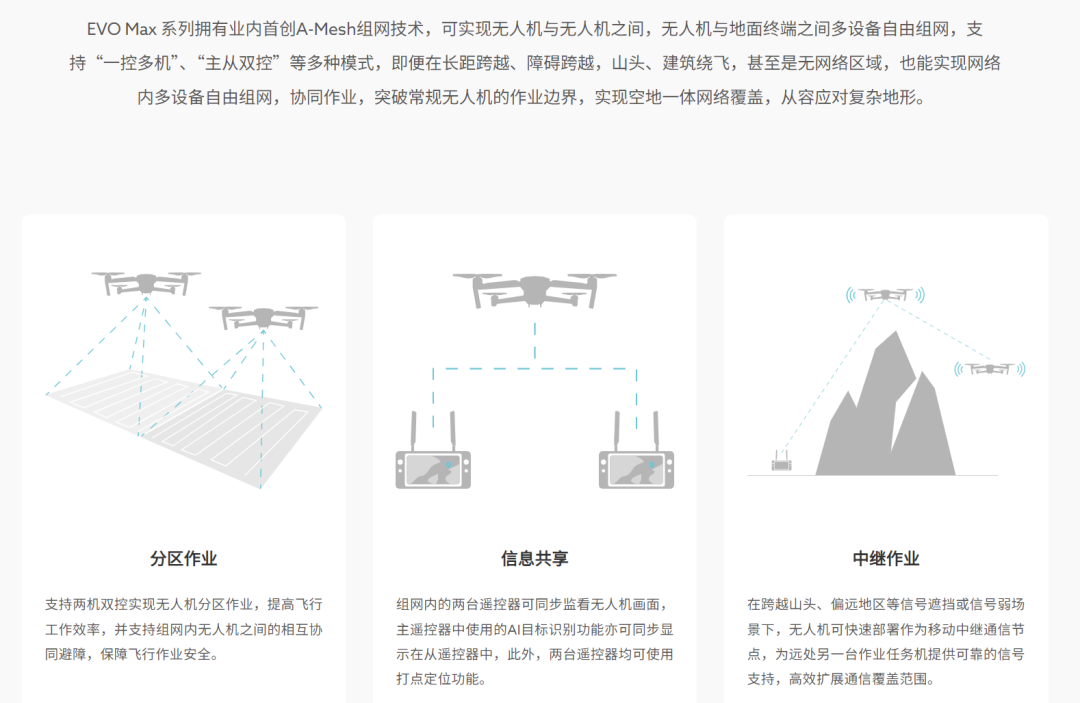
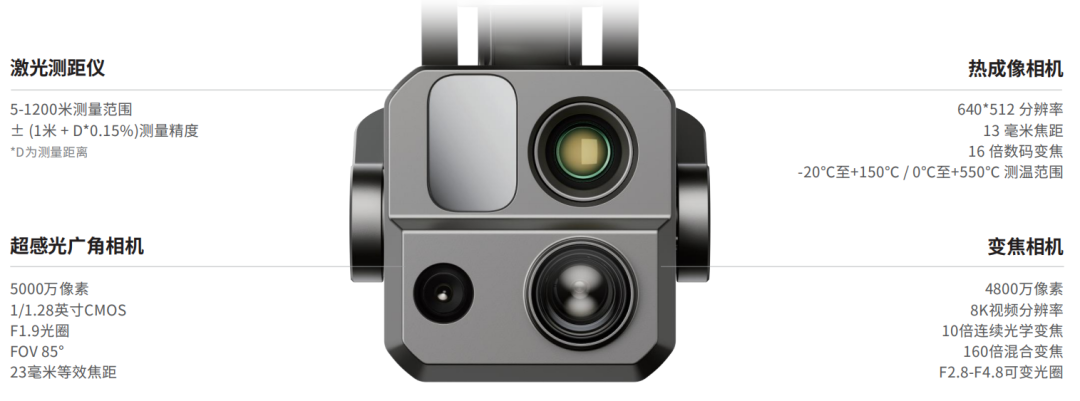
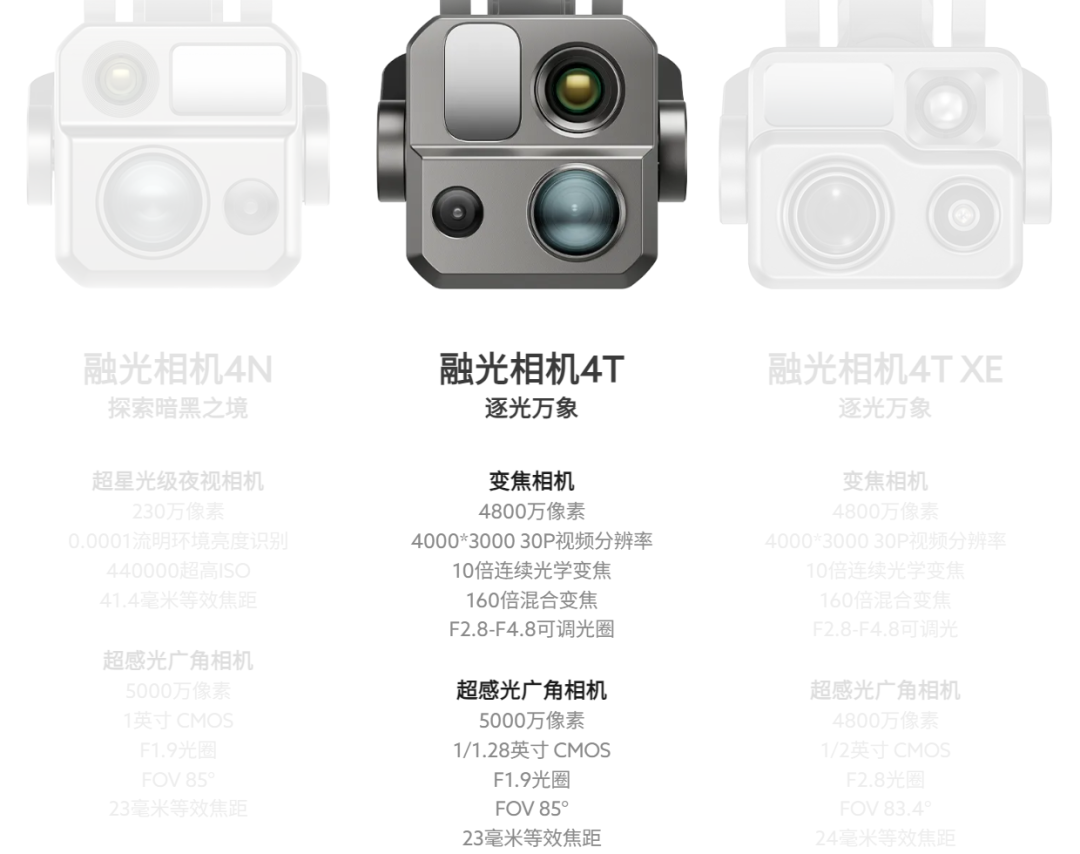
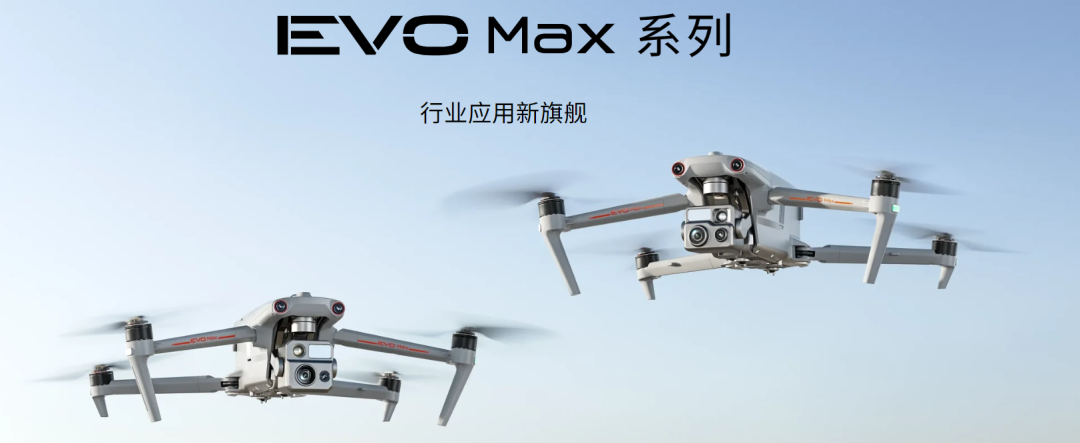
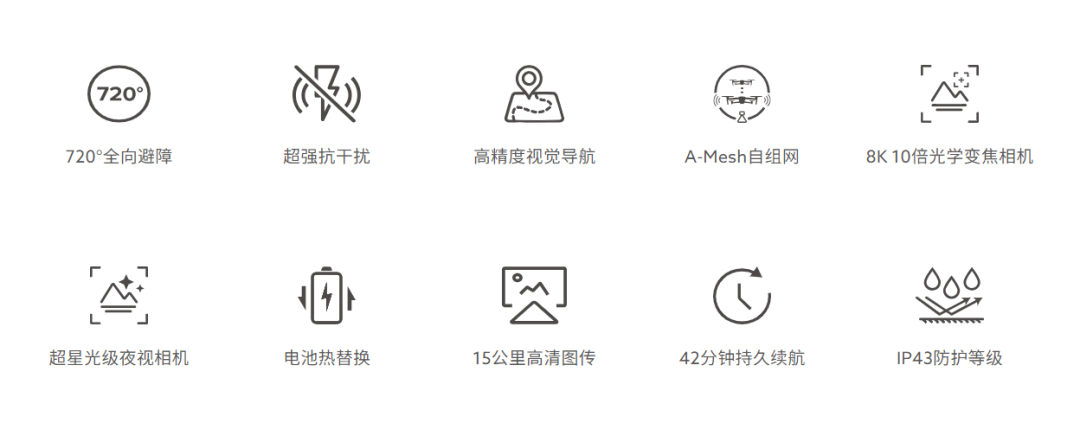
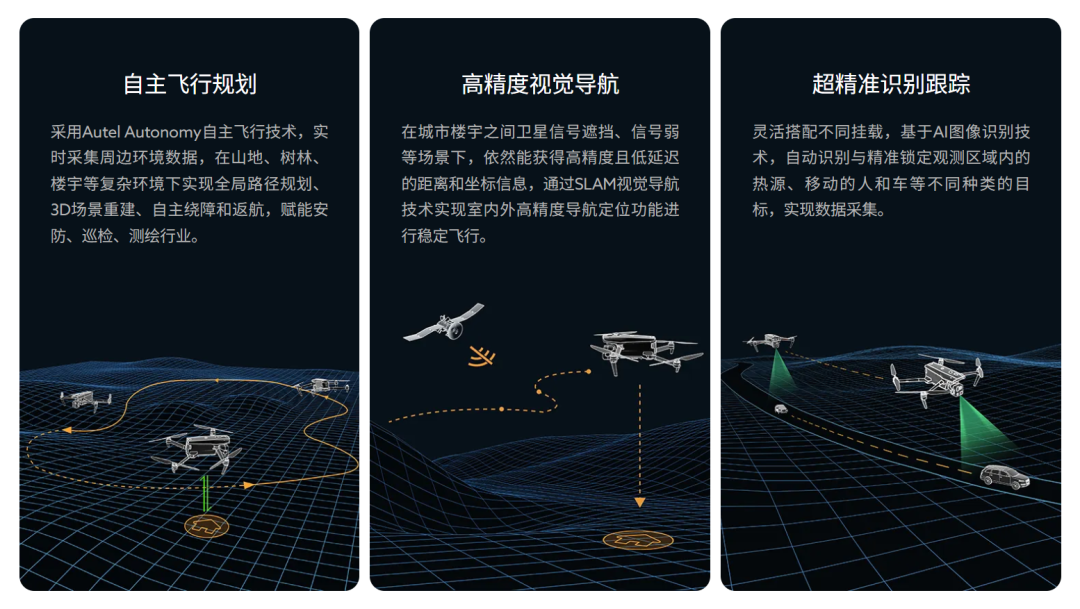
EVO Max 系列采用Autel Autonomy自主飞行技术,实现复杂环境下的全局路径规划、3D场景重建、自主绕障和返航;高精度视觉导航能力,使其在信号干扰强、信号遮挡、信号弱等复杂环境下,依然获得高精度、低延迟的导航定位进行稳定可靠飞行;业内首创A-Mesh组网技术,支持多设备自由组网,实现空地一体网络覆盖;"双目鱼眼视觉+毫米波雷达"的多源传感器融合感知技术,具备720°全方位感知和避障能力;EVO Max 系列配备融光相机4T、融光相机4T XE和融光相机4N,集成变焦相机、超星光级夜视相机、超感光广角相机、红外相机和激光测距仪,高效赋能公共安全、能源巡检、应急管理等领域,树立行业应用无人机新标杆。
相关推荐
沃达德软件16 小时前
智慧无人机图像识别分析技术
人工智能·目标检测·计算机视觉·目标跟踪·视觉检测·无人机
AiNightVision19 小时前
电力巡检夜视方案选型指南——无人机/机器人/固定监测三种场景怎么选
人工智能·科技·车载系统·机器人·无人机·边缘计算·视频
sxgzzn19 小时前
如何利用无人机提升光伏巡检效率?
运维·重构·无人机·开关柜局放在线监测·光伏运维管理系统
迅翼SwiftWing1 天前
论文分享 | 固定翼无人机深失速栖停,NMPC 跟踪的稳定性从哪来?轨迹优化与时变终端设计
无人机
FPGA小迷弟2 天前
FPGA 与无人机:从飞控实时性到智能载荷的硬件加速实践
人工智能·ai·fpga开发·架构·无人机·ai编程
zzlyx992 天前
无电子身份无人机的精准侦测与高端反制
无人机
高升说2 天前
无人机吊舱相机选型:稳定、变焦与画质的工程权衡
数码相机·无人机
迅翼SwiftWing2 天前
论文分享|UC Berkeley 提出风感知 NMPC:固定翼无人机 10m/s 强风下稳定保持空速
无人机·固定翼·开源垂起固定翼
地图小课堂3 天前
Bigemap Pro如何打开无人机航拍影像并套合配准(有坐标 geoTiff、ecw)
无人机·软件工程
Multipath7123 天前
上车即入院,链路先到院——乾元通多链路聚合,为智慧救护车守住移动中的生命线
网络·人工智能·网络协议·udp·无人机