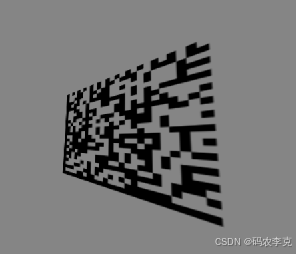
halcon 透视矩阵

展示图片

read_image(Image,'toushi')

生成一个透视矩阵

hom_vector_to_proj_hom_mat2d (Row, Col, 1,1,1,1, 75,360,360,75, 110,110,360,360,1,1,1,1 , 'normalized_dlt', HomMat2D)
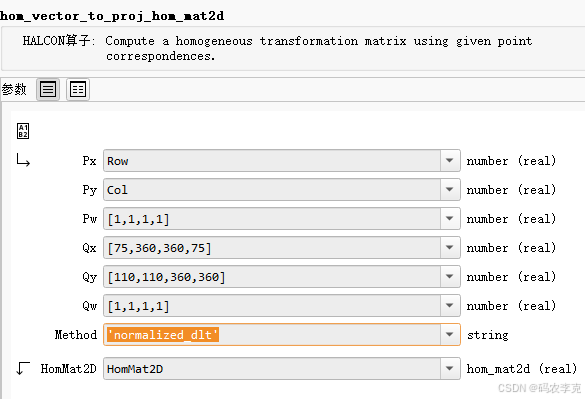
Px:标注投影的起始点Row坐标 至少4个(原先图的4个角的row坐标) 按照顺序去写几个点坐标

py:标注投影的起始点Col坐标 至少4个(原先图的4个角的Col坐标) 按照顺序去写几个点坐标

Pw:起始点权重元素为1,1,1,1或者0,0,0,0

Qx 目标点Row坐标 至少4个

Qy 目标点Col坐标 至少4个

Qw 目标点权重

Method:计算方式 normalized_dlt 标准的计算法

HomMat2D 得到仿射矩阵

使用仿射透视矩阵

projective_trans_image (Image, TransImage, HomMat2D, 'bilinear', 'false', 'false')

参数5 是否适应变换之后大小

参数6 是否变换图像域

最后使用dev_display(TransImage)展示图片

相关推荐
jay神3 天前
基于 YOLOv8 的手势识别系统(Web 版)
前端·人工智能·python·深度学习·yolo·计算机视觉·计算机毕业设计
wangxiaoxuan2173 天前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水3 天前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
BYSJMG3 天前
计算机毕业设计选题推荐:【基于深度学习的车辆损坏严重程度评估方法研究】ResNet50 图像分类
人工智能·深度学习·目标检测·机器学习·计算机视觉·分类·课程设计
BYSJMG3 天前
计算机毕业设计选题推荐|【基于深度学习的电梯电动车违规进入检测研究】YOLO26m+可视化大屏
人工智能·深度学习·神经网络·目标检测·机器学习·计算机视觉·课程设计
硅谷秋水4 天前
将闲科技(LiberAI)提出世界动作模型Liber-0
机器学习·计算机视觉·语言模型·机器人
ahccqw4 天前
OpenCV 车辆数量统计
人工智能·opencv·计算机视觉
硅谷秋水5 天前
PhysicalWords:一种用于构建机器人操作中潜推理过程的词汇体系
人工智能·机器学习·计算机视觉·语言模型·机器人
.道阻且长.5 天前
AI 按数据模态分类:计算机视觉、NLP、语音处理,一篇理清
人工智能·计算机视觉·分类
末世灯光6 天前
ICML 2026|AURA:用视觉原型理解情感,而不只是预测标签
计算机视觉·情感识别·情感计算