java Mavlink连接模拟器 开源软件Mission Planner简单使用(一)

启动Misson Planner 模拟程序

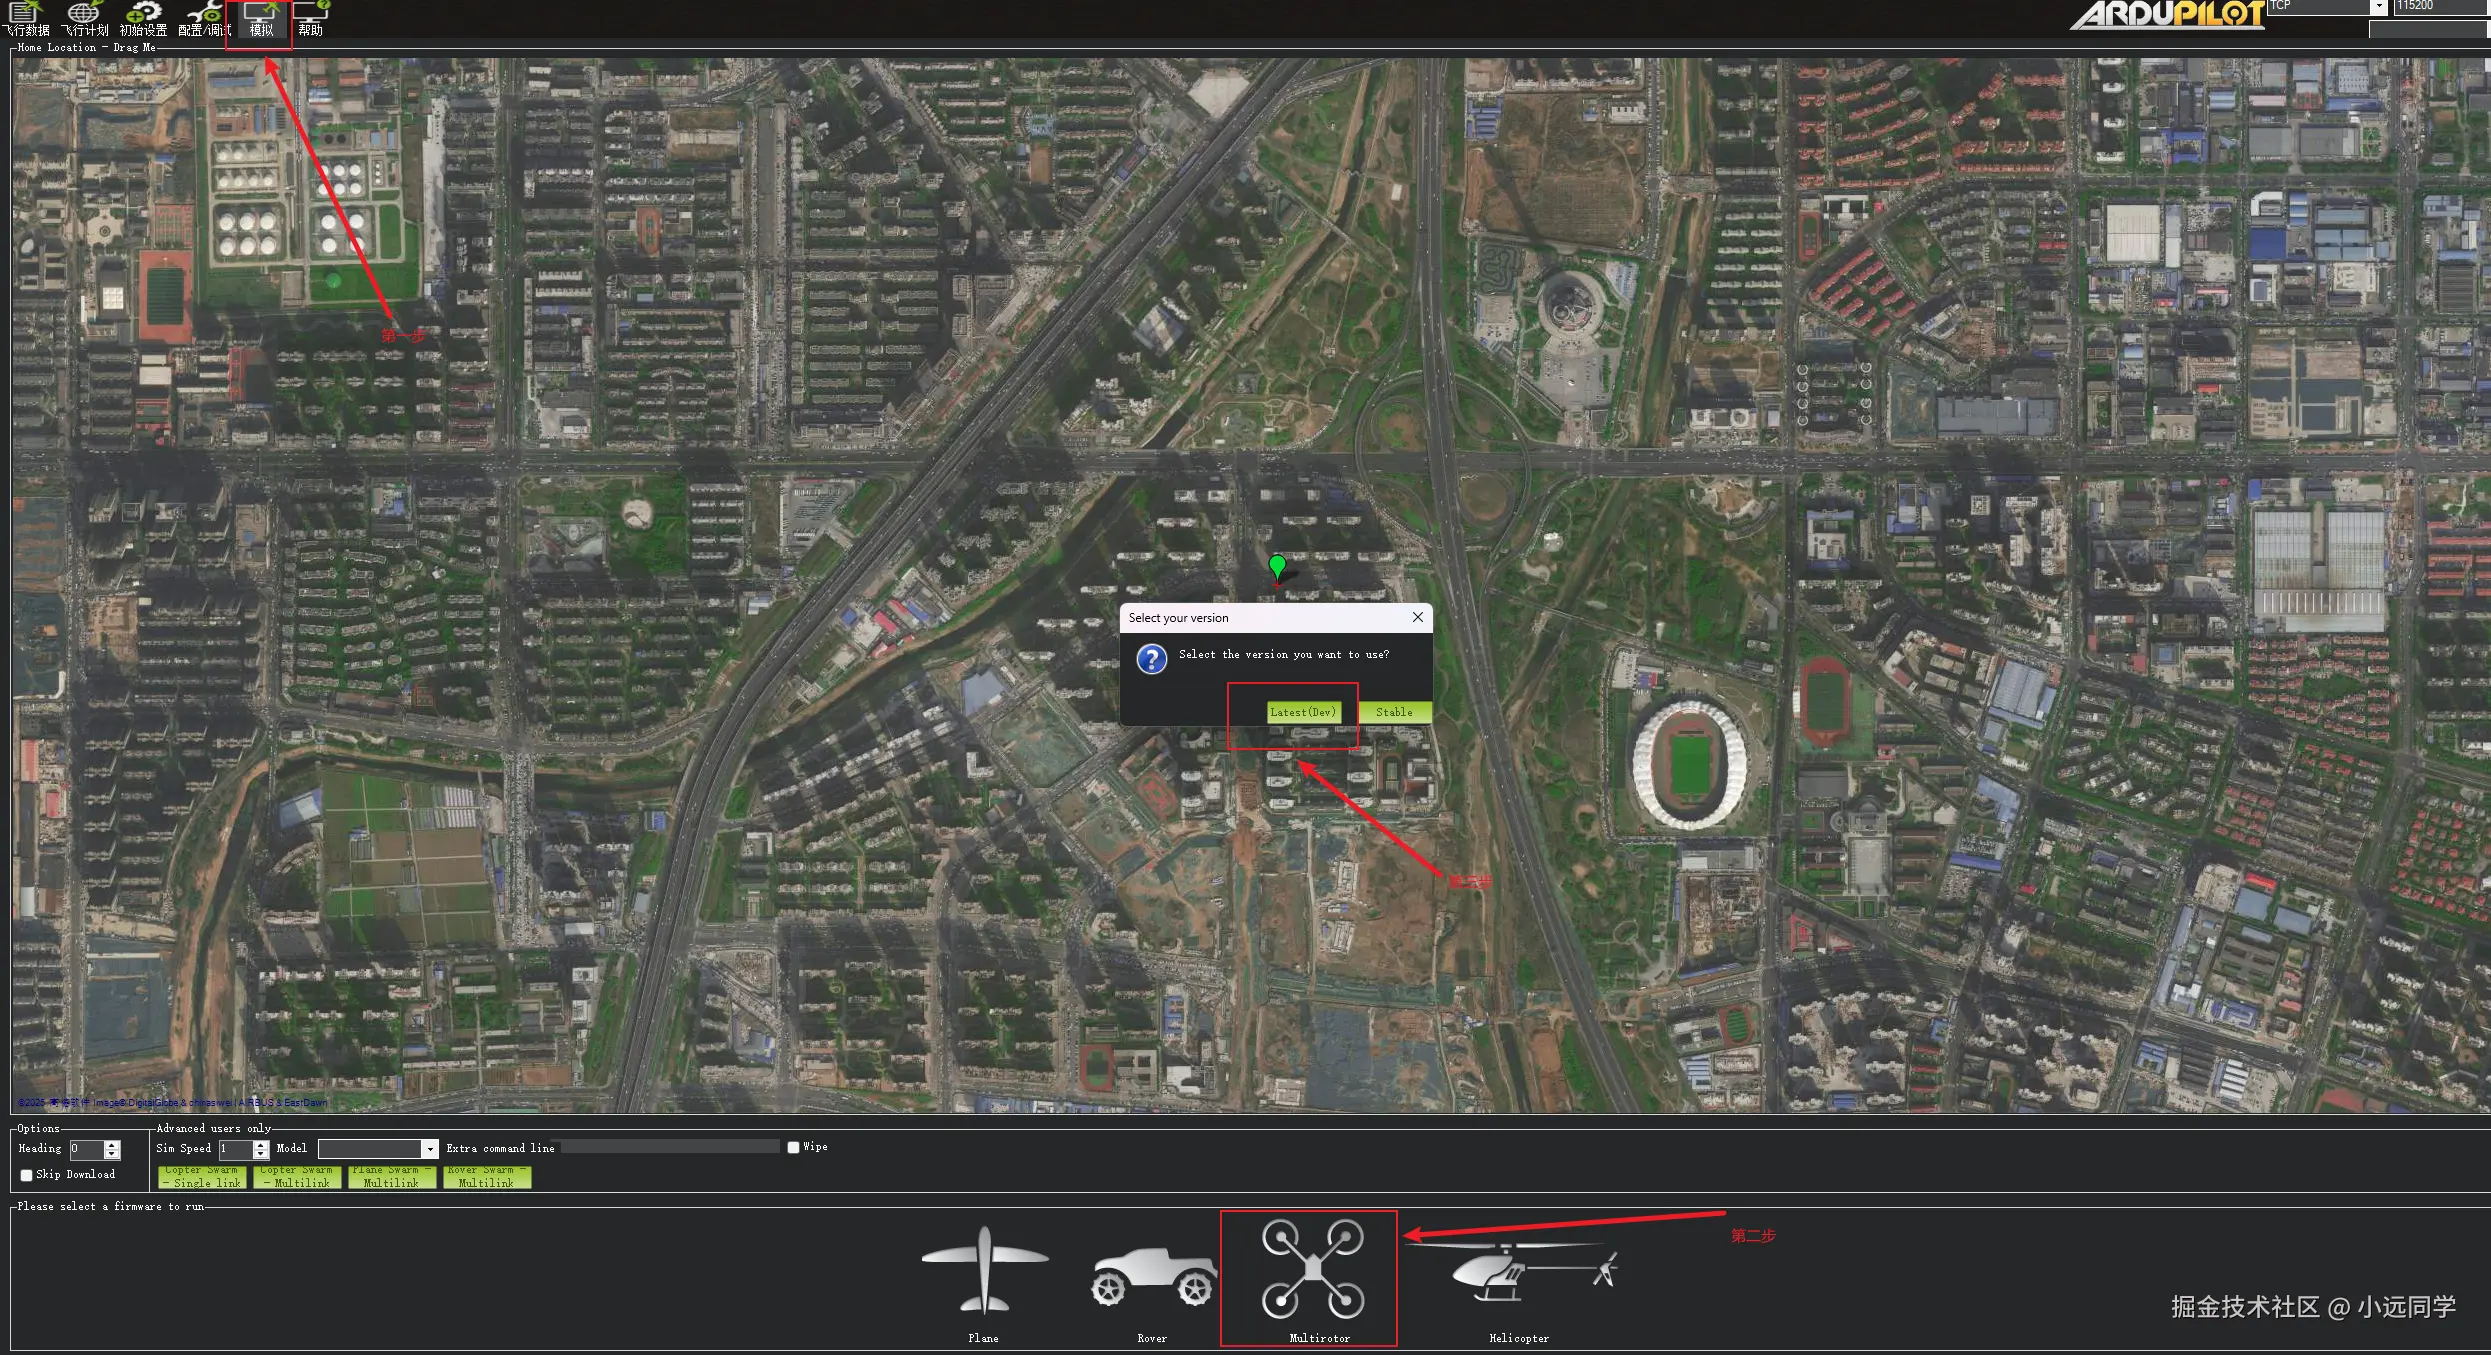
进入软件之后,点击模拟,选择 Multirotor 点击确定即可
启动成功后,软件会自动连接无人机,并出现控制台窗口,显示模拟器所开tcp端口概括 如下图所示,模拟器开启了 5760 5762 5763 三个端口,5760默认为软件所连接

模拟程序启动失败,连接之后,瞬间断开

此原因可能由于虚拟网卡导致,禁用虚拟网卡,再次启动模拟程序即可成功

起飞流程

  • 1.设置模式为 自稳模式
  • 2.解锁无人机

HUD会显示已解锁,解锁后指定时间内未起飞将会自动锁定

  • 3.起飞 起飞成功后,高度和速度会有变化

飞行计划

在飞行计划栏中进行航线的规划

  • 1.点击航点 直接在地图上面选择,每多一个航点,面板就会多一个航点信息
  • 2.航点命令 1.起飞航点,正常第一个航点必须为起飞航点。 TAKEOFF:此类型航点为从无人机位置起飞,不需要设置经纬度 WAYPOINT: 此类型航点为普通航点需要设置经纬度,飞行高度,速度等信息,,也可以不进行设置,按照无人机默认值飞行

2.最后一个航点,必须时返回航点,设置此航点,无人机会自动返回到起飞时的位置 RETURN_TO_LAUNCH: 此类型航点无需设置经纬度信息

3.简单航线任务需包含该信息

4.写入航点

执行飞行计划

1.解锁无人机

2.设置模式为自动

3.执行 Mission Start 动作

4.就此无人机会按照航线进行飞行,飞行结束会自动回到起飞点

相关推荐
拖孩33 分钟前
# AI 帮我写的小程序,上线不到一个月流量主突然爆了
前端·后端·微信小程序
考虑考虑1 小时前
JFROG手动上传包
运维·后端·自动化运维
Java爱好狂.2 小时前
挑战一周速通Spring+SpringBoot+SpringCloud!
java·后端·spring·springboot·架构师·java面试·java程序员
柠檬味拥抱2 小时前
基于 YOLO11 的 18 类户外生活垃圾智能检测系统:从模型到 Streamlit 全流程实战
后端
得物技术2 小时前
动态规则的 Agent 实践:用确定性工程驾驭 LLM 的资产智能验收
人工智能·后端·llm
柠檬味拥抱2 小时前
基于 YOLO11 的低空空域反无人机预警系统:红外热成像 + Streamlit 全流程实战
后端
付威20232 小时前
rpi-acp 源码解读:以 Zed 为例,一个 ACP Client 如何启动并驱动 rpi Agent
后端
我的xiaodoujiao2 小时前
Django 基础知识详细图文教程 15-Django 内置Admin系统
后端·python·django
柠檬味拥抱2 小时前
皮肤病变检测数据集 | 2500张YOLO皮肤科数据集
后端
我的xiaodoujiao2 小时前
Django 基础知识详细图文教程 16-Django 内置Admin认证系统
后端·python·django