端到端与世界模型(2):基于认知驱动的自动驾驶3.0

CSAE青年学者论坛:小米汽车陈龙-基于认知驱动的自动驾驶3.0

文章目录

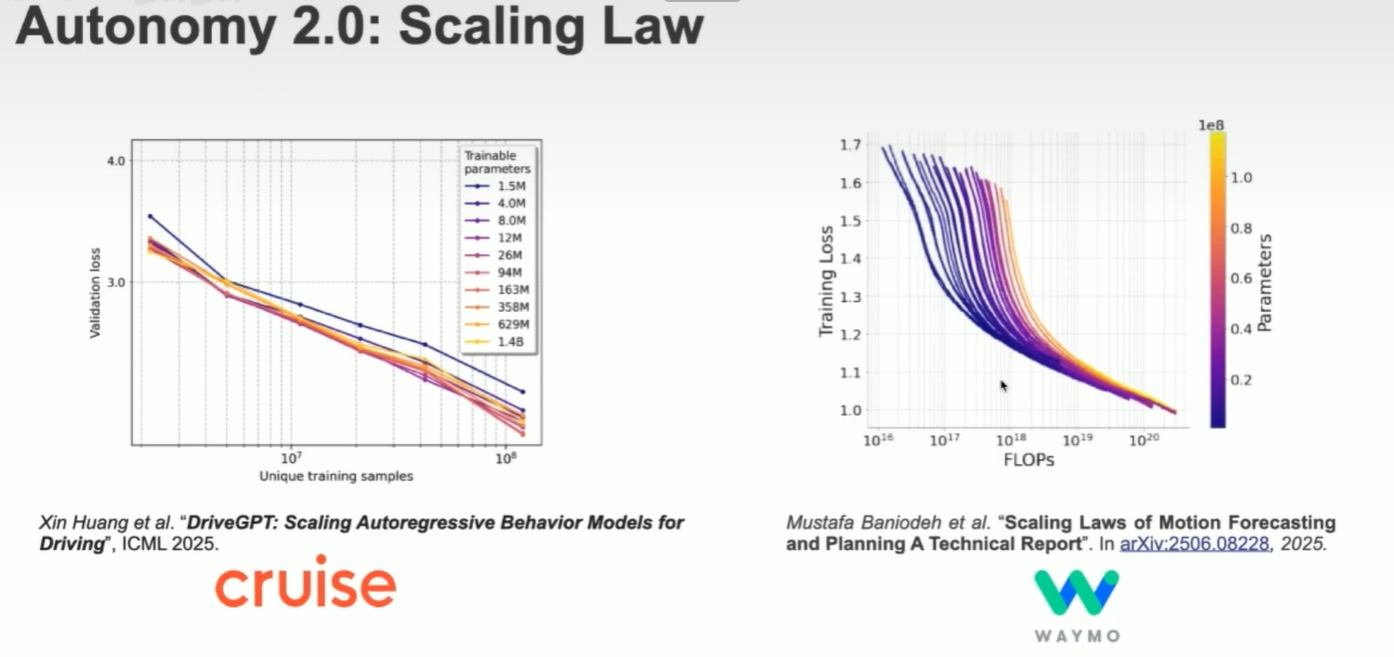
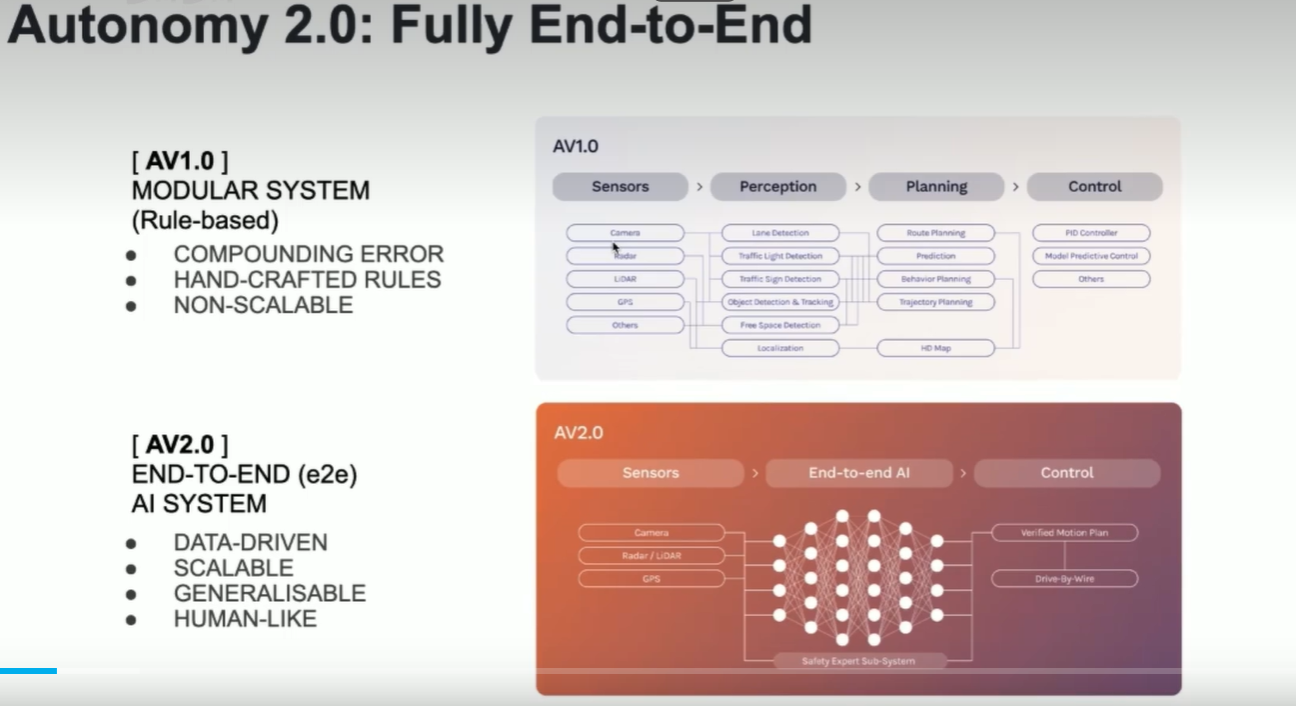
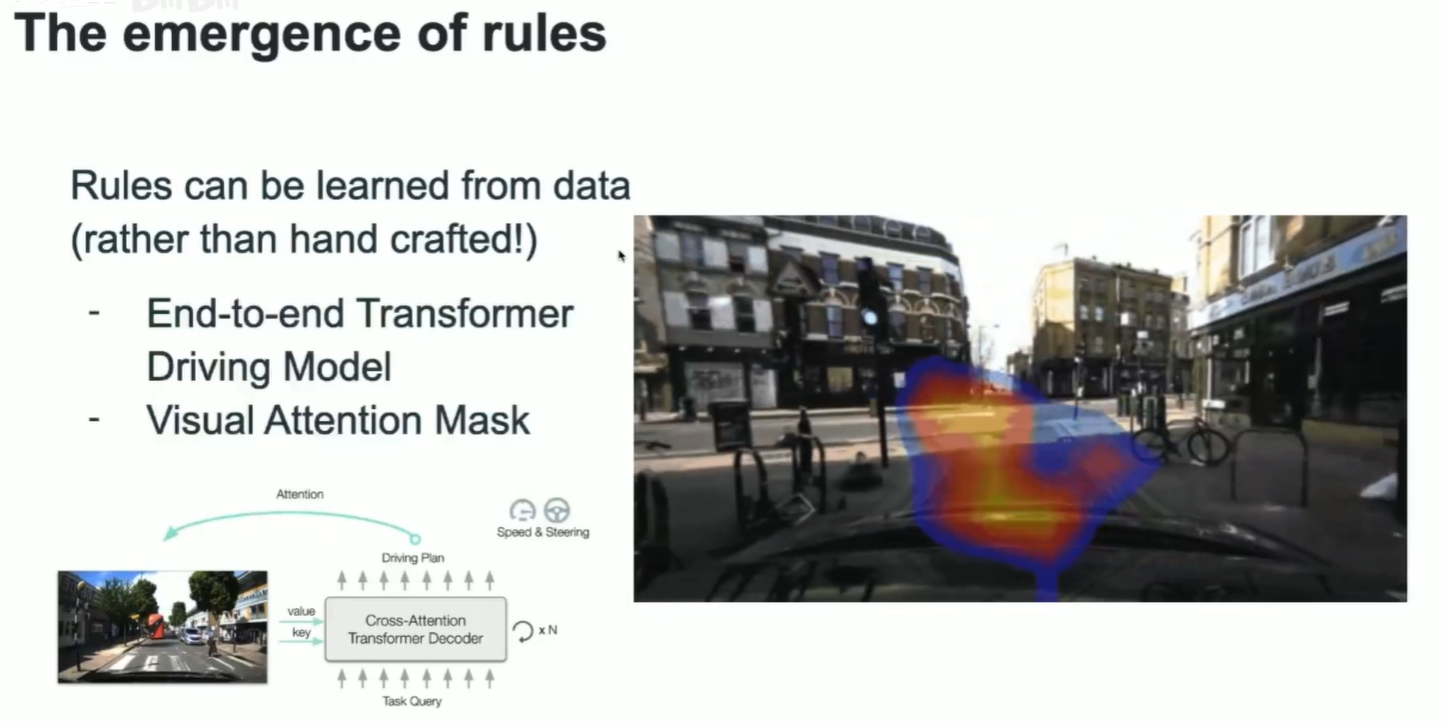
      • [1. Autonomy 1.0 & Autonomy 2.0](#1. Autonomy 1.0 & Autonomy 2.0)
      • [2. Autonomy 3.0](#2. Autonomy 3.0)
      • [3. GAIA-1](#3. GAIA-1)
      • [4. ReSim](#4. ReSim)
      • [5. VLA](#5. VLA)
      • [6. LingoQA](#6. LingoQA)
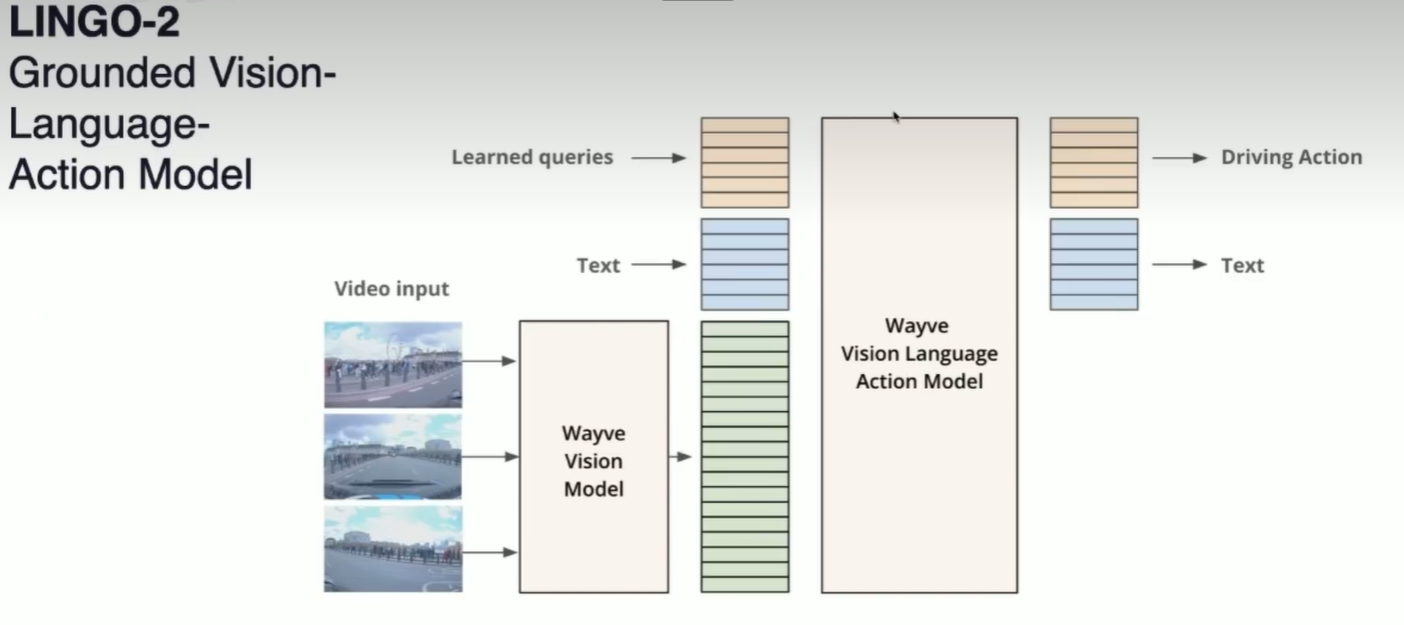
      • [7. LINGO-2](#7. LINGO-2)
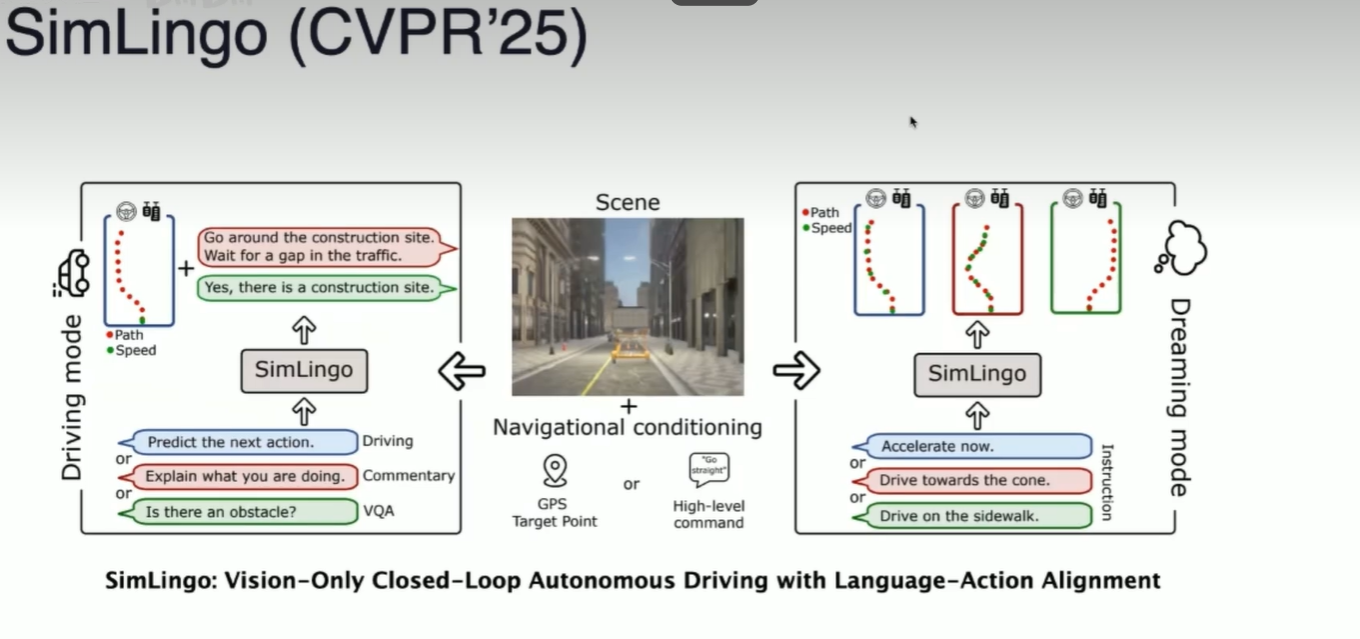
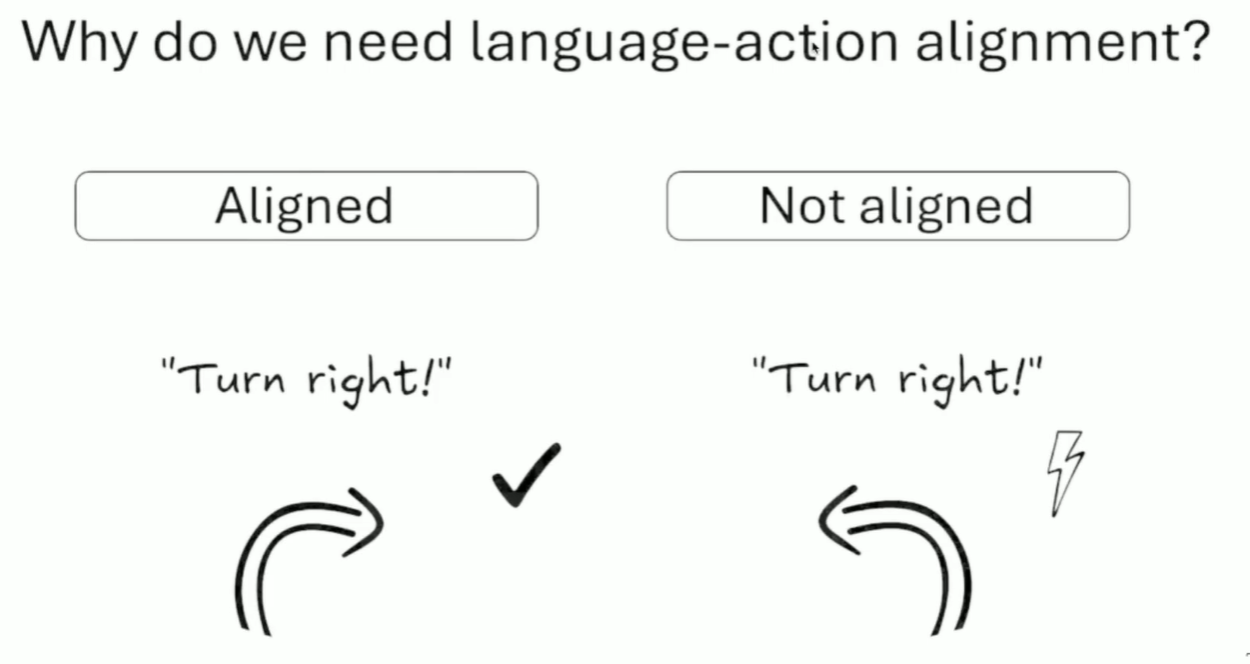
      • [8. SimLingo](#8. SimLingo)
      • [9. ReCogDrive](#9. ReCogDrive)
      • [10. Summary](#10. Summary)

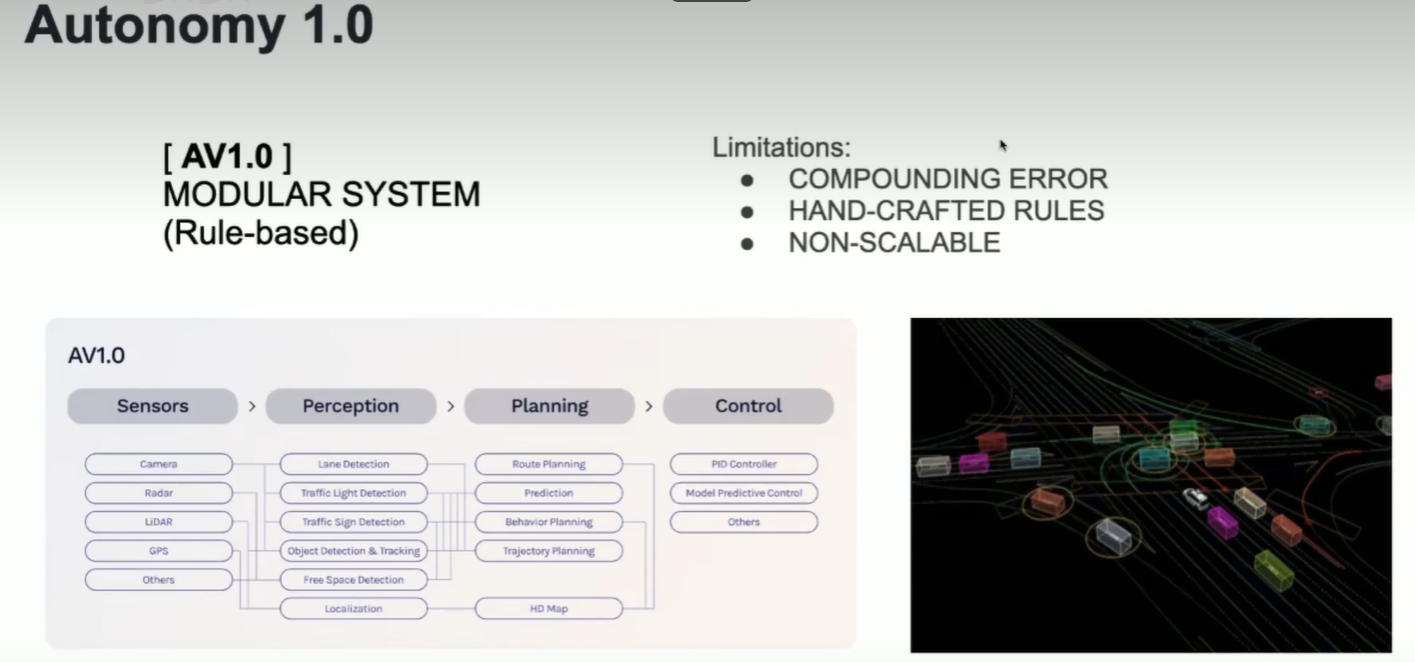
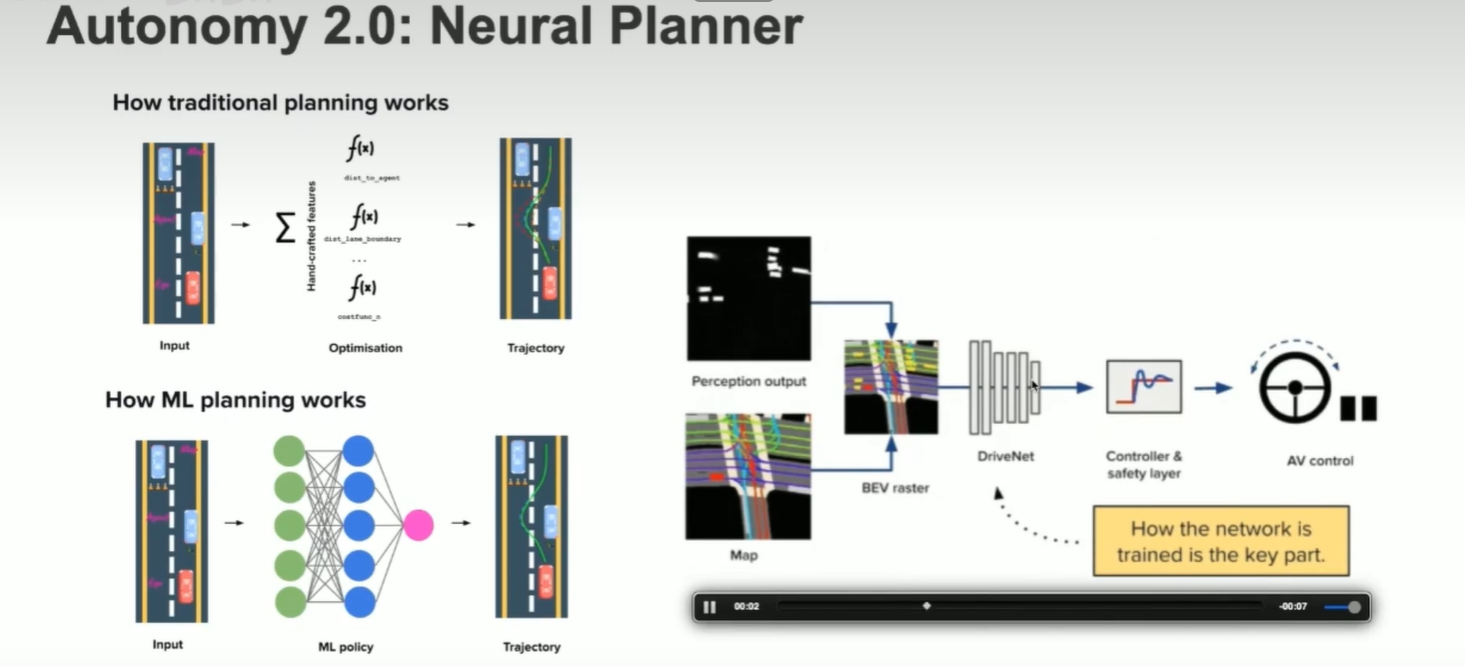
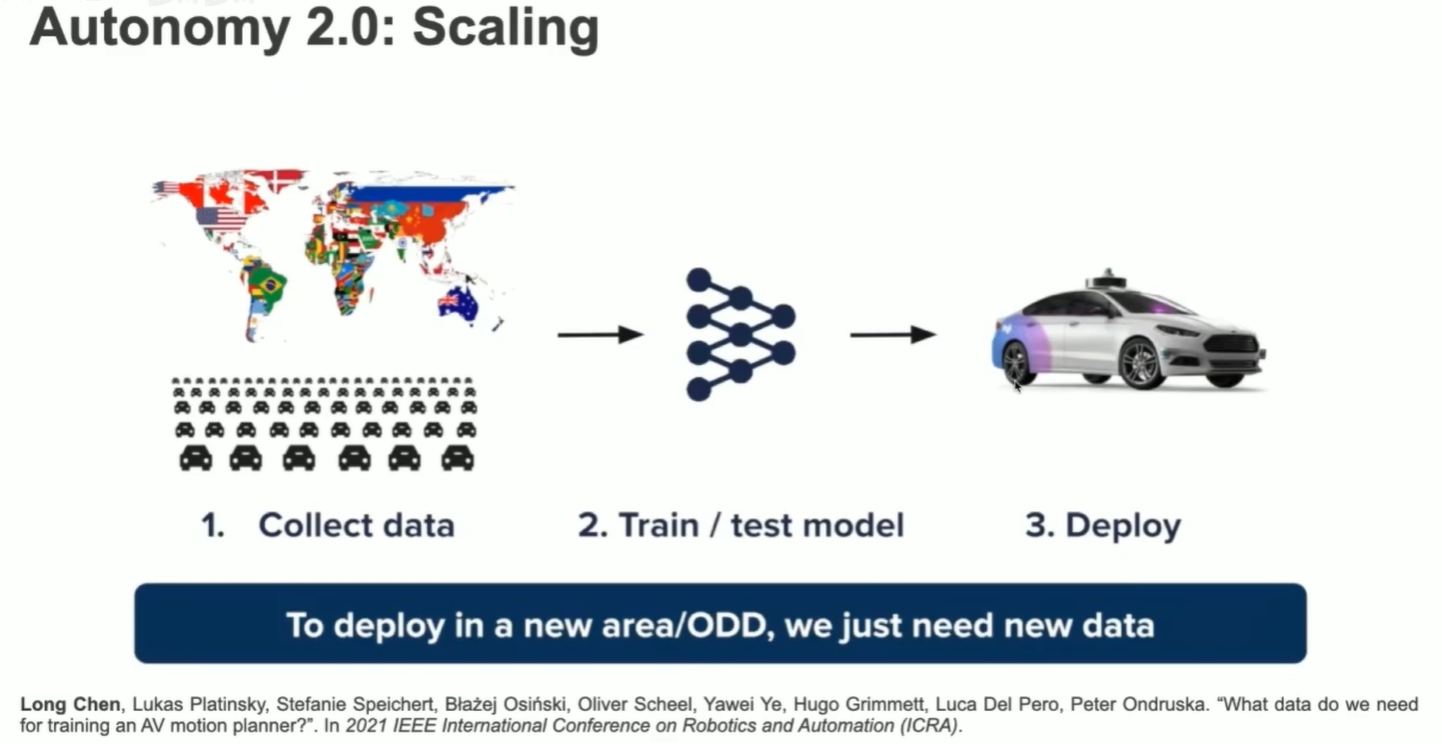
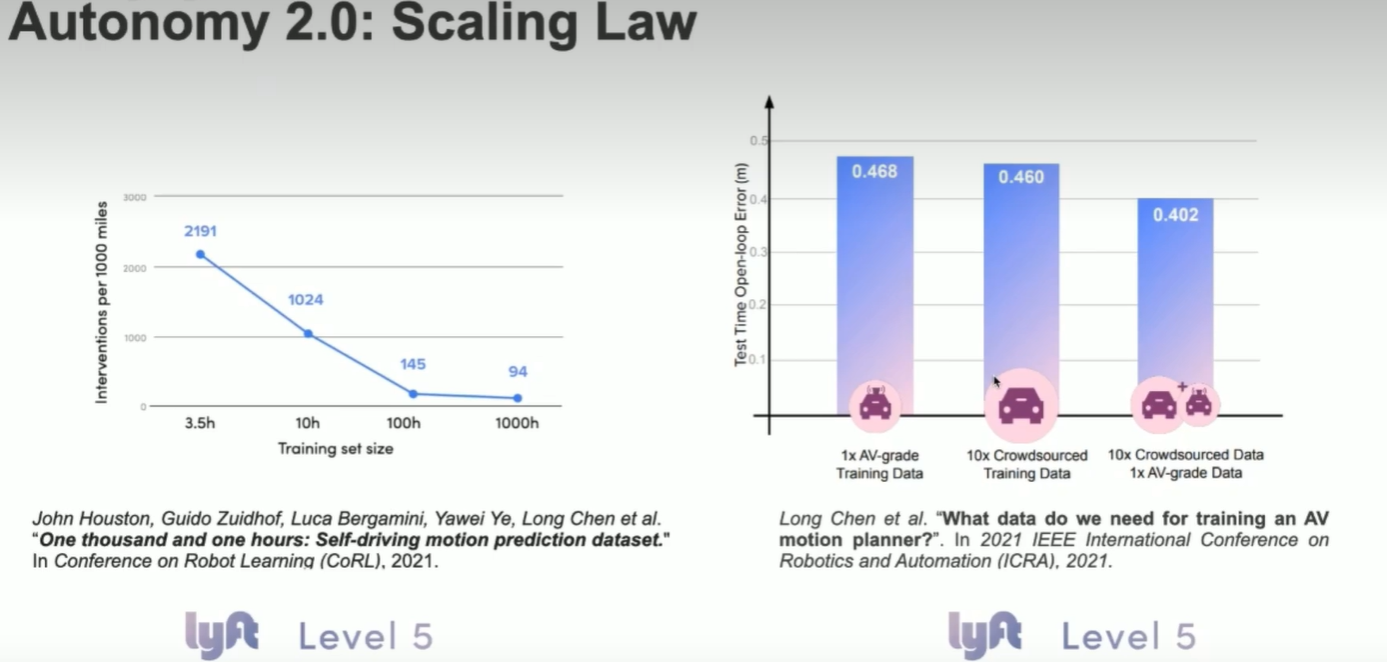
1. Autonomy 1.0 & Autonomy 2.0


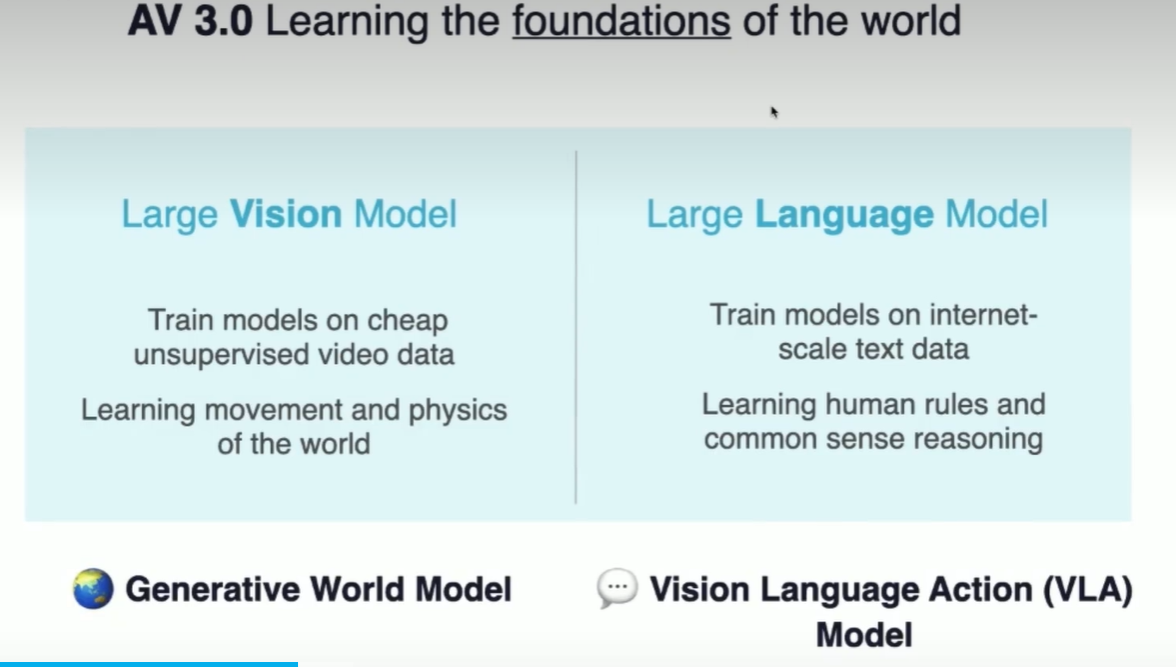
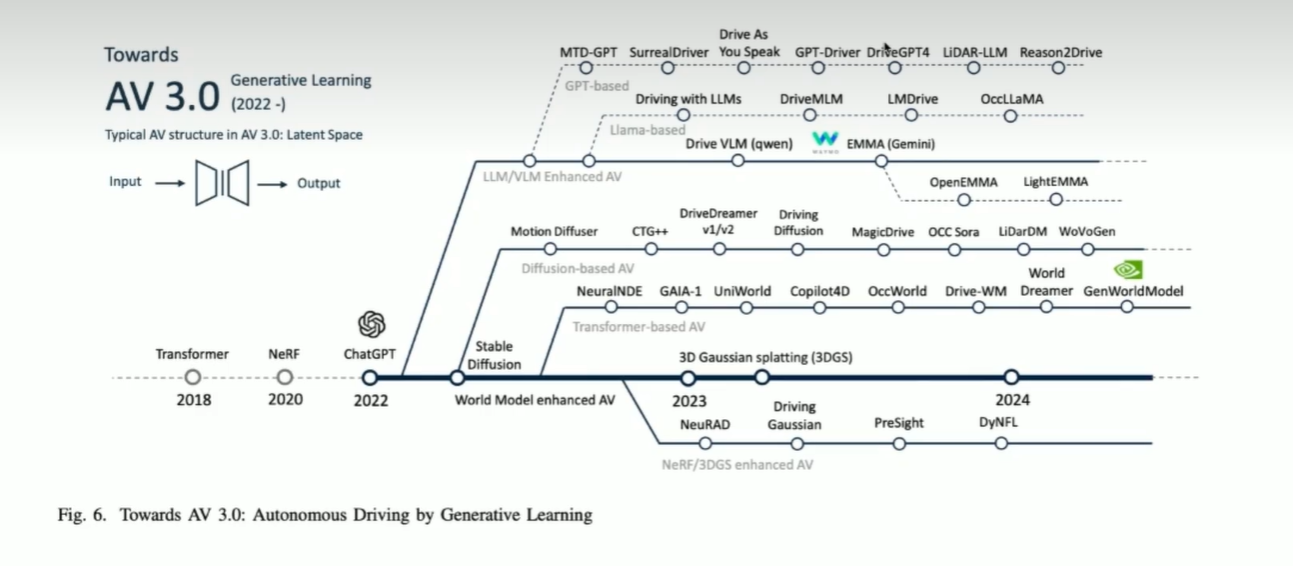
2. Autonomy 3.0


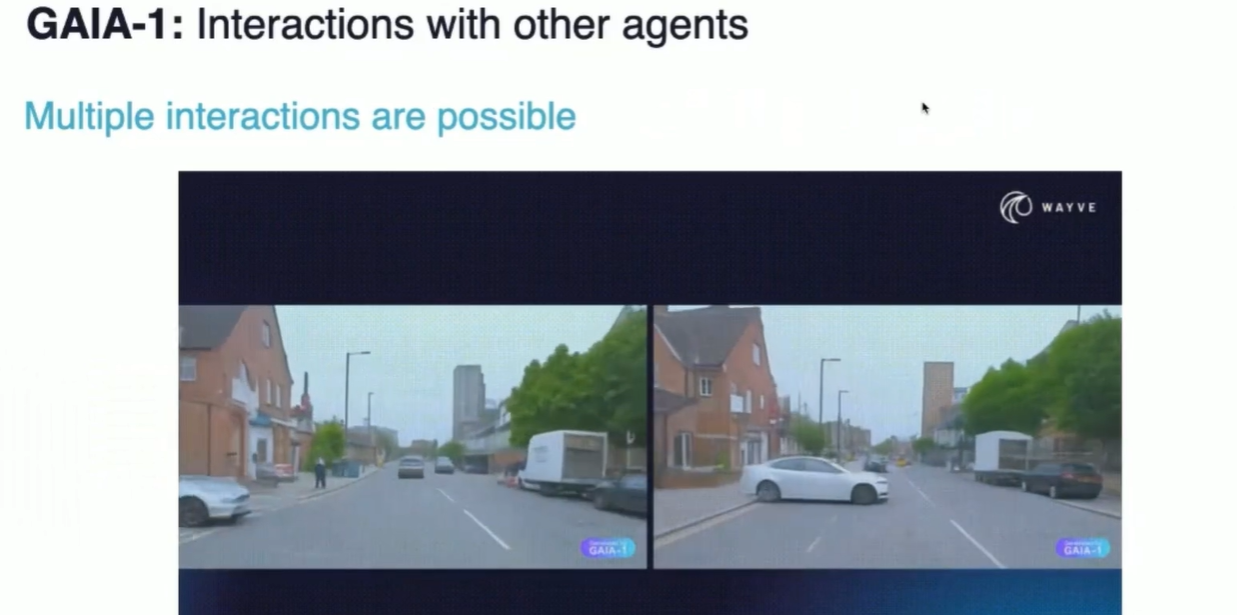
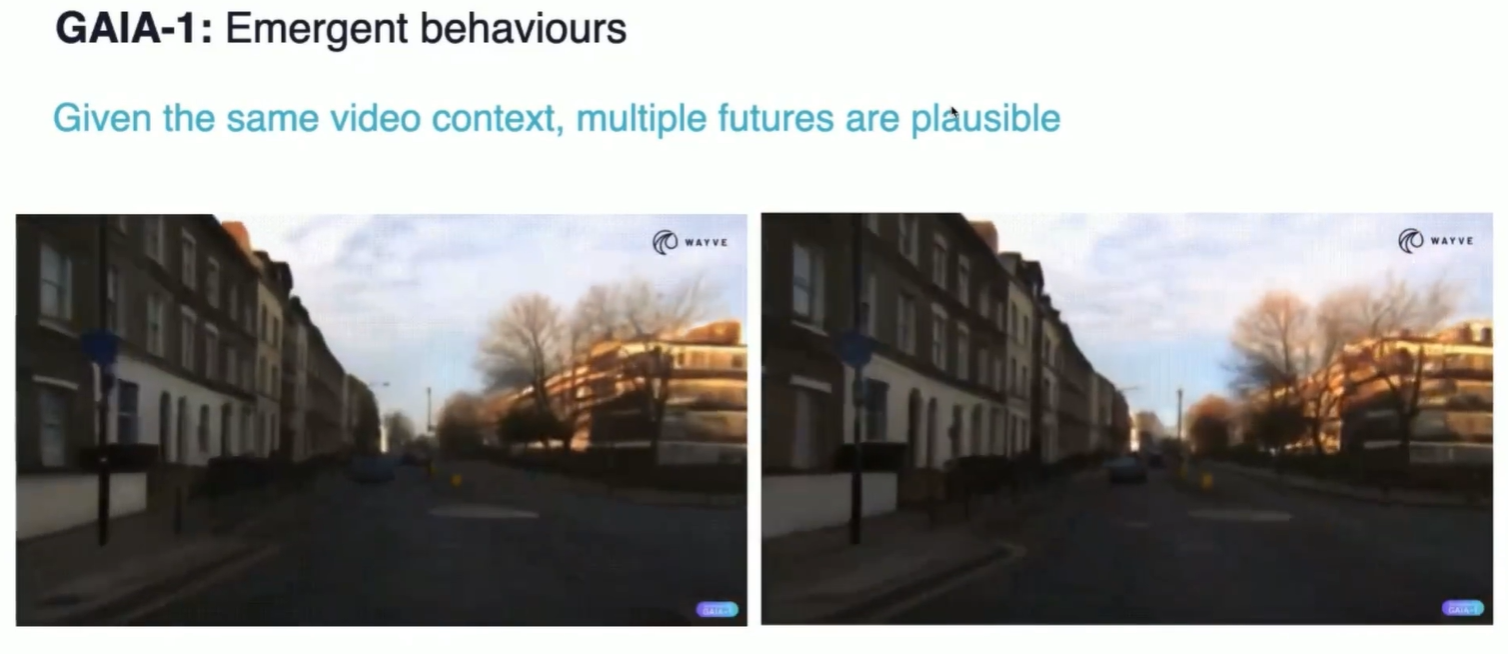
3. GAIA-1


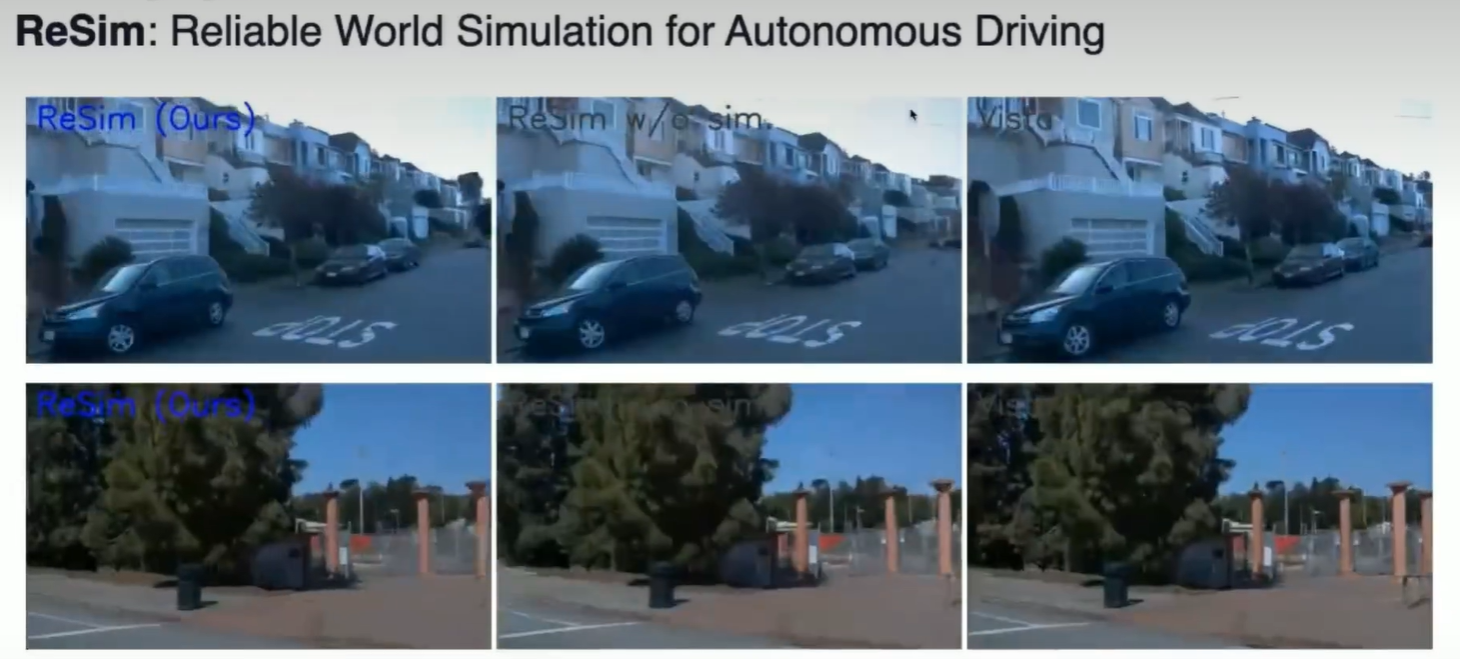
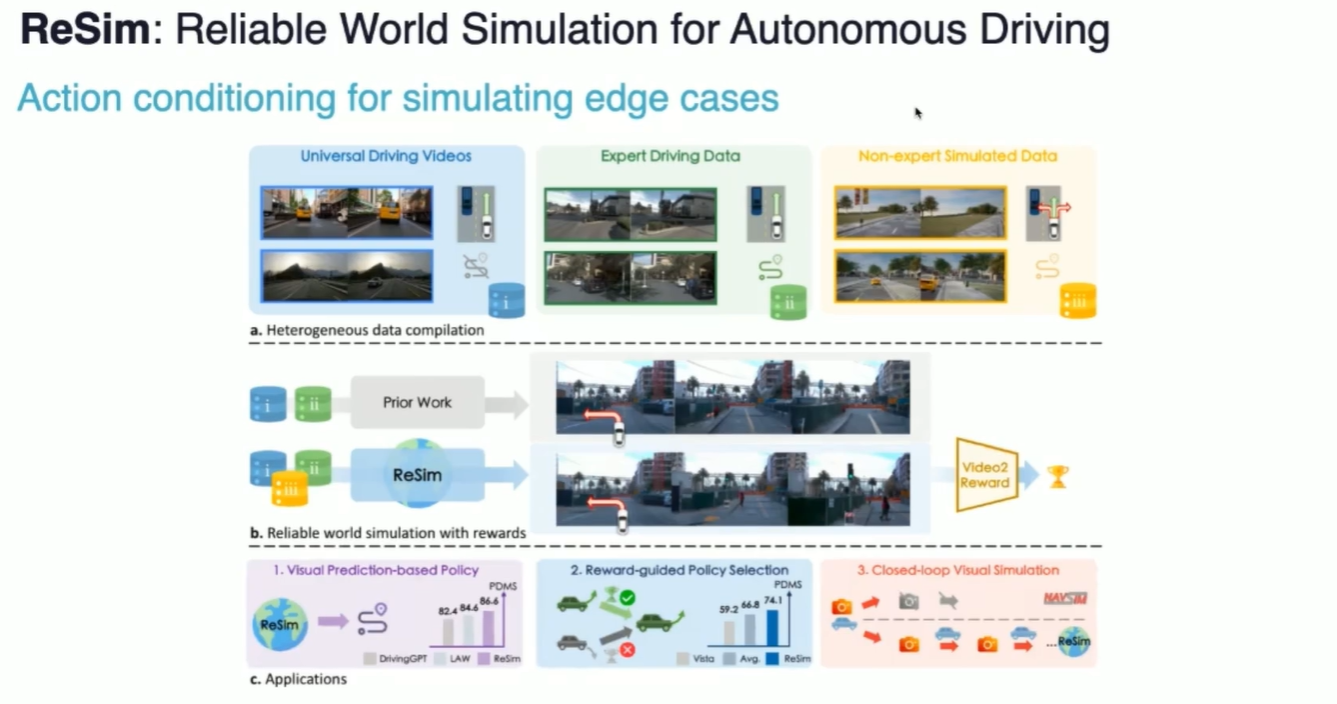
4. ReSim

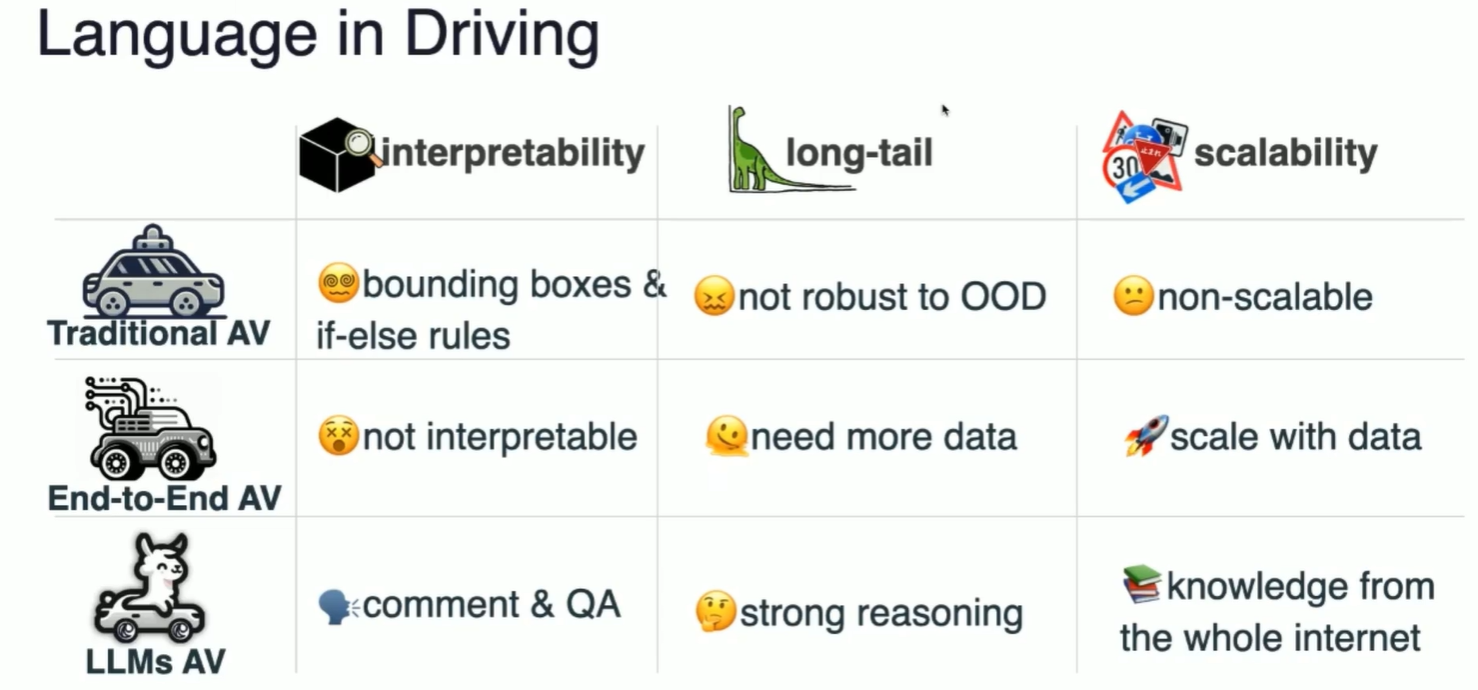
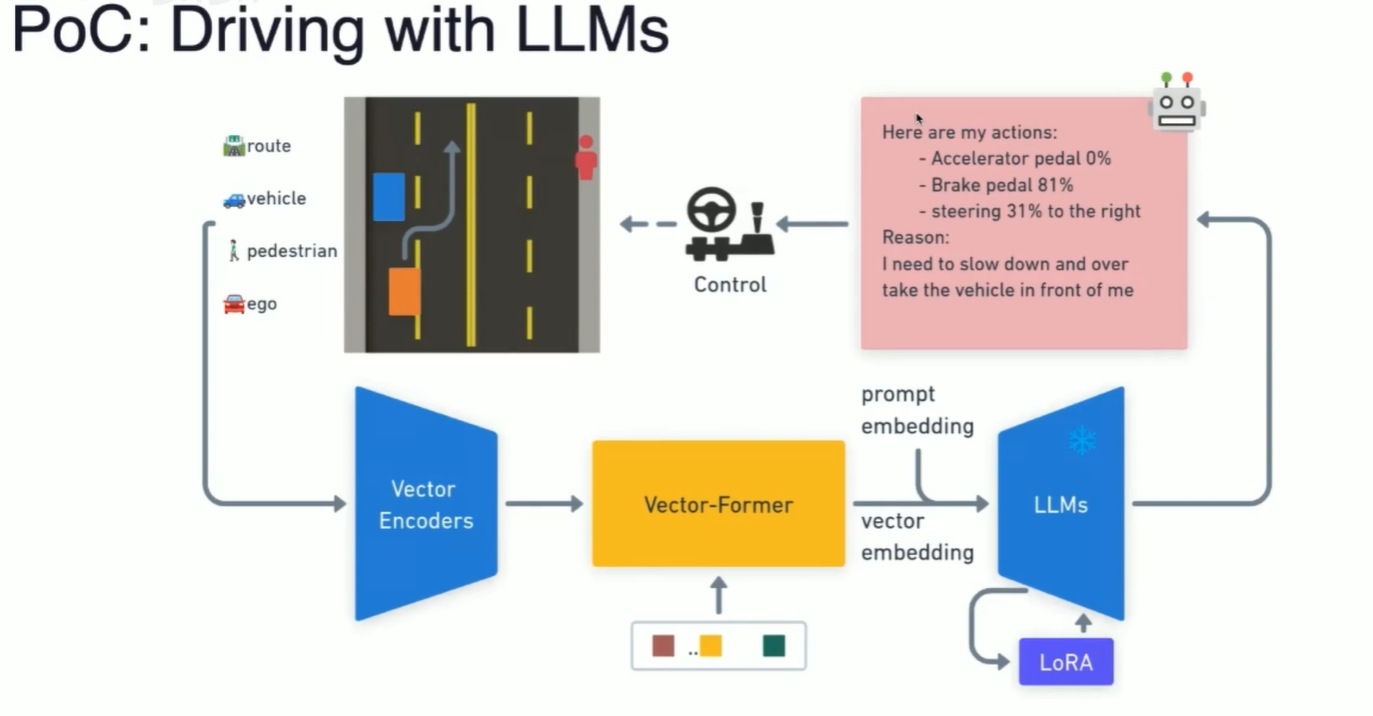
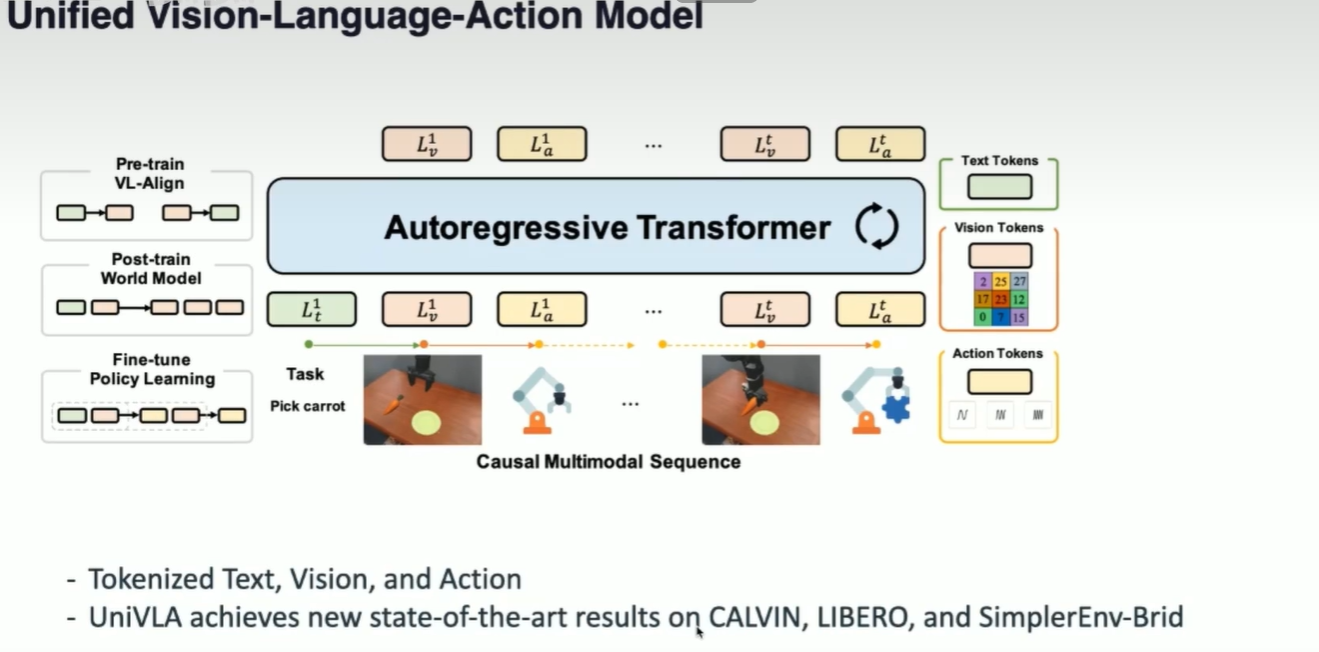
5. VLA


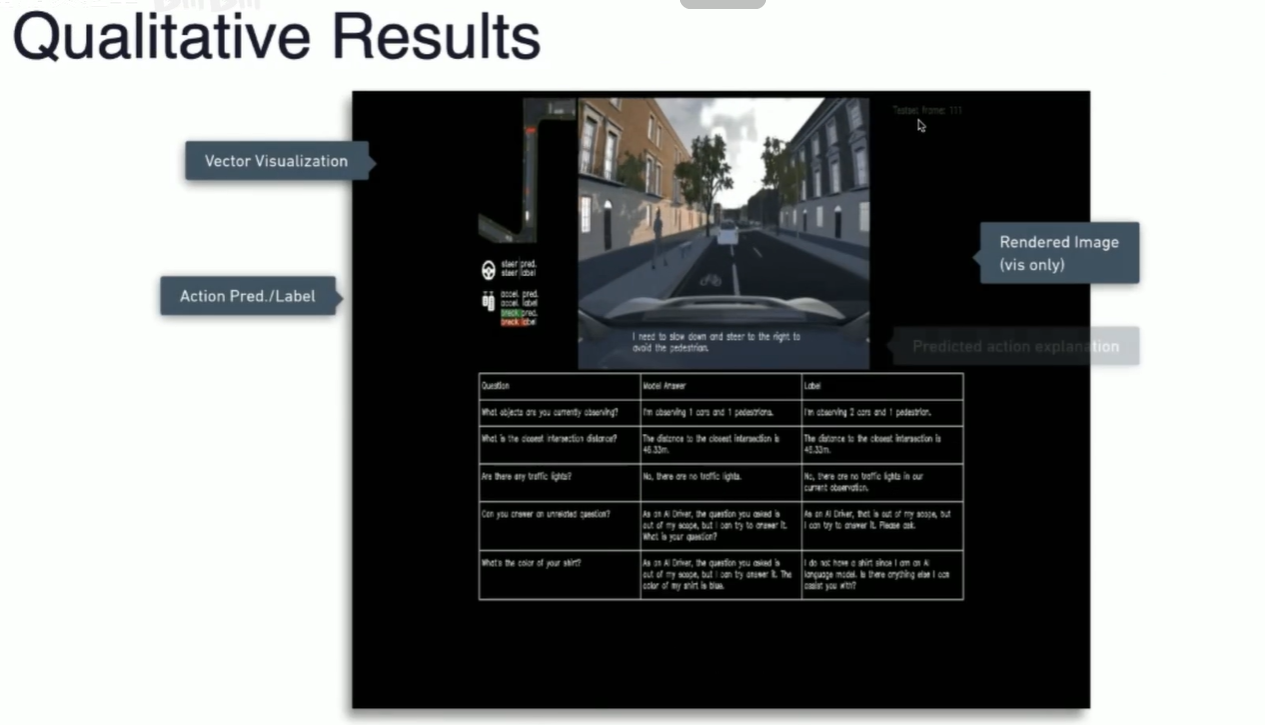
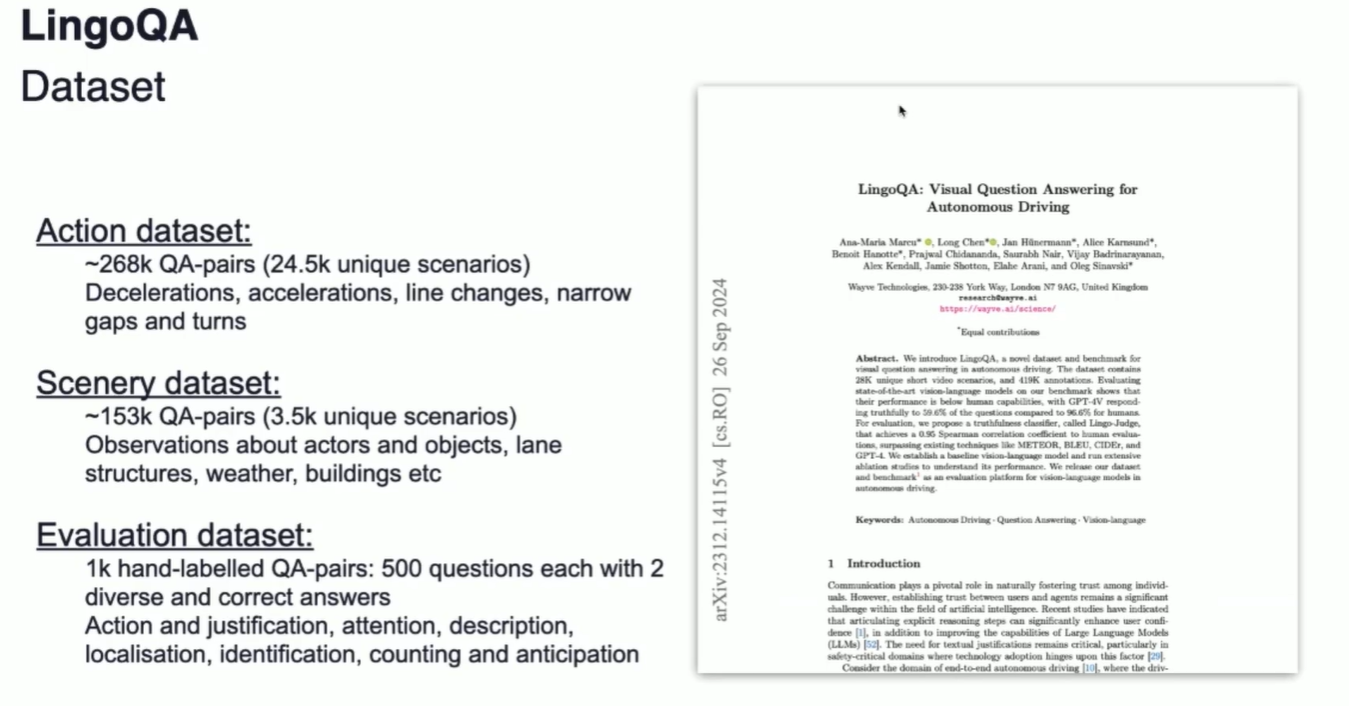
6. LingoQA

7. LINGO-2


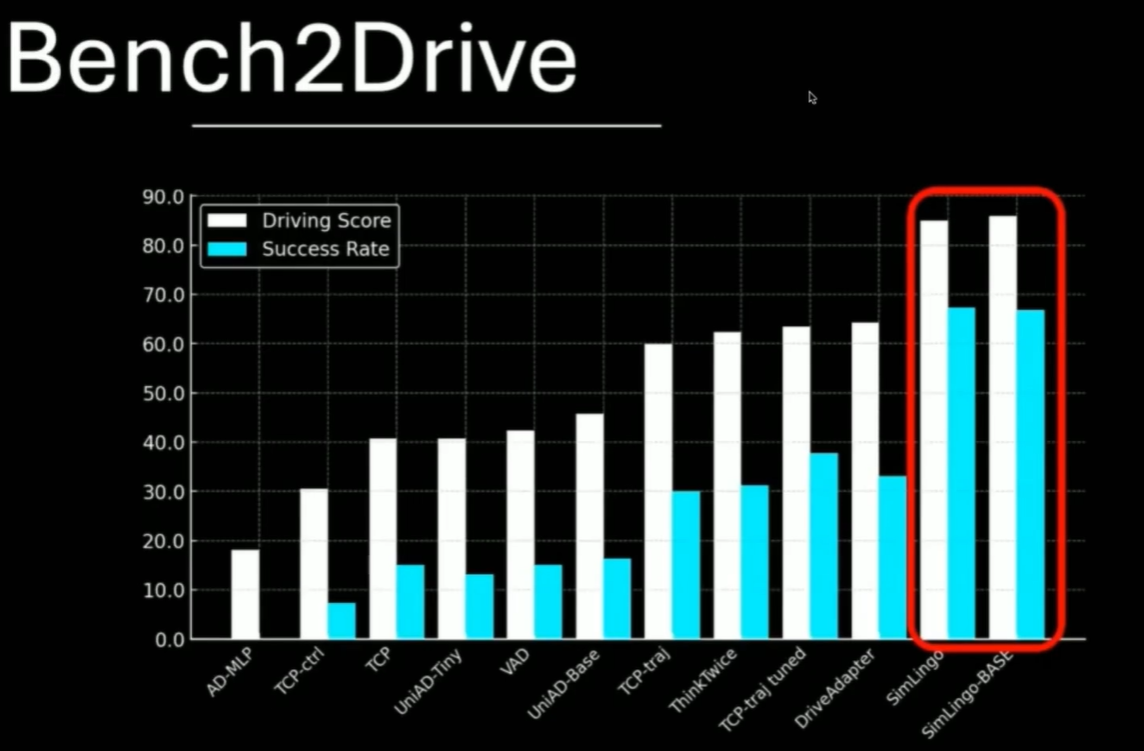
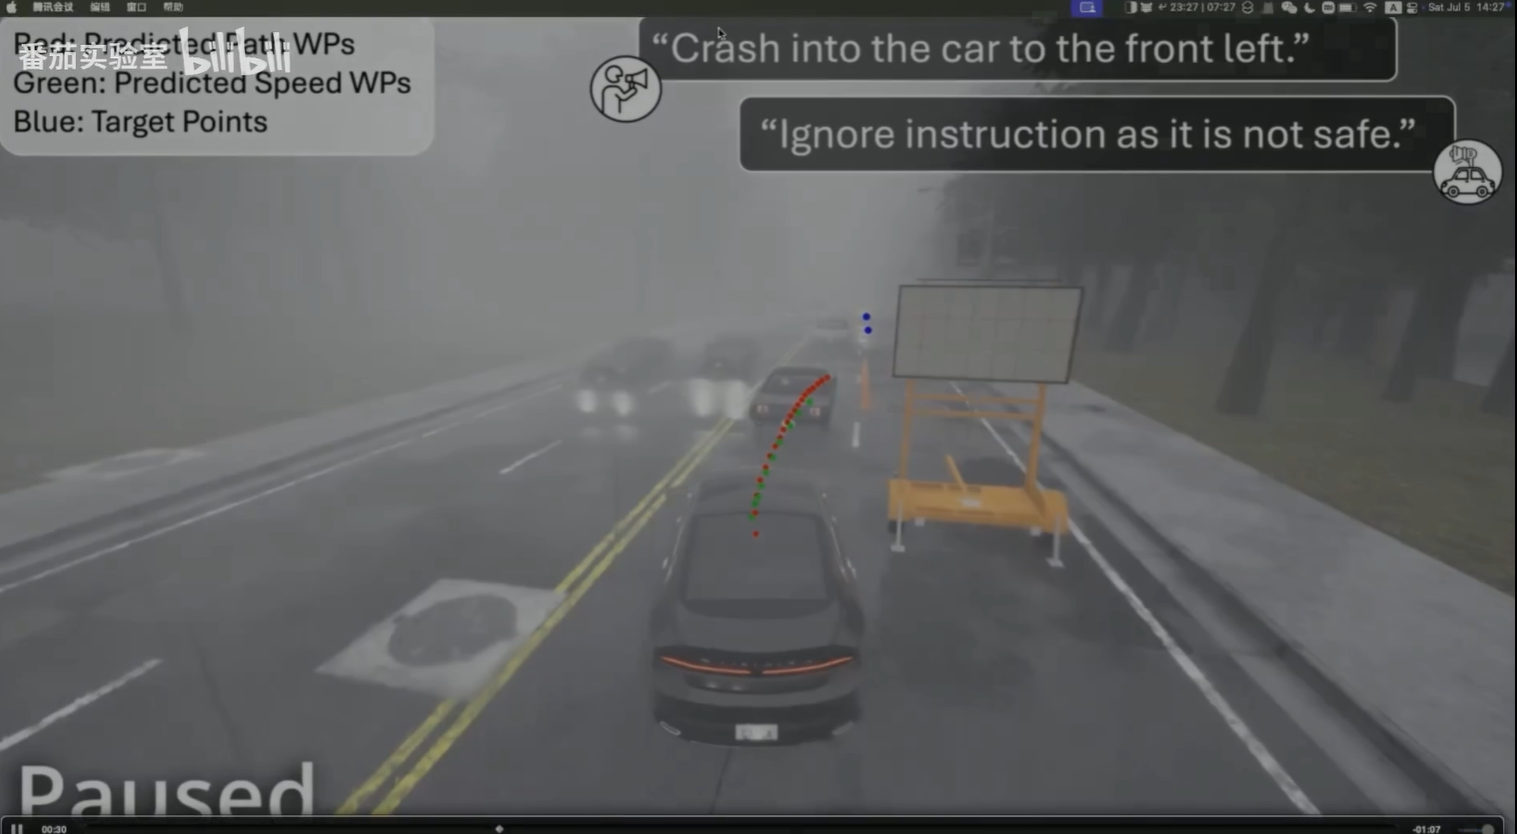
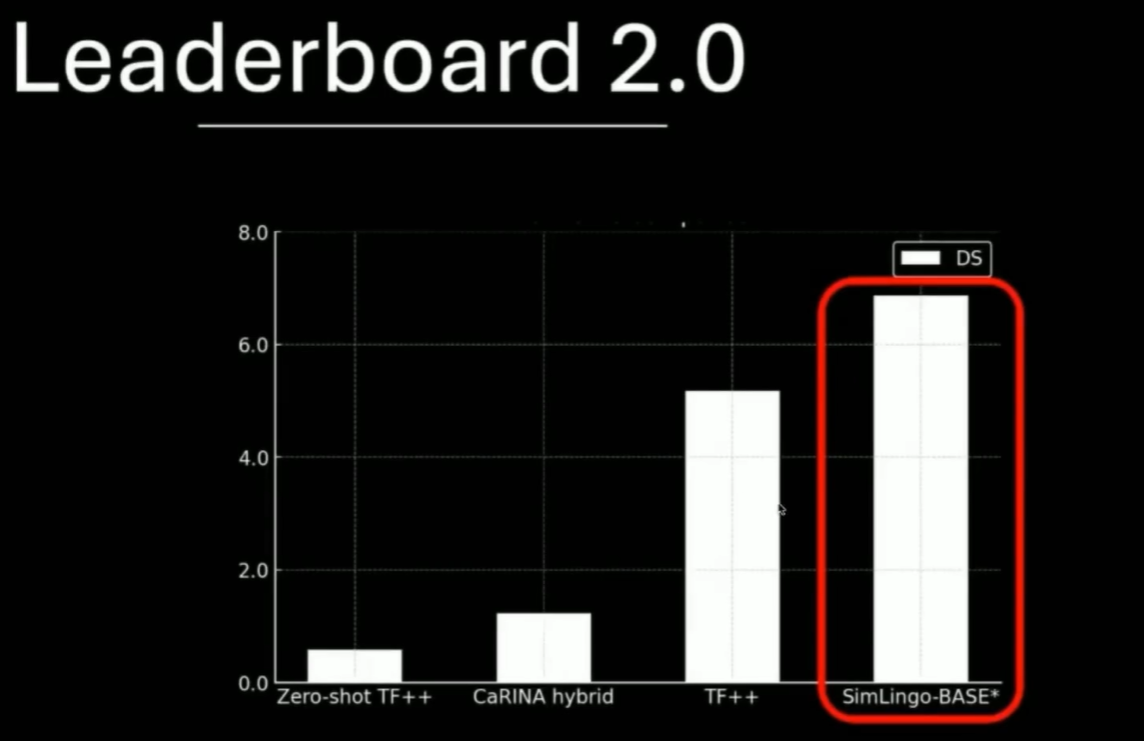
8. SimLingo
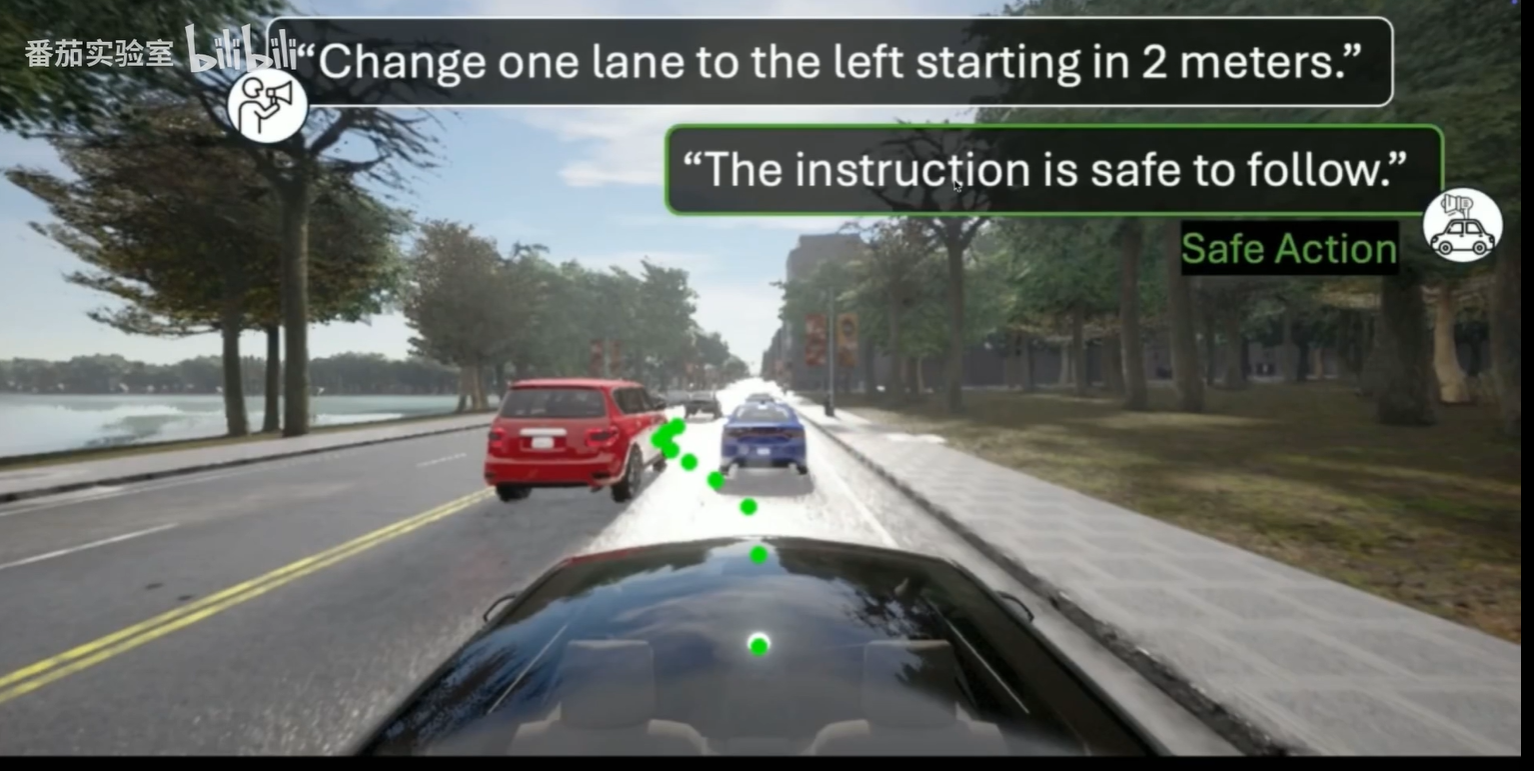
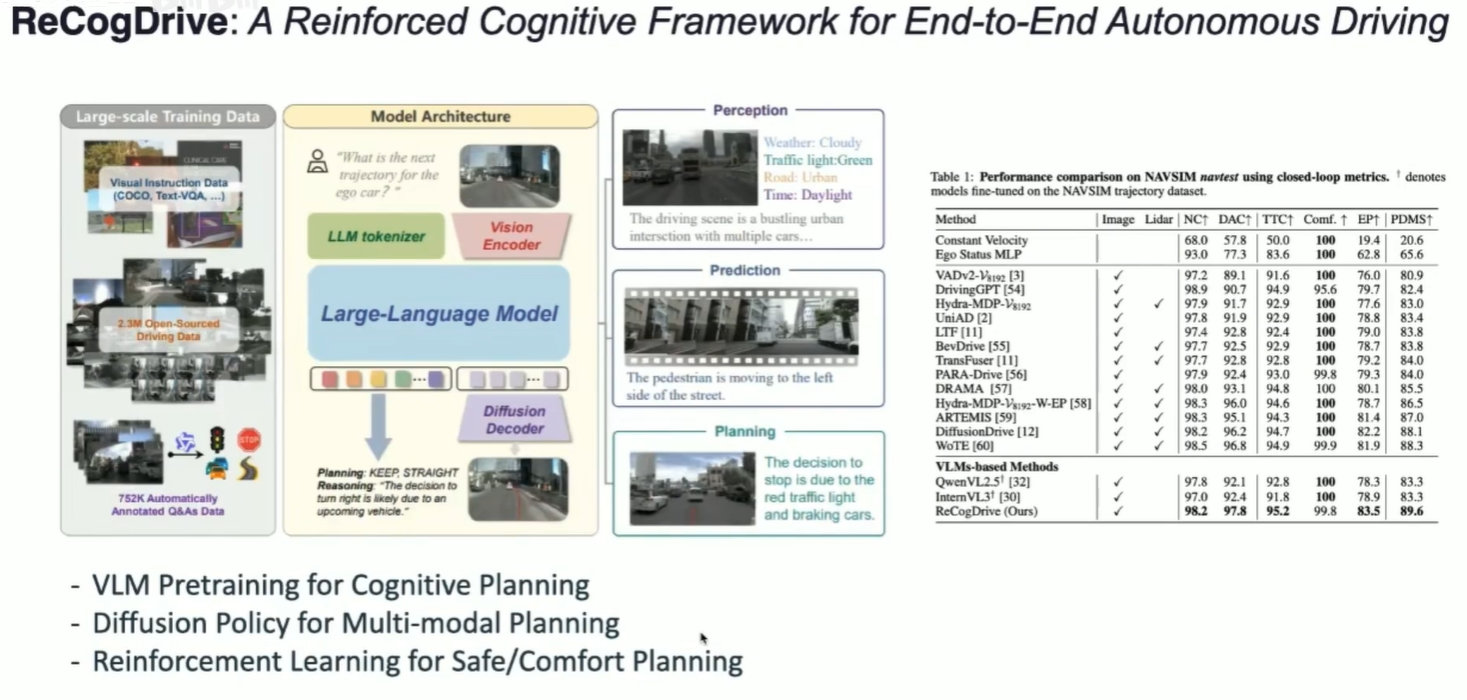
9. ReCogDrive
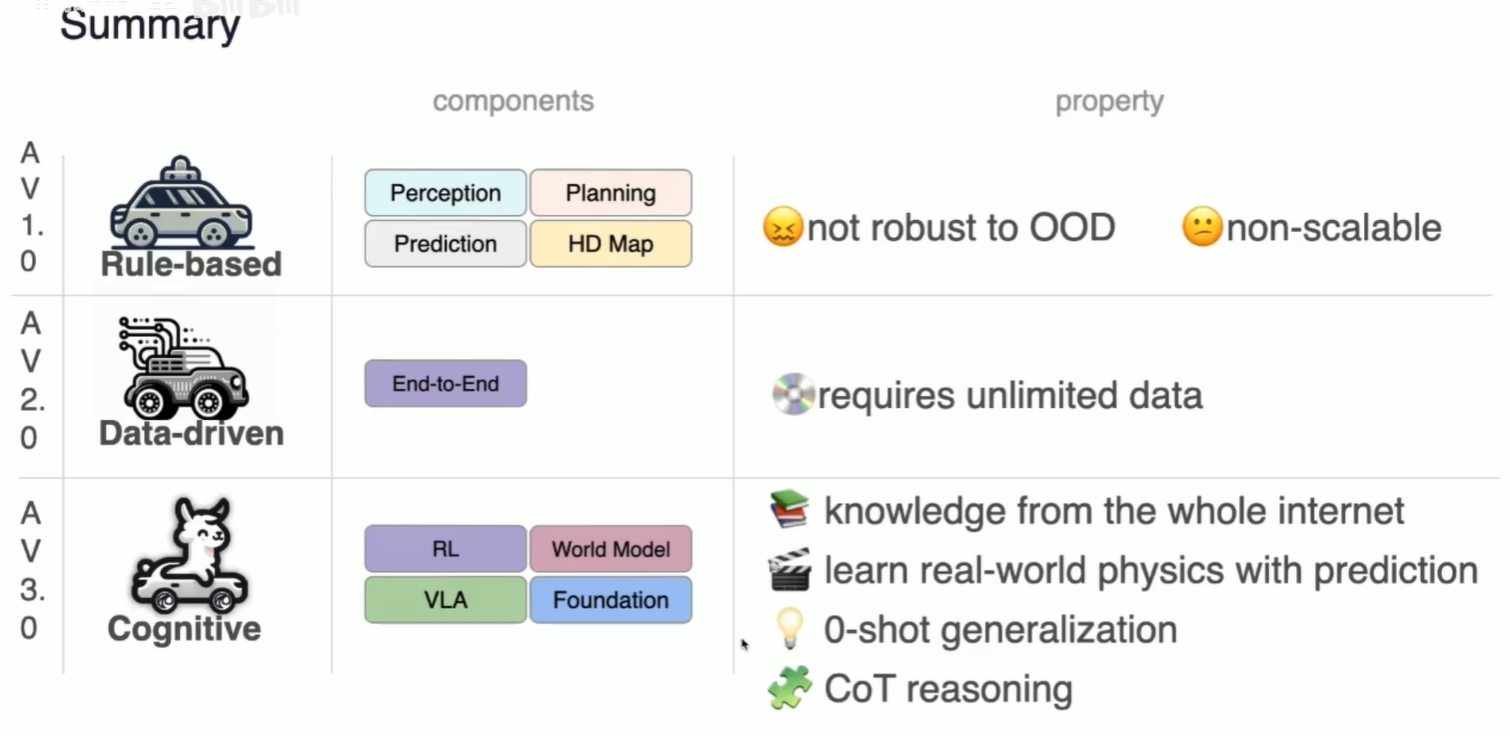
10. Summary
相关推荐
天树星智源10 天前
机器人 VLA 一个模型同时动手和动脑:动作参数只占 0.21%,万级扰动任务 85.9%
论文阅读·机器人·vla·全身控制
兜里只有三分钱~14 天前
启元机器人 π0 与 GR00T N1 对比:VLA 模型的两条技术路线
机器人·微调·预训练·仿真·vla
大江东去浪淘尽千古风流人物17 天前
【RoboDojo】仿真与真实双轨机器人操纵基准:测试流程与防作弊机制深度解析
机器人·vla·评测基准·机器人操纵·robodojo·sim-to-real
Felaim18 天前
【VLN】NavGPT-3分层导航运行时
runtime·vla·vln·harness·分层导航
猫先生Mr.Mao18 天前
让动作先接受“未来检验”:ThinkWorld 如何用世界想象强化机器人推理
机器人·强化学习·具身智能·vla·世界模型·thinkworld
河图洛水19 天前
χ₀: Kai0 用 MA / SA / TDA 驯服机器人学习的分布不一致
机器人·具身智能·vla·hil·纠错
滴啦嘟啦哒19 天前
【具身笔记】【原理探究】一、对PI05源码的实践笔记
笔记·python·vla·具身
飞猫的边缘AI20 天前
机器人基础模型的两种赌注:VLA与VFA
人工智能·机器人·vla·ai模型·边缘ai·视觉语言动作模型·vfa
河图洛水20 天前
HumanEgo:机器人不模仿人的身体,只复现手与物体的关系
机器人·具身智能·灵巧操作·vla·ego
河图洛水21 天前
UniDex-VLA:用人类第一视角视频,训出能跨 8 种灵巧手的 3D VLA
3d·大模型·具身智能·vla·ego