摘要 : 本文面向 IIoT 开发者 ,深度解析服务机器人 的自主乘梯解决方案 架构。我们探讨了 EC6200 如何通过非侵入式 采集、边缘调度 软件与 MQTT 实现 OT/IT 解耦 ,赋能智慧楼宇应用 。
导语 : 机器人梯控系统 的本质是 OT(电梯控制)与 IT(服务机器人任务系统)的安全通信与解耦 问题。开发者 的目标是建立一个既能高效调度机器人,又不对电梯控制系统产生任何干扰的高可靠性 架构。
开发者实践:机器人梯控的 API 对接、边缘调度与 MQTT 解耦
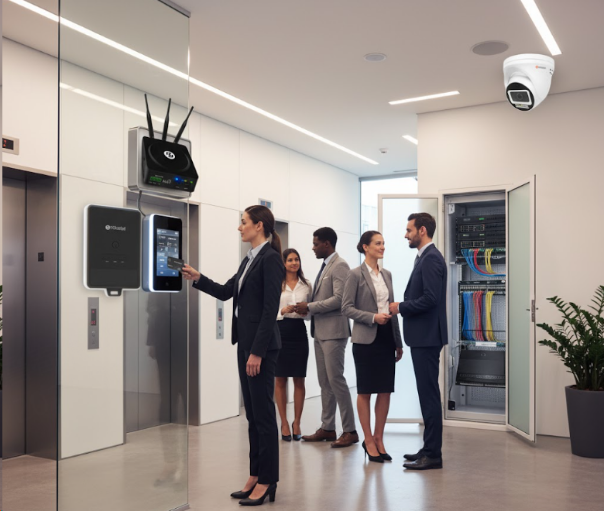
一、 架构挑战:安全隔离与 OT/IT 解耦
服务机器人 实现自主乘梯解决方案 ,必须解决两大架构挑战:
- OT 安全红线 :必须采用非侵入式 采集,实现无损安装 。
- IT/OT 通信解耦 :EC6200 将复杂的电梯状态数据转化为标准化数据,供机器人调度系统通过 API 调用。
二、 核心原理:边缘调度实现多机协同
服务机器人 的效率核心在于边缘调度 :
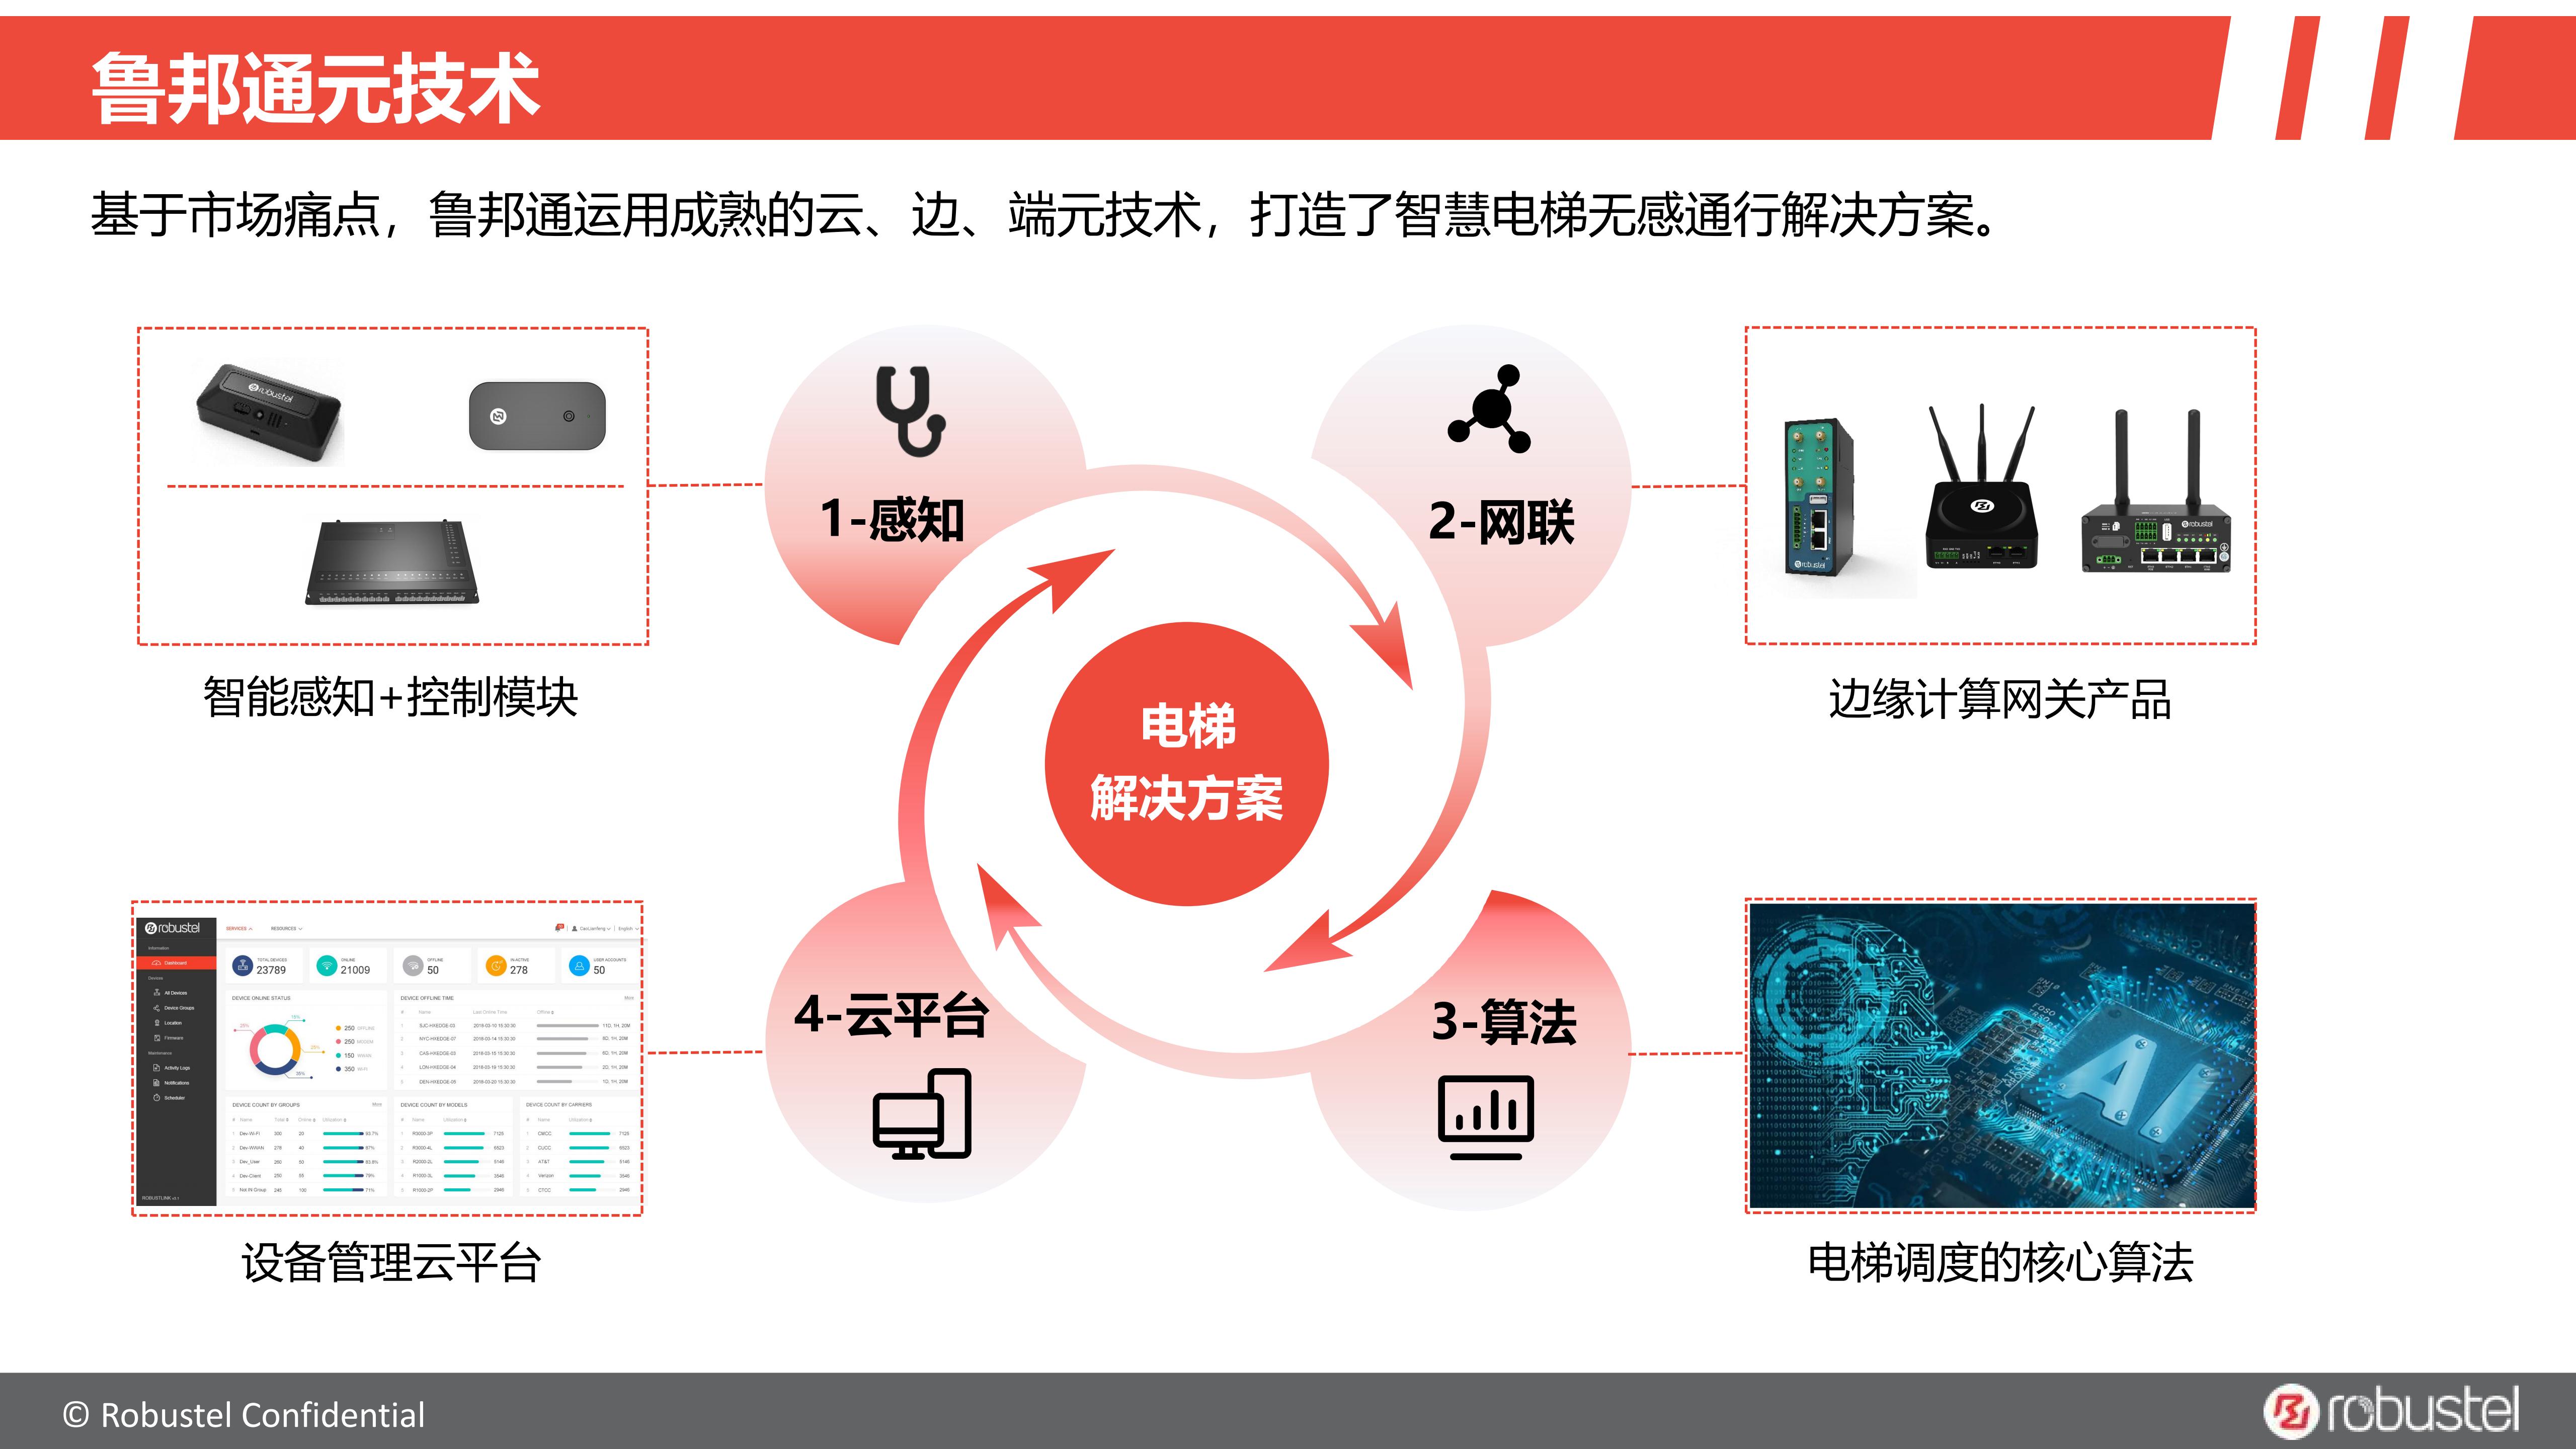
- 调度核心算法 :EC6200 内置自主电梯调度核心算法 ,管理所有机器人的乘梯请求,进行多梯调度、多机乘梯 和排队管理。
- 通信协议 :支持平台 API 对通 和硬件直连 (MQTT/HTTPS),实现与多品牌机器人 (如 AGV、机器狗)的无缝集成。
- 高可靠性 :通过 全井道信号覆盖 和网络备份,保障调度指令的即时送达。
三、 安全并存:人机混用模式的智能策略
人机混用模式 是保障人机安全并存 的关键。
- 智能识别 :支持轿厢内的人员识别 ,确保在有人时机器人可以安全避让或等待。
- 调度策略 :系统可设置机器优先、人工优先 或混合调度策略,解决人机抢梯冲突。
常见问题解答 (FAQ)
- 问题1 :非侵入式 采集如何保障电梯安全?
- 答 :通过外部传感器感知状态,实现了免破线无损安装 ,确保电梯的核心控制系统不受影响。
- 问题2 :边缘调度 的核心算法是什么?
- 答 :自主电梯调度核心算法 ,用于管理多机排队、派梯和解决人机混用模式 下的冲突。
- 问题3 :高可靠性 如何保障?
- 答 :通过 全井道 Wi-Fi 覆盖 和蜂窝网络备份,保障调度指令的即时送达。
总结 : EC6200 提供的自主乘梯解决方案 ,以非侵入式 技术为基础,以边缘调度 和 API 对接 实现 OT/IT 解耦 。这为服务机器人 的规模化落地提供了安全、高效的基础设施。