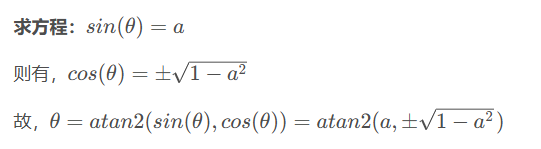
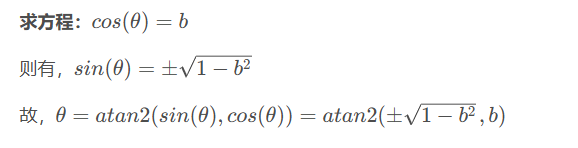
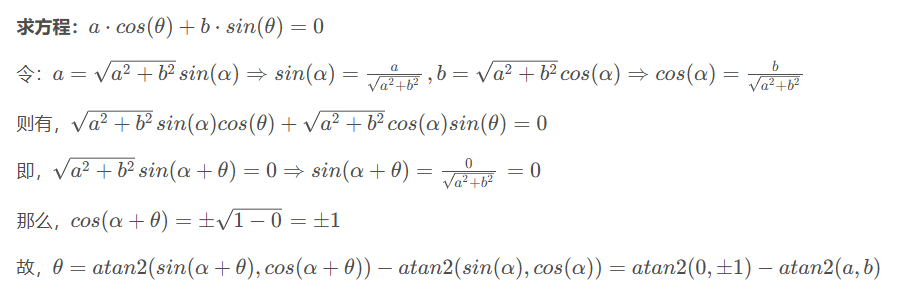
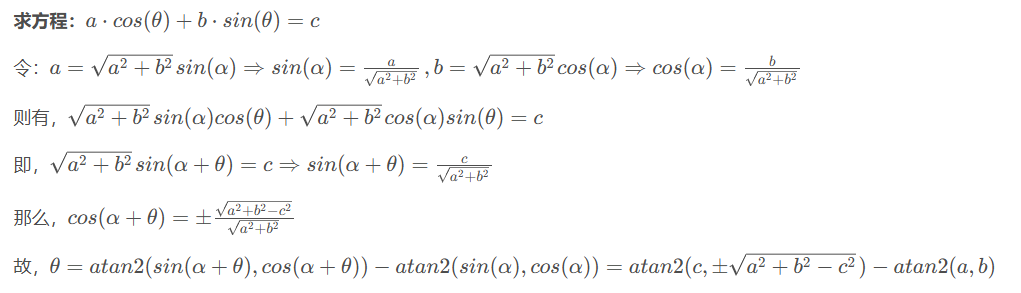
机器人逆解中常见三角函数变换

1.常见变换方程

2.matlab求解

matlab符号解求解:

将上式与下式联立:

求解代码:

Matlab 复制代码
syms a b q1 c cq1 sq1 real
%cq1=cos(q1);sq1=sin(q1)
res=solve(a*cq1+b*sq1==c,cq1^2+sq1^2==1,[sq1,cq1])

sq1=simplify(res.sq1)
cq1=simplify(res.cq1)

求解出两组解,结果如下:
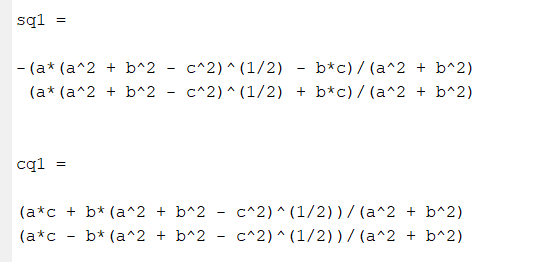
则:

相关推荐
蓝天居士7 分钟前
EtherCAT从入门到精通(10)
机器人·嵌入式·ethercat
敢敢のwings1 小时前
Long-WAM 深度解析:机器人怎样记住过去、预测未来,并及时完成下一段动作
机器人
敢敢のwings6 小时前
从 VPP 到 VPP2:让机器人看懂未来,再把未来变成动作
机器人
小lo想吃棒棒糖7 小时前
把机器人训练从 GPU 搬到昇腾 NPU:启元 Q1 起身动作 PPO 训练全记录
python·机器人·昇腾·启元机器人
天树星智源7 小时前
机器人 VLA 一个模型同时动手和动脑:动作参数只占 0.21%,万级扰动任务 85.9%
论文阅读·机器人·vla·全身控制
lisw058 小时前
基于神经网络的机器人导航系统的设计与执行!
神经网络·机器人·自动化
敢敢のwings9 小时前
机器人如何通过触觉认识物体:从材质分类到接触状态判断
分类·机器人·材质
米糕闯编程1 天前
鱼香ros2(二十五)导航
机器人·slam·ros2·launch·navigation2
猫先生Mr.Mao2 天前
RoboRSI详解:机器人自进化为什么需要任务结构和技能边界
机器人·多智能体·论文解读·具身智能·自进化·roborsi
敢敢のwings2 天前
RPV-SemNav 深度解析:让机器人先理解房间,再决定去哪里找目标
机器人