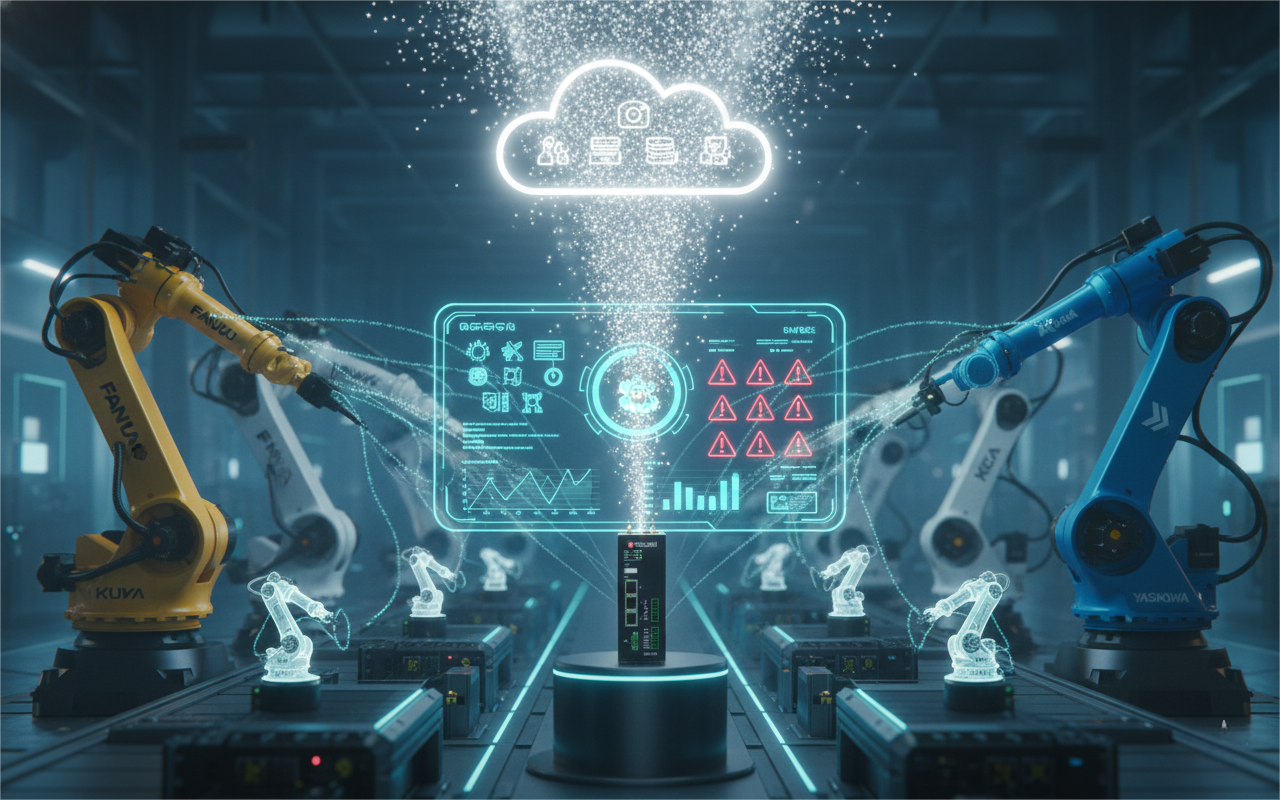
摘要 : 本文面向工业物联网开发者,深入解析工业机器人数据采集 的技术实现。我们将探讨如何利用鲁邦通边缘计算网关 ,屏蔽FANUC FOCAS 、Yaskawa High Speed Ethernet 等私有协议的复杂性,在边缘侧完成数据解析,并统一封装为MQTT JSON 格式上报,实现跨品牌机器人的统一数据采集 。
导语 : 作为开发者,对接工业机器人协议是一件痛苦的事。FANUC的FOCAS库依赖Windows DLL,安川的UDP报文需要自己封装,库卡的XML配置繁琐。要把这些异构数据统一集成到MQTT云平台,工作量巨大。本文将介绍一种"降维打击"的方案:利用边缘网关 的协议转换能力,将复杂的机器人私有协议转化为标准的MQTT流,让开发者专注于业务逻辑。
工业机器人数据采集:FOCAS与MQTT的边缘网关实现
1. 协议解析痛点
FANUC (FOCAS1/2)
- 协议特点: 基于HSSB或以太网,非公开协议,依赖官方库文件。
- 开发难点: 需要C/C++或C#开发,跨平台(Linux)移植困难,难以运行在轻量级网关上。
Yaskawa (High Speed Ethernet)
- 协议特点: 基于UDP/TCP,命令响应模式。
- 开发难点: 需要查阅厚重的手册,自行封装二进制报文,处理字节序和错误码。
2. 边缘网关的架构优势
我们引入鲁邦通EG5120边缘网关作为中间件。 架构: 机器人控制器 <--(私有协议)--> EG5120 <--(MQTT)--> 云平台
2.1 南向:驱动封装
网关内置的Edge2Cloud Pro平台,已经将FOCAS、Yaskawa等协议封装为标准驱动。
- 开发者收益: 无需编写一行底层通讯代码,无需处理Socket连接和重连逻辑。
2.2 北向:数据标准化
网关支持将不同来源的数据映射为统一的数据模型。
- 数据模型: Robot_ID, Joint_1_Pos, Joint_2_Pos, Status, Alarm_Code
- 输出格式: 标准JSON,通过MQTT推送。
3. 实战配置 (以FANUC为例)
3.1 机器人侧配置
- 确保机器人安装了以太网功能包(通常默认都有)。
- 配置IP地址(如192.168.1.10)和端口(FOCAS默认8193)。
3.2 网关侧配置
在鲁邦通网关的Web界面中:
- 添加设备: 选择驱动 FANUC Robot。
- 配置连接: 填入机器人IP和端口。
- 点位映射:
- 坐标:选择 Joint Position,自动映射所有轴。
- 速度:选择 Speed。
- 报警:选择 Alarm ID 和 Alarm Message。
3.3 MQTT Payload预览
配置完成后,网关会自动推送如下JSON:
JSON
{
  "timestamp": 1678886400000,
  "device_id": "Robot_FANUC_01",
  "data": {
    "status": "RUNNING",
    "program": "WELD_JOB_01",
    "joints": [10.5, -20.1, 45.0, 0.0, 90.0, 180.0],
    "alarm": {
      "code": 0,
      "msg": "No Alarm"
    }
  }
}
4. 进阶:Docker边缘计算
如果需要做更复杂的逻辑,比如计算机器人的轨迹平滑度 或轴负载趋势 ,可以利用网关的Docker功能。 Python脚本示例:
- 在Docker容器中订阅网关本地的MQTT主题。
- 获取高频的轴负载数据。
- 使用scipy或numpy计算负载的标准差。
- 如果标准差异常,向云端发送"机械卡顿预警"。
常见问题解答 (FAQ)
问题1:FOCAS驱动支持读写宏变量吗?
答: 支持。可以通过驱动读取和写入FANUC的宏变量(Macro Variables),这常用于与机器人进行简单的逻辑交互或参数传递。
问题2:支持安川的IO信号采集吗?
答: 支持。可以通过驱动读取安川控制器的通用输入输出信号,用于监控外围设备(如焊枪、夹具)的状态。
问题3:如何处理断网数据?
答: 网关内部维护一个时序数据库(如SQLite或InfluxDB)。断网时数据写入本地,网络恢复后,MQTT客户端会自动将积压的消息按顺序推送,保证数据不丢失。
总结: 利用鲁邦通边缘计算网关 ,开发者可以将工业机器人数据采集 从复杂的协议开发工作中解脱出来,转变为简单的配置和数据处理工作。这不仅极大地提高了开发效率,也为构建跨品牌、标准化的机器人统一监控 平台提供了最佳的技术路径。