windows下,通过ROS2与Isaac Sim互动4:实现控制

文章目录


环境准备

WSL

Windows下,必须采用wsl的方式。(也不排除直接使用windows版本ROS2的可能性,但不符合官网教程)

WSL必须是2.0的

ROS2

ROS2已安装成功

Isaac Sim

windows版Isaac Sim安装成功。

我是5.1版本

并启动软件:

复制代码
.\isaac-sim.bat --/isaac/startup/ros_bridge_extension=isaacsim.ros2.bridge

乌龟小车

场景里已经有一台可以被移动的乌龟小车

开始拖Action Graph
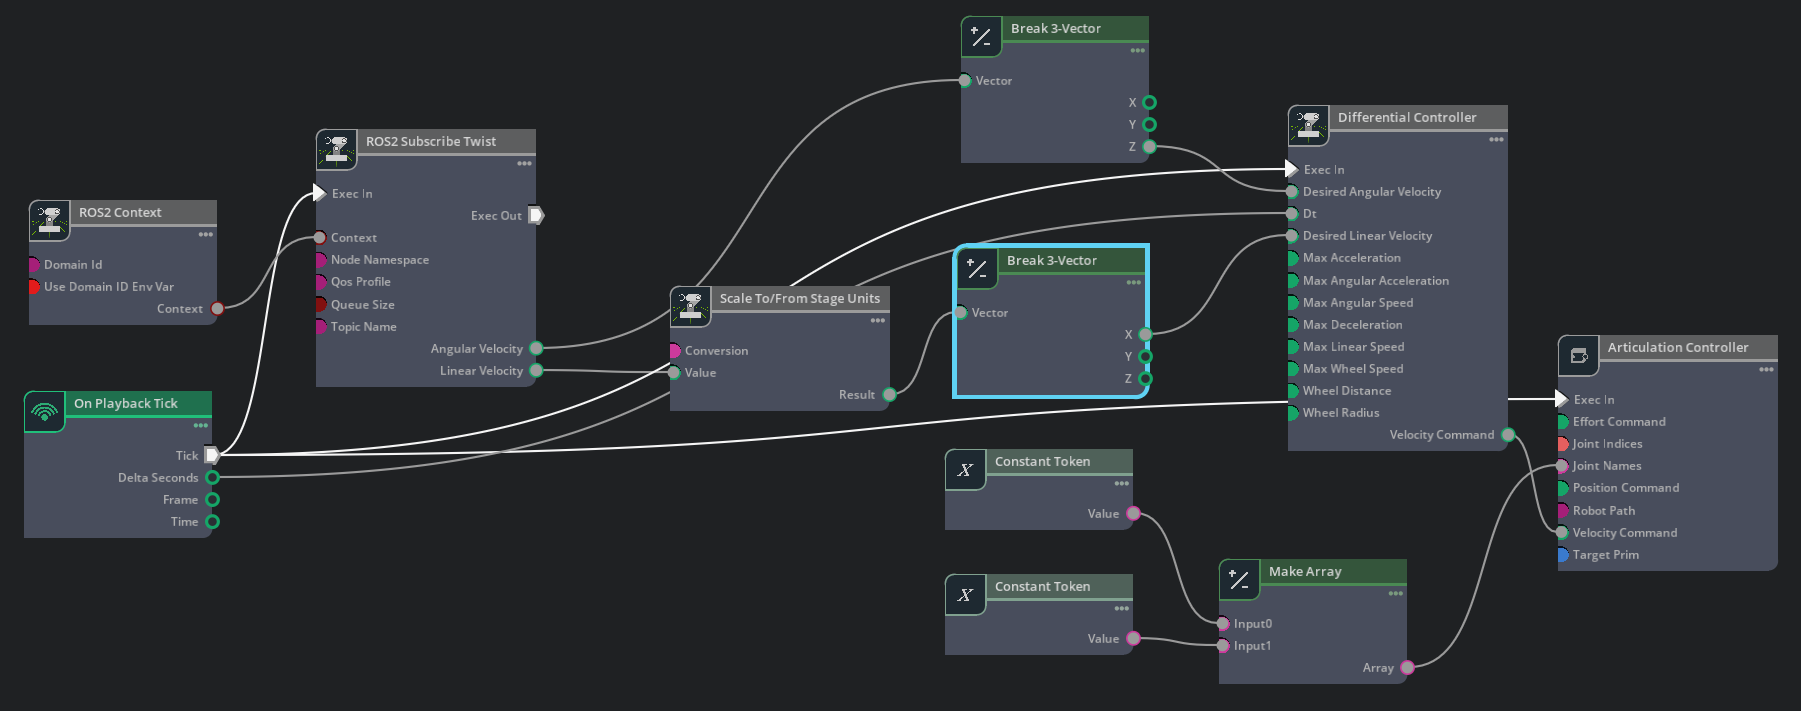
照着这个拖就行。不知道在哪儿的,直接搜,不用记。
相关推荐
趣味科技v14 小时前
具身智能从“演示”走向“部署”:智元把机器人送进真实工位
机器人·具身智能·智元
zkk95271 天前
【机器人感知运控笔记一】从点云到避障:距离场的构建、查询与梯度
机器人·具身智能·sdf·esdf
数智奔流1 天前
OpenAI健康板块负责人:AI医疗健康的上限和下限
机器人·具身智能·禾赛
猫先生Mr.Mao1 天前
让动作先接受“未来检验”:ThinkWorld 如何用世界想象强化机器人推理
机器人·强化学习·具身智能·vla·世界模型·thinkworld
想要成为计算机高手2 天前
一种出人意料的机器人策略:GPT-6 Astra 在 RoboDojo 及其他场景中的早期评测
gpt·机器人·具身智能·astra·robodojo·roboprobe
Together_CZ2 天前
Has GPT-6-Astra Achieved Embodied Intelligence?——GPT-6-Astra 是否实现了具身智能?
gpt·具身智能·embodied·intelligence·gpt-6-astra·是否实现了具身智能
河图洛水2 天前
χ₀: Kai0 用 MA / SA / TDA 驯服机器人学习的分布不一致
机器人·具身智能·vla·hil·纠错
河图洛水3 天前
HumanEgo:机器人不模仿人的身体,只复现手与物体的关系
机器人·具身智能·灵巧操作·vla·ego
平头哥技术团队3 天前
《G1234 一路正点:出行管家阿程的端到端链路巡检手记》
数字人·具身智能
河图洛水4 天前
UniDex-VLA:用人类第一视角视频,训出能跨 8 种灵巧手的 3D VLA
3d·大模型·具身智能·vla·ego