ros2开发入门——黑马程序员ROS2上课笔记

基本概念和流程

Workspace(工作空间):项目本身,资源调度的顶层容器【工业园区】

Package(功能包): 最小的分享单元,包含代码依赖声明和编译规则【独立生产车间】

Node(节点):执行具体任务的逻辑最小单元。控制、驱动、传感器等逻辑的主要载体【全职工人】

ROS2开入门

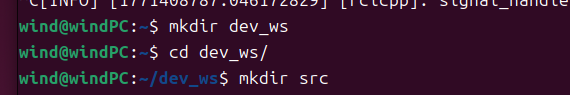
工作空间创建

Package包的创建、
复制代码
ros2 pkg create --build-type ament_python --node-name my_node my_package
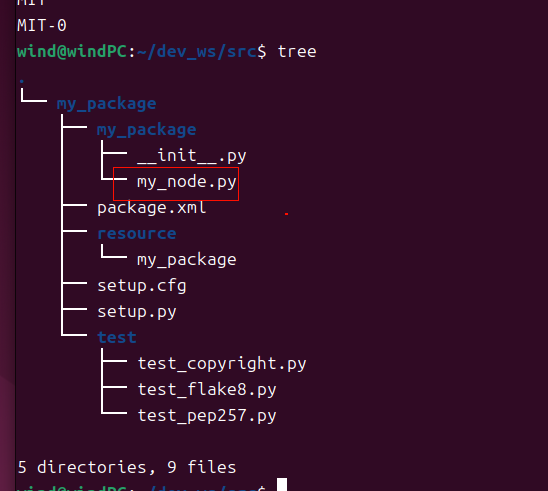
节点创建

上一个步骤创建的节点如下

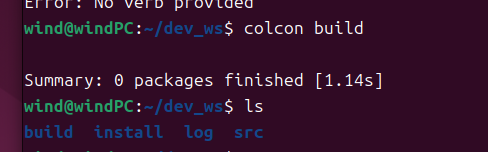
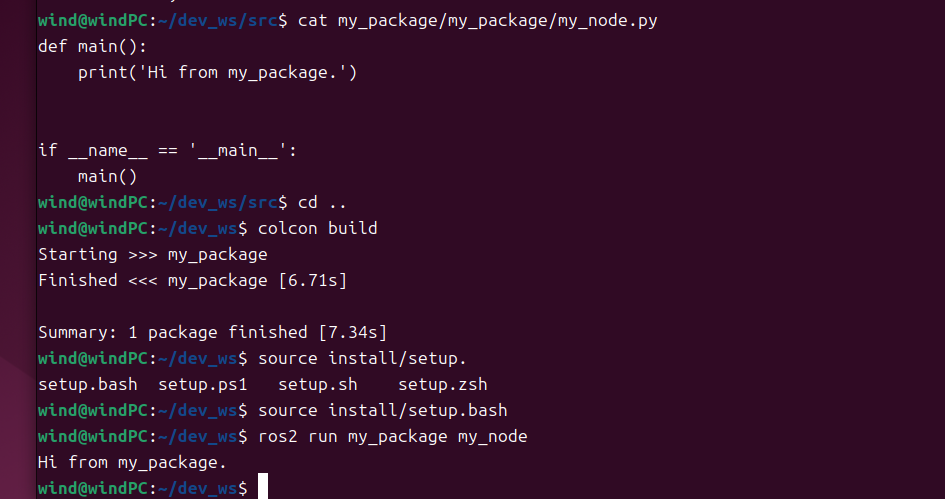
编译运行流程
相关推荐
努力写代码的熊大1 小时前
Linux 个人复盘博客 · 第六篇 Linux 进程间五种通信:匿名管道、命名管道、共享内存、消息队列与信号量
linux·经验分享·笔记
蒸蒸yyyyzwd1 小时前
深搜广搜学习笔记
笔记·学习
小七在进步1 小时前
string的实现(3)
开发语言·c++·笔记·visual studio
叼烟扛炮2 小时前
[LangChain] 学习笔记(13):并发不是越大越好——batch / gather / 信号量 / 配额治理
笔记·学习·langchain
渣渣盟3 小时前
狂命爆肝99天,共52K字的JAVA学习笔记奉上,JAVA从入门到精通一文搞定,一文在手JAVA无忧
java·笔记·学习
叼烟扛炮14 小时前
[LangChain] 学习笔记(09):工具(Tool)定义与调用闭环 · 理论+实战完整版
笔记·学习·langchain
Rabitebla15 小时前
【Linux操作系统】 文件篇(一):文件描述符与 Linux 文件管理机制
linux·网络·c++·笔记·学习
Flying Bear17 小时前
Keithley 2450 SourceMeter源表上位机开发笔记
笔记·单片机·嵌入式硬件
旖旎夜光18 小时前
【C++ 基础入门】智能指针:RAII、unique_ptr 与 shared_ptr 循环引用
c++·笔记·学习·智能指针
饮水桶_T19 小时前
Python 面向对象(十七)|继承、封装、多态 笔记
数据结构·笔记·算法