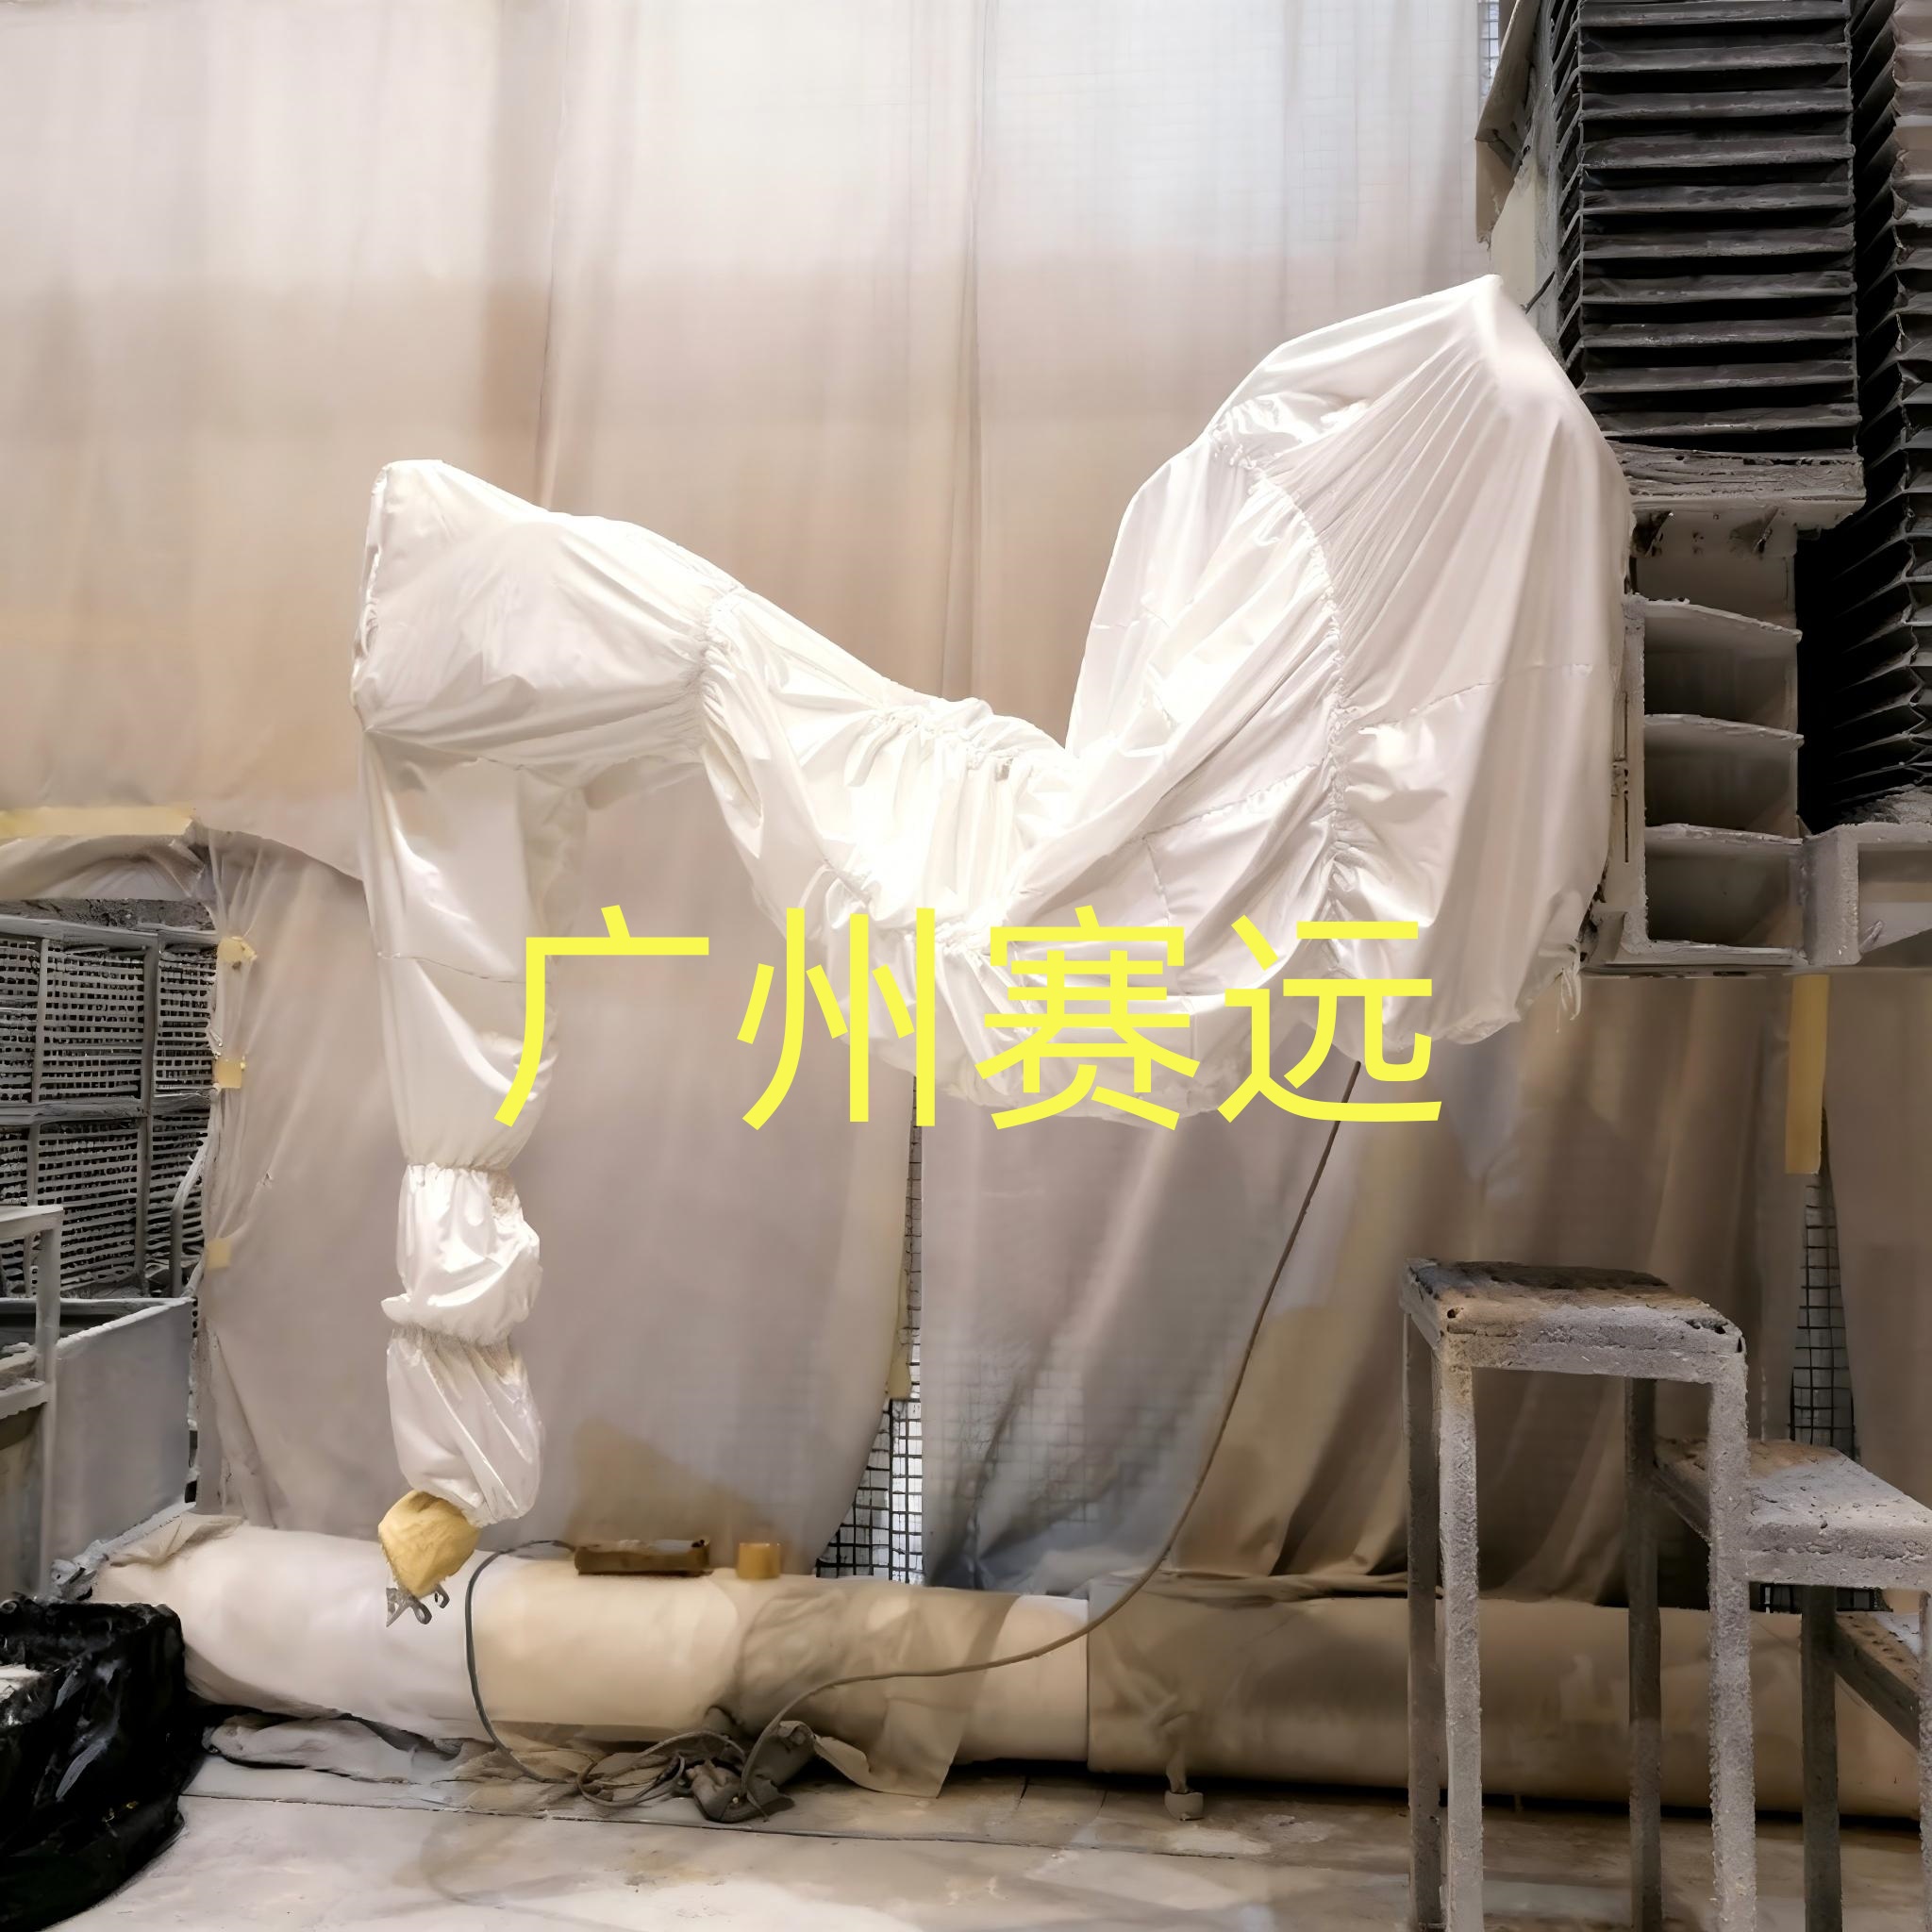
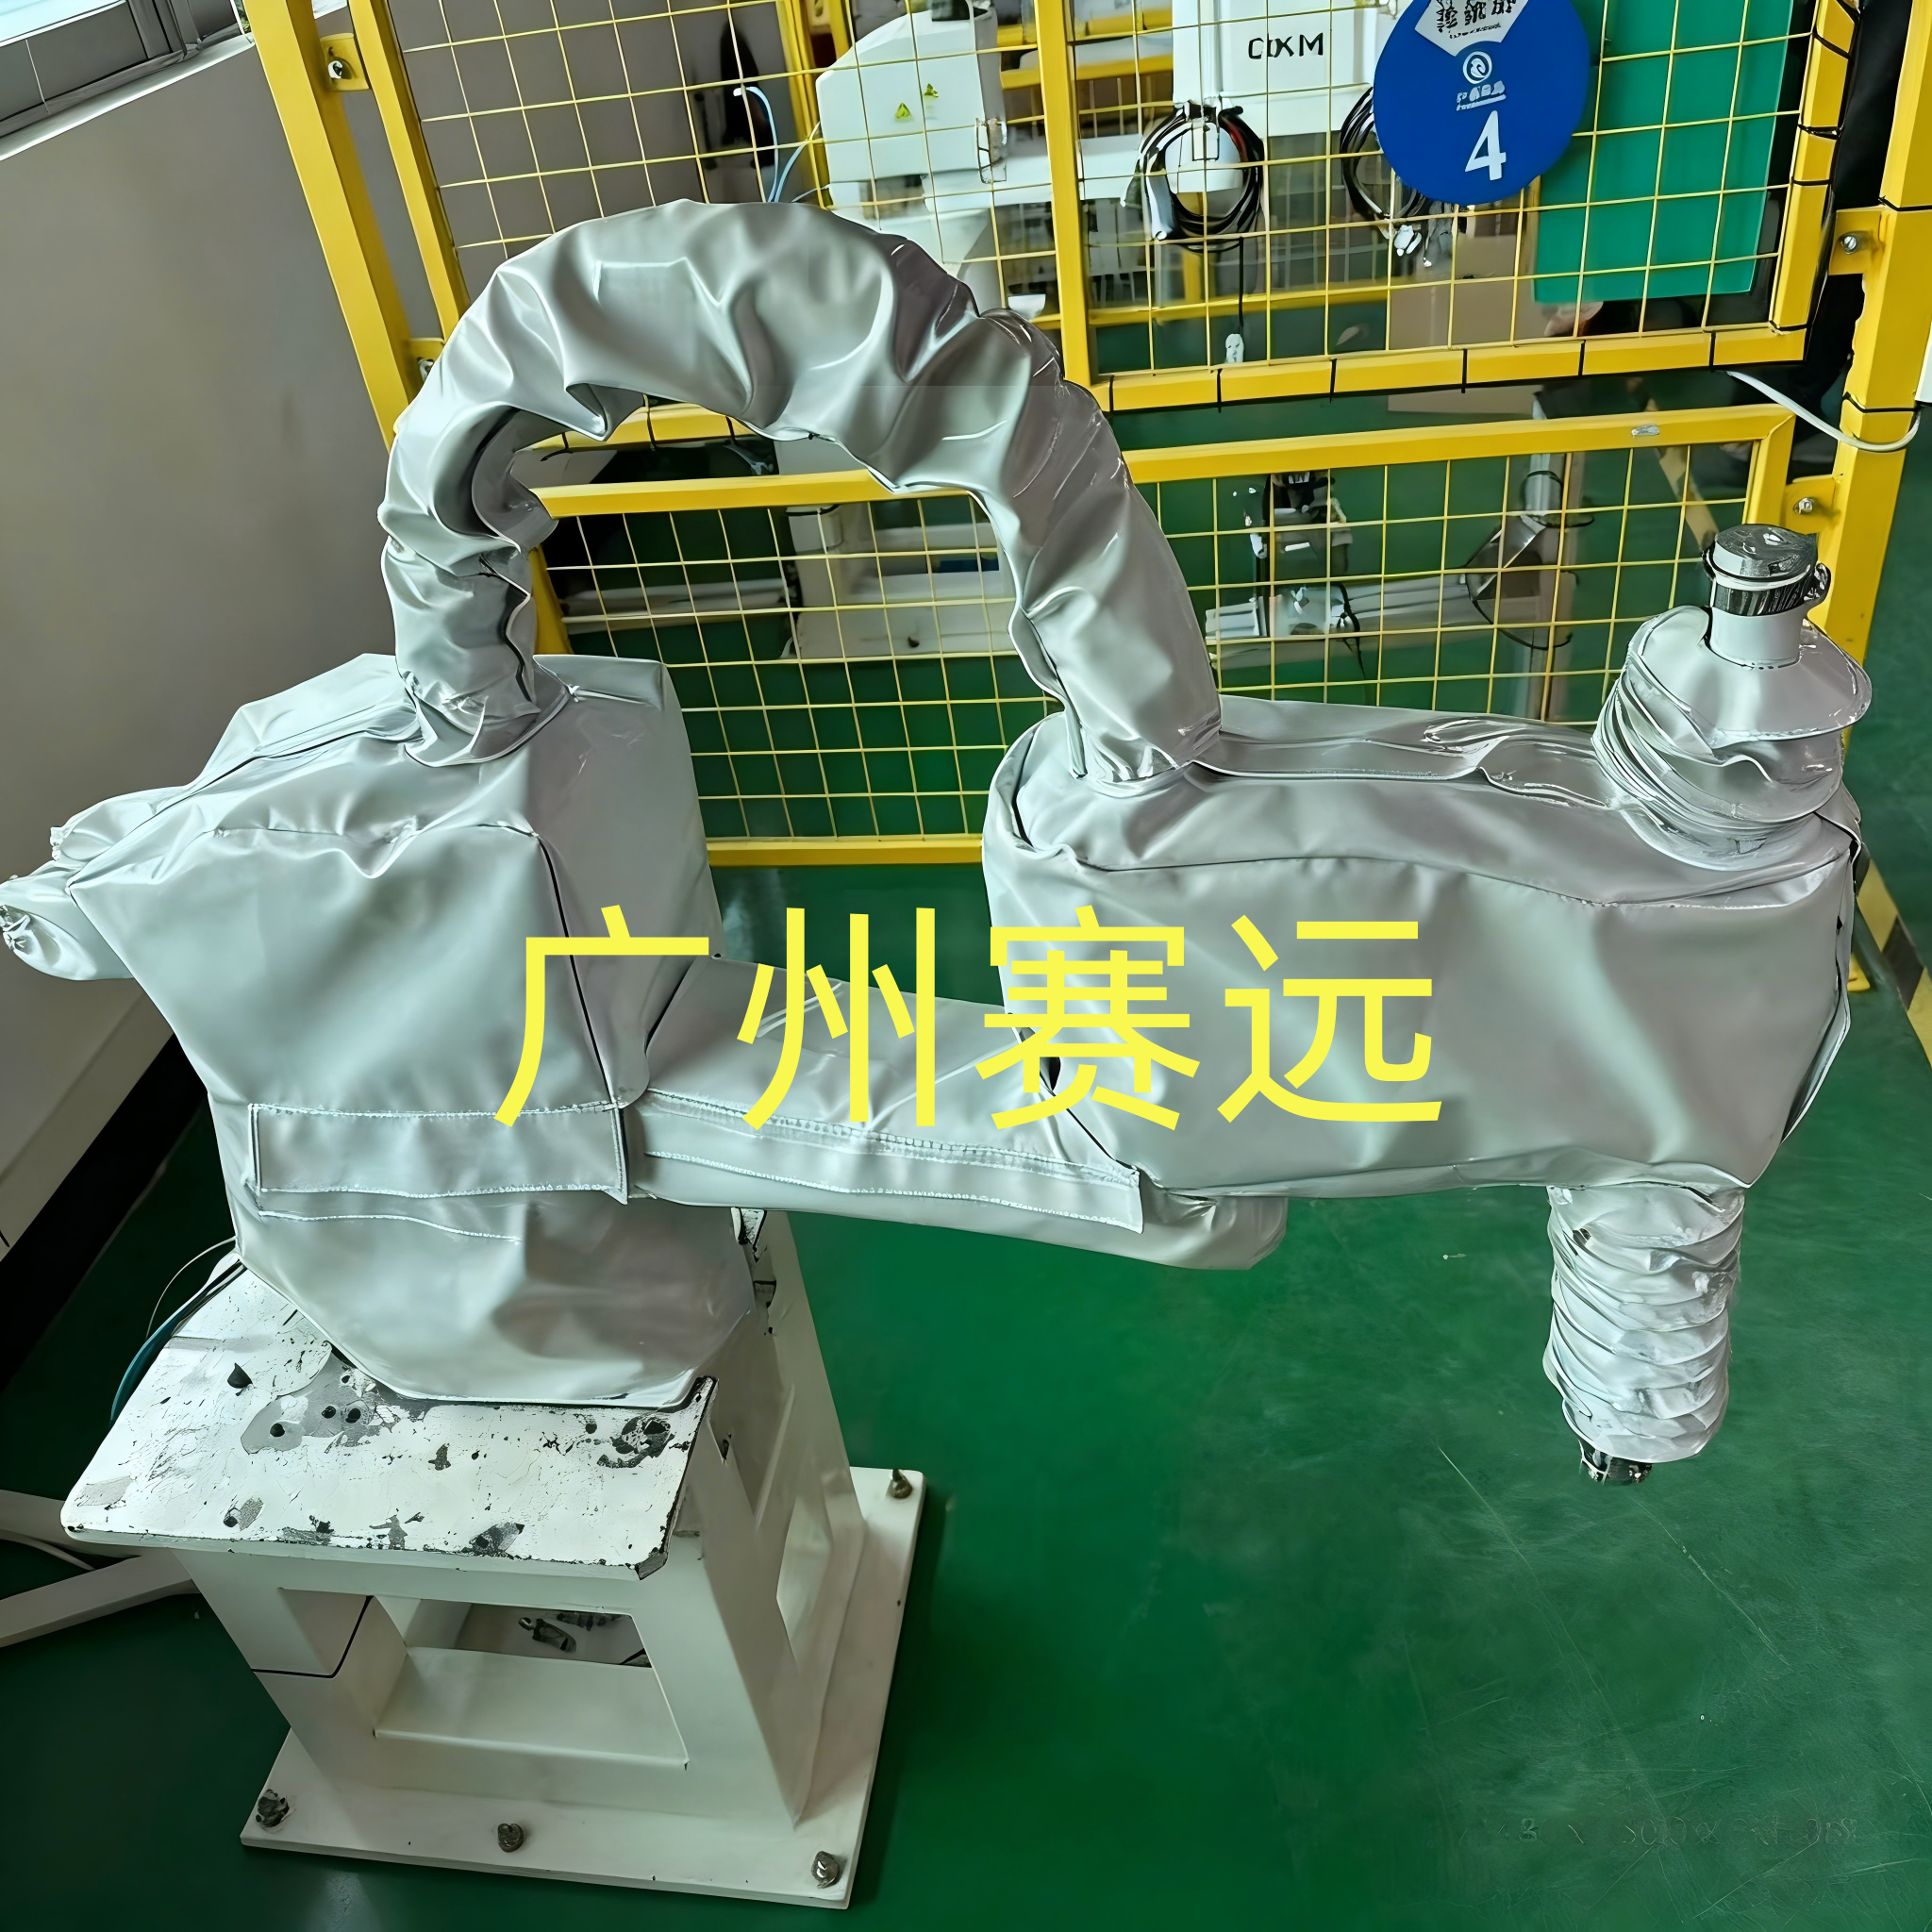
 你的那智LP130F机器人,是不是经常在粉尘与油污中"带病坚持"?看着它关节滞涩、线缆磨损,维护成本逐月攀升,心里是否在默默计算着下一次故障停机带来的损失?许多用户对于那智LP130F防尘防油机器人防护服质量的重要性认知不足,往往踩了坑才追悔莫及
今天,我们就来彻底聊透这个话题,可能会颠覆你之前的某些想法
一、为什么"防护服质量"比你想象的更致命?普遍存在一个认知误区:认为防护服就是个"罩子",能用就行
对于那智LP130F防护服而言,这种想法是危险的
劣质防护的隐性成本:它不止是防尘
质量不过关的防护服,材料可能不耐油水解,在油污环境中迅速老化脆裂,失去作用
更糟糕的是,其内部衬里可能磨损机器人本体漆面甚至线缆,造成二次伤害
"防油"不等于"耐油":许多用户在这里栽跟头
简单的防溅和长期耐受油脂浸泡,对材料的要求天差地别
真正的耐油机器人防护服,其材质必须经过长时间油液浸泡测试,保证强度与柔韧性不衰减
定制化贴合度是关键:那智LP130F机器人结构精密
一件高质量的NACHILP130F防护服必须是立体剪裁、精准贴合
过于宽松会与机械臂发生干涉缠绕,过于紧绷则会限制运动范围,加速自身撕裂
二、深挖"那智LP130F防尘防油机器人防护服"的核心质量维度衡量其质量,不能只看表面,必须拆解来看:面料与涂层是灵魂:基布强度:高韧性的聚酯纤维或复合面料是基础,确保抗撕裂
功能性涂层:这是实现防尘防油性能的核心
优质的PU(聚氨酯)或TPU涂层,能提供均衡的耐油性、耐磨性和一定的耐化学性
密封工艺:所有接缝处应采用高频热合或激光切割包边工艺,杜绝针孔漏尘、渗油
设计适配度决定防护效果:必须针对LP130F的每个轴关节、末端法兰进行独立仿真设计,确保全范围运动无阻碍
开口处(如底座、手腕)的松紧调节与密封方式,直接决定了粉尘侵入的效率
耐久性才是真正的性价比:一件质量过硬的防护服,其更换周期应以"年"为单位计算
它通过大幅延长机器人保养周期、减少故障,来摊薄自身的采购成本
这正是工业机器人防护服选购中最容易被忽略的价值计算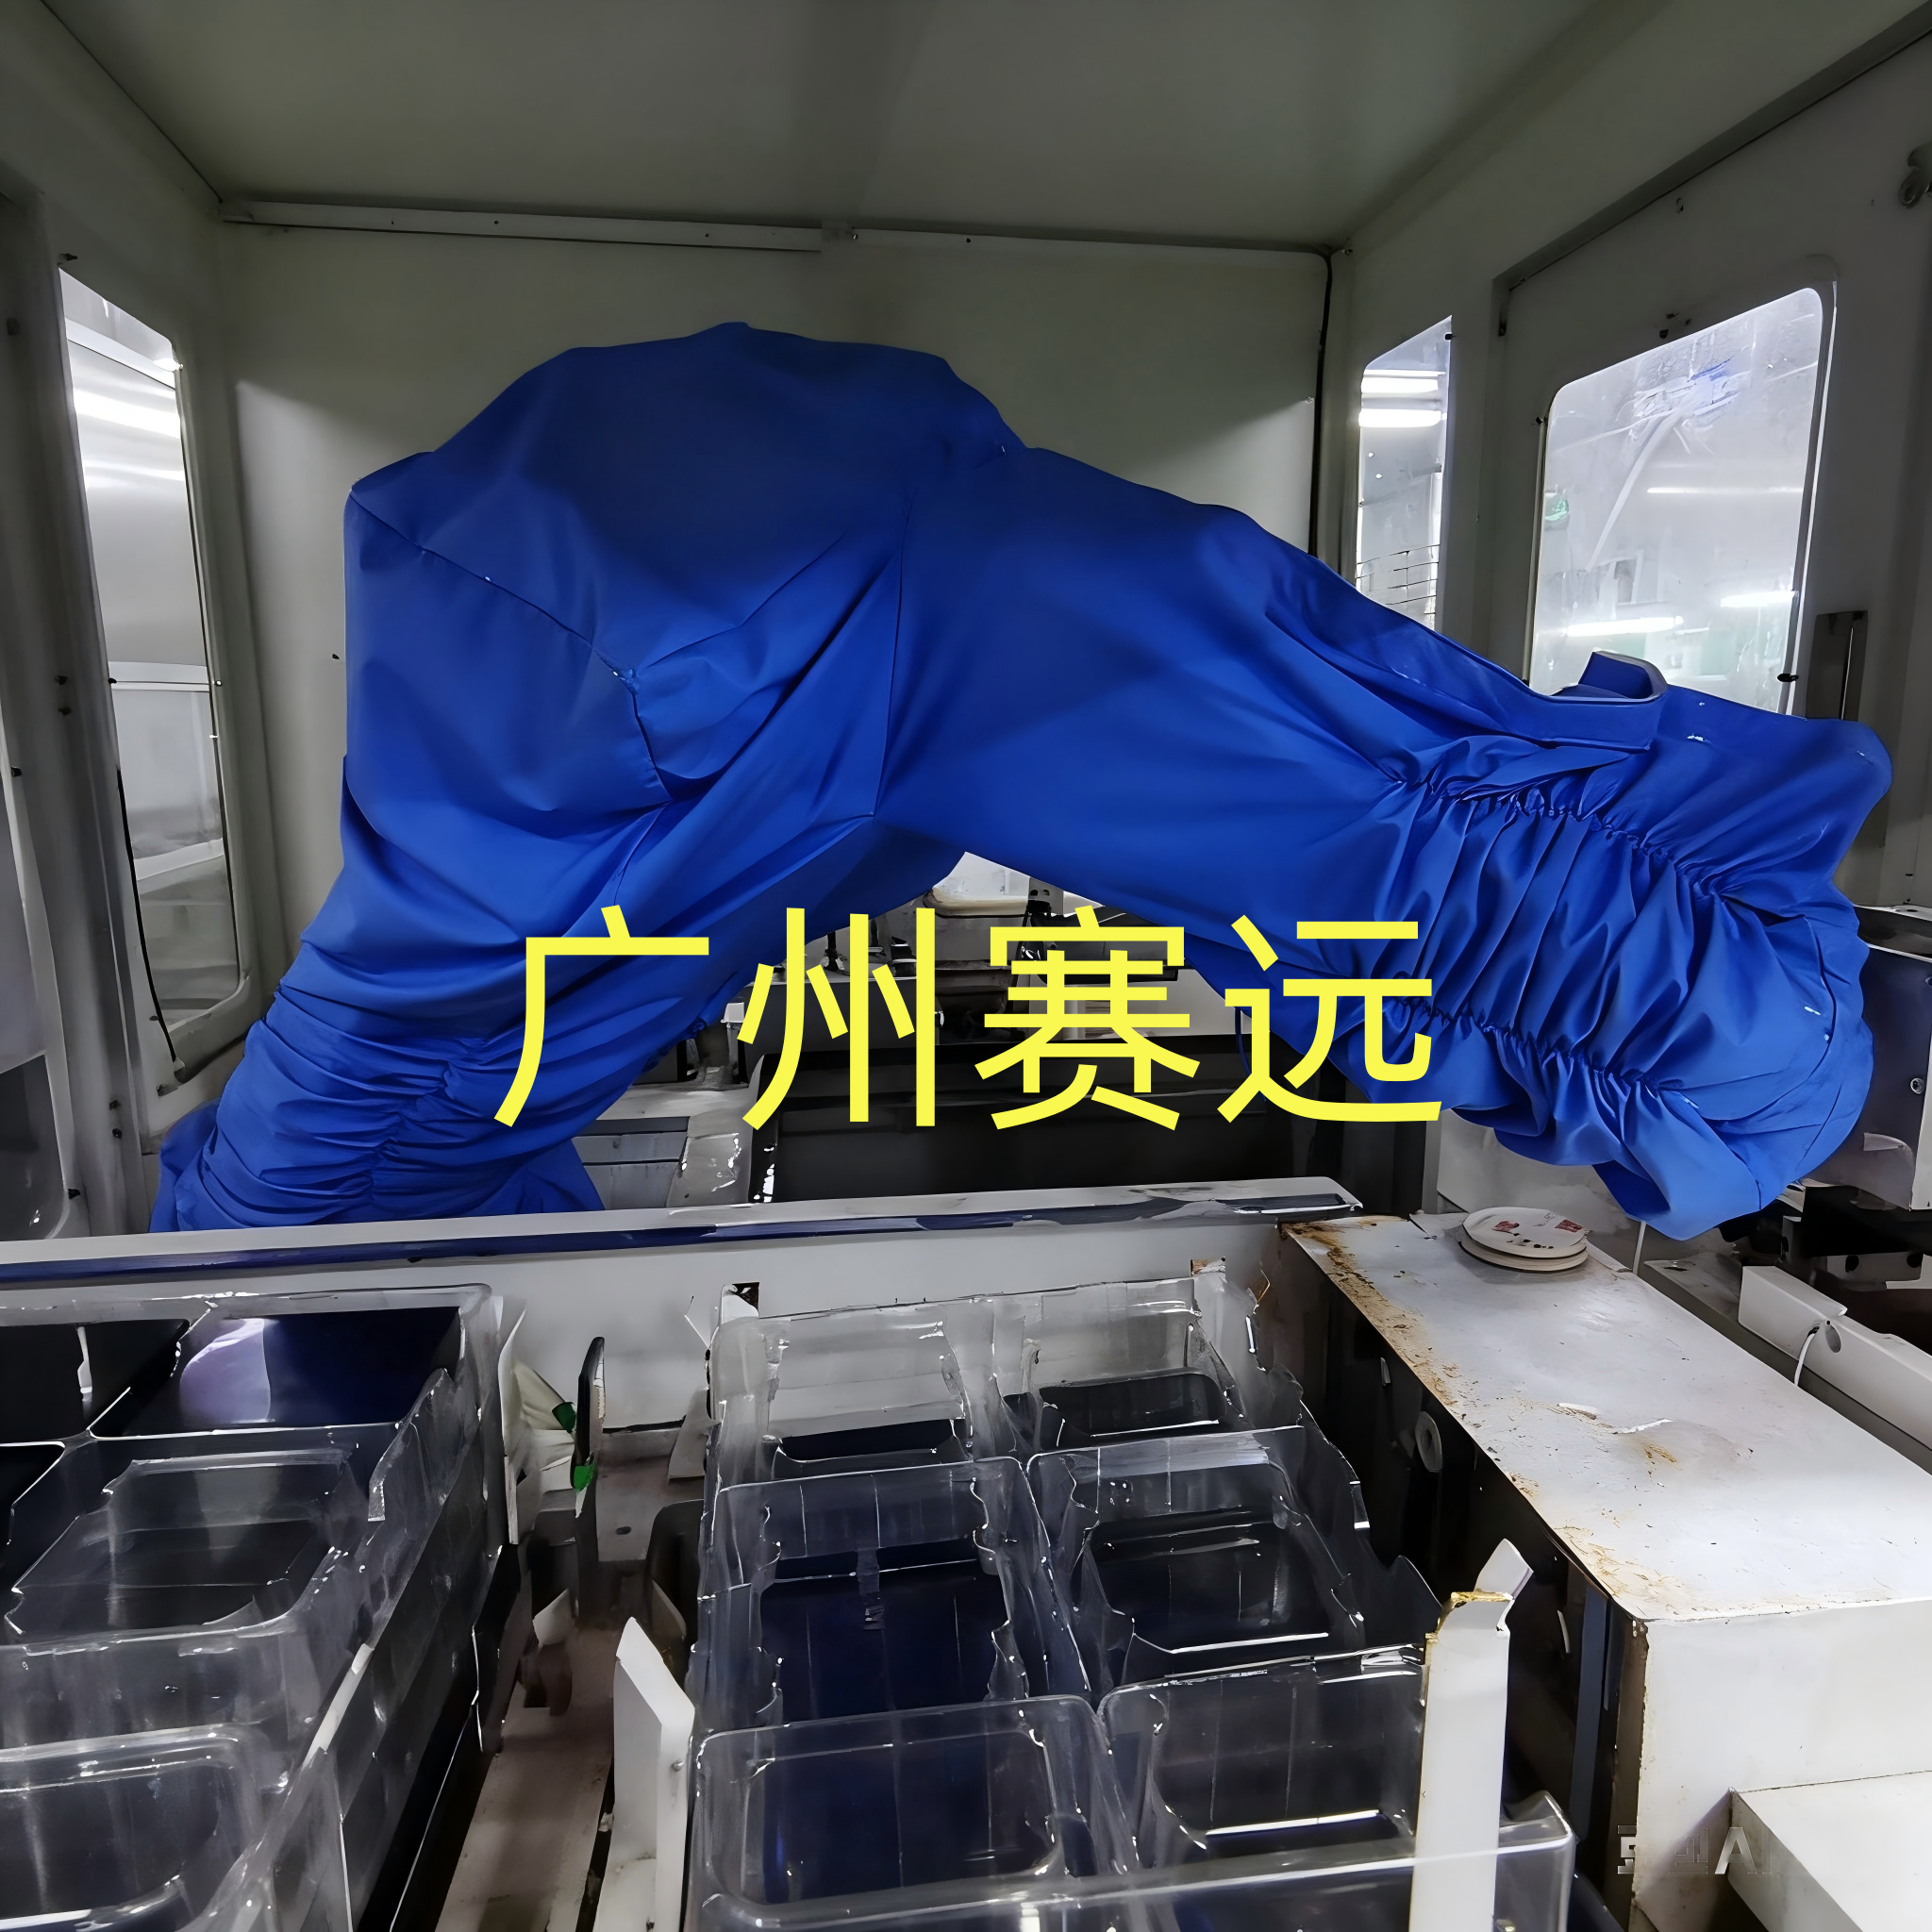
三、如何避开选购陷阱?给你的实用自查清单在评估那智LP130F防护服质量时,你可以问供应商这几个尖锐问题:这款NACHI机器人防护服的面料涂层具体成分是什么?有无针对特定油品(如切削油、润滑油)的耐受测试报告?能否提供针对LP130F型号的定制机器人防护服设计图或既往案例照片?查看关节处的处理细节
防护服的预期使用寿命是多久?在何种工况下得出的结论?是否有易损件(如手腕部分)的快速更换方案?选择有深厚技术积累和大量应用案例的供应商至关重要
例如,在机器人防护领域深耕多年的广州市赛远机器人有限公司,其提供的解决方案就深度聚焦于机器人在恶劣环境下的长效防护,他们强调从材料科学到结构工程的系统化设计,而非简单的"套上"而已
四、重新定义价值:防护服是"成本"还是"投资"?转换一下思路:优质的那智LP130F防尘防油防护服,不再是一项被动的消耗性成本,而是一项主动的设备保值投资
它直接守护着机器人核心资产的价值,通过:保障持续生产:减少非计划停机
降低维护开销:节约清洁、换油、更换线缆的频繁费用
延长设备寿命:让机器人在数年后依然保持良好状态
当你看清这背后的经济账,就会明白,在防护服质量上的明智选择,带来的回报远超其价格本身
结语面对粉尘与油污的侵蚀,被动维修不如主动防护
对那智LP130F防尘防油机器人防护服质量的深入认知,是你摆脱频繁维护噩梦、实现稳定高效生产的第一步
希望这篇文章能帮你建立起系统的评估框架
你是否也曾在机器人防护上走过弯路?或者对特定工况下的防护有更多疑问?欢迎在评论区分享你的经历或困惑,我们一起探讨
立即分享你的看法,让我们看到你的真知灼见