当库卡机器人示教器出现花屏现象时,生产节奏往往会被迫中断。这种故障可能由多种因素引起,从简单的信号干扰到硬件损坏都有可能。遇到这种情况不必急于更换整个示教单元,系统的排查或许能节省不少维修成本。
初步检查与简易处理
先观察花屏的出现规律很有必要。如果仅在特定角度或位置出现,大概率是视频线接触不良导致的。库卡机器人维修记录显示,示教器连接线在频繁弯折后,内部铜芯断裂的情况并不少见。试着轻微扭动线缆,同时观察屏幕变化,这个方法有时候能快速定位故障点。
信号干扰也是常见诱因,特别是当示教器电缆与动力线平行布置时。将两者分开至少10cm距离,看看花屏是否减轻。某些变频器工作时会产生强烈电磁干扰,这可能就是问题的根源。
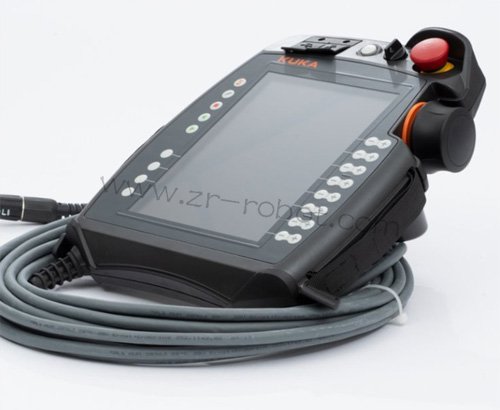
深入硬件检测
如果基础检查无效,就要考虑显示模块本身的问题。拆开示教器后盖时注意静电防护,液晶屏排线松动是库卡机器人维修中经常遇到的状况。用无水酒精清洁金手指接口,重新插拔几次试试效果。
显卡芯片过热也会导致花屏,可以检查散热片是否积灰严重。库卡机器人示教器在连续工作4小时后出现花屏,关机冷却后又能恢复正常,这种情况多半与散热不良有关。加装小型散热风扇或许能彻底解决问题。
软件层面的调整
不要忽视软件配置的影响。尝试恢复示教器出厂设置,某些显示参数被误改可能导致画面异常。在库卡机器人维修案例中,一个错误的分辨率设置就曾导致类似的显示问题。
更新显卡驱动也是个可行方案,特别是当系统近期进行过升级后突然出现花屏。去官网下载对应型号的最新驱动,安装时注意选择清洁安装模式。有时候旧驱动残留文件会与新版本产生冲突。
遇到顽固性花屏时,建议测量主板供电电压是否稳定。示教器电源波动超出±5%就可能影响显示质量,这种情况在老旧设备上比较常见。库卡机器人维修手册标注的标准电压值是判断依据,实测数据偏差过大就要考虑更换电源模块。
记录故障发生时的环境条件很有帮助,包括温度、湿度等参数。某些特殊场合下,仅仅是环境湿度过高就可能导致间歇性花屏。做好这些基础工作,能为后续的库卡机器人维修提供明确方向。