1、确保petalinux-config选中INITRAMFS系统是可以正常运行的
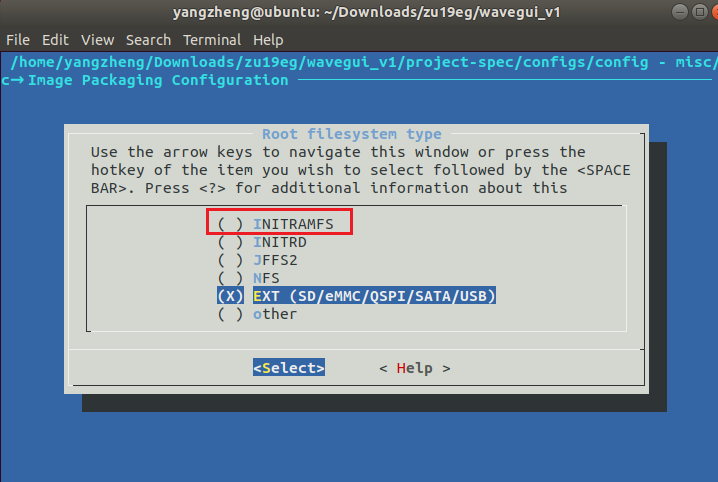
2、为了根文件系统数据可以被保存,一般将SD卡划分为两个分区,一个是FAT32分区(放内核),另一个是EXT4分区(放根文件系统)
3、问题的出现:依据2的设置,出现VFS: Cannot open root device "mmcblk0p2" or unknown-block179,2): error -任意数字问题
4、问题的原因:zynq/zynqMP系列同时开启了SD0和SD1,板卡电压不足,时钟频率对接不上
5、解决方案:
1)首先给板卡上电启动,在系统提示"Hit any key to stop autoboot"时,分别测试到底SD卡挂载到SD0上了,还是SD1上了:
bash
# 测试SD0的分区2
setenv bootargs 'console=ttyPS0,115200 root=/dev/mmcblk0p2 rw rootwait earlyprintk rootfstype=ext4'
# 启动
boot


# 测试SD1的分区2
setenv bootargs 'console=ttyPS0,115200 root=/dev/mmcblk1p2 rw rootwait earlyprintk rootfstype=ext4'
# 启动
boot
注意:如果putty无法完成用户指令交互,请重启计算机,重新打开串口多试几次。
2)寻找错误
bash
# 原先的提示
VFS: Cannot open root device "mmcblk0p2" or unknown-block179,2)

# 现在的提示
[ 44.860003] Kernel panic - not syncing: VFS: Unable to mount root fs on unknown-block(179,26)如果变了,就知道到底SD卡挂载到了SD0还是SD1,最简单的办法是看谁的运行时间长。如果设置mmcblk0p2 运行5秒就卡住,但设置mmcblk1p2 运行44秒才卡住,那么SD卡一定挂载到了SD1上。
3)设置Vivado的板卡电压为3.3V
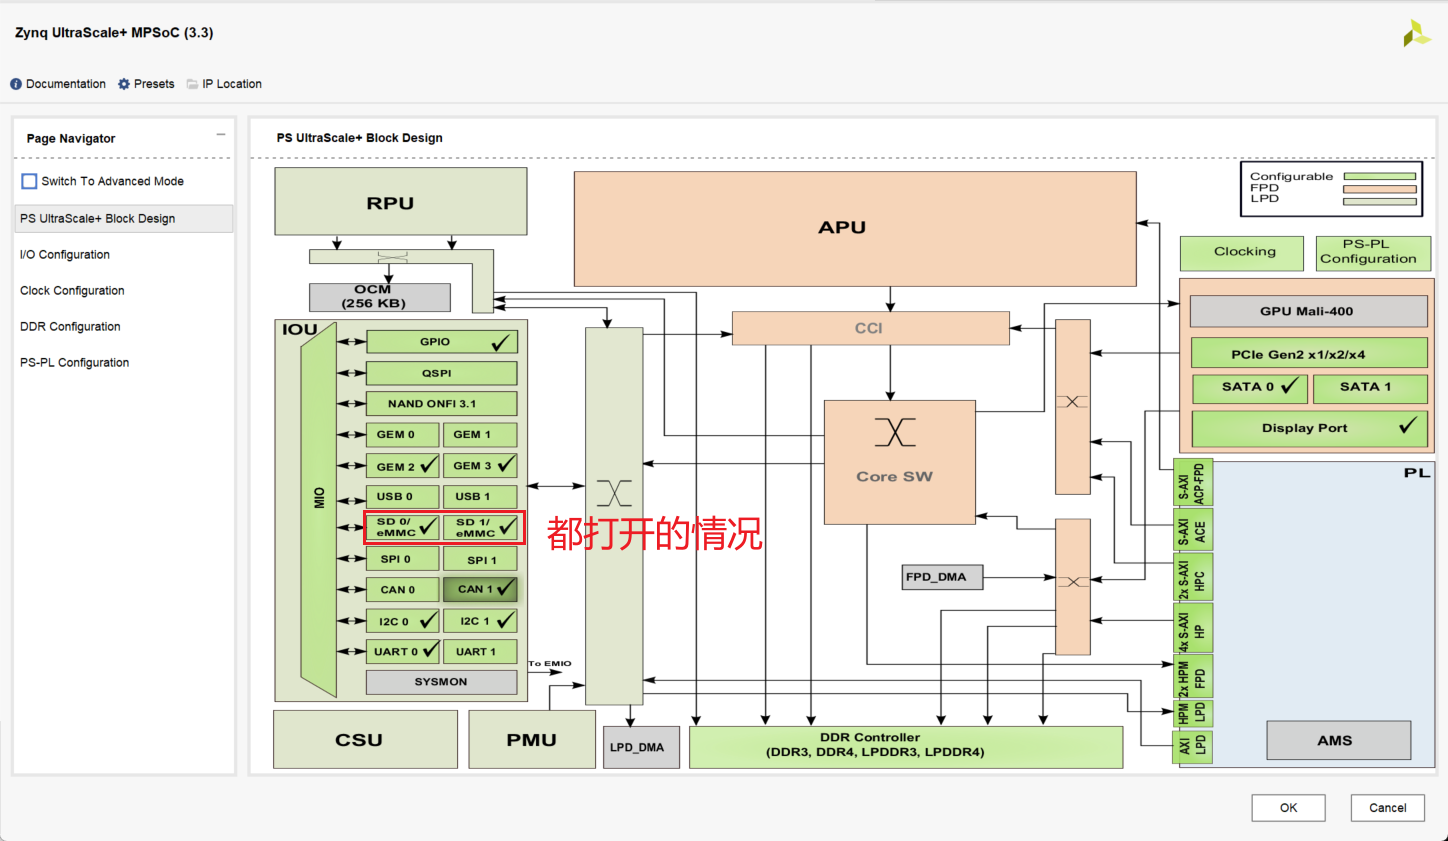
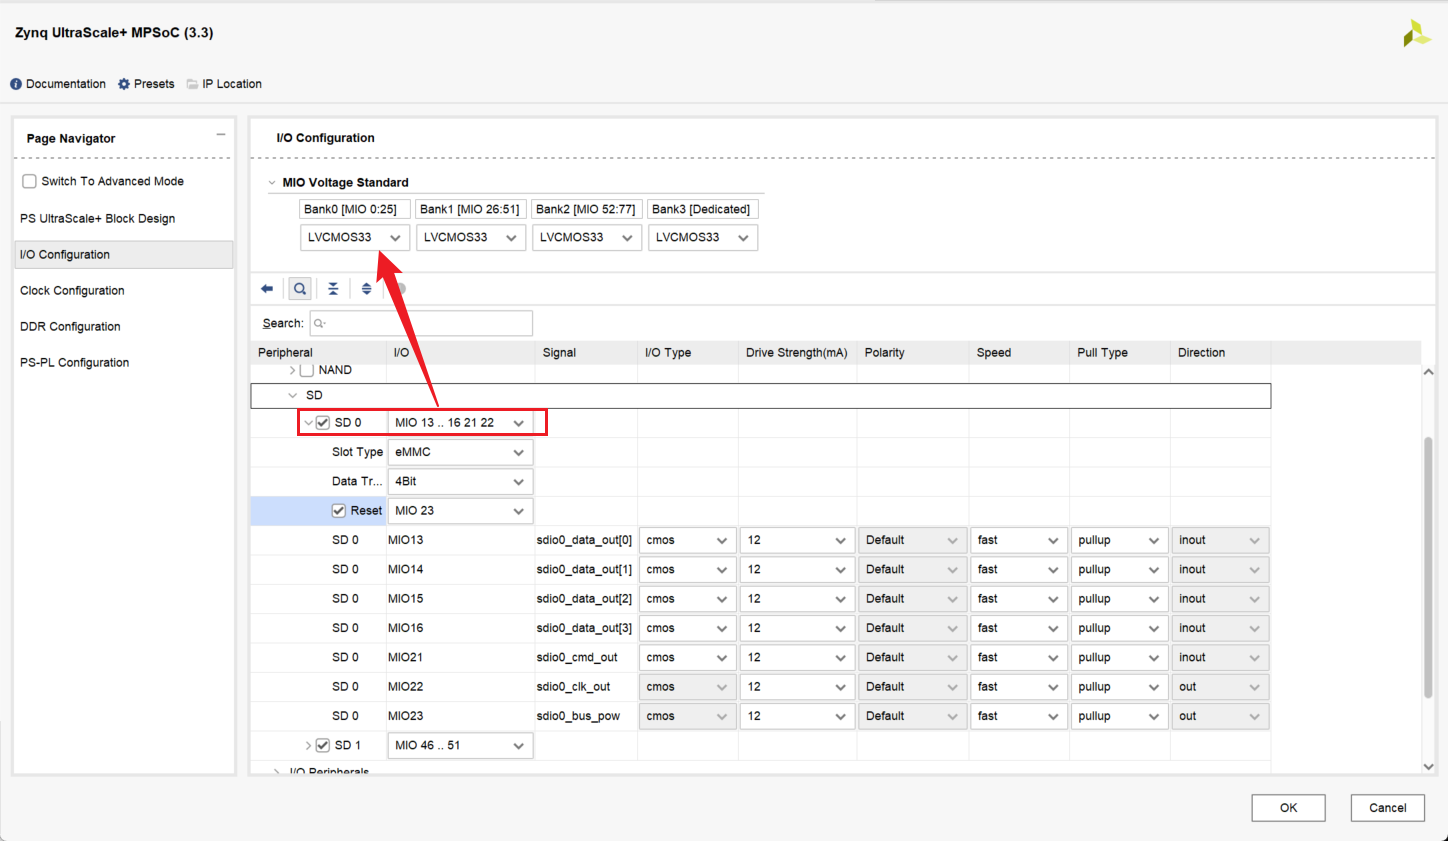
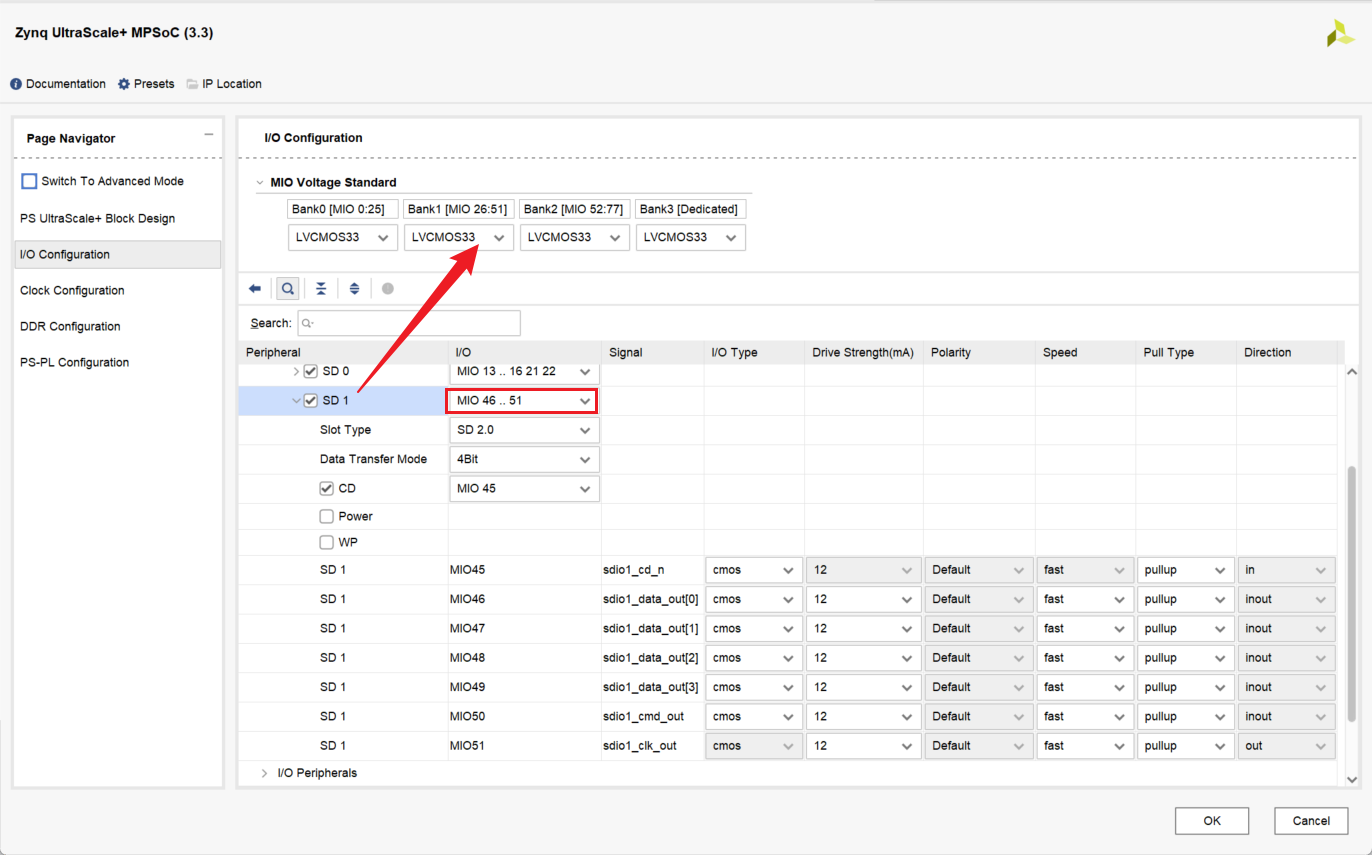
4)配置petalinux-config->Image Packaging Configuration
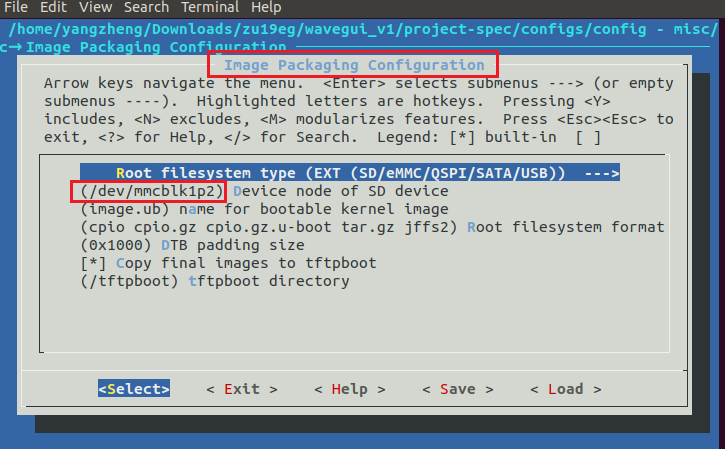
在依据步骤2)配置Device node of SD device
bash
# 如果SD挂载到SD0了,那么填
/dev/mmcblk0p2

# 如果SD挂载到SD1了,那么填
/dev/mmcblk1p2
5)配置设备树,强制SD卡配置
bash
/include/ "system-conf.dtsi"

/ {

};

# 如果是SD1就写sdhci1 ,如果是SD0就写sdhci0
&sdhci1 {
    status = "okay";
    bus-width = <4>;
    disable-wp;
    no-1-8-v;
    no-sd-uhs-sdr104;
    no-sd-uhs-sdr50;
    no-sd-uhs-ddr50;
    cap-sd-highspeed;
    disable-cd;
};
6)petalinux-build
7)下面是我的已经打包好的Debain 8根文件系统,完美兼容petalinux 2019.1以上内核。欢迎大家下载
https://github.com/qwer872336019/zynq_rootfs_epics_tcf/tree/master https://github.com/qwer872336019/zynq_rootfs_epics_tcf/tree/master6、我的根文件系统之前是挂载到SD0上的,如果你的SD卡在SD1上,那么进入系统后会强制进入紧急模式。
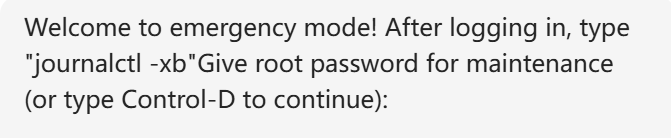
1)在这个界面,直接输入你的 root 密码,回车,就能进入 root 命令行。
2)输入lsblk,可以看到如下信息
bash
mmcblk1     29.1G 0 disk
├─mmcblk1p1  512M 0 part  /boot
└─mmcblk1p2 28.6G 0 part  /
3)执行命令编辑 fstab 文件:
bash
vi /etc/fstab4)源文本的内容大致是这样的
bash
/dev/mmcblk0p1  /boot  vfat  defaults  0  2
/dev/mmcblk0p2  /     ext4  errors=remount-ro  0  1
5)修改为mmcblk1就行
bash
/dev/mmcblk1p1  /boot  vfat  defaults  0  2
/dev/mmcblk1p2  /     ext4  errors=remount-ro  0  1
6)重启系统
bash
reboot