国产无人机蜂群作战系统(以"阿特拉斯"为代表)的核心是分布式集群智能控制 ,其原理与算法围绕"去中心化、自主协同、抗毁自愈、动态任务分配 "四大目标构建。以下从系统原理、核心算法、技术架构、作战流程四方面深度解析。
一、系统核心原理:从"集中指挥"到"群体智能"
传统无人机依赖"指挥中心 → 单机"的集中控制,链路中断即失效。蜂群系统彻底颠覆此模式:
1. 去中心化分布式架构(核心原理)
- 无中心节点 :每架无人机都是独立智能体 ,搭载边缘计算单元(智慧中枢),具备自主感知、决策、通信、控制能力。
- 自组织网状网络 :无人机间自主组网(Ad Hoc/Mesh),形成全互联拓扑,而非星形拓扑。
- 抗毁自愈 :任意节点损毁,剩余单元自动重构网络、重新分配任务,系统不瘫痪。
- 一人控百机 :操作员仅下达任务目标 (如"打击X区域"),不控制单机,蜂群自主执行。
2. 仿生学群体智能(协同基础)
深度模拟鸟群、鱼群、蚁群的自组织行为:
- 局部交互 → 全局有序 :每机仅感知邻近3-5架 无人机的位置、速度、航向,通过简单规则(分离、对齐、凝聚)涌现整体协同。
- 无通信交互 :强电磁干扰下,不靠数据链 ,仅靠视觉/雷达感知邻机状态,默契配合。
- 动态自适应 :遇障碍、气流、战损时,自发调整队形,无需上级指令。
3. 全链路自主闭环
**"发射 → 组网 → 侦察 → 决策 → 打击 → 评估 → 重组"**全流程自主完成:
- 操作员:设定目标 → 监控态势 → 干预调整
- 蜂群:自主规划航线、识别目标、分配打击、战损补位
二、核心算法体系(技术内核)
1. 集群协同控制算法(编队核心)
Reynolds三规则 + 改进人工势场法 + 分布式模型预测控制(DMPC)
-
分离(Separation) :避免碰撞,保持安全距
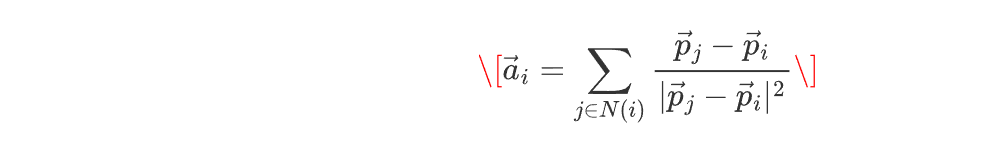
-
对齐(Alignment) :速度方向一致
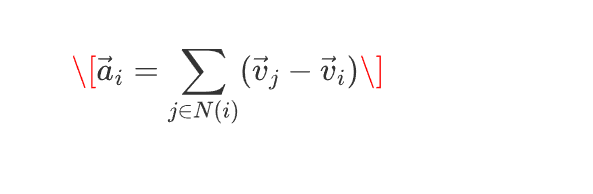
-
凝聚(Cohesion) :向群体中心靠拢
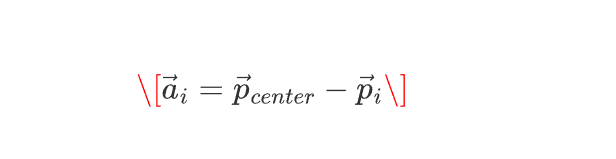
-
改进 :加入障碍物斥力、目标引力、气流扰动补偿,实现密集编队(间距<5m)与高速机动(>300km/h)。
2. 动态任务分配算法(多机协同)
基于拍卖机制的分布式共识算法 + 强化学习(DQN/PPO)
- 目标 :按目标优先级、无人机载荷/电量/位置、战损 ,最优分配打击/侦察/干扰任务。
- 流程 :
- 每机广播自身能力(弹药、航程、传感器)
- 广播目标价值(优先级、坐标、类型)
- 分布式拍卖:每机计算"收益-成本",自主竞标
- 全局收敛 :无中心,数轮迭代达成一致,计算时间<0.3秒/百机
- 抗毁 :某机被击落,立即触发重分配,后备机补位。
3. 路径规划算法(突防与避障)
改进蚁群算法(ACO) + 快速随机树(RRT) + 数字孪生场*
- 蚁群算法 :模拟蚂蚁觅食,分布式寻优 ,规避雷达/防空/地形,多路径并行搜索,实时更新威胁场。
- 数字孪生 :指控车融合多机传感器,构建实时三维战场模型 ,预测威胁,全局最优路径。
- 无GPS导航 :视觉SLAM + 惯性导航(IMU)+ 地形匹配,干扰下定位精度<1m。
4. 目标识别与打击决策算法
YOLO/Transformer轻量化目标检测 + 多源信息融合 + 贝叶斯决策
- 边缘AI :单机搭载轻量级CNN ,实时识别装甲、雷达、指挥车 ,准确率>97%。
- 群智融合 :多机观测交叉验证,降低误判。
- 饱和攻击 :0.3秒间隔、多角度同时命中,突破防空。
5. 通信与抗干扰算法
自适应跳频 + 分布式时分多址(TDMA)+ 无通信协同
- 毫秒级交互 :5G/自组网,时延<10ms,丢包重传。
- 无通信模式 :干扰时,纯感知协同,靠邻机状态推断全局意图。
三、技术架构:硬件 + 软件 + 网络
1. 硬件平台(模块化)
-
蜂群2号发射车 :48管,3秒/发,双车96架。
-
指控车(天智AI系统) :数字孪生、集群调度、人机交互。
-
无人机节点:
- 固定翼/旋翼:航程50--200km,速度150--400km/h
- 载荷:光电、雷达、电子战、战斗部
- 边缘计算 :AI芯片,每秒万亿次运算
2. 软件架构(分层)
应用层:任务规划、目标识别、打击决策
协同层:分布式共识、任务分配、编队控制
感知层:视觉/雷达/IMU/卫星导航
通信层:自组网Mesh、5G、抗干扰跳频
控制层:飞控、动力、伺服
四、完整作战流程(算法驱动)
- 任务注入 :操作员输入目标区域、类型、优先级。
- 发射组网 :调度算法规划发射序列,3秒/发 ,升空后自动组网。
- 编队巡航 :仿生算法保持密集队形,自主避障。
- 侦察识别 :群智AI发现目标、交叉确认、定位。
- 任务分配 :拍卖算法最优分配打击。
- 饱和攻击 :多角度、0.3秒间隔同时命中。
- 战损评估与重组 :评估毁伤;若有损失,后备机补位、重分配。
- 返航/待机 :任务完成自主返航 或巡飞待机。
五、关键技术突破(国产优势)
- 无通信协同 :全球领先,强干扰下仍能作战。
- 大规模集群 :96架 稳定协同,1人操控。
- 极致抗毁 :20%战损 仍保持90%效能。
- 极速响应:"发现-打击"闭环**<1分钟**(传统>5分钟)。
- 低成本饱和 :单架成本<百万,以量取胜,颠覆防空成本差。
六、总结
国产无人机蜂群的本质是**"算法即战斗力":以 去中心化分布式智能为根基,用 仿生群体算法、动态任务分配、抗毁路径规划、边缘AI感知四大核心算法,实现 "散而不乱、毁而不散、协同如一、自主作战"的 钢铁蜂群**,成为现代战争的颠覆性力量。