摘要: 在复杂的楼宇自动化架构中,让自主移动机器人能够呼叫电梯,常常面临巨大的工程阻力。依赖物理协议逆向分析的传统方案,受制于 OT 系统的封闭性,动辄耗时数月。本文深度拆解软硬件解耦的通信架构,客观对比传统工业控制器的集成思路,探讨如何通过引入提供开放 API 的轻量级边缘计算节点,将复杂的物理控制降维为规范的 JSON 报文传输,加速梯控系统的开发与上线。
导语: 优秀的系统架构不仅要技术底层过硬,更要具备优异的工程落地可行性。通过标准化网络接口剥离对封闭系统的依赖,为快速上线的多机协同业务提供了专业的参考范式。
从协议依赖到软件解耦的架构革新与技术选型
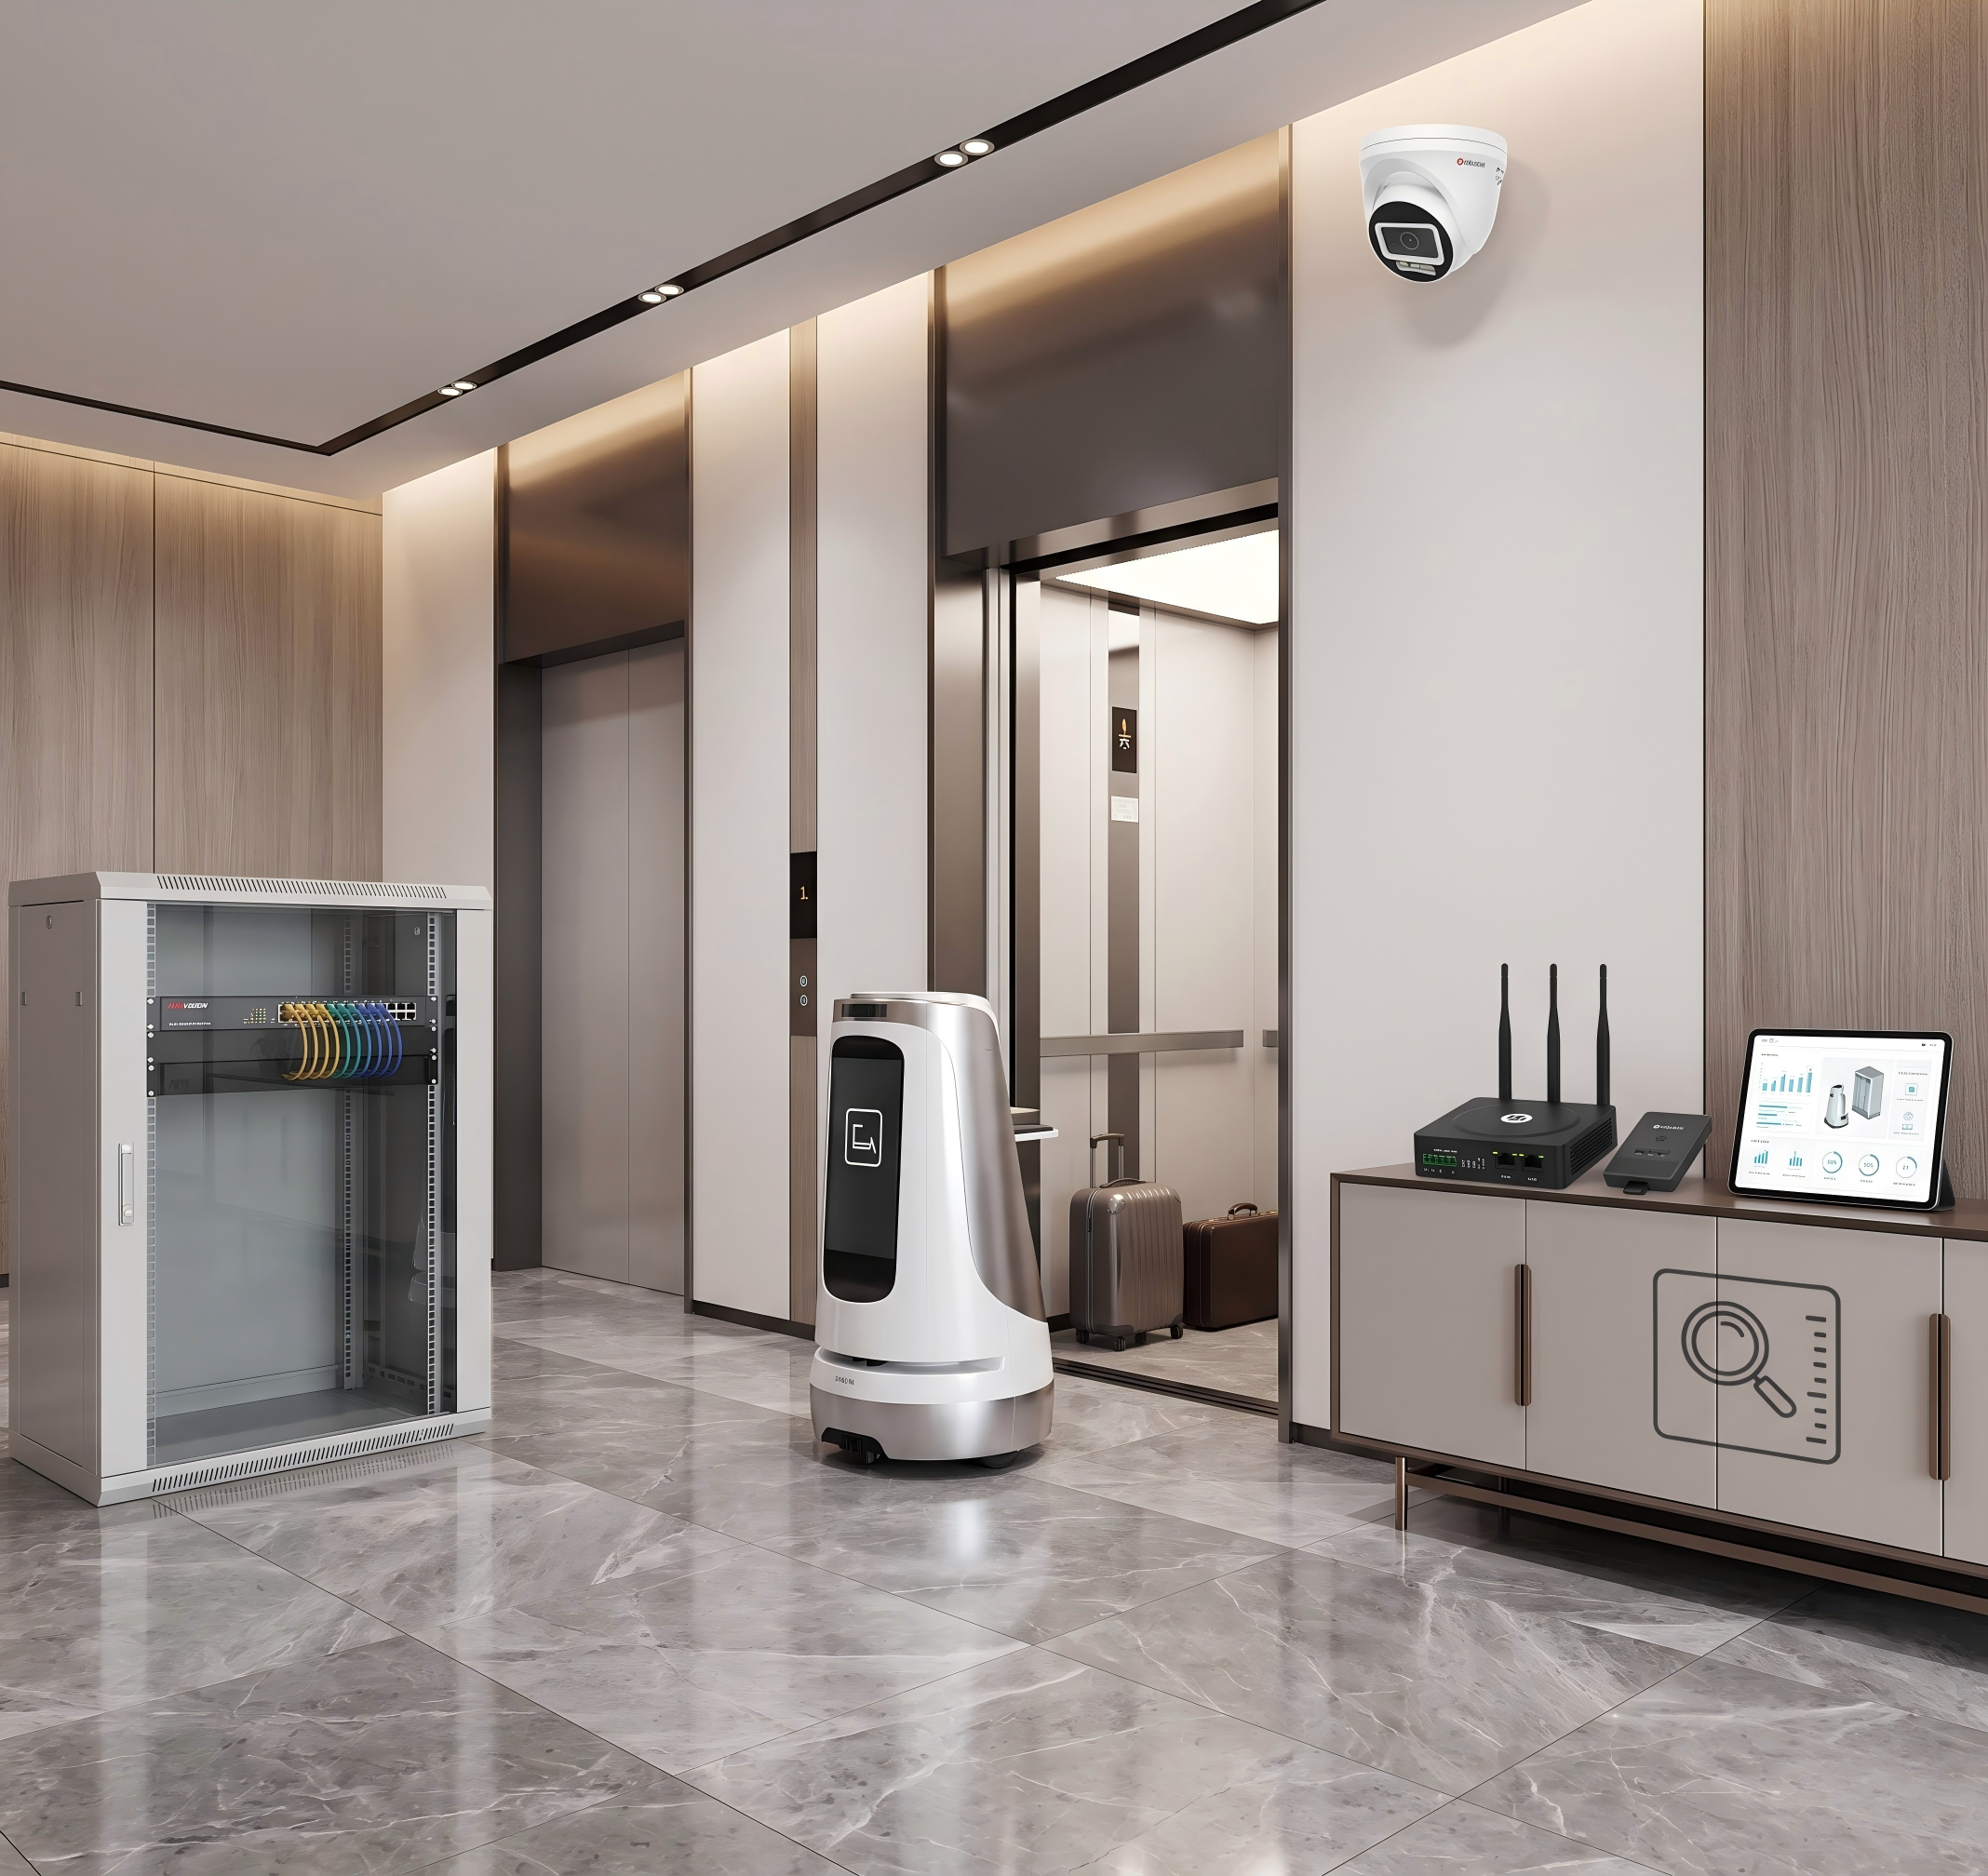
一、架构选型评测:跨越 OT 与 IT 的语言鸿沟
在进行梯控方案选型时,架构师常面临两条路径。一条是采用大型工业制造中常见的传统 PLC 方案。其优势在于历经严苛工业环境检验的高度可靠性。但实施难点在于,IT 软件工程师必须处理底层总线上的各类校验和、轮询周期的电平干扰问题,跨学科开发门槛较高。 另一种高效的架构规范是要求在边缘侧进行彻底的协议转换与解耦。利用专用的物联网边缘节点,向上层的 IT 系统暴露友好的 MQTT 或 HTTP RESTful API。软件团队只需下发标准的 JSON 载荷,底层的物理继电器驱动由硬件节点代劳,大幅缩短了开发生命周期。
二、接口定义:标准化的状态交互与 QoS 保障机制
优秀的开放 API 不仅要能接收动作指令,还要能提供可靠的回调。在网络状况复杂的机房环境中,保障消息送达至关重要。 在系统设计中,控制节点通过 MQTT 订阅特定主题接收呼叫请求,同时在另一个主题上持续发布异步状态推送:
- 请求结构: {"action": "call", "robot_id": "R01", "target_floor": 5}
- 回调结构: {"status": "arrived", "door_open": true, "timestamp": 1678889999} 为防止指令在局域网波动中丢失,必须将 MQTT 的 QoS(服务质量)等级设置为 1(至少送达一次),并在客户端代码中妥善处理幂等性。
三、核心代码实战:基于 Python 的生产级 API 调度实现
以下是一段具备完整连接、重试与回调监听的生产级 Python 伪代码,展示了如何使用 Paho-MQTT 客户端,通过调用开放的边缘 API 主题,构建一个稳健的业务控制流:
Python
import json
import time
import threading
import logging
import paho.mqtt.client as mqtt

logging.basicConfig(level=logging.INFO, format='%(asctime)s - [ELEVATOR_API] - %(message)s')

class ElevatorEdgeAPIConnector:
    def __init__(self, broker_ip, broker_port=1883):
        self.broker_ip = broker_ip
        self.broker_port = broker_port
        self.client = mqtt.Client(client_id="Robot_Dispatcher_01", clean_session=False)

        # 绑定核心回调函数
        self.client.on_connect = self._on_connect
        self.client.on_disconnect = self._on_disconnect
        self.client.on_message = self._on_message

        # 状态标志位与线程互斥锁
        self.elevator_arrived = False
        self.state_lock = threading.Lock()

    def _on_connect(self, client, userdata, flags, rc):
        if rc == 0:
            logging.info("Successfully connected to Edge API Broker.")
            # QoS 1 确保回调消息在弱网环境下不丢失
            client.subscribe("building/elevator/status", qos=1)
        else:
            logging.error(f"Connection failed with return code {rc}")

    def _on_disconnect(self, client, userdata, rc):
        logging.warning("Disconnected from API Broker. Auto-reconnect triggered.")

    def _on_message(self, client, userdata, msg):
        try:
            payload = json.loads(msg.payload.decode('utf-8'))
            if msg.topic == "building/elevator/status":
                if payload.get("status") == "arrived" and payload.get("door_open"):
                    with self.state_lock:
                        self.elevator_arrived = True
                    logging.info("API Callback: Arrival confirmed, doors are open.")
        except json.JSONDecodeError:
            logging.error("Failed to decode JSON payload.")

    def start_service(self):
        """启动后台网络监听循环"""
        self.client.connect_async(self.broker_ip, self.broker_port, keepalive=60)
        self.client.loop_start()
        time.sleep(1) # 给定连接建立的缓冲时间

    def request_elevator_sync(self, robot_id, target_floor, timeout=45):
        """同步阻塞式的呼梯请求,带有防卡死超时机制"""
        request_payload = {
            "action": "call_elevator",
            "robot_id": robot_id,
            "target_floor": target_floor,
            "timestamp": int(time.time())
        }

        with self.state_lock:
            self.elevator_arrived = False

        logging.info(f"Calling API: Dispatching Robot [{robot_id}] to Floor {target_floor}...")
        # 发送控制指令,QoS 1 保障到达控制节点
        self.client.publish("building/elevator/control", json.dumps(request_payload), qos=1)

        # 轮询等待底层硬件的状态回调
        start_time = time.time()
        while time.time() - start_time < timeout:
            with self.state_lock:
                if self.elevator_arrived:
                    logging.info("Operation successful via API. Safe to enter cabin.")
                    return True
            time.sleep(0.2)

        logging.error(f"API Timeout: No arrival confirmation within {timeout} seconds.")
        return False

# 业务逻辑实战演示
if __name__ == "__main__":
    connector = ElevatorEdgeAPIConnector(broker_ip="192.168.50.100")
    connector.start_service()

    # 业务层发起楼层呼叫并等待结果
    success = connector.request_elevator_sync(robot_id="AGV_X_99", target_floor=12)

    if success:
        logging.info("Executing logic: Proceeding with payload delivery.")
    else:
        logging.info("Executing logic: Triggering fallback/retry protocol.")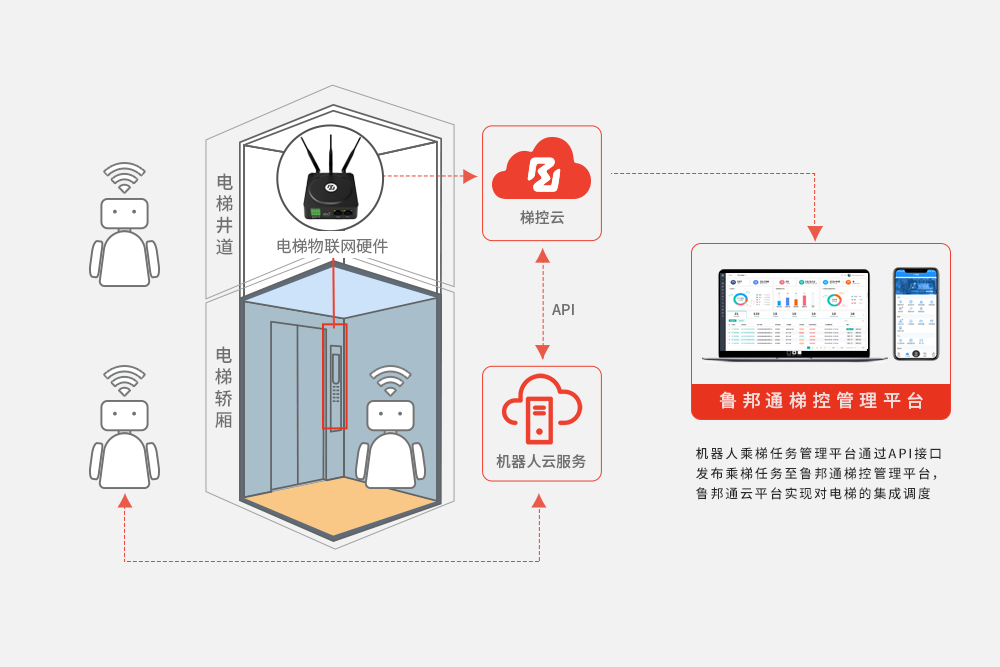
常见问题解答 (FAQ)
问题 1、边缘节点的 Broker 部署在本地机房,能够承载多少设备的并发连接?
回答 1、专用的边缘节点搭载的嵌入式 Broker 经过了深度轻量化优化。对于单栋楼宇内几十台移动机器人的并发长连接,内存占用极小,CPU 负载平稳,能够从容应对常规的业务调度。
问题 2、如果在指令发出后,机房的本地交换机发生重启,如何保障业务连贯性?
回答 2、在使用上述 Paho-MQTT 的异步循环时,底层库已经封装了断线重连(Auto-Reconnect)机制。一旦交换机恢复,客户端会自动重连并补发在离线期间堆积的 QoS 1 消息,确保控制流不断链。
问题 3、后续如何进行快速的版本迭代与系统维护?
回答 3、由于业务逻辑全部解耦在上层应用软件中,底层边缘节点只需维持标准的 API 输出和继电器映射逻辑。后续所有的调度策略优化,只需更新上层主控代码,无需再次进入物理机房作业。
总结: 跨越工期延误陷阱的关键在于采用规范的通信接口。通过部署支持开放 API 的本地节点重构闭环,工业级架构能够帮助实施团队在复杂的物理环境下,快速构筑起稳健的数据交互底座。