如果说"脖子以下"的半马比赛是在考验机器人的体能(硬件极限),那么"脖子以上"的现状则是在拷问机器人的智商(认知与交互)。目前的状况是:机器人的"小脑"(运动控制)已经进化到了能跑马拉松的水平,但"大脑"(认知决策)还停留在"人工智障"的边缘。结合最新的行业动态和搜索结果,下面将拆解人形机器人"脖子以上"目前面临的真实困境。
🧠 核心痛点:从"能跑"到"会干活"的鸿沟
在马拉松赛道上,任务极其单一(只要向前跑,别摔倒)。但在现实应用中,"脖子以上"的能力决定了机器人是否有用。目前的现状主要体现在以下三个维度的严重割裂:
- 泛化能力的缺失:出了实验室就是"路痴"
* 现状: 现在的机器人大多是在特定场景下"死记硬背"出来的。
* 问题: 一旦环境发生微小变化(比如光照改变、地面材质变化、或者出现了一个没见过的障碍物),机器人的感知系统就会"懵圈"。
* 证据: 在2026年的测试中,虽然大部分机器人能跑,但在夜间光线条件和复杂弯道下,很多自主导航的机器人出现了避让不及时、路径规划混乱的情况。这说明它们并没有真正"理解"环境,只是在机械地执行算法。
- 交互能力的短板:听不懂人话,给不了情绪
* 现状: 很多机器人虽然长了"人脸",但眼神空洞,对话生硬。
* 问题: 真正的"脖子以上"不仅要看和听,还要懂。目前的机器人在语义理解和情感交互上还很初级。
* 突破方向: 这次比赛中,像卓益得推出的Rena(睿娜)引起了关注,它能唱昆曲、做表情,甚至通过高仿真皮肤提供"情绪价值"。这反映出行业开始意识到:如果机器人不能像人一样交流,它就只能是个工具,而无法成为"伴侣"或"服务员"。
- 手眼脑协调的滞后:看得懂,抓不住
* 现状: "脖子以上"的视觉系统可能已经识别出了物体,但控制"手"(机械臂)的算法跟不上。
* 问题: 这就是所谓的"具身智能"的最后一道坎。比如让机器人去拿一瓶水,它可能识别出了水,但抓取的角度、力度控制不好,或者在移动过程中手会抖动。
* 行业进展: 像矩阵超智推出的MATRIX-3,号称能完成精密操作,从"执行预设指令"迈入"理解物理世界"。但这目前仍属于头部玩家的"炫技",距离大规模普及还有距离。
⚖️ 对比总结:脖子以下 vs 脖子以上
为了让大家更直观地看到这种"身心不一"的现状,可以参考以下对比表:
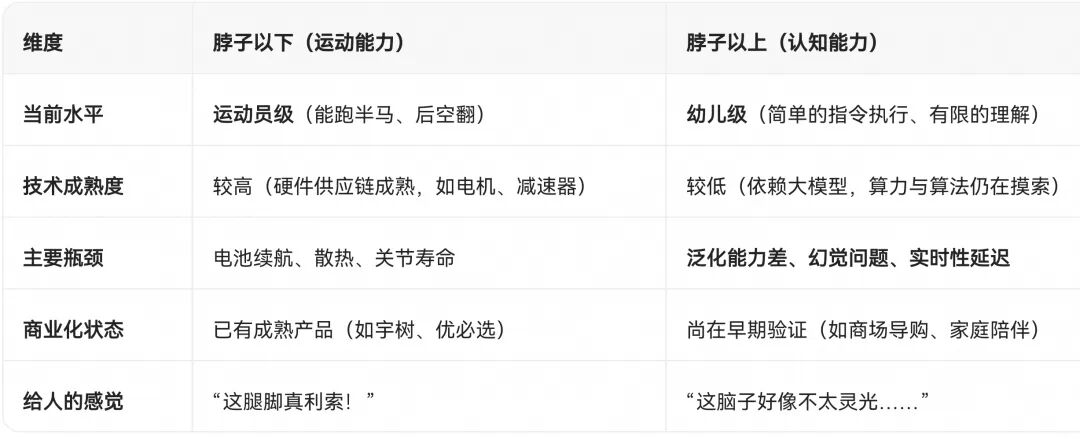
维度 脖子以下(运动能力) 脖子以上(认知能力)
当前水平 运动员级(能跑半马、后空翻) 幼儿级(简单的指令执行、有限的理解)
技术成熟度 较高(硬件供应链成熟,如电机、减速器) 较低(依赖大模型,算力与算法仍在摸索)
主要瓶颈 电池续航、散热、关节寿命 泛化能力差、幻觉问题、实时性延迟
商业化状态 已有成熟产品(如宇树、优必选) 尚在早期验证(如商场导购、家庭陪伴)
给人的感觉 "这腿脚真利索!" "这脑子好像不太灵光......"
🚀 未来的关键:手机厂商的"降维打击"
上面"脖子以上"的问题,恰恰是荣耀、小米等手机厂商入局的原因。
* 为什么手机厂商能解决? 主要是因为"脖子以上"的核心是芯片(NPU)、操作系统和AI大模型。这正是手机厂商过去十年在智能手机上积累的老本行。
* 荣耀"闪电"的启示: 这次夺冠的荣耀机器人,其核心优势之一就是端侧AI能力。他们把手机上成熟的语音交互、视觉识别、意图识别技术直接"平移"到了机器人身上。
总结
这次半马证明了机器人的"小脑"(平衡与运动)已经基本过关,能跑能跳了;但"大脑"(认知与决策)还处于"蹒跚学步"阶段。
目前的机器人就像是一个四肢发达、头脑简单的"特种兵"。未来的竞争,将不再是看谁跑得快(那是硬件的军备竞赛),而是看谁更聪明(谁能更懂人类的意图,谁能适应更复杂的环境)。这才是人形机器人真正走进千家万户的"入场券"。
这次半马中机器人出现的各种问题基本反映了当前人形机器人脖子以下的现状