浙大工业四足机器人 "阿波罗" 近期完成荒野环境实测,凭借强通过性、防水能力与自主适应能力,引发国内外广泛关注。
一、事件概况
- 主体:浙江大学杭州国际科创中心人形机器人研究院(镜识科技)研发的 ** 阿波罗(Apollo)** 工业四足机器人。
- 时间 :2026 年 4 月荒野极限测试视频公开;2026 年 1 月正式发布。
- 场景:山地陡坡、乱石滩、浅水溪流、泥泞路面等复杂野外环境。
- 表现 :全程自主导航、动态调整步态,稳定完成爬坡、蹚水、越障等动作,无人工干预。
二、核心参数(工业级)
- 防护等级 :IP67 全机身防水防尘,可短时间浸水。
- 通过能力 :可连续攀爬20cm台阶,跨越乱石堆与浅滩。
- 负载能力 :四足版40--70kg ;轮足版最高140kg。
- 续航:空载续航 **>6 小时 **,支持快速换电。
- 环境适应:-20℃至 55℃稳定运行;多模态感知(激光雷达 + 热成像 + 视觉)。
- 运动性能 :最高速度8m/s ;百米冲刺曾达16.33 秒(吉尼斯纪录,前身 "白犀")。
三、荒野测试亮点
- 自主涉水 :未知水深环境中,腿部传感器实时反馈,动态切换步态,成功蹚过溪流。
- 乱石滩穿行:足部力控反馈 + 实时平衡算法,在不规则路面保持稳定,无倾倒。
- 陡坡攀爬:接近 30° 山地,自适应调整重心与步幅,持续上行。
- 全自主作业 :无遥控,依靠多模态融合感知与 AI 算法,实时建图、避障、规划路径。
四、技术突破:模块化设计
- 硬件模块化 :核心部件(腿部、躯干、传感器、电池)快拆快换,单人 10 秒换电池,维护便捷。
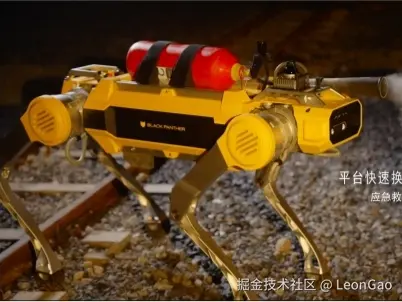
- 功能可扩展 :可搭载机械臂、热成像仪、生命探测仪等,适配电力巡检、消防救援、地震救灾、工厂物流等场景。
- 一机多用:单台可替代 3--5 台专用机器人,降低部署成本。
五、团队与背景
- 研发单位:浙江大学杭州国际科创中心人形机器人创新研究院(镜识科技)。
- 团队规模:200 余人,平均年龄 **<30 岁 **,核心成员来自浙大、中科院等。
- 技术传承 :迭代自 2019 年吉尼斯纪录机器人 "白犀 ",从 "速度优先" 进化到 "工业可靠 + 场景适配"。
六、意义与反响
- 国内 :标志中国工业四足机器人从 "实验室样机" 迈入工业级规模化应用阶段,打破海外技术垄断。
- 国际 :测试视频引发海外科技圈热议,被视为波士顿动力 Spot 等产品的强劲竞品。
- 应用前景 :聚焦高危环境替代人工,服务电力、矿山、消防、应急救援等领域,助力实体经济智能化转型。需要我把以上内容压缩成一段适合公众号发布的短讯吗?