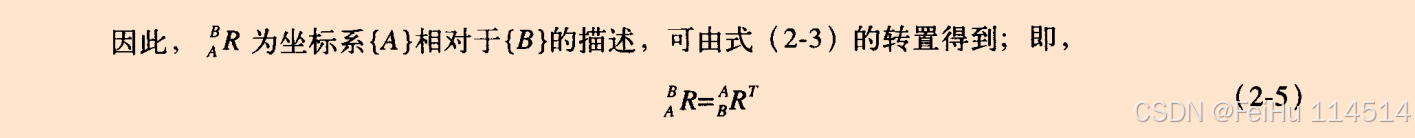技术栈
机器人运动学①
FeiHu 114514
2026-05-05 10:20
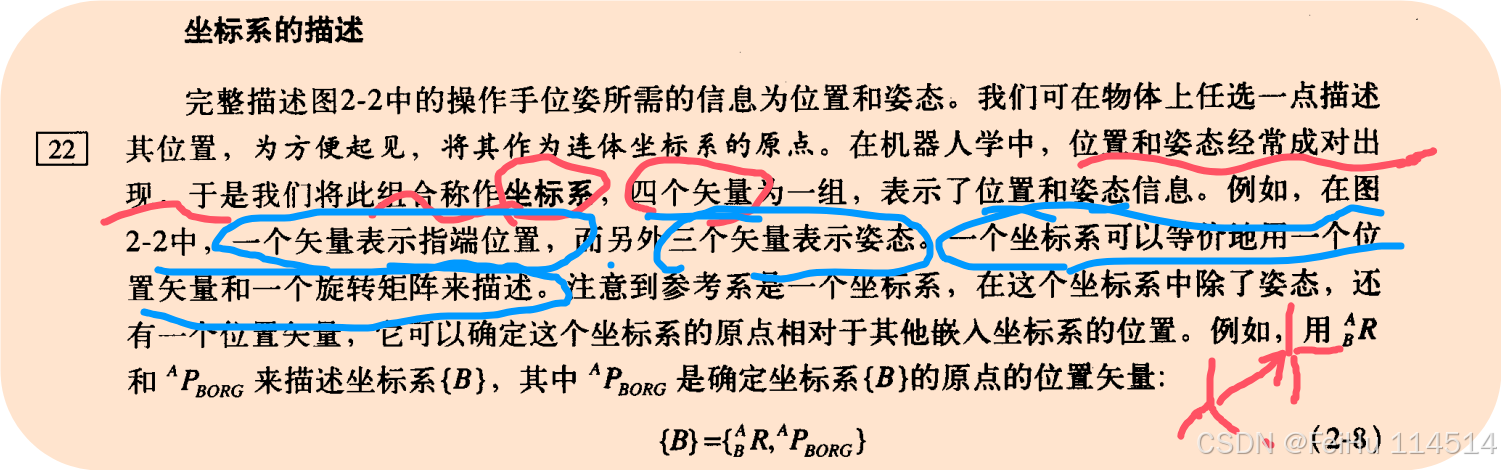
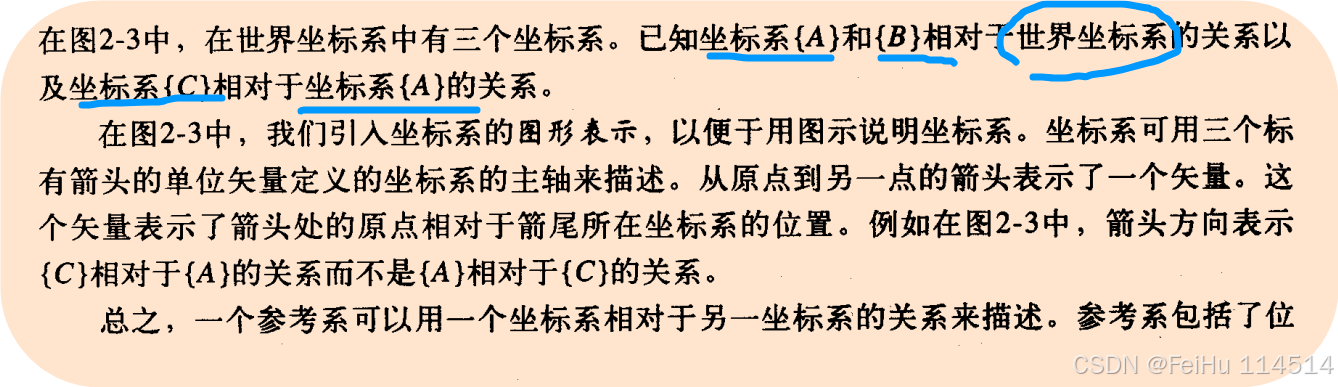
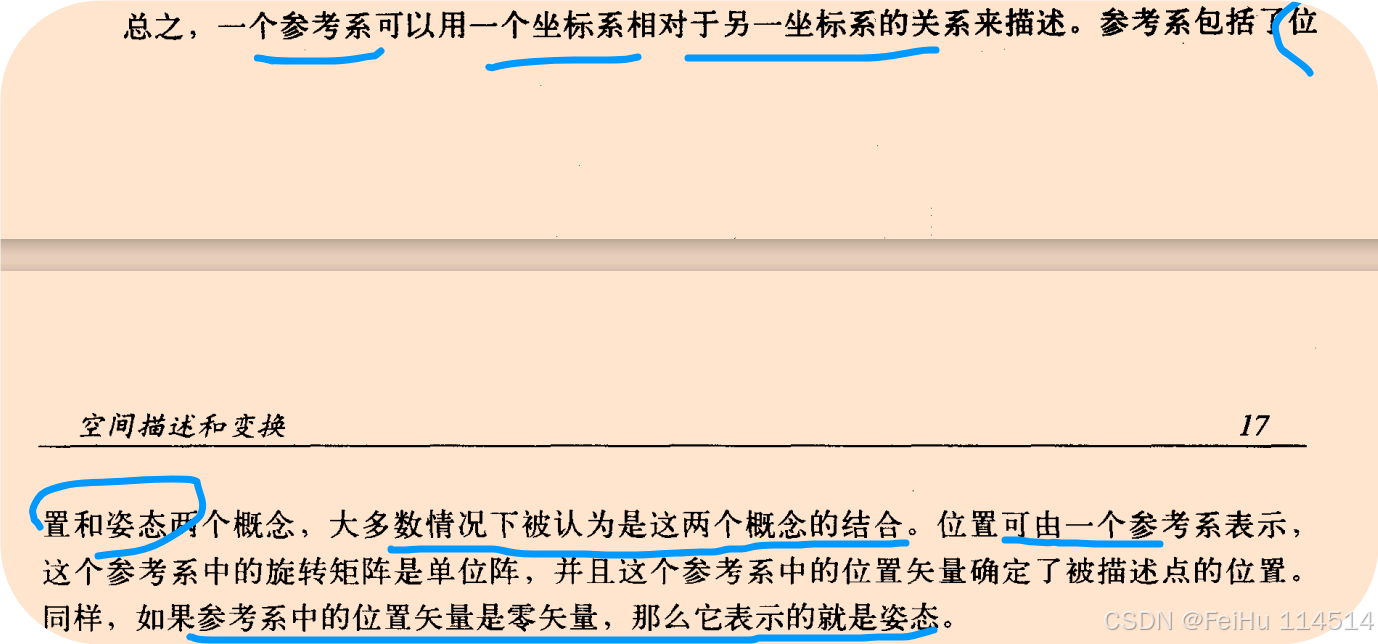
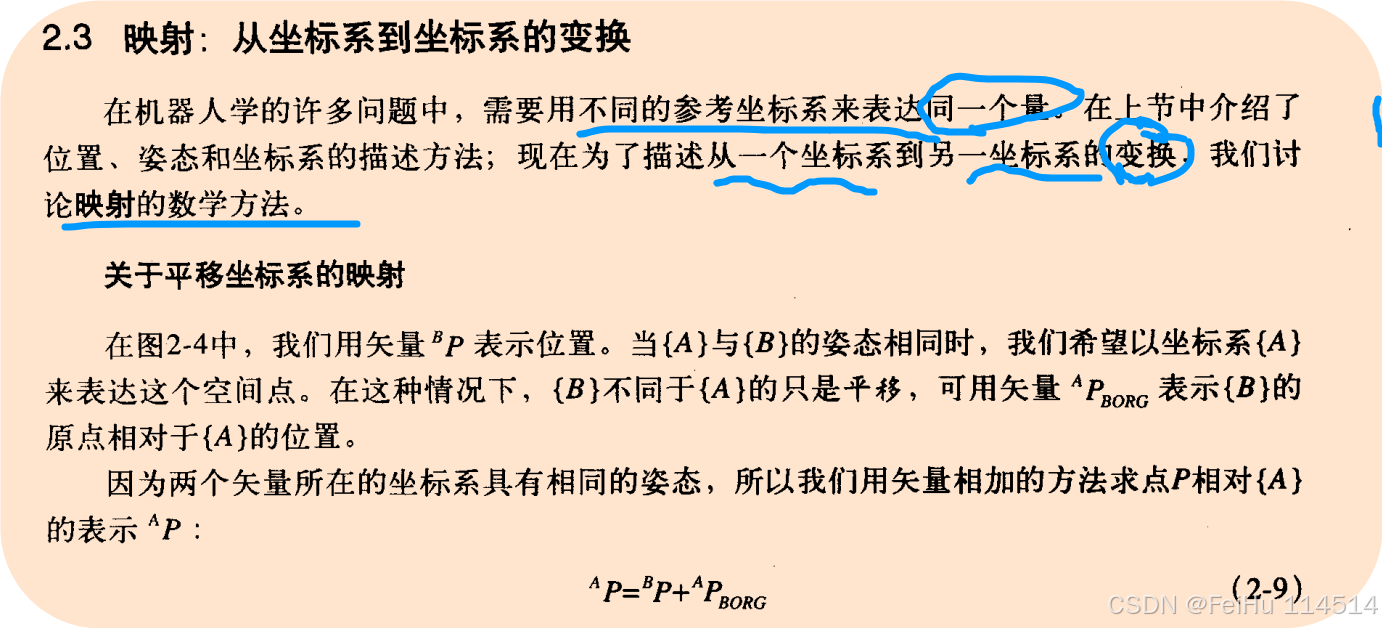
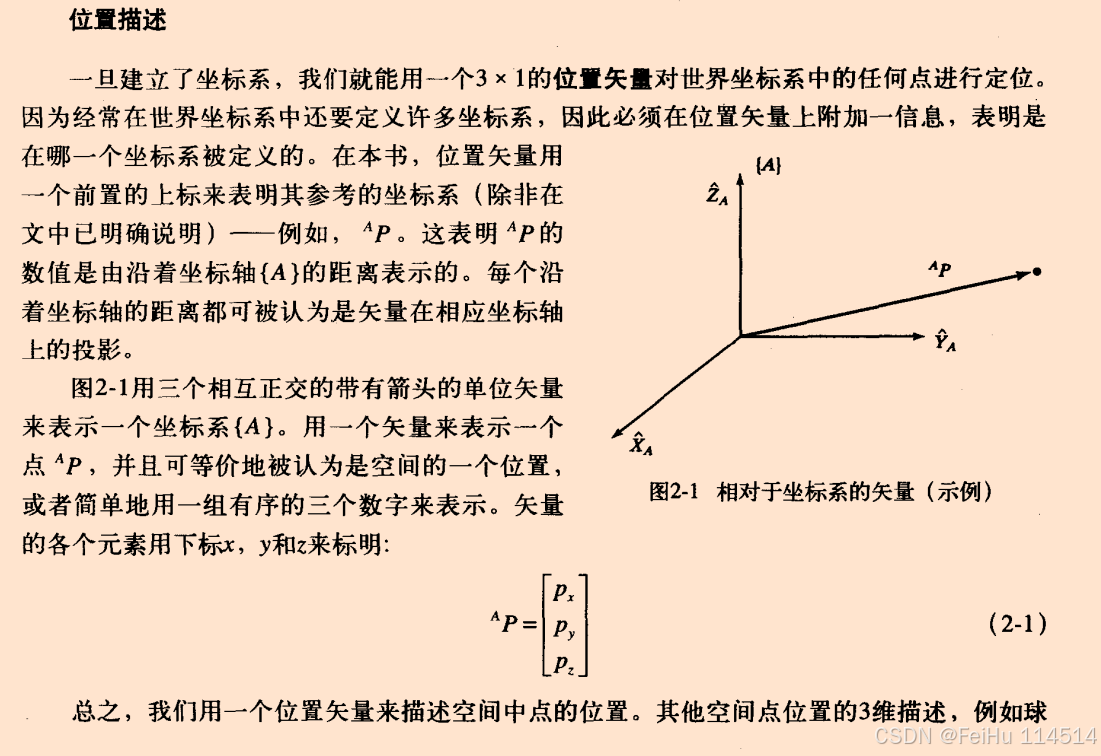
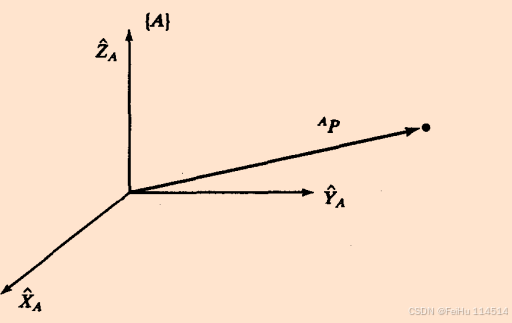
1.位置描述
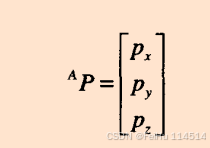
即用
来描述
AP这个向量
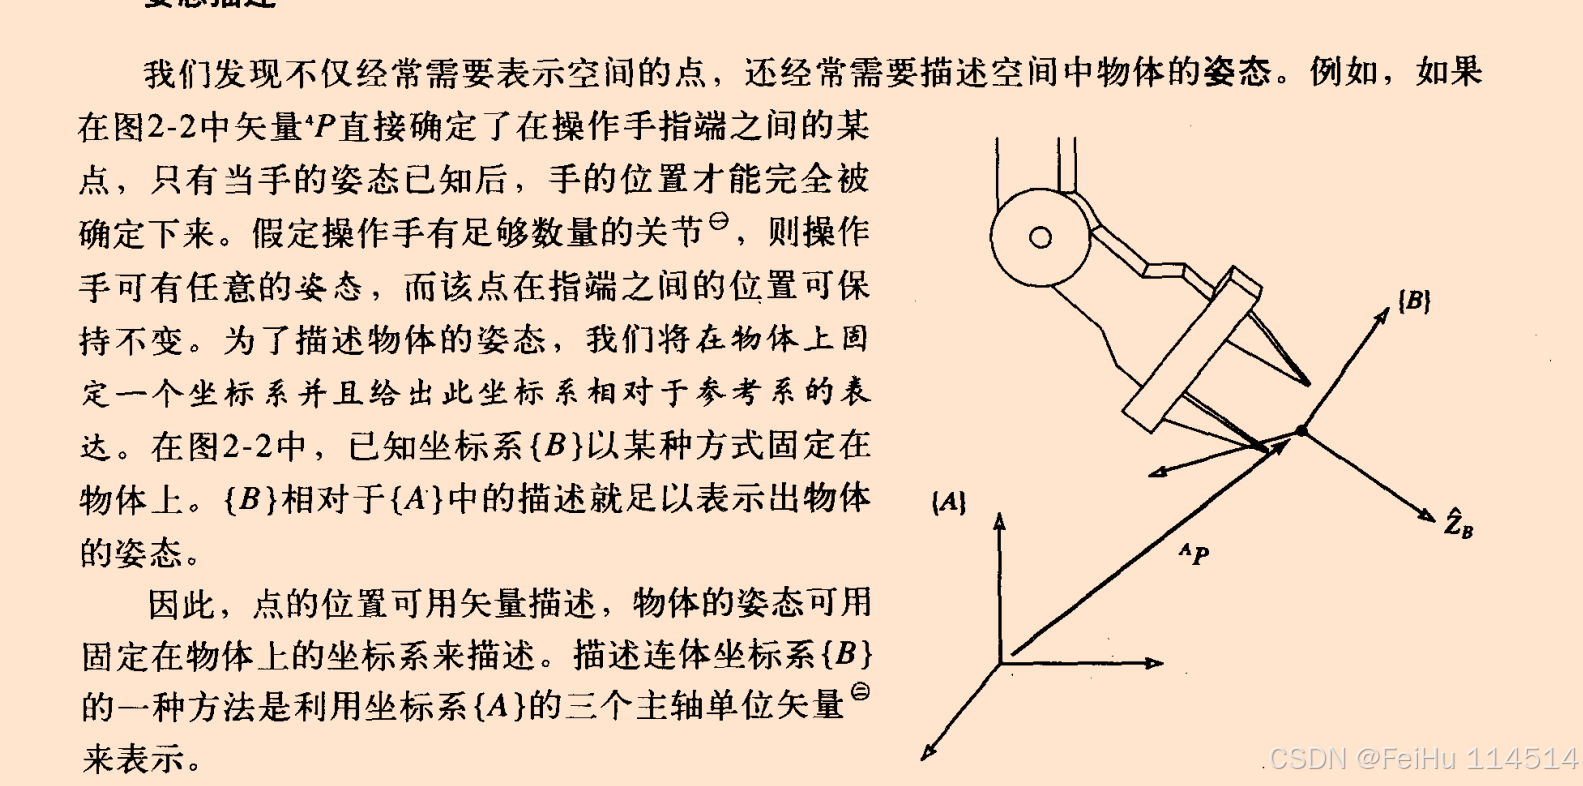
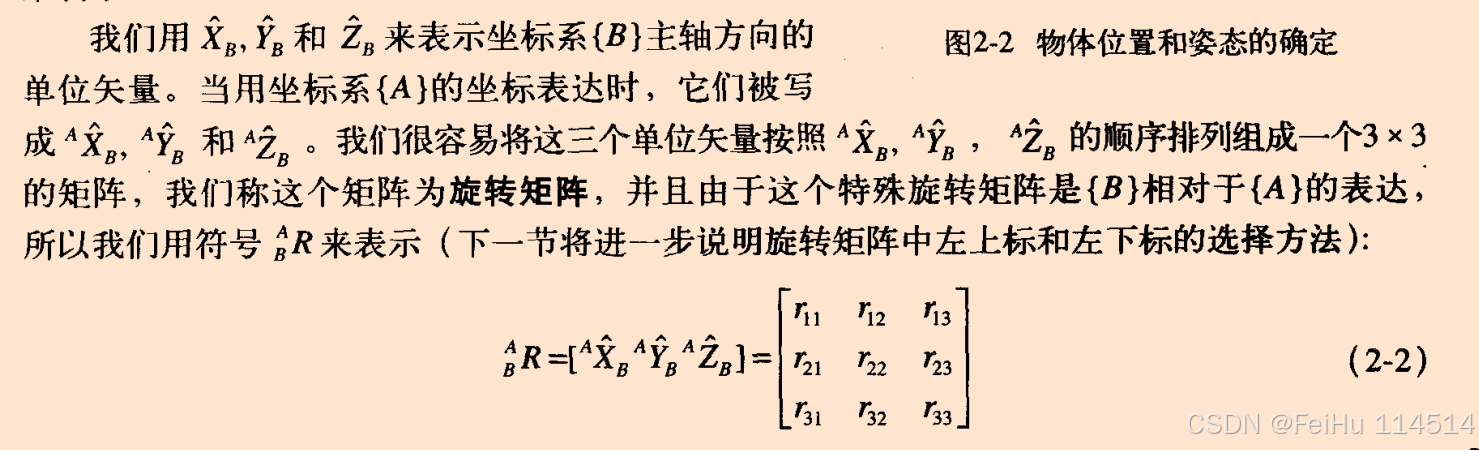
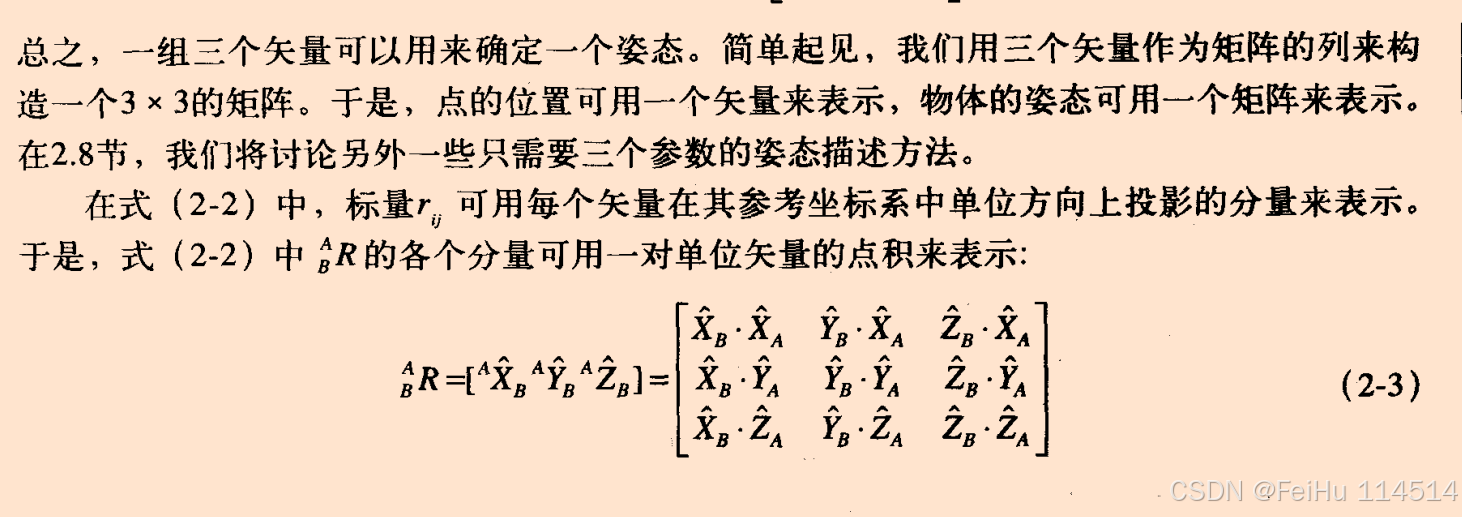
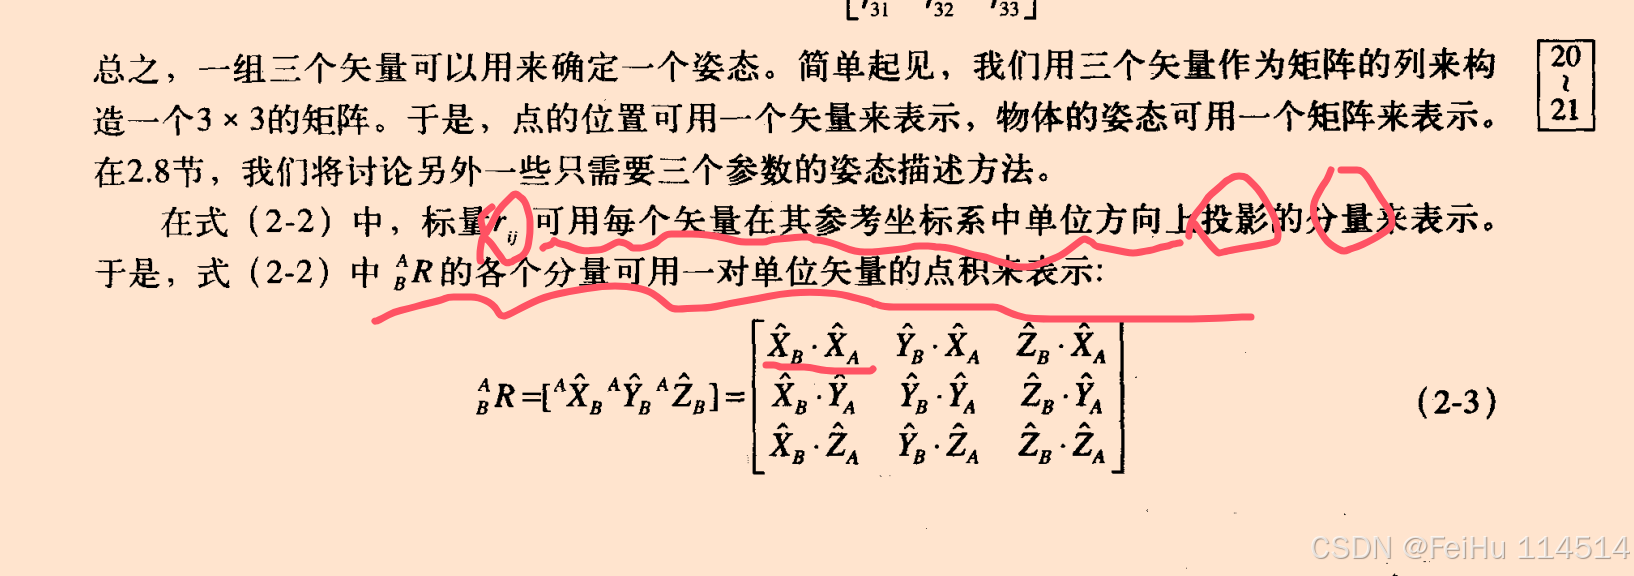
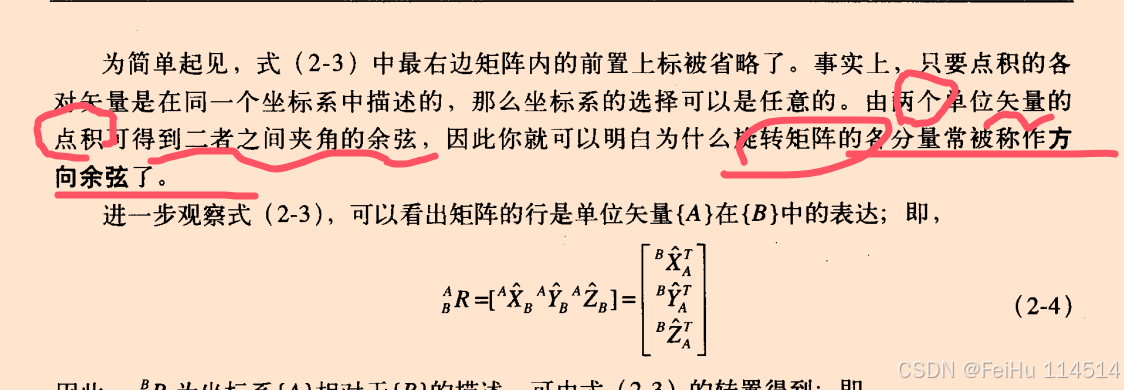
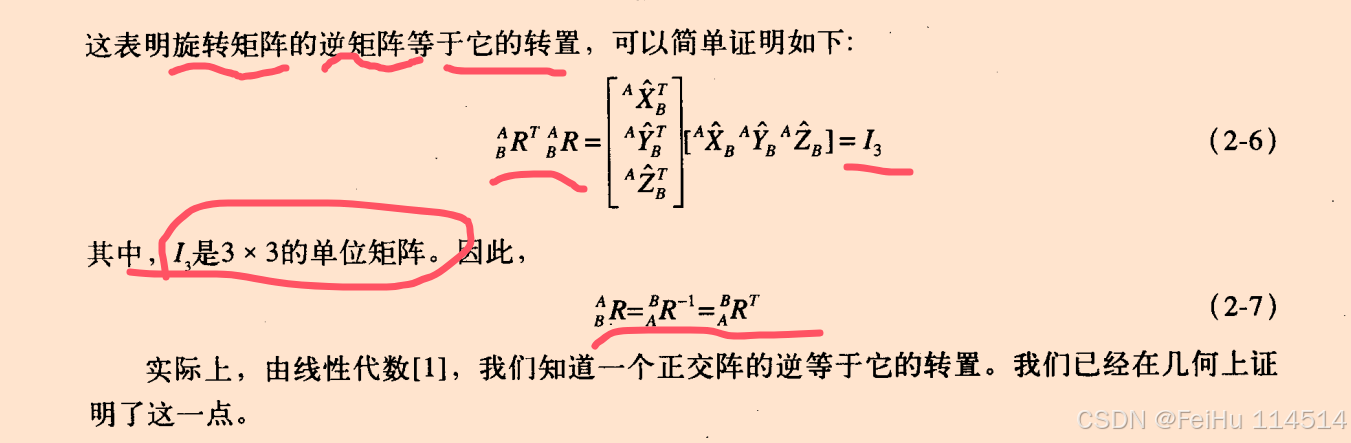
2.姿态描述
机器人
上一篇:
低空经济:万亿级新赛道崛起
下一篇:
XML数据解析与节点配置实操案例教程
相关推荐
硅谷秋水
7 小时前
面向机器人的上下文学习:方法与应用
深度学习
·
机器学习
·
语言模型
·
机器人
GlobalInfo
12 小时前
机器人强化学习平台 专精特新小巨人专项报告:细分市场占有率、行业位次与主导地位证明
人工智能
·
ai
·
机器人
Pocker_Spades_A
16 小时前
论文精读(十):面向具身人工智能的物体目标导航综述:从“找东西“到启元机器人的导航基础能力
人工智能
·
机器人
YH行业报告分析
17 小时前
2026两轴Delta并联机器人深度分析:高速分拣场景下的轻量化自动化升级路径
运维
·
机器人
·
自动化
wwjxhdyx
17 小时前
建筑机器人新品类破局,依托市场调研实现新技术商业化落地
机器人
·
业界资讯
Pocker_Spades_A
18 小时前
论文精读(十四):基于先验地图的视觉重定位方法综述:启元机器人“知道自己在哪“的底层能力
大数据
·
人工智能
·
机器人
把我格子衫拿来
20 小时前
四元数为什么突然变号?旋转表示、SLERP 与位姿插值避坑
python
·
机器人
·
坐标变换
·
四元数
·
slerp
禁默
20 小时前
2026年具身智能“双线分流“:机器人进厂,也回家
机器人
·
具身智能
YoLo♪
20 小时前
PicGo OpenHarmony PC 适配说明
人工智能
·
机器人
·
交互
明志数科
21 小时前
具身智能机器人从演示验证到常态化部署的工程差距分析
人工智能
·
机器人
热门推荐
01
「全语录+省流版」邵艾伦 × 孙宇晨:聊风口、聊个人IP、聊年轻人如何抓住 AI 时代的机会
02
国内可直接用、免费额度/永久免费的大模型API清单(含 SiliconFlow、火山、阿里、智谱、百度、Kimi、DeepSeek、DMXAPI 等)
03
GitHub 镜像站点
04
历年考研数学一、数学二、数学三真题试卷及答案PDF
05
几个好用的ip纯净度检测网站
06
蜘蛛磁力 搜索引擎大全,如何使用蜘蛛磁力查找磁力链接
07
Telegram APK 下载安装完整指南 — 2026年最新
08
Windows 10/11 如何退出微软账户并改用本地账户登录(含找不到选项的解决方法)
09
苹果iPA游戏软件资源下载网站
10
如何新建文件夹? 电脑新建文件夹的4种方法
 来描述
 AP这个向量