Profinet从转DeviceNet主网关在1500PLC与那智机器人通信应用纪实
本次项目采用Profinet从站→DeviceNet主站协议网关,实现西门子S71500PLC与那智(NACHI)机器人的数据交互。PLC侧作为Profinet控制器,网关工作为Profinet从站;机器人侧接入DeviceNet网络,网关承担DeviceNet主站角色。整个过程涵盖硬件接线、PLC组态、网关配置、机器人参数设置及现场问题排查。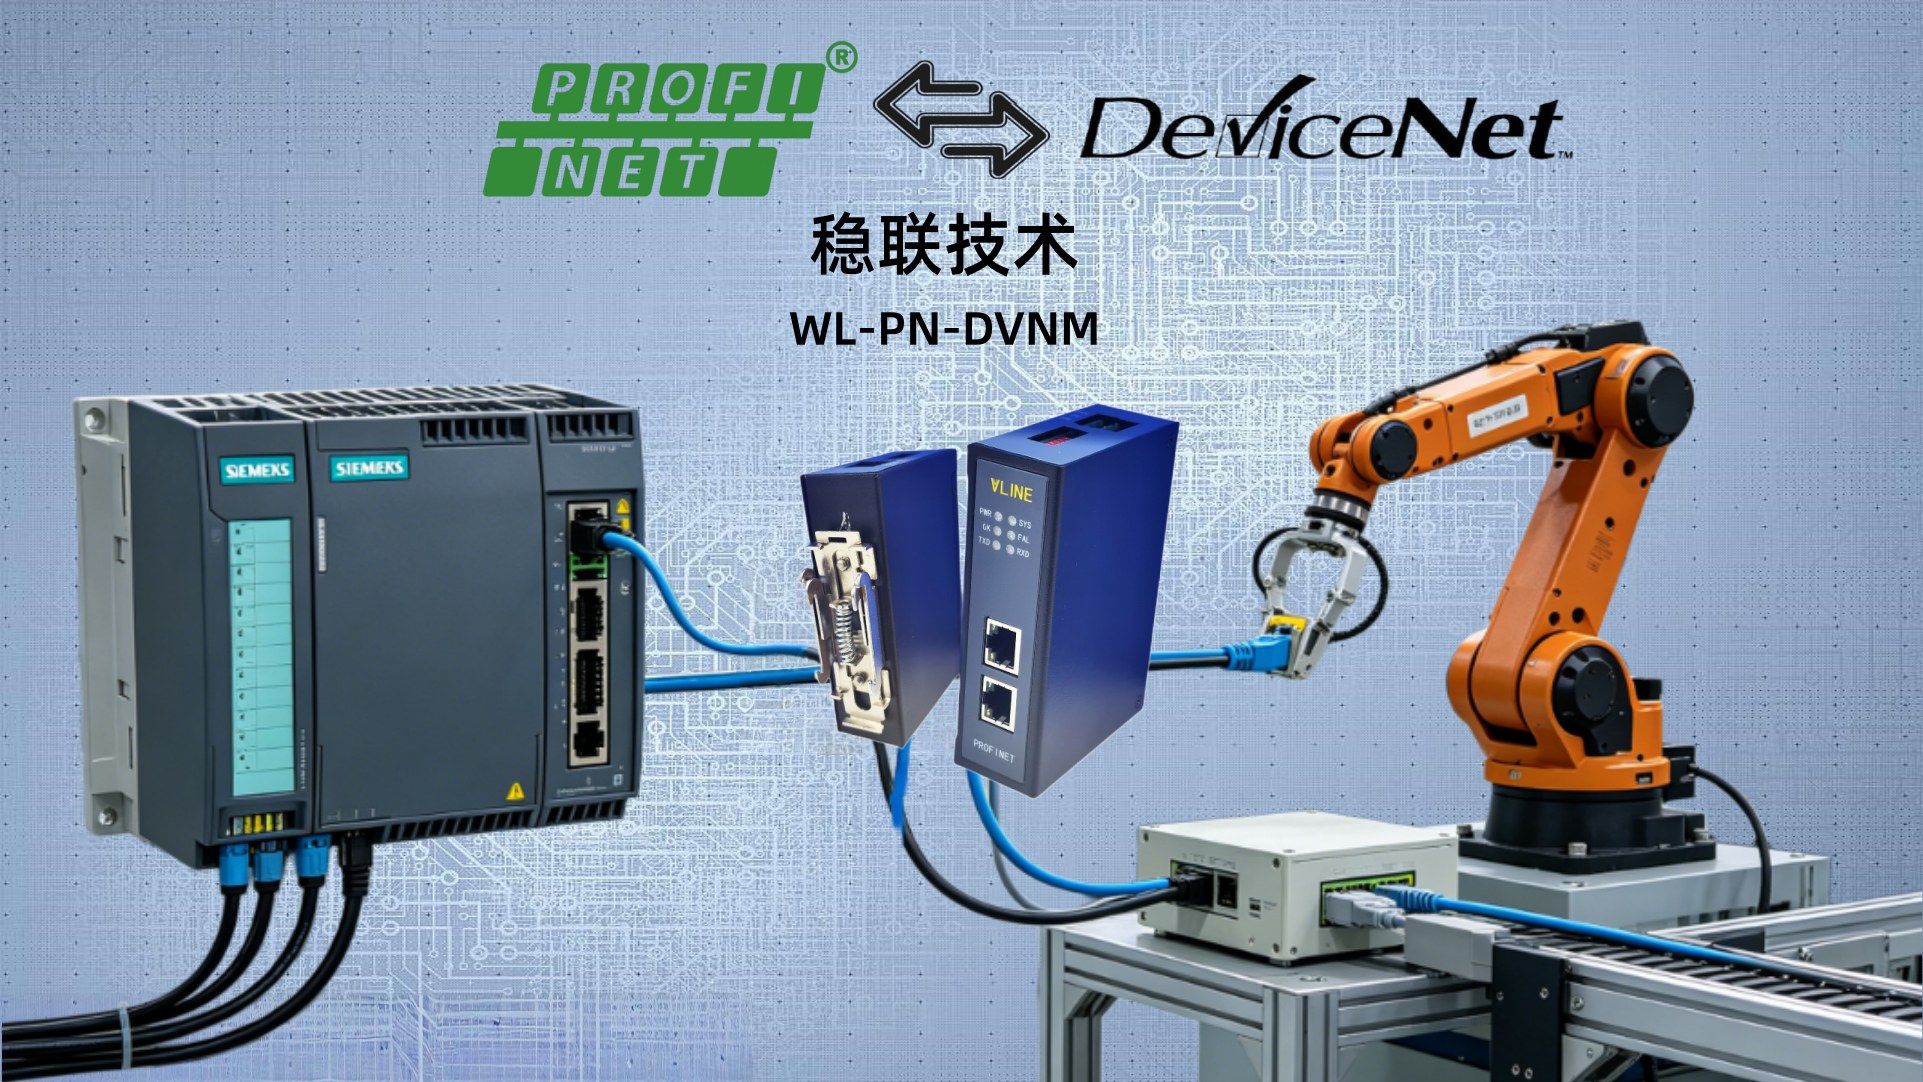
协议接口属性
Profinet侧:作为Profinet I/O从站,兼容Profinet V2.3及以上协议,支持RT实时通信,集成双路RJ45交换式网口,可级联组网。
DeviceNet侧:作为DeviceNet主站,兼容DeviceNet V2.0全协议,采用5针端子总线接口,支持总线终端电阻匹配。
数据传输规格
双向I/O数据:每方向最大支持512字节循环过程数据,通信延迟≤2ms,可无丢包稳定传输。
DeviceNet总线参数:波特率可选125Kbps/125kbps/125kbps,主站节点ID范围0~63,单网关最多挂载30台DeviceNet从站设备(PID控制器)。
硬件与环境参数
供电:DC24V±10%;工作温度:-25℃~75℃;防护等级:IP30工业级壳体,电源与总线光电双隔离,抗电磁干扰。内置双端口RAM数据缓存区及独立协议处理内核,支持参数掉电存储与总线故障自动恢复。 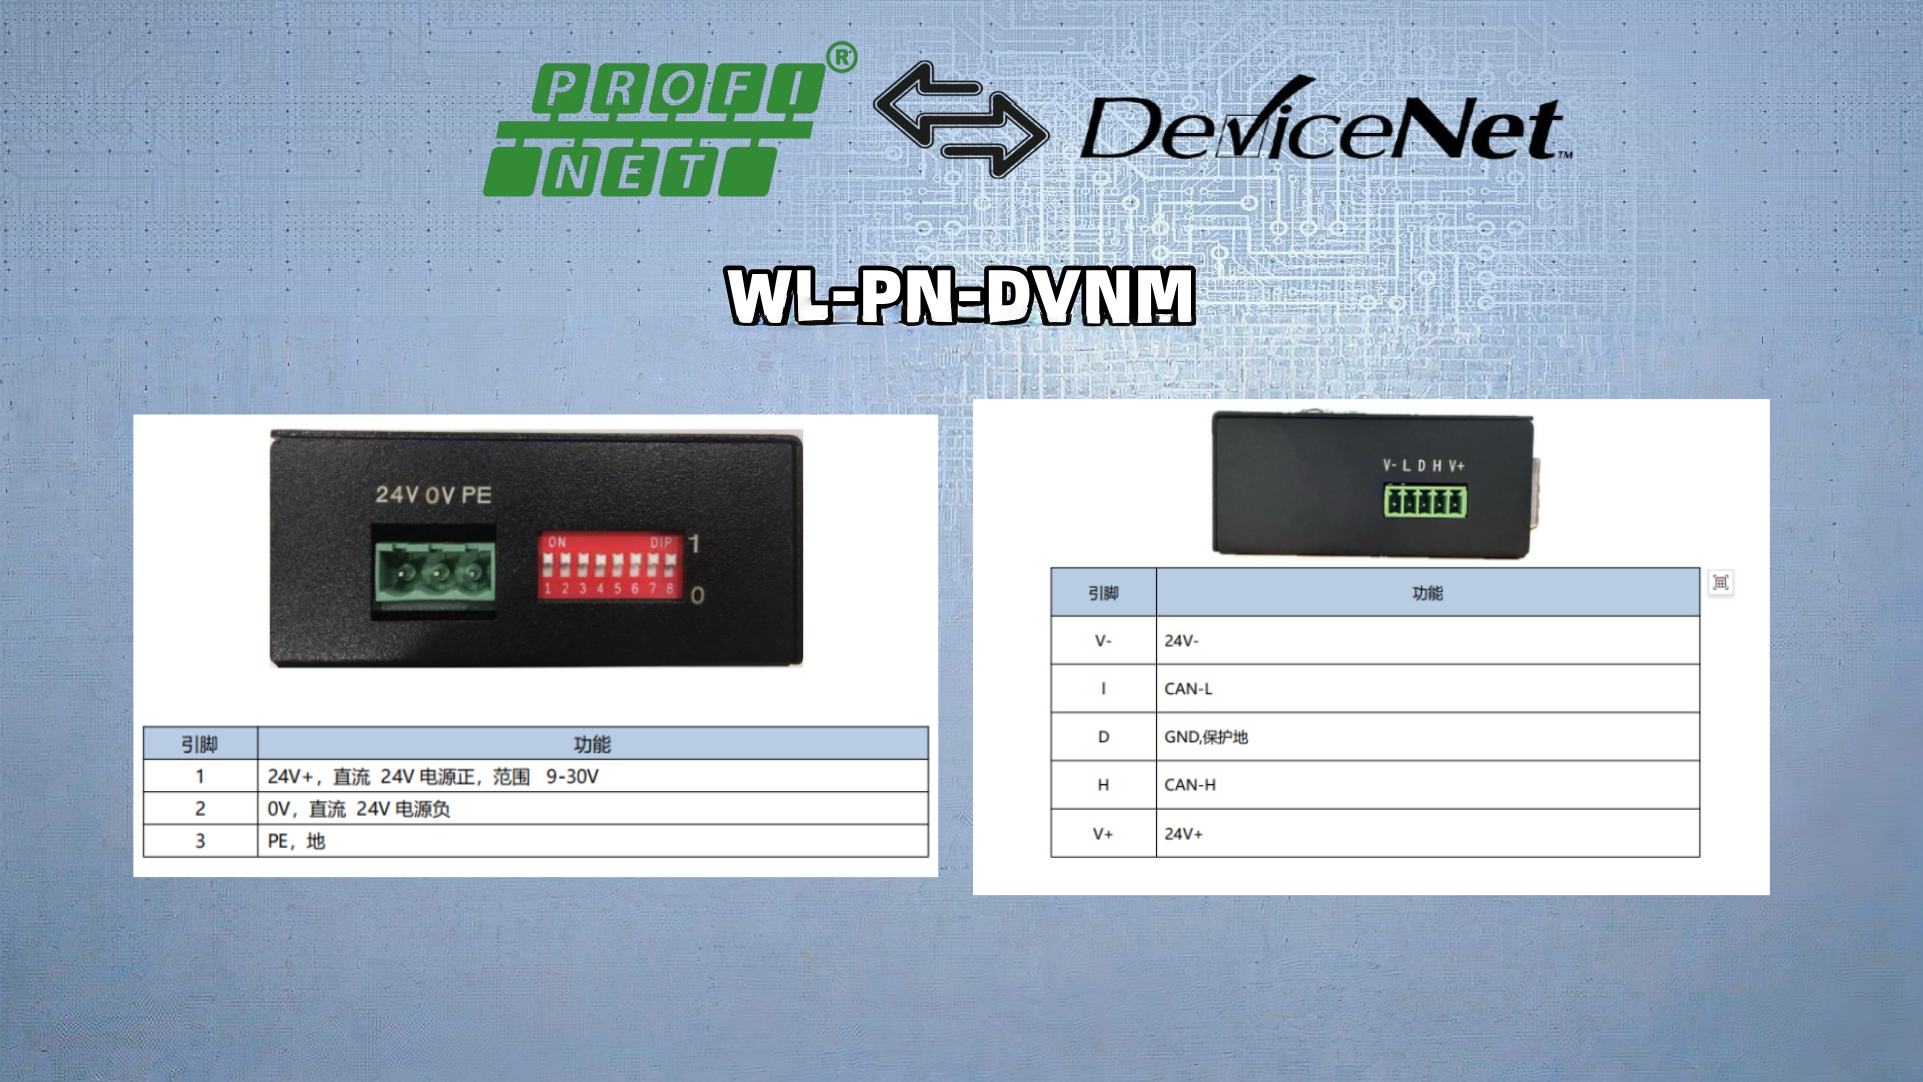
一、硬件连接
西门子1500PLC(CPU15111PN)以太网口→网关Profinet网口;
网关DeviceNet口→那智机器人DeviceNet通信板;
DeviceNet网络两端接终端电阻(120Ω),波特率统一设为125kbps。
二、PLC(TIAPortal)组态配置
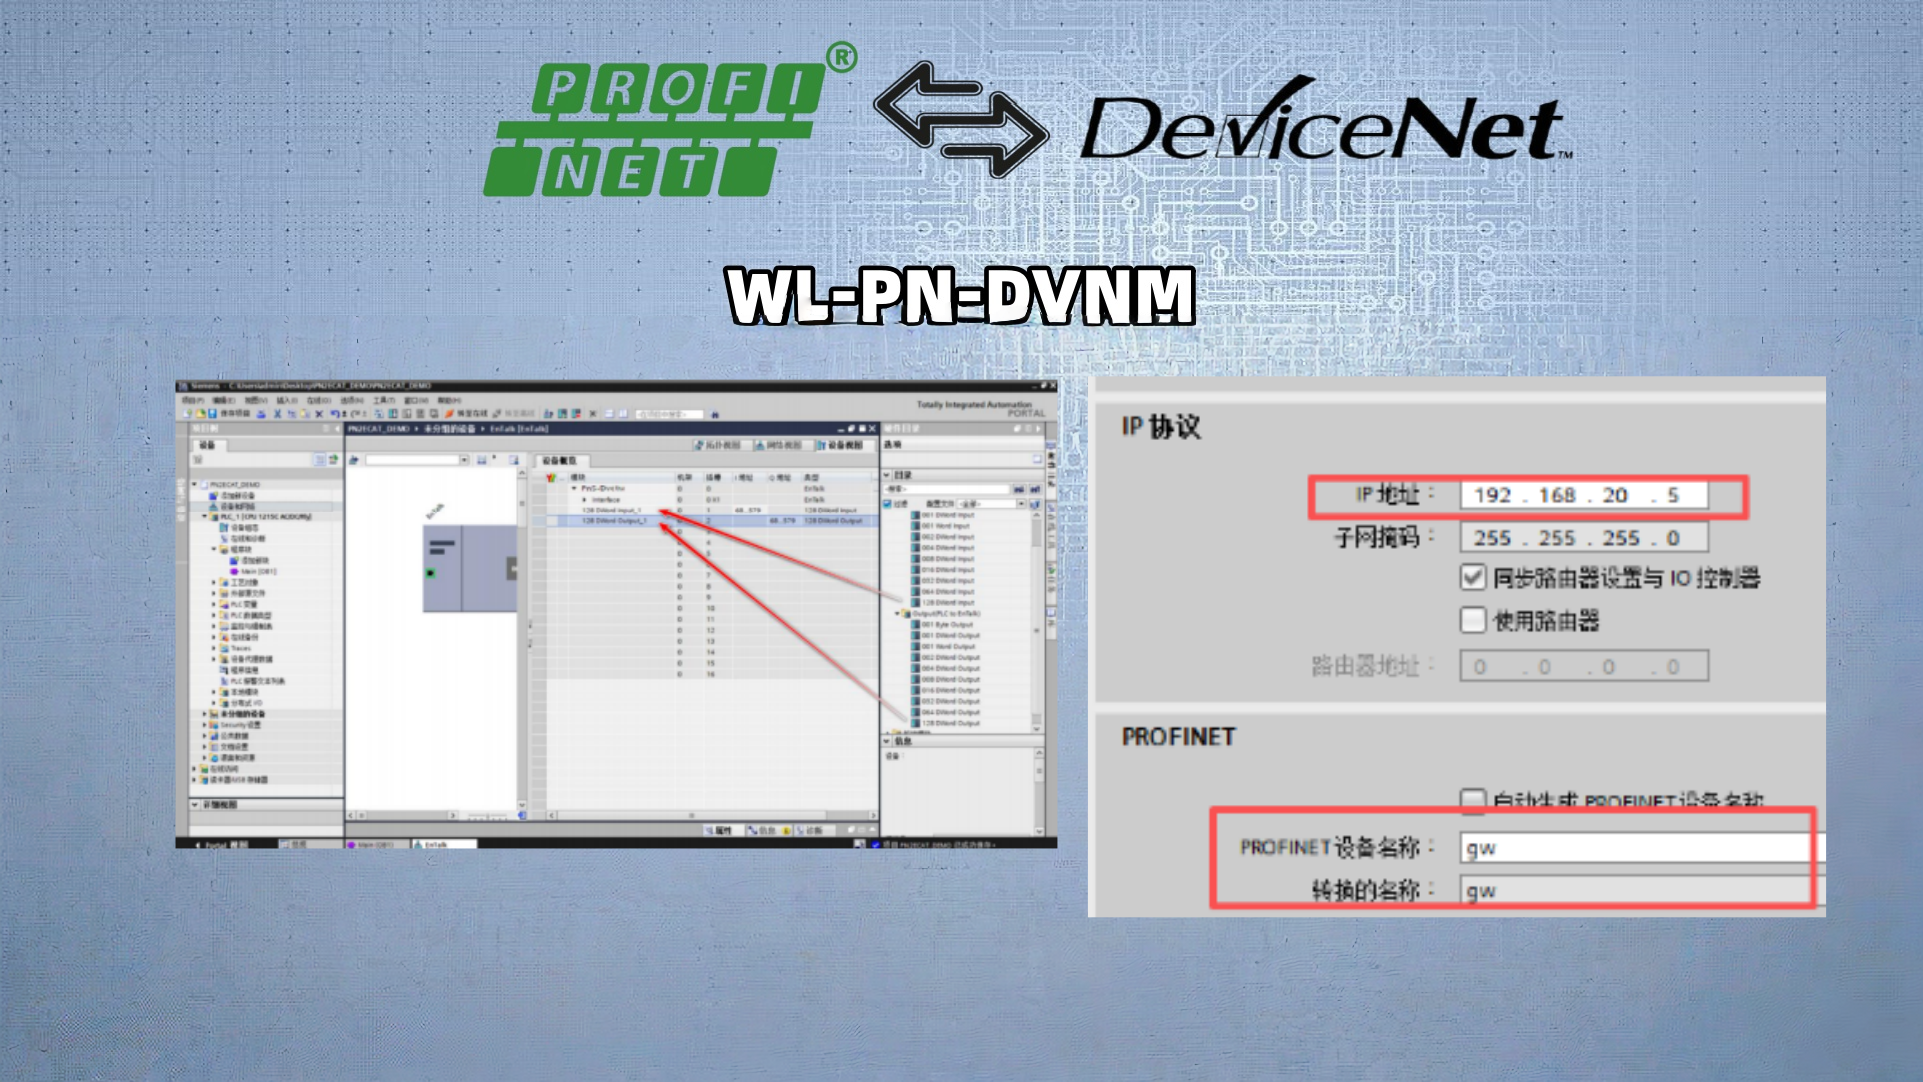
1.新建项目,添加S71500CPU,设置PLCIP:192.168.20.189。
2.安装网关GSDML文件:硬件目录→右键"安装新GSD",导入网关厂商提供的Profinet从站描述文件。
3.在网络视图中将网关拖入Profinet网络,分配IP:192.168.20.5,设备名如"pn-dvn"。
4.配置I/O映射:设定输入64字节、输出64字节,对应PLC地址区:
机器人→PLC:I128~I159
PLC→机器人:Q128~Q159
5.编译并下载硬件组态到PLC。
三、网关配置软件设置
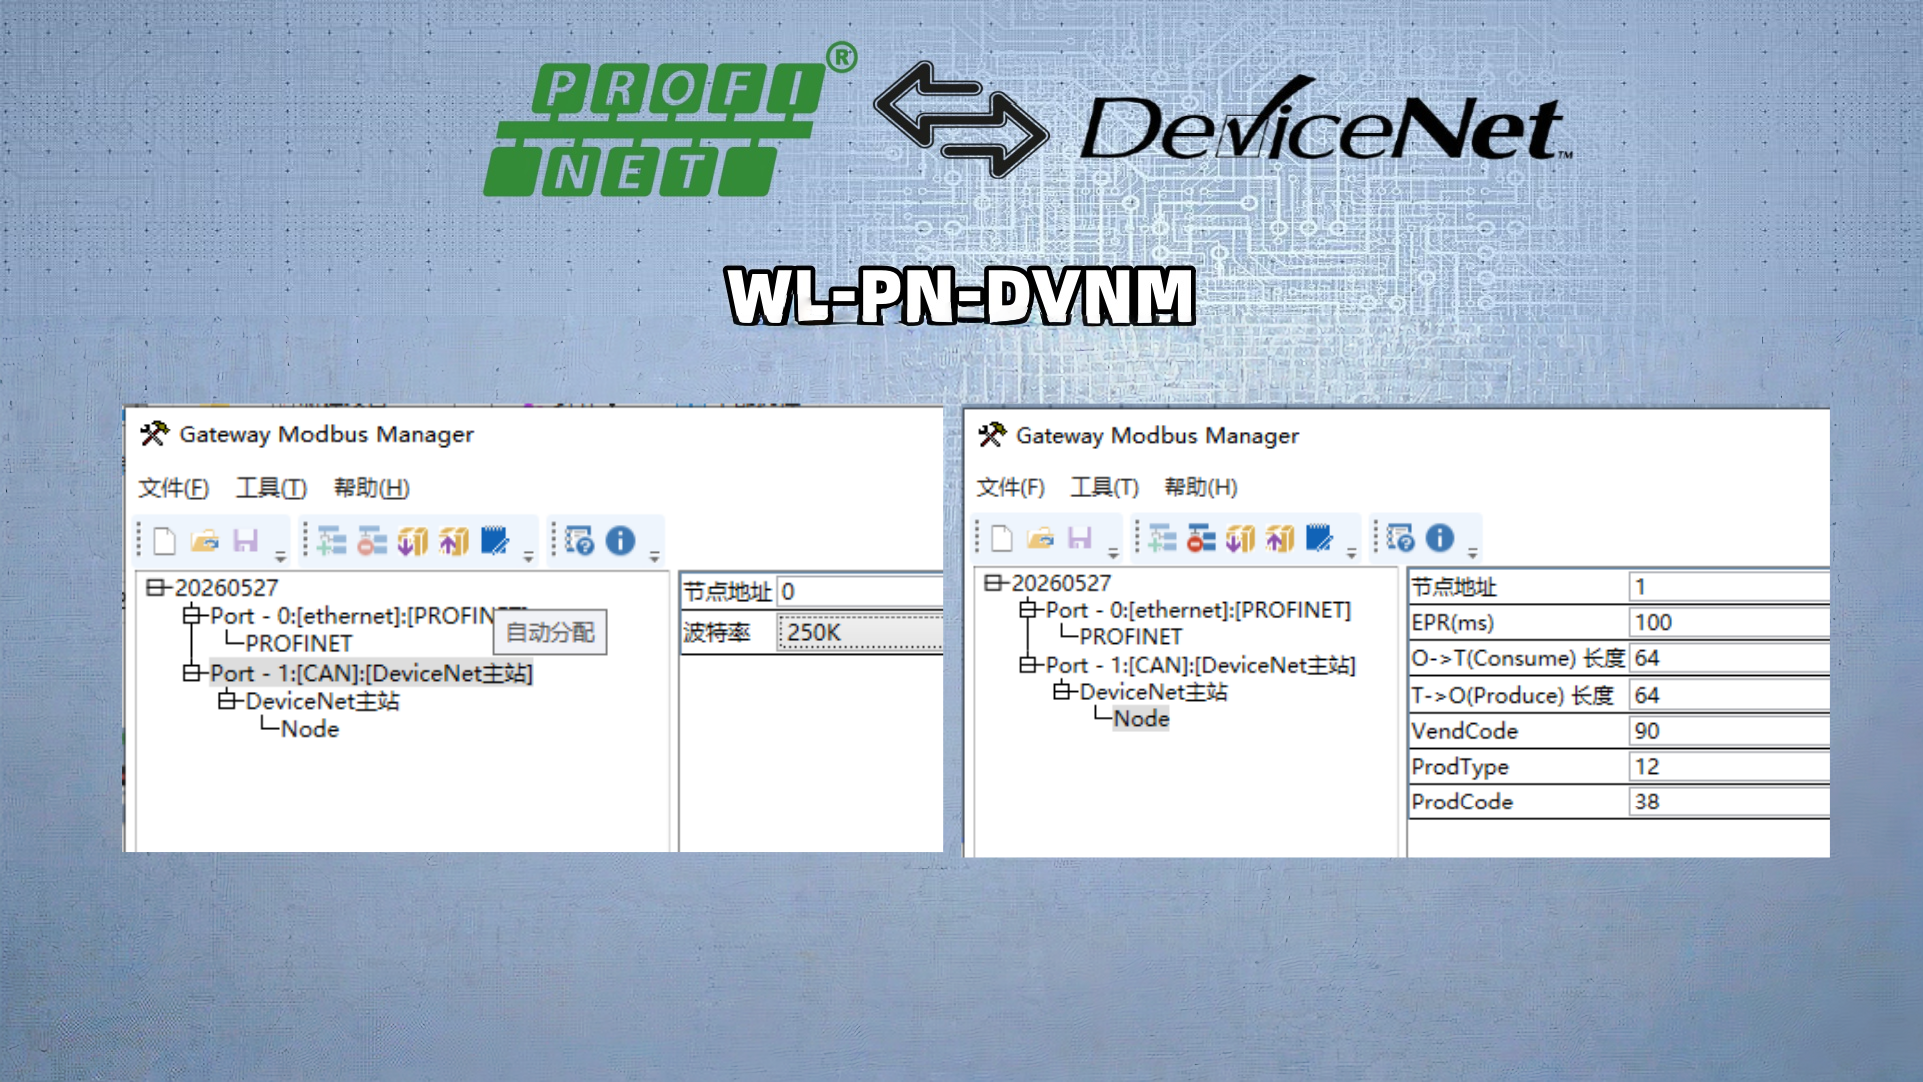
1.电脑与网关同网段,打开网关配置软件,扫描并连接网关。
2.Profinet侧:确认为从站模式,IP与组态一致,I/O长度64入/64出。
3.DeviceNet侧:设为主站(Scanner),波特率125kbps,主站MACID=0。
4.扫描DeviceNet从站,找到那智机器人(节点地址设为2),添加到主站列表。
5.I/O映射:
机器人输出(→PLC):映射到网关Profinet输入
机器人输入(←PLC):映射到网关Profinet输出
6.下载参数到网关并重启生效。
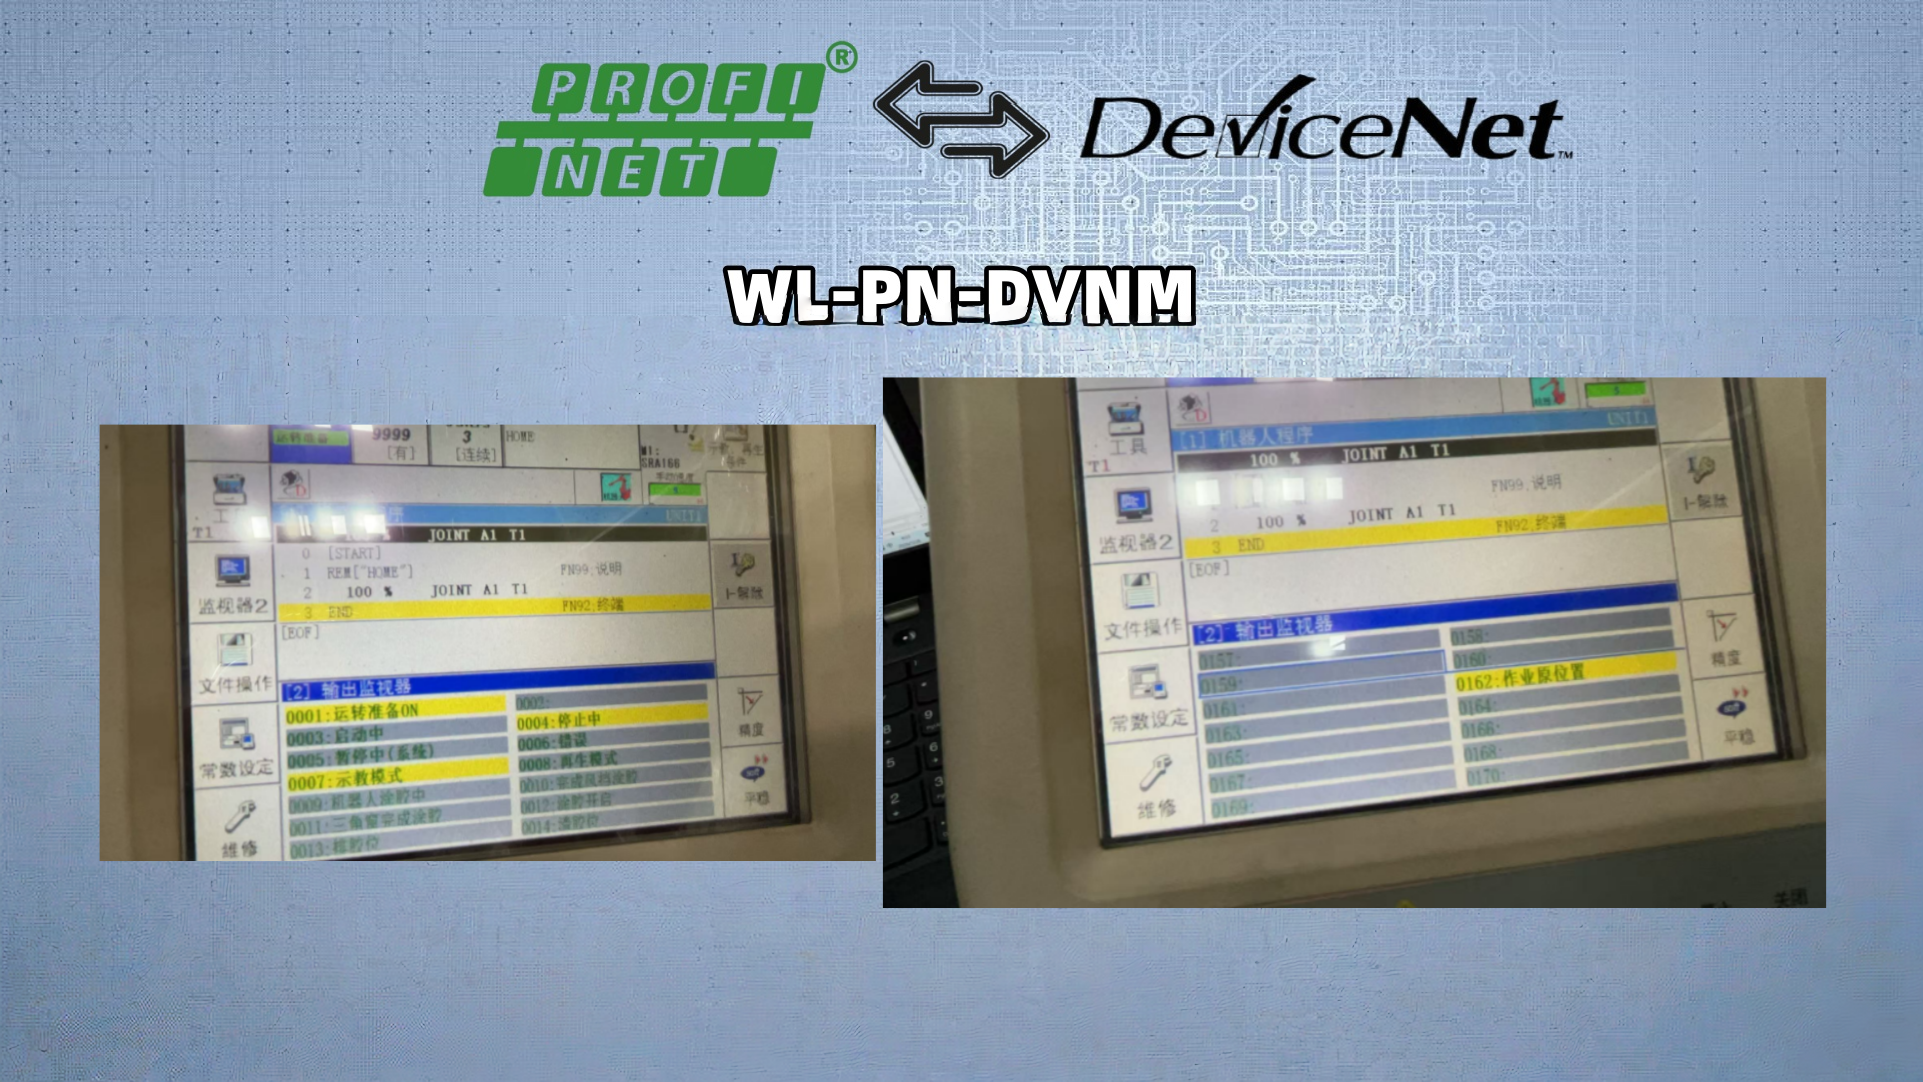
四、那智机器人DeviceNet配置
1.进入机器人控制器,打开I/O→DeviceNet设置。
2.节点地址(NodeID):2,波特率125kbps。
3.配置I/O地址:
输入(PLC→机器人):0162(16字节)
输出(机器人→PLC):0162(16字节)
(初期误设为0001,导致通信虽连上但PLC无数据)
4.启用DeviceNet通信,重启机器人。
五、现场问题与排查
硬件与组态全部完成后,Profinet与DeviceNet通信指示灯均正常,网关显示网络已连接,但PLC侧I128~I159始终无变化,机器人输出数据未上传。
排查过程:
1.核对PLC与网关I/O长度一致;
2.网关在线监视DeviceNet侧有数据收发;
3.重点检查机器人输出起始地址:原设0001,改为0162后,PLC立即读到机器人状态数据。
原因:部分DeviceNet设备地址0~1reserved或无效,不可用作有效I/O起始地址。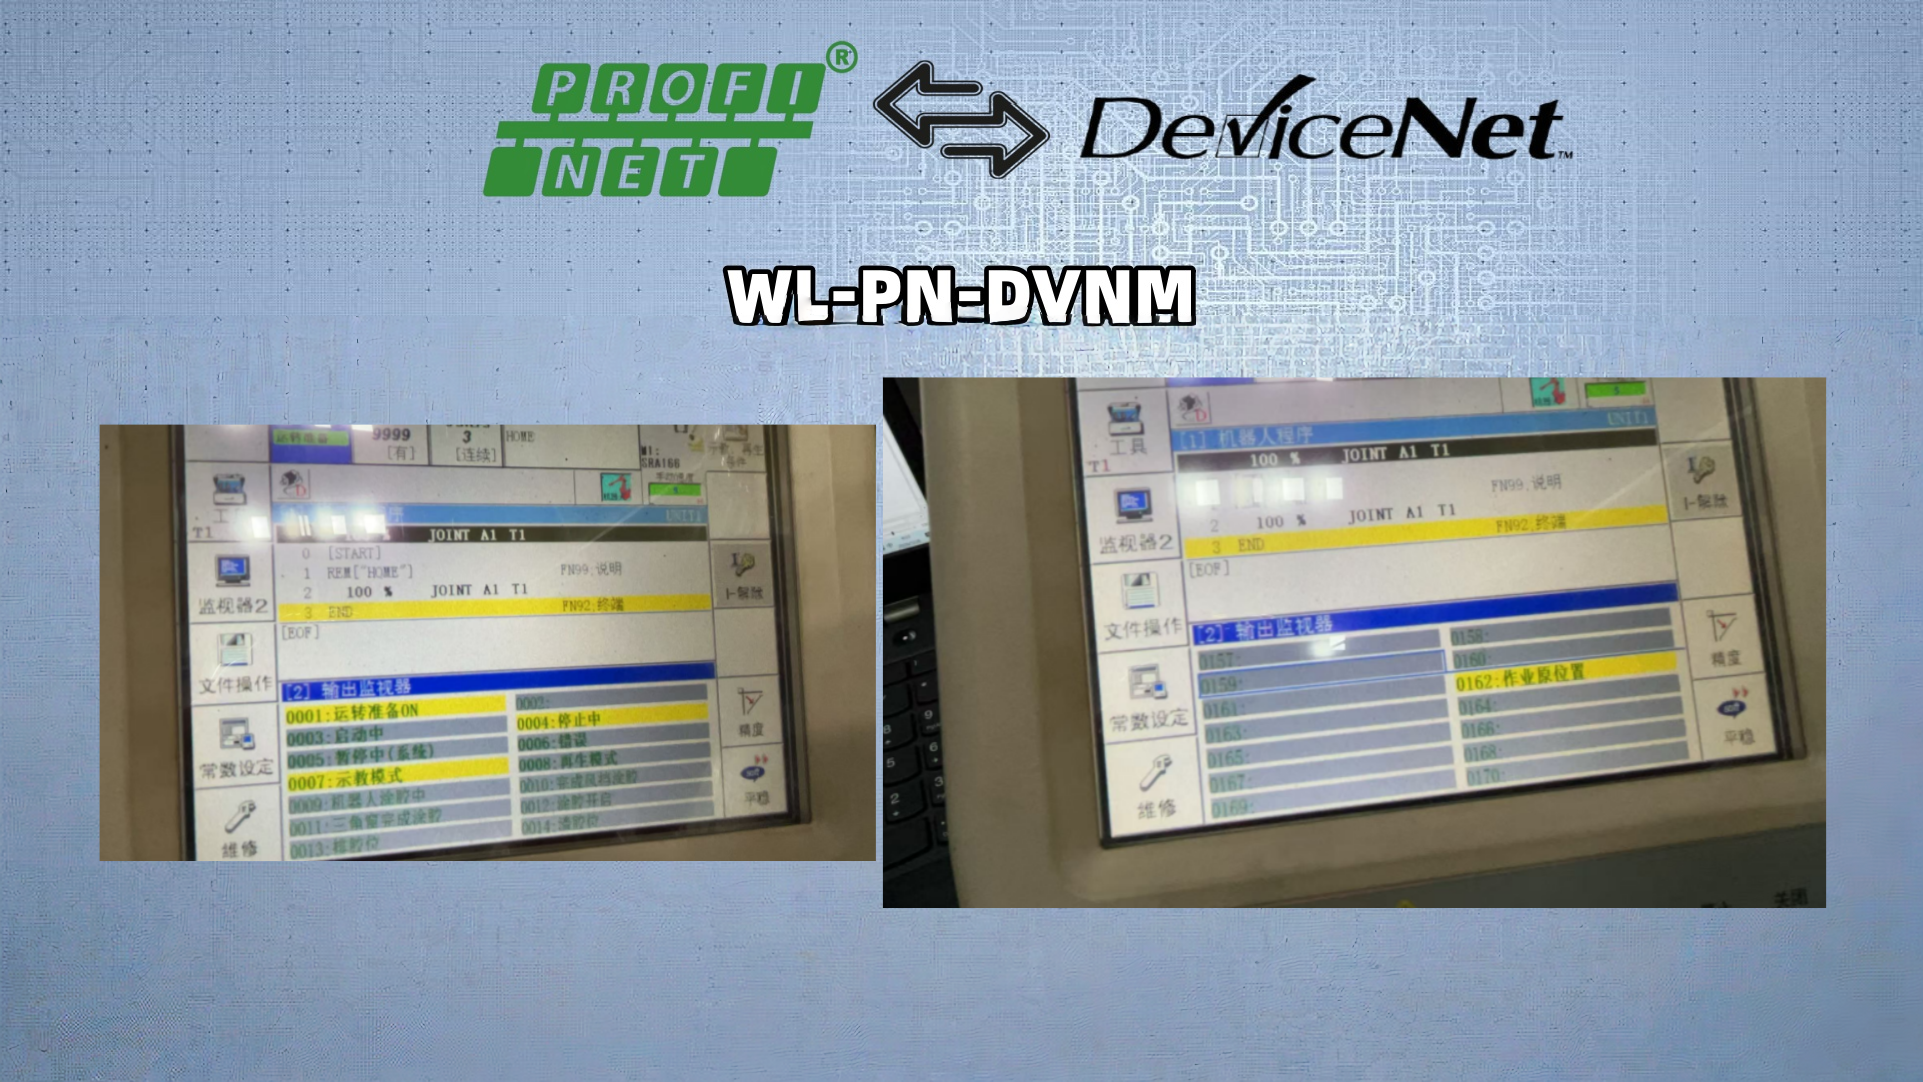
六、总结
本方案通过Profinet转DeviceNet网关,成功打通西门子1500PLC与那智机器人的跨协议通信。关键点在于:严格匹配波特率与I/O长度、正确安装GSD、机器人避免使用0/1起始地址。本次故障虽简单但典型,提醒在DeviceNet配置时务必确认I/O地址范围有效性,否则易出现"通信连上、数据不通"的隐蔽问题。