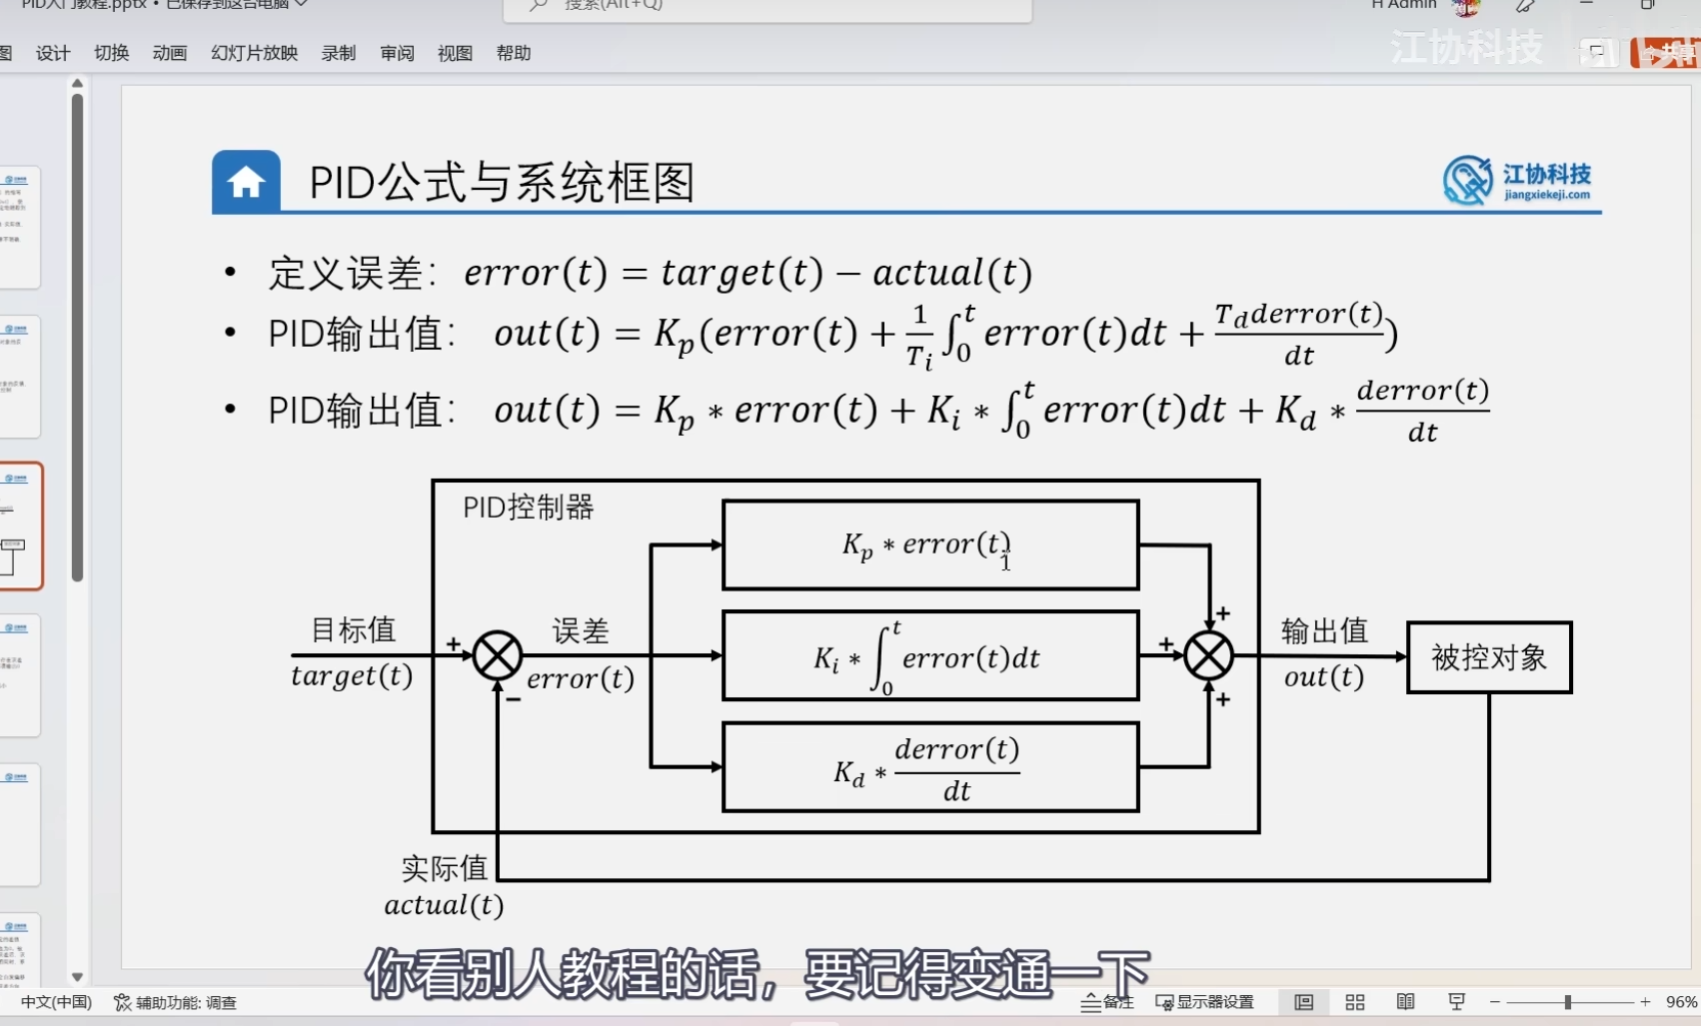
pid学习

微分 : 求变化速度,, ,看一个东西变的有多快,,

位置 ---》 微分 ---》 速度

速度 ---》 微分 ---》 加速度

温度 ---》 微分 ---》 升温速度

电机角度 ---》 微分 ---》 转速

积分 : 求累计量 ===》 把一点一点的变化累加起来

把误差累计起来

高数只学最基础的

导数是什么

积分是什么

导数和积分互逆


稳态误差 : steady state error : 系统稳定下来以后,目标值和实际值之间剩下的误差

阻尼 : damping : 其实不是什么特别神秘的东西,,专门用来消耗运动能量,让振荡慢慢停下来的东西

PID的 D 叫阻尼项,,,, 减震器

D项阻尼越大,,,实际值的变化就会卡卡的,,系统卡顿现象也会随之增加

相关推荐
Godspeed Zhao3 小时前
从零开始学AI25——无监督学习之层次聚类
学习·机器学习·聚类
David猪大卫10 小时前
【C++修炼】map 和 set 的使用
c语言·开发语言·数据结构·c++·经验分享·笔记·学习
HPtiger10 小时前
C++ 入门笔记:从 C 到 C++ 的核心过渡(命名空间、输入输出、缺省参数、重载、引用、内联)
c语言·c++·学习
fengci.11 小时前
CTF2MISC中等部分
开发语言·前端·学习
YueTann13 小时前
mgtv5th-baseline学习
学习
蒸蒸yyyyzwd14 小时前
从后端面经学到的 3 个知识
笔记·学习
17岁的勇气14 小时前
Unity Shader unity文档学习笔记(二十二):shader变体
笔记·学习·unity
路灯上の马陈17 小时前
Java 内部类 学习笔记
笔记·学习
前进的李工17 小时前
Agent 学习笔记 12:Agent 的工具应该怎么设计
人工智能·笔记·学习·agent·工具调用·skill·工具设计
li星野17 小时前
从 DICOM 到声学属性学习记录:HU 值怎么变成密度和声速
学习