导读
在低空经济快速发展、无人机应用全面普及的当下,小型、高速、机动灵活的无人机给传统视觉感知带来了前所未有的挑战:运动模糊、低光失效、高延迟、动态范围不足等问题,让检测、跟踪、轨迹预测等核心任务难以稳定落地。而事件相机凭借仿生视觉特性,正成为突破这一瓶颈的关键技术,在无人机安防、自主飞行、空管监测等场景中展现出不可替代的价值。
传统RGB相机的无人机感知困境
传统帧式RGB相机以固定帧率成像,面对无人机这类目标时存在三大先天短板:
高速运动易模糊:无人机快速飞行、悬停突变、急转弯时,帧曝光周期内易产生严重运动拖影,导致检测失效。
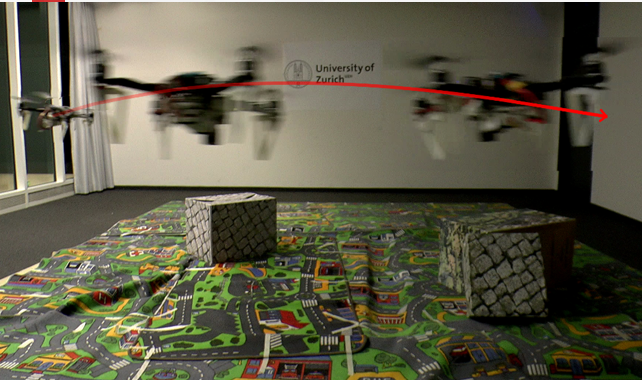
(无人机高速运动图像模糊)
光照适应性差:逆光、夜间、强阴影等场景下,画面过曝或欠曝,目标轮廓与纹理丢失严重。
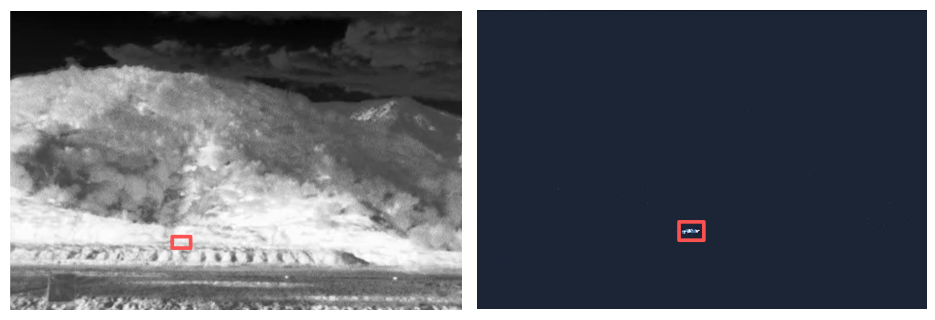
(夜间红外VS夜间EVS)
延迟与时序不足:假设是常见的30fps帧率RGB相机,对应约33ms延迟,难以精确定位高速无人机,跟踪与预测精度大幅下降。如果是高帧率的相机,数据量又会异常大,对于硬件设备的要求极高。
这些问题在雨天、多干扰物、昼夜交替等复杂环境中被进一步放大,成为无人机感知落地的核心障碍。
事件相机:适配无人机动态感知的仿生利器
事件相机模仿人眼视网膜工作机制,仅在像素亮度发生突变时输出异步事件信号,自带三大硬核优势,完美匹配无人机感知需求:
百微秒级时序精度:无固定帧率,响应延迟降至100us级,彻底消除运动模糊。
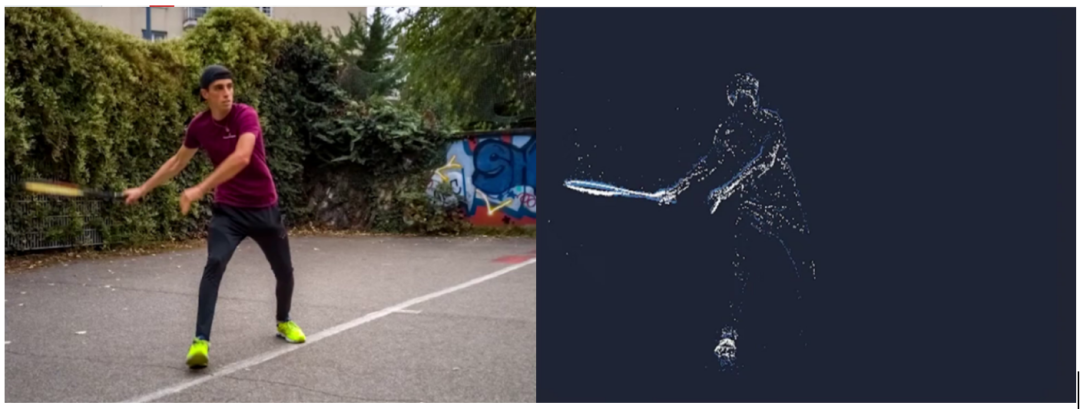
(高速网球运动RGB图像VS事件相机图像)
超宽动态范围:原生支持120dB以上,强光与弱光环境均可稳定成像,无惧昼夜切换。
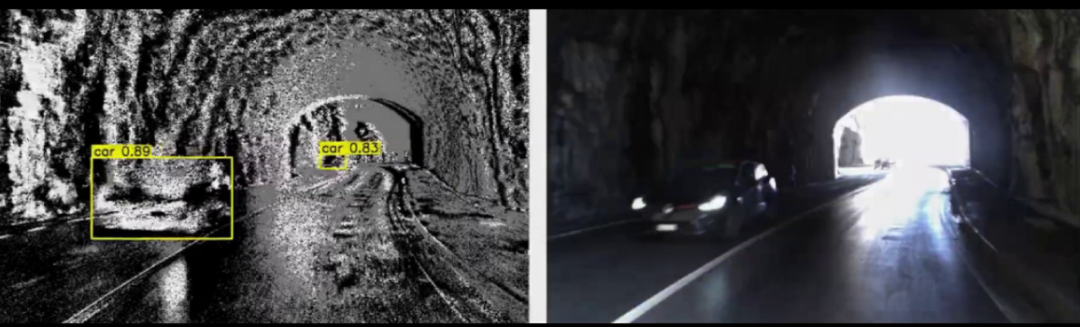
(隧道强光下事件相机图像 VS RGB图像)
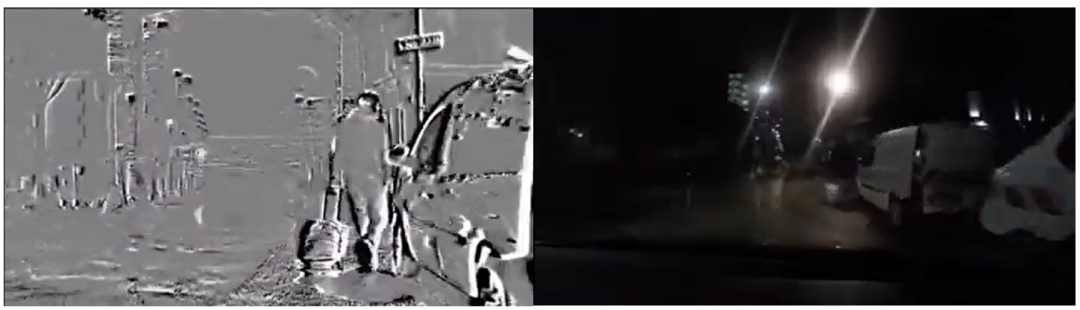
(夜晚低光事件相机图像 VS RGB图像)
低冗余高鲁棒:只输出有效动态信息,数据量小、抗干扰强,对雨滴、飞虫等干扰有天然过滤能力,有效减少静态部分数据量,带宽要求降低。
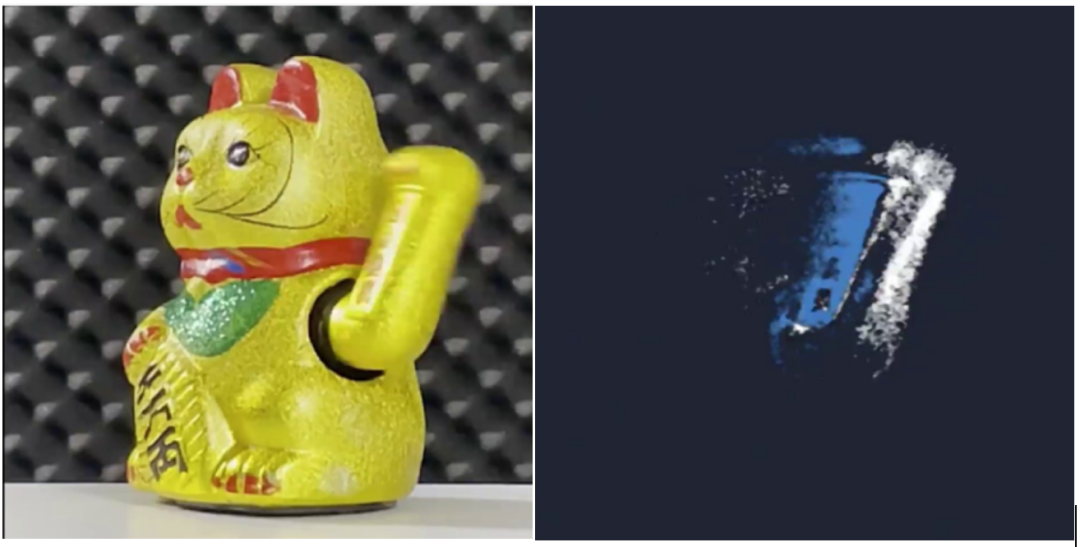
(动态场景下RGB图像数据 VS 事件相机数据)
当RGB相机在夜间看不清无人机、高速下拍糊轮廓时,事件相机仍能精准捕捉旋翼高频转动与机身轨迹,为检测、跟踪、预测提供可靠输入。
友思特事件相机无人机应用方案
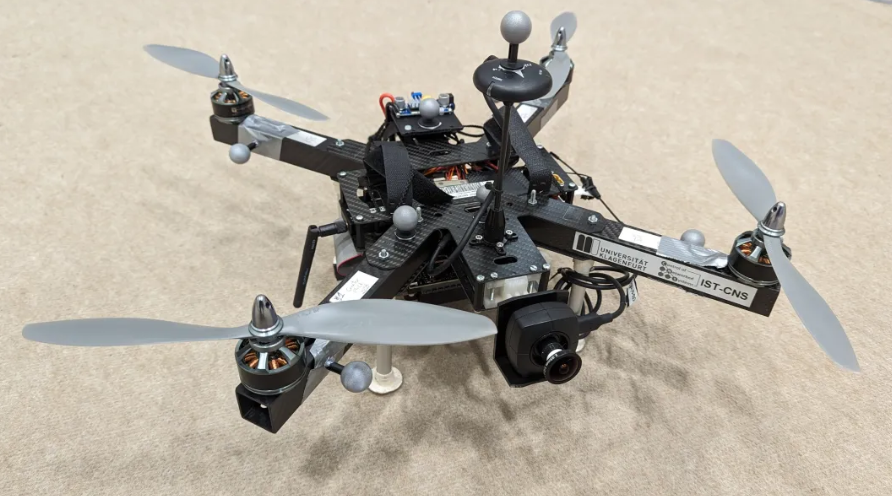
在实际应用中,友思特 IDS 事件相机作为核心感知硬件,具备广泛的落地适配能力。面向低空安防与空域管制,可作为 7×24 小时不间断监测设备的视觉核心,对违规 "黑飞" 无人机进行快速发现、精准定位与持续追踪,弥补雷达、射频设备在视觉精确定位上的不足。面向无人机自主飞行,可作为机载感知核心部件,在楼宇、林间、隧道等 GPS 拒止环境下实时识别障碍物,支撑亚毫秒级响应避障,显著提升飞行安全性。
此外,这款相机还可直接用于无人机高速运动捕捉、旋翼状态监测等专业场景,为相关算法研发与系统验证提供高质量、高可靠性的视觉数据源。
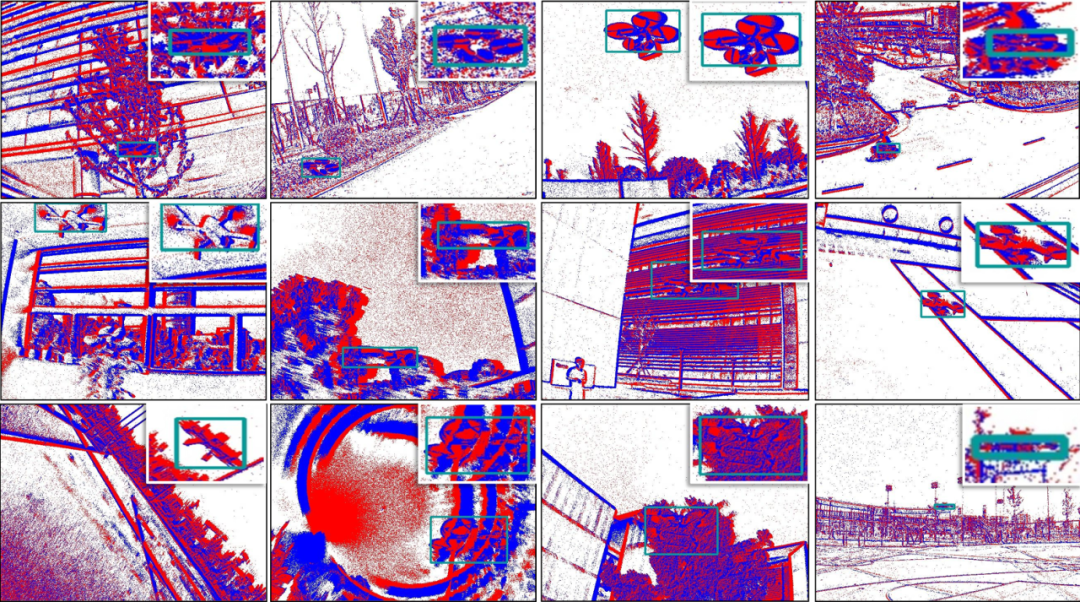
(基于RGB图像对无人机进行检测追踪效果图)
从技术发展趋势来看,事件相机不是对传统视觉的替代,而是高性能感知场景的理想选择之一。友思特 IDS 事件相机凭借稳定的硬件性能与成熟的软件生态,进一步降低了事件视觉技术的工程化门槛,让高速、高动态、强鲁棒的无人机感知从实验室走向落地应用。
随着传感器持续微型化、算法不断轻量化,基于事件相机的无人机检测与追踪技术将在低空安防、智能巡检、自动驾驶航空等领域深度普及,成为构建安全、高效、智能低空生态的核心视觉支撑。
关于合作伙伴iDS
作为IDS的长期战略合作伙伴,友思特为您带来覆盖广泛工业场景的视觉解决方案。IDS工业相机系列型号极为丰富,提供多种CMOS传感器及变体可选,兼具长期可用性与出色易用性,满足不同部署需求。包括:
高性能2D面阵相机:支持USB或GigE接口;基于事件视觉的工业相机;3D相机:搭载多种传感器与变体;IDS NXT AI相机:支持边缘端深度学习推理;uEye Live工业监控相机:适用于工业流媒体、事件记录与过程监控。
IDS产品已广泛应用于医疗、机械与工厂工程、汽车、包装印刷、食品科技等领域,并赢得了富士康、清华大学、九辰医疗、塞力斯汽车等知名客户的信赖。
友思特 iDS事件相机
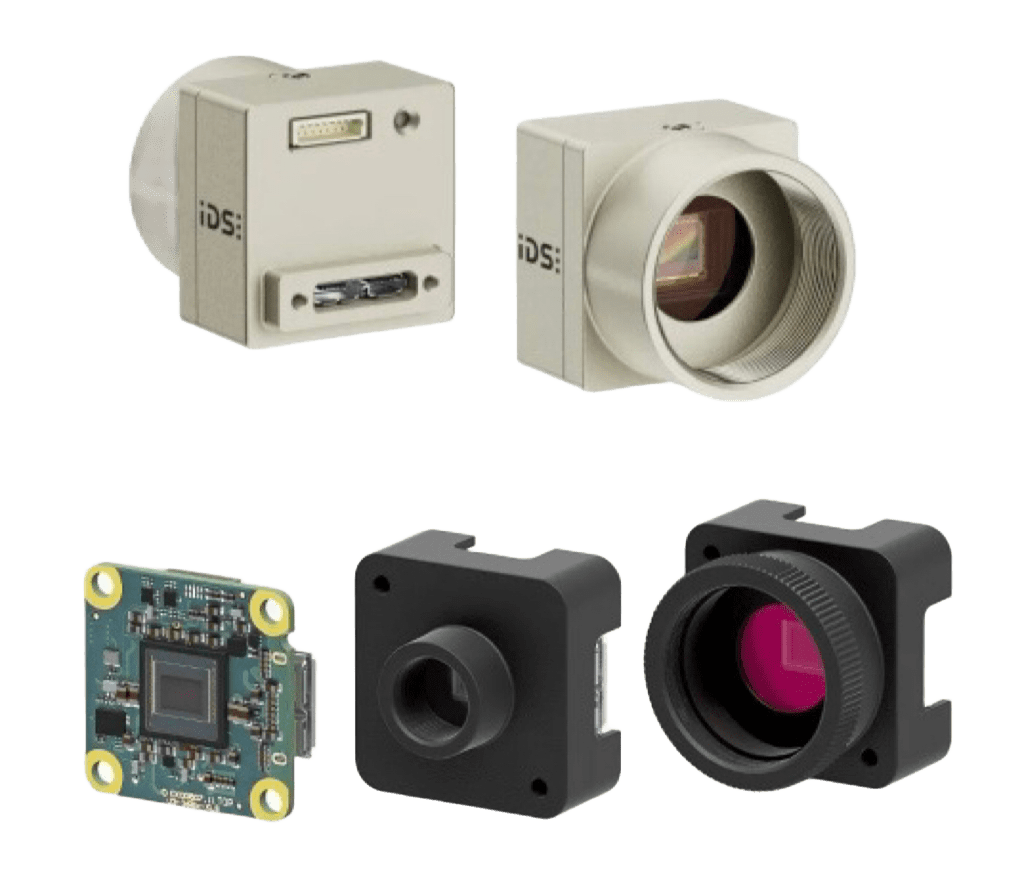
UE-39B0XCP-E-GL事件相机
应用优势:
1)内部集成索尼IMX636芯片,性能优异
2)100us时间分辨率,无运动模糊
3)强动态范围120dB,适应严苛的光线环境
4)数据量降低10-1000倍,可实时处理
5)兼容Metavision SDK,提供丰富例程开发资源
6)可供裸板和带外壳不同封装版本