随着人工智能从云端向边缘侧加速渗透,具身智能(Embodied AI)正推动机器人从"被动感知"向"实时自主行动"跨越。在这一进程中,如何让机器人兼具"思考决策"的大脑与"精准执行"的小脑,成为行业亟待突破的核心瓶颈。拓朗工控推出的搭载英伟达Jetson Orin NX平台的具身智能控制器,正是为解决这一痛点而生。它通过强大的异构算力与底层实时控制架构的深度融合,真正实现了机器人"大小脑"的一体化协同。
澎湃算力筑基,打造具身智能"超级大脑"
具身智能机器人需要在复杂环境中实时处理多路传感器数据、进行三维建图(SLAM)、目标识别以及路径规划,这对边缘计算平台提出了极高要求。拓朗工控的这款控制器搭载了高性能8核心Cortex-A78AE处理器,并内置多达1024个CUDA核心和32个Tensor核心,可提供高达约100 TOPS的AI算力。
这一强悍的算力底座,使其能够轻松应对大语言模型(LLM)的本地推理、多模态语义理解以及复杂的视觉感知任务。无论是人形机器人的环境认知,还是高端AGV的动态避障,它都能提供毫秒级的决策响应,为机器人的"大脑"赋予了真正的独立思考能力。
实时控制赋能,打通"小脑"运动执行闭环
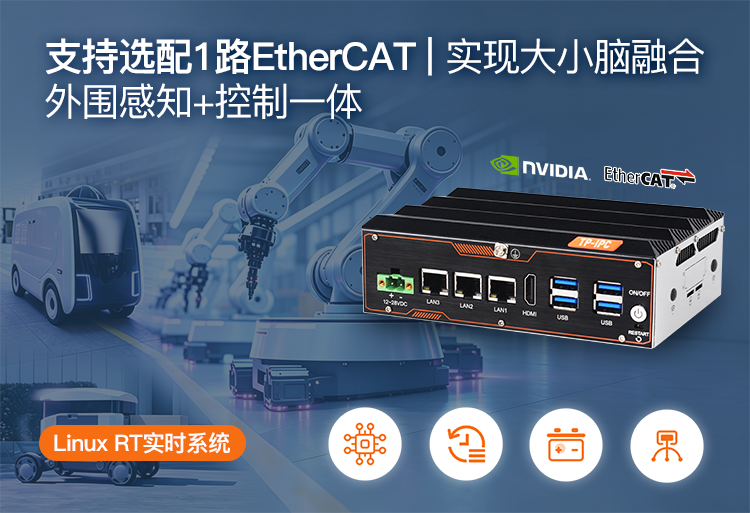
如果说AI算力是机器人的大脑,那么底层的运动控制则是其小脑。传统的架构往往将AI主机与运动控制器分离,中间的数据转发极易产生延迟。拓朗工控在控制器中深度集成了LINUXRT实时操作系统,并原生支持一路EtherCAT工业总线。
通过这一架构,控制器能够以微秒级的同步精度,直接指挥机器人的关节电机或轮毂电机。同时,设备板载了1路CANFD总线,并支持扩展16路带隔离的I/O接口,完美覆盖了从安全急停到各类传感器的接入需求。这种"外围感知+控制一体"的设计,彻底打通了从感知、决策到执行的底层闭环,让机器人的动作如人类般流畅自然。
全场景互联与工业级防护,适应复杂部署环境
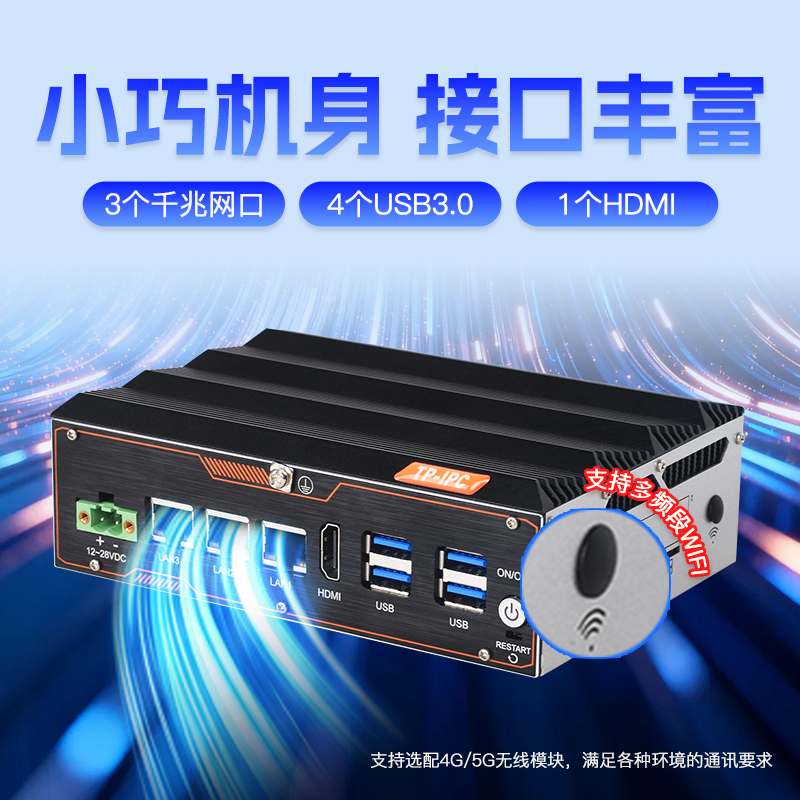
具身智能机器人往往需要在室内外、工厂或户外等复杂场景中穿梭,对通讯与硬件可靠性要求极高。在通讯方面,该控制器配备了3路千兆网口,支持多频段WIFI与蓝牙无线传输,并可灵活选配4G/5G模块,确保机器人在各种网络环境下都能保持与云端或车队的实时互联。此外,3路RS232串口(前两路支持RS485切换)也为对接传统工业设备提供了便利。
在物理设计上,控制器采用了工业级用料与无线缆全密封设计,不仅有效抵御了粉尘、湿气与电磁干扰,还通过被动散热保障了长期运行的稳定性。设备支持壁挂与立式等多种安装方式,且支持DC12-28V宽压供电,具备极强的抗干扰能力,能够轻松嵌入各类机器人的躯干或头部狭小空间内。
综上所述,拓朗工控搭载英伟达Jetson Orin NX平台的具身智能控制器,不仅是一台高性能的边缘AI主机,更是打通机器人感知与控制壁垒的核心枢纽。它以100 TOPS的算力驱动大脑思考,以EtherCAT实时总线驱动小脑执行,真正实现了大小脑的深度融合,为下一代具身智能机器人的规模化落地提供了坚实的硬件基石。