将人手运动转换为Revo 3控制
Revo 3是为人形机器人开发的五指灵巧手,用于人工智能研究、遥操作和操纵。它的21个独立驱动的自由度支持大范围的手指运动和抓握配置。
控制这种水平的铰接需要的不仅仅是检测操作者的手是张开的还是合拢的。遥操作系统需要捕捉单个人类手指的运动,并将其转换为与机器人手的运动结构相匹配的命令。BrainCo使用MANUS手套以便为重定目标过程提供这种人手数据。
用关节角度数据映射四个手指
对于食指、中指、无名指和小指,BrainCo使用关节角度数据将操作员的动作映射到相应的Revo 3手指。MANUS人体工程学数据通过弯曲、伸展和伸展测量来表示人手的形状,通过Manus Core用于连续控制输入。
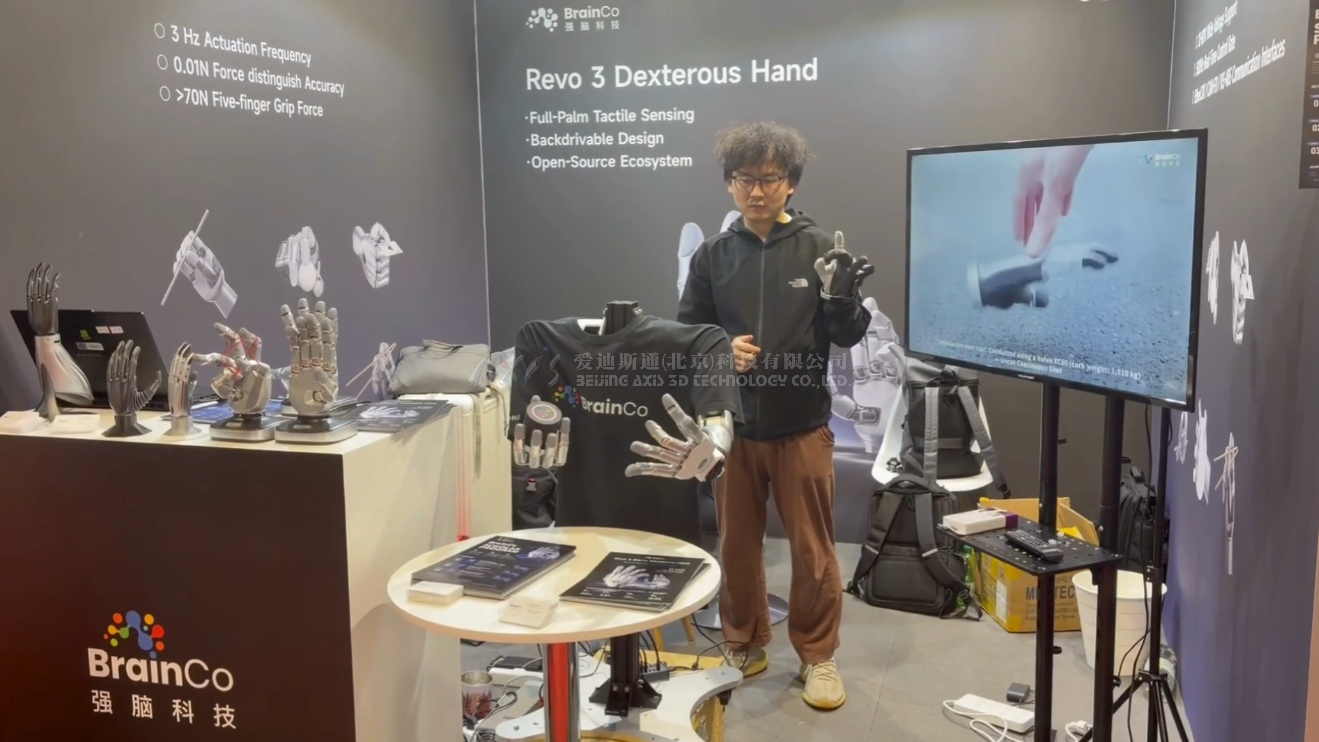
因为这四个手指的结构在人手和Revo 3之间充分对齐,所以关节角度数据提供了一种直接的映射方法。这保留了操作者的手指关节,而不需要对每个手指进行基于端点的反向运动。
通过指尖跟踪调整拇指控制
拇指需要不同的重定向方法,因为MANUS thumb数据的节点结构并不直接对应于Revo 3的拇指。BrainCo不是仅仅依靠关节角度,而是使用MANUS指尖传感器数据来跟踪操作者拇指的位置,这个位置成为机器人拇指的目标。
BrainCo然后应用反向运动学来计算达到该目标所需的Revo 3关节运动。这保留了操作者的预期拇指位置,同时考虑了人手和机械手之间的结构差异。
支持灵巧遥操作和触觉反馈
BrainCo集成展示了如何将不同的MANUS数据表示分配给同一只机械手的不同部分。关节角度数据为四个手指提供了直接映射方法,而指尖数据提供了拇指重定目标所需的灵活性。
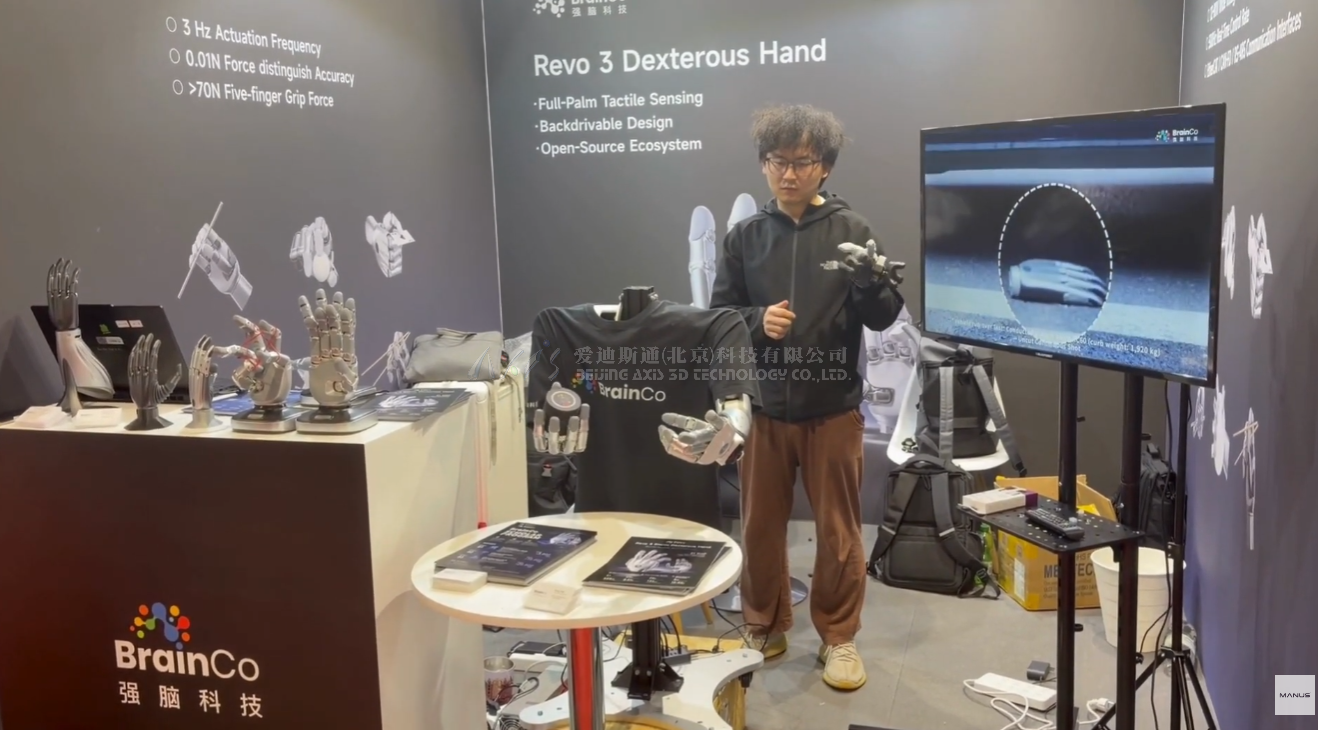
使用时MANUS Pro Haptic 手套还能将Revo 3的触觉信号转换为操作员相应手指的触觉反馈,为结合了机器人手触觉传感的工作流程添加了一个反馈通道。
Manus使关节角度、指尖测量和手部骨骼数据都可用于控制管道,对于BrainCo来说,这在人类手部运动和Revo 3控制之间创建了一个实用的接口。对于更广泛的操作研究人员来说,它为灵巧遥控操作、机器人控制开发和人类演示数据收集提供了一个参考架构。