激光雷达与惯导、相机与惯导的外参标定原理

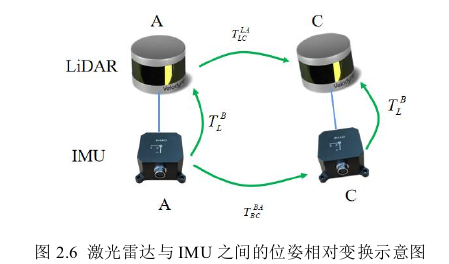
实际参照的都是手眼标定的原理,两个传感器刚性连接好以后,由初始A位置移动到不同的b、c、d等位置,由于惯导是以最开始出厂标定的初始坐标系为基准的,后续不同位置处的位姿变换矩阵都是相对于出厂基准坐标系的,当然,我认为最好自行以初始A位置的坐标系为基准坐标系,后续其他位置测定的三轴角度值-初始A位置处的三轴角度值=相对初始基准坐标系的其他位置的角度,这样做是因为三轴加速度计给定的三轴线加速度是沿着每一时刻下当前惯导坐标系的xyz轴的。

惯导计算位置坐标的原理,就是每一时刻下当前惯导坐标系对应的三轴线加速度,依据前面计算的相对于初始基准坐标系的三轴角度值构建旋转矩阵,投影到初始坐标系的xyz三轴上,再减去初始坐标系三轴的重力加速度分量,得到物体的纯三轴运动加速度分量,最后两次积分计算得到惯导当前时刻相对于初始基准坐标系的三轴运动距离,如果物体向前运动了一段距离,对每一时刻下的位移都这样计算并累加,就能得到当前位置当前惯导坐标系原点在初始基准坐标系下的三维坐标。基于该三维坐标与相对于初始坐标系的三轴角度值,就可以构造初始A位置(初始基准坐标系)到当前位置(当前惯导坐标系)的位姿变换矩阵了。

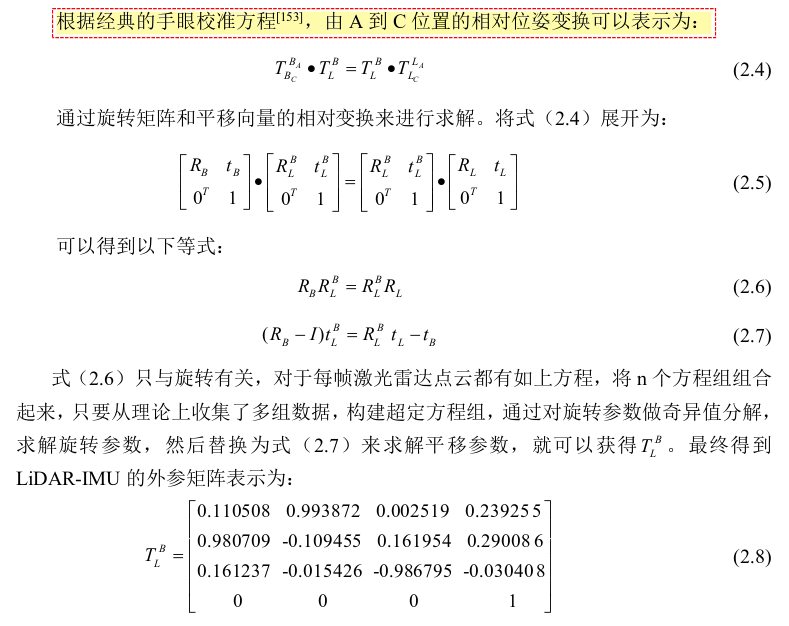
激光雷达、相机(依据帧间特征估计位姿变换)与惯导解算初始位置到当前位置的位姿变换矩阵原理一致,之后就可以按照手眼标定的原理,通过多个计算得到的由初始A位置到其他位置的雷达位姿变换矩阵、相机位姿变换矩阵、惯导位姿变换矩阵,标定出雷达与惯导、相机与惯导的恒定外参。
相关推荐
秦先生在广东2 分钟前
去中心化与全能化:深入剖析 Open WebUI 的自托管架构与工程实践
人工智能
IvorySQL2 分钟前
PostgreSQL 日报|堆表选择性索引更新(10 月 13 日)
数据库·人工智能·postgresql·开源·区块链
蜗牛互联网6 分钟前
Java 17 调用视觉 Responses API:JSON 约束与人工复核路由
java·人工智能·后端
秦先生在广东6 分钟前
Agent 驱动的逆向工程工作流:REA 全栈二进制与多格式分析工具深度解析
人工智能
2603_9688173410 分钟前
AI视频怎么超清增强
人工智能
frankzch14 分钟前
微软 137B 编码模型搬到 PC:端侧推理与 Agent 权限防线
人工智能·深度学习·microsoft·机器学习·语言模型
TomEval24 分钟前
【测AI】第11篇:深度学习基础 —— 神经网络是怎么工作的
人工智能·python·深度学习·神经网络·机器学习·aigc
老金带你玩AI31 分钟前
Gemini 4上线!又回到御三家了?
人工智能
独立开发者阿乐32 分钟前
问答聚合页设计:让 AI 直接引用你的答案
人工智能·结构化数据·geo优化·ai收录·悬赏问答·问答聚合页
深圳市益普科技有限公司35 分钟前
半导体封测的 “大脑“ 保卫战:国产 MES 是怎么一步步啃下来的?
人工智能