引言
当前,高校和科研机构在开展卫星导航(GNSS)相关课题时,长期面临若干共性痛点:户外真实场景测试不可控 、环境变量难以复现 、极端场景(如强干扰、信号遮挡)难以主动构造 ,以及测试成本高、周期长。
因此,"高校和科研机构如何利用GNSS模拟器进行基础研究与算法验证" 成为众多科研人员关注的核心问题。
德思特GNSS模拟器依托软件定义架构,为科研场景提供了从底层信号特性研究到上层定位算法验证的全链路支持。无需依赖真实卫星信号,即可在实验室内完成各类可控测试,大幅降低科研门槛,加速技术成果落地,是GNSS基础研究测试领域具备极高性价比的核心仿真工具。
一、 面向GNSS基础研究测试的全场景仿真能力
GNSS基础研究测试覆盖从信号物理层特性到系统级性能评估的多个维度。传统测试手段难以同时兼顾测试精度、场景可控性和复现性,而GNSS模拟器的全链路仿真能力填补了这一需求缺口:
1.1 全路径信号仿真支撑信号传播特性研究
德思特GNSS模拟器能够全面仿真从卫星到地面接收端的完整信号传输链路,精准模拟大气误差与环境干扰:
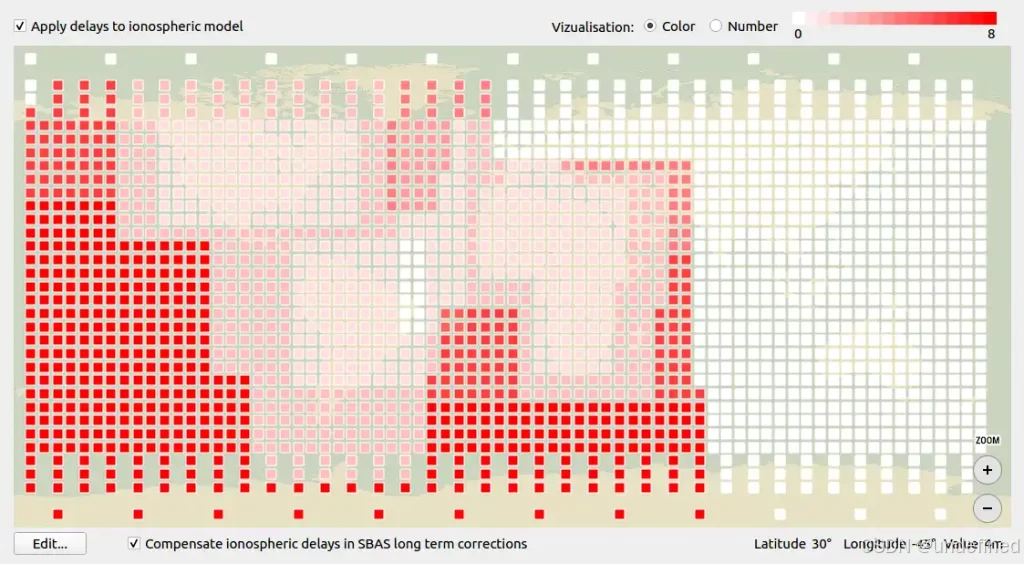
- 大气误差模拟:可准确模拟由自由电子折射散射引发的电离层误差,以及由水汽和气溶胶吸收散射引发的对流层误差,帮助研究人员理解并校正误差对定位精度的影响。
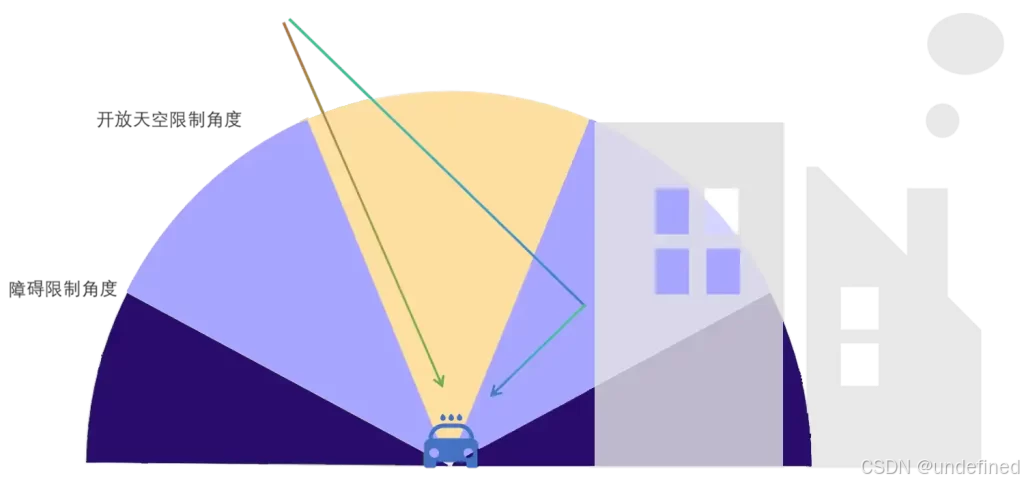
- 复杂环境还原:支持对卫星信号进行动态和静态仿真,还原不同天气条件、不同时间段的传播特性;同时可复现多径效应以及建筑物/地形导致的信号遮挡,便于评估接收机在复杂环境下的抗干扰能力与定位精度。
1.2 自定义信号功能助力新星座与信号标准研发
针对各国布局GNSS星座升级与低轨导航星座研发的趋势,GNSS模拟器提供的自定义信号功能选件是科研用户的核心工具:
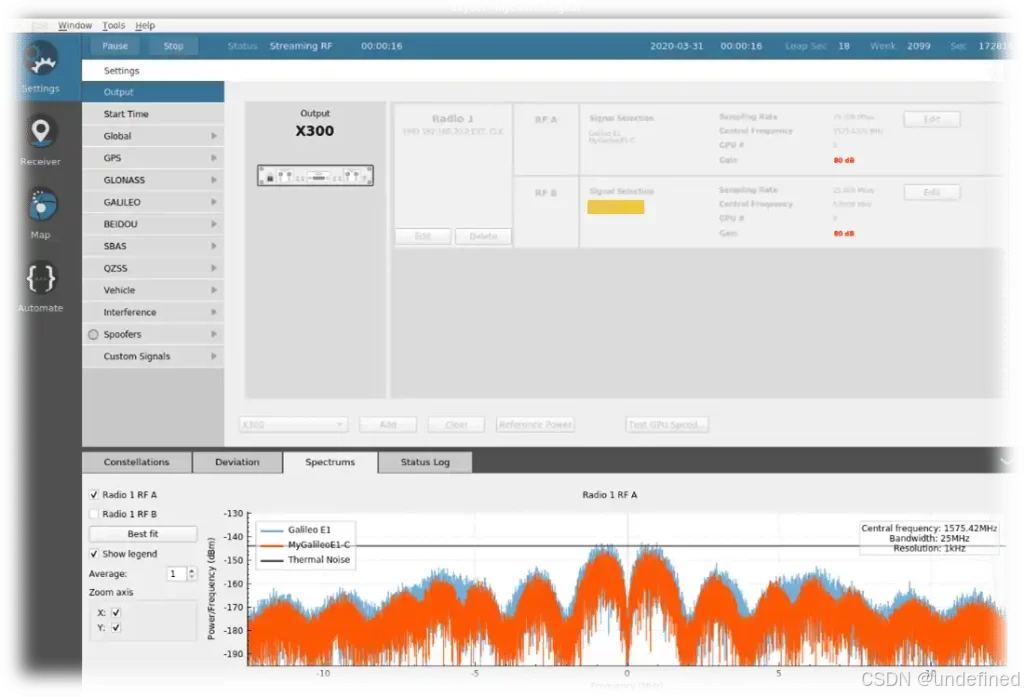
- 专注信号设计:用户可创建专属自定义信号并添加到GNSS卫星上随常规信号一同传输。研究人员无需额外设计模拟卫星或配置车辆动态、大气影响、多路径及干扰欺骗等环境变量,可将精力集中于信号本身的设计与架构搭建。
- 前沿平台适配:该功能可为欧洲航天局(ESA)、韩国定位系统(KPS)等新星座与新信号的性能评估提供高性能测试支持。
1.3 高稳定性硬件架构保障科研测试精度
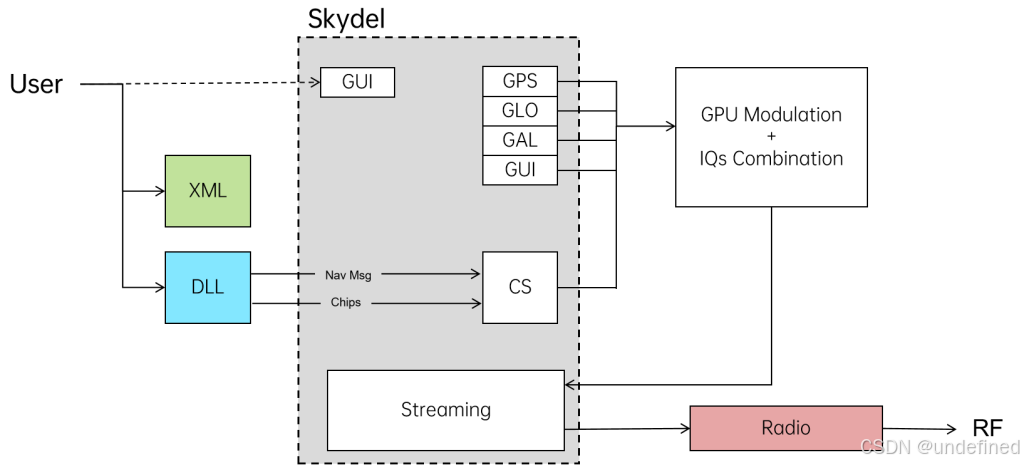
德思特GNSS模拟器采用创新的软件定义架构,依托 Skydel 仿真引擎,将硬件资源抽象化,实现高效开放的GNSS仿真:
- 实时调制机制:与传统基于FPGA的模拟器不同,该模拟器利用 GPU 完成信号实时调制,无需对固件预编程,星座模拟信号数量完全动态。
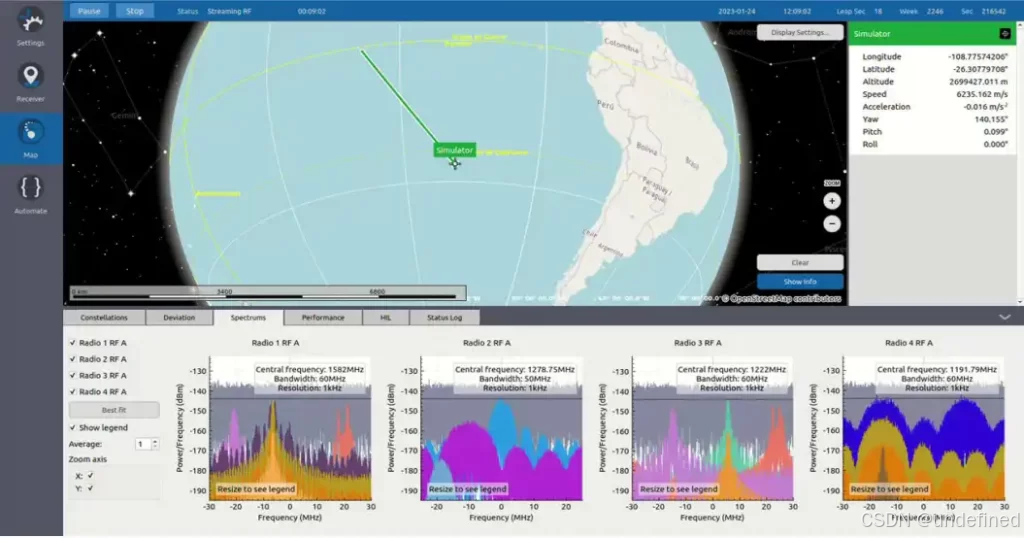
- 高精度信号输出 :可生成 16 位分辨率的宽带信号,所有卫星信号在 GPU 中组合为基带流后通过 SDR 转换为射频信号。最终输出的射频信号具备极高稳定性,伪距精度可达 1mm ,功率精度可达 0.5dB,完全满足科研级测试标准。
二、 定位导航算法验证的全可控测试支撑
新型定位算法的迭代优化需要大量可复现的测试场景。德思特GNSS模拟器的全参数可控特性,可帮助科研人员高效完成算法性能验证与缺陷优化:
2.1 全维度参数可控的精细化测试能力
模拟器支持对星座、频点、信号强度、卫星数量与位置的完全自主配置:
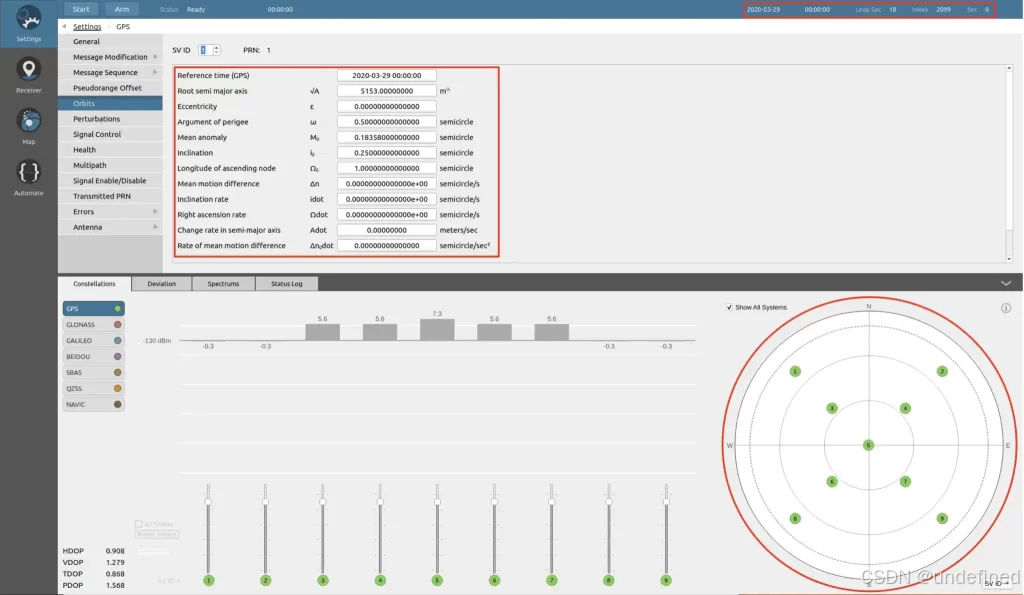
- 用户可自由组合指定的星座与频点,或自定义卫星分布形态(如将 GPS 卫星配置为特殊的 X形分布),用于开展极端场景下的算法鲁棒性测试。
- 在接收机研发早期,可快速搭建定制化场景,针对多系统兼容性与融合性开展测试,评估不同导航系统间的信号互操作性,优化底层设计。
2.2 高动态仿真适配多类载体算法测试
依托 Skydel 仿真引擎,模拟器可为多种车辆及载体类型提供 6个自由度 的高动态性能仿真:
- 硬件在环(HIL)支持 :支持多天线配置,可实现零有效延迟的 HIL 硬件在环测试,迭代率可达 1000Hz ,HIL 延迟低至 5ms。
- 多场景覆盖:完全适配自动驾驶、无人机、低轨卫星等不同载体的高精定位导航算法验证,可用于验证精密单点定位(PPP)、多系统融合定位及抗干扰导航等算法的可行性。
2.3 IMU惯导融合测试的便捷化支持
针对主流的"GNSS+IMU"组合导航算法研究需求,德思特GNSS模拟器在原本 GSG 系列设备内即可同步完成 GNSS 与 IMU 信号的输出,无需额外增购昂贵硬件或处理复杂的硬件连线与同步问题。
其两类 IMU 插件的核心对比情况如下:
|-------|----------------------------|--------------------------------------------------------|
| 功能维度 | BASIC IMU 插件 | ADV IMU 插件 |
| 付费属性 | 免费 | 付费选件 |
| 数据格式 | 包含时间戳、三轴加速度、三轴角速度等基础数据 | 包含所有基础数据 |
| 自定义误差 | 无内置误差模型,不支持添加自定义误差 | 支持 NATO STANAG 4572 等标准传感器误差模型;支持通过开放 SDK 开发并动态注入自定义误差 |
| 输出接口 | 支持 CSV / JSON 格式文件输出、以太网输出 | 除基础接口外,还支持 RS422 等物理接口输出,可适配霍尼韦尔、诺斯罗普·格鲁曼等主流惯导厂商接口 |
三、 适配高校科研与教学场景的附加价值
除了核心仿真与算法验证能力外,德思特GNSS模拟器还能为高校及科研院所带来额外的成本优化与教学支撑价值:
3.1 低成本、高重复性的实验环境
传统外场测试易受天气、场地及卫星状态影响,难以复现相同场景。GNSS模拟器可在实验室内精准复现各类测试场景,同一轨迹与信号配置可反复执行,提供高重复性的实验环境,大幅降低试错成本,缩短技术研究周期。
3.2 便捷的GNSS教学平台搭建支持
该方案是全球范围内少数可独立于专用硬件运行的 GNSS 仿真解决方案:
- 改变了传统 PNT(定位、导航、授时)教学依赖书本、缺乏直观演示的痛点,可直观展示 GNSS 信号生成、传输、接收及定位的全流程原理。
- 支持学生自行编辑自定义 GNSS 信号,加深对卫星导航体系的理解。
- 允许搭配 USRP 等通用硬件搭建个性化 GNSS 教学实验平台,有效降低相关专业的教学设备投入成本。
总结:高校和科研机构如何选择与利用GNSS模拟器开展前沿研究?
对于高校和科研机构而言,GNSS模拟器是贯穿 GNSS基础研究测试 全流程的核心工具:
- 底层物理层:支持信号传播特性、电离层/对流层误差校正及新星座自定义信号开发;
- 中层环境仿真:提供多径、遮挡及复杂环境模拟;
- 上层算法验证:结合全参数可控、高动态 HIL 硬件在环测试及内置 IMU 插件,高效支撑高精度定位与组合导航算法验证;
- 教学与科研落座:提供重复性极高的实验环境,并可配合 USRP 等硬件低成本搭建教学平台。
借助高精度、高可控、高重复性的软件定义仿真平台,科研团队能够在实验室内完成绝大多数前沿验证,大幅缩短研发周期,推动卫星导航技术的创新与成果转化。