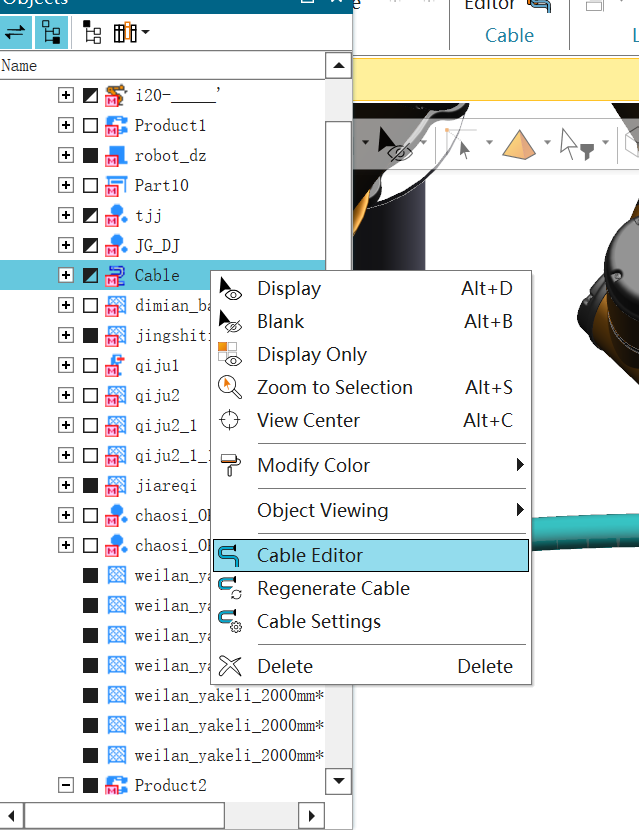
PDPS关于cable的设定

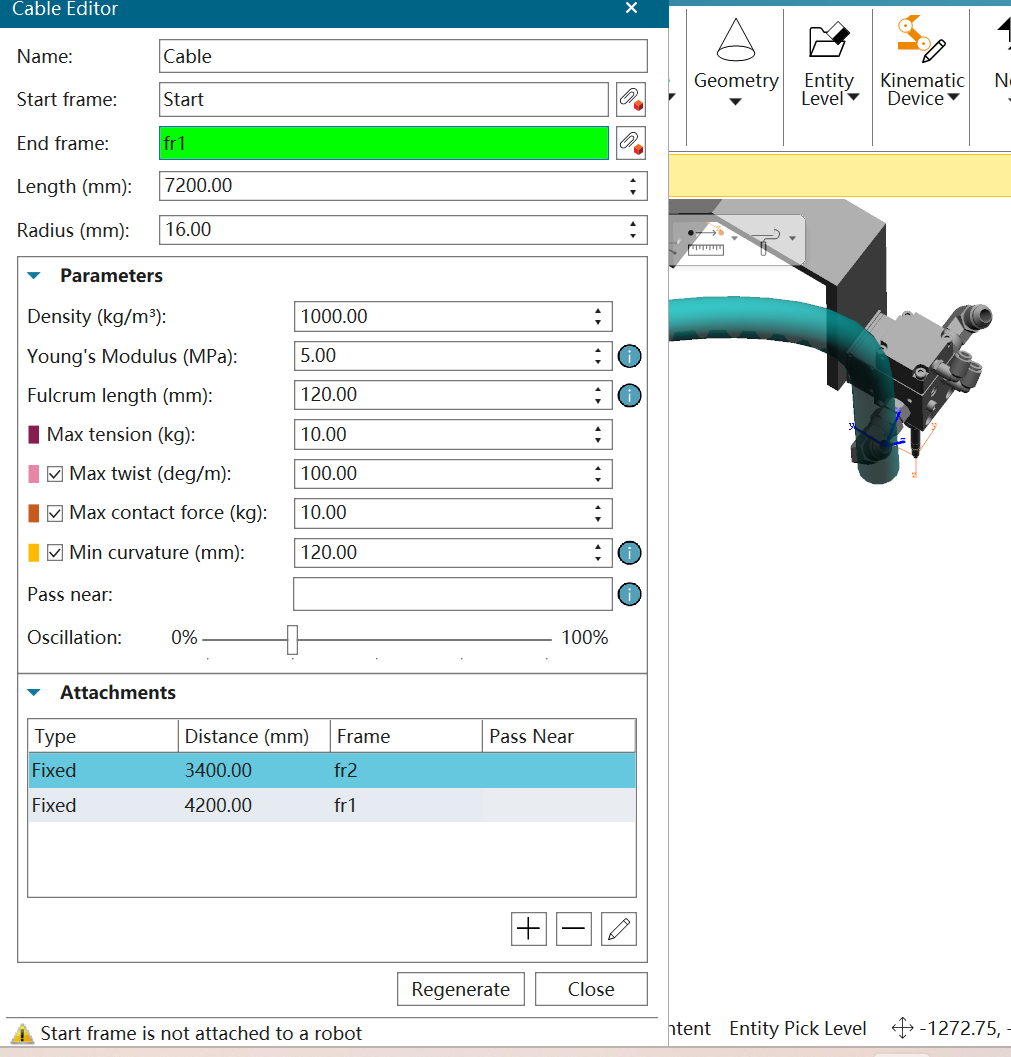
  • Density (kg/m³) 密度 :决定管子的重量。1000是水的密度,对胶管来说比较符合。保持默认即可。

  • Young's Modulus (MPa) 杨氏模量 :决定管子的软硬程度。5.0 MPa 是非常软的设定(像面条),符合您说的"像悬臂吊上去下来的软管"。如果您觉得它太软容易打结,可以微调到 10.0。

  • Fulcrum length (mm) 支点长度:物理引擎计算时,把长管子切分成一小段一小段的刚性杆的长度。您设置的 120mm,对于 6.6 米的管子来说非常合适,切分得很细,计算精度够了。

  • Max tension (kg) 最大张力 :拉直管子需要的最大力。超过此力会失效。保持默认即可。

  • Max twist (deg/m) 最大扭转 :这个有问题。允许管子轴向旋转的最大角度

  • Max contact force (kg) 最大接触力 :与周围物体发生物理碰撞时的阈值。保持默认即可。

  • Min curvature (mm) 最小曲率:管子允许的最小弯曲半径。

  • Pass near 经过点:如果设置了框架,软管会尝试从该点附近经过(这里空着没问题)。

  • Oscillation 震荡:让管子有动态的晃动感(0%表示静止,不晃动)。

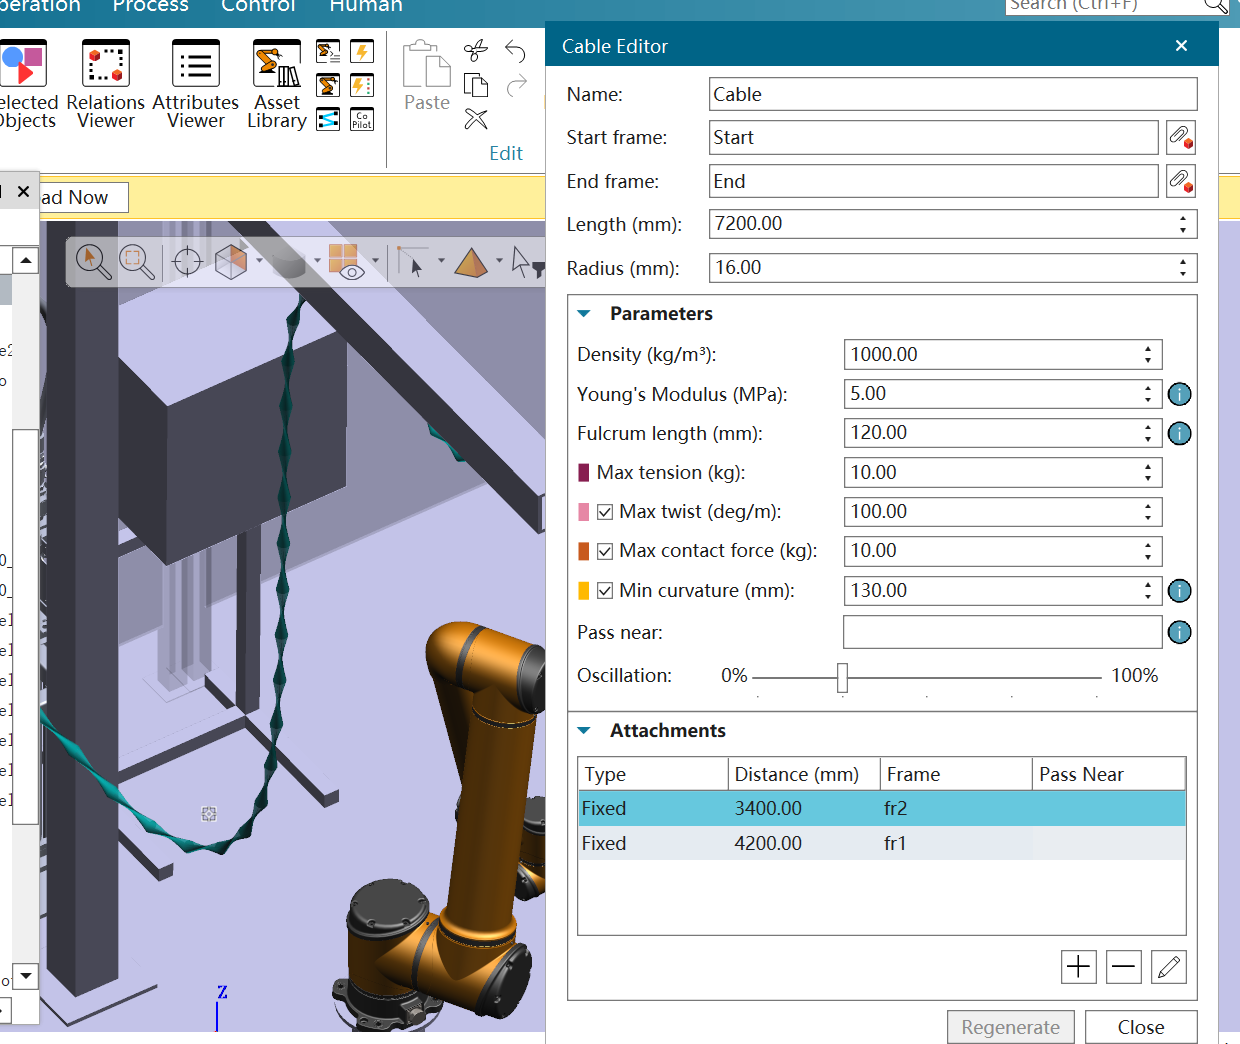
当最小弯曲半径>支点长度,会发生生成的管子扭成麻花的情况

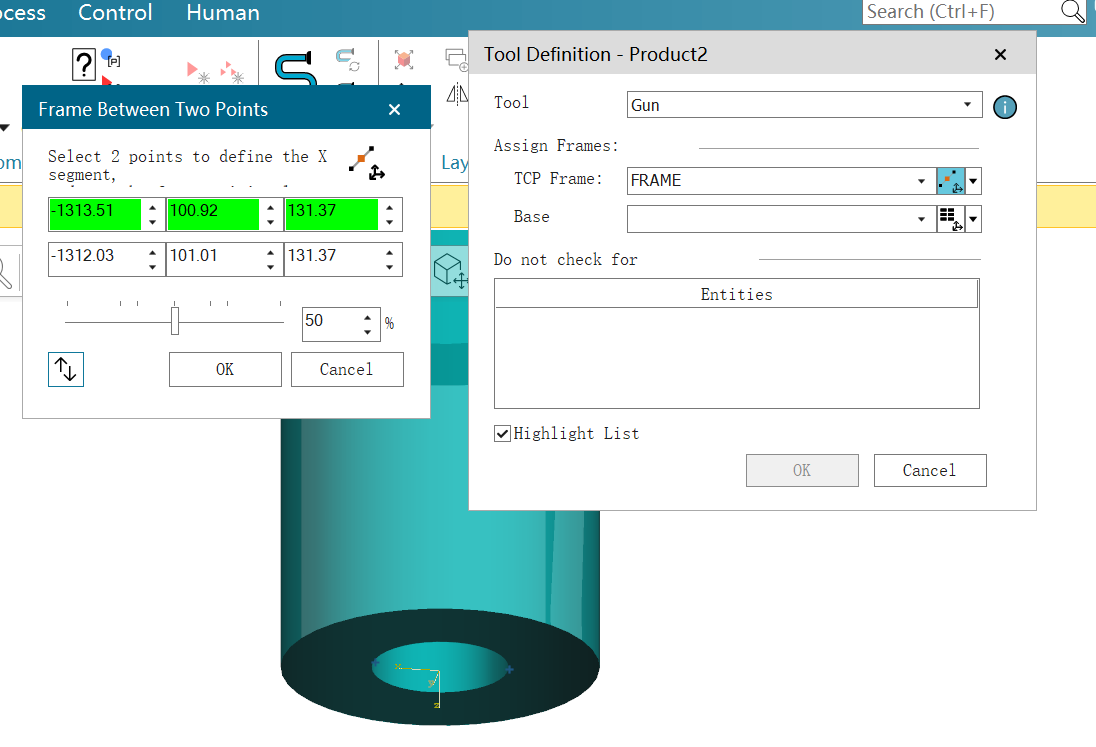
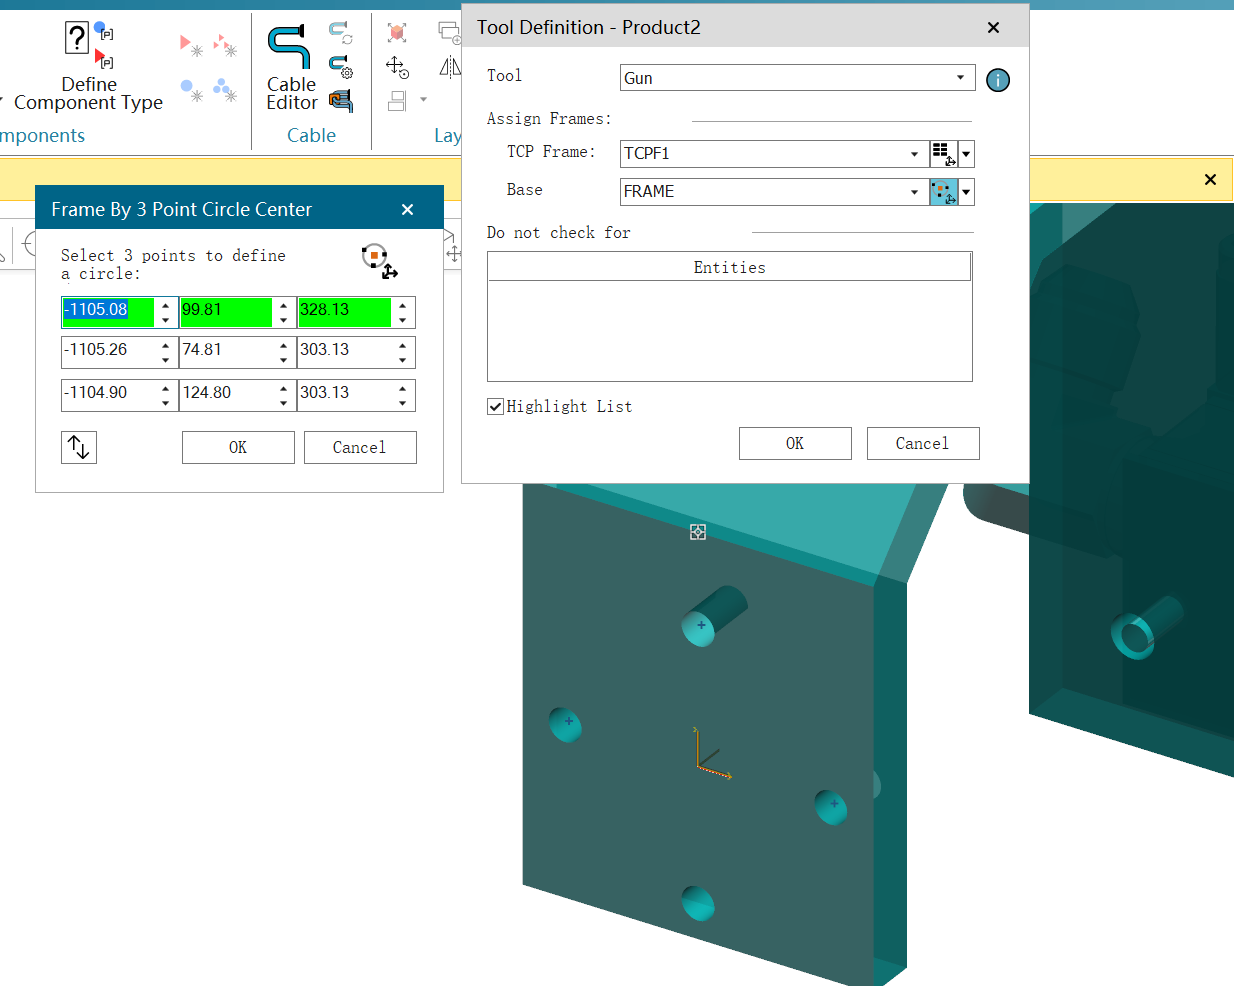
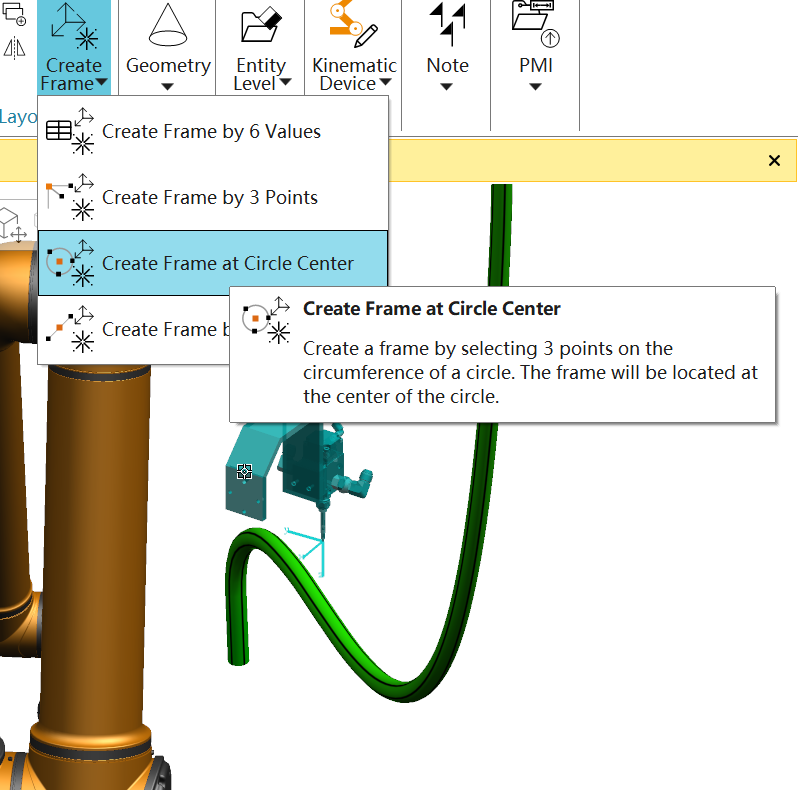
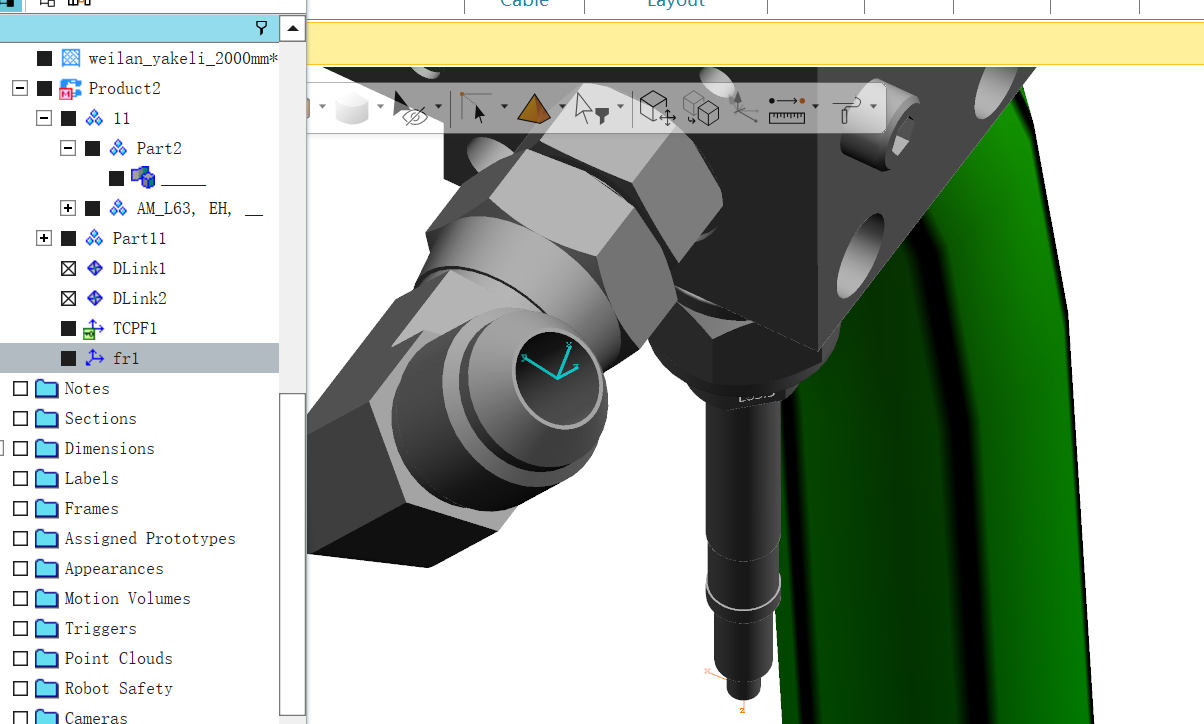
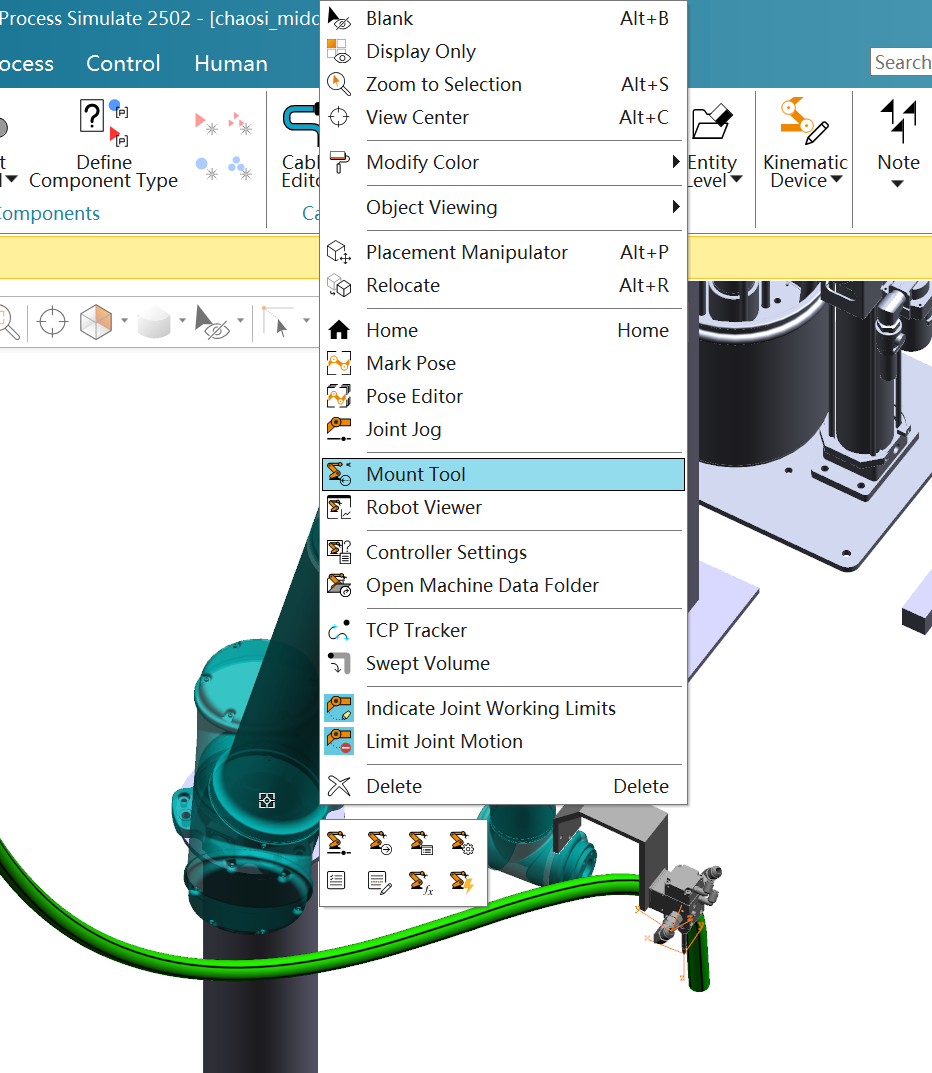
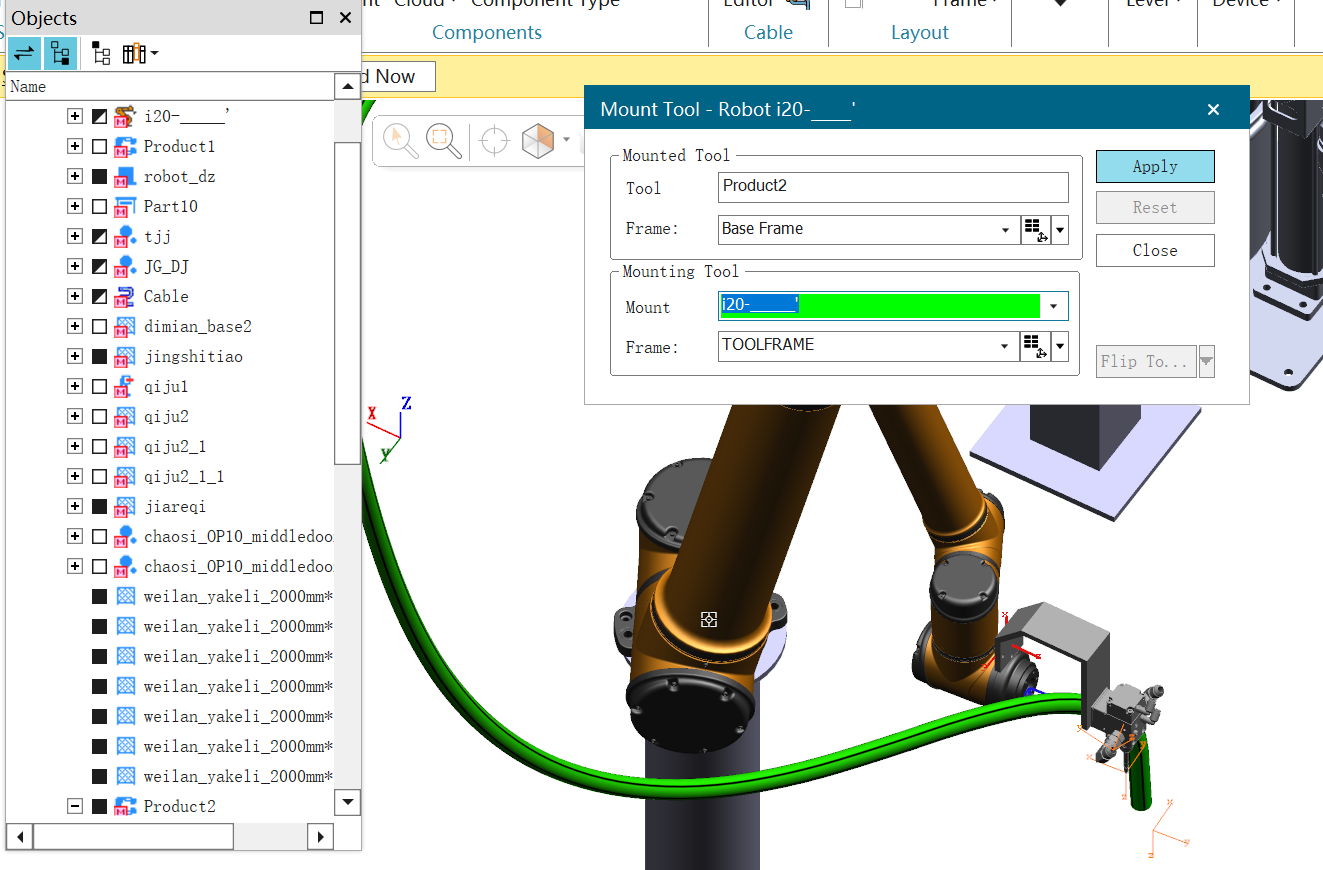
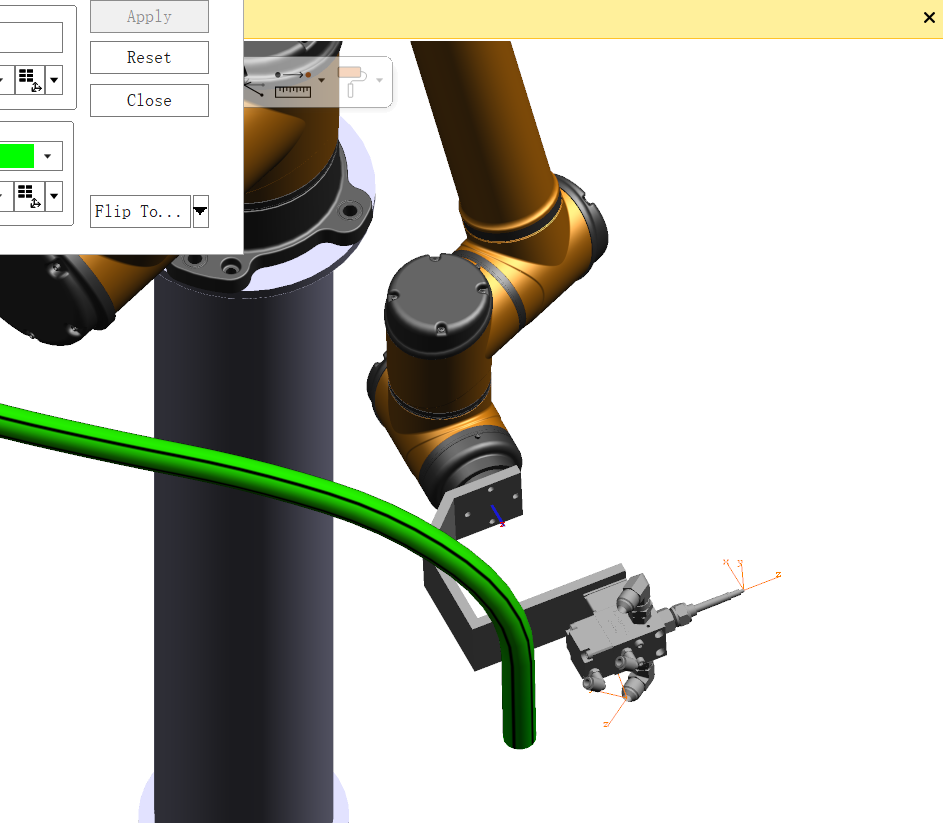
关于robot的工具定义步骤

①
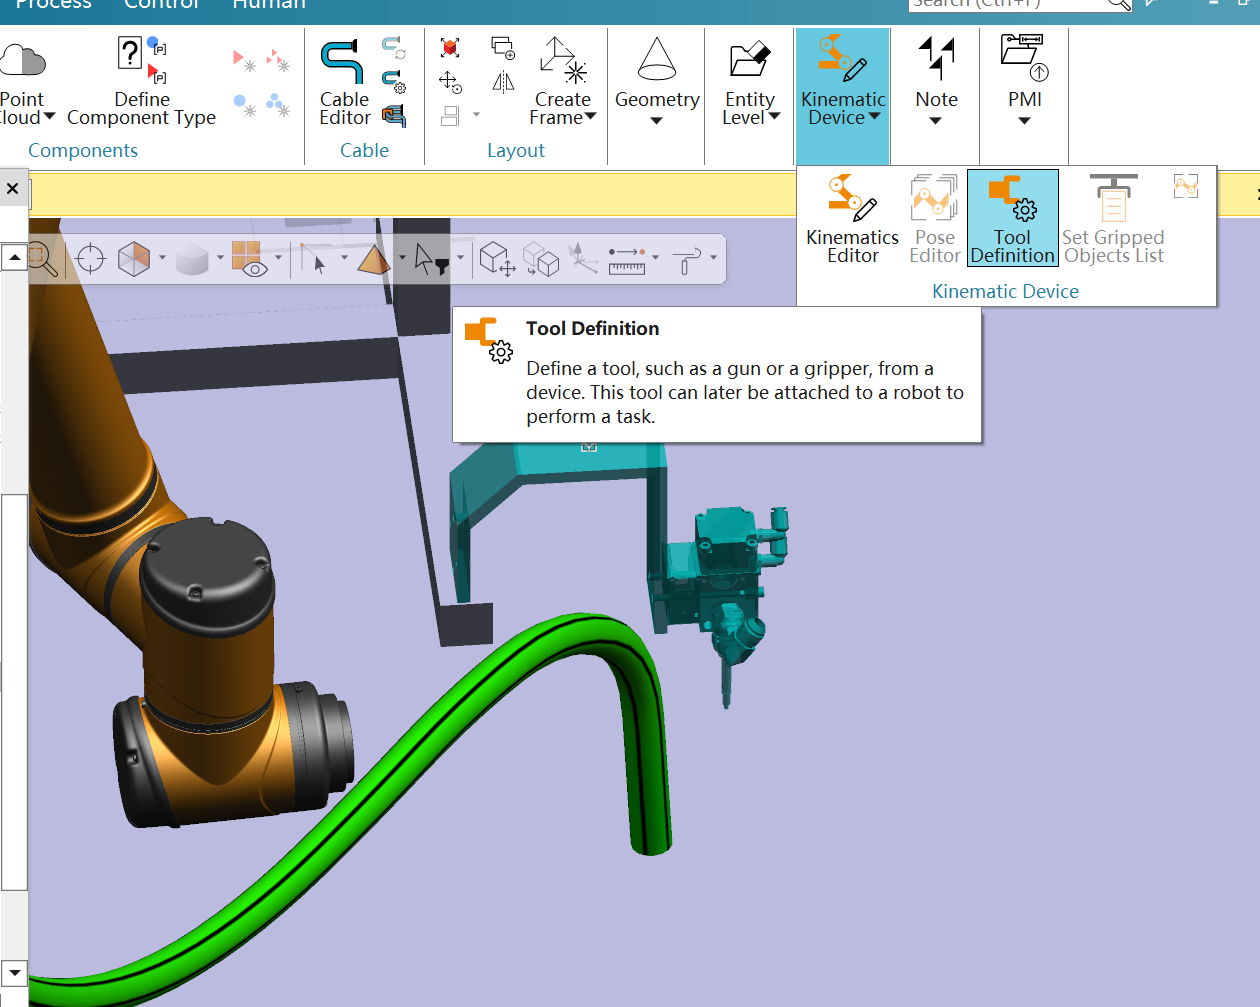
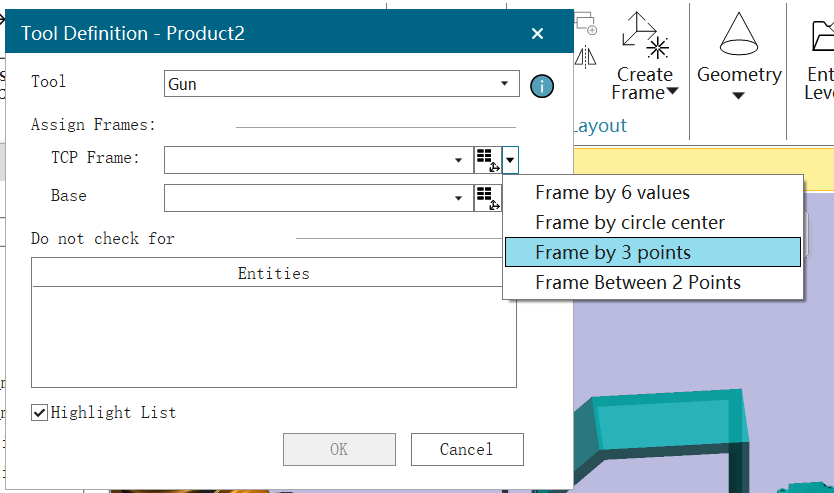
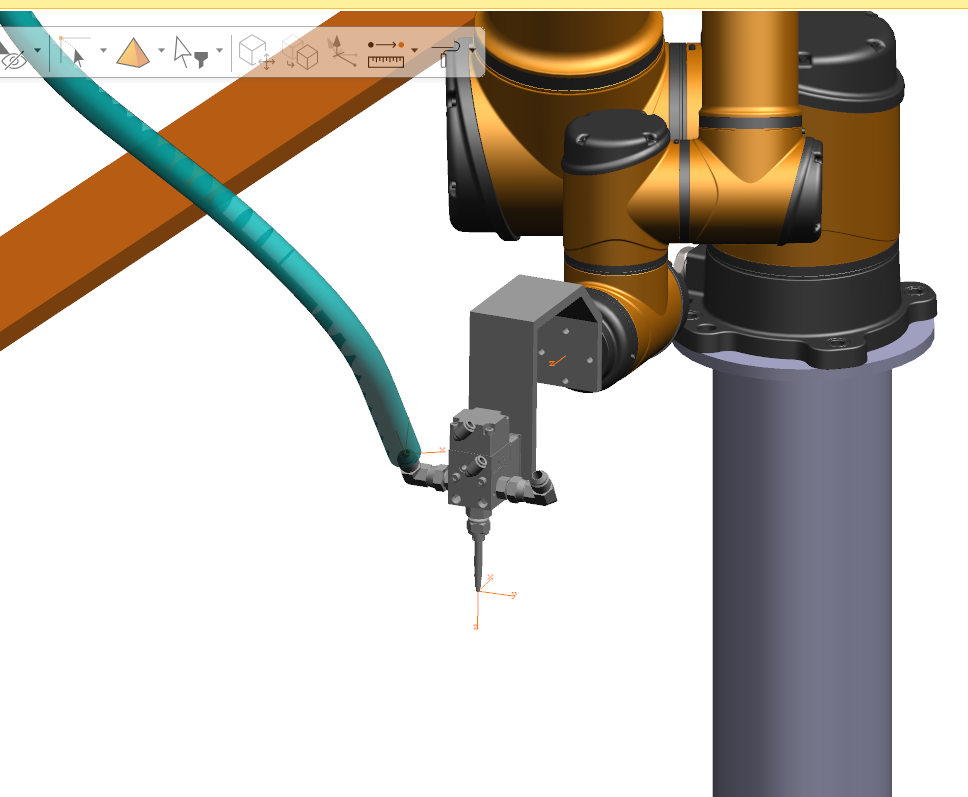
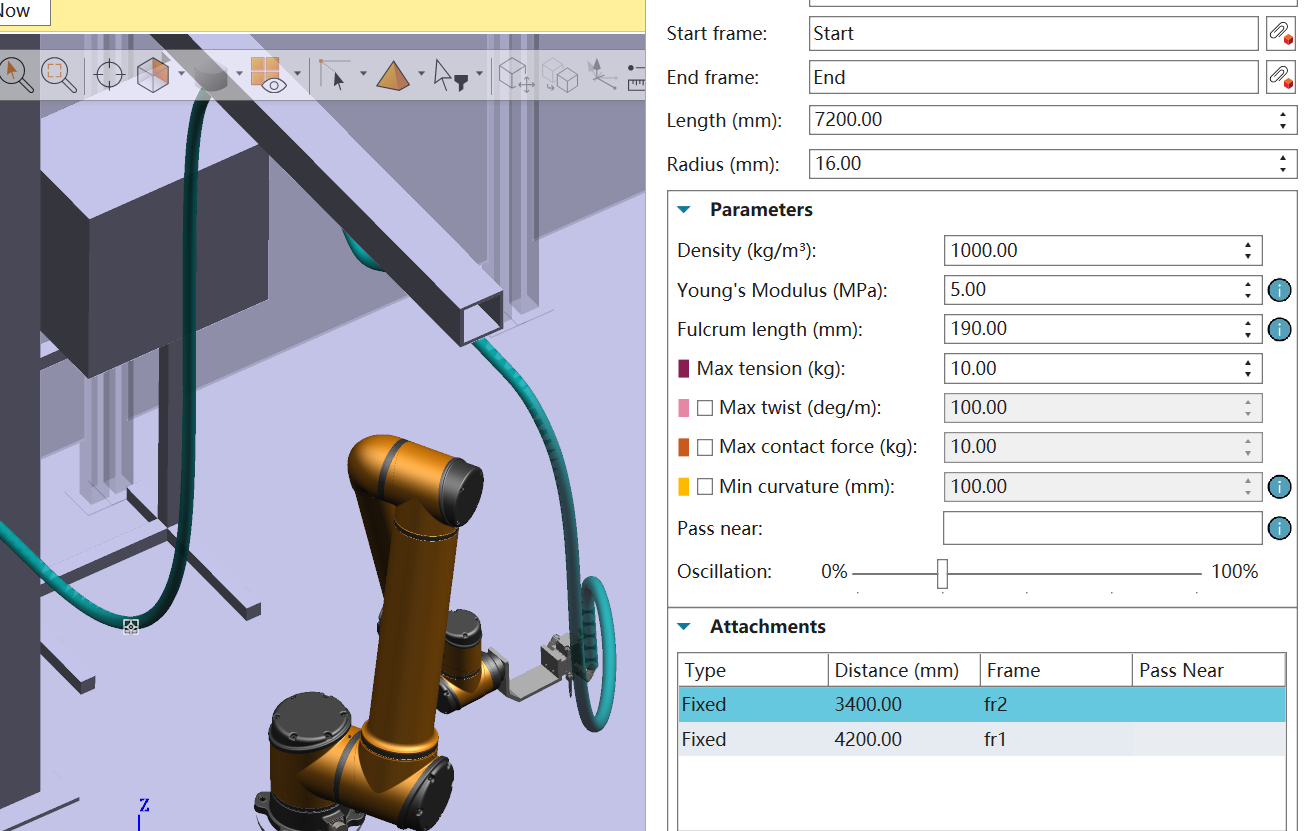
以上为机器人工具定义和胶管添加的步骤

相关推荐
海宇大数据13 小时前
零信任架构实战:基于海宇活体识别V步骤1构建自动化远程公证会话初始化网关
运维·人工智能·架构·自动化
天远数科14 小时前
零信任架构实战:基于天远全能消金报告构建自动化消费分期网关
运维·人工智能·架构·自动化
机核研创社19 小时前
接橡筋机做内裤腰头明橡筋:两段式工艺链的设备分工与参数窗口拆解
人工智能·自动化
海宇数据19 小时前
零信任架构实战:基于海宇活体识别V步骤1构建自动化考前活体认证网关
运维·人工智能·架构·自动化
其实防守也摸鱼21 小时前
渗透测试学习计划(全栈综合 · 零基础进阶)
android·数据库·学习·安全·oracle·自动化·学习方法
代码方舟21 小时前
零信任架构实战:基于天远人车核验加强版构建自动化干线物流运力准入网关
大数据·人工智能·架构·自动化
天远API21 小时前
零信任架构实战:基于天远人车核验加强版构建自动化商用车承保核验网关
运维·人工智能·架构·自动化
海宇AI1 天前
零信任架构实战:基于海宇活体识别V步骤1构建自动化直播开播鉴权网关
运维·人工智能·架构·自动化
七夜zippoe1 天前
Agent 自动化测试:怎么给“会自己决策“的程序写测试
ai·自动化·agent·测试·openclaw
kali-Myon1 天前
ARTEX:AI 驱动的自动化漏洞挖掘平台
人工智能·安全·ai·自动化·web