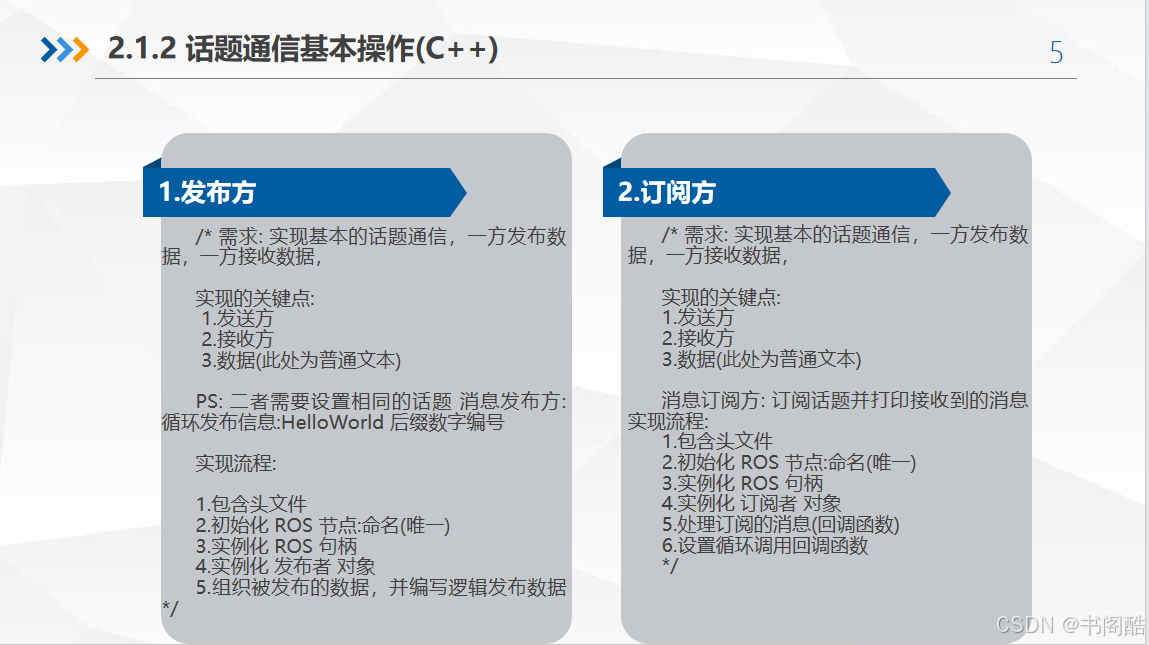
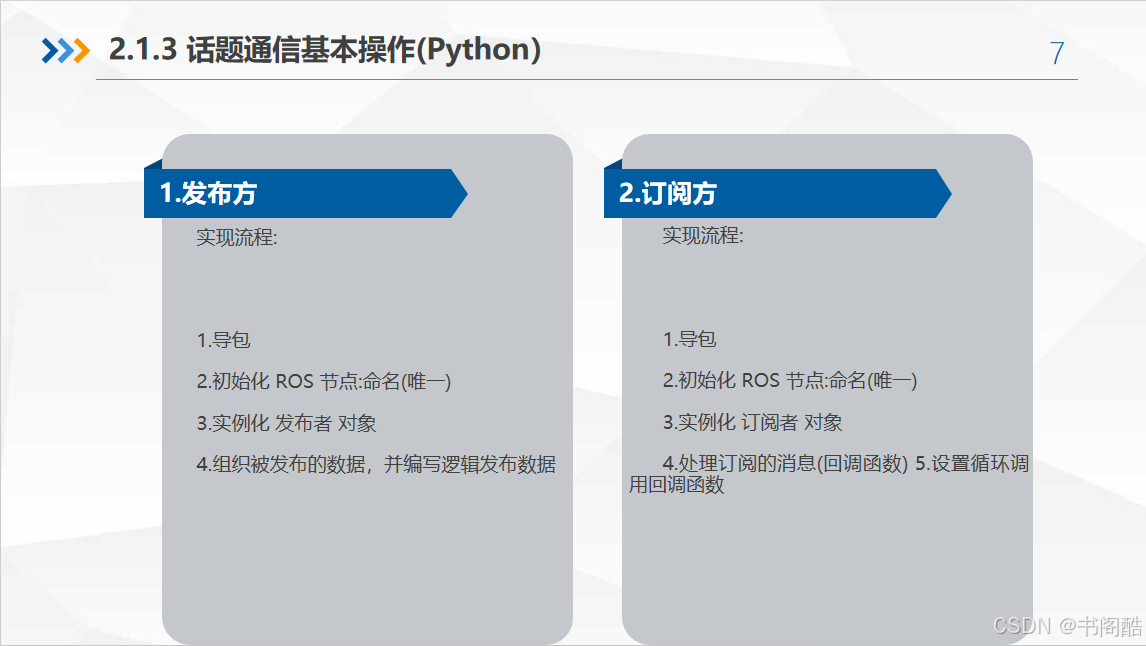
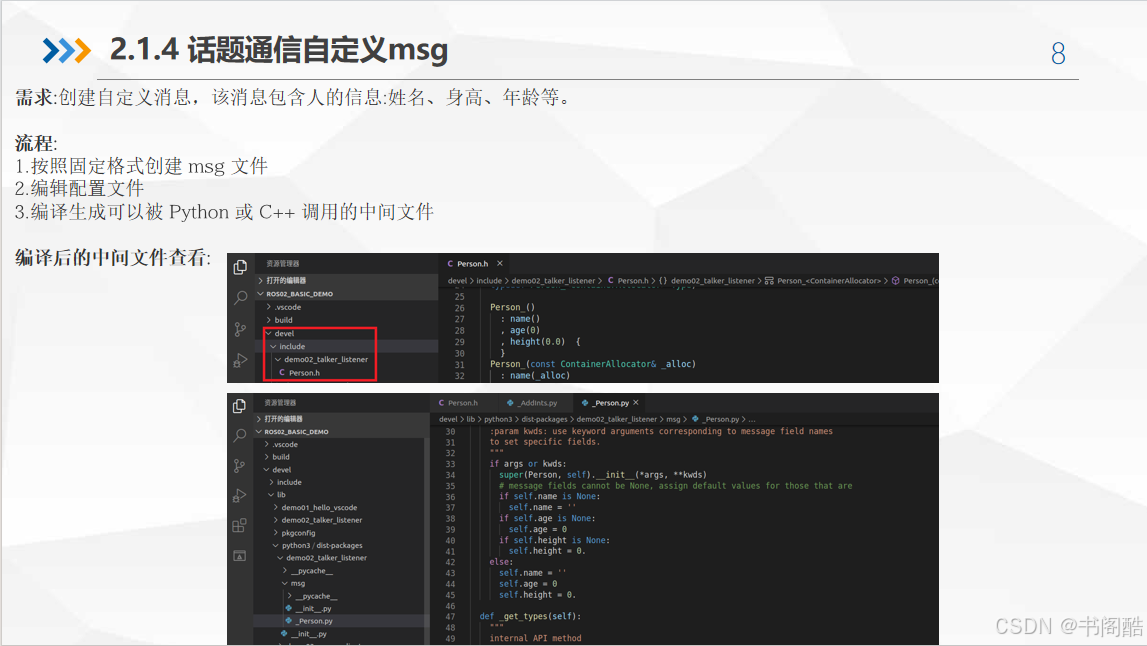
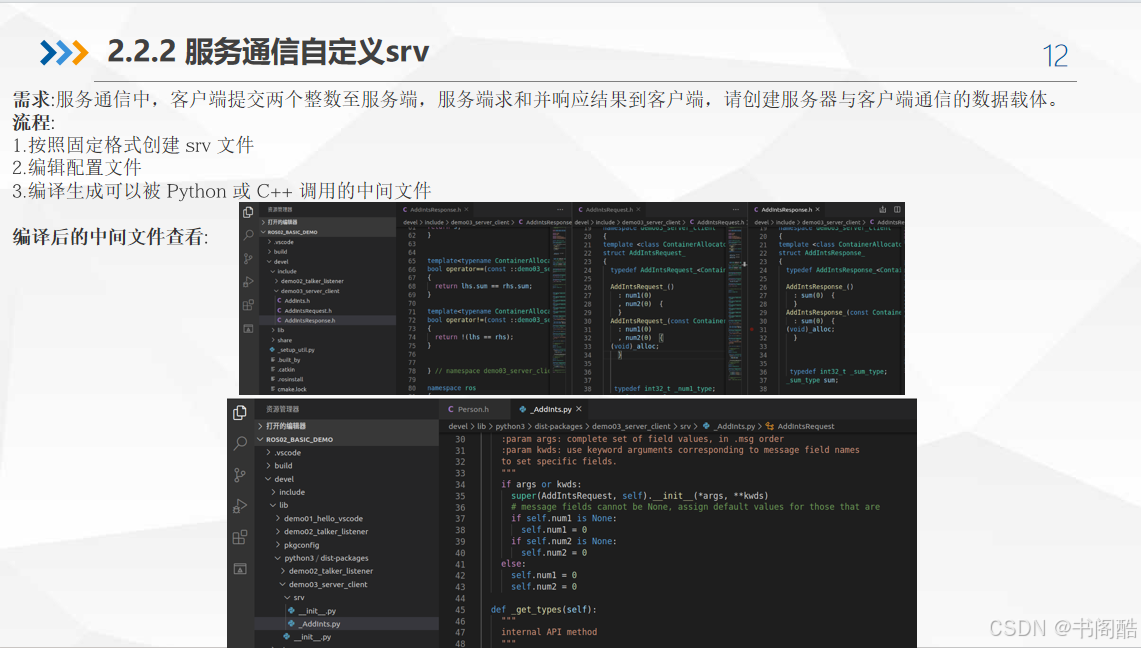
《ROS机器人理论与实践》全套PPT课件2026(清华大学)

《ROS机器人理论与实践》全套PPT课件2026(清华大学)

课件内容:

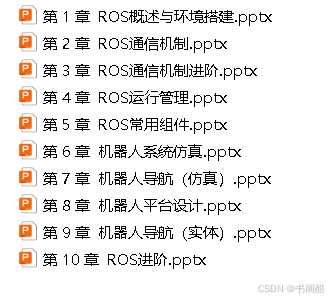
第1章ROS概述与环境搭建.pptx

第2章ROS通信机制.pptx

第3章ROS通信机制进阶.pptx

第4章ROS运行管理.pptx

第5 章ROS常用组件.pptx

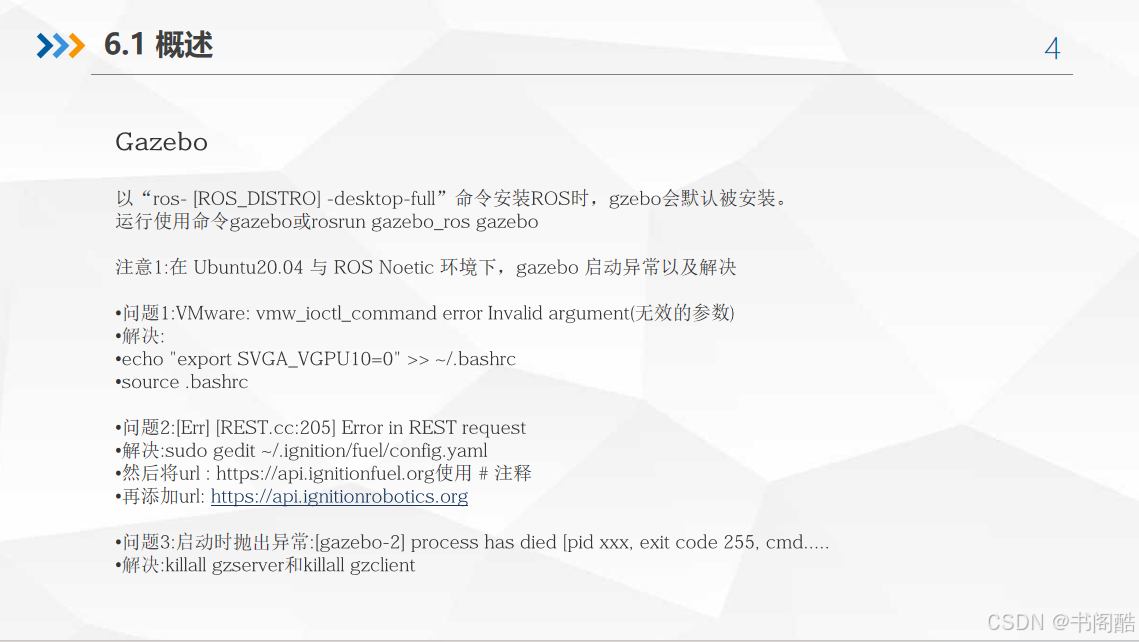
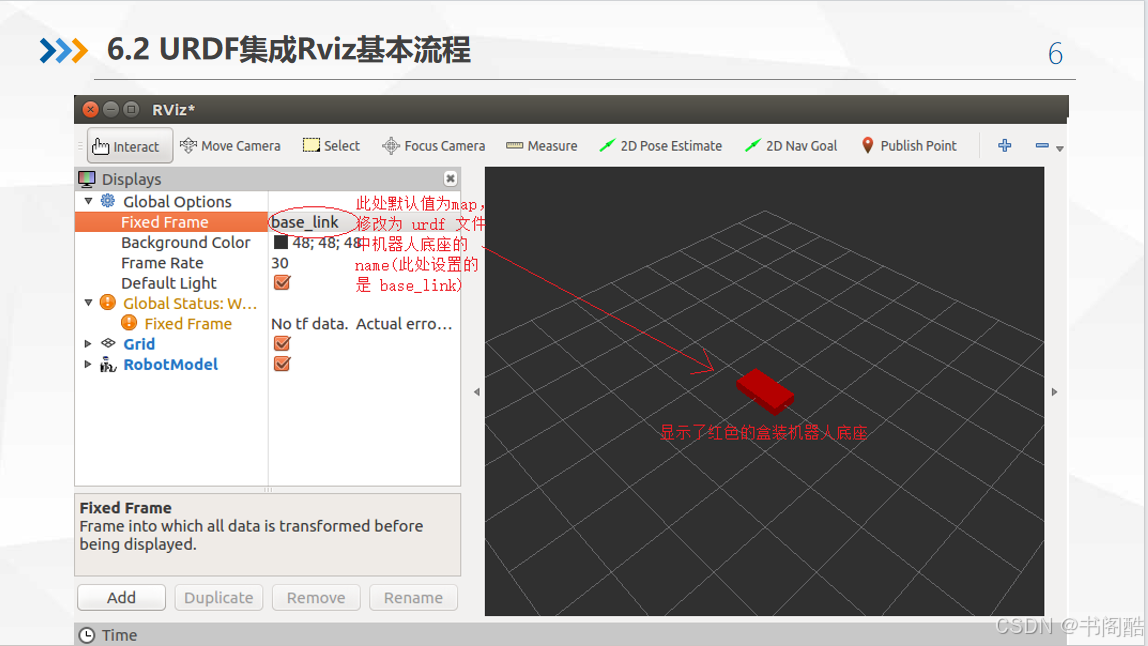
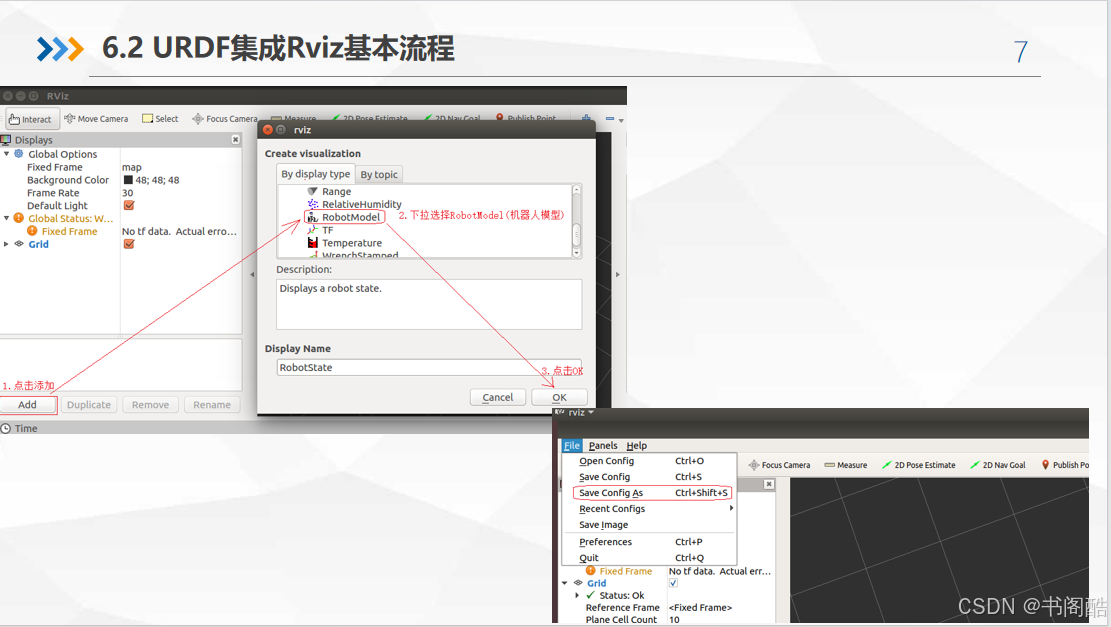
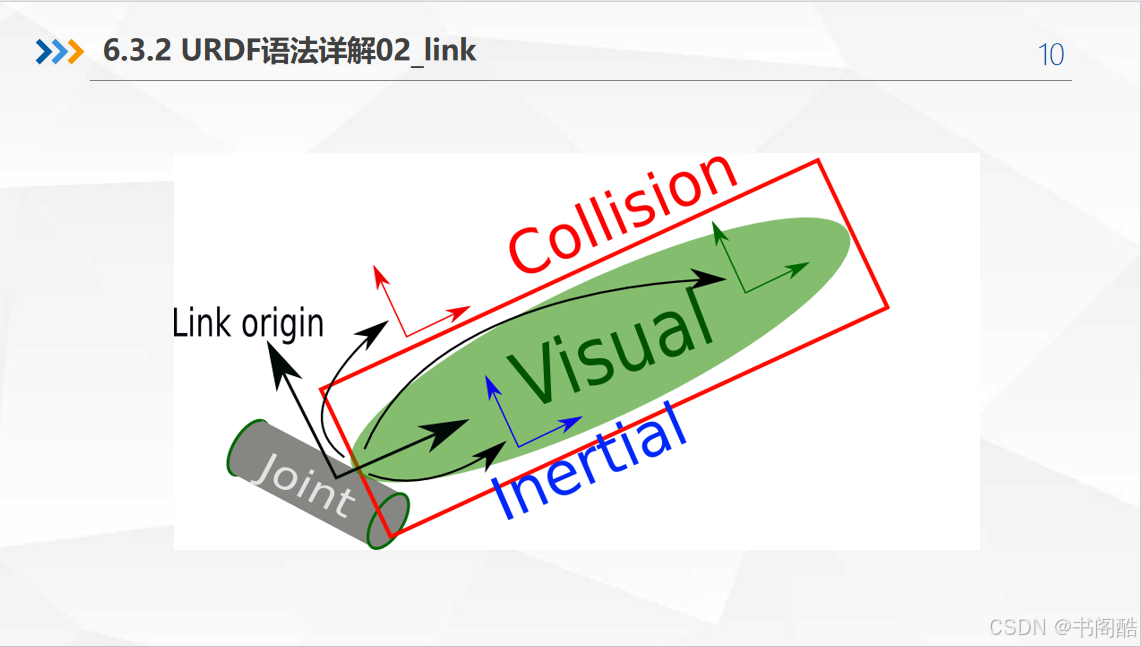
第6章 机器人系统仿真.pptx

第7章机器人导航(仿真)·pptx

第 8章机器人平台设计.pptx

第9章 机器人导航(实体)·pptx

第10章ROS进阶.pptx
获取 《ROS机器人理论与实践》全套PPT课件2026(清华大学)::https://download.csdn.net/download/m0_54748666/93320886

相关推荐
wangxiaoxuan2173 小时前
移动操作机器人如何协同:底盘、升降、机械臂与资源约束
机器人·科沃斯八界
天树星智源1 天前
记忆该记「赔率跳变」:机器人长时程十连任务,事件记忆 88.0%,删掉失败记录只剩 1.7%
论文阅读·人工智能·机器人
kyle~1 天前
因子图优化(Factor Graph Optimization)
c++·算法·机器人·传感器
硅谷秋水1 天前
MorphMimic 方法分析
人工智能·机器学习·计算机视觉·机器人
万俟淋曦1 天前
[ROS 系列学习教程] 建模与仿真 - 使用 ros_control 控制六轴串联机械臂
人工智能·ai·机器人·ros·机械臂·robotics·具身智能
wangxiaoxuan2172 天前
机器人软件系统全景:感知、定位、规划、控制与决策如何协作
机器人·科沃斯八界
wangxiaoxuan2172 天前
理解 MoveIt:机器人状态、规划场景和规划流水线
机器人·科沃斯八界·机械臂控制
蓝天居士2 天前
ROS2从入门到精通(10)
机器人·ros·ros 2
wangxiaoxuan2173 天前
SLAM 的基本结构:前端、后端、回环与地图优化
前端·机器人·科沃斯八界
鲁邦通物联网3 天前
机器人梯控状态模型与反馈可靠性验证方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯