相机光学(五十二)——PDAF标定测试卡参数如何确定

1. 参数计算

1.1标定卡尺寸计算

S≥d∗tan(HFOV)∗2/0.9S≥d*tan(HFOV)*2/0.9S≥d∗tan(HFOV)∗2/0.9

  这里HFOV是73.2°,如果满足S=640mm的条件的话,需要d约为396.15mm,需要工作距离小于d。

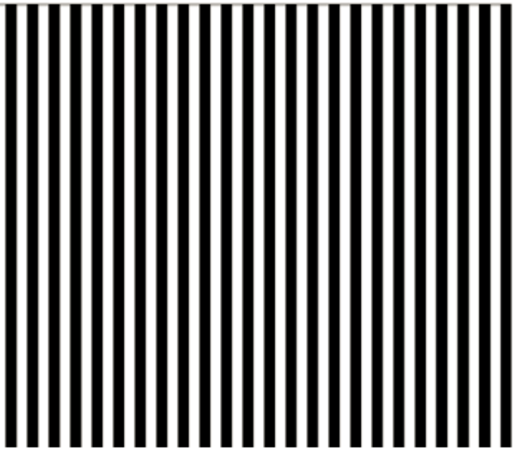
1.2 标定条纹形状计算

W=(d−f)/f∗λW =(d-f)/ f * λW=(d−f)/f∗λ

  这里f焦距为5.43mm,d取396mm,λ的sensor系数取0.099,则条纹的宽度W约为7mm。

2. 条纹图样
相关推荐
蓝宝石的傻话12 小时前
MiBee Eye Notebook:把闲置笔记本变成一台带麦克风的网络摄像头
数码相机·rust
大熊背2 天前
《Color constancy by characterization of illumination chromaticity》之色度色域最大化算法(一)
数码相机·算法·白平衡·色度色域
xwz小王子2 天前
【通用世界模型】把机器人动作变成像素流!NVIDIA 提出 Hydra-0:跨人类、单臂与双臂统一预测和控制
数码相机·机器人
菩提树下的凡夫3 天前
激光振镜双目结构光3D相机丢点问题
数码相机·3d
YMWM_3 天前
查看realsense相机序列号脚本
开发语言·python·数码相机
视觉工程师07064 天前
工业相机选择CCD 还是 CMOS
数码相机·视觉检测
FLJwu5 天前
运动相机 ID 外观与壳体开模实战 02:壳体注塑缺陷|缩水、气泡、披风、熔接痕量产改善方案|20 年源头工厂量产经验
经验分享·数码相机·相机
高升说5 天前
多相机同步怎么选:硬件同步与软件同步的原理、对比与选型流程
人工智能·数码相机
明志数科5 天前
从300克Ego头环看第一人称数据采集趋势:设备轻量化之后,场景端壁垒在哪
数码相机·学习
FLJwu5 天前
运动相机 ID 外观与壳体开模实战 01:ID 造型、拔模角度、壁厚设计 OEM 量产避坑|20 年源头工厂量产经验
经验分享·数码相机·相机