HPM Twincat Inputs全为0解决方法

HPM Twincat Inputs全为0解决方法

  • [一、 故障现象描述](#一、 故障现象描述)
  • [二、 根本原因深度剖析](#二、 根本原因深度剖析)
  • [三、 完整解决方案与配置步骤](#三、 完整解决方案与配置步骤)
  • [四、 最终验证指标](#四、 最终验证指标)

针对"从站可以正常进入 OP 状态,底层 APPL_InputMapping 和 HW_EscWriteIsr 处数据及大小均正确,但 TwinCAT 界面上状态字和实际位置始终为 0,且 WcState = 1"这一典型 EtherCAT 通信故障,以下是完整的技术复盘与问题梳理:

一、 故障现象描述
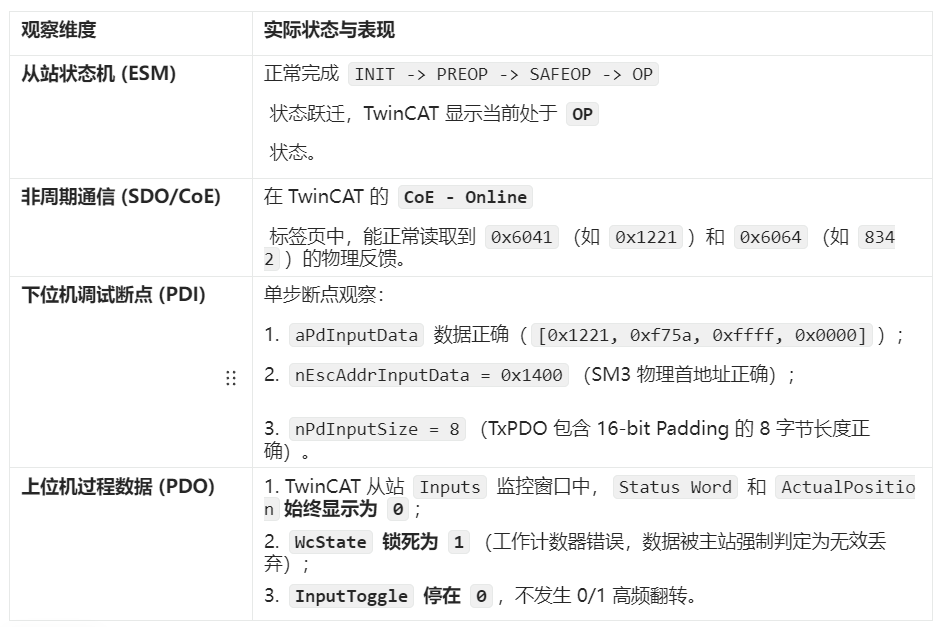
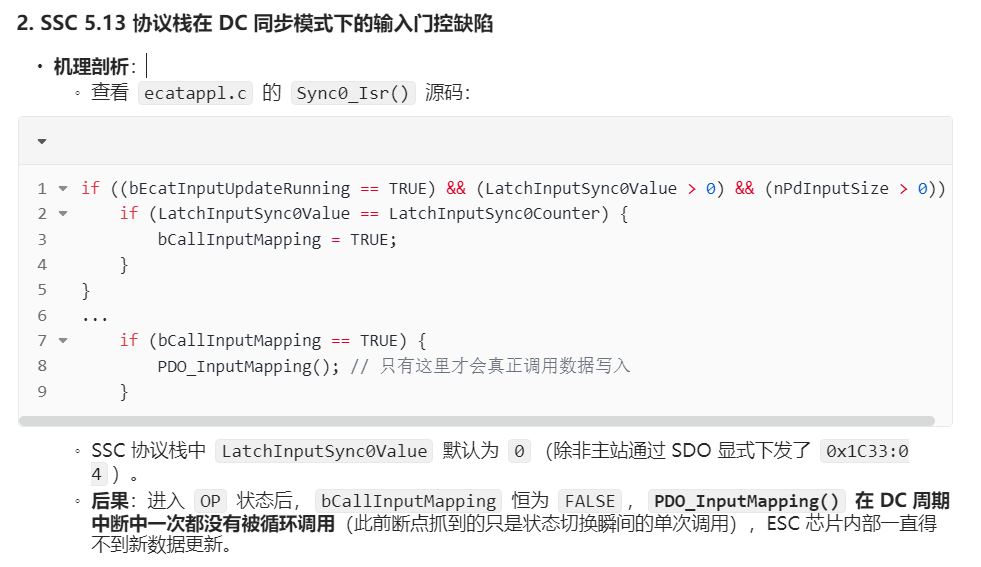
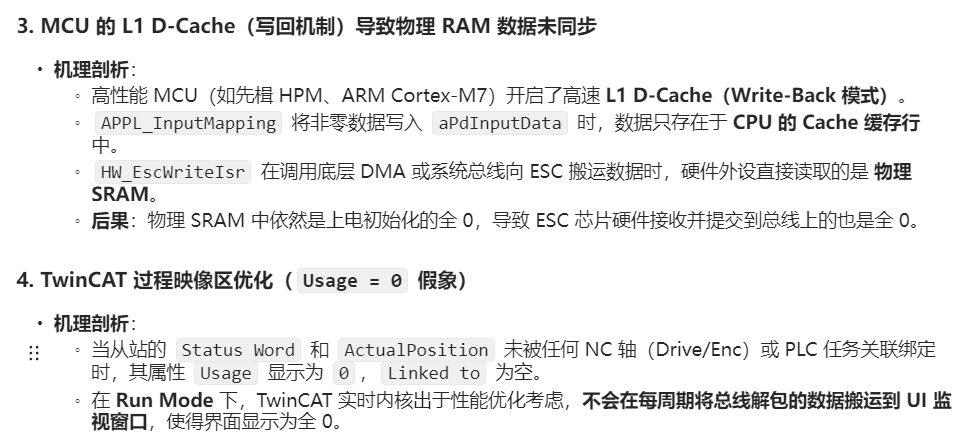
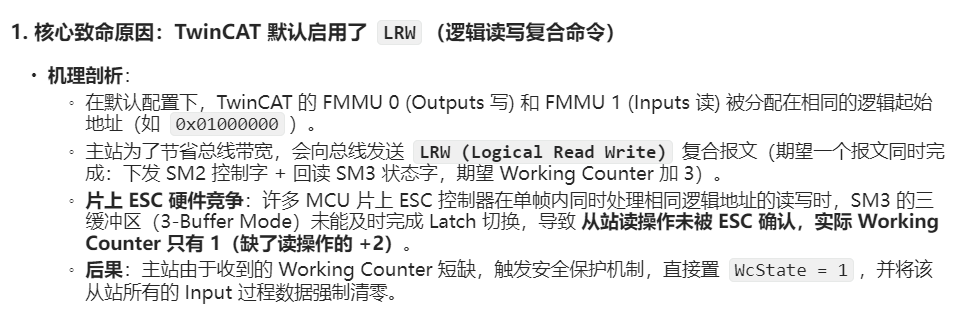
二、 根本原因深度剖析
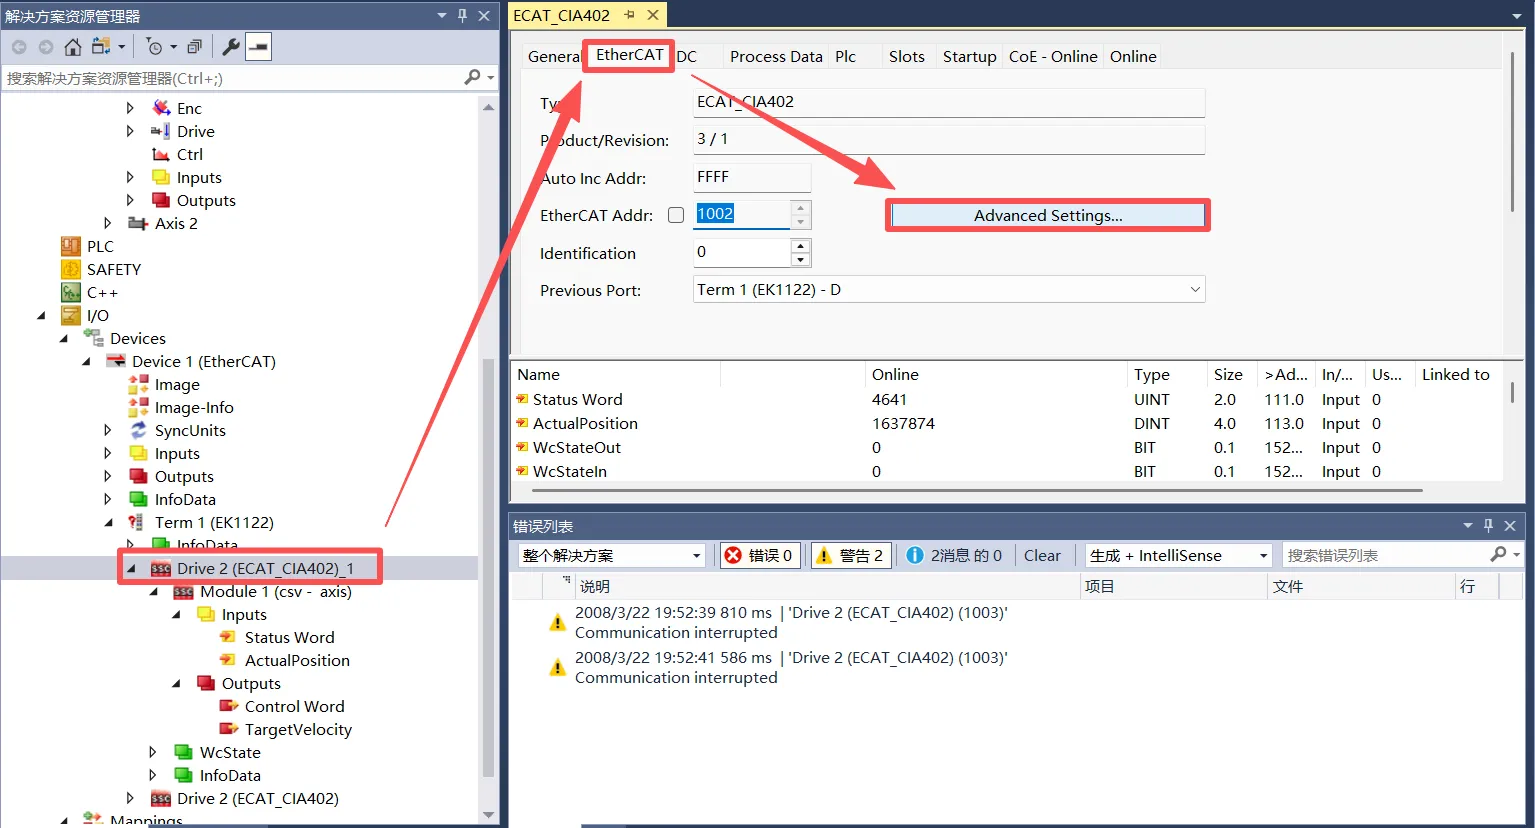
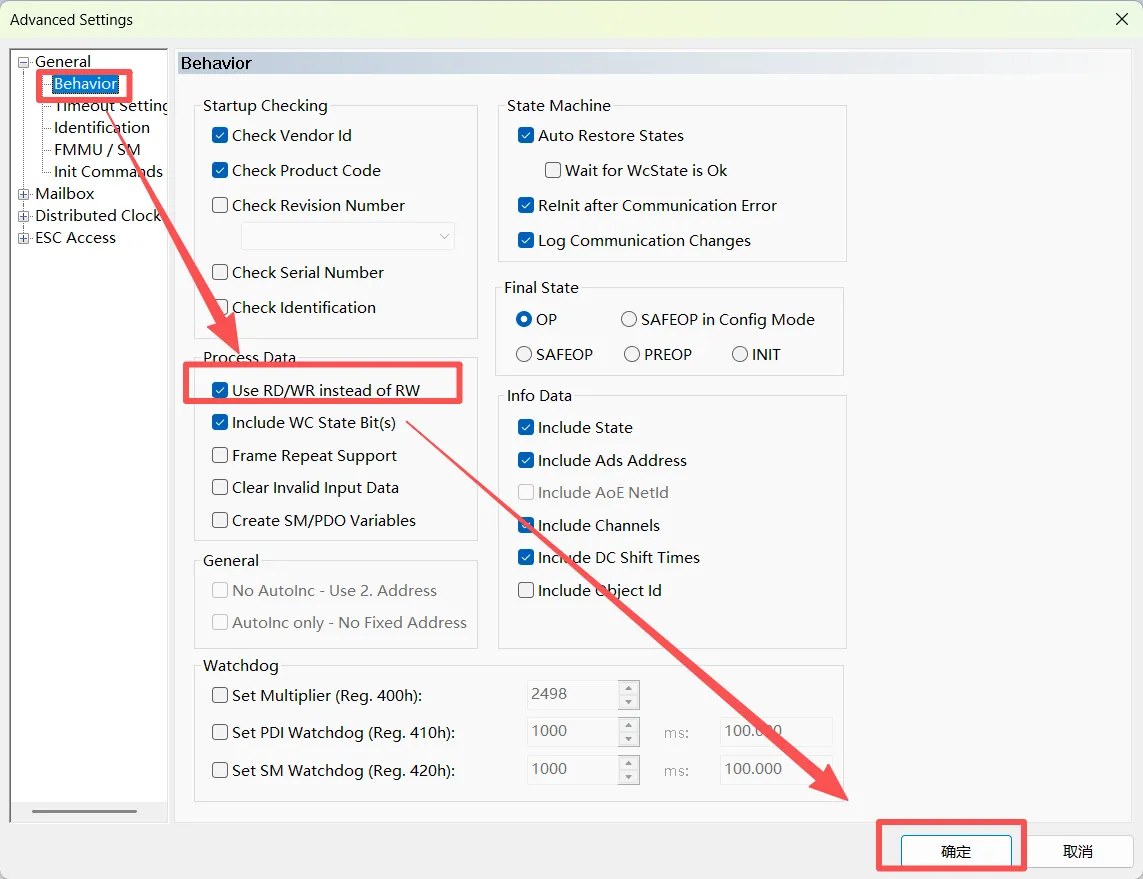
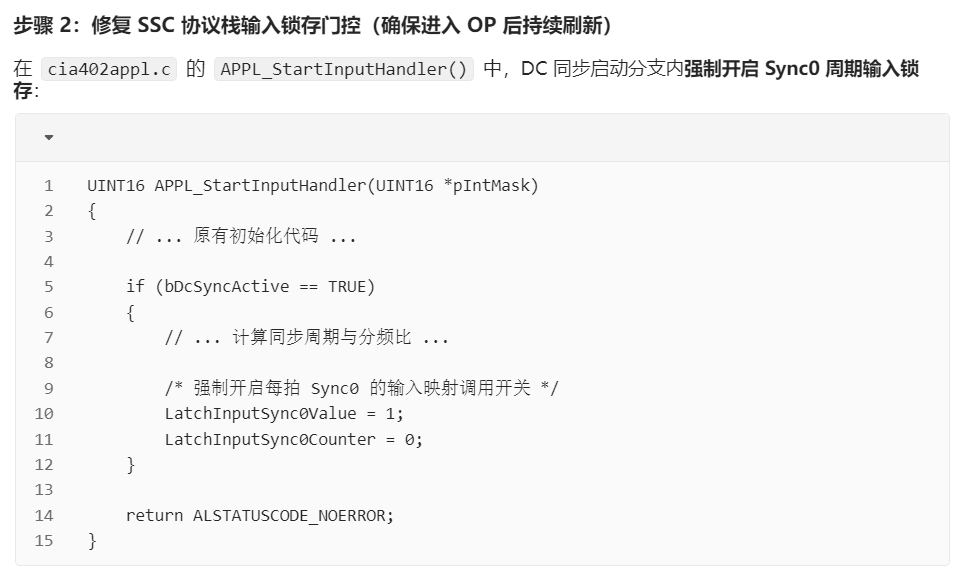
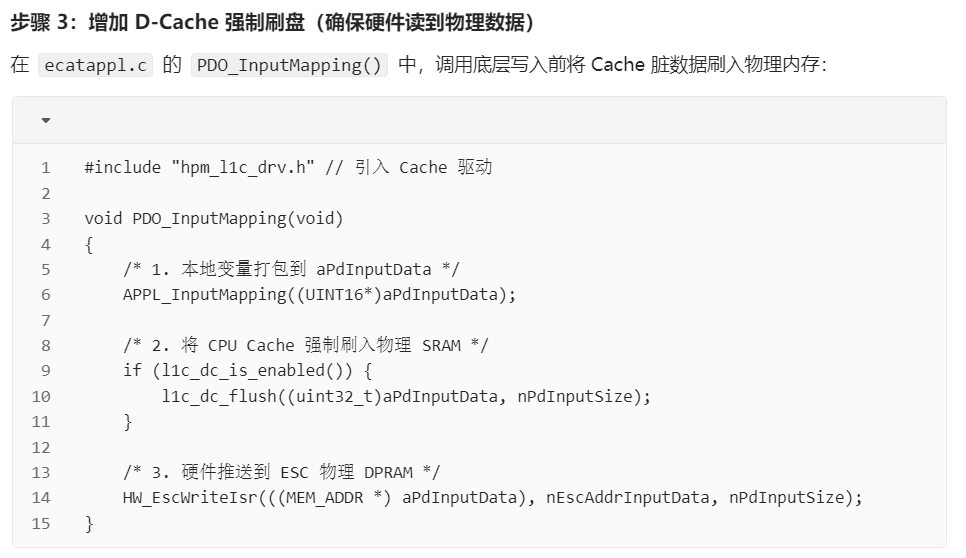
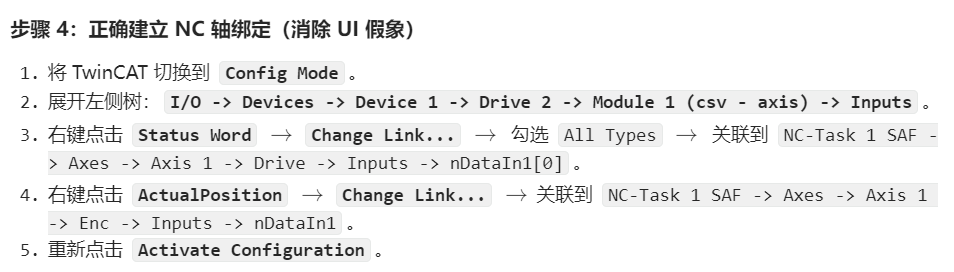
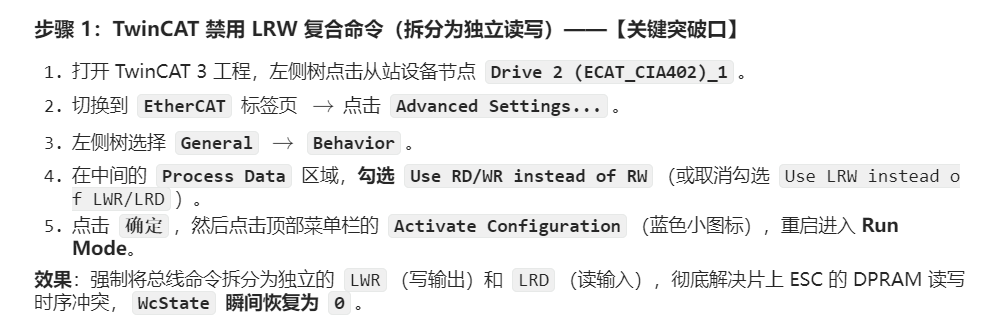
三、 完整解决方案与配置步骤
四、 最终验证指标

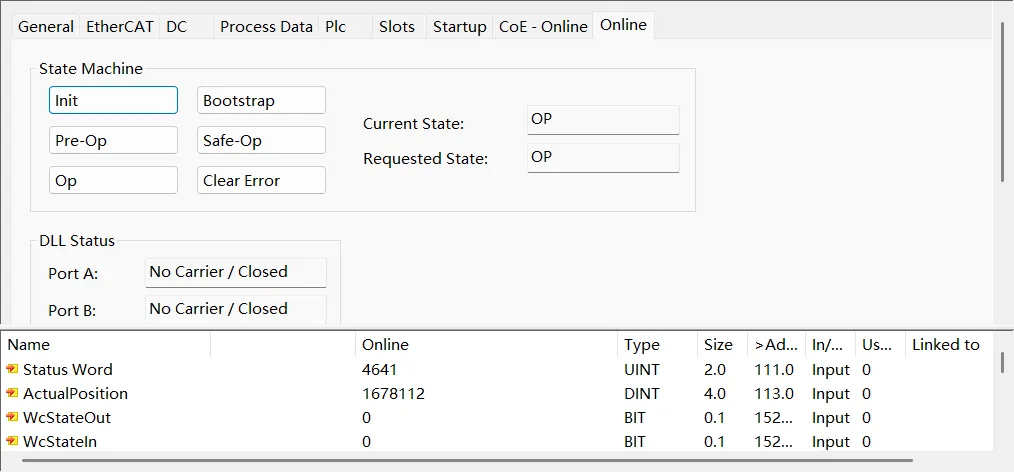
完成以上修复后,系统运行达到以下健康指标:

  1. WcState = 0 : 主从握手成功,Working Counter 计数完全正确;
  2. InputToggle 翻转 : 0 与 1 呈现高频交替,表明主站每毫秒都在稳定抓取新数据;
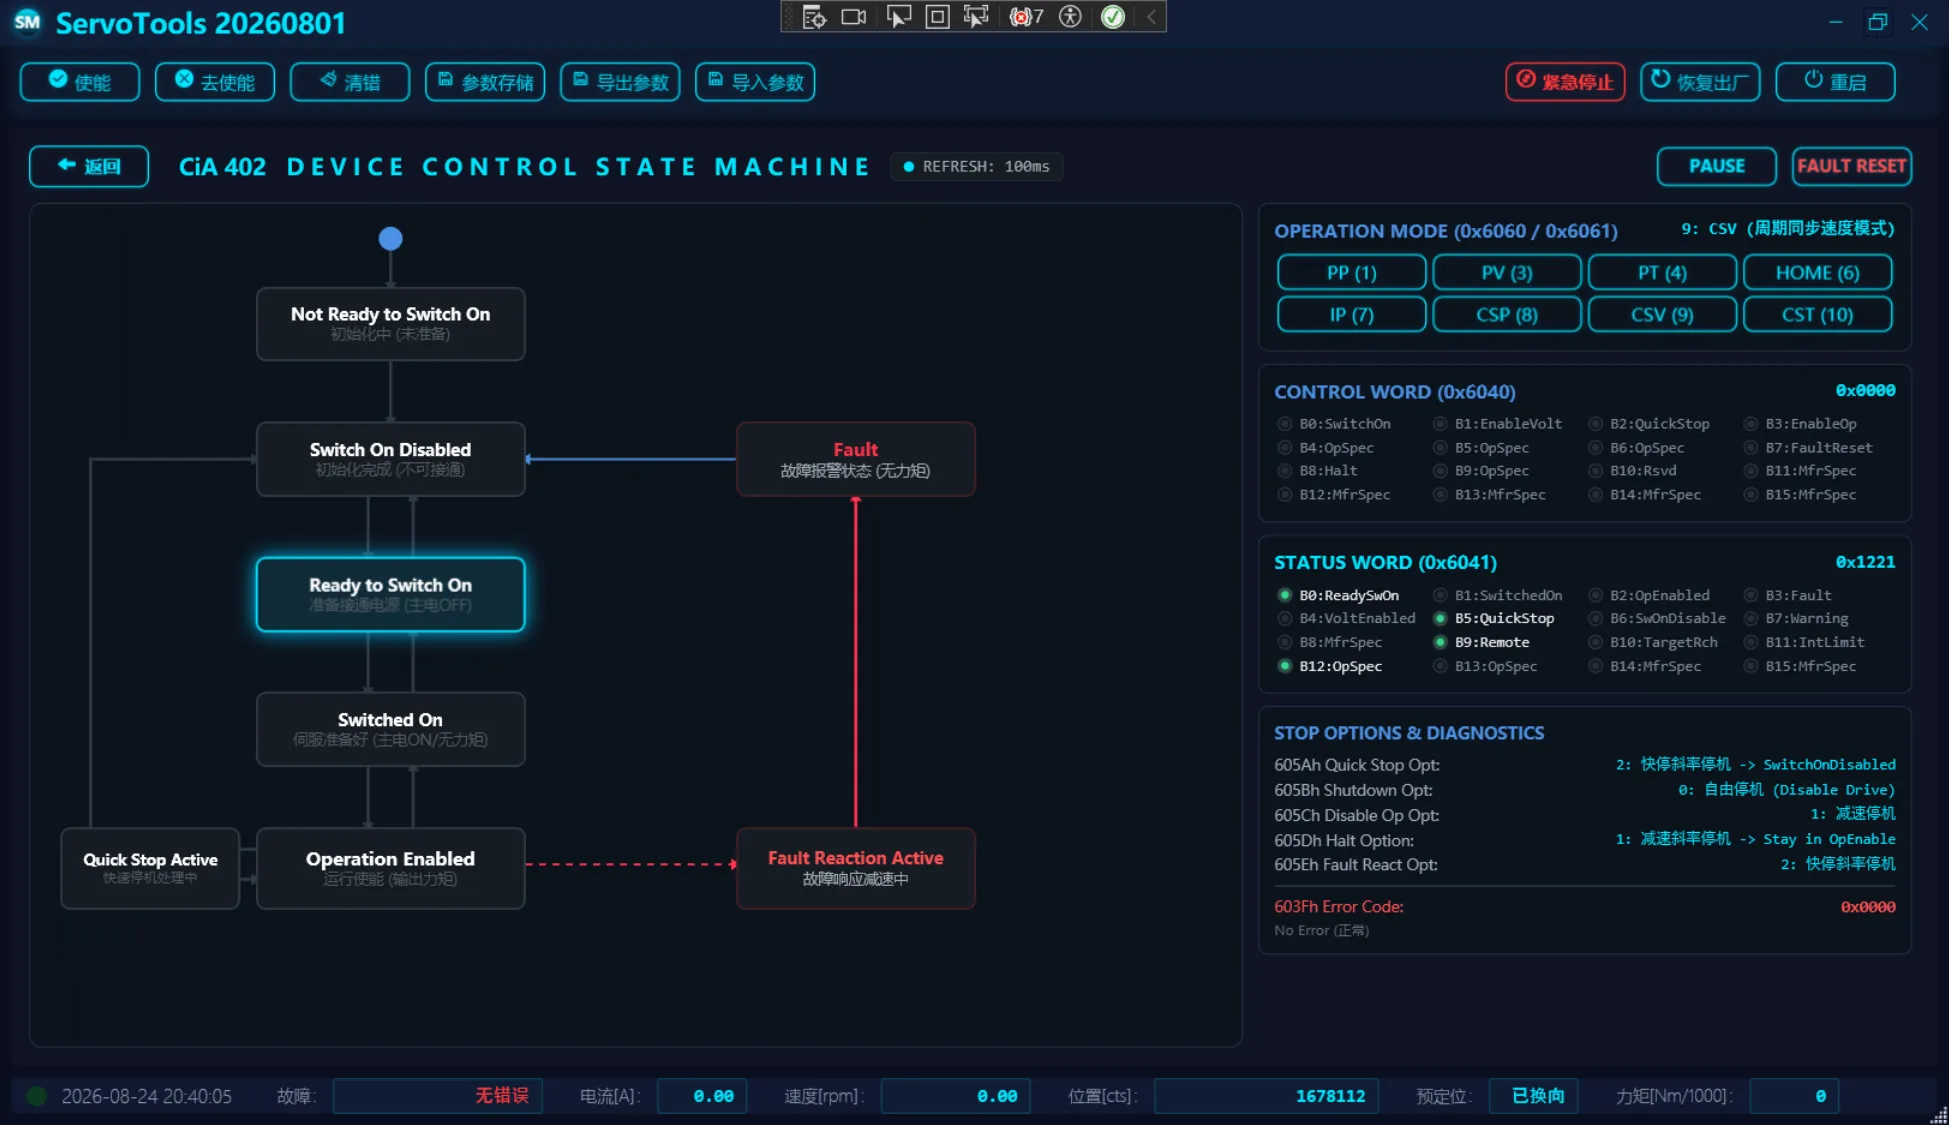
  3. 数值实时反馈 : TwinCAT Inputs 与 NC 轴的 Status Word 显示 0x1221 / 0x0237,
    ActualPosition 随着电机手拧或运转呈现高精度的物理脉冲数值变化。
相关推荐
mftang5 天前
EtherCAT协议:从“飞读飞写”机制到分布式时钟同步的实时以太网架构深度解析
分布式·架构·ethercat·分布式时钟·从站控制器
hlpinghcg17 天前
HPM CIA402工程融合FOE
ota·ethercat·hpm·foe·先辑
嵌入式科普18 天前
嵌入式科普(57) 各类MCU/MPU的以太网功能详细对比
以太网·ethercat·profinet·gmac
企鹅的蚂蚁22 天前
LubanCat RK3588 实时 Linux 开发实战(十四):EtherCAT 主站方案选择与 Full SDK 准备
rk3588·lubancat·嵌入式linux·ethercat·full sdk
@嵌入式扫地僧1 个月前
国产 RISC-V 机器人关节 MCU 量产落地解析:硬件 EtherCAT 支持与进口替代完整指南
机器人·risc-v·ethercat·国产化替代·机器人关节mcu
北京盟通科技官方账号1 个月前
高通 IQ-9075 部署 EC-Master 实战指南:环境构建与实时 Linux (RT) 系统烧录
人工智能·机器人·yocto·ethercat·ecmaster·盟通科技·rt kernel
方芯半导体1 个月前
EtherCAT 从站方案中 MAC、PHY 与 MII 的层级关系与实现解析
网络·人工智能·单片机·macos·ethercat
hlpinghcg2 个月前
HPM(先辑) ESC相关配置
ethercat·hpm·先辑
方芯半导体2 个月前
国产EtherCAT从站控制器+Cortex-M4内核MCU:方芯FCM4E2353芯片及开发板介绍
网络·人工智能·单片机·嵌入式硬件·ethercat·esc