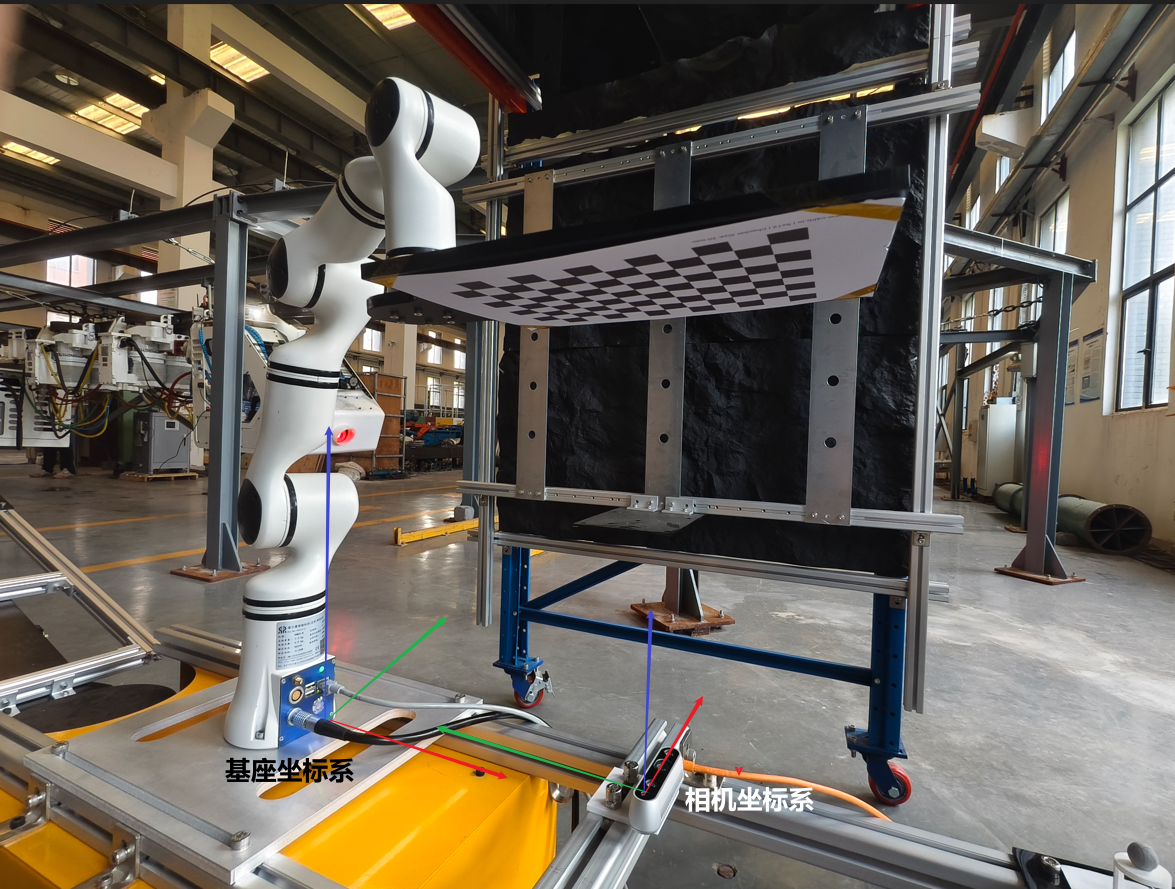
由于官方的版本我在使用时,发现标定出来的数据总是对不上,所以自行做了一个版本。链接如下:
我用夸克网盘给你分享了「out_of_hand.zip」,点击链接或复制整段内容,打开「夸克网盘APP」即可获取。
/~004f3aa3QM~:/
链接:https://pan.quark.cn/s/7801ab7bb90d?pwd=Z6ff
提取码:Z6ff
介绍:
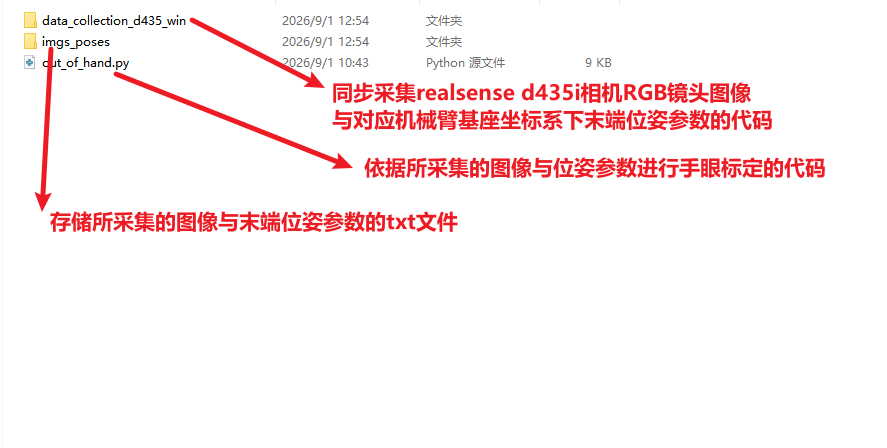
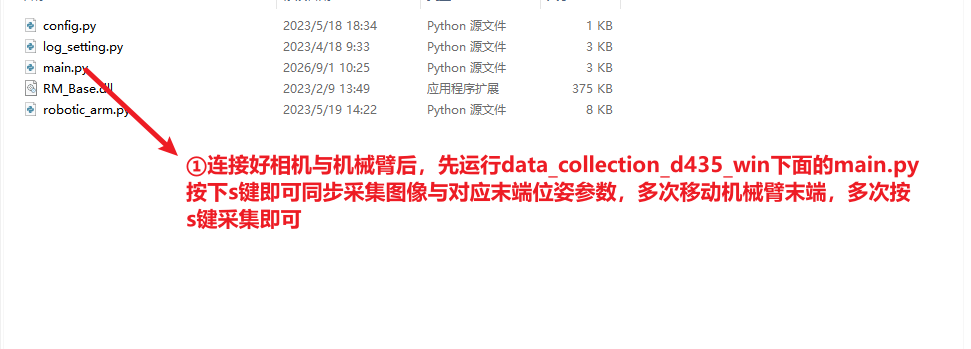
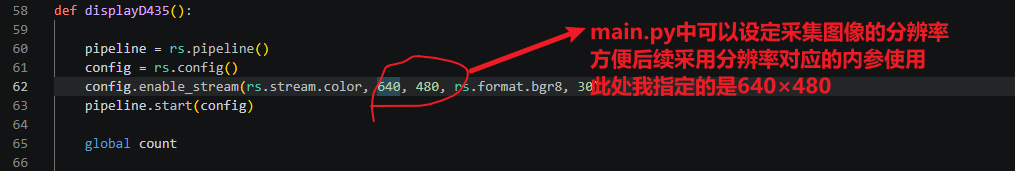
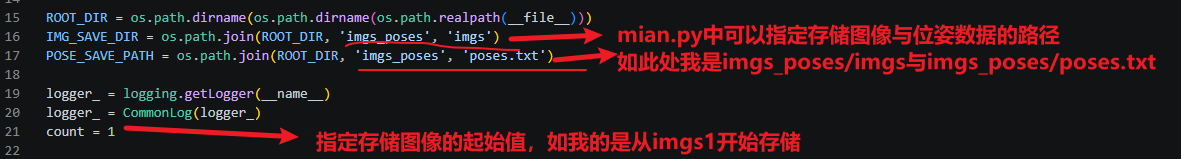
out_of_hand.py文件中的修改:
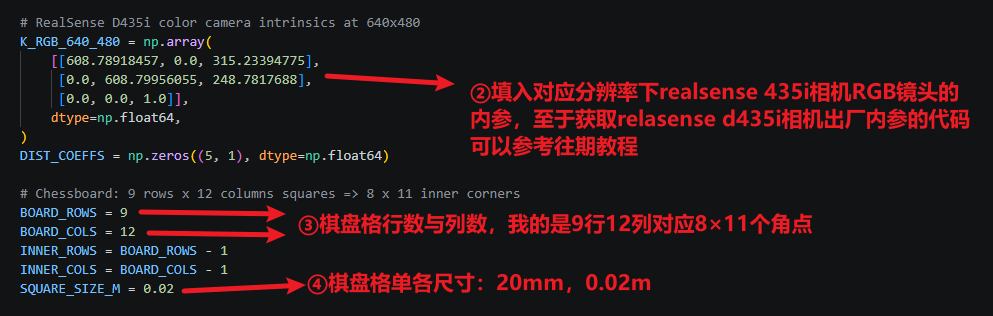
最后,云顶out_of_hand.py文件开始标定,标定结果是直接打印出来的:解算出来的是
"机械臂基座坐标系下相机坐标系原点的三维坐标与姿态角参数"(由机械臂基座坐标系到相机坐标系的位姿转换矩阵对应的参数)
**x=427.358mm, y=-32.251mm, z=6.204mm
rx=-0.443°,ry=0.994°,rz=88.436°
M_base2camera=np.array(
\[0.027288, -0.999601, -0.007248, 0.427358,
0.999477, 0.027157, 0.017552, -0.032251,
-0.017348, -0.007723, 0.999820, 0.006204,
0.000000, 0.000000, 0.000000, 1.000000\]
)**