挑管道检测设备的人问到最后,都会绕回这个数字。
销售嘴里的说法很多,推入门机的说100万够用,推旗舰的说800万一步到位,听起来都有道理。
我把检测规程翻出来对了一遍,又按管径算过一笔账,结论可以摆在这里。
工程检测200万像素起步,报告里的照片要300万。家里通下水道找堵点,100万确实够。真正吃像素的是大管子,这个后面细说。
先看规程怎么定。CJJ 181-2012,城镇排水管道检测与评估技术规程,里面有一条硬要求,检测报告的照片分辨率不低于300万像素,录像不低于30万像素。
这两个数字差十倍,值得琢磨。照片要拿去做缺陷判读,裂缝、树根、错口都靠放大照片来认定,像素低了放大就是马赛克。
录像主要用来回放定位,看缺陷在哪一段,画面能看清轮廓就成。
这个标准是2012年发的,录像30万那条还带着标清时代的痕迹,照片300万那条到今天仍然卡人。
市面上大量设备的默认输出是1080P,也就是200万像素,随手截一张图放进报告,够不着规程的门槛。
检测公司一般会专门设置照片分辨率,或者靠爬行器停下来单独拍照。
顺带说一句,老式管道镜的参数表上写的其实是TVL。
520线、700线、1000线,说的是画面里能分辨出多少条电视线,因为当年信号走模拟同轴,没有像素这个概念。
700线大致相当于标清四五十万像素的水平。
今天还有些推杆式管道镜标到1000线以上,听着唬人,真拉到暗管里,画面往往还打不过一台正经的1080P数字机。
模拟信号在长线缆里一路衰减,标称的线数到了屏幕那头早打了折。
数字信号的好处就在这里,像素是像素,从摄像头到显示器不会半路变糊。
再看管径这笔账。像素够不够,先看摄像头离管壁有多远。
摄像头走在管道中心,管壁就在半个管径之外。
假设镜头横向视角130度,1080P横向1920个像素,
算下来,DN200的管子每个像素对应管壁0.12毫米,DN300是0.18毫米,DN600是0.35毫米,DN1000是0.59毫米。
一条1毫米宽的裂缝,在DN300里能占五六个像素,看得清走向;
到了DN600只剩两三个像素,勉强看出是一条线;
塞进DN1000,一个半像素,基本糊成一片灰。同一个摄像头,进小管子清楚,进大管子就不够用。
像素不是一个固定的清晰度,它要除以管径,剩下的才是你拿到手的清晰度。
管径吃像素,设备厂商早就在镜头那边想别的办法。
中高端爬行器的卖点是旋转镜头加光学变焦,判读缺陷时把镜头转过去正对管壁,凑近了拍,管壁到镜头的距离从半个管径缩到几十毫米。
距离缩了五倍,同样的像素立刻密了五倍,比换一块更大的传感器便宜得多。照片的300万也是这么来的。
很多设备录像输出1080P,拍照模式却用传感器原生幅面2048乘1536,刚好跨过规程的门槛。
买设备时盯着像素看,不如先问镜头能不能转、能不能变焦。
再把像素放一边,管道里最大的麻烦是没有光。
画面全靠设备自己带的灯,像素越多,单个像素分到的感光面积越小,暗处噪点越多。
传感器尺寸、低照度性能和补光灯的排布,比纸面像素更决定暗部的观感。
有些720P的老设备在暗管里看着反而扎实,有些4K的新机一进深井就糊满雪花,差的就是这块。
镜头视角也分走像素,130度广角装下的画面多,每毫米分到的像素就少,窄视角看得远却看不见两边。
最后还有码率,4K录成低码率,细节一样被压糊,存储和回放倒是实打实地变重了。
运动也会拉低清晰度。爬行器一边走一边录,快门太慢画面就拖影,裂缝被拉成一片虚影。
有些设备标着4K,帧率却只有15帧,停下来拍还行,边走边看就卡。
所以判读的规矩是,看到疑似缺陷先停车,调焦,拍照,再继续走。
许多机器还在照片上打出激光点,用两个红点的间距当尺子,量裂缝长度和错口高差。
像素负责把尺子画清楚,尺子负责把缺陷变成数字。
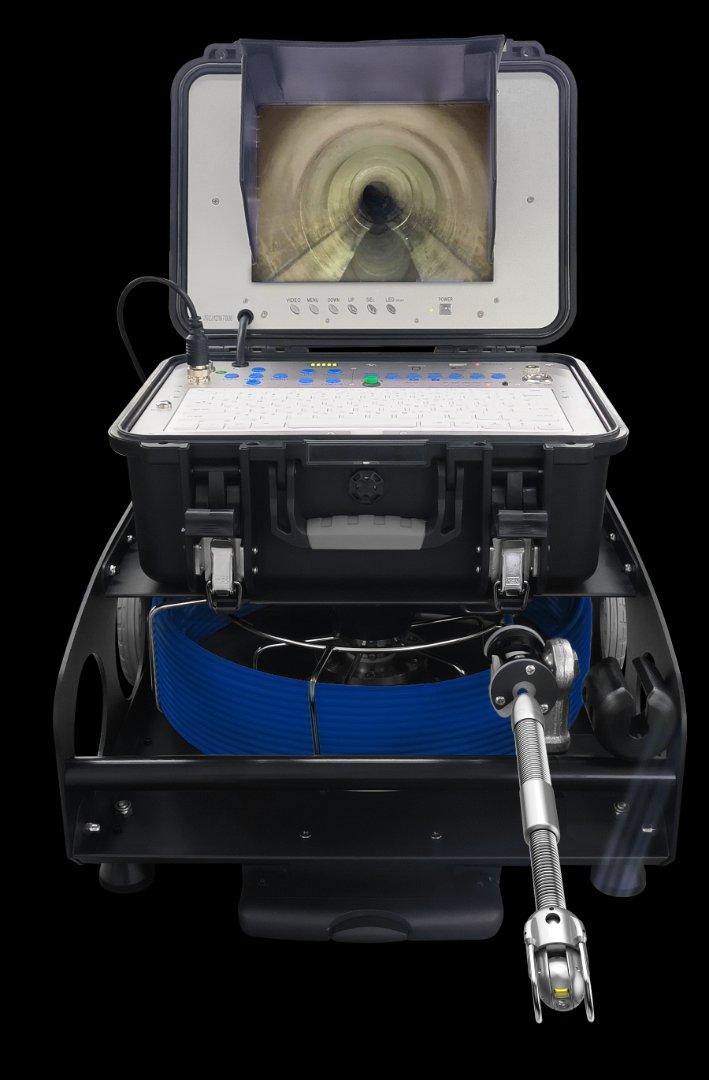
家里下水道堵了找原因,用的多是推杆机,一根弹簧线顶着小探头,屏幕标着高清的,多数也就100万上下,堵点和异物照样看得明明白白。
看异物、看塌陷、看错位的大致位置,100万到200万完全够用,配个好点的补光灯比换传感器实惠。
市政工程要做缺陷判读,200万是实用底线,报告照片记得按规程设到300万以上。
经常钻DN1000以上大管,或者专门找发丝裂缝,再考虑400万和800万。再往上堆像素,在管道里收益就递减了,你多花的钱买来的主要是更贵的存储。
下次再有人拿几千万像素当卖点,可以先问一句,这摄像头要塞进多大的管子。像素除以管径,才是你真正拿到手的清晰度。