光通信InGaAs系统里 ,单光子探测器负责捕捉极弱光信号。芯片光敏区往往只有十几微米,多数光子落在无效区,光能利用率偏低。方形孔径微透镜阵列 把光线重新汇聚到光敏面,材料选磷化镓或硅以匹配1.064 μm波长 ;占空比(有效孔径占单元面积的比例)取81%和90%两档。3D共聚焦显微镜先看清整片阵列的排布。
光通信InGaAs单光子探测器工作于0.9--1.7 μm ,光敏面积只占像元一小部分,光能利用率低是行业老问题。微透镜阵列 把光敏区外的光线重新聚焦,抬高填充因子。圆形孔径光损偏大,方形加工更难点;光刻胶热熔法工艺简单,微透镜独立制作后再用光学胶与芯片单片耦合。光子湾 3D共聚焦显微镜采用共聚焦三维成像方式,并结合Z向扫描与三维重建,可针对器件表面获取可分析的3D数据 。
结构设计与仿真校核
结构参数设计流程与公式
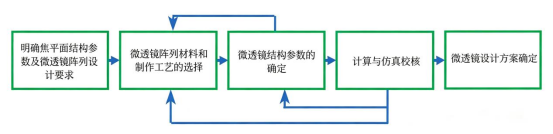
微透镜结构参数设计流程
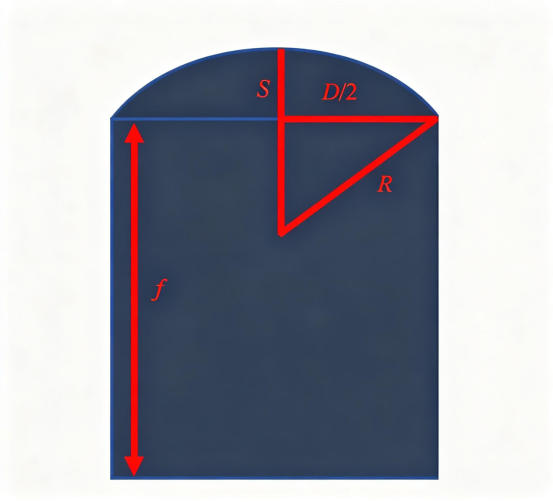
微透镜结构
设计先定焦平面参数,再定孔径、冠高和曲率。两款光敏区为直径10 μm圆斑和25 μm方斑,间隔50或100 μm。
曲率半径R、焦距f、冠高S与F数关系明确 ;占空比是阵列聚光效率的关键参数,本案取81.00%和90.25%两档,厚200--300 μm兼顾强度与探测性能。
光线追迹仿真与能量验证
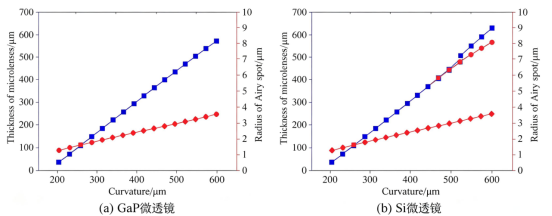
两种微透镜阵列曲率与厚度、艾里斑半径的关系曲线
仿真在三档视场下给出两材料面形的均方根(RMS)表面粗糙度 :磷化镓约0.32--0.35 μm、硅约0.17--0.20 μm 。RMS越小,表面杂散散射越低、耦合效率越高。衍射极限理论还给出最小聚焦光斑(艾里斑)4.951 μm,以及第一暗环内能量集中度约83.8%;实测分别达83.71%和97.21%,说明阵列已接近衍射极限。3D共聚焦显微镜测量先提供可比对的三维形貌检测基准。
形貌检测与曲率偏差分析
台阶仪与共聚焦联合测试
****台阶仪提供表面轮廓基准,3D共聚焦显微镜一次采得冠高、单元直径、周期与3D表面形貌;****非接触式测量不伤光刻胶球冠。
实测数据与偏差结果
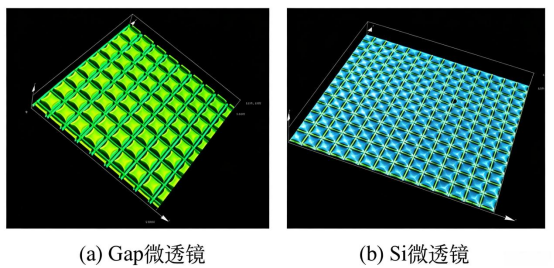
两种微透镜的 3D 成像图
共聚焦显微镜测量得到两组阵列的冠高、孔径、曲率与厚度,数值均与设计值吻合;微透镜形貌检测与微透镜3D测量在此交叉验证。
把实测参数代回计算,磷化镓与硅的曲率偏差仅1.38%和3.44% ,焦距偏差也控制在6%以内。曲率测量、冠高测量与孔径测量把这些偏差量化,验证了共聚焦显微镜测量所得3D表面形貌的可信度。
这套"设计---加工---三维形貌检测---偏差计算---光学验证"闭环,让研究者判断结构误差是否影响性能,也正是共聚焦显微镜测量给出的3D表面形貌与三维形貌检测区别于普通显微观察的价值。
工艺因素对球冠的影响
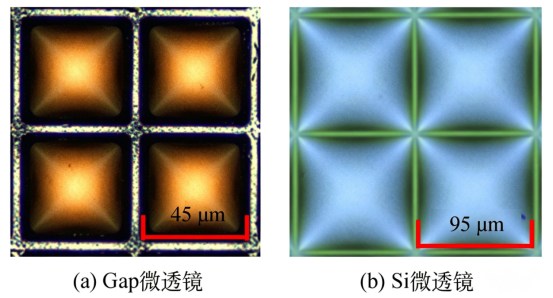
两种微透镜形貌
匀胶转速与加速度、曝光功率和时间、显影、热回流与刻蚀都会改变光刻胶球冠。微纳结构检测与共聚焦显微镜测量可追踪这些偏差来源。
参数变为冠高、孔径或曲率漂移后,3D共聚焦显微镜对3D表面形貌做三维轮廓测量,帮工程人员定位偏差,利于微透镜阵列研发。
光通信行业中的共聚焦应用
光纤阵列与微透镜结构检测 : 光纤阵列端面平整度和微透镜球冠一致性决定耦合损耗 。3D共聚焦显微镜同时给高度分布和3D表面形貌**。光学器件检测常用这套方法。**
光模块及光学器件表面检测 : 模块内透镜、反射镜** 或滤光片,划痕 或台阶超标都抬高插入损耗;快速三维轮廓测量可在封装前筛出问题。**
硅光波导和PIC微结构检测 : 波导侧壁表面粗糙度 与散射损耗强相关。共聚焦显微镜测量能和仿真交叉验证,思路与微透镜形貌检测、三维形貌检测一致。
CPO与先进封装中的三维计量 : 光引擎与电芯片合封后互连更紧凑,对3D表面形貌**精度要求更高,具体看工艺节点与封装形式。**
光通信InGaAs 单光子探测器光能利用率低,可用方形孔径微透镜阵 列改善。设计和仿真给出参数,共聚焦显微镜测量把形貌和曲率偏差落到数字 :曲率偏差仅1.38%--3.44% 。3D表面形貌 、三维形貌检测 与微纳结构检测为此提供闭环依据。
光子湾3D共聚焦显微镜
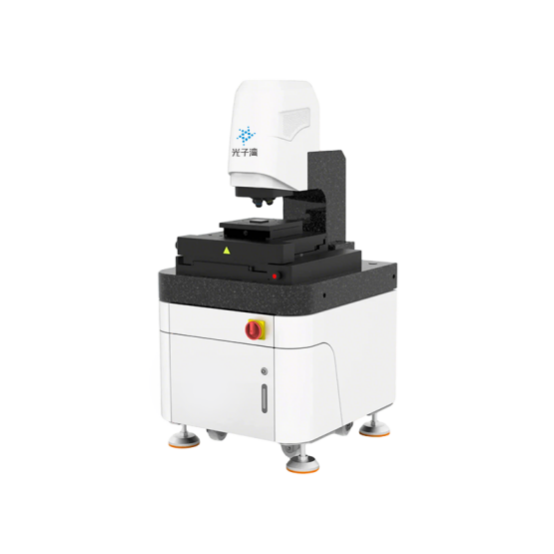
光子湾3D共聚焦显微镜 是一款用于对各种精密器件及材料表面,可应对多样化测量场景,符合ISO25178标准测量,能够快速高效完成亚微米级形貌和表面粗糙度的精准测量任务,提供值得信赖的高质量数据。
光子湾3D共聚焦显微镜
- 超宽视野范围,高精细彩色图像观察
- 提供粗糙度、几何轮廓、结构、频率、功能等五大分析技术
- 采用针孔共聚焦光学系统,高稳定性结构设计
- 提供调整位置、纠正、滤波、提取四大模块的数据处理功能
光子湾共聚焦显微镜 以原位观察与三维成像能力,为精密测量提供表征技术支撑,助力从表面粗糙度与性能分析的精准把控,成为推动多领域技术升级的重要光学测量工具。
原文参考:《用于 InGaAs 单光子探测器的微透镜阵列及表征》