彩色图像的获取需要针对不同颜色通道配置对应的感光传感器。厂商为降低成本与硬件复杂度,会在原本为单色成像器件的图像传感器表面加装彩色滤光片阵列(CFA),以此采集真实场景的彩色信息。由于每个感光像素单元仅能采集一种颜色的光信号,缺失的色彩信息需要通过算法补全。彩色插值(也叫去马赛克) 算法通过计算缺失的色彩分量,重建传感器输出的全分辨率彩色图像。图像画质与去马赛克算法的特性密切相关。受混叠现象影响,图像会出现伪色、拉链效应等瑕疵,因此彩色插值算法必须实现高质量成像,规避各类伪影。本章梳理了去马赛克与抗混叠的主流实现方案。去马赛克算法大体可分为两大类:空间域算法 与频率域算法。现有去马赛克方案往往无法彻底消除伪色与拉链效应,所以图像信号链路通常会配套后处理模块,用于消除残留伪影,本文也会对部分后处理技术进行阐述。
1 引言
光谱选择滤光片最常用的排布方式为拜耳(Bayer)阵列。每个感光像素单元只能采集单一颜色的光信号,传感器输出原始灰度图像,再经过彩色插值处理,重建得到全分辨率彩色图像。去马赛克是整个图像处理链路中至关重要的环节。
双线性插值是最基础的去马赛克算法:根据像素在拜耳阵列中的位置,对周边像素做加权平均运算。对于某一像素,选取其 8 个相邻像素,通过邻域像素的色彩均值,计算该像素缺失的另外两个颜色分量。算法一共分为四类均值计算场景:红色像素、蓝色像素、红行上的绿色像素、蓝行上的绿色像素,四类场景的均值计算方式略有区别。
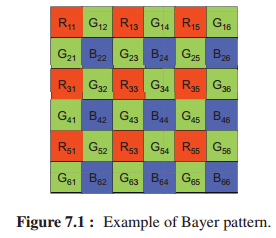 图 7.1 拜耳阵列示例
结合图 7.1 的像素标记规则,以像素为例,双线性插值计算过程如下:
- 红色像素
插值,输出该点 RGB 三色值:
式7.1
- 蓝色像素
式7.2
- 蓝行上的绿色像素
式7.3
- 红行上的绿色像素
式7.4
双线性插值实现简单,但成像效果并不理想。和许多传统彩色插值算法一样,受彩色滤光片阵列非理想采样的影响,容易在图像色彩边缘产生伪影。混叠(Aliasing) 指连续信号的采样频率低于信号最高频率两倍时所产生的信号畸变。根据奈奎斯特‑香农采样定理:若采样速率大于2B(B为原始信号最高频率),采样后的模拟信号就可以由采样点完美重建。如果已知原始信号最高频率,该定理给出实现无失真重建所需的最低采样频率;反之,给定采样频率,该定理给出能够实现完美重建的信号最高频率上限,即奈奎斯特频率。
但实际工程中很难完全满足上述理想条件,该定理要求原始信号为带限信号,信号能量不能超过某一确定带宽B。
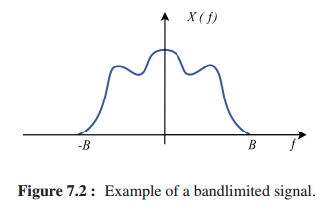 图 7.2 带限信号示例
现实场景中,时间受限或者空间受限的信号不可能做到理想带限。因此数字信号处理系统输入端通常会配置抗混叠滤波器,对信号带宽做限制,近似满足采样定理。对于成像设备,光学低通滤波器在光学空间域对信号做平滑处理,将信号分辨率限制在低于数字传感器的解析上限;该解析上限与像素间距(相邻像素中心间距)直接相关。文献 2 指出,传感器采样频率为:
式7.5
想要复现某一空间频率,一个完整周期至少需要一对像素:一个像素响应信号的暗半周期,另一个像素响应亮半周期。也就是说单个像素仅能表征半个信号周期,因此阵列能够复现的最高频率为采样频率的一半,即奈奎斯特频率:
式7.6
对于横纵像素间距一致的二维像素阵列,X 轴、Y 轴方向的采样频率与奈奎斯特频率完全相同。当传感器表面覆盖拜耳彩色滤光阵列后,绿色通道与红、蓝通道的采样频率、奈奎斯特频率不再一致。红色通道与蓝色通道排布模式一致,二者奈奎斯特频率相同。
设单色传感器像素物理间距为p,由图 7.3 (a) 可见,红、蓝像素水平、垂直方向等效像素间距:
式7.7
红、蓝通道水平与垂直方向奈奎斯特频率:
式7.8
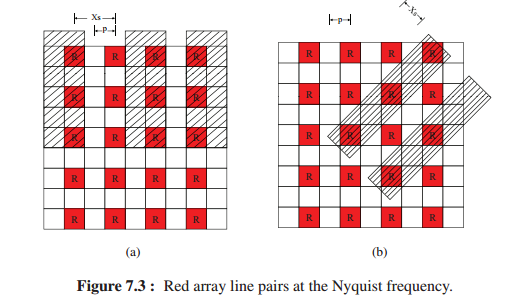 图 7.3 奈奎斯特频率下红色阵列线对
结合图 7.3 (b),可推导出相邻红 / 蓝像素的对角线方向间距:
式7.9
对角线方向红、蓝通道奈奎斯特频率:
式7.10
由此可见,对角线方向奈奎斯特频率比水平、垂直方向高出\(\sqrt{2}\)倍。
对于绿色通道,其水平、垂直方向像素间距等同于单色传感器原生像素间距(见图 7.4),因此绿色通道水平、垂直奈奎斯特频率和单色像素阵列一致:
式7.11
而绿色通道对角线方向奈奎斯特频率则和红、蓝通道一致,即公式 (7.10)。
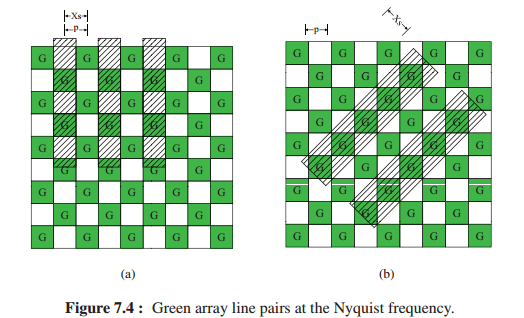 图 7.4 奈奎斯特频率下绿色阵列线对
通过以上分析不难得出:相比绿色通道,红、蓝通道更容易出现混叠失真。即便系统搭载光学抗混叠滤波器,彩色插值的信号重建过程依然会引入混叠伪影。
彩色插值算法设计必须兼顾传感器带来的各类伪影,以及图像处理链路中其他模块之间的相互影响,文献 3 对此做了详尽分析。去马赛克算法需要输出高质量图像,避免产生各类典型伪影;这类伪影会被锐化模块进一步放大,造成图像画质严重劣化。与此同时,去马赛克算法还不能因为降噪模块残留噪声、绿色失衡效应,生成虚假边缘。绿色失衡出现在 GR、GB 像素位置,该现象主要由光电串扰引发 。