一、启动海龟模拟器
1、打开终端:Ctrl+alt+T,打开新终端。
2、启动命令:ros2 run turtlesim turtlesim_node
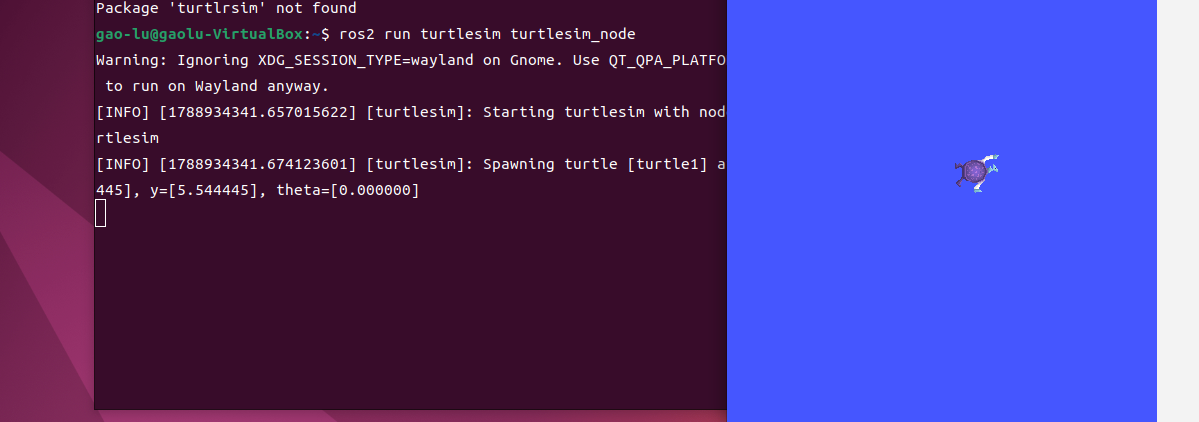 启动成功界面。
二、使用键盘控制小海龟
1.打开新终端Ctrl+alt+T
2、输入命令:run turtlesim turtle_teleop_key
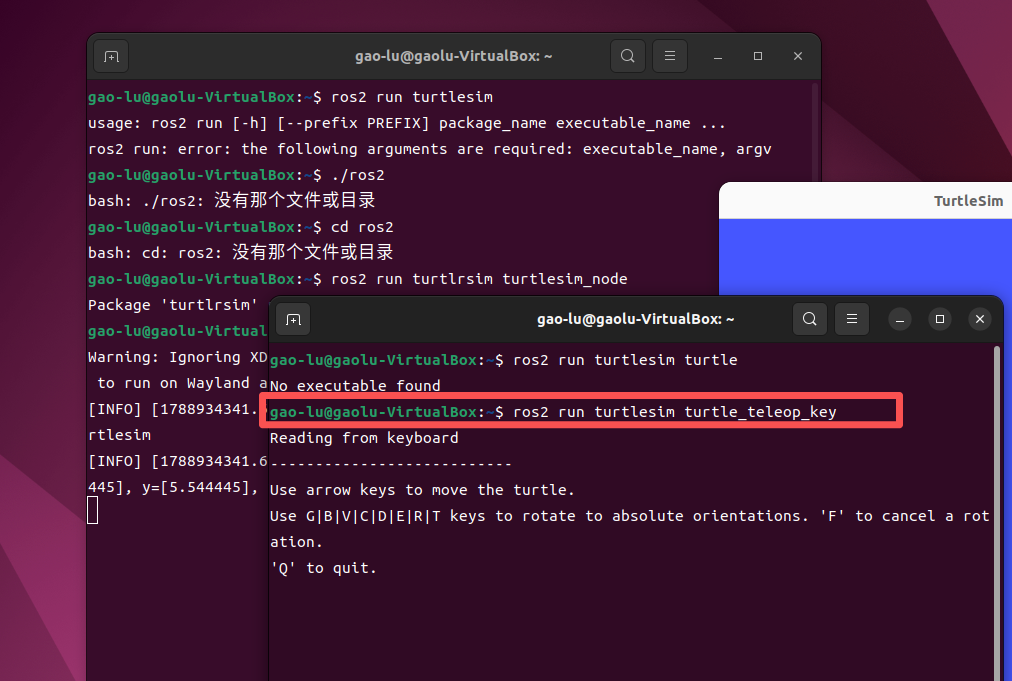
3、注意:在用键盘控制我们turtlesim窗口里的小海龟时(海龟模拟器窗口),需要将光标停留在使用"run turtlesim turtle_teleop_key"命令的终端窗口,然后对应按键盘方向键,小海龟才会动(光标如果在小海龟模拟器窗口,键盘是无法控制小海龟的)。
原理:turtlesim是一个程序,键盘遥控节点也是一个程序,遥控节点程序通过ros2提供的一个通讯方式,向海龟模拟器程序发送一个控制指令。
三、小海龟例子的分析
为什么我们在键盘控制窗口通过按键就可以实现对海龟模拟器窗口的控制呢?
1、打开新终端Ctrl+alt+T,输入rqt
2、工具栏选择(在弹出窗口选择)
Plugins/Introspection/Node Graph
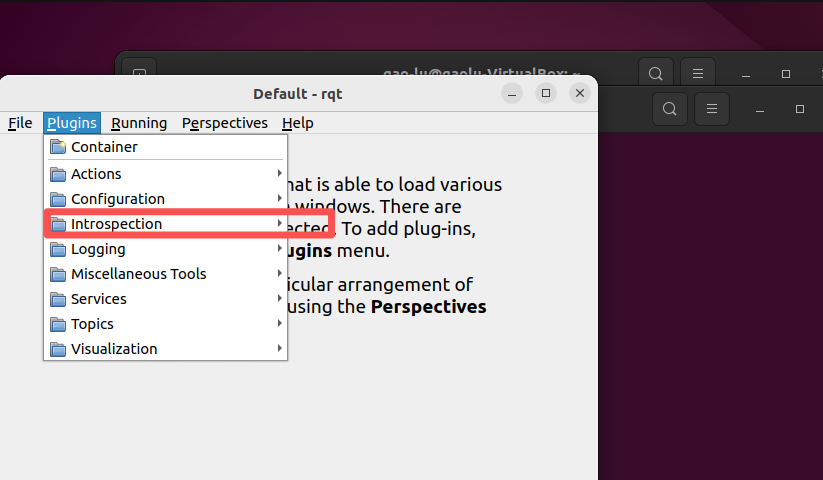
3、单击左上角的刷新按钮,获取当前系统最新的节点关系。
鼠标中建放大流程图,可以看到我们的节点信息,总共两个节点:/turtlesim、/teleop_turtle
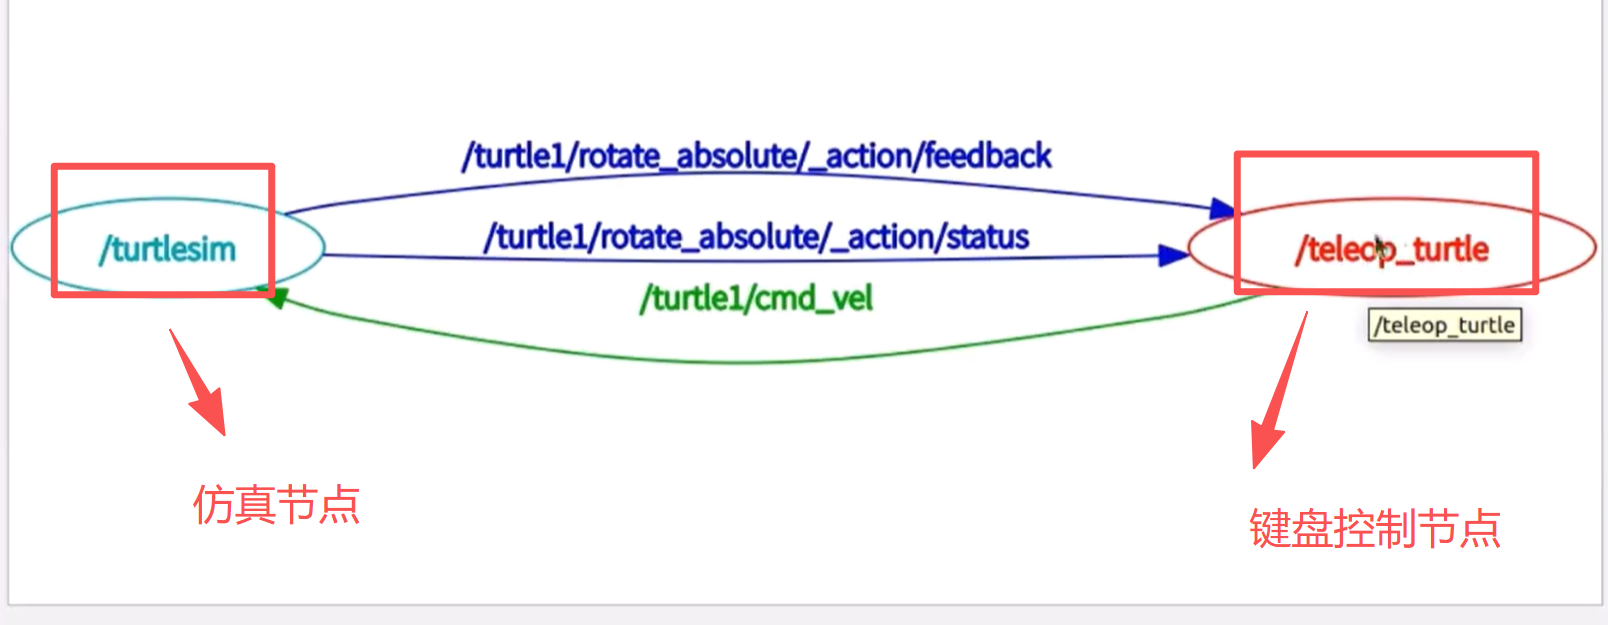
teleop_turtle节点向turtlesim节点t提供了一个数据,发送了一个"cmd_vel"数据,这个是ros通讯机制里的一个话题,发送了控制的命令。