PID算法
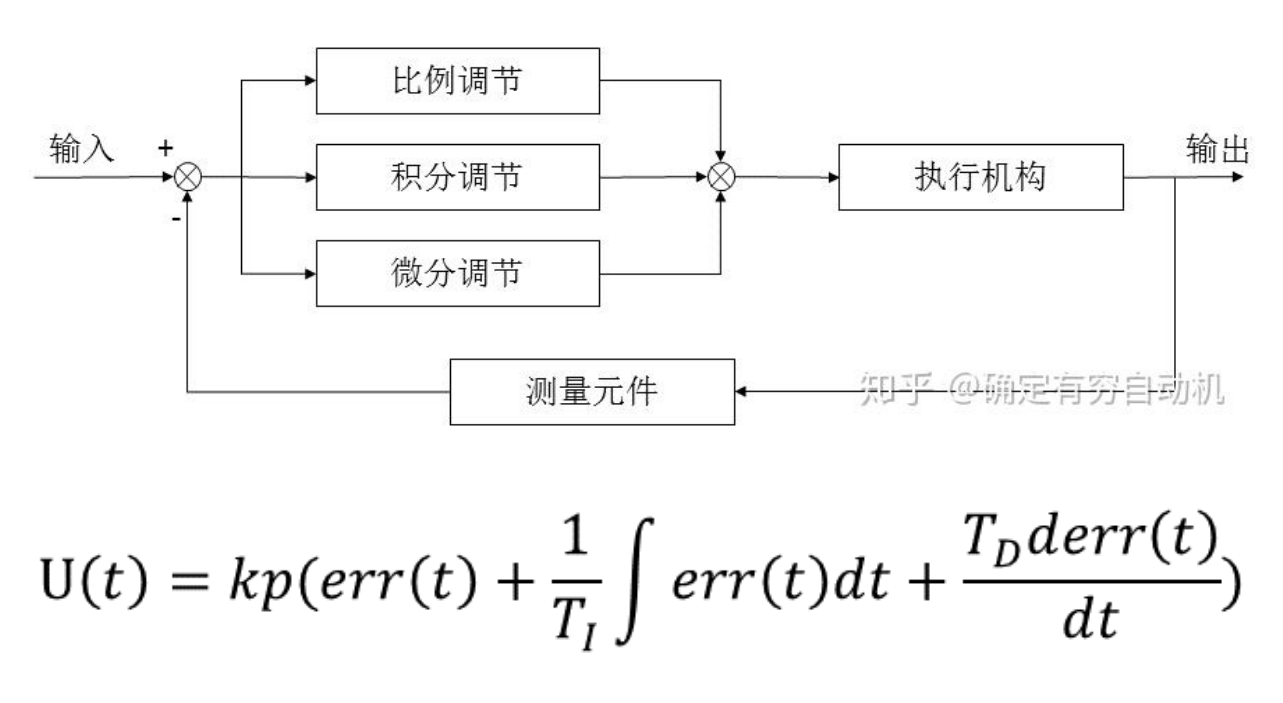
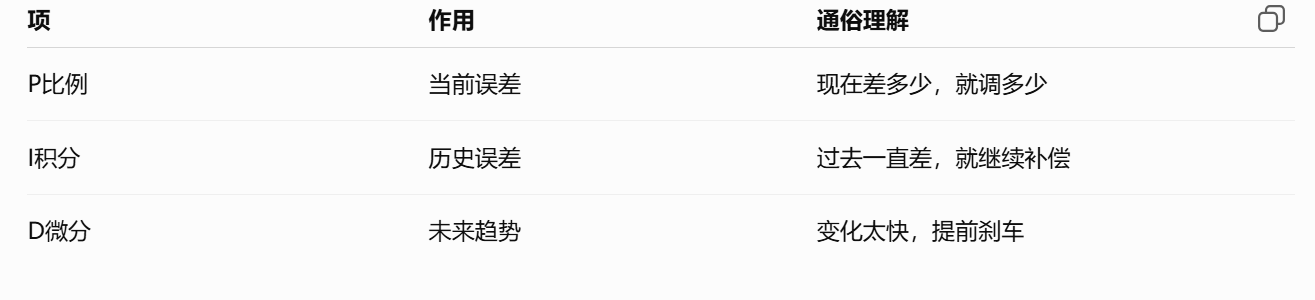
自己总结: 通过不断 比较目标点和实际点误差 从而调整 P I D的变量输入
AI总结: PID算法是一种闭环控制算法,通过不断比较目标值和反馈值之间的误差,根据误差的比例、积分和微分关系计算控制输出,使系统快速、稳定、准确地达到目标状态。
cpp
通常 PID 算法内部的 类型结构
typedef struct
{
    float Kp;
    float Ki;
    float Kd;

    float Target;   //目标值
    float Actual;   //实际值

    float Error0;
    float Error1;

    float Integral;

    float Output;

}PID_t;


通过不断的比较 当前点位和目标点位的误差,从而调整下一次的 P I D 输入
while(1)
    {

        speed =
        Encoder_GetSpeed();


        pwm =
        PID_Calculate(
             &motor_pid,
             1000,
             speed
        );


        Motor_PWM_Set(pwm);


    }
具体到伺服电机领域: