ROS教程17:Navigation / move_base------从定位、Costmap、Planner 到 cmd_vel
摘要:把 AMCL、TF、里程计和激光观测接入 move_base,理解 global/local costmap、Navfn、DWA 与 cmd_vel 的真实数据依赖,并完成阶段 C 的 AGV 导航闭环。
文章目录
- [ROS教程17:Navigation / move_base------从定位、Costmap、Planner 到 cmd_vel](#ROS教程17:Navigation / move_base——从定位、Costmap、Planner 到 cmd_vel)
-
- [1. move_base 是什么:它不是一种规划算法](#1. move_base 是什么:它不是一种规划算法)
-
- [什么时候使用 move_base](#什么时候使用 move_base)
- [2. 为什么 planner 不能直接拿 `/map` 和 `/scan` 算 `/cmd_vel`](#2. 为什么 planner 不能直接拿
/map和/scan算/cmd_vel) - [3. Costmap 是什么:不是另一张 SLAM 地图](#3. Costmap 是什么:不是另一张 SLAM 地图)
- [4. Layered Costmap:StaticLayer、ObstacleLayer、InflationLayer 各干什么](#4. Layered Costmap:StaticLayer、ObstacleLayer、InflationLayer 各干什么)
-
- [4.1 StaticLayer:把已有地图变成导航基础环境](#4.1 StaticLayer:把已有地图变成导航基础环境)
- [4.2 ObstacleLayer:把实时传感器观测变成障碍物](#4.2 ObstacleLayer:把实时传感器观测变成障碍物)
- [4.3 obstacle_range 与 raytrace_range 分别控制什么](#4.3 obstacle_range 与 raytrace_range 分别控制什么)
- [4.4 InflationLayer:为什么障碍物周围还有一圈代价](#4.4 InflationLayer:为什么障碍物周围还有一圈代价)
- [5. footprint 是什么:planner 不能把 AGV 当作一个点](#5. footprint 是什么:planner 不能把 AGV 当作一个点)
- [6. 为什么有 global costmap 和 local costmap 两套](#6. 为什么有 global costmap 和 local costmap 两套)
-
- [6.1 Global Costmap:回答"整张地图上应该往哪走"](#6.1 Global Costmap:回答“整张地图上应该往哪走”)
- [6.2 Local Costmap:回答"眼前这几米应该怎么走"](#6.2 Local Costmap:回答“眼前这几米应该怎么走”)
- [7. Global Planner 是什么:先决定"走哪条路"](#7. Global Planner 是什么:先决定“走哪条路”)
-
- [7.1 Navfn 的原理需要理解到什么程度](#7.1 Navfn 的原理需要理解到什么程度)
- [7.2 什么时候 global planner 会重新规划](#7.2 什么时候 global planner 会重新规划)
- [8. Local Planner 是什么:决定"下一小段怎么运动"](#8. Local Planner 是什么:决定“下一小段怎么运动”)
-
- [8.1 为什么 DWA 需要当前速度](#8.1 为什么 DWA 需要当前速度)
- [8.2 为什么这里必须把 odom_topic 指到 `/odometry/filtered`](#8.2 为什么这里必须把 odom_topic 指到
/odometry/filtered) - [8.3 差速底盘为什么把 y 速度锁为 0](#8.3 差速底盘为什么把 y 速度锁为 0)
- [9. `/cmd_vel` 到底是什么,以及为什么导航闭环还没有在这里结束](#9.
/cmd_vel到底是什么,以及为什么导航闭环还没有在这里结束) - [10. LaserScan、PointCloud2、Range 在 costmap 中分别怎样使用](#10. LaserScan、PointCloud2、Range 在 costmap 中分别怎样使用)
-
- [10.1 LaserScan](#10.1 LaserScan)
- [10.2 PointCloud2](#10.2 PointCloud2)
- [10.3 Range](#10.3 Range)
- [11. 实现 ros1_navigation_lab](#11. 实现 ros1_navigation_lab)
- [12. 导航实验为什么故意让 `/map` 和真实环境有一点不同](#12. 导航实验为什么故意让
/map和真实环境有一点不同) - [13. 启动前先补齐 Navigation 依赖](#13. 启动前先补齐 Navigation 依赖)
- [14. 构建第 17 章 package](#14. 构建第 17 章 package)
- [15. 一次启动完整 Navigation 链](#15. 一次启动完整 Navigation 链)
- [16. 第一轮观察:先确认输入齐全,再发导航目标](#16. 第一轮观察:先确认输入齐全,再发导航目标)
- [17. 在 RViz 里分别看四类信息](#17. 在 RViz 里分别看四类信息)
-
- [17.1 Static Map](#17.1 Static Map)
- [17.2 Global Costmap](#17.2 Global Costmap)
- [17.3 Local Costmap](#17.3 Local Costmap)
- [17.4 Global Plan 与 Local Plan](#17.4 Global Plan 与 Local Plan)
- [18. 发一个真正的导航目标](#18. 发一个真正的导航目标)
- [19. 为什么一个上游错误会表现成"导航算法不正常"](#19. 为什么一个上游错误会表现成“导航算法不正常”)
-
- [19.1 `map -> odom` 错:全局位置整体错位](#19.1
map -> odom错:全局位置整体错位) - [19.2 `odom -> base_link` 抖动:局部控制直接受影响](#19.2
odom -> base_link抖动:局部控制直接受影响) - [19.3 `laser_link` TF 错:障碍物被投影到错误位置](#19.3
laser_linkTF 错:障碍物被投影到错误位置) - [19.4 timestamp / TF 不匹配:有 Topic 不等于 costmap 真正使用了数据](#19.4 timestamp / TF 不匹配:有 Topic 不等于 costmap 真正使用了数据)
- [19.5 footprint 错:软件认为能过,真实车却过不去](#19.5 footprint 错:软件认为能过,真实车却过不去)
- [19.6 `/cmd_vel` 正常但车走错:继续向下追 Driver](#19.6
/cmd_vel正常但车走错:继续向下追 Driver)
- [19.1 `map -> odom` 错:全局位置整体错位](#19.1
- [20. 一张表把阶段 C 的排障入口固定下来](#20. 一张表把阶段 C 的排障入口固定下来)
- [21. global/local costmap 与 planner 的使用场景怎样选择](#21. global/local costmap 与 planner 的使用场景怎样选择)
- [22. 阶段 C 到这里形成了什么完整能力](#22. 阶段 C 到这里形成了什么完整能力)
第 13~16 章已经分别建立了移动机器人导航上游最关键的几条数据链:
text
第 13 章:TF / tf2
map -> odom -> base_link -> sensor

第 14 章:URDF + robot_state_publisher
base_link -> laser_link / imu_link / wheel_link

第 15 章:robot_localization
/odom/raw + /imu/data_raw
        -> /odometry/filtered
        -> odom -> base_link

第 16 章:AMCL
/map + /scan + odom + TF
        -> map -> odom
到这里,机器人已经能够回答:
text
我在地图哪里?
我现在怎么运动?
周围哪里有障碍物?
但还没有回答最后一个问题:
text
给定一个目标点,我应该怎样安全地走过去?第 17 章把这些上游结果接入 ROS1 Navigation Stack。核心链路是:
text
localization
    -> costmap
    -> global planner
    -> local planner
    -> /cmd_vel
先从完整数据依赖看这一章真正连接了哪些上游和下游模块:
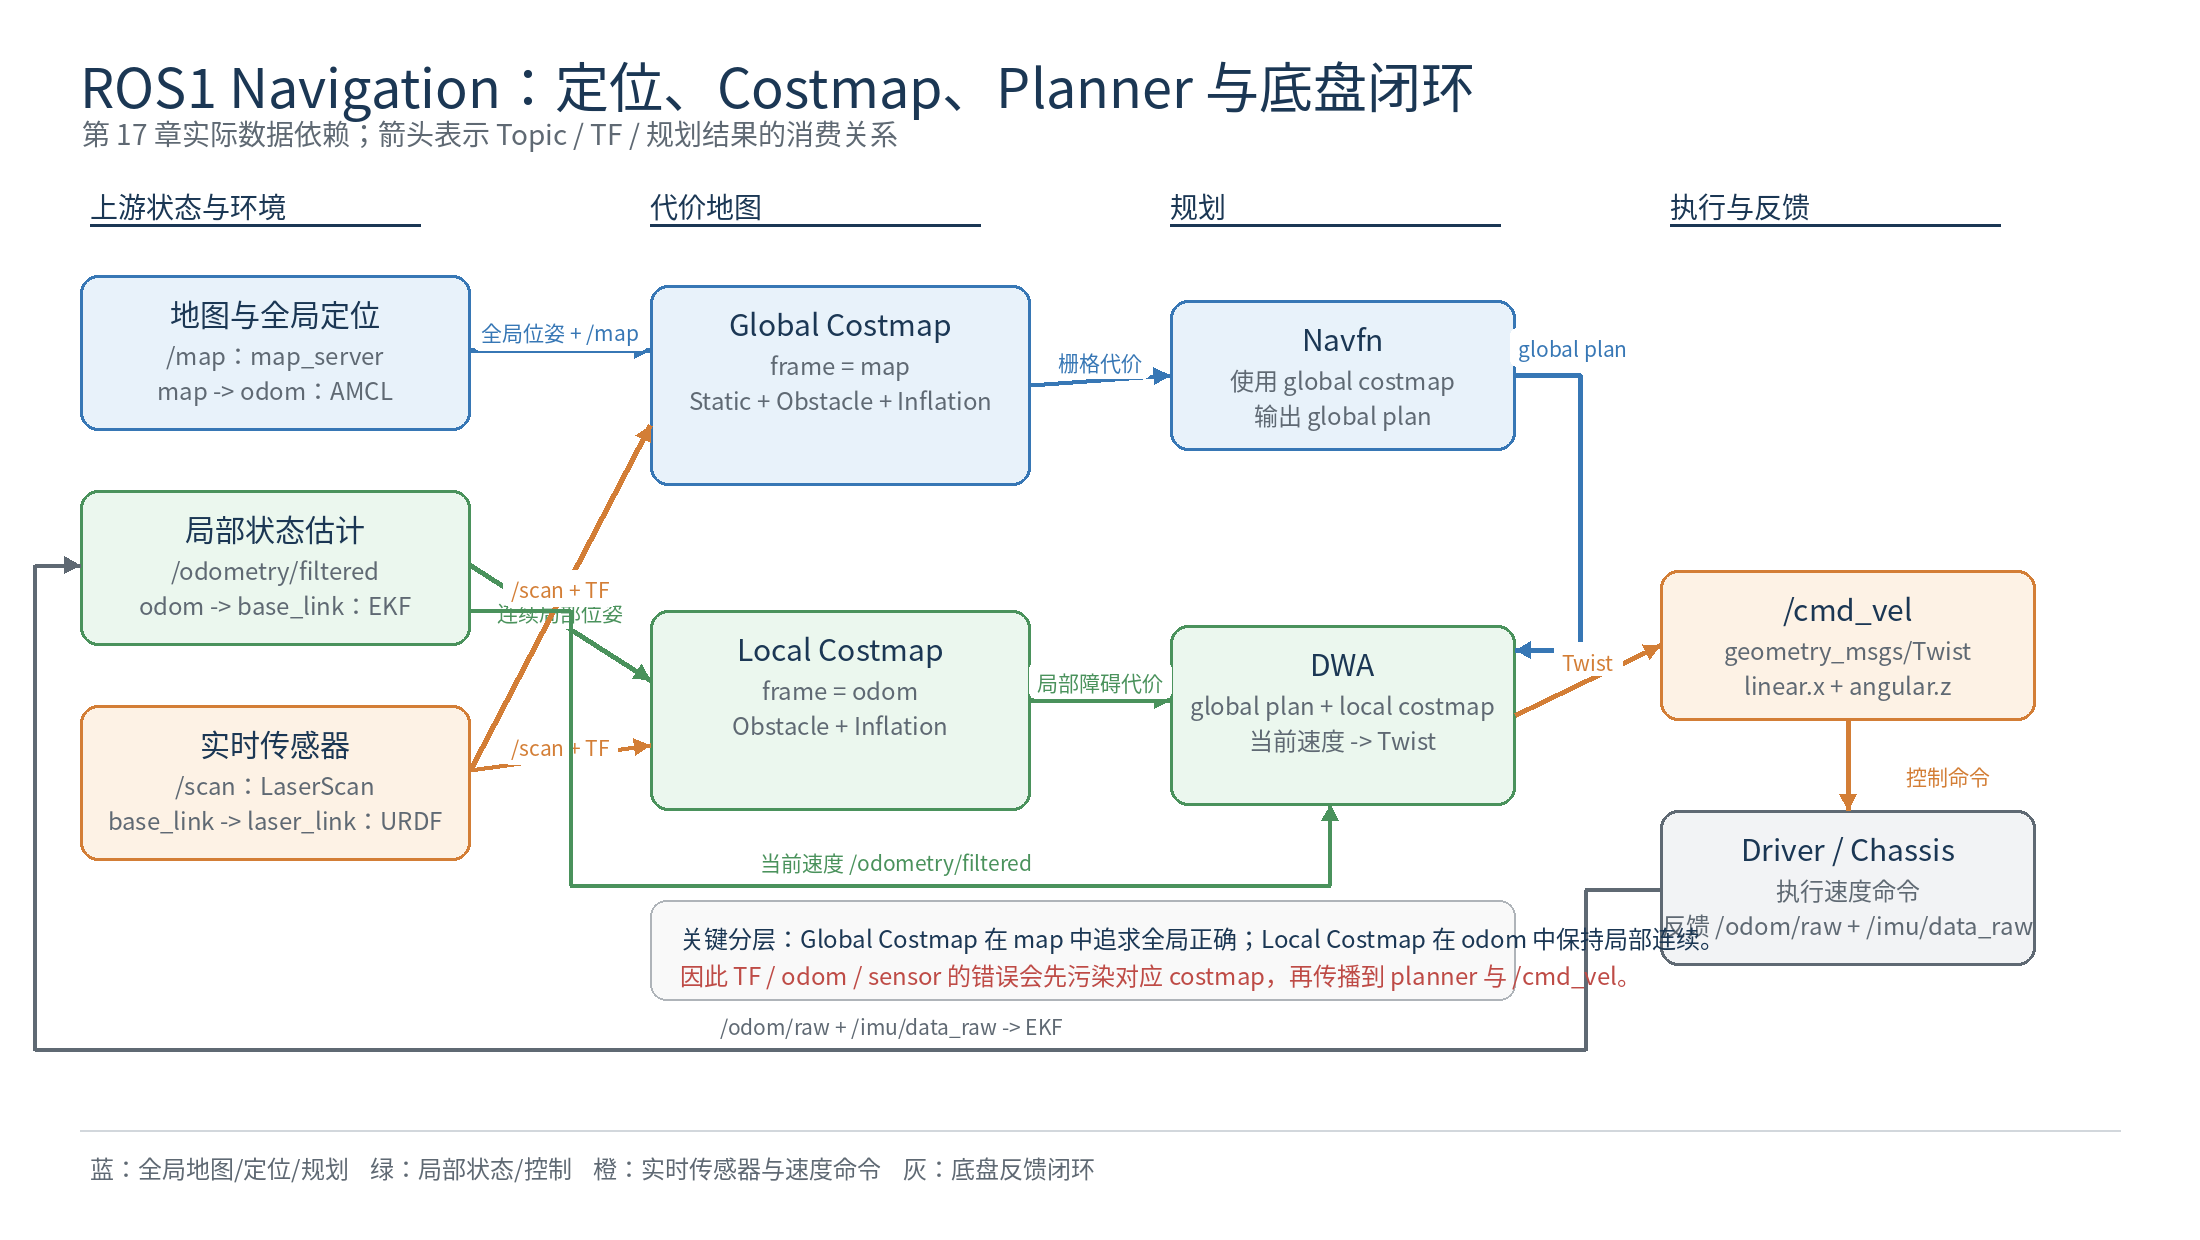
图中最重要的不是模块数量,而是两条不同职责的链:global costmap 在 map 中承接全局定位结果,local costmap 在 odom 中承接连续局部运动;两者最终都影响 DWA 输出的 /cmd_vel,底盘反馈又重新进入状态估计。
本章不会回到"怎样写激光雷达 Driver",也不会推导 Dijkstra、DWA 的完整数学证明。重点是理解每一个组件是什么、解决什么问题、基本原理、输入输出、怎样配置、什么场景使用,以及上游数据错误怎样沿导航链传播。
配套 package:
text
/workspace/ros_ws/src/ros1_navigation_lab本章完成后,阶段 C 的 AGV 数据链路与 Navigation 到此结束。
1. move_base 是什么:它不是一种规划算法
第一次接触 ROS1 Navigation 时,很容易把 move_base 理解成"路径规划算法"。实际上它更接近一个导航编排器。
move_base 自己负责把以下组件组织在一起:
text
导航目标
  |
  v
全局 Costmap ----> Global Planner
                     |
                     v
                  全局路径
                     |
                     v
局部 Costmap ----> Local Planner
                     |
                     v
                  /cmd_vel
它通过插件接口加载具体 planner,例如本章使用:
text
Global Planner:navfn/NavfnROS
Local Planner :dwa_local_planner/DWAPlannerROS
因此必须区分:
| 名称 | 本章中的职责 |
|---|---|
move_base |
管理导航目标、costmap、planner 和导航状态 |
NavfnROS |
根据全局 costmap 求一条从当前位置到目标点的路径 |
DWAPlannerROS |
根据局部环境和机器人当前运动状态计算下一条速度命令 |
/cmd_vel |
local planner 输出给底盘的期望速度,不是电机 PWM,也不是轮速反馈 |
官方 API 中,MoveBase 同时依赖 nav_core::BaseGlobalPlanner、nav_core::BaseLocalPlanner 和两套 costmap_2d::Costmap2DROS,正好说明 move_base 的角色是装配和调度这些模块,而不是把所有算法写死在一个类中。
参考:
什么时候使用 move_base
move_base 适合经典 ROS1 二维移动底盘导航:
text
二维或近似二维环境
+ 已有地图或可构造二维 costmap
+ 能提供机器人位姿
+ 能提供障碍物观测
+ 底盘接受 geometry_msgs/Twist
对于本系列的差速 AGV,这正是需要的接口形态。
2. 为什么 planner 不能直接拿 /map 和 /scan 算 /cmd_vel
如果只有静态 /map,系统只知道建图时环境是什么样:
text
/map
  -> 墙
  -> 固定设备
  -> 建图时已经存在的障碍
如果只看 /scan,系统又只能知道机器人此刻附近看到了什么:
text
/scan
  -> 当前附近墙体
  -> 临时箱子
  -> 新出现的托盘
  -> 人或其它移动物体的瞬时观测
同时,planner 还必须考虑机器人自身尺寸。如果只把机器人当成一个点,即使路径中心线没有撞墙,机器人两侧也可能已经发生碰撞。
因此 Navigation Stack 先把这些信息转换为统一的数据结构:
text
CostmapCostmap 是 planner 和真实世界之间的"风险表达层"。
3. Costmap 是什么:不是另一张 SLAM 地图
costmap_2d 可以理解为二维栅格代价地图。每个栅格不再只表达"占据 / 空闲",而是表达:
text
机器人经过这个位置的代价有多高?典型语义包括:
text
自由空间
    -> 可以经过

障碍物
    -> 不能经过

靠近障碍物的区域
    -> 可以计算,但代价逐渐升高

未知区域
    -> 是否允许进入由配置决定
这和第 16 章的 /map 有明显区别:
/map |
costmap |
|---|---|
nav_msgs/OccupancyGrid 静态环境表达 |
Navigation 内部使用的可更新代价格网 |
| 主要来自 SLAM / map_server | 可以由多层数据共同合成 |
| 不直接表达机器人安全余量 | 可以通过 footprint + InflationLayer 表达碰撞和安全距离 |
| 临时障碍通常不在保存地图中 | 可以实时接收激光或点云更新 |
Costmap2DROS 内部维护一个 master costmap,各个 layer 把自己的结果更新进去。官方接口也明确把它描述为 2D costmap 的 ROS wrapper,并通过 TF 把障碍物观测转换到 costmap 的参考坐标系。
参考:
4. Layered Costmap:StaticLayer、ObstacleLayer、InflationLayer 各干什么
本章 global costmap 使用三层:
yaml
plugins:
  - {name: static_layer, type: "costmap_2d::StaticLayer"}
  - {name: obstacle_layer, type: "costmap_2d::ObstacleLayer"}
  - {name: inflation_layer, type: "costmap_2d::InflationLayer"}
local costmap 使用:
yaml
plugins:
  - {name: obstacle_layer, type: "costmap_2d::ObstacleLayer"}
  - {name: inflation_layer, type: "costmap_2d::InflationLayer"}
这三个 layer 的含义不能只记名字。
4.1 StaticLayer:把已有地图变成导航基础环境
StaticLayer 读取地图中的静态占据信息。
本章配置:
yaml
static_layer:
  enabled: true
  map_topic: /map
  subscribe_to_updates: false
  track_unknown_space: true
数据关系是:
text
map_server
   |
   v
 /map
   |
   v
StaticLayer
   |
   v
global costmap
它解决的问题是:
全局规划不能每次只靠传感器重新观察整栋建筑,应该先利用已有地图中的固定墙体和结构。
适合:
text
墙体
固定货架
房间边界
建图阶段已经确认的静态结构
不适合单独承担:
text
刚放到通道中的托盘
临时纸箱
移动人员
建图以后新增的设备
这些变化必须由实时传感器层补充。
4.2 ObstacleLayer:把实时传感器观测变成障碍物
本章真正把第 16 章 /scan 接进导航的是 ObstacleLayer:
yaml
obstacle_layer:
  observation_sources: laser_scan_sensor

  laser_scan_sensor:
    sensor_frame: laser_link
    data_type: LaserScan
    topic: /scan
    marking: true
    clearing: true
marking 的含义可以先理解为:
text
传感器看到这里有障碍
    -> 把对应 costmap cell 标记为障碍
clearing 则是另一半:
text
从传感器原点沿测量射线向外 raytrace
    -> 射线穿过的可见空间可以被清除
为什么需要 clearing?
假设一个纸箱之前位于机器人前方:
text
机器人 ----> [纸箱]ObstacleLayer 把它标成障碍。
纸箱被移走后,如果系统只会 marking 而不会 clearing,旧障碍就可能一直留在 costmap 中。射线清除机制让"现在已经能看穿的空间"重新变成可通行区域。
本章激光仿真在没有命中障碍时使用 Inf,所以配置:
yaml
inf_is_valid: true允许 ObstacleLayer 把这类读数按有效的"看到最大距离仍没有障碍"处理,用于 clearing。
ROS1 Noetic 的 ObstacleLayer 源码中同时提供 laserScanCallback()、laserScanValidInfCallback() 和 pointCloud2Callback(),说明 LaserScan 与 PointCloud2 都可以成为这一层的观测源。
参考:
4.3 obstacle_range 与 raytrace_range 分别控制什么
本章配置:
yaml
obstacle_range: 4.5
raytrace_range: 6.0
可以理解成:
text
obstacle_range
    -> 多远以内的命中点允许用于"标记障碍"

raytrace_range
    -> 多远以内的射线允许用于"清除自由空间"
二者不是激光雷达自身 range_max 的替代品。
LaserScan.range_max 是传感器消息的数据契约;obstacle_range / raytrace_range 是 costmap 决定如何使用这份数据的策略参数。
4.4 InflationLayer:为什么障碍物周围还有一圈代价
如果 costmap 只把墙本身标成不可通行:
text
自由 自由 自由 障碍 自由 自由planner 很可能给出一条几乎贴着墙走的路径。
真实机器人有宽度,而且定位、控制和传感器都存在误差,所以通常需要让障碍附近的格子逐渐变"贵":
text
低代价 -> 中代价 -> 高代价 -> 障碍 -> 高代价 -> 中代价这就是 InflationLayer 的作用。
本章:
yaml
inflation_radius: 0.55
cost_scaling_factor: 3.0
inflation_radius 决定障碍影响向外延伸多远;cost_scaling_factor 影响代价随距离衰减的速度。
重要的是:
InflationLayer 不是简单把墙"物理加粗 0.55 m",而是在障碍周围生成一圈距离相关的代价梯度,planner 再根据这些代价选择更安全的路线。
适合用于:
text
希望机器人与墙、货架、设备保持一定余量
避免全局路径长期贴边
让局部轨迹评分对障碍距离敏感
如果 inflation 太大,窄通道会看起来完全不可走;如果太小,规划结果可能离障碍过近。因此它必须结合真实 footprint、通道宽度和定位误差调整。
5. footprint 是什么:planner 不能把 AGV 当作一个点
本章机器人主体约 0.60 m 长,轮组外廓宽度略大于 0.44 m 车体,因此配置一个覆盖整车外廓的矩形:
yaml
footprint:
  - [ 0.30,  0.28]
  - [ 0.30, -0.28]
  - [-0.30, -0.28]
  - [-0.30,  0.28]

footprint_padding: 0.02
这些点都位于 base_link 坐标系。
作用是告诉 costmap / local planner:
text
机器人不是一个数学点
而是这个多边形区域都会占用空间
实际 AGV 常见来源包括:
text
URDF / CAD 外形
底盘保险杠边界
伸出的轮子、叉臂或传感器支架
需要额外保留的碰撞安全余量
footprint 配得过小,会出现"路径看起来没碰撞,但真实车体会刮到障碍物";配得过大,则可能把本来能通过的走廊判定成不可通行。
6. 为什么有 global costmap 和 local costmap 两套
这是 ROS1 Navigation 最关键的设计之一。
本章配置:
text
global costmap:global_frame = map
local costmap :global_frame = odom
6.1 Global Costmap:回答"整张地图上应该往哪走"
全局 costmap 使用:
yaml
global_frame: map
rolling_window: false
因为全局 planner 需要在整张地图上规划路径,所以它需要稳定的全局参考:
text
map机器人在 global costmap 中的位置来自 TF:
text
map
  -> odom          AMCL
  -> base_link     robot_localization
因此:
text
AMCL 定位错误
    -> map -> odom 错误
    -> global costmap 认为机器人起点错误
    -> global planner 的起点随之错误
6.2 Local Costmap:回答"眼前这几米应该怎么走"
本章 local costmap:
yaml
global_frame: odom
rolling_window: true
width: 4.0
height: 4.0
这意味着它不是固定覆盖整张地图,而是保持一个随机器人移动的局部窗口。
为什么使用 odom,而不是 map?
第 16 章已经建立:
text
map -> odom
允许因为全局定位修正而变化

odom -> base_link
应该保持局部连续
局部控制器每秒会计算很多次速度命令。如果局部运动参考本身不断因为全局定位修正发生跳动,速度控制就会非常难稳定。
所以经典分层是:
text
全局规划关注 map 中的全局正确性
局部控制关注 odom 中的运动连续性
这就是第 16 章 map -> odom -> base_link 分层设计在 Navigation 中真正发挥作用的位置。
7. Global Planner 是什么:先决定"走哪条路"
本章使用:
yaml
base_global_planner: navfn/NavfnROS它的输入可以概括为:
text
机器人当前全局位姿
+ 导航目标位姿
+ global costmap
输出是:
text
从起点到终点的一串 PoseStamped也就是一条全局路径。
在本章 RViz 中观察:
text
/move_base/NavfnROS/plan7.1 Navfn 的原理需要理解到什么程度
NavfnROS 是 nav_core::BaseGlobalPlanner 插件的一个实现。在 ROS1 Noetic 的实际 NavfnROS::makePlan() 路径中,它调用 calcNavFnDijkstra(true) 在栅格 costmap 上计算 navigation function;底层 NavFn 类同时保留 calcNavFnAstar() API,但本章配置的 navfn/NavfnROS 主路径使用 Dijkstra。
对工程使用而言,本章保留下面这个心智模型即可:
text
costmap 中每个格子都有代价
    -> 从目标/起点传播路径代价
    -> 避开不可通行区域和高代价区域
    -> 回溯得到一条全局路径
所以 global planner 关注的是:
text
整个环境中的拓扑和整体路线而不是直接决定此刻左右轮应该转多快。
参考:
7.2 什么时候 global planner 会重新规划
本章设置:
yaml
planner_frequency: 1.0意味着存在有效导航目标时,move_base 可以周期性重新进行全局规划。
这对实时障碍物进入 global costmap 很重要。例如:
text
/map 中原本没有托盘
       |
       v
/scan 看见临时托盘
       |
       v
global ObstacleLayer 标记障碍
       |
       v
下一次 global planning 使用更新后的 costmap
如果障碍只影响很局部、且局部 planner 可以绕开,全局路径未必每次都需要大幅变化;如果障碍切断原全局路线,就可能需要重新寻找另一条路径。
8. Local Planner 是什么:决定"下一小段怎么运动"
本章使用:
yaml
base_local_planner: dwa_local_planner/DWAPlannerROSLocal planner 的输入比 global planner 更接近真实控制:
text
当前机器人位姿
+ 当前速度
+ global plan
+ local costmap
+ 速度/加速度约束
它输出:
text
geometry_msgs/Twist最终由 move_base 发布到:
text
/cmd_vel8.1 为什么 DWA 需要当前速度
DWA 的全称是 Dynamic Window Approach。
它并不是在任意速度空间里随便选择一条命令,而是首先根据:
text
当前速度
+ 加速度限制
+ 控制周期
得到短时间内机器人实际上能够达到的一组候选速度。
然后对这些候选速度向前模拟轨迹。
可以粗略理解成:
text
候选 (vx1, wz1) -> 模拟 1.5 s -> 一条轨迹
候选 (vx2, wz2) -> 模拟 1.5 s -> 一条轨迹
候选 (vx3, wz3) -> 模拟 1.5 s -> 一条轨迹
...
再根据:
text
是否碰撞
离 global plan 多远
离目标多远
离障碍物多近
是否存在振荡等问题
对轨迹评分,最终选择一个可执行的速度命令。
官方接口 computeVelocityCommands() 的描述就是根据当前 position、orientation 和 velocity 计算发给底盘的速度命令。
参考:
8.2 为什么这里必须把 odom_topic 指到 /odometry/filtered
第 15 章的最终局部状态输出是:
text
/odometry/filtered所以本章明确配置:
yaml
DWAPlannerROS:
  odom_topic: /odometry/filtered
这样 DWA 获取的当前速度与本系列最终采用的 robot_localization 状态估计保持一致。
如果仍然使用一个与阶段 C 数据链无关的默认 /odom,就会出现:
text
TF 使用一套状态
local planner 的当前速度却使用另一套状态
这会让教程的数据 ownership 重新混乱。
8.3 差速底盘为什么把 y 速度锁为 0
本章配置:
yaml
max_vel_y: 0.0
min_vel_y: 0.0
vy_samples: 1
因为普通差速底盘不能像全向轮底盘一样直接横向平移。
候选控制主要是:
text
linear.x
angular.z
这也和第 12 章底盘 Driver 的 geometry_msgs/Twist 契约保持一致。
9. /cmd_vel 到底是什么,以及为什么导航闭环还没有在这里结束
/cmd_vel 表示机器人期望的车体速度命令,例如:
text
linear.x  = 0.25 m/s
angular.z = 0.30 rad/s
它不是:
text
左轮 PWM
右轮 PWM
CAN 报文
电机转速反馈
真正的底盘链路仍然是第 12 章建立的:
text
/cmd_vel
   |
   v
chassis_driver_node
   |
   +-> 差速逆运动学
   +-> 左右轮目标速度
   +-> 实际硬件协议 / 本教学仿真
同时 Driver 继续反馈:
text
/odom/raw
/imu/data_raw
再进入第 15 章:
text
robot_localization
    -> /odometry/filtered
    -> odom -> base_link
因此 Navigation 是一个闭环,而不是单向流水线:
text
planner
  -> /cmd_vel
  -> chassis
  -> odom / IMU
  -> localization
  -> costmap / planner
  -> 下一条 /cmd_vel
这也是实际 AGV 排障时不能只盯着 planner 的原因。
10. LaserScan、PointCloud2、Range 在 costmap 中分别怎样使用
第 16 章已经讲过 LaserScan 和 3D 多线雷达的数据模型,本章只讨论 Navigation 真正怎样消费它们。
10.1 LaserScan
本实验使用:
text
sensor_msgs/LaserScan
Topic: /scan
frame: laser_link
ObstacleLayer 会利用 TF 把扫描数据变换到 costmap 的 global_frame。
所以一帧 /scan 能被 costmap 正确使用至少依赖:
text
正确 header.frame_id
正确 header.stamp
对应时间点的 TF 可查询
有效 ranges[]
对于 global costmap,需要能找到:
text
map -> ... -> laser_link对于 local costmap,需要能找到:
text
odom -> ... -> laser_link10.2 PointCloud2
ObstacleLayer 也支持:
text
sensor_msgs/PointCloud2因此真实 AGV 如果把 3D LiDAR 经过地面分割、高度过滤或其它预处理后生成障碍点云,可以把相应 PointCloud2 作为 observation source。
典型使用场景:
text
3D LiDAR
  -> 点云过滤
  -> 保留机器人关心高度范围内的障碍点
  -> PointCloud2
  -> ObstacleLayer / VoxelLayer
本章不展开 PCL 和点云字段,那仍属于后面的感知阶段。
10.3 Range
sensor_msgs/Range 常用于超声波、红外等单束或锥形测距传感器。
它并不是本章 costmap_2d::ObstacleLayer 的 LaserScan / PointCloud2 输入类型。ROS1 生态中通常通过独立的 range_sensor_layer costmap plugin 把 Range 数据投影到代价地图。
适合的场景包括:
text
近距离盲区补偿
超声波防撞
低成本 IR / sonar 辅助
本实验不安装这一插件,因为当前成功路径已经由 360° LaserScan 闭环;把 Range plugin 加进主流程反而会混淆"标准 ObstacleLayer"和"额外导航层"的边界。
参考:
11. 实现 ros1_navigation_lab
本章新增:
text
ros_ws/src/ros1_navigation_lab/
├── CMakeLists.txt
├── package.xml
├── README.md
├── config/
│   ├── costmap_common.yaml
│   ├── dwa_local_planner.yaml
│   ├── global_costmap.yaml
│   ├── local_costmap.yaml
│   ├── move_base.yaml
│   ├── navigation_world.yaml
│   └── navfn.yaml
├── launch/
│   └── navigation.launch
└── rviz/
    └── navigation.rviz
本章没有新增自定义 C++/Python 导航算法。原因是学习目标不是重写 Navigation Stack,而是让第 13~16 章的输出真正接入 ROS1 已有导航组件,并能够沿 Topic / TF / costmap / planner 追踪数据。
12. 导航实验为什么故意让 /map 和真实环境有一点不同
第 16 章保存的 lab_map 仍然作为已有地图:
text
/map第 17 章的 navigation_world.yaml 在相同墙体基础上额外加入:
yaml
- [-0.75, -1.0, 0.75, -1.0]它表示一段建图以后才放进环境中的临时障碍。
因此:
text
StaticLayer
    -> 看不到这段临时障碍

ObstacleLayer
    -> /scan 能看到
如果从起点:
text
(0, 0)导航到:
text
(0, -2.2)静态地图中的直线路径并不知道中间多了一段障碍,但是实时 costmap 会把它标出来。
这正好回答一个实际 AGV 问题:
已经有地图了,为什么导航还必须持续读取激光雷达?
因为地图描述的是环境的持久结构,实时传感器负责补上地图建立以后发生的变化。
13. 启动前先补齐 Navigation 依赖
Dockerfile 新增:
text
ros-noetic-move-base
ros-noetic-navfn
ros-noetic-dwa-local-planner
Dockerfile 改动后,需要在 Host 重建镜像:
bash
cd /home/wdfk/share/ros1-docker
docker compose up -d --build
进入 Container:
bash
docker compose exec ros1-dev bash本系列没有在聊天环境中执行 Docker rebuild,因此这里是需要在实际开发机执行的步骤,不应把它写成已经验证通过。
14. 构建第 17 章 package
在 Container 中:
bash
cd /workspace/ros_ws
source /opt/ros/noetic/setup.bash
catkin build ros1_navigation_lab
source /workspace/ros_ws/devel/setup.bash
如果前面 workspace 已使用 --merge-devel,继续沿用原有 profile,不重新创建另一套 workspace。
确认 ROS 能找到 package:
bash
rospack find ros1_navigation_lab预期路径:
text
/workspace/ros_ws/src/ros1_navigation_lab15. 一次启动完整 Navigation 链
执行:
bash
roslaunch ros1_navigation_lab navigation.launch这个 launch 一次完成:
text
ros1_driver_lab
    -> /odom/raw + /imu/data_raw

robot_localization
    -> /odometry/filtered
    -> odom -> base_link

robot_state_publisher
    -> base_link -> laser_link

simple_laser_world
    -> /scan

map_server
    -> /map

AMCL
    -> map -> odom

move_base
    -> global/local costmap
    -> Navfn
    -> DWA
    -> /cmd_vel
注意 TF ownership 仍然保持:
| TF | Owner |
|---|---|
map -> odom |
AMCL |
odom -> base_link |
robot_localization |
base_link -> laser_link |
robot_state_publisher |
move_base 不应该抢着发布这些定位 TF;它是这些 TF 的消费者。
16. 第一轮观察:先确认输入齐全,再发导航目标
查看关键 Topic:
bash
rostopic list | grep -E 'map|scan|odom|cmd_vel|move_base|costmap|plan|particle'至少应能找到本章关键链路中的 Topic,例如:
text
/map
/scan
/odometry/filtered
/cmd_vel
/move_base/global_costmap/costmap
/move_base/local_costmap/costmap
/move_base/NavfnROS/plan
确认 TF:
bash
rosrun tf tf_echo map base_link再确认局部连续链:
bash
rosrun tf tf_echo odom base_link只有在定位与传感器链都成立以后,Navigation 的行为才有解释基础。
17. 在 RViz 里分别看四类信息
navigation.rviz 默认打开:
text
Static Map
Global Costmap
Local Costmap
LaserScan
RobotModel
TF
Global Plan
Local Plan
AMCL Particle Cloud
观察时不要把这些图层混成"都是地图"。
17.1 Static Map
来源:
text
/map回答:
text
已有地图认为环境长什么样?17.2 Global Costmap
来源:
text
StaticLayer + ObstacleLayer + InflationLayer回答:
text
从整张地图角度,目前哪里可以走、哪里代价高?这里应该能够看到临时障碍对 costmap 的影响,即使它不在静态 /map 中。
17.3 Local Costmap
它是 odom 下跟随机器人移动的滚动窗口。
回答:
text
机器人当前附近几米范围内,local planner 认为哪里安全?17.4 Global Plan 与 Local Plan
text
Global Plan
    -> 整体路线

Local Plan
    -> 当前控制周期附近实际选择的短期轨迹
不要把 local plan 理解成第二条独立全局路径。
18. 发一个真正的导航目标
最直观的方法是在 RViz 中使用:
text
2D Nav Goal可以把目标点选在起点下方,例如:
text
x = 0.0
y = -2.2
也可以直接发布:
bash
rostopic pub -1 /move_base_simple/goal geometry_msgs/PoseStamped \
  "{header: {frame_id: 'map'}, pose: {position: {x: 0.0, y: -2.2, z: 0.0}, orientation: {z: -0.7071068, w: 0.7071068}}}"
发目标以后同时观察:
bash
rostopic echo /cmd_vel以及:
bash
rostopic echo /odometry/filtered这时整个闭环第一次真正跑起来:
text
目标
 -> global plan
 -> DWA 选择局部轨迹
 -> /cmd_vel
 -> Driver
 -> odom
 -> EKF
 -> TF / 当前速度
 -> 下一次 local planning
19. 为什么一个上游错误会表现成"导航算法不正常"
Navigation 的很多异常,根因并不在 planner。
这一点是阶段 C 最重要的工程结论之一。
19.1 map -> odom 错:全局位置整体错位
如果 AMCL 定位错误:
text
AMCL 错
 -> map -> odom 错
 -> map 中 base_link 位姿错
 -> global costmap 机器人位置错
 -> global planner 起点错
 -> 路径可能从错误位置开始
表面现象可能是:
text
机器人在 RViz 地图里"飘到墙里"
全局路径起点不在机器人上
规划失败或路线明显不合理
这时继续调 path_distance_bias 没有意义,应该先回到定位链。
19.2 odom -> base_link 抖动:局部控制直接受影响
local costmap 和 DWA 依赖局部连续运动。
如果 EKF / odom 异常:
text
odom -> base_link 抖动
 -> local costmap 中机器人位姿抖动
 -> 当前速度估计不稳定
 -> DWA 候选速度窗口变化
 -> /cmd_vel 可能抖动、频繁转向或无法找到有效轨迹
所以"AMCL 很准"不能替代好的 odometry。
19.3 laser_link TF 错:障碍物被投影到错误位置
例如真实雷达位于机器人前方 0.25 m,但 TF 配置成 0.50 m:
text
/scan 本身数值正常
但 sensor -> base_link 几何关系错
结果:
text
ObstacleLayer 把障碍标到错误位置
 -> costmap 出现整体偏移
 -> planner 可能错误绕障或靠障碍过近
这类问题不能只通过 rostopic echo /scan 发现,因为消息本身可以完全合法。
19.4 timestamp / TF 不匹配:有 Topic 不等于 costmap 真正使用了数据
ObstacleLayer 使用 message filter 等机制等待对应时间的 TF。
如果:
text
/scan 在持续发布
但 header.stamp 对应的 TF 查不到
就可能出现:
text
Topic 明明有数据
costmap 却没有正确更新障碍物
因此传感器调试必须一起检查:
text
Topic
frame_id
stamp
TF availability
19.5 footprint 错:软件认为能过,真实车却过不去
如果 footprint 小于真实车体:
text
costmap / planner:可以通过
真实 AGV:轮子、车壳或货叉已经碰撞
如果 footprint 过大:
text
真实 AGV:明明能通过
planner:认为走廊被完全堵死
所以 footprint 是机械尺寸与 Navigation 之间非常直接的接口契约。
19.6 /cmd_vel 正常但车走错:继续向下追 Driver
如果:
text
/cmd_vel 看起来正确但真实车方向或速度不对,应继续沿第 12 章的数据链检查:
text
Twist
 -> 差速逆运动学
 -> 左右轮符号
 -> 单位
 -> gear ratio
 -> 硬件命令
不能因为命令来自 move_base 就把底盘错误归类成"导航算法问题"。
20. 一张表把阶段 C 的排障入口固定下来
| 现象 | 优先观察 | 首先怀疑的层 |
|---|---|---|
/scan 有数据但 costmap 没障碍物 |
frame_id、stamp、TF、ObstacleLayer source |
Sensor / TF / costmap 配置 |
| global plan 起点不在机器人位置 | map -> base_link |
AMCL / map -> odom |
| 全局路径合理但机器人局部抖动 | odom -> base_link、/odometry/filtered、local costmap |
Odom / EKF / local planner 输入 |
| 机器人总贴墙 | footprint、inflation、局部障碍物位置 | Robot geometry / costmap |
| 临时障碍完全不起作用 | /scan 与 obstacle layer |
Sensor -> costmap |
/cmd_vel 一直为空 |
move_base goal、global plan、local planner 是否找到合法轨迹 | Planner / costmap / TF |
/cmd_vel 正常但底盘方向错误 |
Driver 输入输出、左右轮符号、单位 | Driver / hardware |
| 地图里机器人整体错位 | /amcl_pose、map -> odom |
Localization |
这张表的用途不是背故障答案,而是确定排查顺序:
text
先验证上游数据契约
再看 costmap
再看 planner
最后看 /cmd_vel
不要从最终运动现象直接跳到 planner 参数。
21. global/local costmap 与 planner 的使用场景怎样选择
到这里可以把几个核心组件的"什么时候使用"压缩成下面这张表。
| 组件 | 主要问题 | 典型场景 |
|---|---|---|
| Global Costmap | 整个地图哪里可通行 | 跨房间、跨走廊、长距离导航 |
| Local Costmap | 当前附近哪里安全 | 实时避障、短时间轨迹控制 |
| StaticLayer | 已有地图中的固定结构 | 墙体、固定货架、房间结构 |
| ObstacleLayer | 当前传感器观测到的障碍 | 临时箱子、人员、建图后新增物体 |
| InflationLayer | 与障碍保持合理余量 | 避免贴墙、给定位和控制误差留空间 |
| Navfn | 生成地图级全局路径 | 二维栅格地图上的经典全局规划 |
| DWA | 计算短时间可执行速度 | 差速/移动底盘实时局部控制和避障 |
/cmd_vel |
把导航结果交给底盘 | 上层 Navigation 与底盘 Driver 的控制接口 |
任何一个模块都不是孤立的。比如 DWA 本身并不知道 LaserScan 消息格式,它看到的是已经由 local costmap 转换出的障碍代价;Navfn 也不直接订阅 AMCL pose,而是通过 costmap / TF 获得规划所需的机器人全局位置。
这就是"数据依赖"比背 Topic 名更重要的原因。
22. 阶段 C 到这里形成了什么完整能力
阶段 C 从第 13 章开始时,只有一个看起来很简单的问题:
text
移动机器人怎样知道自己在哪里并走到目标点?现在已经可以沿真实 ROS1 数据链回答:
text
URDF
 -> 定义机器人 link/joint 与传感器安装几何

Driver
 -> /odom/raw
 -> /imu/data_raw

robot_localization
 -> /odometry/filtered
 -> odom -> base_link

LiDAR
 -> /scan

AMCL
 -> 使用 /map + /scan + odom
 -> map -> odom

Costmap
 -> 把静态地图、实时障碍和机器人 footprint 合成导航代价

Global Planner
 -> 在 global costmap 上生成全局路径

Local Planner
 -> 在 local costmap 上结合当前速度生成可执行局部轨迹

move_base
 -> 发布 /cmd_vel

Driver
 -> 把 Twist 转成底盘执行量
因此阶段 C 最终形成的是一个闭环:
text
Sensor / Driver
      -> TF + State Estimation
      -> Localization
      -> Costmap
      -> Global / Local Planner
      -> /cmd_vel
      -> Driver / Chassis
      -> 新的运动与传感器数据
第 18 章不再单独拆"AGV 跨层故障定位"。原计划中的故障矩阵已经并入本章,因为只有看到 Navigation 真正消费这些数据以后,Topic -> TF -> localization -> costmap -> planner -> cmd_vel 的跨层故障传播才具有完整上下文。
后续阶段开始进入点云、相机等感知接口时,不再改变这里建立的基本原则:上游传感器输出首先要满足时间、frame 和数据契约,然后才有资格被定位、costmap、规划或感知算法正确消费。