最近在调试 MIPI 时,我又想到一个问:为什么 RK3588 和 RK3576 没有原 LVDS 接口了?
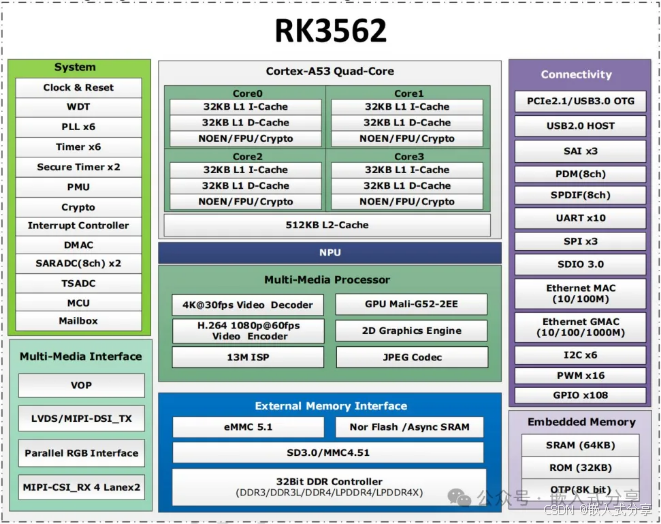
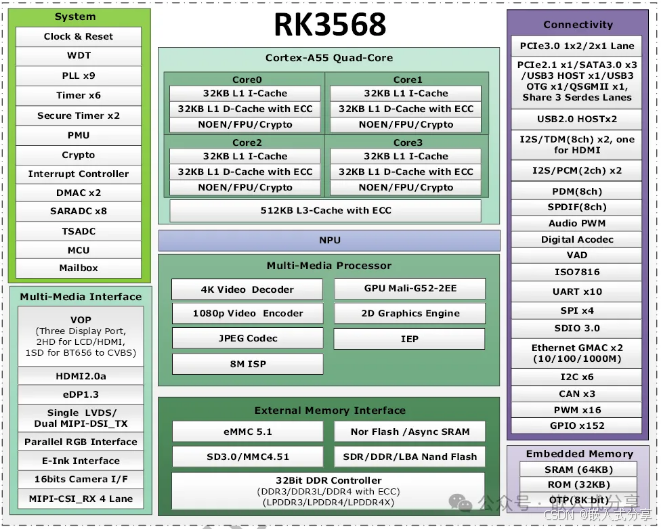
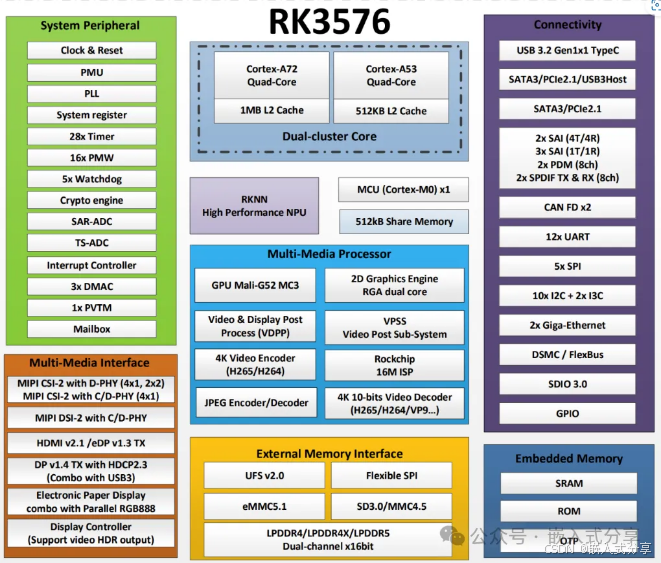
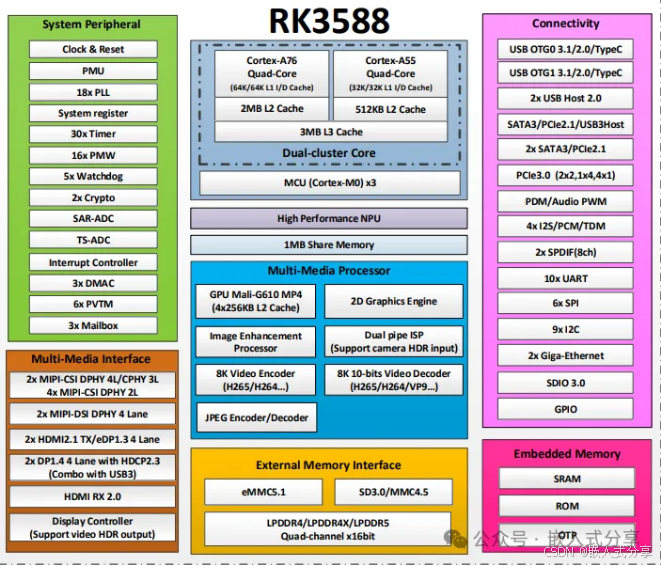
对比来看RK3562RK3568 等较早 Rockchip 芯片仍提供生 LVDS;更新、高能的 RK3576、RK3588,则把显示资源重点放在 HDMI、eDP 和 MIPI DSI 上。这是简单的"少一个接口",而是 SoC 产品定位显示接口演进共同作用的结果。
一、从资源框图看接口变化
RK3562、RK3568 的显示出资源中可以看到 LVDS。到了 RK3576、RK3588,原 LVDS 不再作独立显示接口出现,但 HDMI、eDP、MIPI 等主输出能力更强,能够覆盖更广的终场景。
二、为什么取消原生 LVDS?
- 产品定位决定资源取舍
RK3576/RK3588 面向高性能计算、AIoT、工业控制、边缘视觉应用,开者对 HDMI、eDP 和 MIPI 的需求明显高于 LVDS。芯片的管脚模拟电路、钟和证资有限,优先支持高频使用的接口更合理。
- LVDS 的新增市场正在收缩
在新目中,RGBHDMI、eDP、MIPI DSI 已经覆盖了大多数显连接LVDS 仍广泛存在于存量业屏、车载和部分体机中,但作为新 SoC 的生接口使用频率正在下降,逐渐成为相对小众的需。
- 外部转换可以盖长尾场景
对须连接 LVDS 屏项目,可以采 RGB 转 LVDS、MIPI DSI 转 LVDS 等桥接案。如 ICN6201、ZA7783 等器件能够完成相应的接口转换。这样既保留了对旧的兼容性避免把接口长集成在高性能 SoC 内。
外部转方案的工程意事项
选型时要核对输入输出接口、压域、像素钟、分辨率、色深、lane 数、同步时序以及面板供电和背光控制。转换片能否覆盖目标屏的时序范围,比接口名称相同"更要;同时还要关注 PCB 布线、EMI、启动时序和 Linux DRM/示驱动配置。
四、如何做显示接口选型?
如果是新设,优先根据屏幕供应链和品生命周期选择 HDMI、eDP 或 MIPI;果是已有 LVDS 屏的产品,则先评估桥接芯的本、货、温升和长维护,再决定采用外部转换还是更换板。口选择本质上是性能、成本、兼容性和生命期之间的平衡。
总结
RK3588/RK3576 取消原生 LVDS,心因是高性能 SoC 的目应用更偏向 HDMI/eDP/MIPI,同时 LVDS 的新市场被持续挤压。对于仍然存在的 LVDS 需求,RGB/MIPI 转 LVDS 等外部方案已经足够成熟因此没有必要在芯片内部为少数场景保留完整的原生接口。
判断一项技术的迭代方向,往往可以观察行业头部商的新产品通过跟踪 SoC 程、算力、外设接和 AI 加速能力上的变化,就能更观地理解接口的演进趋势。