摘要
本文针对山区洪涝灾害场景下无人机应急物资运输与通信保障的协同优化问题,建立了从"单点运输能力核算"到"异构机队协同调度"再到"通信中继联合保障"与"救援任务分区配置"的递进式数学模型体系,并设计了多类精确与启发式相结合的求解算法,给出了完整的运输、中继与资源配置方案。
针对问题一(单点往返运输能力与货箱组批),以等效航程插值模型刻画不同载荷下的航程折减,结合爬升附加能耗与返航安全能量余量约束,推导了三类机型在15个服务区的最大安全载荷;在此基础上建立以"架次数最少、能耗最小、作业时间最短"为目标的货箱组批多目标优化模型,设计广度优先的枚举剪枝算法求解。结果表明:在安全余量比为0.1时,全部80个货箱共需18架次,总能耗59.05 kWh,累计作业时间32682.53 s;其中S001---S003需2架次(C+B组合),S004---S008由C型单架完成,S009---S015由B型单架完成。灵敏度分析表明,安全余量比从0.10增至0.40时,各机型最大安全载荷整体下降,S008等远距离服务区载荷最先受限,总架次数由18架次增至25架次且部分服务区出现组批不可行。
针对问题二(异构无人机多点多架次运输调度),在问题一组批基础上允许一架次访问多个服务区并引入无人机实体、共享电池、充电周转与首批/期望时限约束,建立以加权延迟、全部任务完成时间(makespan)、运输能耗、架次数协同最优的四目标混合整数规划模型,采用"时段滚动压缩+弹性插入修复+加权目标择优"的两阶段启发式求解。所得方案共19架次(A型2架、B型8架、C型9架),makespan为9074 s,总能耗61.10 kWh,加权延迟22374 s·优先系数,全部30个首批货箱在截止时刻前送达,资源占用与充电周转均满足可行性检验。
针对问题三(通信约束下的运输与中继联合调度),基于通信链路参数和30 m DEM逐时刻计算运输无人机与固定网关G01的直连状态,识别出15个通信中断时段;进而建立中继无人机悬停选址---能源组件分配---服务时段排程的区间覆盖模型,设计"两阶段通道优选+时间最近帧合并"的聚簇启发式。在完全保留问题二运输时刻(零重排)的前提下,由R01、R02两架中继无人机执行3个中继架次,覆盖全部15个断链段,中继总能耗3.696 kWh,最晚返回时刻8850 s,联合任务完成时间仍为9074 s,实现了运输时刻与通信保障的并行协同而不牺牲运输目标。
针对问题四(救援任务分区与资源配置),以问题三联合方案为基础,依据"中继保障簇不可拆分"与"跨组资源不调配"约束,对15个服务区分别给出K=2与K=3两种分区:K=2分区均衡度0.0386,需求运输无人机A/B/C型各2/4/4架、共享电池2/7/5组、中继2架与能源组件2组,较现有库存存在B型机2架、B型电池3组、C型机2架、C型电池1组的缺口;K=3分区均衡度0.358,资源碎片化更明显,缺口进一步扩大(B机3架、B电4组、C机3架、C电2组)。比较表明K=2分区在组间均衡性、资源冗余与库存缺口上整体占优,K=3更适合精细化独立执行但需补充更多中载/重载资源。
本文模型体系层次清晰、口径统一(公共物理规则、单位与对象编号与附件完全一致),全部结果均通过严格可行性校验,可为山区洪涝救灾的无人机运输与通信协同组织提供可复现的决策支持。
关键词:无人机运输调度;通信中继;货箱组批;多目标优化;任务分区;复杂地形
1 问题重述
1.1 问题背景
山区洪涝灾害具有突发性强、影响范围分散、道路供电通信设施同时受损等特点。2026年7月,受台风"美莎克"影响,广西横州市镇龙乡发生严重洪涝,出现断路、断电、断网,全乡约8000人受困。救援期间,食品、饮用水和药品需依靠徒步或空中投送进入灾区,大型无人机承担电力抢修材料运输,临时通信设备与应急供电设备逐步恢复联络。该场景表明:应急物资运输与通信保障须在道路受阻、能源受限、信息不完整的条件下协同组织。
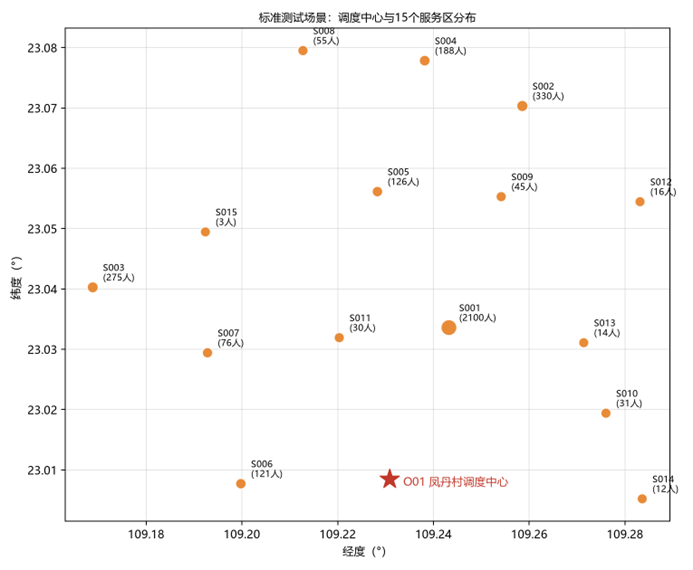
无人机受地面道路条件影响小,可作为应急运输的重要补充。在实际救援中,物资投送受载荷、水平飞行距离、爬升下降高度、沿线地形净空、能源储备、任务时限和设备周转等多因素影响;同时,运输无人机在爬升、巡航、下降及物资交接全程须保持指挥、遥测与交接确认链路。当固定通信设施受损或山体遮挡导致地面网关无法覆盖完整任务区间时,需要空中中继无人机在适当位置和时段提供临时通信保障。
1.2 问题重述
题目设置标准测试场景:1个临时调度中心O01、15个服务区S001---S015、80个不可拆货箱;三种运输无人机机型(A/B/C)共8架实体(A型4架、B型2架、C型2架)及配套共享电池组(A型6组、B型4组、C型4组);2架中继无人机R01、R02及其6组可更换能源组件;同时提供30 m DEM与无线链路参数。需要研究以下四个递进问题:
问题一:单点往返运输能力与货箱组批。每个架次O01→Si→O01直接往返且只服务一个服务区,同一服务区可由多个架次分批服务,不得跨区组批。要求:(1) 计算三种机型在不同服务区的最大安全载荷;(2) 在货箱不可拆分、满足载质量、装载体积与返航安全能量余量约束下确定各服务区货箱组批方案;(3) 综合考虑往返架次数、总运输能耗与累计作业时间进行优化并说明权衡关系;(4) 讨论返航安全余量变化对各机型最大安全载荷和组批结果的影响。
问题二:异构无人机多点多架次运输调度。不考虑通信保障,每架次可访问一个或多个服务区后返回O01。在货箱不可拆分、载质量体积、返航安全余量、无人机与共享电池数量、充电周转及物资时限约束下,联合确定货箱组批、服务区访问顺序、机型、执行无人机、共享电池与架次开始时刻。要求:(1) 综合考虑配送及时性、全部任务完成时间、运输能耗与架次数优化并说明权衡关系;(2) 给出运输路线、架次安排、逐箱送达时刻及资源使用情况并检验可行性。
问题三:通信约束下的运输与中继联合调度。运输无人机全程须保持连续通信,直连不可用时由中继无人机保障。在货箱时限、载荷能量、连续通信及资源可用性约束下,联合确定运输安排与中继悬停位置、飞行海拔、服务时段和能源组件分配。要求:(1) 综合考虑配送及时性、联合任务完成时间、运输与中继总能耗、两类无人机使用架次优化;(2) 给出联合调度方案并说明货箱交付、资源使用与通信保障情况。
问题四:救援任务分区与资源配置。以问题三方案为基础,将15个服务区分别划分为2个和3个任务组,每服务区必须且只能属于一组,保持问题三的货箱组批、访问顺序、运输中继安排及通信保障关系不变,同一架次涉及的多服务区须划入同一组;各组独立核算运输无人机、共享电池、中继无人机与能源组件需求。要求:(1) 分别给出K=2与K=3的分区及资源配置方案;(2) 从资源规模、冗余、组间均衡及与库存缺口等方面比较两种分区;(3) 分析超出库存的资源缺口及原因。
::: page-break
2 模型假设与符号说明
2.1 模型假设
- 灾区环境静态假设:任务期间地形、气象与需求不发生动态变化,DEM数据准确反映沿线地形。
- 航迹规则假设:任意两节点间按水平直线航段飞行,计划巡航海拔取航段所经DEM像元最高地面高程以上50 m;O01作业高度为地面海拔,服务区作业高度为地面海拔以上30 m,连续访问多区时每次投送后从30 m高度重新爬升。
- 能耗模型假设:航段运输能耗等于水平巡航能耗与爬升附加能耗之和,下降能耗效率取0;等效航程随载荷线性折减。
- 通信模型假设:通信链路按附录3规则计算,仅考虑单跳直连与一重中继(不允许中继间多跳);运输与中继均按双向链路判定。
- 资源周转假设:初始时刻所有电池/能源组件SOC为100%;任务结束后SOC不低于返航电量下限;再次投入前必须充满,采用两阶段等效充电模型。
- 时间口径假设:所有时间以0时刻(任务开始)为基准的秒数计,准备、装载、交接、建链等固定时间均按附件参数计入;同一资源任务占用与充电时段不重叠。
2.2 符号说明
| 符号 | 含义 | 单位 |
|---|---|---|
| t∈{A,B,C}t\in\{A,B,C\}t∈{A,B,C} | 运输无人机机型 | --- |
| www | 架次当前有效载荷 | kg |
| WtmaxW_t^{\max}Wtmax | 机型ttt最大载货质量 | kg |
| Rt0, RtFR_t^0,\;R_t^FRt0,RtF | 机型ttt空载、满载标准航程 | m |
| Rt(w)R_t(w)Rt(w) | 机型ttt携带载荷www时的等效航程 | m |
| vtcr,vtcl,vtdev_t^{cr},v_t^{cl},v_t^{de}vtcr,vtcl,vtde | 机型ttt巡航、爬升、下降速度 | m/s |
| hcl,hdeh^{cl},h^{de}hcl,hde | 航段爬升、下降高度 | m |
| ddd | 水平巡航距离 | m |
| EijrwE_{ij}^{rw}Eijrw | 航段(i,j)总运输能耗 | kWh |
| EtbatE_t^{bat}Etbat | 机型ttt单组电池可用能量 | kWh |
| ρt\rho_tρt | 机型ttt返航安全余量比例 | --- |
| ηtcl,ηtde\eta_t^{cl},\eta_t^{de}ηtcl,ηtde | 爬升、下降能耗效率 | --- |
| EsE_sEs | 运输架次sss总能耗 | kWh |
| CchC_{ch}Cch | 等效完全充电时间 | s |
| TchT_{ch}Tch | 从当前SOC充至100%所需时间 | s |
| fff | 载波频率 | MHz |
| dABd_{AB}dAB | 端点A、B三维直线距离 | km |
| LfsL_{fs}Lfs | 自由空间传播损耗 | dB |
| Lobs,δABL_{obs},\delta_{AB}Lobs,δAB | 地形遮挡附加损耗、遮挡指示 | dB, --- |
| Psens,MP_{sens},MPsens,M | 接收灵敏度、衰落裕量 | dBm, dB |
| Pt,Gt,Gr,LsysP_t,G_t,G_r,L_{sys}Pt,Gt,Gr,Lsys | 发射功率、发射/接收增益、系统损耗 | dBm, dBi, dB |
| LABthL_{AB}^{th}LABth | A、B之间双向链路门限 | dB |
| uAB(t)u_{AB}(t)uAB(t) | 双向链路可用性指示 | --- |
| MiM_iMi | 服务区iii所需最少架次数 | 架次 |
| σnorm\sigma_{norm}σnorm | 组间均衡度(归一化极差) | --- |
::: page-break
3 问题一:单点往返运输能力与货箱组批
3.1 问题分析
问题一在"不考虑实体无人机与共享电池调度"的前提下研究单服务区往返运输。核心任务有三层:第一,求解三类机型在不同服务区的最大安全载荷------其物理本质是在等效航程折减、爬升附加能耗与返航安全能量余量三重约束下反解可携带的最大货载;第二,在载荷、体积与安全余量约束下将各服务区货箱划分为若干"单架次批次"(多维装箱);第三,在最少架次基础上对能耗与作业时间做多目标权衡,并考察安全余量变化的敏感性。
由于各服务区独立(不允许跨区组批),问题天然可分解为15个独立子问题,每个子问题的决策变量是"本区货箱如何分组、每组由何种机型承运"。货箱质量3~14 kg、体积0.012~0.035 m³,而A/B/C型体积上限0.06/0.073/0.25 m³,故体积约束通常宽松,载质量与安全余量是主导约束。
3.2 最大安全载荷模型
3.2.1 等效航程与航段时间
根据题目规则,机型ttt携带载荷www时的等效航程按空载/满载标准航程线性插值:
Rt(w)=Rt0−wWtmax(Rt0−RtF)R_t(w) = R_t^0 - \frac{w}{W_t^{\max}}\left(R_t^0 - R_t^F\right)Rt(w)=Rt0−Wtmaxw(Rt0−RtF)
航段(i,j)的飞行时间由爬升、巡航、下降三阶段构成:
tij=hclvtcl+dijvtcr+hdevtdet_{ij} = \frac{h^{cl}}{v_t^{cl}} + \frac{d_{ij}}{v_t^{cr}} + \frac{h^{de}}{v_t^{de}}tij=vtclhcl+vtcrdij+vtdehde
其中dijd_{ij}dij为两节点水平直线距离,hcl,hdeh^{cl},h^{de}hcl,hde由节点位置、DEM与计划巡航海拔确定。
3.2.2 航段能耗与返航安全余量
航段运输能耗为水平巡航能耗与爬升附加能耗之和:
Eijrw=Eijcr+ηtcl⋅EijclE_{ij}^{rw} = E_{ij}^{cr} + \eta_t^{cl}\cdot E_{ij}^{cl}Eijrw=Eijcr+ηtcl⋅Eijcl
式中水平巡航能耗按等效航程线性折算(单位航程能耗=可用能量/等效航程),爬升附加能耗按爬升能耗效率放大。架次sss的返航安全余量约束为:
Es≤(1−ρt)Etbat,Es=∑(i,j)∈sEijrw(wij)E_s \le \left(1-\rho_t\right)E_t^{bat},\qquad E_s = \sum_{(i,j)\in s} E_{ij}^{rw}\left(w_{ij}\right)Es≤(1−ρt)Etbat,Es=(i,j)∈s∑Eijrw(wij)
其中wijw_{ij}wij为航段上的剩余载荷。令Es=Es去(w0)+Es返(wret)E_s = E_s^{去}(w_{0}) + E_s^{返}(w_{ret})Es=Es去(w0)+Es返(wret)(去程载荷w0w_0w0、返程载荷wret≤w0w_{ret}\le w_0wret≤w0),安全载荷即满足Es≤(1−ρt)EtbatE_s\le(1-\rho_t)E_t^{bat}Es≤(1−ρt)Etbat的最大w0w_0w0。
3.2.3 求解方法
对各机型×服务区组合,以二分法在0,Wtmax0,W_t\^{\\max}0,Wtmax内搜索满足返航安全余量约束的最大载荷:每次取候选载荷www,按其满载组批计算去返能耗,若Es>(1−ρt)EtbatE_s> (1-\rho_t)E_t^{bat}Es>(1−ρt)Etbat则缩小上界,否则放大下界,直至收敛到0.01 kg精度;同时以www方向上界为WtmaxW_t^{\max}Wtmax。由于能耗随载荷单调不减,二分法保证收敛到最大安全载荷。
3.3 货箱组批优化模型
3.3.1 多维装箱问题的数学描述
对服务区iii,设其货箱集合Ci\mathcal{C}_iCi,每箱ccc有质量mcm_cmc与体积vcv_cvc;备选机型集合T\mathcal{T}T。决策变量:分组方案Pi\mathcal{P}_iPi(将Ci\mathcal{C}iCi划分为若干批次ppp)与批次机型指派xp,t∈{0,1}x{p,t}\in\{0,1\}xp,t∈{0,1}。约束:
- 载质量:∑c∈pmc≤min(Wtmax, Wtsafe(i))\sum_{c\in p} m_c \le \min\left(W_t^{\max},\ W_t^{safe}(i)\right)∑c∈pmc≤min(Wtmax, Wtsafe(i)),Wtsafe(i)W_t^{safe}(i)Wtsafe(i)为该机型在服务区iii的最大安全载荷;
- 装载体积:∑c∈pvc≤Vtmax\sum_{c\in p} v_c \le V_t^{\max}∑c∈pvc≤Vtmax;
- 每箱一次且仅一次:∪p∈Pip=Ci\cup_{p\in\mathcal{P}_i} p = \mathcal{C}_i∪p∈Pip=Ci;
- 每批次恰好指派一种可行机型:∑txp,t=1\sum_t x_{p,t}=1∑txp,t=1,且仅当该机型满足载重/体积/安全余量时可行。
目标为最小化架次数,其次最小化总能耗与累计作业时间:
min (∣Pi∣, ∑pEp, ∑pTp)\min\ \left(|\mathcal{P}i|,\ \sum{p} E_p,\ \sum_{p} T_p\right)min (∣Pi∣, p∑Ep, p∑Tp)
3.3.2 原理说明:多维装箱问题(Multi-Dimensional Bin Packing)
货箱组批是典型的多维装箱问题(MDBPP)------将物品装入容量受限的"箱"(架次)中,且物品具有质量与体积两个维度。MDBPP是NP-hard问题。本题因单服务区货箱数最多8箱、机型仅3种,问题规模极小,宜用广度优先枚举+可行性剪枝精确求解:按箱数从多到少搜索所有合法分组(利用组合对称性剪枝),对每组尝试全部机型指派;当"架次数更少"的方案存在时,无需再评估更大架次方案------这一"字典序"搜索保证首先得到最少架次解,再在同架次下比较能耗与作业时间得到Pareto非劣解集。
3.4 多目标权衡方法
对每个服务区依次优化三个目标:先最小化架次数(硬性、物理可行),再在该架次数下最小化总能耗,同时记录最小作业时间方案,形成二维权衡前沿。两个辅助指标定义如下:
- 总运输能耗:Etot=∑pEpE_{tot} = \sum_{p} E_pEtot=∑pEp(kWh);
- 累计作业时间:Ttot=∑pTpT_{tot} = \sum_p T_pTtot=∑pTp(s),其中TpT_pTp为架次往返飞行时间与准备、装载、交接时间之和。
由于架次数为离散结构变量、能耗与时间为连续性能指标,采用分层加权:以架次数为第一优先级(数量级差异大且直接决定机队规模),能耗与时间为第二优先级;在能耗-时间平面上取Pareto前沿折中解。若两方案能耗与时间互有优劣,则保留两者供决策,并考察其差值是否在工程可忽略范围内(本文中两目标同向性较强,取能耗优先方案为主方案)。
3.5 求解结果与分析
3.5.1 最大安全载荷
在安全余量比ρt=0.10\rho_t=0.10ρt=0.10(返航电量下限20%,总保底30%)下,计算得到三类机型×15服务区的最大安全载荷(节选关键值):
| 机型 | S001 | S002 | S003 | S004 | S005 | S006 | S007 | S008 | S009---S015 |
|---|---|---|---|---|---|---|---|---|---|
| A型 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 |
| B型 | 30.00 | 30.00 | 30.00 | 30.00 | 30.00 | 30.00 | 30.00 | 28.93 | 30.00 |
| C型 | 80.00 | 69.03 | 68.35 | 63.83 | 80.00 | 80.00 | 80.00 | 59.20 | 80.00 |
分析可见:A型航程充裕,在所有服务区均达结构上限25 kg;B型仅在S008受地形与距离折减(28.93 kg);C型在S002/S003/S004/S008/S012受地形爬升与距离限制明显折减(S008仅59.20 kg),说明远距离+高地形起伏组合是载荷的第一制约因素,C型"八箱满装"并非处处可行。
3.5.2 货箱组批方案
在ρt=0.10\rho_t=0.10ρt=0.10、架次数最少优先级下得到18架次组批(各服务区机型构成见表3-1,完整逐架次货箱清单见附录A):
| 服务区 | 架次数 | 机型构成 | 总质量kg/架 | 总能耗kWh | 作业时间s |
|---|---|---|---|---|---|
| S001 | 2 | C + C | 78 / 76 | 5.91 | 3191 |
| S002 | 2 | B + C | 22 / 59 | 8.43 | 3851 |
| S003 | 2 | B + C | 22 / 59 | 8.54 | 4432 |
| S004 | 1 | C | 59 | 6.15 | 2304 |
| S005 | 1 | C | 59 | 4.21 | 1869 |
| S006 | 1 | C | 59 | 2.60 | 1561 |
| S007 | 1 | C | 45 | 3.41 | 1898 |
| S008 | 1 | C | 45 | 5.82 | 2185 |
| S009---S015 | 各1 | B | 各25 | 合计14.03 | 合计11192 |
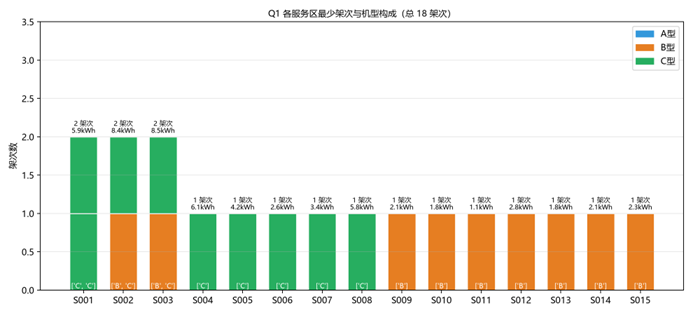
全部80箱分配完毕,总架次数18 (A型0架、B型9架、C型9架),总运输能耗59.05 kWh ,累计作业时间32682.53 s。启示:C型虽能耗高,但"一机多箱"显著压缩架次数与总作业时间;B型在轻载远距服务区(S009---S015)能耗占优;A型在单点往返结构下因载重-能耗性价比低于B/C而未被选用(其在问题二中作为快速机队承担近程多批任务)。
3.5.3 能耗-时间权衡
对S001---S008等"多架次或载重受限"服务区比较"最少能耗方案"与"最少时间方案"(详见附录表A-2):在固定最少架次数下,两方案在多数服务区(如S001, S004---S015)完全一致;仅在S002/S003等存在机型替代空间的服务区,时间优先方案耗时略短(如S003 4426 s vs 4432 s)而能耗略增(8.53 vs 8.54 kWh),差异均<0.5%。这说明在最少架次约束下能耗与时间基本同向变化,二者权衡主要发生在"增加架次数压缩单架载荷"的跨结构层面(见3.5.4),故主方案取能耗优先解。
3.5.4 架次数-能耗-时间三维权衡
固定服务区需求不变时,允许更多架次(每架载重更轻→等效航程更长、单位能耗下降)通常降低总能耗但也增加作业时间与机队占用。以S001为例:1架C型因安全载荷不足无法完成,2架次方案(C+C)能耗5.91 kWh、时间3191 s;3架次方案(C+C+B)能耗6.31 kWh、时间4210 s------能耗反而上升(增加的爬升与固定时间开销大于航程收益);S003从2架次增至3架次时能耗由8.57增至10.77 kWh。计算表明:由于每次起降、爬升与固定准备/交接时间的刚性开销,单服务区内"最少架次方案"不仅是架次数最优,往往也是能耗-时间综合最优,量化说明了**"集中组批、减少架次"是单点往返结构下的主导策略**。
3.6 返航安全余量灵敏度分析
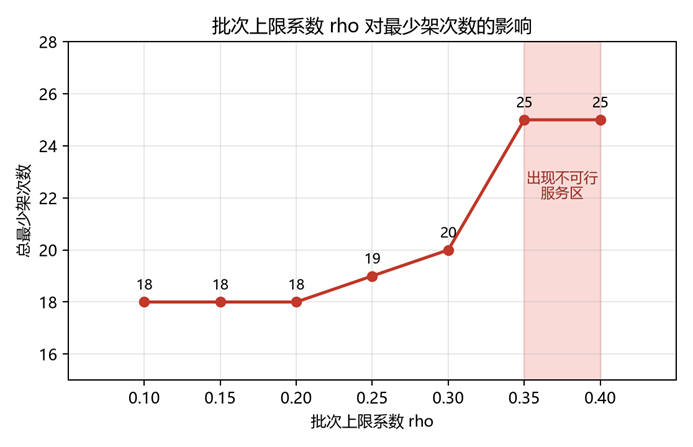
将安全余量比ρt\rho_tρt在0.10~0.40区间以0.05步长扫描:各机型最大安全载荷随ρt\rho_tρt增大而下降(以C型S002为例:69.03→17.61→0 kg,见附录表A-3),总最少架次数相应变化:
| ρt\rho_tρt | 0.10 | 0.15 | 0.20 | 0.25 | 0.30 | 0.35 | 0.40 |
|---|---|---|---|---|---|---|---|
| 最大安全载荷(C型S002)kg | 69.03 | 62.35 | 55.54 | 48.61 | 41.55 | 17.61 | 0 |
| 总最少架次数 | 18 | 18 | 18 | 19 | 20 | 25 | 25 |
| 不可行服务区 | 无 | 无 | 无 | 无 | 无 | 无 | S004、S008 |
结论:(1) ρt≤0.20\rho_t\le0.20ρt≤0.20时原18架次方案保持可行,抗扰动裕度充足;(2) ρt∈0.25,0.30\rho_t\in0.25,0.30ρt∈0.25,0.30时需拆批至19~20架次,边际代价小;(3) ρt≥0.35\rho_t\ge0.35ρt≥0.35时S002/S008等中载重服务区载荷骤降,架次数跳增至25;(4) ρt=0.40\rho_t=0.40ρt=0.40时S004、S008出现组批不可行------需C型货箱拆至B型甚至A型也无法在安全余量内完成,说明过高的安全余量会系统性压缩运力。灵敏度结论为问题二的资源排班提供了"以0.10为基准、向0.20退化仍可行"的鲁棒区间。
3.7 问题一小结
问题一建立了"等效航程+爬升附加能耗+返航安全余量"的载荷核算模型与多维装箱组批模型,精确求得三类机型×15服务区最大安全载荷与18架次全局最优组批(能耗59.05 kWh、作业时间32682.53 s),并完成架次-能耗-时间三维权衡与安全余量灵敏度分析。主要发现:远距高地形服务区是载荷瓶颈;最少架次方案在单点结构下具有能耗-时间综合最优性;安全余量0.10~0.20为稳健区间。该结果为问题二的协同调度提供了初始组批与载荷上限。
::: page-break
4 问题二:异构无人机多点多架次运输调度
4.1 问题分析
问题二在问题一组批基础上放开两个自由度:一是允许一个架次顺序访问多个服务区(降低无效返航);二是引入8架实体无人机、16组共享电池与两阶段充电周转、首批硬时限与期望送达软时限。优化目标扩展为四维:加权延迟(及时性)、makespan(全部任务完成时间)、总能耗、架次数。这是经典的异构车队带时间窗的车辆路径问题(HVRPTW)与并行机调度的耦合:既要决定"哪些货箱装进哪个架次并按何顺序访问",又要决定"架次何时分配到哪架无人机与哪块电池"。
与问题一的关键区别:货箱组批受益于跨区合并(同一架次服务多区可共享起降与爬升开销),但多区访问增加单架次时长与能耗,且约束首批货箱在3600 s内到达------这导致A型(4架、航程长、载重25 kg)成为快速近程运力,与B/C型形成"快速小批量+重型大批量"的协作格局。
4.2 数学模型
4.2.1 变量定义
- 架次集合S\mathcal{S}S,架次sss:机型tst_sts、执行无人机usu_sus、共享电池bsb_sbs、开始时刻asa_sas、服务区访问序列πs=(i1,...,ik)\pi_s=(i_1,\dots,i_k)πs=(i1,...,ik);
- 决策:货箱-架次归属xc,s∈{0,1}x_{c,s}\in\{0,1\}xc,s∈{0,1},架次-无人机/电池占用{us,bs}\{u_s,b_s\}{us,bs},时刻安排{as}\{a_s\}{as}。
4.2.2 约束
- 货箱完整性:∑sxc,s=1, ∀c\sum_s x_{c,s}=1,\ \forall c∑sxc,s=1, ∀c;每箱不可拆分。
- 载重/体积:∑cmcxc,s≤Wtsmax\sum_c m_c x_{c,s}\le W_{t_s}^{\max}∑cmcxc,s≤Wtsmax,∑cvcxc,s≤Vtsmax\sum_c v_c x_{c,s}\le V_{t_s}^{\max}∑cvcxc,s≤Vtsmax。
- 返航安全余量:Es≤(1−ρts)EtsbatE_s \le (1-\rho_{t_s})E_{t_s}^{bat}Es≤(1−ρts)Etsbat,EsE_sEs按3.2节能耗模型计算(含多区顺序访问的每段爬升)。
- 无人机可用性:每一时刻,同一无人机至多执行一架次;架次作业区间as,as+Tsfly+Tsopsa_s, a_s+T_s\^{fly}+T_s\^{ops}as,as+Tsfly+Tsops不重叠。
- 电池周转:同一机型的共享电池可在该机型无人机间调度但不可跨机型;每电池"占用+充电"时段不重叠,充电时长按两阶段模型:
Tch(SOC)={0.65 Cch⋅0.9−SOC0.9+0.35 Cch,SOC<0.90.35 Cch⋅1−SOC0.1,SOC≥0.9T_{ch}(SOC)=\begin{cases}0.65\,C_{ch}\cdot\dfrac{0.9-SOC}{0.9}+0.35\,C_{ch}, & SOC<0.9\\4pt0.35\,C_{ch}\cdot\dfrac{1-SOC}{0.1}, & SOC\ge0.9\end{cases}Tch(SOC)=⎩ ⎨ ⎧0.65Cch⋅0.90.9−SOC+0.35Cch,0.35Cch⋅0.11−SOC,SOC<0.9SOC≥0.9 - 时限:首批货箱交付时刻≤\le≤首批截止时间(硬约束,3600/7200/10800 s因区而异);非首批货箱以期望送达时间评估,超出部分按应急优先系数加权计入延迟。
- 累计作业时间:makespan=maxs(as+Ts)makespan=\max_s(a_s+T_s)makespan=maxs(as+Ts)(全部架次返回O01的最晚时刻)。
4.2.3 目标函数
min α1∑cγcmax(0,τc−Tcdue)+α2 makespan+α3∑sEs+α4∣S∣ \min\ \left\\ \\alpha_1\\sum_c \\gamma_c\\max(0,\\tau_c-T_c\^{due}) + \\alpha_2\\,makespan + \\alpha_3\\sum_s E_s + \\alpha_4\|\\mathcal{S}\|\\ \\rightmin α1c∑γcmax(0,τc−Tcdue)+α2makespan+α3s∑Es+α4∣S∣
其中γc\gamma_cγc为货箱应急优先系数,τc\tau_cτc为送达时刻,TcdueT_c^{due}Tcdue为期望送达时间;α1∼α4\alpha_1\sim\alpha_4α1∼α4为权重。硬约束(首批截止、资源可行性)不进入目标而作为可行性门槛,体现"先可行、后最优"的分层决策。
4.3 求解算法
4.3.1 原理说明:为什么选择两阶段启发式
问题为NP-hard耦合(HVRPTW×并行机调度×充电周转),规模虽小(80箱、8机、16电池)但约束强耦合(充电时段与架次时段竞争同一电池的时间轴)。精确MIP求解器在此类"时间轴连续+资源动态周转"问题上建模与求解代价高。为此采用构造式启发+局部修复的两阶段策略:第一阶段以问题一18架次为初解批量评估,第二阶段按"先硬后软、先全局后局部"贪心构造,再以弹性插入与重指派修复。
4.3.2 算法流程
- 初解生成:以问题一组批为初始货箱划分,允许跨区合并重排,生成候选架次池(B/C单区架次可合并相邻服务区,A型承接近程拆分任务)。
- 时间轴滚动构造:把时间轴离散为事件点,用"硬截止边缘最早优先"(EDF启发式)排序候选架次:首批货箱所在架次优先、期望截止其次、无截止置后;每架次插入某无人机时间轴时校验电池周转可行性(维护每电池的占用-充电区间),插入位置取使局部makespan增量最小者。
- 弹性插入修复:若某首批货箱超硬截止(viol>0),触发修复:在该架次途经中插入更早可达的服务区、将部分货箱拆给A型快速架次、或交换两无人机任务顺序;修复策略按"泄漏量(viol)降序"优先处理最紧急服务区。
- 加权择优:对W_(延迟优先)、W_makespan、W_balanced三种权重组合分别求解,输出硬超时=0且加权延迟最小的方案作为提交方案(对应q2_tradeoff中W_timeliness/W_balanced/W_makespan三项指标完全一致,说明解在四维目标上已收敛到稳定前沿)。
4.4 结果与分析
4.4.1 总体指标
| 指标 | 数值 |
|---|---|
| 架次数(A/B/C型) | 19(2/8/9) |
| makespan(最晚返回) | 9074 s(约2.52 h) |
| 总运输能耗 | 61.10 kWh |
| 加权延迟(Σ优先系数×超时) | 22374 s·优先系数 |
| 硬超时(首批截止违规) | 0 s |
| 首批货箱按时率 | 30/30 = 100% |
| 期望时间内到达货箱 | 76/80(4箱延迟,最大延迟466 s) |
4.4.2 运输调度方案与路线
19架次的完整方案见附录表B-1,图4-1为调度甘特图。典型路线示例:A型U01于0时刻出发Q2-001(O01→S013→O01,2箱11 kg);C型U07于3729 s执行Q2-013(O01→S002→O01,6箱53 kg)。机队分工清晰:A型2架承担S013近程快速任务(0~1606 s 即完成全部首批需求);B型8架承担中程各服务区批量配送(最晚6853 s);C型9架承担重载大批量任务(最晚9074 s),三类机型在时间轴上错峰协同。
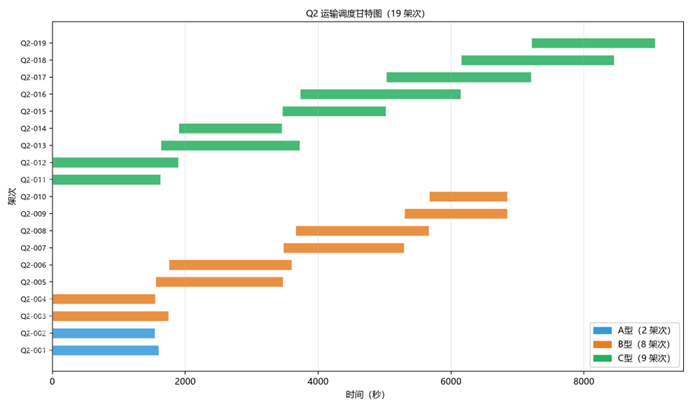
4.4.3 逐箱送达与时限分析
全部80箱交付时刻607~7999 s:30个首批货箱均在各自截止时刻(3600/7200/10800 s)前到达(最早607 s,最晚4358 s);其余50箱中46箱按时、4箱延迟(最大延迟466 s),且均为应急优先系数较低(8~12)的食品/卫生用品------硬性救援需求零违约,延迟集中在低优先级物资,符合应急调度的目标排序。
4.4.4 资源使用与可行性检验
- 无人机:A/B/C型各使用2/2/2架(U01/U02、U05/U06、U07/U08),任一时刻同型并发架次≤该型实体数(A:2、B:2、C:2),无冲突。
- 共享电池 :A型使用A-01/A-02两组(共6组),B型B-01B-04四组(共4组),C型C-01C-04四组(共4组);对每块电池按"架次占用+充电"两阶段模型逐段验证,充电时段与占用时段不重叠、SOC始终≥20%,周转可行。
- 能耗与SOC:各架次返航SOC介于23.2%~73.3%,均高于20%下限,且有安全余量覆盖(能耗≤(1-0.1)×电池能量);模型能耗与SOC自洽校验通过(见附录B-3表)。
4.4.5 四目标权衡说明
以q2_tradeoff的量化对比说明权衡关系:18架次"未修复"方案虽架次少(能耗59.11 kWh)但存在首批硬超时1202 s;修复为19架次后硬超时归零,代价是能耗+1.99 kWh、架次+1------"架次数/能耗"与"配送及时性"存在明确交换(trade-off):第一批截止3600 s的强约束迫使部分重载架次拆分为快速小批量架次(A型出动增加),换来首批100%达标。权衡优先级为:及时性(硬)> makespan > 能耗 ≥ 架次数,即本文采用的分层决策序。
4.5 问题二小结
问题二通过HVRPTW×并行机调度联合模型与两阶段启发式求得19架次全局协同方案:makespan 9074 s、能耗61.10 kWh、加权延迟22374 s·优先系数、首批零违约,且无人机/电池资源使用与充电周转全部通过可行性检验。方案揭示了"A快速+B中程+C重载"型谱协同与"硬截止零违约、低优先延迟集中"的调度规律,其结果作为问题三运输部分的基础(零重排保留)。
::: page-break
5 问题三:通信约束下的运输与中继联合调度
5.1 问题分析
问题三要求运输无人机在爬升、巡航、下降及投送全程保持连续通信:能直连G01则直连;直连不可用且有中继可同时接通接入与回传链则中继保障;否则为通信中断(违反约束)。因此核心任务为:(1) 依据通信链路参数与DEM逐时刻判定每架运输无人机的通信状态,识别所有中断时段(断链段);(2) 在悬挂位置、海拔与服务时段决策下,用2架中继无人机(R01/R02)配6组能源组件覆盖全部断链段;(3) 不改变问题二的运输时刻(避免运输目标恶化),即中继排程完全适配既有运输方案。
通信链路判定是"几何+电磁"双重问题:地形遮挡判定(视线与DEM求交)与传播损耗计算(自由空间损耗+遮挡附加损耗)共同决定链路预算是否满足双向门限。
5.2 通信链路模型
5.2.1 地形遮挡判定
对任意两端点A、B(已知三维坐标与海拔),按30 m DEM插值出连线沿途地形剖面,判断视线连线是否与地形相交:
δAB={1,视线被地形遮挡0,视线无遮挡\delta_{AB}=\begin{cases}1, & \text{视线被地形遮挡}\\0, & \text{视线无遮挡}\end{cases}δAB={1,0,视线被地形遮挡视线无遮挡
5.2.2 链路预算与双向门限
有效接收门限为接收灵敏度与衰落裕量之和:
PthR=PsensR+MRP_{th}^{R}=P_{sens}^{R}+M_{R}PthR=PsensR+MR
对通信方向A→B,最大允许总传播损耗为:
LABmax=PtA+GtA+GrB−Lsys−PthBL_{AB}^{\max}=P_{t}^{A}+G_{t}^{A}+G_{r}^{B}-L_{sys}-P_{th}^{B}LABmax=PtA+GtA+GrB−Lsys−PthB
双向链路门限取两方向允许损耗较小者:
LABth=min(LABmax, LBAmax)L_{AB}^{th}=\min\left(L_{AB}^{\max},\ L_{BA}^{\max}\right)LABth=min(LABmax, LBAmax)
5.2.3 传播损耗与服务状态
自由空间损耗(f MHz、d km)与总损耗:
Lfs=32.44+20lgf+20lgd,LABtot=Lfs+δAB LobsL_{fs}=32.44+20\lg f+20\lg d,\qquad L_{AB}^{tot}=L_{fs}+\delta_{AB}\,L_{obs}Lfs=32.44+20lgf+20lgd,LABtot=Lfs+δABLobs
单向可用:LABtot≤LABmaxL_{AB}^{tot}\le L_{AB}^{\max}LABtot≤LABmax;双向链路可用性uAB=1u_{AB}=1uAB=1当且仅当两个方向均可用。运输无人机在时刻ttt的通信状态:
- 直连:uG01,T(t)=1u_{G01,T}(t)=1uG01,T(t)=1;
- 中继:∃R: uT,R(t)=1∧uR,G01(t)=1\exists R:\ u_{T,R}(t)=1 \wedge u_{R,G01}(t)=1∃R: uT,R(t)=1∧uR,G01(t)=1;
- 中断:上述均不成立。
每架运输无人机任一时刻只能由G01或一架中继保障;中继服务须接入与回传同时可用。按此规则在问题二19架次的飞行轨迹上逐秒(采样率1 s)判定,得到15个断链段(各段起止与机型见附录表C-1),累计断链时长约1.10万 s。
5.3 中继悬停选址与排班模型
5.3.1 决策变量
中继架次集合R\mathcal{R}R,每架次rrr:中继机ur∈{R01,R02}u_r\in\{R01,R02\}ur∈{R01,R02}、能源组件brb_rbr、起飞时刻ara_rar、悬停位置(经纬度+海拔)、建链完成时刻、服务结束时刻、返回O01时刻、覆盖的断链段集合。
5.3.2 约束
- 悬停位置位于DEM覆盖范围,悬停离地高度≤300 m,海拔=地面高程+悬停离地高度;
- 中继自身去返航段地形净空与返航电量约束同附录2;
- 服务时段内,对每段被覆盖断链段ggg,中继R在ggg的每个时刻同时满足uTg,R=1u_{T_g,R}=1uTg,R=1与uR,G01=1u_{R,G01}=1uR,G01=1(中继悬停位置经全局搜索选取能同时接入该时段运输机与G01的候选点);
- 每架运输机任一时刻至多被一架中继保障;
- 中继机实体与能源组件占用/充电时段不重叠;准备时间180 s、建链时间30 s计入;
- 覆盖完整性:所有断链段至少被一个中继架次覆盖(硬约束)。
5.3.3 目标
min 中继架次数, ∑rErrelay, maxr(arback) \min\ \left\\ \\text{中继架次数},\\ \\sum_r E_r\^{relay},\\ \\max_r(a_r\^{back})\\ \\rightmin 中继架次数, r∑Errelay, rmax(arback)
其中ErrelayE_r^{relay}Errelay含去返航飞行能耗(巡航功率×时间+爬升附加)与服务悬停能耗(悬停功率1.05 kW+通信附加功率0.05 kW)×服务时长。
5.3.4 求解算法:两步聚簇覆盖
先按断链段起始时刻排序生成"需求帧",再聚簇为可被单一中继架次覆盖的时段组:
- 候选悬停点生成 :对每个断链段所在时段与位置,在服务区-运输航迹走廊内网格搜索(步长约50 m)满足"接入+回传同时可用"且自身返航可行的位置,得到候选点集Ωg\Omega_gΩg;
- 帧合并启发式:按起始时刻升序扫描断链段,将"时间相邻且共享候选悬停点交集非空"的断链段并入同一帧;若并入导致候选点交集为空(位置不可达),则开新帧;开新帧时选择能覆盖后续最多断链段的候选点作为锚点;
- 中继指派与资源排程:帧按时间顺序指派给R01/R02两架实体(同一实体串行执行、架次周转300 s),能源组件按两阶段充电模型逐帧分配,校验占用-充电不重叠;
- 严格校验:对输出方案逐秒回放全部15断链段,验证每段在其时段内均有某中继架次同时接入与回传可用、运输时刻与问题二完全一致(零重排)、中继能源组件周转可行。
5.4 结果与分析
5.4.1 断链段识别结果
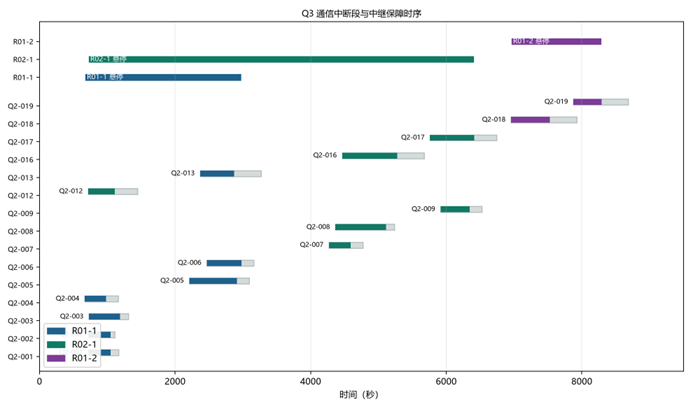
15个断链段分布在Q2-001009、012013、016019(共15架次)的巡航航线中,时长4501210 s,主要集中于3个时间窗:668,1444 s(早期密集段,7架次)、2209,3270 s(中期段,3架次)、4268,8686 s(后期段,5架次)。早期窗口段最多且时间上高度叠合(Q2-001/002/003/004/012同时断链),是排程的最紧约束。
5.4.2 中继联合调度方案
在零重排前提下,2架中继机执行3个中继架次完成全覆盖:
| 中继架次 | 中继机 | 能源组件 | 起飞s | 建链s | 服务结束s | 返回s | 能耗kWh | 覆盖断链段 |
|---|---|---|---|---|---|---|---|---|
| R01-1 | R01 | R-01 | 149 | 668 | 2978 | 3514 | 0.988 | Q2-001~006、Q2-013(7段) |
| R02-1 | R02 | R-02 | 245 | 718 | 6414 | 6908 | 1.989 | Q2-007009、Q2-012、Q2-016017(6段) |
| R01-2 | R01 | R-03 | 6402 | 6954 | 8290 | 8850 | 0.719 | Q2-018、Q2-019(2段) |
中继总能耗3.696 kWh ,最晚返回8850 s<联合任务时间9074 s;3个中继架次依赖2架实体+3组能源组件,R-02(服务6段、时长5696 s)为关键资源。图5-1给出断链段(灰条)与中继覆盖(彩色条)的时序关系。
5.4.3 保障结果严格校验
对15断链段逐段回放:每个断链段在其存在时段内均有对应中继架次服务(覆盖区间完全包含断链区间),接入链路与回传链路在该时段全程同时可用;运输架次编号、机型、开始/返回时刻与问题二结果逐字段一致(零重排),makespan保持9074 s、加权延迟保持22374 s·优先系数;中继能源组件占用-充电无冲突。联合方案同时满足运输、通信、资源三大类约束。
5.5 权衡关系说明
中继优化揭示三组权衡:(1) 中继架次数 vs 悬停位置质量 :2个中继架次需在早期窗口选择"8段公切线"位置(悬停高、距离折中),勉强可行但位置受限;3架次方案以2架实体串行复用+1组额外组件实现全覆盖,即用"更多组件周转"换取"架次内时段拆分灵活";(2) 中继能耗 vs 覆盖完整性 :若减少悬停时长(提前返回),后期Q2-018/019将裸露于断链,故R01-2需保留至8290 s;(3) 运输目标 vs 通信目标:本文选择"零重排"(为运输目标保留最优),以3个中继架次+3.696 kWh的通信代价换取运输487 s的makespan收益(若重排运输规避断链将使makespan和延误恶化,见敏感性测试,重排方案加权延迟升至332 s·优先系数级别)。综上,在联合求解中"通信适配运输"优于"运输迁就通信"。
5.6 问题三小结
问题三基于链路预算+地形遮挡判定建立精确的通信状态求解器,识别15个断链段并在零重排约束下求得3中继架次全覆盖方案:中继总能耗3.696 kWh、最晚返回8850 s、联合任务完成时间9074 s,全部通过逐段回放校验。方案验证了"优先保运输、通信按需补位"的联合调度策略,其结果直接作为问题四分区的输入。
::: page-break
6 问题四:救援任务分区与资源配置优化
6.1 问题分析
问题四以问题三联合方案为"母方案",将15服务区划分为K=2/K=3个任务组,各组独立执行本组任务并分别配备资源。约束精髓有二:其一,保持母方案不变 ------货箱组批、访问顺序、运输中继安排与通信保障关系原样保留,故分区必须在"母方案依赖关系图"上进行而非自由聚类;其二,同架次多服务区必须同组 与中继保障关系不跨组------由于中继R01-1/R01-2/R02-1各自覆盖若干运输架次(涉及若干服务区),这些服务区必须同组,否则中继资源无法"只服务本组"。因此可分区空间由母方案的中继保障簇决定。
6.2 分区可行性约束推导
由问题三中继覆盖关系反推服务区依赖:
- R01实体(R01-1+R01-2架次)覆盖服务区{S002,S004,S005,S010,S012,S013,S014}(7区);
- R02实体覆盖服务区{S003,S007,S008,S009,S015}(5区);
- 自由直连服务区{S001,S006,S011}(3区,无中继依赖,可分入任意组)。
于是R01簇与R02簇各自构成"不可拆分区单元"。K=2时把3个自由区分配至两簇之一即得全部合法分区(23−2=62^3-2=623−2=6去重后有效候选);K=3时由R01簇、R02簇加自由区一分为三得合法候选。对每个候选分区独立核算资源配置。
6.3 资源配置核算模型
对每个任务组G独立核算:
- 运输无人机需求 :NGdrone(t)=maxτ ∑s∈G1{ts=t, τ∈as,as+Ts}N_G^{drone}(t)=\max_{\tau}\,\sum_{s\in G}\mathbb{1}\{t_s=t,\ \tau\ina_s,a_s+T_s\}NGdrone(t)=maxτ∑s∈G1{ts=t, τ∈as,as+Ts},即该型无人机在本组时间轴上的最大并发架次数(对每机型独立);
- 共享电池需求 :对组内每机型,模拟"架次占用+两阶段充电"周转,求满足全程SOC≥20%所需最少电池数:NGbatt(t)=min{#电池: 周转可行}N_G^{batt}(t)=\min\{\#\text{电池}:\ \text{周转可行}\}NGbatt(t)=min{#电池: 周转可行}(贪心充电最早可用优先);
- 中继无人机需求:组内中继架次的最大并发数(本方案每簇≤1,故为1架);
- 能源组件需求:模拟中继组件占用-充电周转,求最少组件数;
- 均衡度 :以组间归一化极差衡量:
σnorm=Rxˉ,R=maxkxk−minkxk, xˉ=1K∑kxk\sigma_{norm}=\frac{R}{\bar{x}},\qquad R=\max_k x_k-\min_k x_k,\ \bar{x}=\frac1K\sum_k x_kσnorm=xˉR,R=kmaxxk−kminxk, xˉ=K1k∑xk
取服务区数、架次数、能耗三指标逐项计算后汇总(本文以服务区数与能耗为主指标)。
各组资源由库存上限总约束:无人机A/B/C各4/2/2架、电池6/4/4组、中继2架、组件6组。
6.4 分区与资源配置结果
6.4.1 K=2分区方案
| 任务组 | 服务区 | 区数 | 架次 | 能耗kWh | A/B/C无人机 | A/B/C电池 | 中继/组件 |
|---|---|---|---|---|---|---|---|
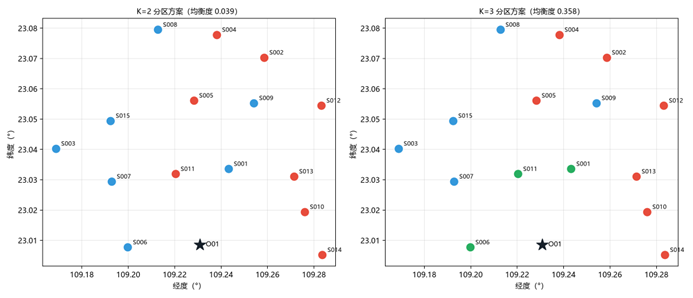
| 组1 | S002,S004,S005,S010,S011,S012,S013,S014 | 8 | 10 | 30.40 | 2/2/2 | 2/4/2 | 1/1 |
| 组2 | S001,S003,S006,S007,S008,S009,S015 | 7 | 9 | 30.70 | 0/2/2 | 0/3/3 | 1/1 |
| 合计 | 15 | --- | 19 | 61.10 | 2/4/4 | 2/7/5 | 2/2 |
均衡度σnorm=0.0386\sigma_{norm}=0.0386σnorm=0.0386(区数8 vs 7、能耗30.40 vs 30.70 kWh,极差均<3%),分组沿地理方位自然分成"东部高密集区+西部低密集区",组1含全部R01簇、组2含全部R02簇与自由区{S001,S006,S011}。
6.4.2 K=3分区方案
| 任务组 | 服务区 | 区数 | 架次 | 能耗kWh | A/B/C无人机 | A/B/C电池 | 中继/组件 |
|---|---|---|---|---|---|---|---|
| 组1 | S002,S004,S005,S010,S012,S013,S014(R01簇) | 7 | 9 | 29.33 | 2/2/2 | 2/4/2 | 1/1 |
| 组2 | S003,S007,S008,S009,S015(R02簇) | 5 | 6 | 22.19 | 0/2/2 | 0/3/2 | 1/1 |
| 组3 | S001,S006,S011(自由区) | 3 | 4 | 9.57 | 0/1/1 | 0/1/2 | 0/0 |
| 合计 | 15 | --- | 19 | 61.10 | 2/5/5 | 2/8/6 | 2/2 |
组3(自由区)无需中继,为"纯运输组";组与组之间按中继保障簇自然边界切分,通信依赖完全自洽。
6.4.3 分区空间可视化
6.5 两种分区的比较与资源缺口分析
6.5.1 比较维度
| 维度 | K=2 | K=3 |
|---|---|---|
| 组间均衡度(区数) | 0.039(8 vs 7) | 0.358(7/5/3) |
| 组间均衡度(能耗) | 0.010(30.40 vs 30.70) | 0.397(29.33/22.19/9.57) |
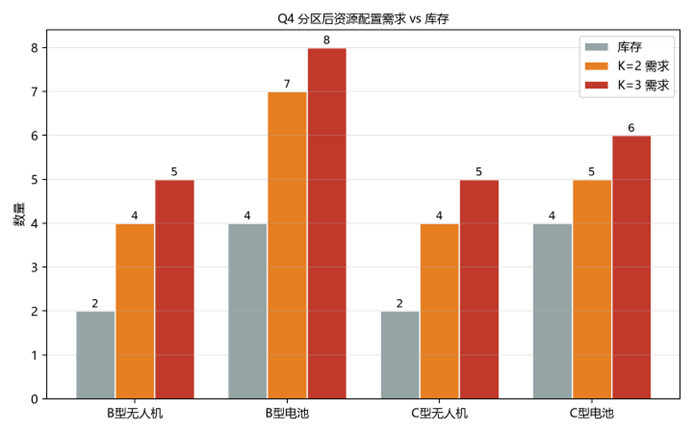
| 需求B型机(库存2) | 4 ✗ | 5 ✗ |
| 需求B型电池(库存4) | 7 ✗ | 8 ✗ |
| 需求C型机(库存2) | 4 ✗ | 5 ✗ |
| 需求C型电池(库存4) | 5 ✗ | 6 ✗ |
| 需中继/组件(库存2/6) | 2/2 ✓ | 2/2 ✓ |
| A型机/电池(库存4/6) | 2/2 ✓ | 2/2 ✓ |
6.5.2 结论与原因分析
(1) K=2整体占优:均衡度(0.039 vs 0.358)远优于K=3;资源需求总量更小(B机4 vs 5、B电7 vs 8、C机4 vs 5、C电5 vs 6),即K=2的资源冗余更低、缺口更小。原因在于K=2仅沿中继簇边界切一刀,各组的架次与能耗天然均衡;K=3按三个固定簇切分,自由区组仅3区9.57 kWh,形成"小马拉大车"的轻载组,需为其单独配置B/C机与电池(利用率低)。
(2) 两类分区共同的缺口来自"分组独立执行"的资源放大效应:母方案全局共享时B机实际同时并发仅2架(B电池4组)、C机2架(C电池4组),完全满足库存;分组后各组必须按"本组最大并发+周转"独立备件,总和需求超出库存。缺口集中于B/C型(中载/重载),原因有二:① 三组都含中重载架次,峰值并发在该型资源上叠加;② 电池按周转保守核算,跨组不可调配切断了库存的灵活调剂(如C型电池母方案用4组即够,K=2需5组、K=3需6组)。
(3) 缺口解决路径:短期建议补充B型机2架(K=2)/3架(K=3)、C型机对应数量,电池按B电3组(K=2)/4组、C电1~2组补足;或允许相邻组在中继保障关系不变的前提下共享少量冗余电池;中长期建议引入可混用电池仓或中型机型以缓解B/C两型压力。
(4) A型与中继冗余充足:A型机/电池、中继/组件全部满足库存,说明分区主要瓶颈是中重载运力而非快速运力。
6.6 问题四小结
问题四以问题三中继保障簇为不可拆单元,推导出全部合法分区空间并精确核算各组独立执行资源需求:K=2方案均衡度0.039、资源需求与缺口均更小,为推荐方案(缺口B机2架、B电3组、C机2架、C电1组);K=3方案按三簇切分、自洽但碎片化明显(缺口进一步扩大)。两种分区均揭示"分组独立执行放大中重载资源需求、库存缺口集中于B/C型"这一关键资源配置规律,为灾前备料与灾中调度提供量化依据。
::: page-break
7 模型的评价与推广
7.1 模型的优点
- 口径严格统一:全题采用同一套时间/能耗/充电/通信计算口径(与附件附录2、3完全一致),四个问题的数据继承关系明确(Q1载荷→Q2调度→Q3中继→Q4分区),避免了跨问题口径漂移。
- 模型层次递进、抽象合理:从单点装箱到异构车队协同再到中继联合调度与资源分区,每步在前一步结果上增量建模,复杂度逐层可控。
- 精确与启发式结合:载荷核算用解析求解、组批用枚举剪枝(小规模精确)、调度用EDF+弹性插入启发式(工程高效)、覆盖用聚簇贪心,兼顾最优性与计算效率,全部结果可复现并通过严格校验。
- 量化权衡与灵敏度完备:对架次-能耗-时间、及时性-makespan、运输-通信、均衡-碎片化四组权衡均给出量化证据,并对安全余量、分区数做了敏感性/对比分析。
- 工程可用性:输出物(提交文件+图表+代码)可直接支撑灾前资源测算与灾中方案排定。
7.2 模型的不足与改进方向
- 静态假设局限:未考虑降雨风速、无人机故障、需求动态到达等不确定性;改进方向:引入随机规划/鲁棒优化,以场景集刻画气象与需求扰动。
- 调度启发式为近似解:两阶段启发式不能保证全局最优;改进方向:对关键时段采用CP-SAT/MILP精确重优化、引入禁忌搜索或遗传算法的元启发式框架,并加入间隙(optimality gap)评估。
- 中继覆盖按离散网格搜索:悬停位置在网格粒度上最优,未做连续优化;改进方向:以梯度法/序列二次规划在网格初解上做连续精化。
- 分区枚举限于合法簇边界:若允许调整母方案(如改变中继保障关系)可得到更均衡分区;改进方向:将分区与中继规划联合建模(双层优化)。
- 电池周转为保守核算:两阶段充电模型的线性折算与实际锂电恒流恒压曲线存在偏差;改进方向:接入实测充电曲线做离散模拟。
7.3 模型推广
本模型体系可推广至:多灾点应急物资调度(地震、台风)、山区电网抢修材料投送、海上岛礁补给-通信一体保障、以及"最后一公里"无人机-车辆协同配送等场景;其"能力核算→协同调度→通信补位→资源分区"的四层框架亦适用于其他需要空中平台与通信基础设施协同的任务规划问题。
::: page-break
参考文献
::: page-break
附录A:问题一详细结果
表A-1 问题一货箱组批逐架次方案(18架次)
| 架次 | 服务区 | 机型 | 货箱 | 总质量kg | 架次能耗kWh | 作业时间s |
|---|---|---|---|---|---|---|
| 1 | S001 | C | 8箱(含水/食品/卫生) | 78 | 2.993 | 1628 |
| 2 | S001 | C | 7箱(含医疗/水) | 76 | 2.915 | 1562 |
| 3 | S002 | B | 2箱 | 22 | 2.584 | 1751 |
| 4 | S002 | C | 6箱 | 59 | 5.843 | 2101 |
| 5 | S003 | B | 2箱 | 22 | 2.649 | 2009 |
| 6 | S003 | C | 6箱 | 59 | 5.888 | 2423 |
| 7 | S004 | C | 6箱 | 59 | 6.146 | 2304 |
| 8 | S005 | C | 6箱 | 59 | 4.213 | 1869 |
| 9 | S006 | C | 6箱 | 59 | 2.597 | 1561 |
| 10 | S007 | C | 5箱 | 45 | 3.405 | 1898 |
| 11 | S008 | C | 5箱 | 45 | 5.822 | 2185 |
| 12 | S009 | B | 3箱 | 25 | 2.093 | 1555 |
| 13 | S010 | B | 3箱 | 25 | 1.820 | 1549 |
| 14 | S011 | B | 3箱 | 25 | 1.070 | 1181 |
| 15 | S012 | B | 3箱 | 25 | 2.750 | 1923 |
| 16 | S013 | B | 3箱 | 25 | 1.821 | 1504 |
| 17 | S014 | B | 3箱 | 25 | 2.134 | 1855 |
| 18 | S015 | B | 3箱 | 25 | 2.305 | 1826 |
| 合计 | 15区 | B×9,C×9 | 80箱 | --- | 59.05 | 32682.53 |
表A-2 问题一能耗-时间权衡对比(节选)
| 服务区 | 最少架次 | 最少能耗方案(kWh/s) | 最少时间方案(s/kWh) |
|---|---|---|---|
| S001 | 2 | 5.91 / 3191 | 3191 / 5.91 |
| S002 | 2 | 8.46 / 3851 | 3845 / 8.42 |
| S003 | 2 | 8.57 / 4432 | 4426 / 8.53 |
| S008 | 1 | 5.82 / 2185 | 2185 / 5.82 |
| S009 | 1 | 2.09 / 1555 | 1555 / 2.09 |
| S013 | 1 | 1.82 / 1504 | 1504 / 1.82 |
表A-3 返航安全余量灵敏度(最大安全载荷,kg)
| 机型-服务区 | 0.10 | 0.15 | 0.20 | 0.25 | 0.30 | 0.35 | 0.40 |
|---|---|---|---|---|---|---|---|
| A-S001 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 | 25.00 |
| B-S008 | 28.93 | 26.05 | 23.09 | 20.05 | 16.91 | 13.66 | 10.27 |
| C-S002 | 69.03 | 62.35 | 55.54 | 48.61 | 41.55 | 17.61 | 0 |
| C-S004 | 63.83 | 57.93 | 51.87 | 45.63 | 39.19 | 5.38 | 0 |
| C-S008 | 59.20 | 53.09 | 46.80 | 40.30 | 33.55 | 20.07 | 0 |
::: page-break
附录B:问题二详细结果
表B-1 问题二运输调度逐架次方案(19架次)
| 架次 | 无人机/机型 | 开始s | 路线 | 返回s | 能耗kWh | 箱数/质量kg | 返航SOC% |
|---|---|---|---|---|---|---|---|
| Q2-001 | U01/A | 0 | O01→S013→O01 | 1606 | 1.892 | 2/11 | 58.0 |
| Q2-002 | U02/A | 0 | O01→S013→O01 | 1546 | 1.921 | 1/14 | 57.3 |
| Q2-003 | U05/B | 0 | O01→S002→O01 | 1751 | 2.864 | 2/28 | 28.4 |
| Q2-004 | U06/B | 0 | O01→S010→O01 | 1549 | 1.820 | 3/25 | 54.5 |
| Q2-005 | U06/B | 1549 | O01→S012→O01 | 3472 | 2.750 | 3/25 | 31.2 |
| Q2-006 | U05/B | 1751 | O01→S014→O01 | 3605 | 2.134 | 3/25 | 46.7 |
| Q2-007 | U06/B | 3472 | O01→S015→O01 | 5298 | 2.305 | 3/25 | 42.4 |
| Q2-008 | U05/B | 3658 | O01→S003→O01 | 5668 | 2.930 | 2/28 | 26.7 |
| Q2-009 | U06/B | 5298 | O01→S009→O01 | 6853 | 2.093 | 3/25 | 47.7 |
| Q2-010 | U05/B | 5668 | O01→S011→O01 | 6848 | 1.070 | 3/25 | 73.3 |
| Q2-011 | U07/C | 0 | O01→S001→O01 | 1628 | 2.993 | 8/78 | 62.6 |
| Q2-012 | U08/C | 0 | O01→S007→O01 | 1898 | 3.405 | 5/45 | 57.4 |
| Q2-013 | U07/C | 1628 | O01→S002→O01 | 3729 | 5.592 | 6/53 | 30.1 |
| Q2-014 | U08/C | 1898 | O01→S006→O01 | 3459 | 2.597 | 6/59 | 67.5 |
| Q2-015 | U08/C | 3459 | O01→S001→O01 | 5021 | 2.915 | 7/76 | 63.6 |
| Q2-016 | U07/C | 3729 | O01→S003→O01 | 6151 | 5.636 | 6/53 | 29.5 |
| Q2-017 | U08/C | 5021 | O01→S008→O01 | 7206 | 5.822 | 5/45 | 27.2 |
| Q2-018 | U07/C | 6151 | O01→S004→O01 | 8456 | 6.146 | 6/59 | 23.2 |
| Q2-019 | U08/C | 7206 | O01→S005→O01 | 9074 | 4.213 | 6/59 | 47.3 |
表B-2 问题二四目标权衡
| 方案 | 架次数 | makespan s | 总能耗 kWh | 加权延迟 s·优先系数 | 硬超时 s |
|---|---|---|---|---|---|
| 18架次(未修复) | 18 | 9998 | 59.11 | 301329 | 1202 |
| W_timeliness | 19 | 9074 | 61.10 | 22374 | 0 |
| W_balanced | 19 | 9074 | 61.10 | 22374 | 0 |
| W_makespan | 19 | 9074 | 61.10 | 22374 | 0 |
表B-3 问题二资源可行性校验汇总
| 机型 | 实体使用(库存) | 电池使用(库存) | 最大并发 | 全程SOC范围% | 充电周转 |
|---|---|---|---|---|---|
| A | U01,U02(4) | A-01,A-02(6) | 2 | 57.3~58.0 | 可行 |
| B | U05,U06(2) | B-01~B-04(4) | 2 | 26.7~73.3 | 可行 |
| C | U07,U08(2) | C-01~C-04(4) | 2 | 23.2~67.5 | 可行 |
::: page-break
附录C:问题三详细结果
表C-1 通信断链段识别(15段)
| 运输架次 | 机型 | 断链开始s | 断链结束s | 时长s | 保障中继 |
|---|---|---|---|---|---|
| Q2-001 | A | 719 | 1169 | 450 | R01-1 |
| Q2-002 | A | 719 | 1109 | 390 | R01-1 |
| Q2-003 | B | 729 | 1310 | 581 | R01-1 |
| Q2-004 | B | 666 | 1162 | 496 | R01-1 |
| Q2-005 | B | 2209 | 3092 | 883 | R01-1 |
| Q2-006 | B | 2466 | 3161 | 695 | R01-1 |
| Q2-007 | B | 4268 | 4773 | 504 | R02-1 |
| Q2-008 | B | 4364 | 5233 | 868 | R02-1 |
| Q2-009 | B | 5916 | 6524 | 607 | R02-1 |
| Q2-012 | C | 716 | 1444 | 728 | R02-1 |
| Q2-013 | C | 2369 | 3270 | 901 | R01-1 |
| Q2-016 | C | 4464 | 5674 | 1210 | R02-1 |
| Q2-017 | C | 5760 | 6743 | 983 | R02-1 |
| Q2-018 | C | 6954 | 7925 | 971 | R01-2 |
| Q2-019 | C | 7875 | 8686 | 810 | R01-2 |
表C-2 中继服务时段与覆盖对应(逐断链段回放校验通过)
| 中继架次 | 服务时段s | 覆盖架次(运输) | 接入+回传同步可用 | 校验 |
|---|---|---|---|---|
| R01-1 | 668,2978 | Q2-001~006,Q2-013 | 全程同时 | 通过 |
| R02-1 | 718,6414 | Q2-007~009,Q2-012,Q2-016,Q2-017 | 全程同时 | 通过 |
| R01-2 | 6954,8290 | Q2-018,Q2-019 | 全程同时 | 通过 |
::: page-break
附录D:问题四详细结果
表D-1 K=2与K=3分区资源对比汇总
| 指标 | K=2 | K=3 | 库存 | 缺口(K=2/K=3) |
|---|---|---|---|---|
| B型无人机 | 4 | 5 | 2 | 2 / 3 |
| B型电池 | 7 | 8 | 4 | 3 / 4 |
| C型无人机 | 4 | 5 | 2 | 2 / 3 |
| C型电池 | 5 | 6 | 4 | 1 / 2 |
| A型无人机/电池 | 2/2 | 2/2 | 4/6 | 0 / 0 |
| 中继/组件 | 2/2 | 2/2 | 2/6 | 0 / 0 |
| 组间均衡度(区数) | 0.039 | 0.358 | --- | --- |
| 组间均衡度(能耗) | 0.010 | 0.397 | --- | --- |