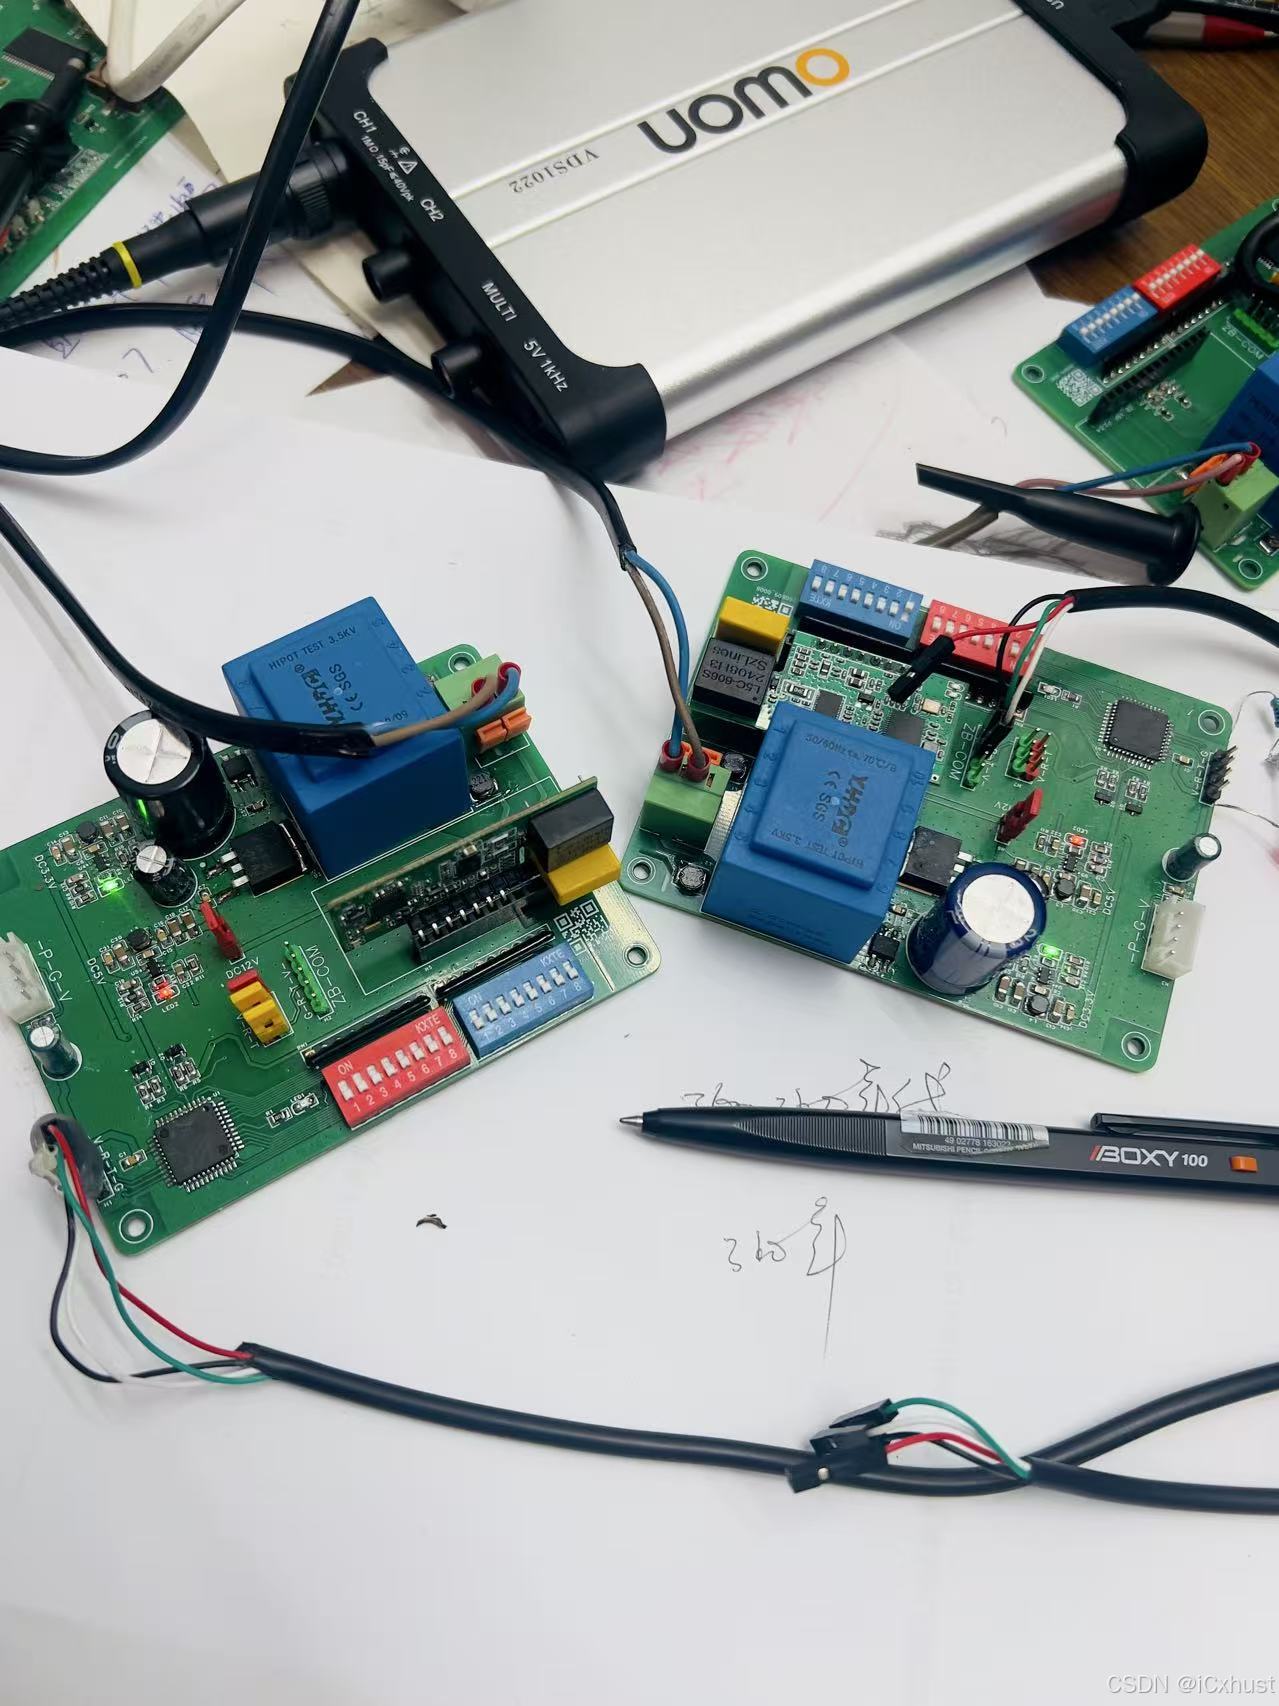
1.硬件连接图
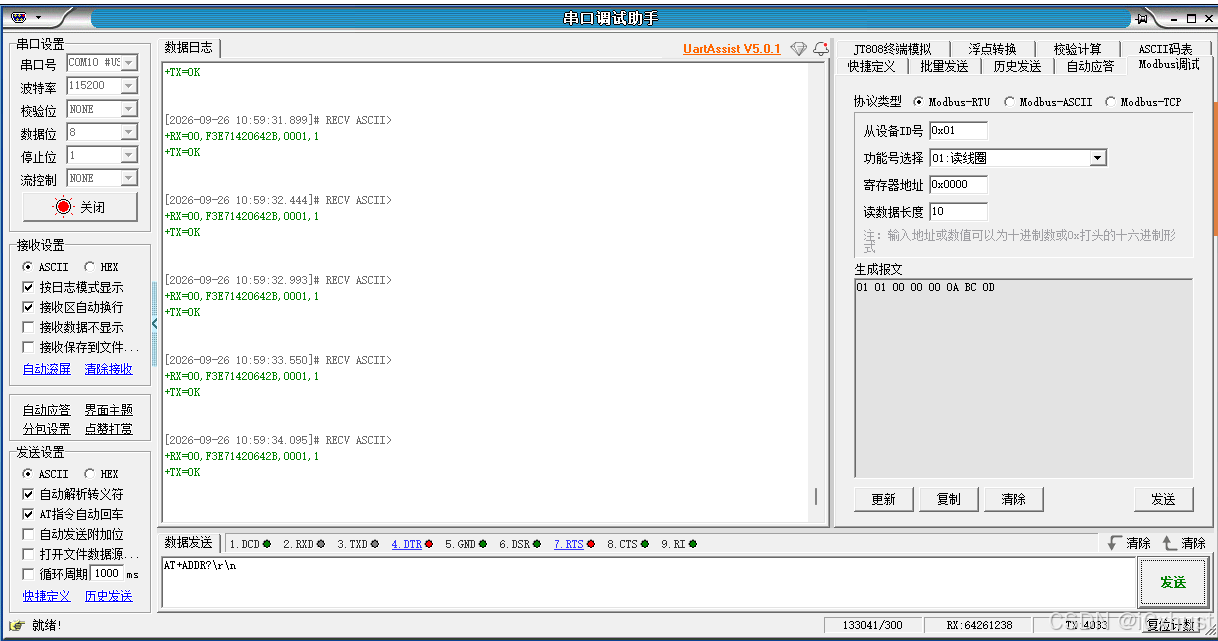
2.PC接收端接收结果
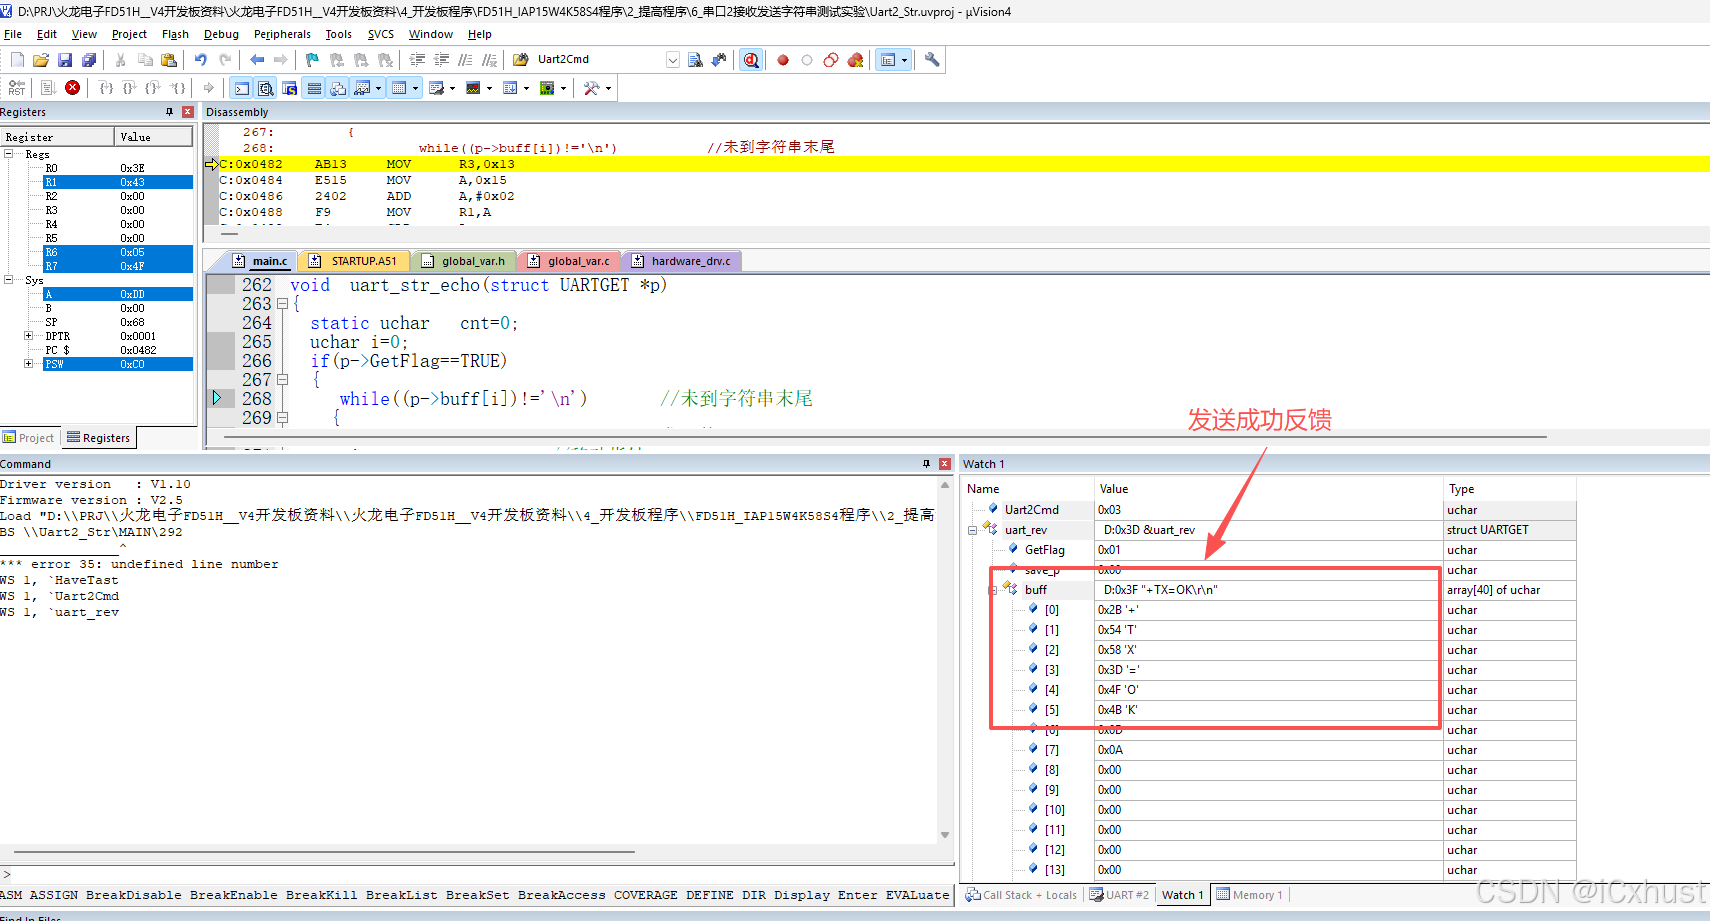
3.单片机接收到的发送成功信号
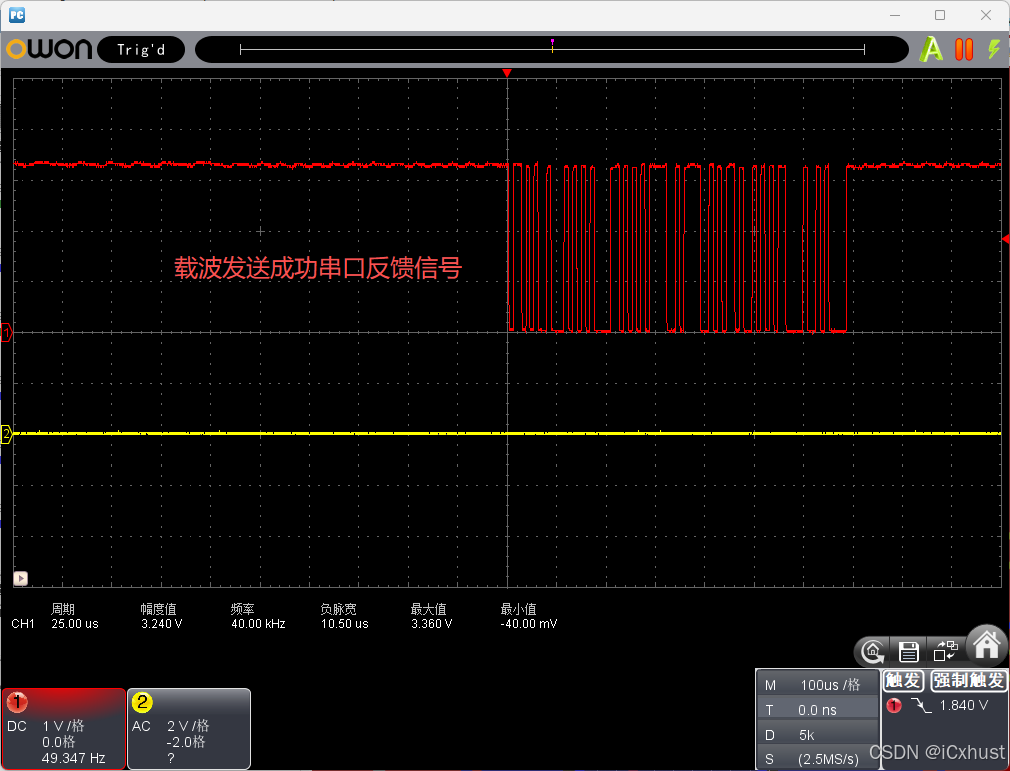
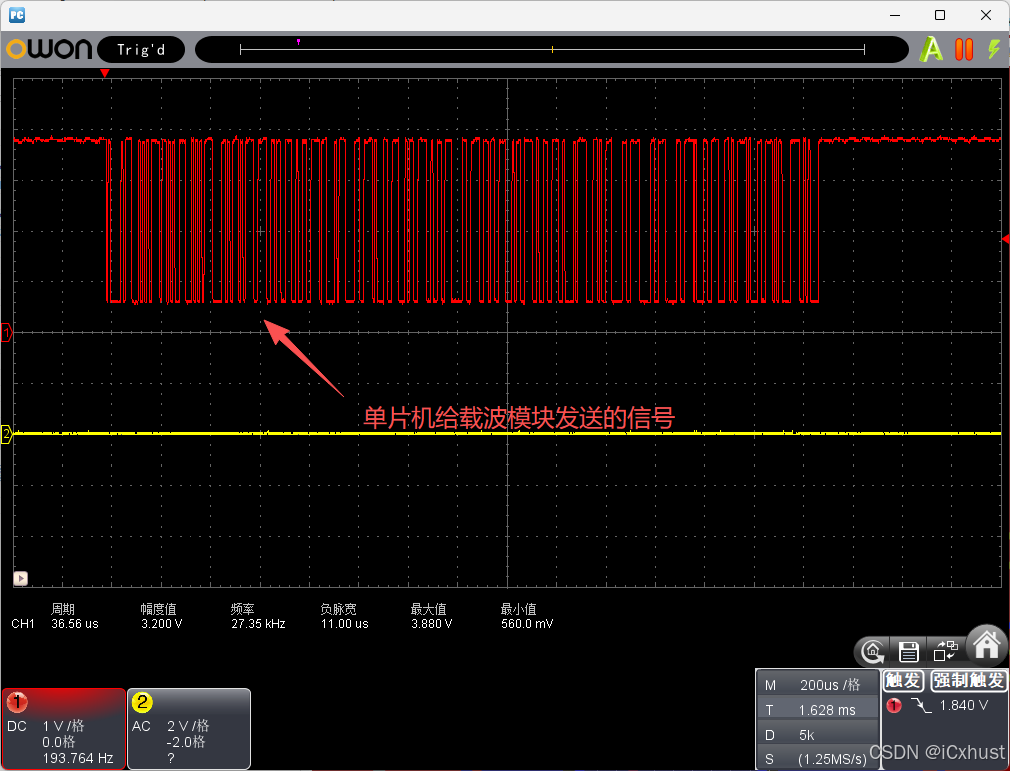
4.串口信号波形
6.单片机源程序
cpp
/************************************************
 * 文件描述     : 串口2发送接收字符串函数
 * 程序文件     : main.c
 * 版    本     : 4.0
 * 作    者     : 火龙电子工作室
 * 日    期     : 2020.12.01
 * 芯    片     : IAP15W4K58S4
 * 时    钟			:内部11.0592MHz
 * 开发环境			:Keil uVision4 C51 V9.52
 * 开 发 板			:FD51H

 * 操    作		:
							1、该串口2可以设置为通过DB9口J27输出。
							2、使用DB9串口直连线或者USB转串口线连接开发板J27插座和电脑
							3、使用外部9-12V的DC电源接入插座J22中。
							4、打开STC-ISP下载软件中的串口助手,选择相应串口号,
									选择波特率9600,8位数据位,1位停止位,无校验。
		              点打开串口 接收缓冲区选择"文本模式"
									发送缓冲区选择"文本模式"

 * 现    象		: 按下板子上的红色复位按键S14可以观察到菜单显示,
								根据菜单提示,从串口助手发送缓冲区中输入字符H或者D,
								或者任意字符,点击"发送数据"观察串口助手显示的信息。

 * 备    注		:
								详细操作见左侧Doc目录下的readme文件
 ************************************************/
 //文件包含
 #include "stc15.h"
 #include "tm1638.h"
 #include "global_var.h"
 //#include<reg52.h> //包含头文件,一般情况不需要改动,头文件包含特殊功能寄存器的定义

 //宏定义
 #define   CHARTAST     1		//字符任务
 #define   NUMTAST    	2		//数字任务
 #define   MENUTAST     3		//菜单任务
 #define   uchar     unsigned char
 #define   TRUE      1
 #define   FALSE     0

 //全局变量
 //bit HaveTast=0;			    	//任务标记
 unsigned char Uart2Cmd;		//串口命令

 //函数声明
 void IO_Init(void);
 void Uart2_Init(void);
 void Display_Menu(void);
 void Uart2_Process(void);
 void Uart2_SendChar(unsigned char Udat);
 void Uart2_SendString(unsigned char *PBuf);
 void Uart2_Init_115200(void);


sbit  LEDx=P4^5;

 #define  BUFF_LEN     40

// struct UARTGET
// {
//  uchar GetFlag;
//	uchar save_p;
//	//uchar  buff_len;
//  uchar buff[BUFF_LEN];
//  };
//
//struct UARTGET uart_rev;

void uart_rev_init(struct UARTGET *p)
{
	 p->GetFlag=FALSE;
	 p->save_p=0;

 }

void  uart_rev_save(struct UARTGET *p,uchar dat)
{
	static uchar  state=0;
	switch(state)
	{
		 case 0:
			 p->buff[p->save_p++]=dat;
		   if(p->save_p>=BUFF_LEN){p->save_p=0;}
			 if(dat=='\r')
			 {state=1;}
			 break;
		 case 1:
       	p->buff[p->save_p++]=dat;
		   if(p->save_p>=BUFF_LEN){p->save_p=0;}
			 if(dat=='\n')
			    {state=0;p->save_p=0;p->GetFlag=TRUE;}
        	else
					{
						state=0;
						p->GetFlag=FALSE;
	          p->save_p=0;
            }
			 break;
		 default:state=0;break;
   }
 }


 void  led_init(void)
 {
	  P4M1 &= ~(1 << 5);   // P4M1的bit5清零
    P4M0 |= (1 << 5);    // P4M0的bit5置1
 }

 /***********************************************
函数名称:Timer0_Init
功    能:定时器0初始化函数
入口参数:无
返 回 值:无
备    注:定时初值可以使用stc下载软件中的
					定时初值自动生成功能。
					以下的函数和宏定义请参考STC15.H文件中的注释
************************************************/
void Timer0_Init(void)
{
	ClrBits(AUXR,T0x12);//定时器0时钟12T模式
	//T0工作于十六位自动重装定时方式
	ClrBits(TMOD,T0_GATE|T0_CT|T0_M1|T0_M0);

	TL0 = 0x00;			//设置定时初值 50ms  11.0592MHz
	TH0 = 0x4c;			//设置定时初值
	TF0 = 0;				//清除TF0标志
	TR0 = 1;				//定时器0开始计时
	ET0=1;			  	//使能T0中断
	EA=1;			  		//使能总中断
}
 /***********************************************
函数名称:Timer0_ISR
功    能:定时器0中断服务函数
入口参数:无
返 回 值:无
备    注:TIMER0_VECTOR宏定义,请参考STC15.H文件中的注释
************************************************/
uchar  cnt_1s=0;
void Timer0_ISR(void) interrupt TIMER0_VECTOR
{
	static unsigned char T0_Cnt=0;
	//使用静态计数器,每次调用该中断函数时,
	//静态计数器都能保持上一次的计数值。
	//如果不使用静态计数器,每次调用该中断函数时
	//该计数器初值都是0,计数值就无法累加。

	//这里不需要重装定时初值

	T0_Cnt++;				//计数器加1
	cnt_1s++;
	if(T0_Cnt==2)		//定时100ms
	{
		T0_Cnt=0;
		LEDx=!LEDx;			//将端口状态取反,输出波形周期200ms

	}
}
//主方法
void  uart_str_echo(struct UARTGET *p);
void main(void)
{
	//TM1638_Init();				//TM1638初始化
	//ToDisplay__();				//数码管显示--
 	//Uart2_Init_115200();					//串口2初始化
	Uart2_Init();
	Timer0_Init();
	led_init();
	Display_Menu();				//显示菜单字符
	uart_rev_init(&uart_rev);
 	while(1)
	{
	 	//Uart2_Process();		//串口任务处理
		uart_str_echo(&uart_rev);
		if(cnt_1s>10)
		{
		 cnt_1s=0;
	   Uart2_SendString(cmd1);
		}
	}
}
/***********************************************
函数名称:Uart2_Init
功    能:串口2初始化函数
入口参数:无
返 回 值:无
备    注:STC15W4K32S4单片机串口2
          只能选择定时器2作为波特率发生器,
					不能使用其他定时器做为波特率发生器
************************************************/
void Uart2_Init(void)
{
 	S2CON=0x50;      							//0101 0000 模式1: 1 位起始位; 8 位数据;  1 位停止位;允许接收
	//ClrBits(AUXR, T2x12);					//定时器2时钟为Fosc,即12T
	SetBits(AUXR, T2x12);					//定时器2时钟为Fosc,即1T(115200波特率必须用1T)
	T2L=0xe8;											//波特率9600  11.0592MHz	,  when //ClrBits(AUXR, T2x12);	//115200  when   	SetBits(AUXR, T2x12);
	T2H=0xff;
	//T2L=0xfd;											//波特率115200  11.0592MHz
	//T2H=0xff;

	SetBits(AUXR, T2R);						//启动定时器2
	SetBits(IE2, ES2);		 				//使能串口2中断
	EA=1;			 										//打开全局中断
	P1_Mode_IO_PU(PIN_0|PIN_1);		//将P10 P11 设置为准双向口
}

void Uart2_Init_115200(void)
{
//   S2CON=0x50;
//   TH2=0xFF;
//   TL2=0xFD;
//   RCAP2H=0xFF;
//   RCAP2L=0xFD;

///*****************/
//   TCLK=1;
//   RCLK=1;
//   C_T2=0;
//   EXEN2=0;

///*****************/
//   TR2=1 ;
//   TI = 1;

//    // 3. 开启中断 (可选)
//    ES = 1;           // 开启串口中断
//    EA = 1;           // 开启总中断
//
//	P1_Mode_IO_PU(PIN_0|PIN_1);		//将P10 P11 设置为准双向口
}
 /***********************************************
*函数名称:Uart2_SendChar
*功    能:串口2发送单个字符函数
*入口参数:Udat:欲发送的数据
*返 回 值:无
*备    注:无
************************************************/
void Uart2_SendChar(unsigned char Udat)
{
	S2BUF=Udat;			    	//将要发送的数据放入串口数据缓冲区
	while(!(S2CON&S2TI));	//等待发送完成
  ClrBits(S2CON,S2TI);	//清零S2TI
}
 /***********************************************
*函数名称:Uart2_SendString
*功    能:串口发送字符串函数
*入口参数:*PBuf:指向字符串的指针
*返 回 值:无
*备    注:无
************************************************/
void Uart2_SendString(unsigned char *PBuf)
{
  while(*PBuf!='\0')	     //未到字符串末尾
  {
    Uart2_SendChar(*PBuf);//发送数据
	  PBuf++;				  			//移动指针
  }
}

void  uart_str_echo(struct UARTGET *p)
{
	static uchar   cnt=0;
	uchar i=0;
	if(p->GetFlag==TRUE)
	{
		 while((p->buff[i])!='\n')	     //未到字符串末尾
		{
			Uart2_SendChar((p->buff[i]));//发送数据
			i++;				  			//移动指针
			cnt++;
			if(cnt>= BUFF_LEN)
			{cnt=0;break;}
			//p->GetFlag=FALSE;

		}
    Uart2_SendChar((p->buff[i]));//发送'\n'
		p->GetFlag=FALSE;
		//p->
		cnt=0;
  }
 }

/***********************************************
*函数名称:Uart2_ISR
*功    能:串口2中断处理函数
*入口参数:无
*返 回 值:无
*备    注:UART2_VECTOR宏定义请参考STC15.H文件中的注释
************************************************/


void Uart2_ISR(void) interrupt UART2_VECTOR
{
	if(S2CON&S2RI)					   //发送和接收共用一个中断向量,需在程序中判断
	{
		switch(S2BUF)				   	 //判断接收缓冲区数据
		{
			case 'H':				       //接收到的字符是"H"
			{
				Uart2Cmd=CHARTAST;
			}break;
			case 'D':				       //接收到的字符是"D"
			{
				Uart2Cmd=NUMTAST;
			}break;
			default:
			{
				Uart2Cmd=MENUTAST;	 //接收到其他字符
			}

		 uart_rev_save(&uart_rev,S2BUF);

		}
		HaveTast=1;					   	 //串口接收到数据标记有效
		ClrBits(S2CON,S2RI);;    //串口接收中断标记需软件清零
	}
}
/***********************************************
*函数名称:Uart2_Process
*功    能:串口命令处理函数
*入口参数:无
*返 回 值:无
*备    注:无
************************************************/
void Uart2_Process(void)
{
	if(HaveTast==1)					    //如果串口接收到数据标记有效
	{
	  switch(Uart2Cmd)				  //判断接收的命令类型
		{
			case CHARTAST:
			{
				Uart2_SendChar(0x0d);	 //回车
				Uart2_SendString("You select: 'H'\r\n");
				ToDisplayHello();		 	//数码管显示Hello
			}break;
			case NUMTAST:
			{
				Uart2_SendChar(0x0d);	 //回车
				Uart2_SendString("You select: 'D'\r\n");
				ToDisplayBuf(1234,5678); //数码管显示12345678
			}break;
			case MENUTAST:
			{
				Uart2_SendString("\r\n");	//回车
				Display_Menu();
				ToDisplay__();			 	//数码管显示--
			}break;
		}
	 	HaveTast=0;
	}
}
/***********************************************
*函数名称:Display_Menu
*功    能:显示菜单函数
*入口参数:无
*返 回 值:无
*备    注:无
************************************************/
void Display_Menu(void)
{
  Uart2_SendString("Welcome to FireDragon Development Board!\r\n");
	Uart2_SendChar(0x0d);	 //回车
  Uart2_SendString("Please select:\r\n");
  Uart2_SendString("H-- LED display 'Hello'\r\n");
  Uart2_SendString("D-- LED display '12345678'\r\n");
  Uart2_SendString("*-- any other key to redispaly the menu\r\n");
}