在重大装备与动力系统的运行维护中,传统数据驱动的故障诊断方法大多侧重于分析系统的"状态信号"(如振动、温度、压力、流量等被动响应),试图仅凭这些响应量刻画设备的健康状态。然而,在工况连续剧烈变化的动态运行场景下,来自控制端的指令输入会直接改变系统的动力学响应,容易引发工况扰动与故障表征相互混淆的难题。针对该问题,发表于《Transactions of the Institute of Measurement and Control》的研究论文 《Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspective》 提出了从"控制-诊断协同"的视角切入变工况故障诊断。该工作以船用柴油机燃油喷射系统为对象,探讨了如何通过引入主动控制信号并与被动状态响应深度耦合,消解变机动工况下的状态混淆问题。
一、被动响应的局限性:工况调节与物理故障的表征混叠
在旋转机械或动力总成系统中,绝大多数状态监测传感器记录的都是系统受激励后的"被动响应"。这类响应不仅包含机械结构退化或零部件损伤信息,更承载着控制系统输入变化带来的动力学调整。当系统缺乏对主动调节过程的感知时,模型极易产生误判。
论文以船用柴油机喷油系统的工况调节与喷孔堵塞故障为例,揭示了这种混淆机理:
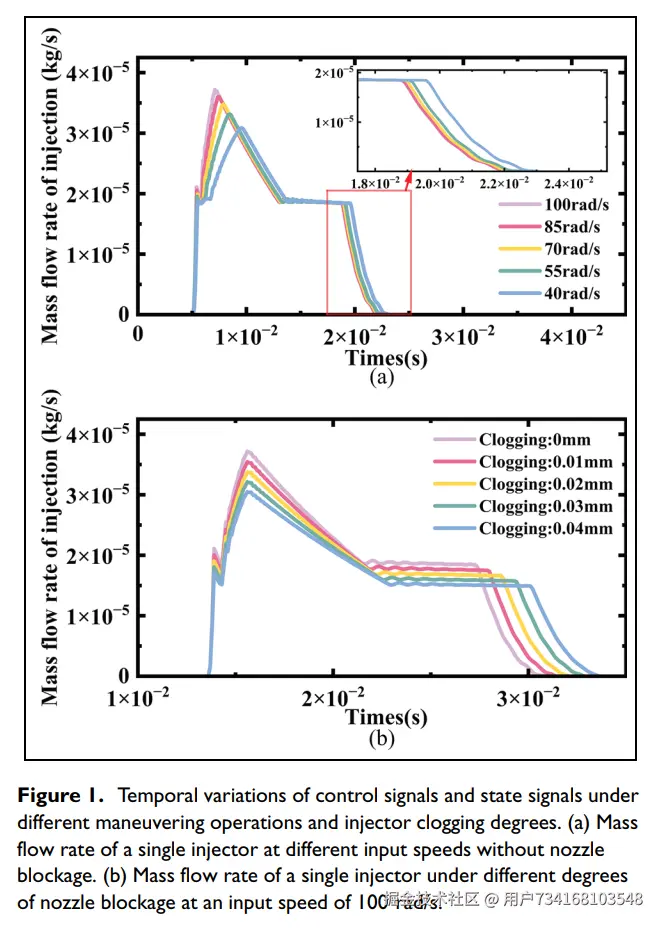
图1:不同机动工况与喷孔堵塞程度下的控制与状态信号变化趋势(论文图1)
- 工况变化诱发的响应演化(图1a): 当操纵系统降低输入转速时,单次喷油过程的燃油质量流量峰值随之下降,且尾端喷射持续时间变长。
- 物理损伤诱发的响应演化(图1b): 当喷油嘴喷孔截面积因积炭等原因发生物理堵塞时,喷射峰值流量同样呈现出明显的衰减趋势,喷油尾部也出现类似的延展。
可以看出,单纯观察作为被动状态响应的喷油质量流量波形时,"转速下降"与"喷孔堵塞"在时域曲线上呈现出高度近似的宏观趋势。如果诊断模型仅以状态量为输入,在跨机动工况分布下,提取出的特征容易在潜在空间内重叠,进而将正常的减速操作误判为喷油器堵塞,或将故障误当成工况切换。
二、物理系统与信号输入层级构建
为了解析控制变量与状态变量之间的因果耦合,论文基于分层耦合热力学模型构建了仿真数据采集系统。该系统涵盖凸轮轴、输油泵、直列式喷油泵(柱塞、出油阀、调速器)以及四只喷油器等关键部件。
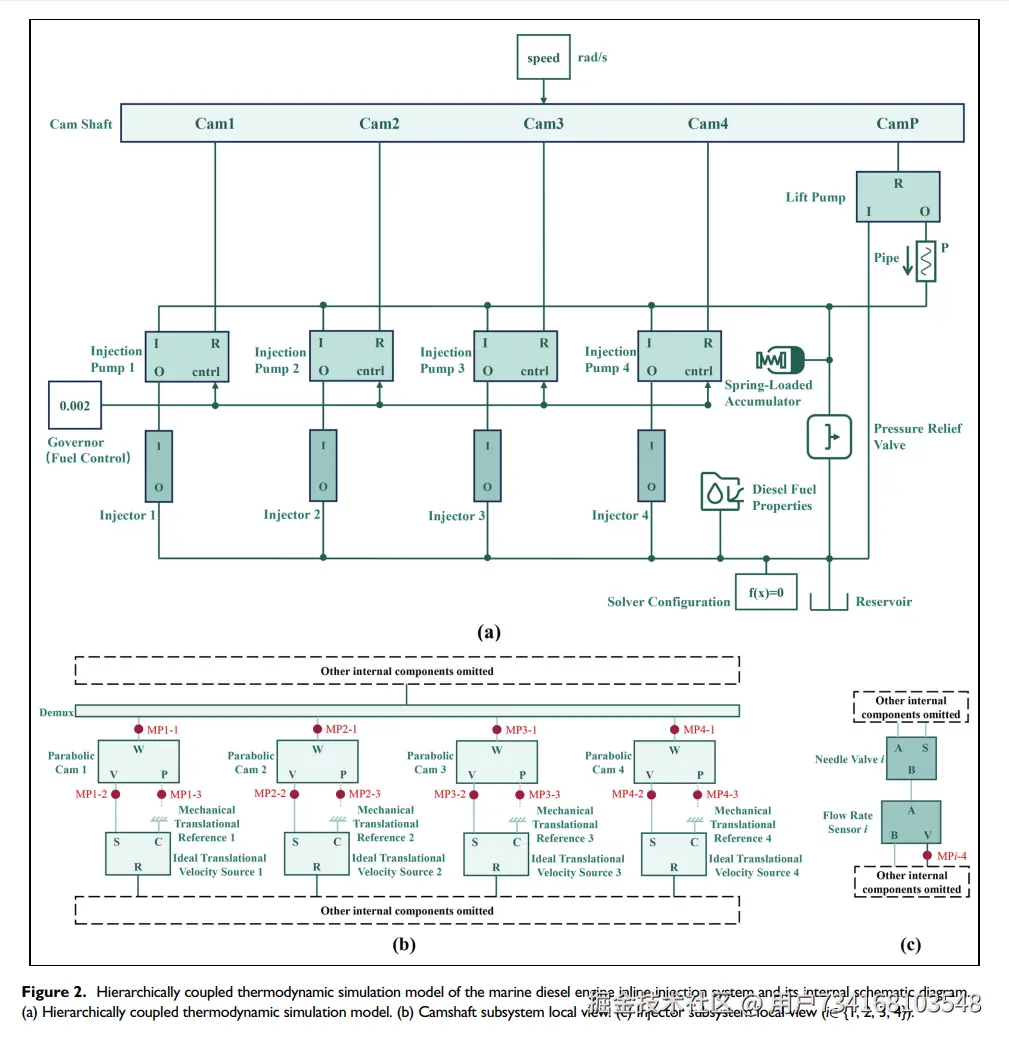
图2:船用柴油机直列式喷射系统分层耦合热力学模型与测点结构(论文图2)
在信号构建上,该研究明确区分了主动输入与被动响应:
- 控制信号(主动调节端): 采集自凸轮轴子系统的轴角速度( j=1)、凸轮线速度( j=2)和凸轮位移( j=3)。这些变量直接反映调速和驱动指令。
- 状态信号(被动响应端): 采集自各个喷油器子系统的燃油喷射质量流量( j=4)。其动态曲线反映喷孔实际的流通能力。
模型在稳态工况(恒定转速)与六种动态变机动工况(加速、减速、加速-减速、减速-加速等交替组合)下运行,同时引入不同喷孔孔径退化等级,用于考察变工况下的跨分布诊断机制。
三、控制感知加权融合架构(CA-DANN)
将控制信号引入诊断网络并不能简单依赖常规的特征拼接(Concatenation)。在物理机理上,控制信号居于主动主导地位,状态信号居于被动跟随地位。为了在特征表示中体现这一先验关系,论文设计了双分支控制感知特征提取器,并通过门控加权实现交互。
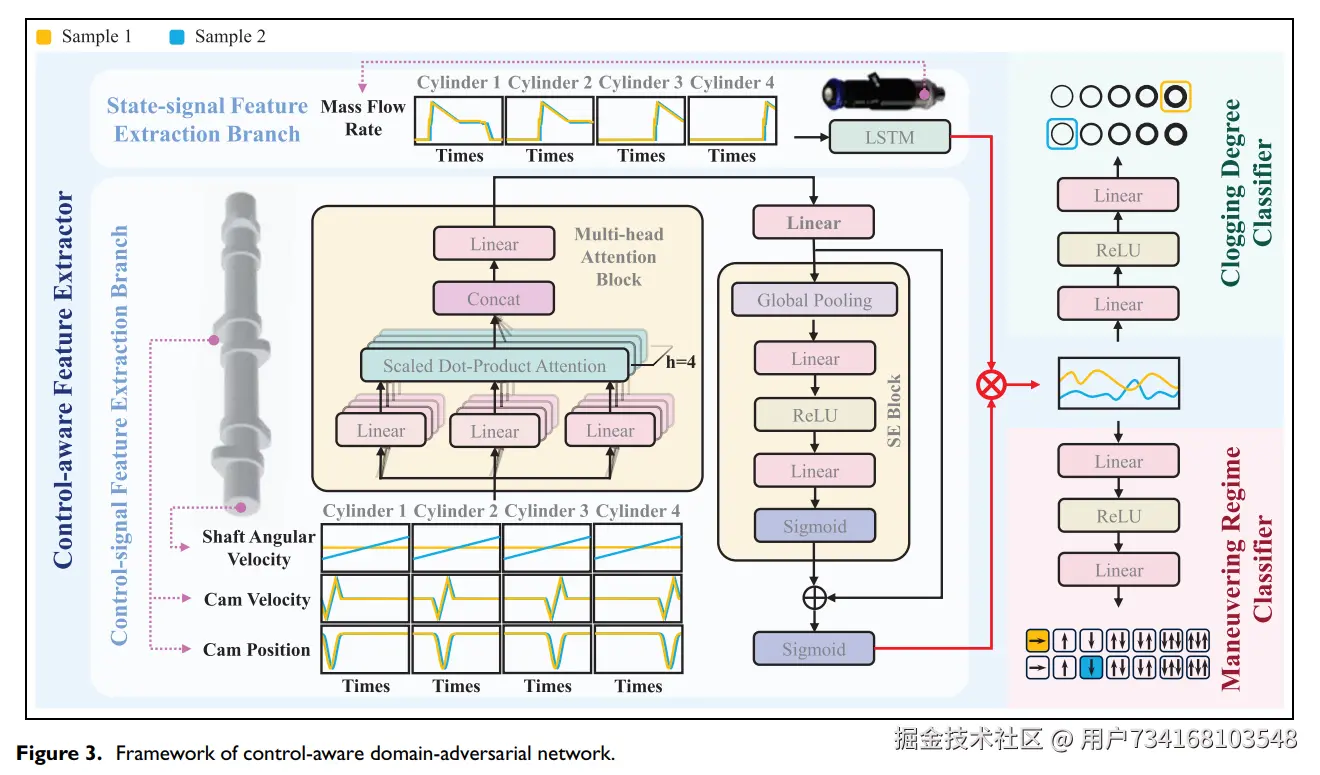
图3:控制感知域对抗网络(CA-DANN)整体架构(论文图3)
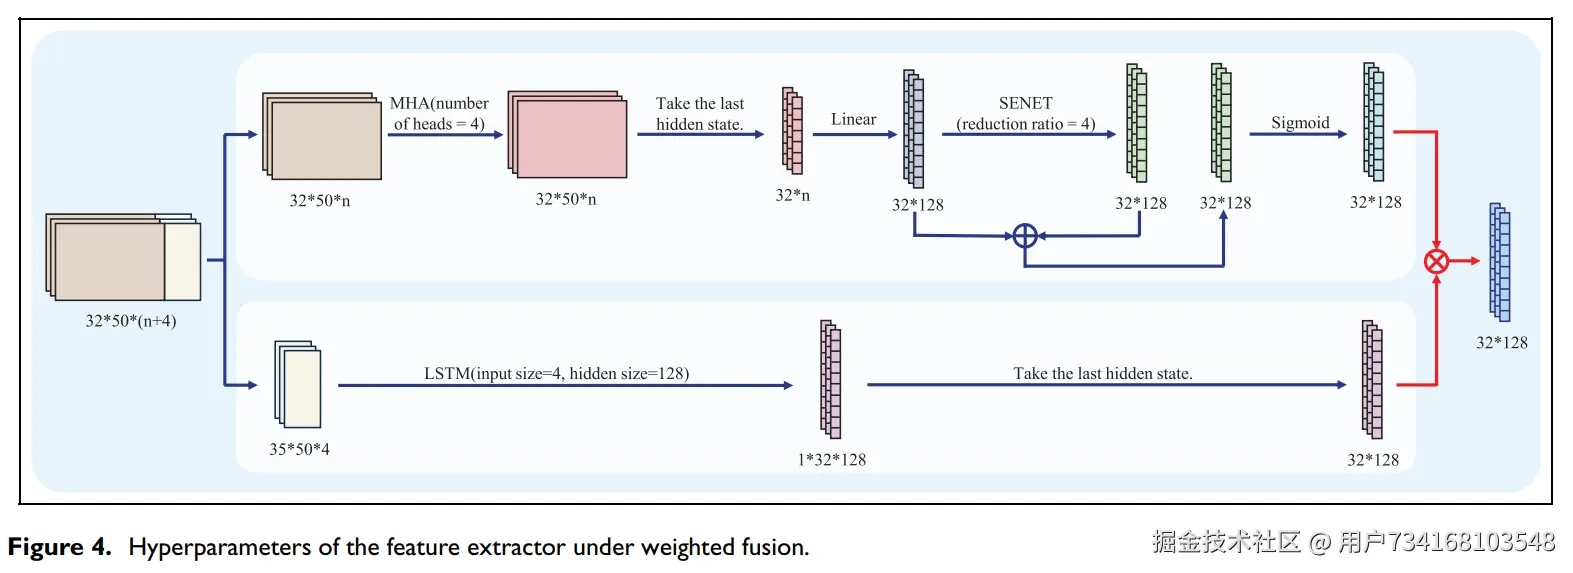
图4:加权融合机制下特征提取器的超参数设计(论文图4)
1. 状态信号特征提取分支
状态信号 xstate(各喷油器的质量流量时序)具备明显的时间序列特性,受喷射起始点、持续周期及波动扰动的影响较大。该分支采用长短期记忆网络(LSTM)提取时域演化表征,取最后一个时间步的隐状态作为状态特征向量: zstate=LSTM(xstate)T
2. 控制信号特征提取分支
控制信号 xcontrol(角速度、凸轮位移与速度)描述了各缸之间同步运动的幅值与相位模式。控制分支采用多头自注意力机制(Multi-Head Attention, MHA)计算各控制通道之间的动态依赖性,将末端时间步输出映射至高维空间后,接入压缩-激励模块(SE-Net)。SE-Net通过全局池化捕获通道层级的全局信息,并通过激励操作生成通道依赖权重。为保证表征稳定性,结合残差连接后通过Sigmoid函数将权重范围约束至 (0,1): zcontrol=σ(h2+h3) 其中 σ(⋅) 为Sigmoid激活函数, h2 为经过线性映射的控制特征, h3 为SE-Net输出的通道加权特征。
3. 基于门控的逐元素乘法融合
有别于将特征向量直接拼接的常规做法,该网络采用逐元素相乘(Hadamard积)生成融合表征 z: z=zcontrol⊙zstate 这一机制的物理与数学含义在于:由控制分支生成的向量本质上充当了一组连续的"动态门控系数"。它依据当前的实际控制运动状态,对状态分支提取的每一维特征进行放大或抑制。由于权值被Sigmoid函数约束在 (0,1) 内,当测试阶段控制传感器发生偏置、噪声干扰或通道丢失时,加权系数仅在有界区间内发生平缓漂移,避免了因原始异常值直接前向传播而导致特征发散。
四、细粒度多分类域对抗对齐
在变工况迁移场景中,源域通常对应平稳工况,而目标域则涵盖复杂的动态机动过渡工况。传统的域对抗神经网络(DANN)通常采用二值判别器,即仅区分"源域"与"目标域"。但在复杂机动运行条件下,目标域内部本身就包含加速、减速、周期性交替等差异显著的多种子分布,简单的二值域对抗难以拉平这部分多模态差异。
针对这一问题,CA-DANN构建了细粒度的多分类机动工况判别机制:
1. 损失函数定义与梯度反转
- 故障程度分类器: 接收特征 z,经两层全连接与 ReLU 映射,通过多分类交叉熵损失监督喷孔堵塞严重程度: Lclog=−Ns1∑n=1Nslog(∑c=1Ce(yclog(n))ce(yclog(n))c(n))
- 机动工况分类器(域判别器): 在特征 z 进入工况分类器前,引入梯度反转层(Gradient Reversal Layer, GRL)。在前向传播过程中特征保持不变;在反向传播时,判别器传回的梯度被乘以负系数 −λ。工况分类器不再执行二分类,而是执行针对 K 种机动工况的细粒度多分类交叉熵计算: Lregime=−N1∑n=1Nlog(∑k=1Ke(yregime(n))ke(yregime(n))k(n))
- 总体联合优化目标: Ltotal=Lclog+λLregime
2. 对抗对齐机理
通过梯度反转,特征提取器在最小化故障分类损失的同时,最大化细粒度工况分类器的损失。这一博弈迫使特征提取器抹除各个特定机动工况所独有的特征分布印记,抽取出对工况变化不敏感、但对物理损伤敏感的域不变特征。
五、技术总结
该研究在方法层面的主要技术特点可归纳为以下三点:
- 明确主被动变量的动力学角色: 突破了单纯分析被动状态响应的传统思路,将主动调节指令作为辅助先验,从机理上解耦了"操作引起的工况漂移"与"结构损伤引起的响应衰减"。
- 有界门控加权融合: 利用控制特征生成经Sigmoid约束的有界通道权重,以逐元素相乘的方式调制状态特征,在结构上限制了因控制侧信号缺失或噪声输入对下游判别网络造成的剧烈冲击。
- 多模态子工况的细粒度对抗: 将二值域判别扩展为多类机动工况判别,结合梯度反转层,使特征提取器在面对非均匀分布的目标域时能够实现更充分的工况不变特征对齐。
参考文献
Fault diagnosis of marine diesel engine via control-aware domain-adversarial network: A control-diagnosis collaboration perspectiveJ. Transactions of the Institute of Measurement and Control, 2026.