引子:四个月内发生的两件事
2026 年 5 月,Hugging Face 发布 LeRobot Humanoid:一台 12 自由度、没有手臂、主体全靠 3D 打印的双足机器人,零部件成本约 2,500 美元,机械、电子、仿真、训练、部署全栈开源。9 月 2 日,彭博社报道 NVIDIA 正洽谈收购 Hugging Face(报道口径为约 129 亿对价、另含约 10 亿留任包);次日,NVIDIA 宣布双方已达成收购协议,交易对价约 129.3 亿美元,留任激励另计约 $10 亿,交易预计 2027 年上半年交割,仍需监管批准。发布与达成协议之间只隔了约四个月。把这两条新闻放在一起看:这台不起眼的红色小机器,正处在开源机器人学版图震动的中心。
这台机器值得认真对待的原因,不是它有多强------它现在还站不稳------而是它代表了一种不同的竞争:开源机器人学的竞争,正在从"谁造出最强机器人",转向"谁定义可复现的工作流"。
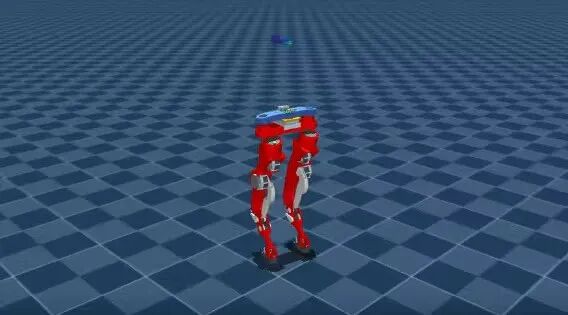
图:1thegioi.vn(Cận cảnh Robot hình người giá chỉ hơn 60 triệu đồng)
一、认识这台机器:规格、取舍与能力边界
在谈论行业意义之前,先看清楚 LeRobot Humanoid 本身是一台什么样的机器。
1.1 基本规格
| 项目 | 配置 |
|---|---|
| 形态 | 无臂双足人形,12 个自由度(每条腿 6 个) |
| 执行器 | RobStride 总线伺服电机,CAN-FD 通信,MIT 协议控制 |
| 主控 | 树莓派 5(Raspberry Pi 5) |
| 姿态传感 | BNO055 / BNO085 IMU |
| 结构件 | 3D 打印为主,STL 按左右腿与躯干子装配体组织 |
| 成本 | 可采购零件约 2,500 出头,含打印耗材与紧固件后 BOM 约 2,635.84;官方设计目标为硬件低于 $5,000(GitHub 官方 README 口径) |
| 当前能力 | 站立、下蹲(硬件在环验证);速度跟踪(仿真与真机早期测试,平均约 5 秒后跌倒);上半身集成在路线图上 |
1.2 三个关键设计取舍
取舍一:先砍掉手臂。 这是全机最反直觉、也最清醒的决定。双足 locomotion(站立、行走、抗扰)本身就是人形机器人里最难的问题之一;加上双臂会把成本、重量、控制维度和调试难度同时推高。把首版限制在 12 自由度的无臂双足,本质上是把"人形机器人学习"这个问题裁剪到一个个人和小团队真的啃得动的尺寸。官方明确说:上半身集成与更复杂的全身行为在路线图上------先证明站得稳、蹲得下,再谈"长出手来"。
取舍二:用 RobStride + CAN-FD 而不是工业伺服。 工业级关节模组单价动辄数千美元,会直接击穿预算。RobStride 这类准直驱(QDD,双编码器 + 行星减速器)关节模组把单个关节的价格压到准消费级(约 $150--250,随型号与渠道浮动),CAN-FD 总线则把布线简化为一条菊花链------12 个关节的通信和供电不再是一捆乱线。代价是精度、刚度和寿命都向消费级看齐,这也是第六节"冷水"里讨论的硬件耐久性问题的一部分。
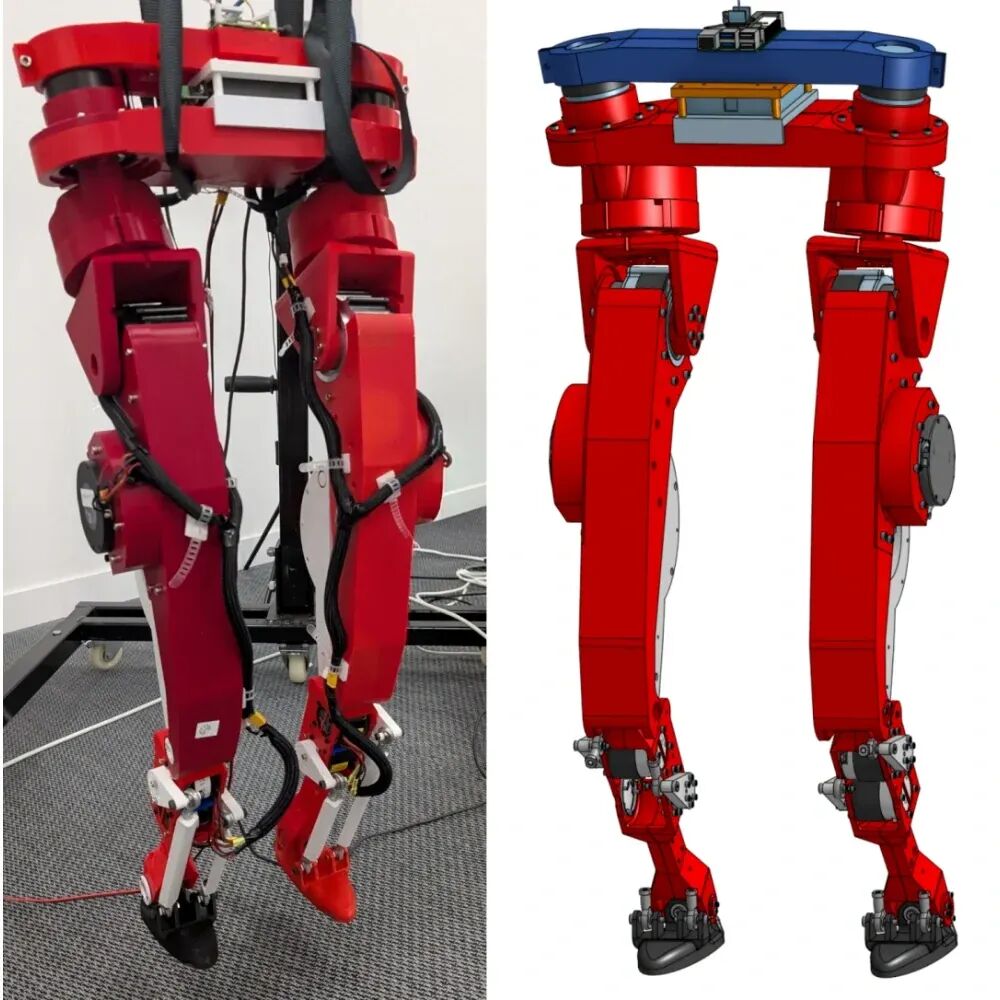
图:OpenELAB(LeRobot Humanoid RobStride 电机套装,说明 BOM 清单已被第三方商品化)
取舍三:树莓派 5 做主控。 不追求实时性极限,而是追求生态:Python、ONNX Runtime、LeRobot 库全部原生可跑,学习者不需要为"理解这台机器人"额外学习一套嵌入式工具链。另一方面,CAN-FD 总线带宽(约 5--8 Mbps)本身已限制了控制回路的上限,再追求硬实时 MCU 的边际收益有限。代价是控制频率和延迟裕量有限------对"研究平台"是合理交换,对"产品"则不够。
1.3 它现在能做什么
官方和社区目前公开的能力进展:
- 站立与下蹲:硬件测试视频里完成了硬件在环验证和深蹲动作;
- 速度跟踪 :HF Hub 上的社区策略(如
lerobot-humanoid-noarms-velocity-v16)实现了站立与基础速度跟踪,但模型卡坦率标注:平均约 5 秒后会跌倒; - sim-to-real 仍有明显差距:为补偿 URDF 坐标系偏移,训练时采用了"反向旋转躯干"的权宜处理------官方明说,在修复 URDF 之前,预期存在 sim-to-real 差距;
- 系统辨识已在跑:MJWarp 批量回放 + CMA-ES 参数辨识的完整工具链已经开源(见第三节),用来把仿真器一步步"校准"到真机。
一句话概括现状:这是一台"能站稳几秒、会蹲下、正在学着不摔倒"的研究原型机------它的价值不在演示效果,而在于让你能把"教机器人不摔倒"的每一步都复现一遍。
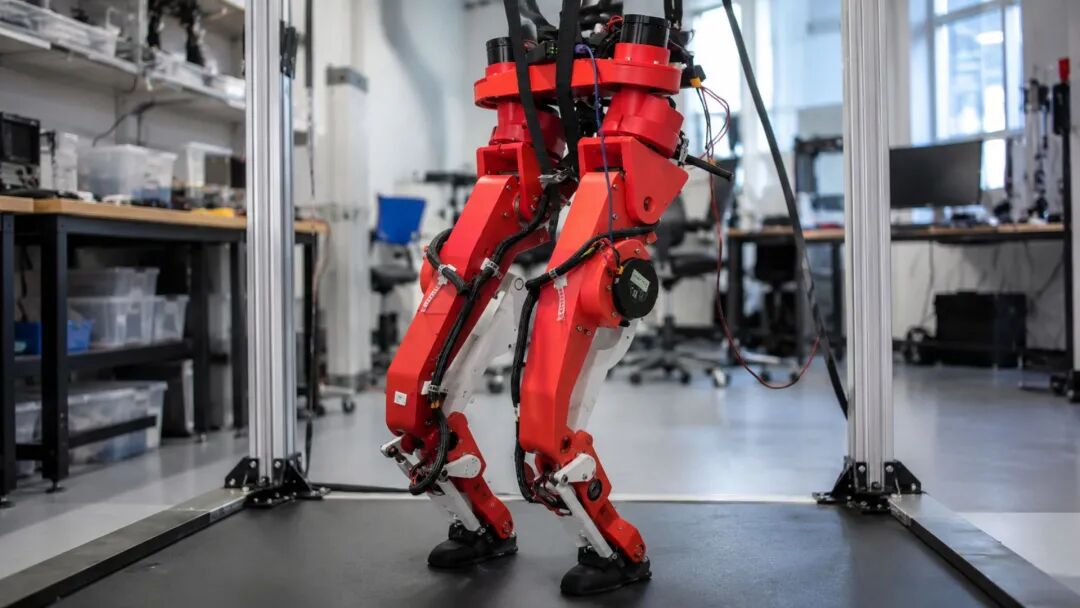
图:en.clickpetroleoegas.com.br(素材源自 Hugging Face)
1.4 从策略到关节的控制链路
一条典型的控制回路长这样:LeRobot 训练出的策略(PyTorch 训练 → 导出 ONNX 部署)在树莓派 5 上推理,输出关节目标;runtime 的真机控制器通过 CAN 总线以 MIT 协议(位置-速度-力矩混合控制)下发给 RobStride 电机;IMU 反馈姿态,安全机制监控异常。所谓 MIT 协议,是一种位置-速度-力矩混合控制模式:电机接收目标位置、速度和力矩上限三个参数,内部以高频闭环执行------相比纯位置控制,它允许更柔顺的关节行为,也是行走策略能落地的前提之一。推理 runner 同时支持 ONNX 与 Torch 双后端------部署到真机用 ONNX 省资源,研究与调试留在 Torch。这条链路上每一个环节的工具和脚本都在开源仓库里。
二、价格坐标:它在机器人硬件光谱中的位置
机器人学习社区长期面临一个问题:模型开源了、数据集开源了、训练代码开源了,但跑实验的那台机器人往往要 7 万美元,或干脆不对外销售。LeRobot Humanoid 改写了这个等式:
| 平台 | 类型 | 价格量级 |
|---|---|---|
| Reachy 2(Pollen/HF) | 研究级全尺寸人形 | ~$70,000 |
| ALOHA 2(双臂遥操作) | 双臂研究平台 | ~20k--32k(DIY 整机约 22k;含移动底盘的 Mobile ALOHA 约 $32k) |
| HOPEJr | 开源全尺寸人形(66 DOF) | ~$3,000(官方口径,随采购渠道浮动) |
| LeRobot Humanoid | 3D 打印双足(12 DOF,无臂) | ~$2,500 |
| LeKiwi | 机械臂+移动底盘 | from ~$220 |
| SO-101 | 6 自由度机械臂 | 零件 ~100,套件 100,套件 ~269 |
| Reachy Mini | 桌面交互机器人 | 299/299/449 |
| Microduck | 25cm 双足(2026.8) | $399 |
注:上表平台的定位差异极大------从桌面交互机器人到研究级全尺寸人形------价格并列仅为展示"成本量级"的跨度,不构成同类产品的直接对比。
先明确它不跟谁竞争。 读到这张价格表,难免拿它去和明星人形厂商作比较------但那是错位的比较:波士顿动力回答"能多强",宇树回答"多便宜、多快出货",智元回答"数据与场景怎么闭环"。LeRobot Humanoid 回答的是另一个问题:一个实验室之外的开发者,能不能把整条学习闭环复现一遍。这个参照系在第五节还会展开。
三、它不是一个产品,是一套"可复现的研究栈"
价格只是入口。真正让它值得关注的,是它把整个学习闭环组织成了一套可复现的工作区。
LeRobot Humanoid 最值得注意的地方不是机器人本身,而是它把自己组织成了一个覆盖完整学习闭环的五仓库工作区:
- design (
huggingface/lerobot-humanoid-design)--- 机械/控制协同设计:用简化机器人表示探索设计空间,在承诺硬件前先用最优控制基准评估候选; - hardware (
huggingface/lerobot-humanoid-hardware)--- 建造的事实来源; - model (
huggingface/lerobot-humanoid-model)--- MJCF/URDF 模型资产与常量,供全栈共用; - runtime (
huggingface/lerobot-humanoid-runtime)--- 统一控制仿真与真机; - identification (
huggingface/lerobot-humanoid-identification)--- MJWarp 批量回放 + CMA-ES 参数辨识,用真机日志拟合仿真参数,缩小 sim-to-real 差距。
官方博客里有一句值得引用的自述:"如果你要找最先进的人形机器人,这不是。如果你要找一台可以搭建、理解、修理、仿真并用于学习实验的人形机器人------这就是我们努力要做的。" 这恰是定位:研究基础设施,先把"可复现性"地基打好。
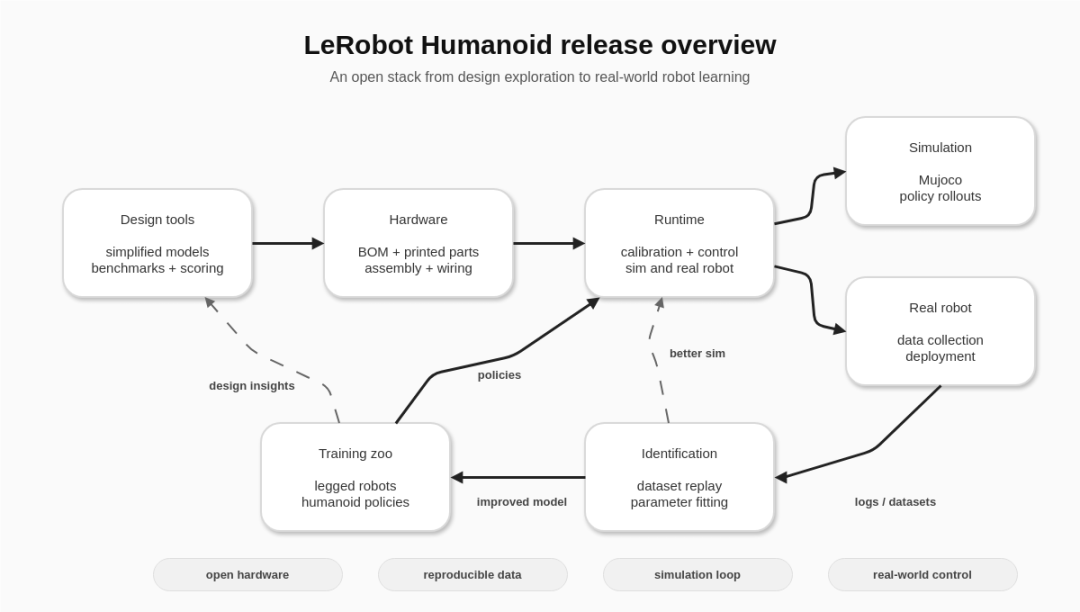
图:Hugging Face 官方博客
四、从 CAD 到行走:一条可复制的动手路径
硬件仓库 huggingface/lerobot-humanoid-hardware:机械装配文档、制造文件、电子接线与连接器映射;BOM 采购清单(hardware/bom/);电机预组装调试工具(commission_motor.py);STL 按左右腿与躯干子装配体组织;3D 打印指南(docs/manufacturing/printing_guide.md);以及配套的 Onshape 公开 CAD 文档------完整双足平台设计,浏览器内可直接查看和导出。
运行时仓库 huggingface/lerobot-humanoid-runtime:MuJoCo 仿真控制器 + 真机控制器(CAN MIT 协议 + 安全机制);策略推理运行器(ONNX / Torch 双后端);IMU 集成模块、LeRobot 集成控制器;工具链:电机扫描、交互式归零、IMU 校准、关节运动方向验证、数据集生成。
训练环境仓库 Virgileboat/lerobot-legged-zoo:MJCF 模型 + MJLab 训练环境,预置平地行走与崎岖地形任务,uv 管理依赖,需 CUDA GPU(可上云)。
参数辨识仓库 Virgileboat/lerobot-humanoid-identification:MJWarp + CMA-ES 关节级动力学辨识,把 sim-to-real 从玄学变成可测量的工程问题。
学习路径一句话总结:Onshape 看设计 → BOM 买料 → 打印组装 → commission 工具调电机 → MuJoCo 验证 → legged-zoo 训练 → identification 拟合 → 真机部署。
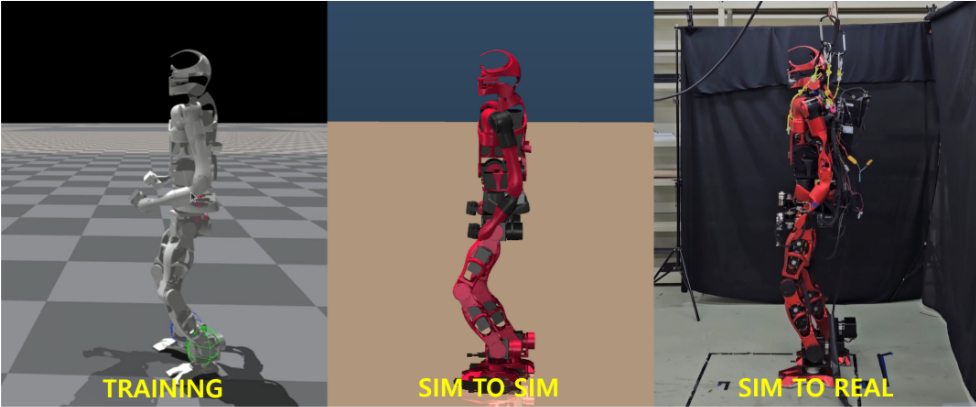
图:Moonlight 文献综述(素材源自 Hugging Face 实验记录)
但价格民主化不等于能力民主化。零件 $2,500 之外,你还需要一台 3D 打印机、一张 CUDA 显卡、数十小时的装配调试,以及兜底"策略 5 秒就跌倒"的排错能力。价格降低只是必要条件------从"买得起"到"玩得转"之间,隔着知识门槛。社区真实的完成率数据目前无人统计,这本身是一个还没有答案的经验问题:开源硬件的参与漏斗会不会像开源软件一样,少数人贡献、多数人围观?诚实地说:现在还不知道。
五、生态与产业:这台机器掀动的浪潮
生态时间线:2024 年 LeRobot 从 100 的 SO-100/SO-101 机械臂做起 → 2025.4 HF 收购 Pollen Robotics → 2026.3 LeRobot v0.5.0 首次完整支持 Unitree G1(全身控制、遥操作)→ 2026.5 LeRobot Humanoid 发布 → 2026.7 NVIDIA 将 Isaac GR00T 1.7 与 Isaac Teleop 整合进 LeRobot → 2026.8 399 的 Microduck 预售(24 小时订单 260 万美元,约 6,500 台------平均约 13 秒一台,峰值一度 4 秒一台;累计预订破万)→ 2026.9.2 彭博报道 NVIDIA 洽购 HF → 9.3 NVIDIA 宣布达成收购协议(对价约 129.3 亿美元,留任激励另计,2027 H1 交割)→ 2026.9.25 HF 博客展示 G1 上"遥操作采集 → π0.5 预测 SONIC 潜在运动 token → 全身控制器执行"的技术演示------这是技术演示,距离成熟的生态事件还有距离。
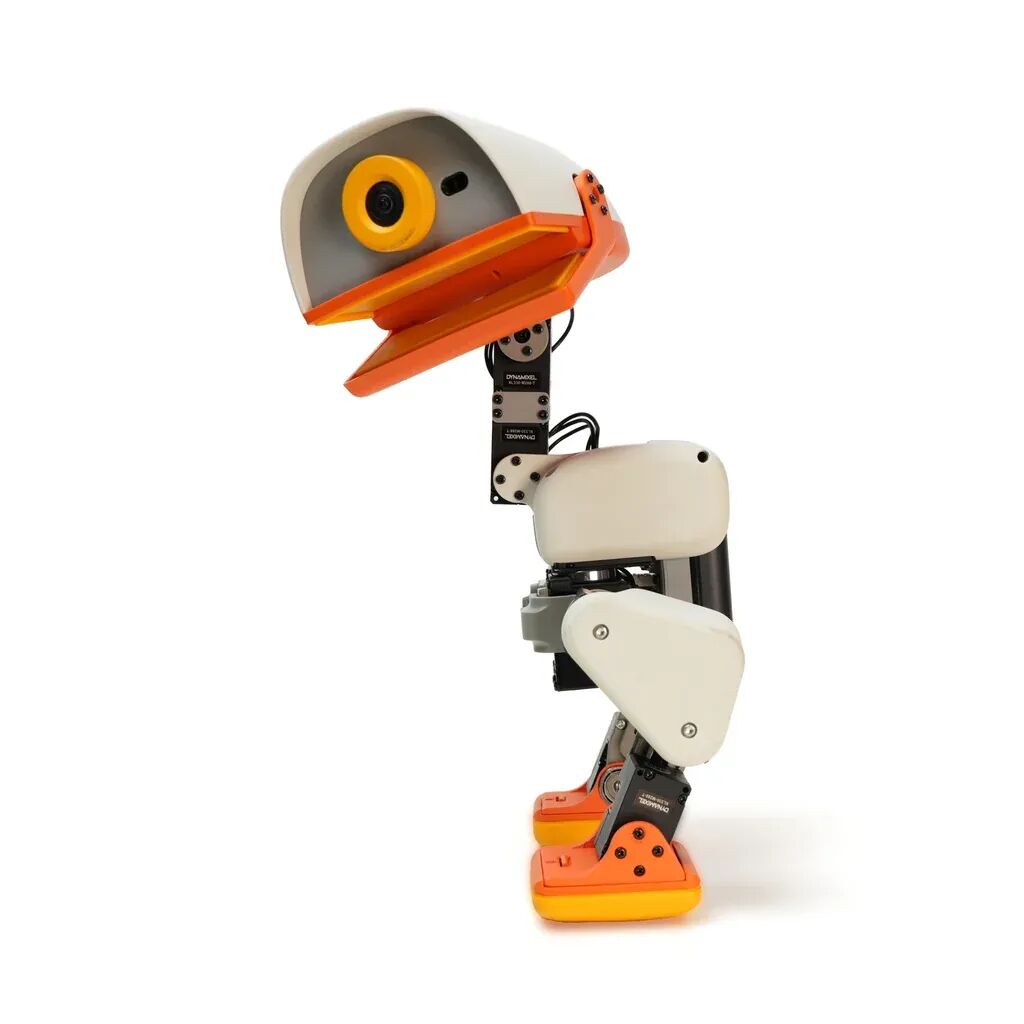
图:Pollen Robotics 官方商店
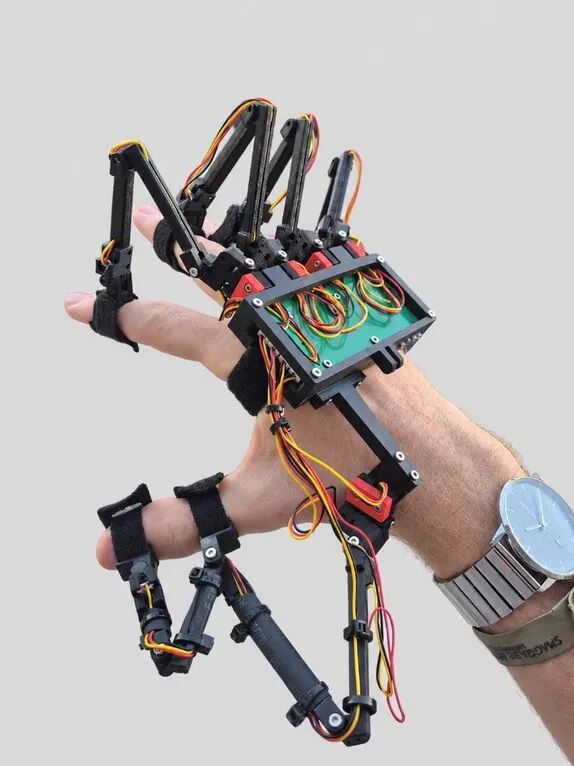
图:Hugging Face 官方博客(Bringing Humanoids to LeRobot)
数据生态同样在扩张:AgiBotWorld2026 收录 102,078 段真实双臂操作片段(13.6TB),HIW-500 收录东南亚真实家庭中的 G1 遥操作数据,LeRobotDataset v3 正在成为 LeRobot 生态内的事实数据格式------但"成为跨社区行业标准"目前证据尚不充分。
厂商格局:对 HF/Pollen,硬件是模型托管生态向物理世界的延伸(Reachy Mini 出货破万、Microduck 预售爆单,展示了社区对开源硬件的真实需求);对 RobStride 等执行器厂商,公开 BOM 是免费的需求生成器;对 Unitree,LeRobot 正成为 G1 面向研究者的软件入口之一------但整机厂可能让渡部分用户数据与软件收入,且 ROS 2 与 LeRobot 是分层关系(中间件 vs 工具链),真正的入口之争是"机器人学习的默认工作流归谁定义",这场争夺远未结束。
它不是谁:三条路线,一个参照系。 把 LeRobot Humanoid 放进当前人形机器人版图,最容易犯的错是直接比强弱------它和这三家根本不在同一个竞争维度:
- 波士顿动力代表"性能优先、闭源、高成本",回答的是"机器人能有多强"。LeRobot Humanoid 不走这条路,也不具备走这条路的预算;
- 宇树代表"整机量产 + 成本控制",回答的是"人形硬件能多便宜、多快出货"。G1 已被 LeRobot 支持,但宇树保留自家 SDK------LeRobot 是它的软件入口之一,不是主人;
- 智元代表"垂直整合 + 数据闭环 + 商业化",回答的是"数据、模型、场景怎么闭环"。AgiBotWorld 数据已进入 LeRobot 生态,但智元不是 LeRobot 的竞品,而是数据供给方之一。
LeRobot 回答的是另一个问题:一个实验室之外的开发者,能不能把整条学习闭环复现一遍。它不参与"最强人形"的竞赛,但它可能决定这场竞赛的软件入口。
中国供应链是容易被忽视的一环。 证据并不抽象:Microduck 由深圳矽递科技(Seeed)制造,主控采用瑞芯微 RK3566,发布消息直接带动后者股价异动;RobStride 电机、SO-ARM 套件的量产同样深度依赖中国硬件供应链。一个值得注意的分工事实已经形成:开源图纸在中国供应链手中变成可负担的硬件,HF 掌握软件标准与社区分发,NVIDIA 掌握算力与模型------低成本硬件的关键一环,由中国供应链承接。
六、冷水:站不稳、不耐用、可能被黑
性能仍处早期。 公开策略平均约 5 秒跌倒、sim-to-real 差距显著(详见 1.3),"能站稳"与"能走路"之间仍有距离------这不是贬低,而是"早期研究平台"的真实状态。
3D 打印的"可迭代"是有代价的。 "坏了重打"听起来美好,但社区反馈并不轻松:PLA/PLA+ 件在长期受力下会蠕变变形,打印公差意味着部分零件需要接近零件承受极限的装配力才能到位,层间强度直接限制关节连接处的寿命。每一次"迭代"都要付出数小时的打印与拆装工时------硬件追求软件式的可迭代性,现阶段更像"硬件即车间"。
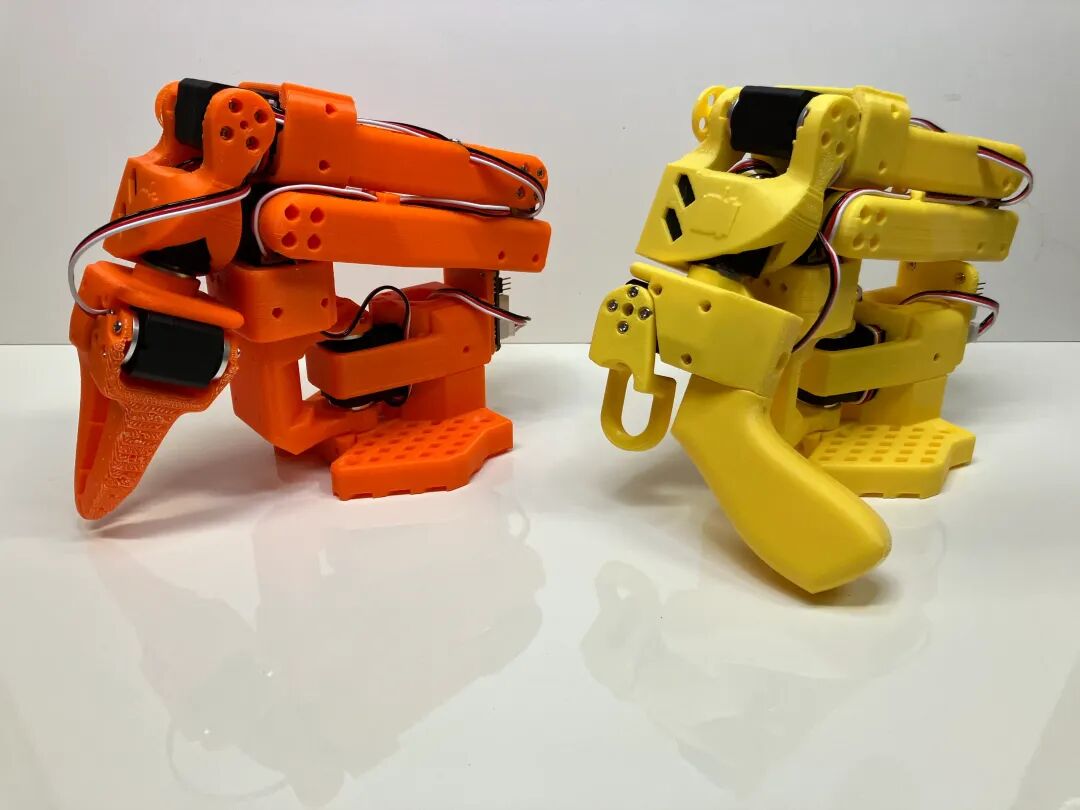
图:PhysicalAI Directory(SO-ARM100 打印件实拍)
安全漏洞需要认真对待。 CVE-2026-25874(CVSS 9.8)直指 LeRobot 异步推理管线:无 TLS、无认证的 gRPC 通道上直接 pickle.loads() 网络数据,即可远程执行任意代码,且通道通向机器人关节控制。影响 ≤0.5.1,v0.6.0 计划以 safetensors/JSON 替换 pickle、默认启用 TLS 并加入认证。
七、三个尚未有答案的争议
安全责任如何划分? 当 CVE-2026-25874 这类漏洞导致机器人物理伤害时,责任在开源平台(HF)、硬件厂商(Pollen/Seeed)还是用户自己?现行开源许可证基本免除了作者责任------这条免责链在物理伤害面前是否还能成立,是全球监管还没认真面对的问题。
开源硬件能否持续盈利? Microduck 的爆单是"开发者玩具"的成功,不是商业模式的证明。硬件毛利天然薄于软件,HF 至今未证明硬件业务能自我造血------NVIDIA 收购后的财报压力到来时,"永远开放"的承诺会不会松动?
数据主权归谁? LeRobotDataset 格式与 HF Hub 绑定得越深,全球机器人数据越集中于单一平台。收购案已引发"全球 AI 开源体系将重构"的担心,高度依赖开源模型的中国开发者群体不可能置身事外。
结语:复现,而不是神话
LeRobot Humanoid 的意义,不在于这台 2,500 美元的机器人现在能做什么(站稳几秒、蹲一蹲),而在于它罕见地把"人形机器人 + 完整学习闭环"变成了实验室之外的开发者可以有条件复现、审计、修改的东西------从 Onshape 里的一份 CAD,到 MuJoCo 里的一个策略,到真机上的一步行走。
它刚刚起步:安全问题悬而未决,耐久性勉勉强强,入口之争未分胜负,收购余波未平。但方向已经足够清楚------具身智能的可复现性正在从"取决于实验室经费",转向"取决于设备、时间、学习成本和排错能力"。条件清单并不短,但至少,这份清单被相对完整地列了出来。
再往下想一层:价格可以被摩尔定律和制造规模继续压低,但工作流一旦被别人定义,后来者就只能在其上修补。谁定义了可复现的工作流,谁就握住了下一阶段机器人学习的入口------LeRobot Humanoid 的意义,是它第一次把这条工作流相对完整地摊开在了所有人面前。
附录A:从哪开始------读者参与路径与复现资源
如果你想动手,以下是 LeRobot Humanoid 的核心代码仓库、硬件资源和官方文档入口。
A.1 核心代码仓库(官方五大组件:设计、硬件、运行时、辨识 + 训练环境)
- 设计组件 ---
huggingface/lerobot-humanoid-design(https://github.com/huggingface/lerobot-humanoid-design ):控制导向的设计工作流------用简化机器人表示做设计空间探索,在承诺硬件之前先用最优控制基准评估设计候选。 - 硬件仓库 ---
huggingface/lerobot-humanoid-hardware(https://github.com/huggingface/lerobot-humanoid-hardware ):机械装配文档、制造文件、电子接线与连接器映射、BOM 采购清单、电机预组装调试工具,以及按左右腿和躯干子装配体组织的 STL 文件。当前发布聚焦双足平台,上半身硬件不在本次发布范围内。 - 运行时仓库 ---
huggingface/lerobot-humanoid-runtime(https://github.com/huggingface/lerobot-humanoid-runtime ):MuJoCo 仿真控制器、真机控制器(CAN MIT 协议 + 安全机制)、策略推理运行器(ONNX/Torch 双后端)、IMU 集成模块、LeRobot 集成控制器,以及电机扫描、交互式归零、IMU 校准、关节运动方向验证和数据集生成等工具链。这是把训练好的策略部署到真机的必经环节。 - 模型资产 ---
huggingface/lerobot-humanoid-model:MJCF/URDF 模型资产与常量,供仿真、训练和运行时共用。 - 训练环境仓库 ---
Virgileboat/lerobot-legged-zoo(https://github.com/Virgileboat/lerobot-legged-zoo ):LeRobot Humanoid 的 MJCF 模型 + MJLab 训练环境,uv 管理依赖,需 CUDA GPU(可上云)。Humanoid 专属任务(已在仓库 README 中核实):Mjlab-Velocity-Flat/Rough-LeRobot-Humanoid(12-DOF 无臂版)、-full(20-DOF 完整版)、-no-arms。 - 参数辨识仓库 ---
Virgileboat/lerobot-humanoid-identification(https://github.com/Virgileboat/lerobot-humanoid-identification ):MJWarp + CMA-ES 关节级动力学辨识,用真机日志批量回放拟合仿真参数------把"仿真里能走"变成"真机上也能走"的关键一步。
A.2 硬件与制造资源
- Onshape 公开 CAD(https://cad.onshape.com/documents/fb645318a27646d1d8840be6/w/d1cae8805fb652b4d1614997/e/804a1da43f242001a05129b4 ):双足平台完整设计,浏览器内可直接查看和导出。
- 3D 打印指南 (
lerobot-humanoid-hardware/docs/manufacturing/printing_guide.md,以下基线参数已经核实):Bambu Lab H2D、PLA+、30% 填充、4 层壁、0.15mm 层高、gyroid 填充、0.2mm 喷嘴;小腿/大腿/髋提供 .3mf 参考文件,髋部 hipz/hipx 子装配体要求 100% 填充(参数以该文件最新版本为准)。 - 电机调试脚本 (
lerobot-humanoid-hardware/hardware/config/commission_motor.py):电机协议/ID 配置与运动检查工具;官方建议先完成全部电机的调试和运动检查,再开始机械装配。 - BOM 采购清单 (
lerobot-humanoid-hardware/hardware/bom/):bom.csv、bom_buy.csv等,可按左右腿与躯干子装配体逐项采购。 - RobStride 电机官网(https://www.robstride.com ):RS 系列准直驱关节模组官方零售价约 ¥499--1199;另有面向教育市场的 EduLite 系列价格更低。
A.3 官方文档与 AI/仿真集成
- LeRobot 文档总入口(https://huggingface.co/docs/lerobot ):遥操作 → 录制 → 训练 → 部署的整体工作流。
- 安装文档(https://huggingface.co/docs/lerobot/installation ):Python 与 PyTorch 依赖要求(版本号以页面最新版本为准)。
- 硬件集成文档(https://huggingface.co/docs/lerobot/integrate_hardware ):如何把自定义硬件接入 LeRobot 生态(实现 Robot 基类接口)。
- LeRobotDataset v3 格式(https://huggingface.co/docs/lerobot/lerobot-dataset-v3 ):Parquet 存表格数据、MP4 存视频、JSON 存元数据,支持 Hub 原生流式加载。
- NVIDIA 官方博客(https://blogs.nvidia.com/blog/hugging-face-lerobot-models-frameworks-open-robotics/ ):Isaac GR00T 1.7 与 Isaac Teleop 整合进 LeRobot 的说明;另见 Isaac GR00T 开发者页面(https://developer.nvidia.com/isaac/gr00t )与 Isaac Teleop 文档(https://nvidia.github.io/IsaacTeleop/ )。
A.4 社区与围观入口
- LeRobot Discord(邀请链接以 lerobot 仓库 README 为准)
- LeRobot 主仓库(https://github.com/huggingface/lerobot )
- LeRobot 数据集中心(https://huggingface.co/datasets?other=LeRobot )
- HF Hub 官方空间(https://huggingface.co/lerobot ):不装硬件也能浏览社区上传的模型和数据集。
附录 B:参考资料
- 越南科技协会杂志:https://1thegioi.vn/can-canh-robot-hinh-nguoi-gia-chi-hon-60-trieu-dong-252691.html
- GitHub:huggingface/lerobot-humanoid 工作区(五仓库);Virgileboat/lerobot-legged-zoo;Virgileboat/lerobot-humanoid-identification;huggingface/lerobot(arXiv:2602.22818)
- 硬件文档:printing_guide.md、commission_motor.py、hardware/bom/;Onshape CAD;robstride.com
- 收购案:彭博社 2026-09-02 报道;NVIDIA 2026-09-03 宣布达成协议(对价 $12.93B,留任激励另计,2027 H1 交割,需监管批准)
- Microduck:IT之家/太平洋科技 2026-08-30(24h $2.6M);快科技(Seeed 制造、RK3566);累计预订破万、排期 4-6 个月
- 定价交叉核验:Fortune(Reachy 2 70k);roboticscenter.ai(ALOHADIY 70k);roboticscenter.ai(ALOHA DIY ~22k / Mobile ALOHA ~$32k)
- 安全:CVE-2026-25874(NVD / Resecurity,2026-04,≤0.5.1 受影响,v0.6.0 修复计划)
- 数据集:voxel51.com/blog(AgiBotWorld2026、HIW-500、TAVIS)
- 社区追踪:github.com/alpibrusl/lex-robot/issues/3
创作不易,禁止抄袭,转载请附上原文标题及其链接