一、为什么要先认识坡口
焊缝跟踪要对准的,不只是一条抽象的缝,而是具体形式的坡口。常见的坡口有 I 形对接、V 形、U 形、单边 V,还有角接、搭接、塞焊等。不同坡口在激光截面轮廓上长得完全不一样:V 形是两个斜面收向谷底,角接是两个平面交汇,搭接则是两块板叠出一条台阶。识别坡口,就是让系统先判断眼前是哪种缝,再决定往哪儿对。
如果坡口形式判断错了,后面取的特征点就会偏,跟踪也就跟着偏。所以坡口识别是特征提取之前的关键一步。
二、不同坡口在轮廓上的特征
算法识别坡口,靠的是截面上的几何特征。对 V 形坡口,它会找两条斜边的交点作为谷底,把焊枪对准这个谷底;对角接焊缝,它找两块板立面的交线;对搭接,它识别上板边缘那条台阶线;对带钝边的坡口,它还要在谷底附近分出钝边位置。不同坡口对应不同的特征点和对中逻辑。
实际工况里坡口往往不是教科书形状,可能钝边大小不一、角度有偏差,算法需要在这些变化里找出稳定可用的特征,而不是强求完美对称。
三、识别容易失败的几种情况
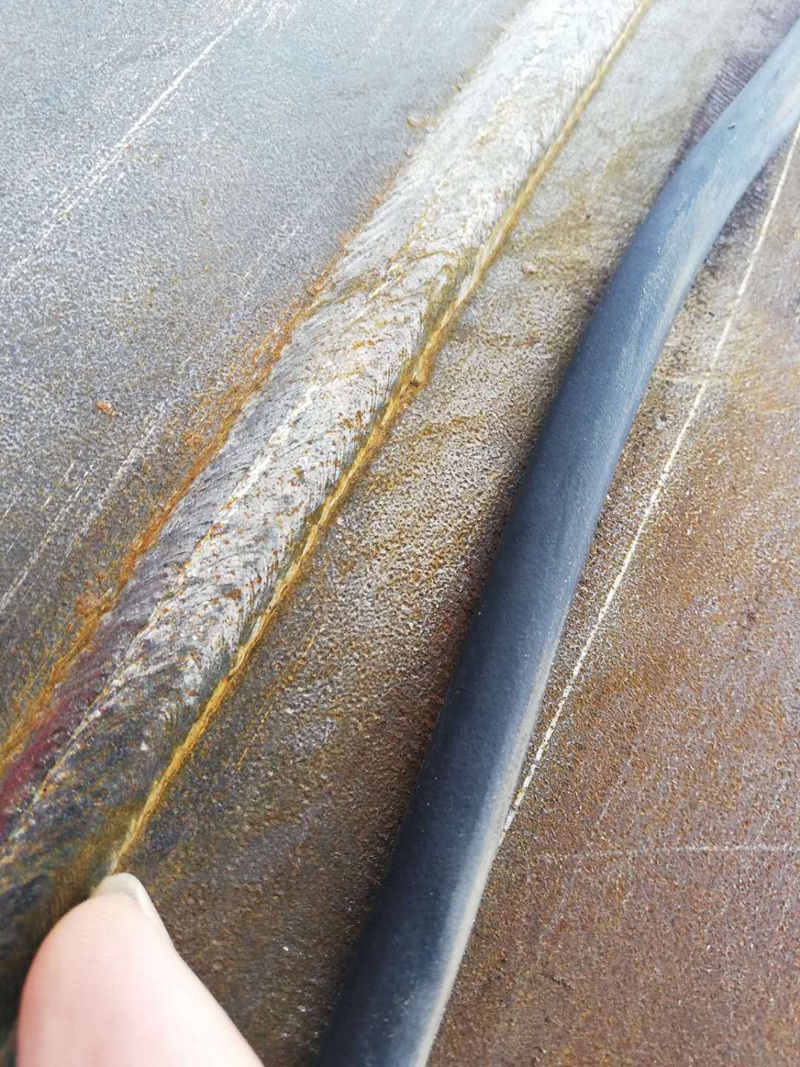
坡口识别失败,现场常见的原因有几类。一是工件表面强反光或高反射材料,激光条纹过曝,斜边边缘被冲淡。二是坡口锈蚀、油污、氧化皮让轮廓变毛,边缘不清晰。三是间隙过大或过小,超出了算法预设的判断范围。四是相邻有筋板、定位焊点等干扰特征,系统误把它们当成坡口。
遇到识别不稳,可以从成像质量入手:调曝光、加滤光、改善表面状态,再核对坡口参数设置是否和实际相符。
四、坡口识别如何服务跟踪
识别出坡口类型后,系统不仅知道往哪儿对,还能顺带读出坡口角度、间隙宽度、错边量这些信息。这些信息既用于纠偏,也可以和焊接参数联动:间隙偏大时提示增加填充,错边超差时报警。这样坡口识别就不只是找缝,还成了过程判断的一部分。
对多品种产线,换型时确认坡口参数模板是否切换正确,往往比单次识别更影响整体效果。
五、结语
焊缝坡口识别是先认出缝的样子、再决定怎么对的过程。理解常见坡口的轮廓特征和识别失败的诱因,调试时就能有针对性地调整曝光、参数和模板,让系统认得准、对得稳。