小组周报
小组成员: 陈思潼
汇报周期: 2026年9月23日---2026年9月27日
一、本周计划
-
文献调研
- 阅读一篇红外与可见光融合相关论文
-
算法实现与实验验证
- 把本周读的这篇论文做差异与相似的细节迁移进现有模型看效果
- 用纯云图做云监督
-
结果整理与问题分析
- 汇总整理实验结果
二、本周进展
2.1 文献阅读进展
本周共阅读相关论文 1 篇,重点关注以下方向:
| 序号 | 论文名称 | 会议/期刊 | 主要内容 | 可借鉴点 |
|---|---|---|---|---|
| 1 | M-SpecGene: Generalized Foundation Model for RGBT Multispectral Vision | ICCV 2025 | 首次构建多光谱基础模型 M‑SpecGene,探索全新 RGBT 融合范式,摆脱对手工定制模块的依赖。针对 RGBT 数据集固有特性,提出 GMM‑CMSS 渐进掩码策略,缓解信息不均衡带来的负面影响。 |
2.2 实验与代码进展
本周主要完成了以下实验或代码工作:
- 把差异与相似的细节迁移进现有模型
- 用纯云图做云监督
当前实验结果如下:
| 序号 | 方法/模型 | 期刊 | mAP50 | mAP50-95 |
|---|---|---|---|---|
| 1 | CDCFusion | 0.908±0.005 | 0.700±0.002 | |
| 2 | seg | 0.906±0.007 | 0.699±0.017 | |
| 3 | tf | 0.917±0.005 | 0.708±0.007 | |
| 4 | KDFuse | IF 2025 | 0.923±0.002 | 0.706±0.006 |
| 5 | MambaVision | CVPR 2025 | 0.923±0.006 | 0.704±0.005 |
| 6 | Mask-DiFuser | TPAMI 2026 | 0.911±0.004 | 0.708±0.003 |
| 7 | PSTLFusion | PR 2022 | 0.915±0.007 | 0.699±0.003 |
| 8 | U2Fusion | TPAMI 2020 | 0.918±0.007 | 0.710±0.003 |
| 9 | CMADet | TIV 2024 | 0.906±0.004 | 0.685±0.002 |
| 10 | RPFNet | ACM MM 2025 | 0.865±0.008 | 0.659±0.008 |
| 11 | WaveMamba | ICCV 2025 | 0.913±0.010 | 0.706±0.004 |
| 12 | 0.927 | 0.708 |
最优框架图如下:
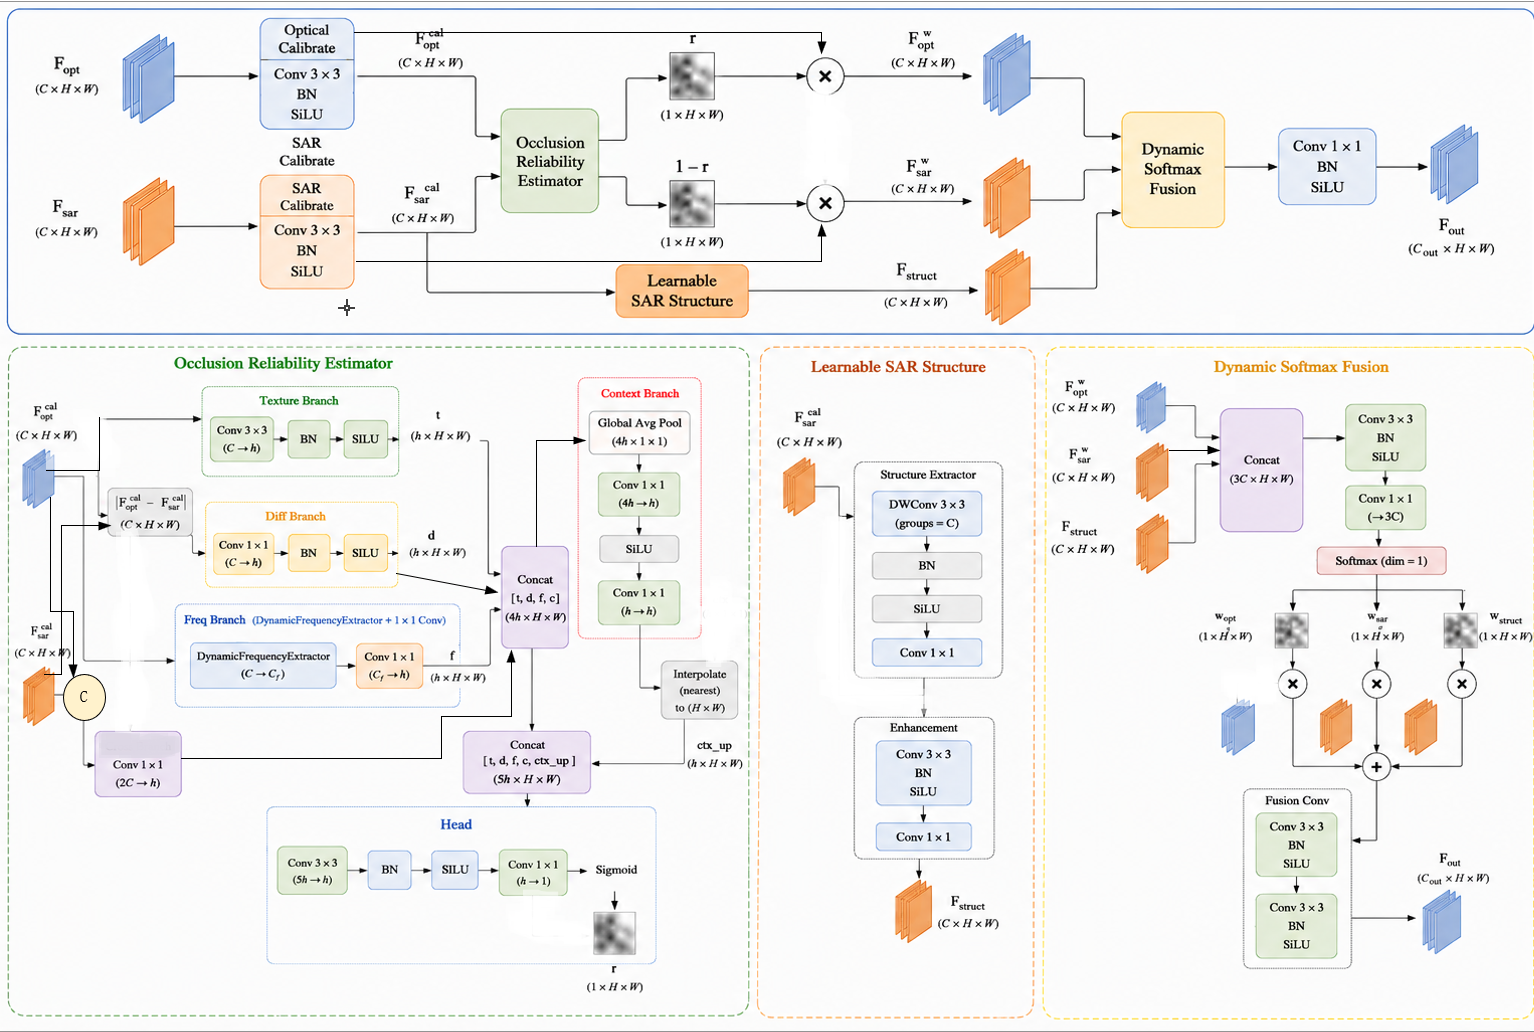
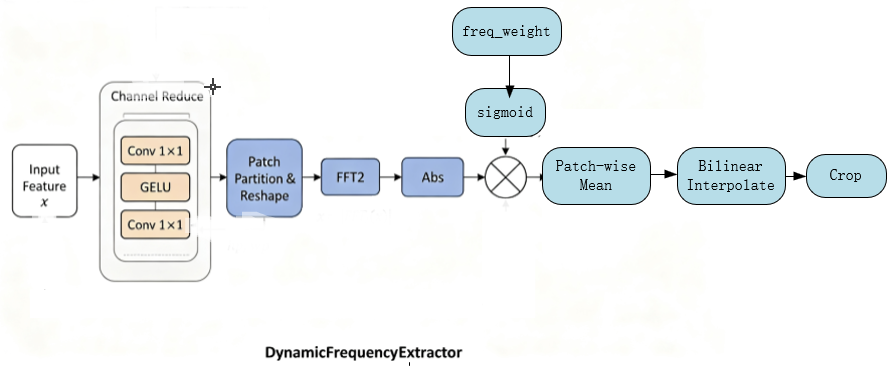
第一版改动:
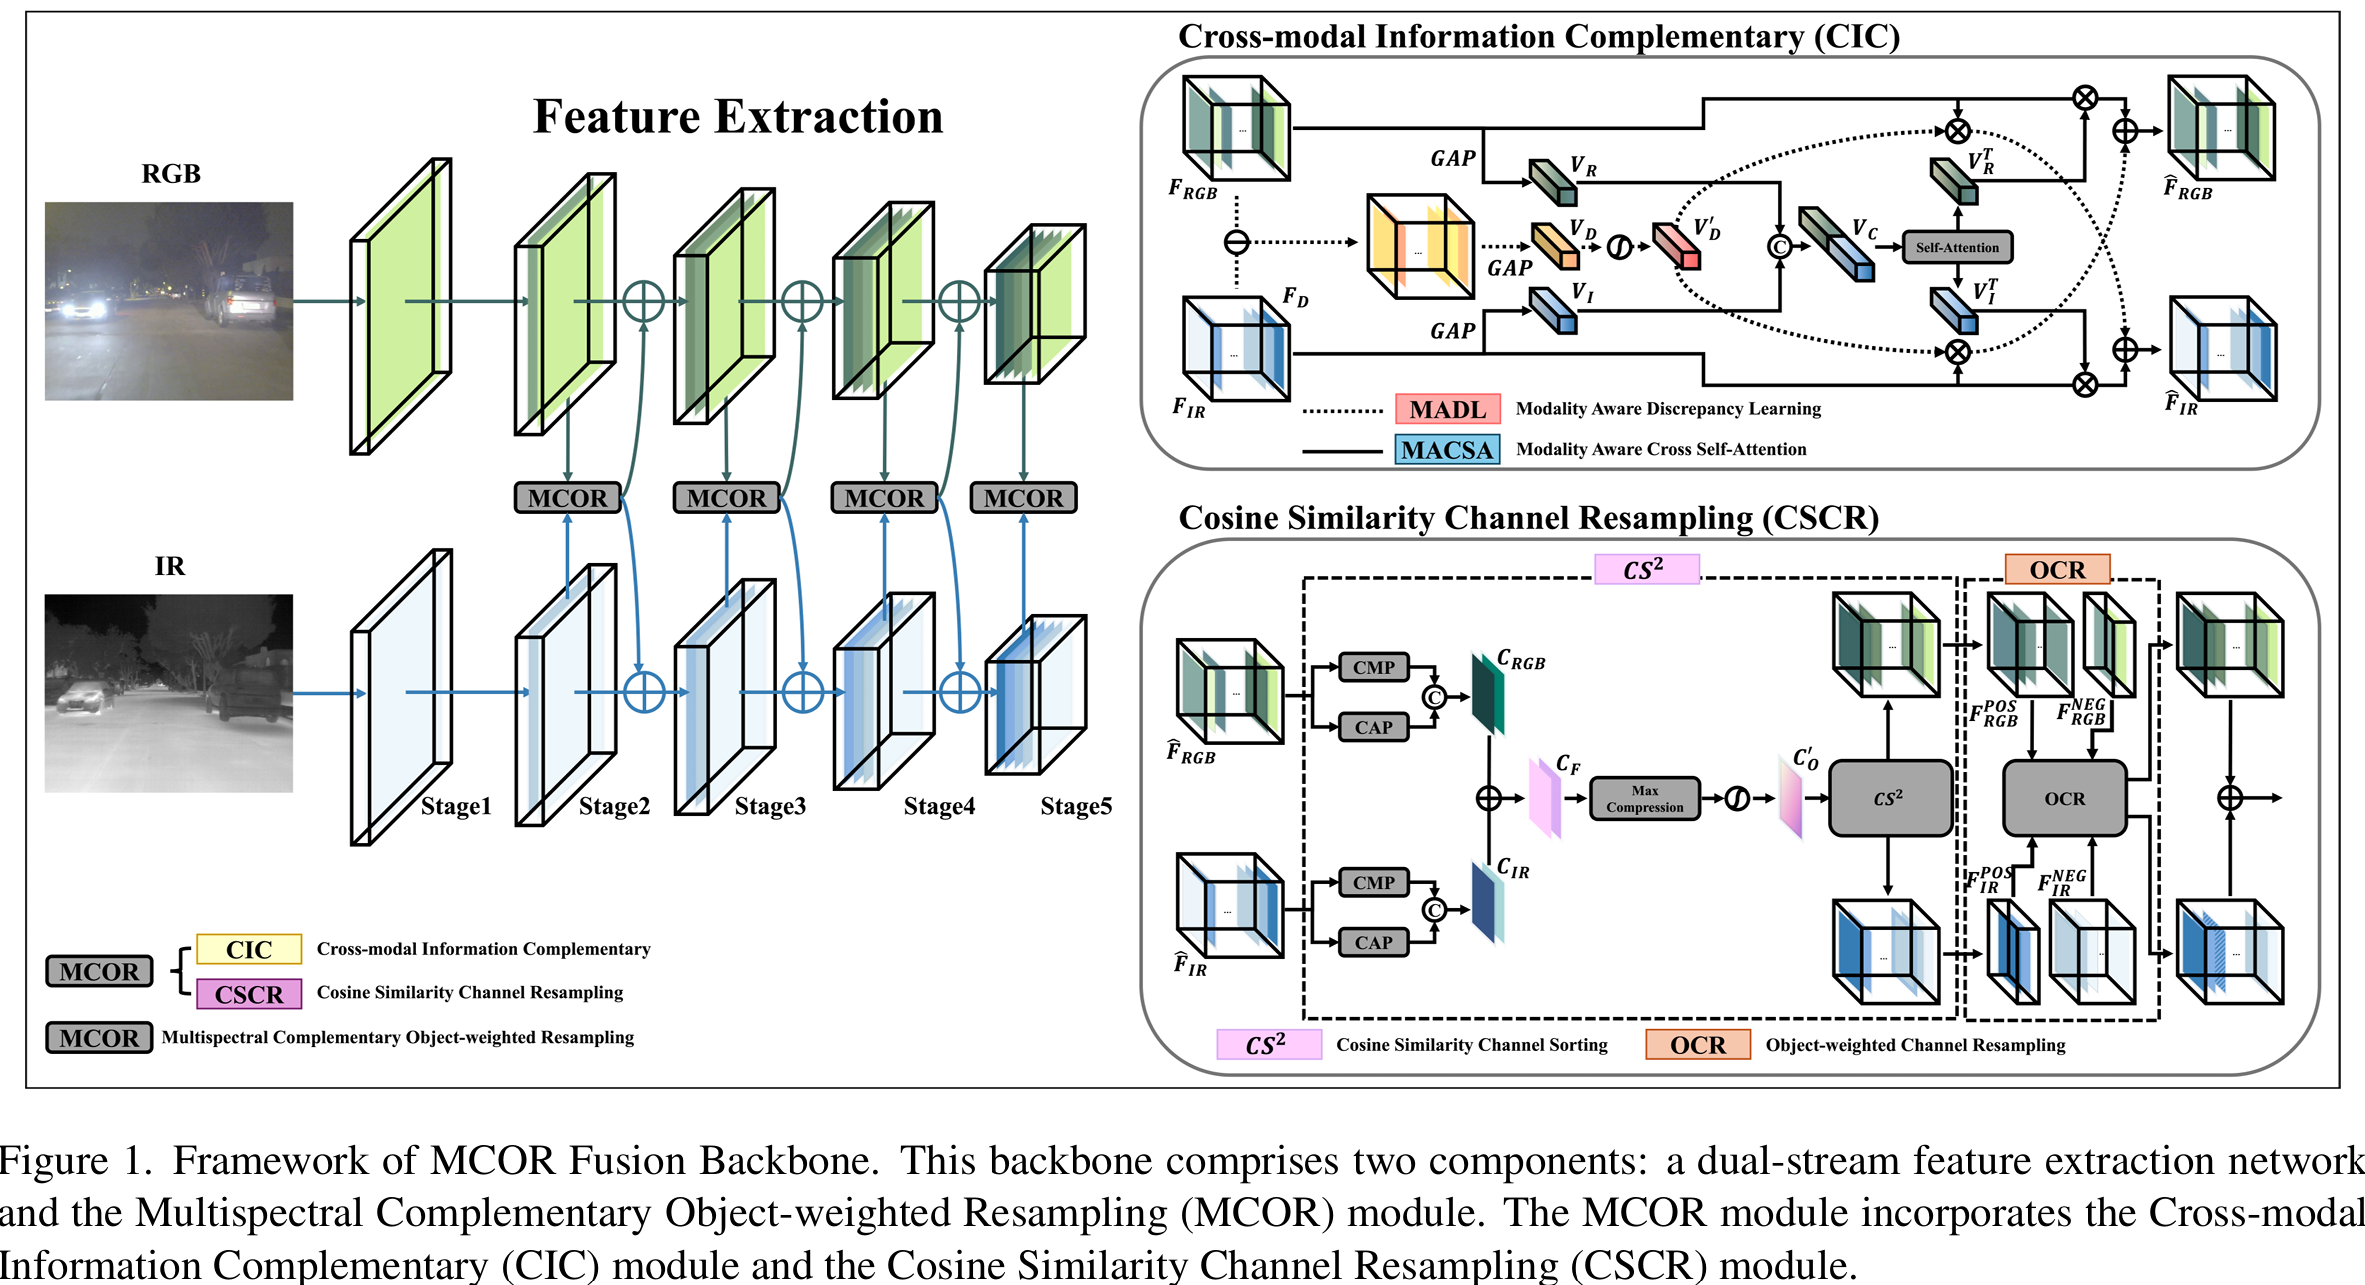
对乘完权重的opt和sar做相似差异模块,然后再乘可信度权重,后拼接卷积输出,并参照骨架更改
0.898±0.003
可能因为骨架网络有参考论文进行改动,权重作用两次且未保留原softmax
第二版改动:
恢复原始骨架,先对原始特征做完相似差异模块再乘可信度权重,再做softmaxfusion
0.915
比之前做空域频域余弦还有差后各种拼接卷积的相似差异模块提升了0.002
第三版改动:
对可信度权重的生成加入云监督,权重初步设为0.1,先只在第三层级做。
在原有检测Loss基础上加了云监督loss,云图先转成连续云层强度,转成 Optical reliability 的监督目标,对 OASDFusion 的 reliability 做 BCE
初版报错未考虑none无云的匹配,第二版正在跑,暂无完整结果,目前第47轮为0.915
三、下周计划
下周计划围绕以下几个方面继续推进:
- 根据云监督效果进行该方向改动
- 继续改动融合模块,重点关注融合策略
- 尝试另外几种做频域的方法(小波变换)
- 把softmax改掉成别的权重生成
- 找云监督最新论文
- 另一个数据集