文章标题:基于十米级空间分辨率农田 BRDF 观测的 NDVI 角度效应校正方法评估
Evaluating the correction methods for NDVI angular effect based on
decametric resolution BRDF observations over cropland
研究单位:北京师范大学地理科学学 部
摘要:
归一化植被指数(NDVI)广泛应用于基于十米级空间分辨率数据的精细尺度植被监测。然而,NDVI容易受到太阳光照条件和传感器观测几何变化的影响,这给作物生长监测等应用带来了复杂性。尽管目前已经提出了许多用于校正NDVI角度效应的方法,但这些方法的校正效果仍缺乏系统、全面的评估与区分。本研究利用田间观测数据和卫星多角度数据,针对7种作物类型,对7种具有代表性的NDVI角度效应校正方法进行了对比分析。根据方法对NDVI的依赖程度,将这些方法分为两类:① NDVI非耦合型(NDVI-Independent);② NDVI耦合型(NDVI-Coupled)。研究使用了1800余组基于无人机(UAV)的双向反射分布函数(BRDF)观测数据,以及作物关键生育期的Sentinel-2时间序列数据进行评价。无人机和Sentinel-2两类数据的评价结果均表明,这两类校正方法在校正效果方面存在明显差异。在十米级空间分辨率场景中,NDVI耦合型方法总体上优于NDVI非耦合型方法。在植被快速生长阶段,NDVI耦合型方法可使平均绝对误差(MAE)降低约38%,而NDVI非耦合型方法的MAE降低幅度仅为9%。研究中新提出的mSVAC方法能够有效缓解传统方法对后向观测条件下NDVI校正效果较差的问题,其MAE降低幅度超过50%,并且在改善Sentinel-2 NDVI时间序列平滑性方面表现最佳。相比之下,将500m分辨率的中分辨率成像光谱仪(MODIS)BRDF参数直接迁移应用于十米级空间分辨率数据,会在角度效应校正过程中引入更大的不确定性。总体而言,本研究建立了一个具有参考价值的NDVI角度效应校正方法评估框架,可为生成更加稳定、可靠的NDVI产品提供有价值的指导。
数据采集:
无人机多角度影像采用 DJI Matrice 350 RTK无人机获取,并搭载两种不同类型的传感器。在小麦试验地块,采用X20P机载框幅式高光谱成像仪,其光谱范围为350--1000nm,共164个通道;在桃树试验地块,采用AMS14G多光谱成像仪,其光谱范围为405--850nm,共14个通道。
研究采用无人机球形螺旋式飞行模式获取小麦和桃树冠层的多角度观测数据,通过改变飞行高度和观测方位角,实现不同观测天顶角(VZA)和观测方位角(VAA)的组合。VZA分别覆盖0°--60°和0°--50°,VAA覆盖0°--360°,共获取28组多角度数据集和超过1800组太阳---观测角组合。单次飞行持续15--20 min,期间太阳位置变化可忽略,并剔除了散射相位角小于5°的数据,以降低热点效应对角度效应校正的影响。
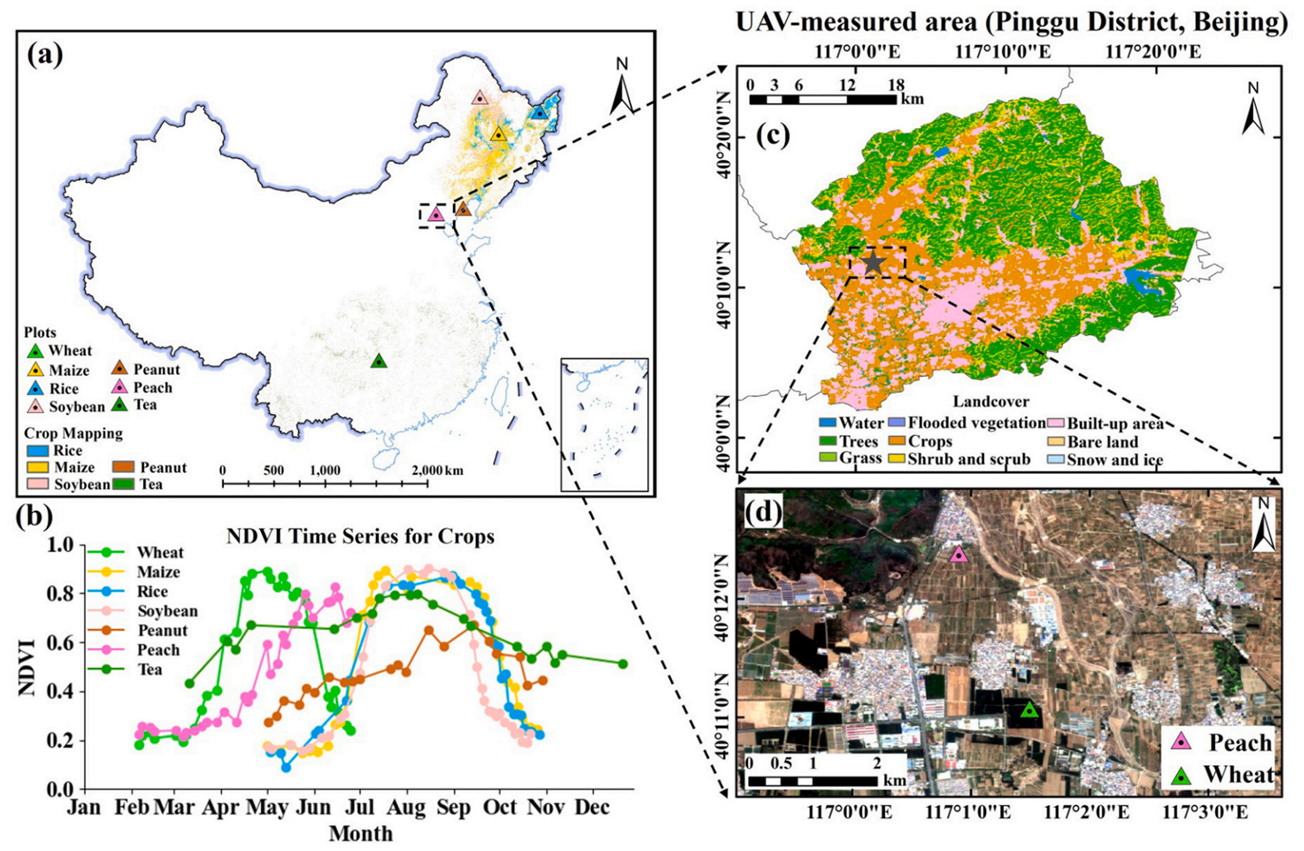
图1 研究区域内作物样地的概览
表1 七个作物样地的分布位置及其相应生长阶段
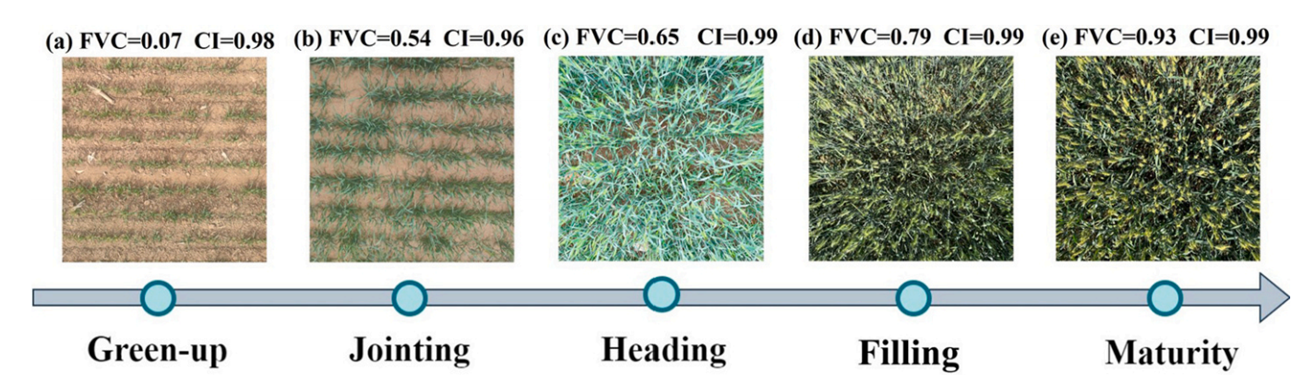
图2本研究中小麦的关键生长阶段
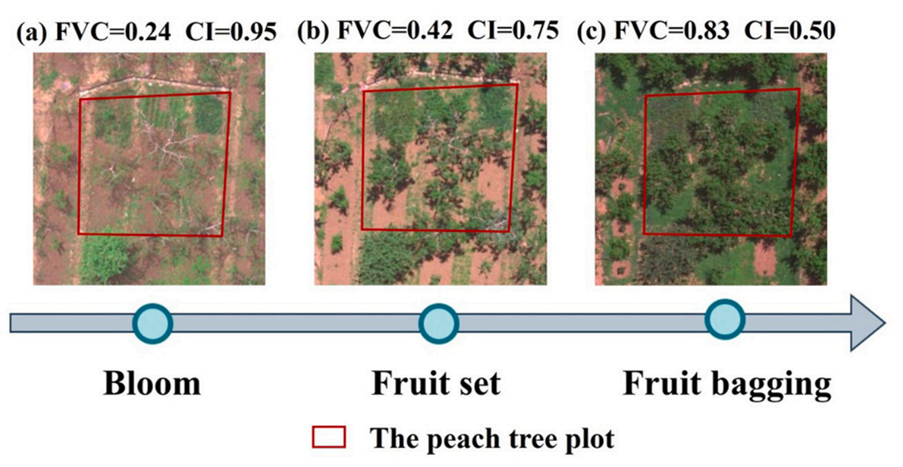
图3 本研究中桃树的关键生长阶段
表2 小麦田各生长阶段的飞行日期、当地时间及相应的SZA值
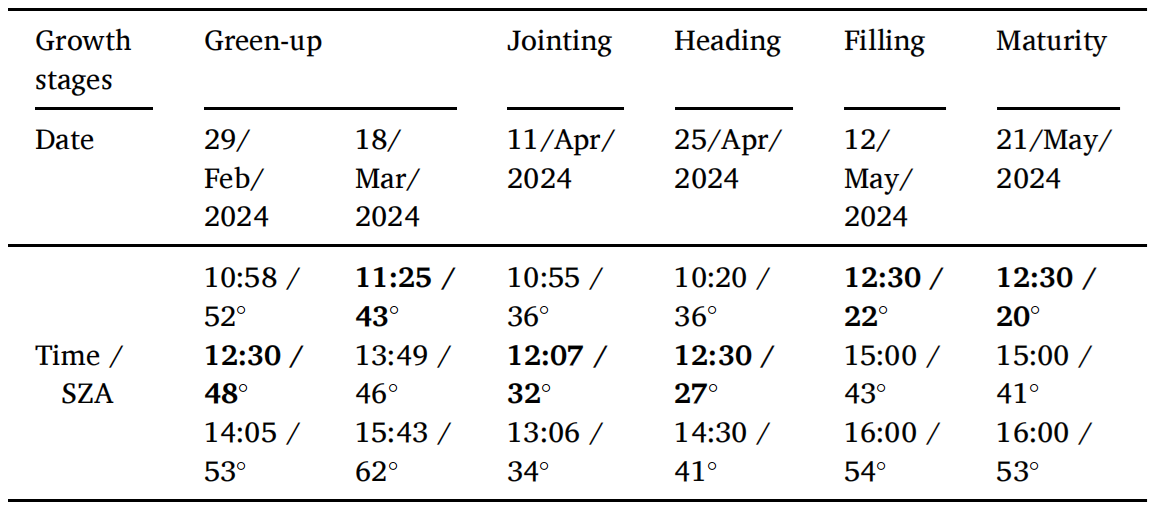
表3 桃树各生长阶段的飞行日期、当地时间及相应的SZA值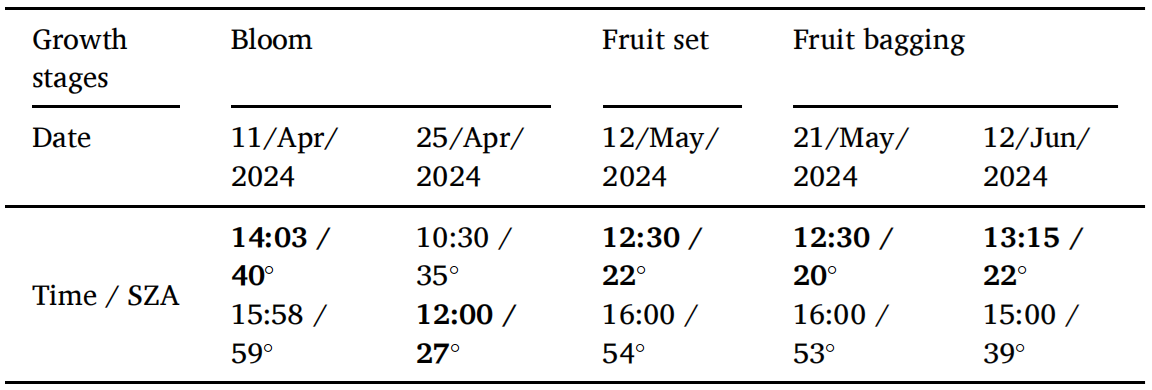
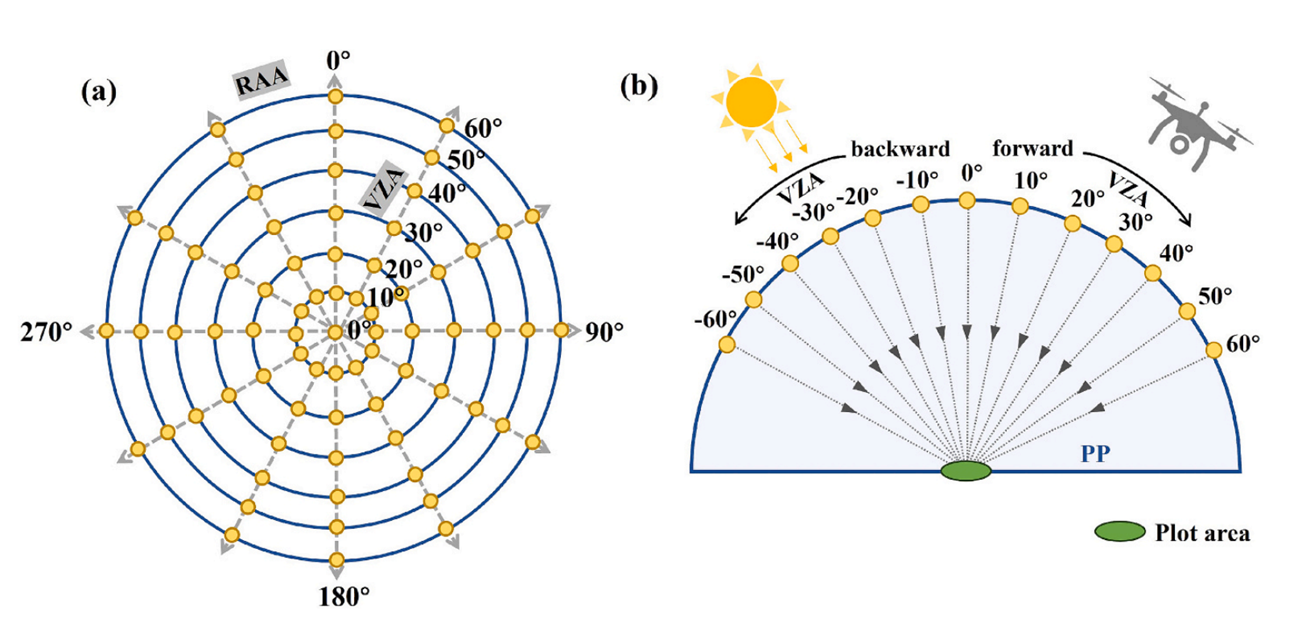
图4 无人机的球面螺旋飞行轨迹。(a) 表示从垂直视角观察飞行轨迹时所有航点的分布情况(0°方位角指向正北);(b) 表示主平面(PP,蓝色平面)上的航点分布。图 (a) 和 (b) 中的实心黄色圆点表示航点。在 (b) 中,负值 VZA 表示后向观测,正值 VZA 表示前向观测
研究方法:
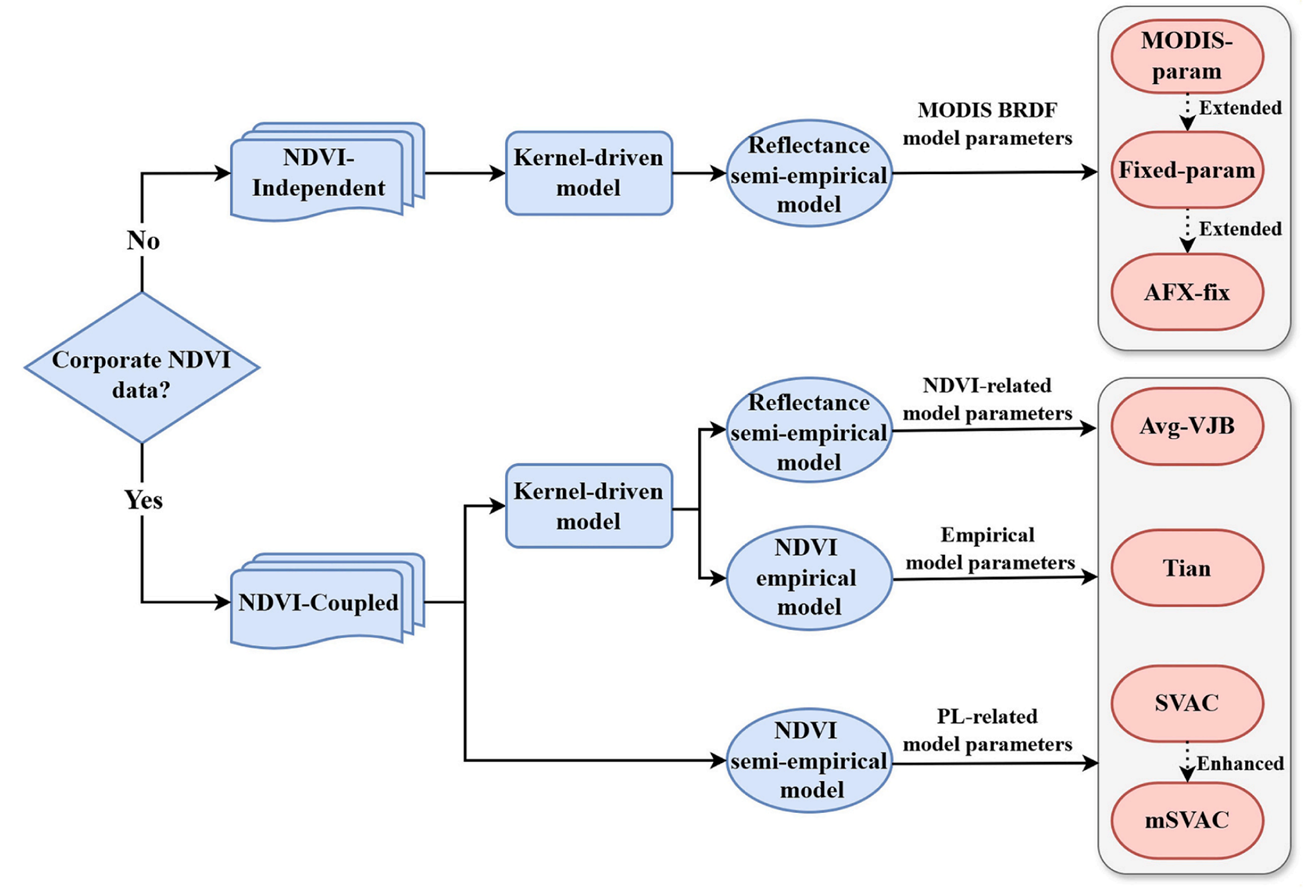
图 5 本研究中探讨的校正方法概览
表 4 用于角度效应校正的红光和近红外(NIR)波段固定全球MODIS BRDF模型参数
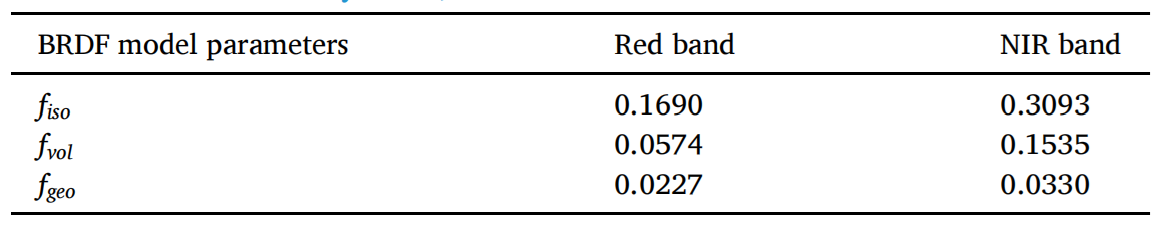
表 5 AFX-fix 方法用于角度效应校正时,红光和近红外(NIR)波段的AFX参数及对应的BRDF模型参数
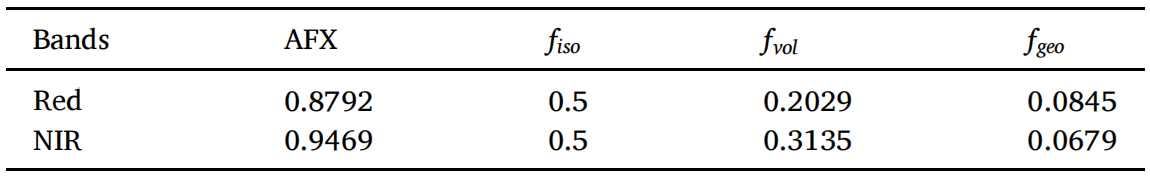
表 6 红光和近红外(NIR)波段中模型参数V和R的平均斜率与截距
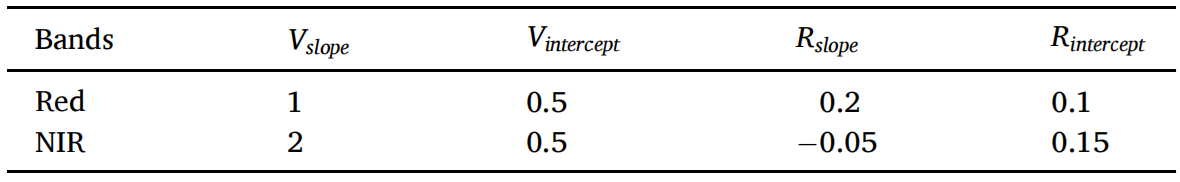
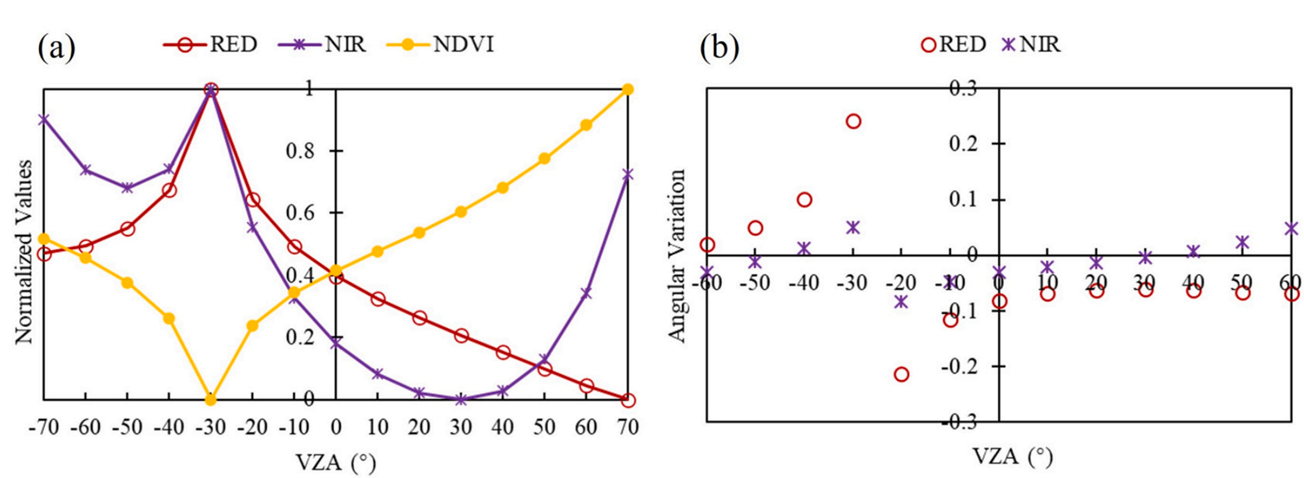
图 6 主平面上的模拟反射率、NDVI 及反射率的角度变化。
(a) 表示归一化后的反射率和 NDVI 值;(b) 表示红光和近红外(NIR)反射率随观测天顶角(VZA)变化的角度变化情况。角度变化通过相邻 VZA 下反射率的相对差异进行计算
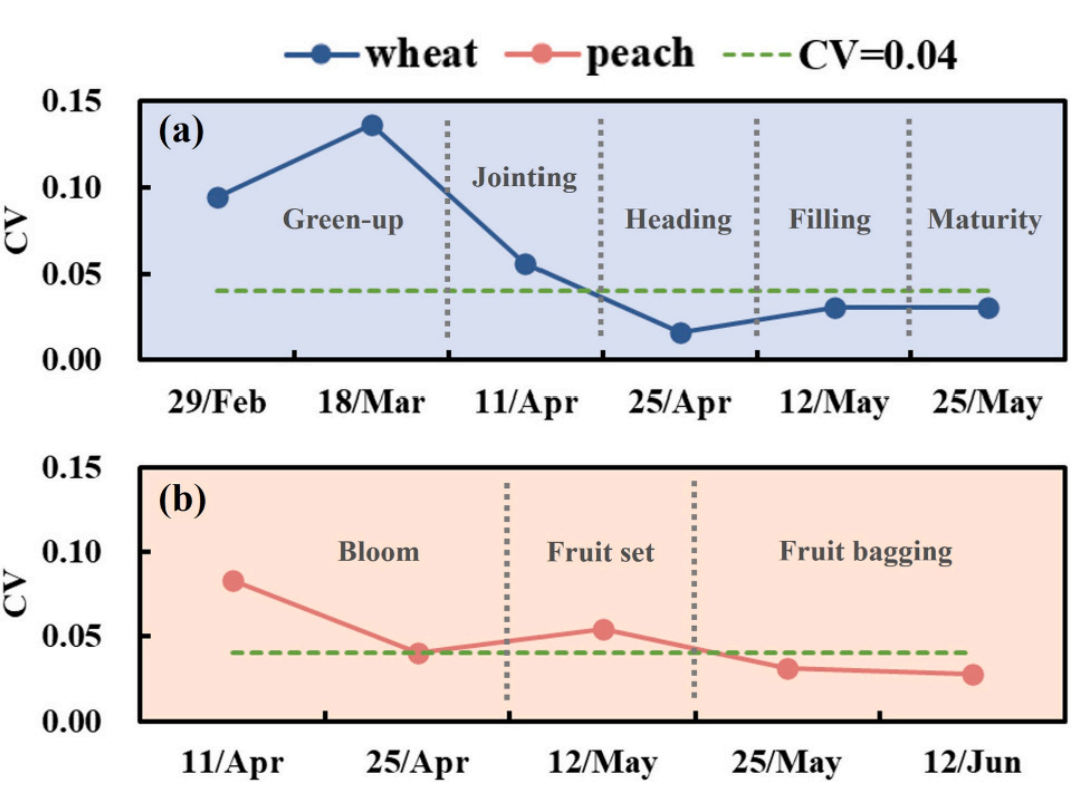
图7 小麦和桃树试验地块不同生长阶段 CV 值的变化。
(a) 表示小麦试验地块在5个生长阶段的 NDVI 变异系数(CV),(b) 表示桃树试验地块在3个生长阶段的 NDVI 变异系数(CV)。绿色虚线表示 CV 阈值(0.04);CV 值高于该阈值表示存在较强的 NDVI 角度效应,而低于该阈值则表示角度效应较弱。
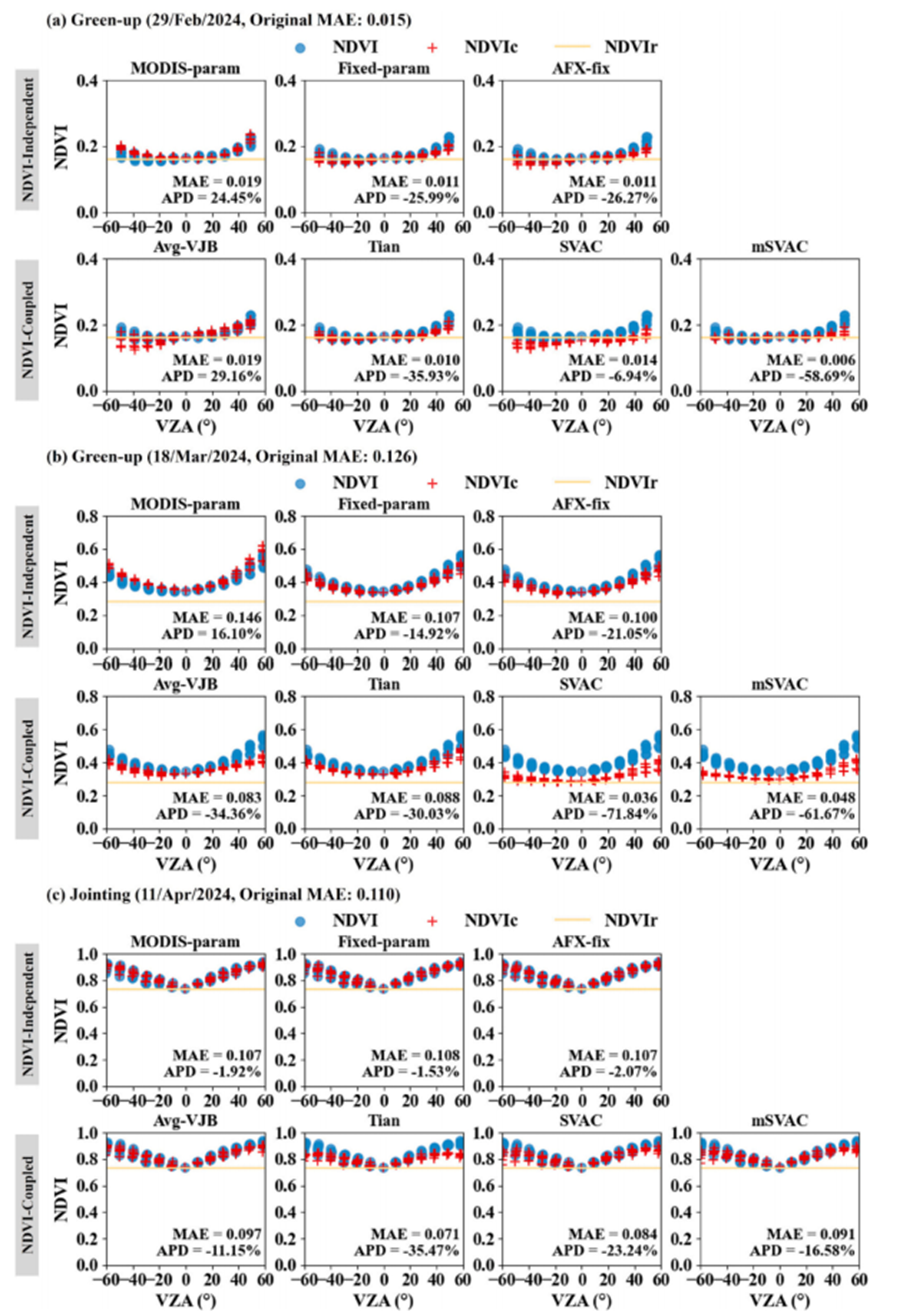
图8 七种方法在小麦田关键生长阶段的校正结果
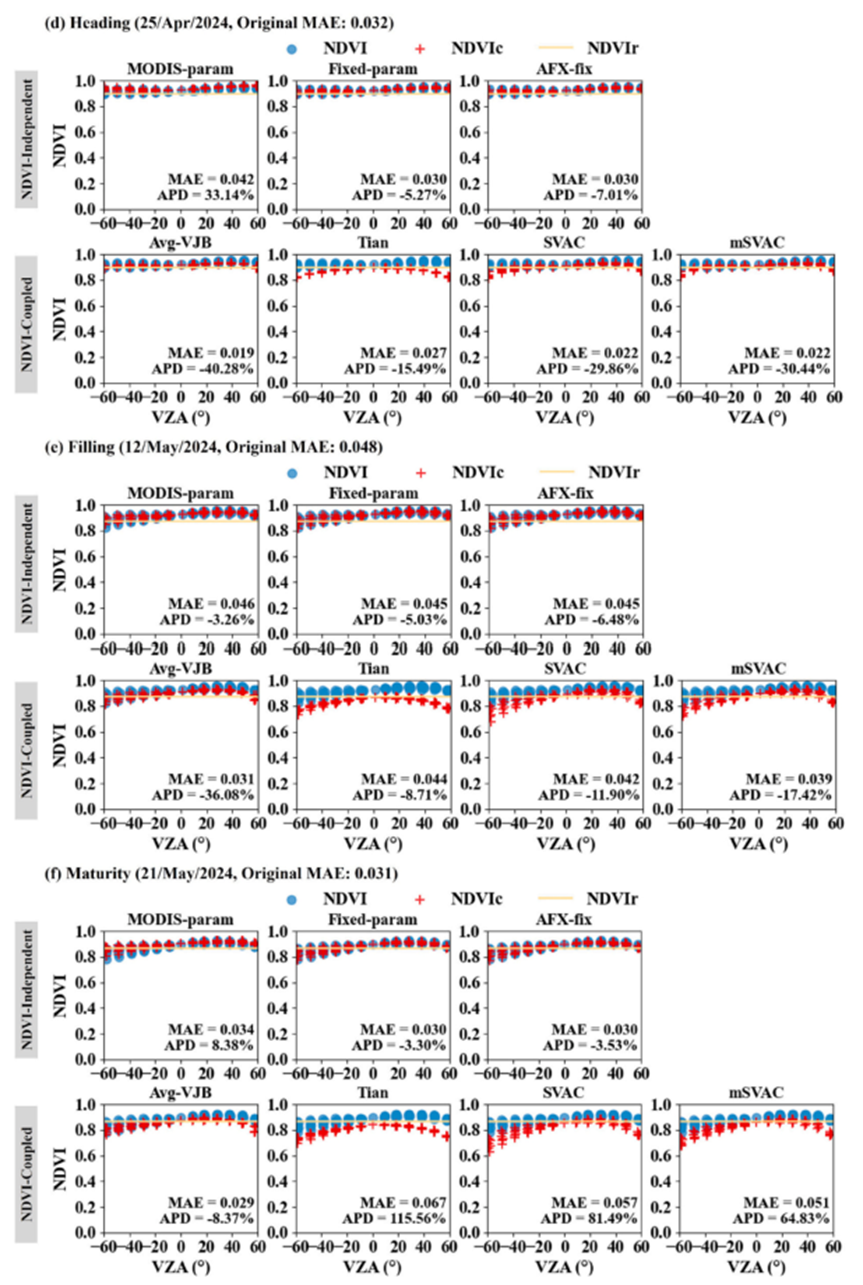
图8 (续)
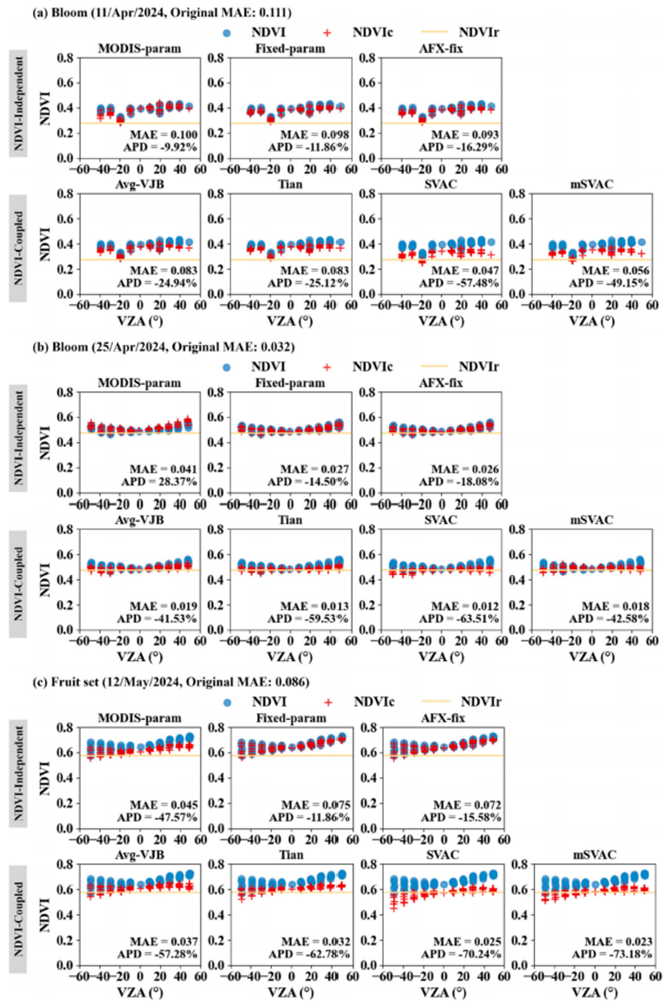
图9 七种方法在桃树关键生长阶段上的校正结果
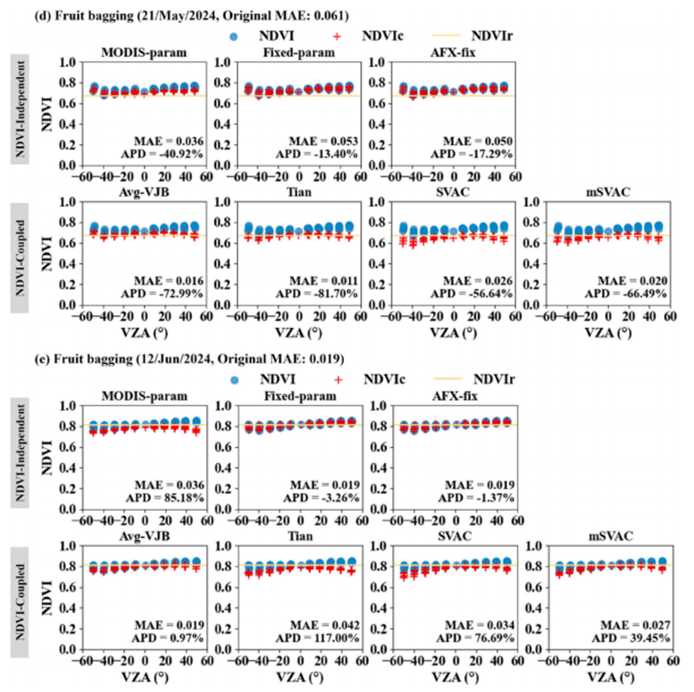
图 9 续
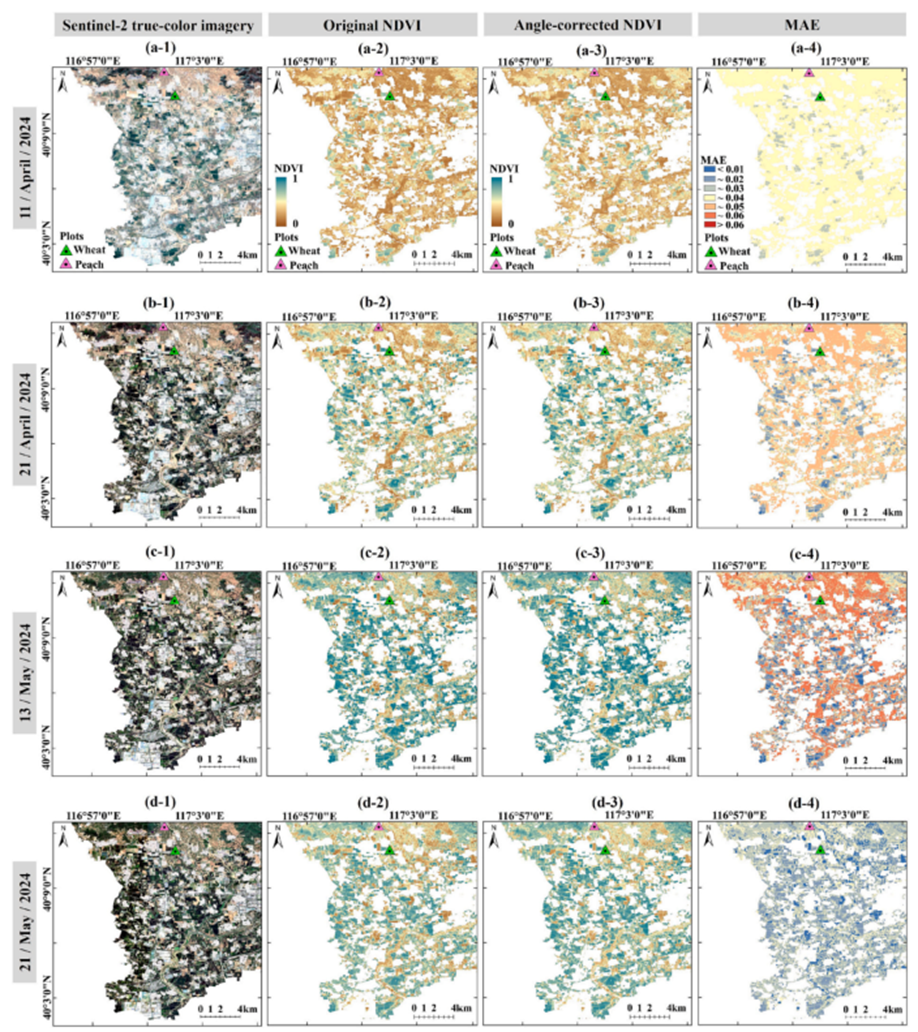
图 10 平谷区植被区域的 Sentinel-2 多时相影像及 NDVI 数据。(a)--(d) 分别对应 2024年4月11日、2024年4月21日、2024年5月13日和2024年5月21日的数据。四列图依次展示 Sentinel-2 真彩色影像、原始 NDVI、采用 mSVAC 方法进行角度校正后的 NDVI,以及原始 NDVI 与角度校正后 NDVI 之间的平均绝对误差(MAE)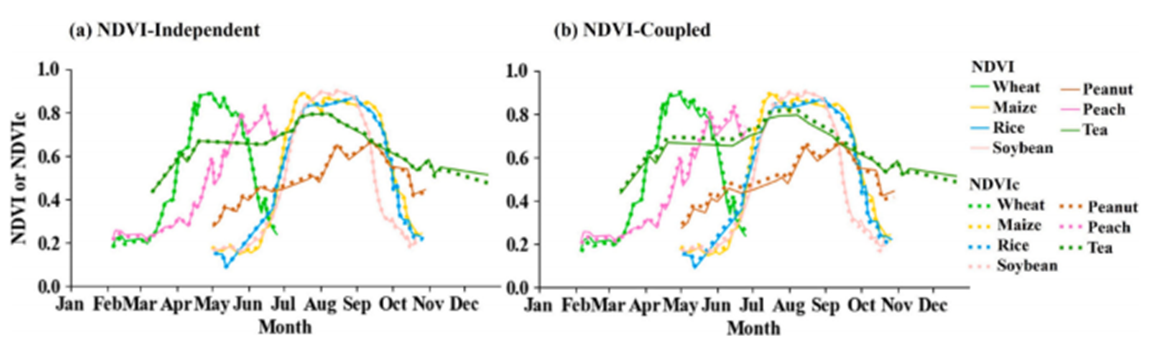
图11 七个作物试验地块角度校正后 Sentinel-2 NDVI 的均值及其原始值。(a) 和 (b) 分别展示 NDVI 非耦合方法和 NDVI 耦合方法的校正结果。实线表示原始 NDVI 值,虚线表示角度校正后 NDVI 的均值
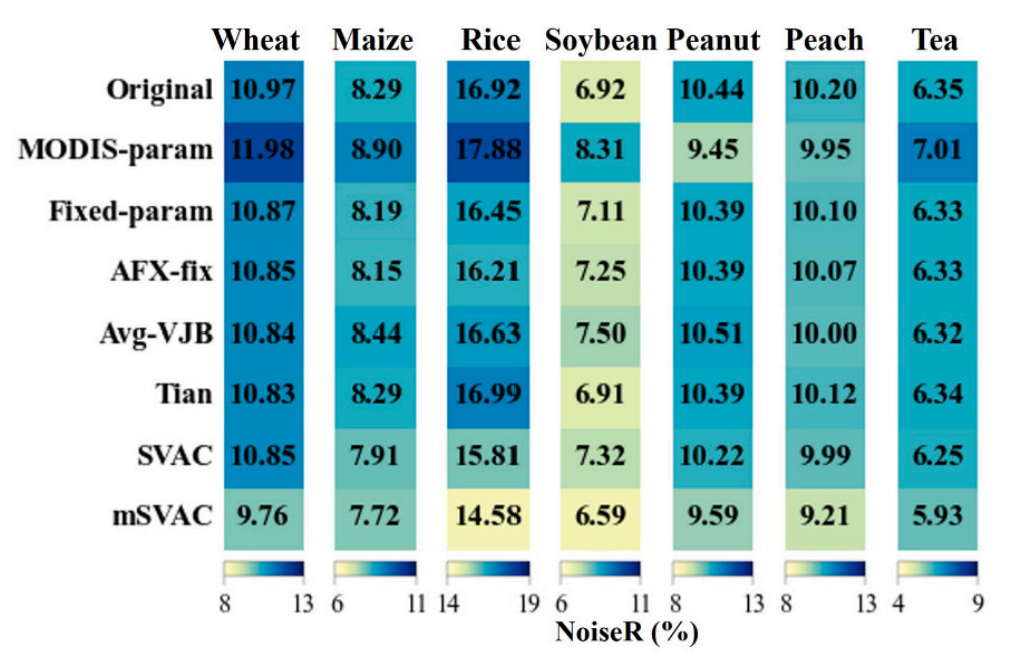
图12 七个作物试验地块原始 Sentinel-2 NDVI 时间序列与角度校正后 NDVI 时间序列的相对噪声
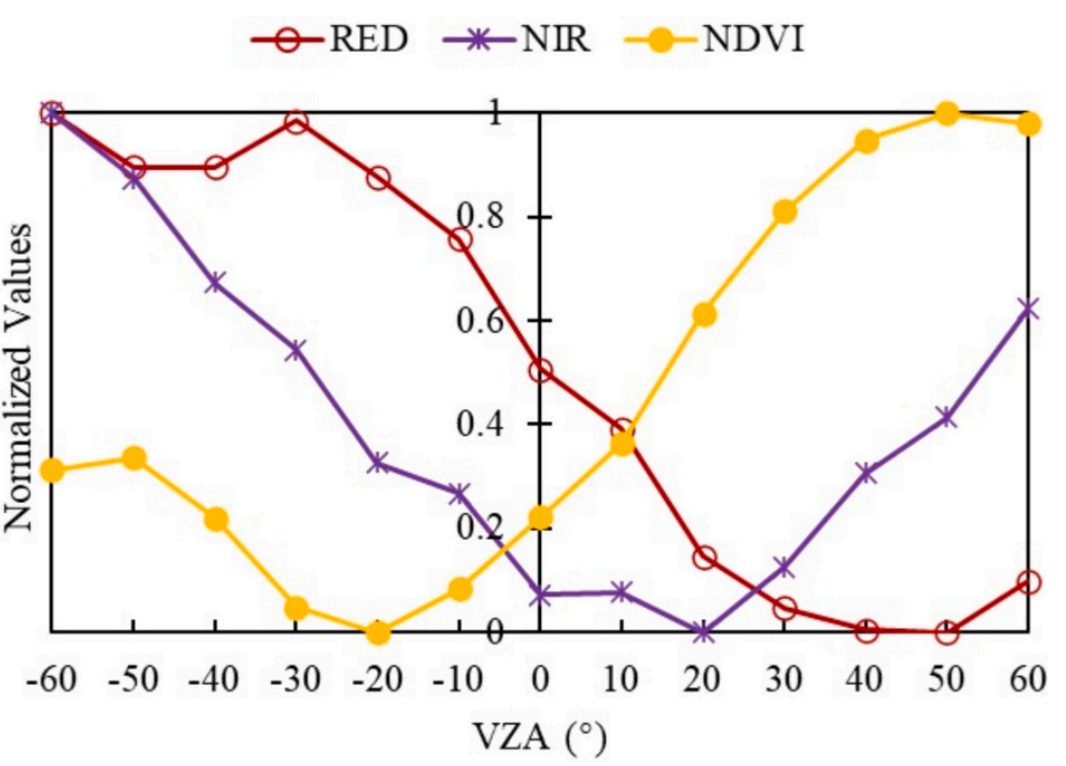
图 13 主平面内无人机获取的反射率与归一化植被指数(NDVI)。数据采集于2024年4月25日12:30。所有记录值均归一化至0~1区间。热点位于观测天顶角(VZA)=−27°处
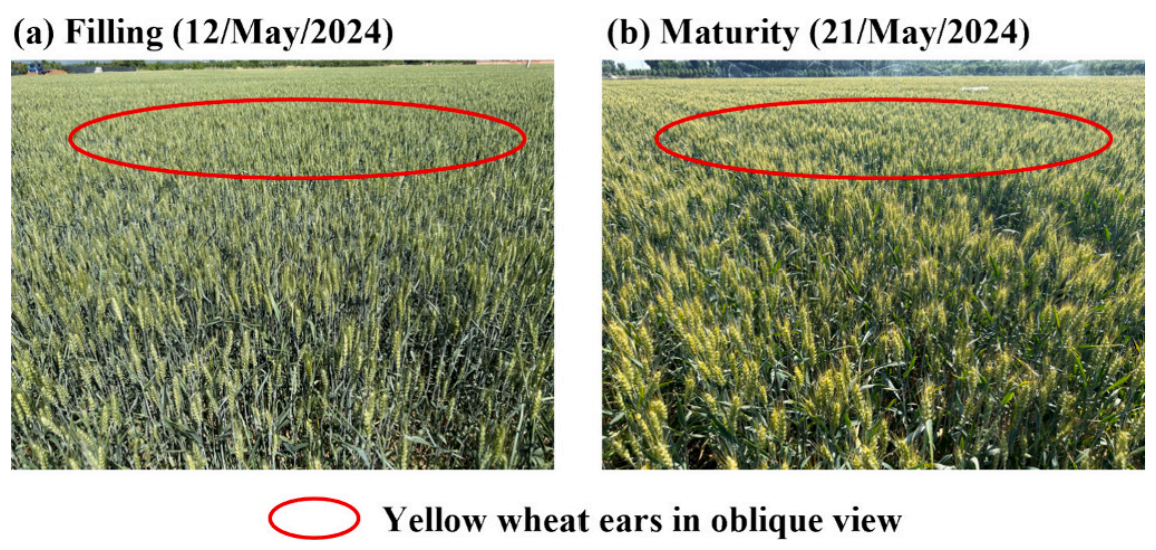
图14 灌浆期与成熟期小麦冠层斜拍照片(观测天顶角 VZA=57.5°)。(a) 灌浆期小麦(2024年5月12日);(b) 成熟期小麦(2024年5月21日)。红色椭圆标出视场内出现的黄色麦穗
**研究结论:**十米级空间分辨率的NDVI被广泛用于植被监测。然而,观测角度效应会影响 NDVI 时间序列的稳定性和一致性,因此,对NDVI角度效应进行校正具有重要意义。本研究基于超过 1800 组无人机 BRDF 观测数据以及7种作物的Sentinel-2时间序列数据,对 7 种角度效应校正方法进行了评估。这些方法分为NDVI非耦合方法和NDVI耦合方法两类。其中,NDVI非耦合方法包括 MODIS-param、Fixed-param 和 AFX-fix;NDVI 耦合方法包括Avg-VJB、Tian、SVAC和 mSVAC。研究结果表明,NDVI非耦合方法采用"先校正反射率、再计算 NDVI"的策略,这一过程会放大角度误差在NDVI中的影响。相比之下,NDVI耦合方法总体表现更优,尤其是在作物处于快速变化且对观测角度较为敏感的生长阶段。其中,mSVAC方法是在SVAC方法基础上针对热点效应校正进行改进的方法,其消除NDVI角度偏差的效果最为显著。在NDVI角度敏感期,例如本研究中小麦和桃树试验地块的植被覆盖度(FVC)分别不超过0.54和0.42时,NDVI耦合方法可使平均绝对误差(MAE)降低约38%,而NDVI非耦合方法的MAE降幅仅约为9%。其中,mSVAC方法在NDVI角度敏感期的MAE降幅超过50%,尤其是在太阳---观测角组合变化范围较大的情况下,其优势更加明显。传统的 MODIS-param 方法应用于十米级空间分辨率数据时,校正效果略差;而其改进版本Fixed-param和 AFX-fix方法则表现出更好的校正性能。在NDVI角度不敏感期,采用角度效应校正方法所带来的改善较为有限。基于Sentinel-2数据的卫星尺度验证也得到了与无人机观测相似的结果。此外,太阳---观测几何关系的变化,以及传感器噪声和数据处理误差等因素,可能导致Sentinel-2 NDVI时间序列产生 超过 10% 的噪声。本研究针对作物不同生长阶段开展的角度效应评价,为十米级空间分辨率数据中NDVI角度效应校正方法的选择提供了可靠参考,有助于用户根据作物生长阶段及其角度敏感性选择合适的校正方法。此外,该研究框架也为未来构建与观测角度无关的NDVI产品、进一步开展精细尺度植被生长监测提供了基础。