从发现无人机到连续观测 检测与跟踪怎样衔接
瞳赋 Tofu Intelligence · 目标识别与连续观测
视频里出现了识别框,只能说明系统在某一时刻给出了一个判断。观察任务往往还需要知道,这个对象接下来是否仍然可见、短暂消失后是否重新出现,以及前后两段记录能否归为同一次事件。检测和跟踪因此承担不同工作。理解它们的衔接,有助于读懂演示视频,也能避免把框的连续移动误当成持续可靠的识别。
检测提供当前帧的观测
检测通常从一幅图像中给出候选对象的位置与类别信息。画面清晰、目标特征充分时,这种判断比较容易解释;目标变小、发生遮挡或背景变复杂时,同一个对象在相邻帧中的结果可能变化。某帧没有检测框,可能是目标暂时不可见,也可能只是该帧缺少足够证据。仅凭这一帧,很难区分两种情况。
跟踪需要利用时间关系,把前后观测组织成一段记录。公开的多目标跟踪研究常将当前帧检测和跨帧关联分开讨论,并指出检测质量会影响最终跟踪表现。1 这个概念有助于理解系统分工,但不能据此断言某款设备采用了论文中的算法,也不能用通用研究成绩替代产品验收。
例如,同一个对象经过背景明暗交界处时,检测框可能改变大小,类别分数也可能波动。复核时应先看图像证据是否变化,再判断关联关系是否正确。框的颜色、编号和显示平滑程度只能帮助阅读,不能单独证明结果可靠。
分类信息与身份信息也应分开。连续三帧都被标为"无人机",并不能单独证明三个框属于同一个对象。反过来,同一个对象的类别判断发生波动,也不必然表示记录中的身份已经改变。观察界面如果把这两件事混成一个状态,使用者就很难知道究竟是哪一层证据发生了变化。
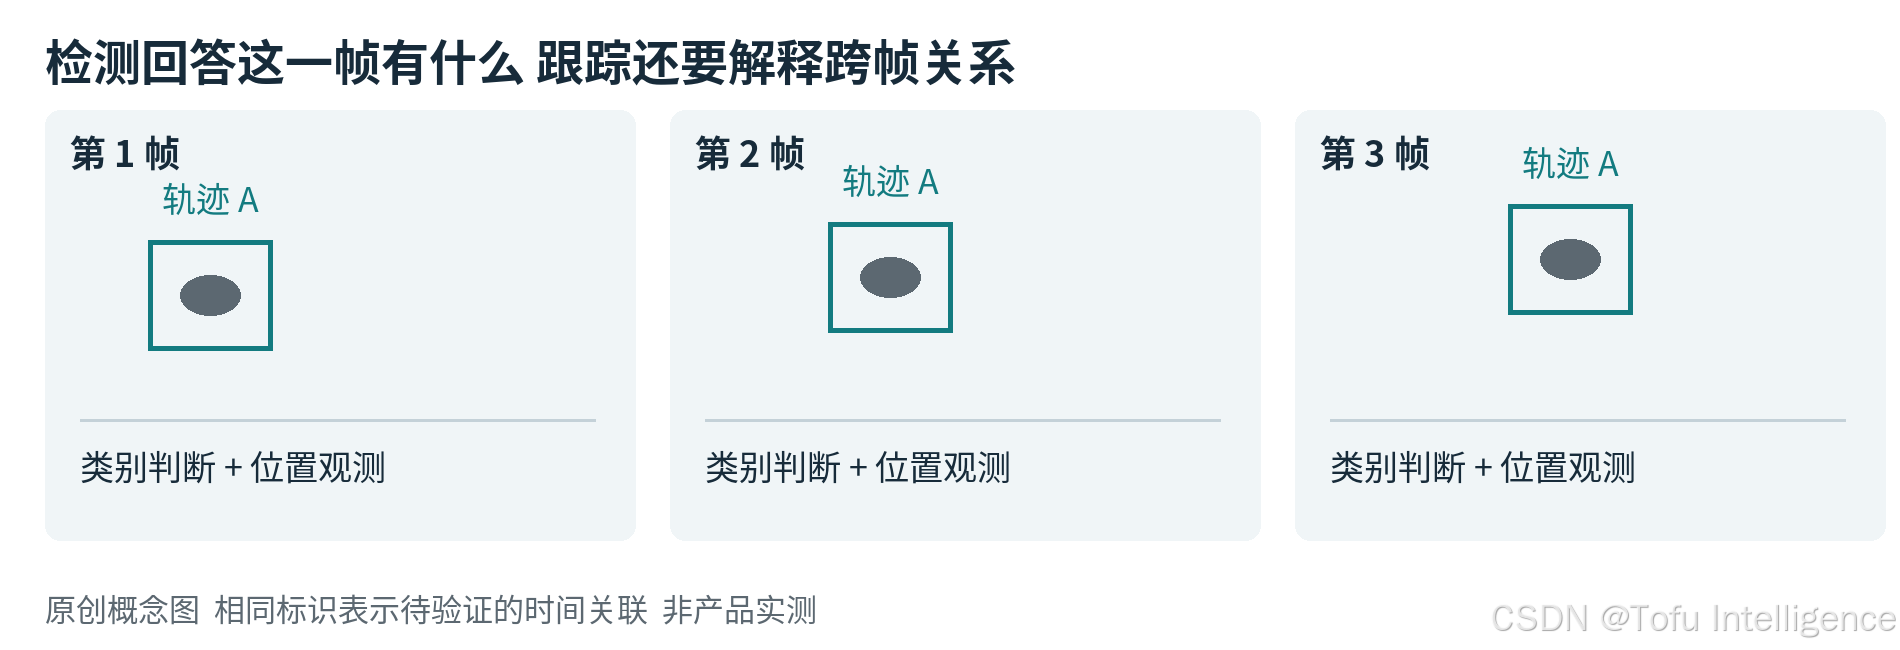
图 1 当前帧检测与跨帧关联的区别。原创概念图,轨迹 A 仅为说明身份关系,不是产品测试画面。
连续画框需要说明依据
目标短暂不可见时,系统仍可能根据已有信息给出一个估计位置。这种估计与当前图像中确实看见目标,证据强度不同。若界面把两者画成完全相同的框,观察者容易高估系统掌握的信息。对安全观察和试飞记录而言,明确区分可见观测、暂时缺失和等待确认,比让画面始终保持一个平滑移动的框更有意义。
因此,连贯的使用体验需要清楚的状态表达。新对象出现后,可以先作为待确认线索;持续可见时保留对应记录;遮挡或离开画面时标明信息中断;重新出现后再判断是否可以接续。这里描述的是业务理解方式,实际状态名称和行为需以设备说明及项目约定为准。
重新出现不等于身份已经确认
当画面里有多个相似对象时,前一个对象消失、后一个对象出现,可能形成看似顺滑的错误接续。这类问题往往比单纯漏掉一帧更难察觉,因为结果仍然"看起来正常"。如果后续记录要用于事件回放,就需要检查身份关联是否正确,不能只检查框有没有中断。
同样要防止重复记账。一个对象被重新建立为新记录,可能让一次观察事件变成两次;把两个对象误接成同一条记录,又可能漏掉一次事件。计数口径应与用途对应,保留足够的可追溯信息,使复核者能够回看原始片段。流畅的视频演示无法替代这些检查。
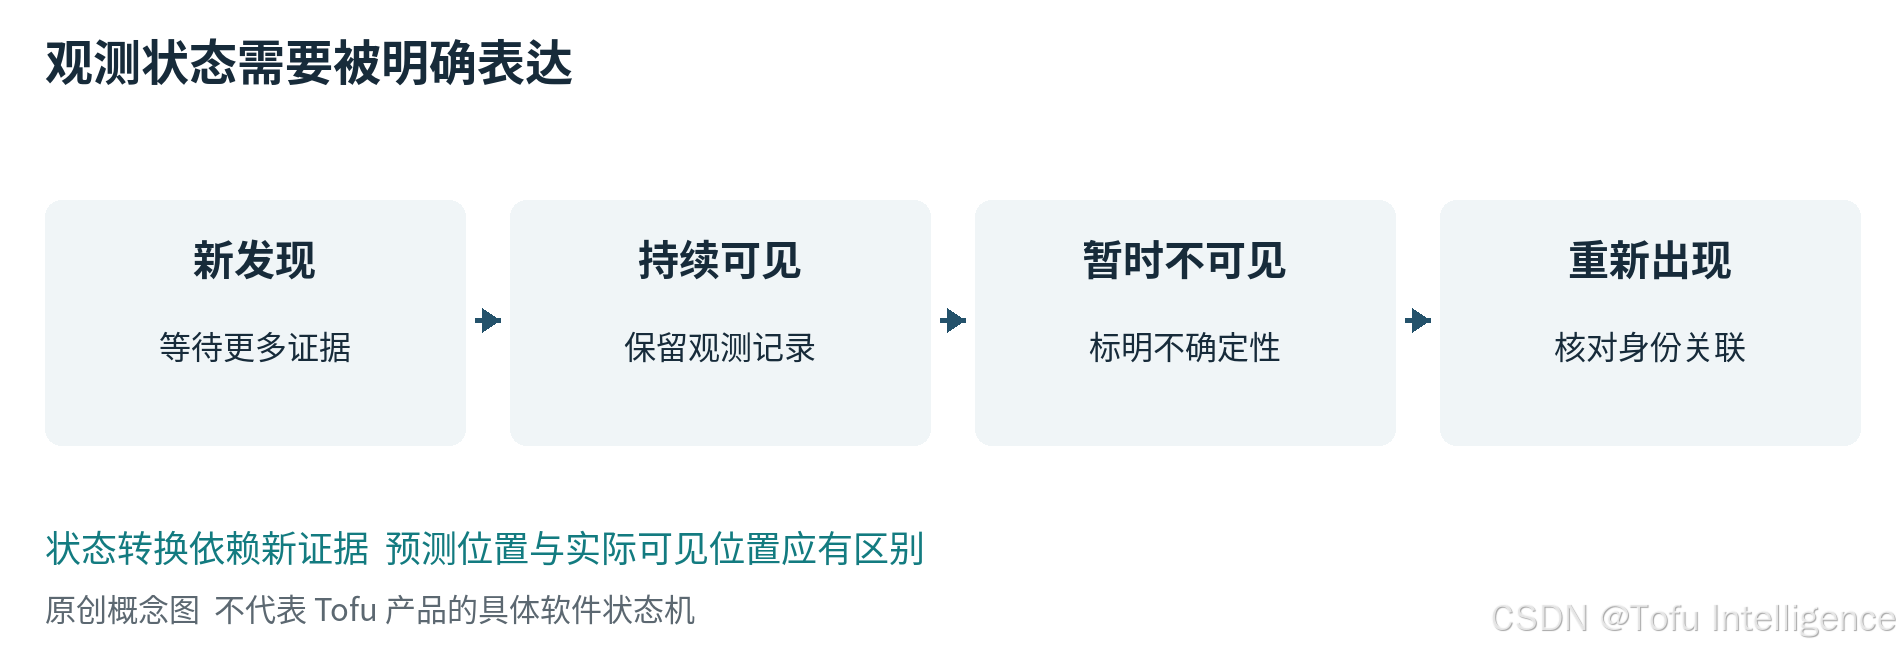
图 2 连续观测中的状态表达。原创概念图;实际状态名称及行为以设备说明和项目约定为准。
验证时同时看发现和延续
可以把一次观察过程拆成几个问题:目标首次清楚可见后是否被发现,持续可见期间记录是否稳定,不可见时是否错误地指向其他对象,重新可见后是否接续正确。各段结果分开统计,失败原因更容易定位。只给出整段视频的平均表现,会把短暂但关键的错误藏在大量容易的画面里。
片段的起止方式也会影响结论。若只保留目标已经被选中的时刻,就无法评价最初的发现;若在遮挡前停止录像,就无法观察中断与恢复。测试资料应保留事件前后文,并把目标实际可见区间标清。人工复核意见不一致的片段可以单列,避免把争议样本当作确定答案。
还要说明界面时间与图像时间的关系。一条结果晚一些显示,和某一时刻没有生成结果,是不同的问题。回放材料中保留画面时间、记录时间及适用的同步说明,有助于解释现象。这里需要的是可信的记录关系,而不是用一个帧率数字概括整条处理链。
一体相机也需要完整的观察口径
MS2 官方资料展示了集成可见光、热红外等不同配置的云台相机形态,平板和摇杆为选配。2 这类一体设备便于讨论连续观察的使用流程,但外观和配置表不能证明任何场景下都能保持正确关联。选型时应把发现、可见性中断、身份延续和人工复核一起说明,再用对应配置的连续素材核验。
对使用者来说,一条可信记录应该能回答何时看到了什么,何时失去了证据,以及哪些关系仍需确认。检测负责提供新观测,跟踪负责组织时间关系,两者共同决定记录是否有用。
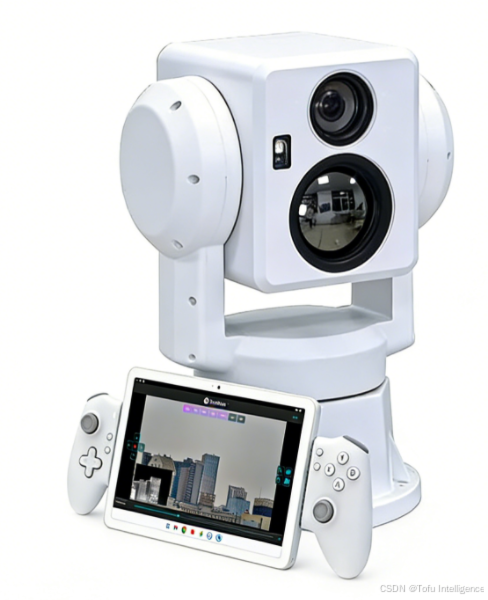
图 3 MS2 云台相机与操控终端示例。来源:Tofu 官方产品页 2;平板和摇杆为选配,具体光学配置以订货为准。