摘要: 连锁酒店机器人项目的难点,并不是把第一家门店的自主乘梯调通,而是让同一套跨楼层体系进入下一家酒店时,不再重复开发核心逻辑。机器人梯控 要真正支撑规模复制,需要把现场差异从业务代码中剥离,通过稳定架构、统一楼层模型、任务状态和接口契约,把不同酒店的变化尽量收敛到配置层。
导语: 单店试点阶段,研发和工程人员可以依靠现场经验解决大量问题;一旦服务机器人开始进入多家连锁酒店,楼层、电梯、网络、机器人数量和运营策略的差异就会被不断放大。此时,机器人梯控 的设计目标也需要发生变化:不再只是保证某一家酒店"能够自主乘梯",而是建立一套换了酒店以后仍然可以沿用的跨楼层系统。
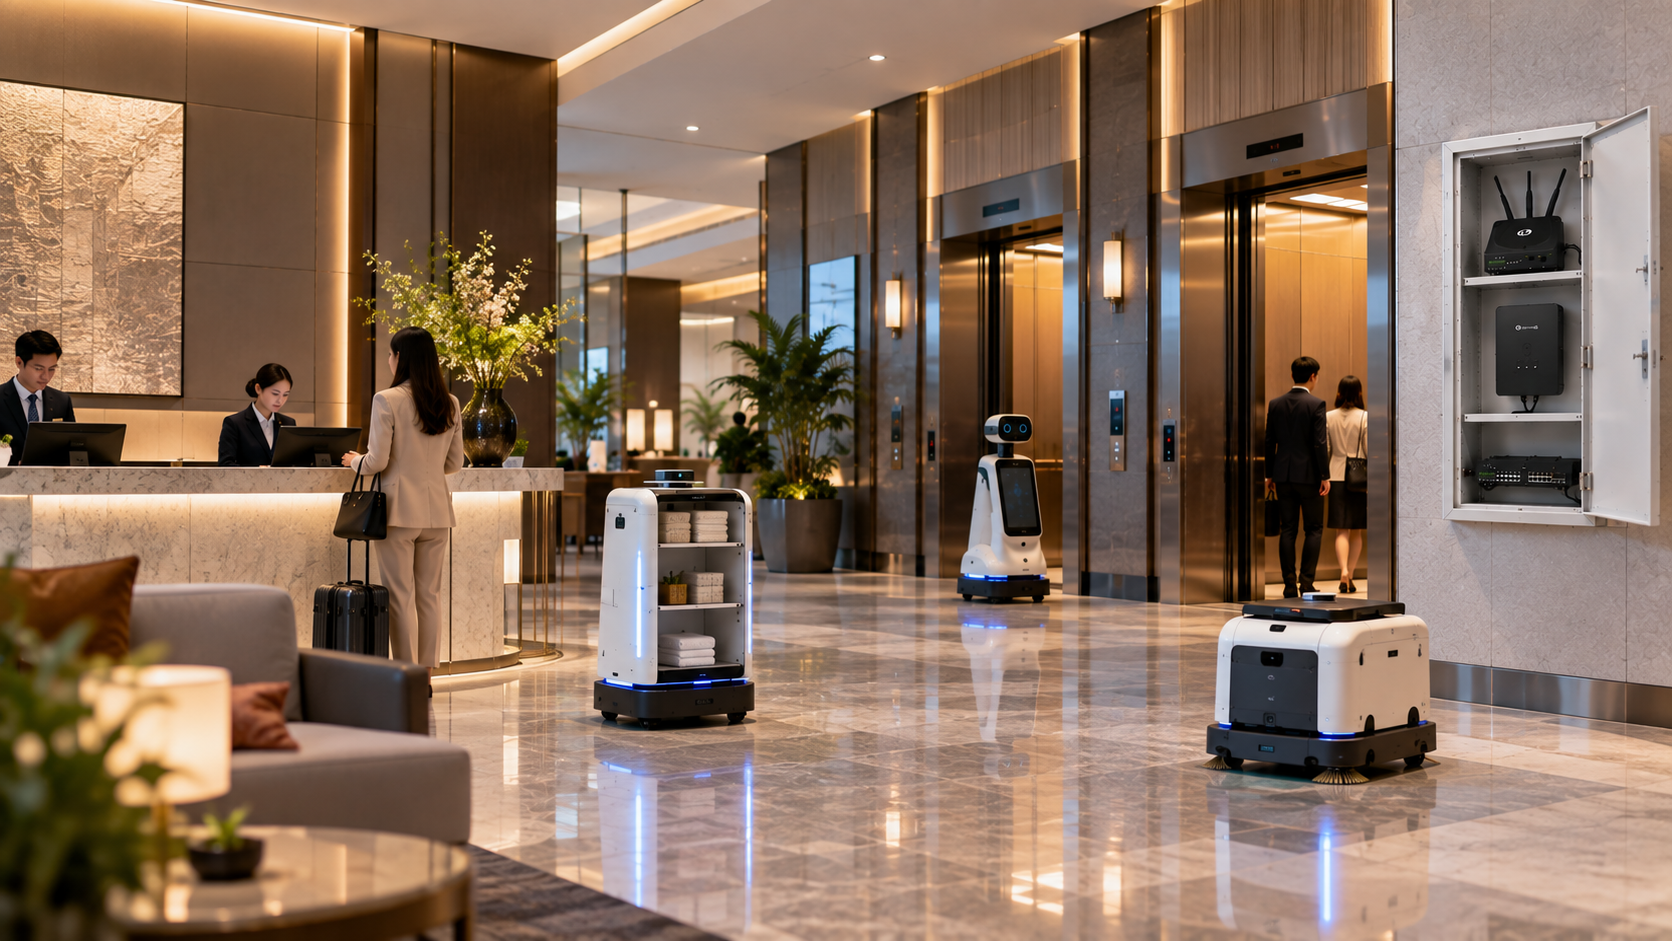
连锁复制首先要做的,是把稳定逻辑和现场变量分开。酒店客需配送的业务链通常不会因为门店变化而彻底改变,机器人依旧是接收任务、取物、前往目标区域并完成配送。真正变化的是楼层结构、电梯数量、候梯位置、机器人规模以及酒店自身的运营规则。如果这些差异全部直接写进机器人业务代码,每复制一家门店就会多出一套特殊判断,久而久之会形成大量项目分支,维护和测试成本也会持续增加。
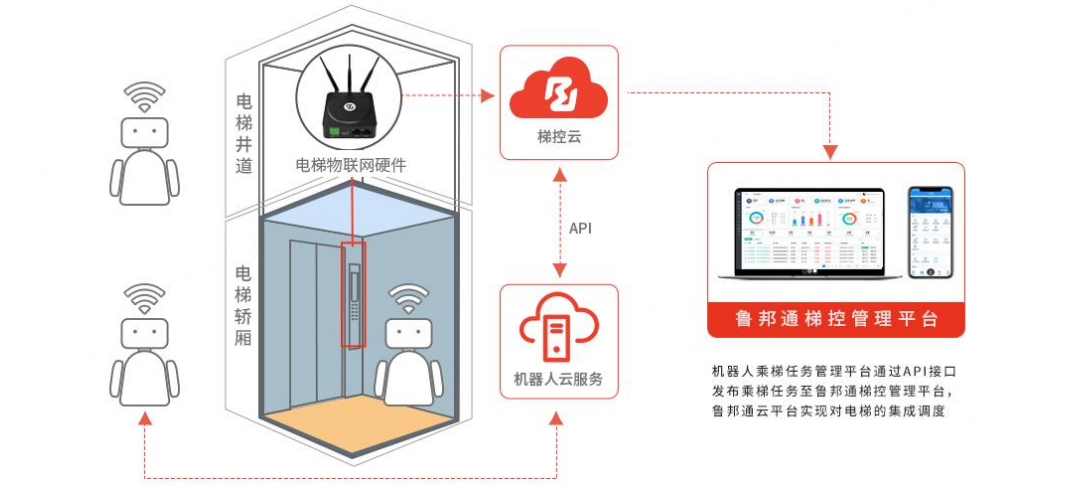
更合理的架构,是让机器人业务层只关心"需要到哪个楼层完成什么任务",把跨楼层部分交给独立的梯控任务层。梯控层负责维护电梯状态、任务队列、机器人与电梯之间的资源关系以及异常恢复;现场配置层则记录楼层、电梯、候梯点、出梯区域和运营策略。这样,门店发生变化时,核心任务流程保持稳定,变化更多体现在配置和验证,而不是重新修改业务代码。
楼层模型是这种架构中最基础、也最容易被忽略的一部分。机器人地图中的楼层名称、电梯实际楼层以及系统内部任务楼层必须建立统一映射。如果简单依赖"2F""3F"这样的文本值,不同酒店出现地下层、特殊楼层命名或跳层时,就容易产生错误。更稳妥的做法,是为每个楼层建立内部唯一ID,再把显示名称、机器人地图、候梯点和出梯区域绑定到同一个对象中。机器人业务只提交目标楼层ID,门店层面的命名差异由配置负责吸收。
这种设计还有一个明显好处:系统可以在任务执行前做完整性检查。例如目标楼层是否已经绑定机器人地图,候梯位置是否存在,当前酒店是否开放该楼层,以及机器人是否具备对应任务权限。大量原本要等到现场试跑才能发现的问题,可以被提前转化为配置校验问题。对于连锁部署而言,工程师最宝贵的不是现场解决问题的能力,而是让相同问题以后不再发生。
机器人接口同样需要保持稳定。服务机器人企业通常已经拥有自己的任务调度系统,机器人梯控 不应该迫使业务平台理解不同酒店中的底层电梯细节。更合适的方式,是通过统一接口提交乘梯任务,再由梯控系统返回任务状态和异常结果。接口中至少应明确机器人身份、当前楼层、目标楼层、任务ID及时间信息;返回内容则应包含当前任务阶段、资源分配结果和错误状态。只要接口契约稳定,新门店上线时就不必重新设计整个交互链路。
进入正式运营后,任务调度的重要性会明显高于首店演示。酒店客需经常集中在晚间,多个配送订单可能在短时间内产生。如果有多台机器人同时工作,电梯就会成为共享资源。系统需要维护统一的乘梯任务池,明确哪些任务正在执行、哪些任务等待、某部电梯当前服务于哪个任务,以及异常发生后如何释放资源。
这里并不需要盲目追求复杂算法。连锁酒店更重视运行规则可解释、任务状态可追踪。运营人员应该能够知道某台机器人为什么正在等待,系统当前选择了哪部电梯,以及一个任务在异常后处于什么状态。比起难以维护的"最优算法",一套稳定、清晰并且可以跨门店复用的任务规则更有工程价值。
酒店又是典型的人机共用环境。机器人不能只追求自身效率,更不能假设电梯始终为空。高峰时段可能需要让人员使用优先,低峰时段则可以安排更多机器人配送。将这种策略作为可配置规则放在梯控层,而不是写死在机器人程序中,可以让同一套机器人系统适应不同门店的营业节奏。
异常处理是另一项决定复制质量的关键能力。首店有工程师驻场时,任务卡住可以人工查看;几十家酒店同时运行后,这种方式不可持续。跨楼层任务应该具备明确的状态机,包括任务创建、等待、电梯资源分配、进梯、运行、到层、出梯、完成,以及超时、重新确认、取消和终止等状态。
例如机器人已经到达候梯区,但任务迟迟没有进入下一阶段,系统应先判断当前电梯状态和任务上下文,而不是不断重复提交请求;通信恢复以后,也需要重新校验机器人、电梯和任务是否仍处于一致状态。只有异常过程也能被标准化,售后人员才可能通过日志和状态判断问题位置,而不是所有故障都变成现场派工。
连锁项目还需要在首店交付后建立"复制基线"。接口格式、楼层模型、核心任务状态、异常码和基础验收流程应尽量保持稳定;门店差异则通过配置表管理。下一家酒店上线时,团队需要验证的是现场参数是否正确,而不是重新讨论整个系统应该怎样设计。
运维层面也不能忽略。门店数量增加以后,设备状态、机器人任务和电梯调度不能继续以单店方式分散管理。梯控管理系统需要提供统一的状态查看和运行数据管理,使服务团队能够先在远程判断任务和设备情况,再决定是否需要现场处理。对于规模业务,这种可管理性与系统功能本身同样重要。
从客户复购角度看,不能简单得出"梯控部署以后酒店一定会继续采购"的结论。酒店集团是否扩店仍然受到机器人可靠性、实际运营价值、预算和服务能力等多项因素影响。但一套成熟的机器人梯控 架构能够减少多门店重复开发、降低扩容时重构系统的概率,并让售后问题更容易定位。这些因素都会降低客户扩大部署时面对的不确定性。
FAQ:
问题1:连锁酒店机器人梯控最应该标准化什么?
答:优先标准化系统分层、楼层数据模型、机器人接口、任务状态和验收方法,而不是要求所有酒店拥有完全一致的现场配置。
问题2:为什么楼层映射不能只用楼层名称?
答:不同门店可能采用不同命名方式,内部统一ID能够降低文本差异对机器人地图和电梯任务的影响。
问题3:多机器人项目一定需要复杂调度算法吗?
答:不一定。工程项目首先要保证资源占用、任务等待和异常释放规则清晰,再根据实际规模优化调度策略。
问题4:为什么异常处理会影响连锁复制?
答:门店增加以后,依靠单个工程师经验排查问题不可持续,明确的状态机和异常码才能支撑规模化运维。
问题5:怎样判断一套机器人梯控架构真正适合复制?
答:可以看新门店上线时是否主要完成配置与验证,核心接口和业务逻辑是否无需频繁修改,以及运行问题能否通过状态和日志快速定位。
总结: 连锁酒店中的机器人梯控 ,真正的技术门槛不在于完成一次自主乘梯,而在于把首店的工程经验转化为稳定架构。系统分层、统一楼层模型、清晰接口、任务状态和异常恢复共同决定了下一家酒店是不是还要重新开发。只有当门店变化主要变成配置问题,而不是代码问题,服务机器人企业才真正具备规模复制跨楼层能力的基础。