cpp
/* USER CODE BEGIN Header */
/**
  ******************************************************************************
  * @file           : main.c
  * @brief          : Main program body
  ******************************************************************************
  * @attention
  *
  * Copyright (c) 2026 STMicroelectronics.
  * All rights reserved.
  *
  * This software is licensed under terms that can be found in the LICENSE file
  * in the root directory of this software component.
  * If no LICENSE file comes with this software, it is provided AS-IS.
  *
  ******************************************************************************
  */
/* USER CODE END Header */
/* Includes ------------------------------------------------------------------*/
#include "main.h"

/* Private includes ----------------------------------------------------------*/
/* USER CODE BEGIN Includes */
#include "FreeRTOS.h"
#include "task.h"
#include <stdio.h>
#include <string.h>
#include "queue.h"
/* USER CODE END Includes */

/* Private typedef -----------------------------------------------------------*/
/* USER CODE BEGIN PTD */

/* USER CODE END PTD */

/* Private define ------------------------------------------------------------*/
/* USER CODE BEGIN PD */

/* USER CODE END PD */

/* Private macro -------------------------------------------------------------*/
/* USER CODE BEGIN PM */

/* USER CODE END PM */

/* Private variables ---------------------------------------------------------*/
UART_HandleTypeDef huart1;

/* USER CODE BEGIN PV */
QueueHandle_t xQueue1;
/* USER CODE END PV */

/* Private function prototypes -----------------------------------------------*/
void SystemClock_Config(void);
static void MX_GPIO_Init(void);
static void MX_USART1_UART_Init(void);
static void vTask1(void *Parameters);
static void vTask2(void *Parameters);
static void PrintString(const char *Str);
static void vUART1GateKeeper(void *pvParameters);
/* USER CODE BEGIN PFP */

/* USER CODE END PFP */

/* Private user code ---------------------------------------------------------*/
/* USER CODE BEGIN 0 */
static void vTask1(void *Parameters)
{
	char buffer[20];
	for(int i = 1;i <= 100;i ++)
	{
		sprintf(buffer,"Task1 %d\n",i);
		PrintString(buffer);
	}
	vTaskDelete(NULL);
}

static void vTask2(void *Parameters)
{
	char buffer[20];
	for(char c = 'a';c <= 'z';c ++)
	{
		sprintf(buffer,"Task2 %c\n",c);
		PrintString(buffer);
		vTaskDelay(pdMS_TO_TICKS(3));
	}
	vTaskDelete(NULL);
}

static void PrintString(const char *Str)
{
	xQueueSend(xQueue1,Str,portMAX_DELAY);
}

static void vUART1GateKeeper(void *pvParameters)
{
	char buffer[100];
	for(;;)
	{
		xQueueReceive(xQueue1,buffer,portMAX_DELAY);
		HAL_UART_Transmit(&huart1,(const uint8_t *)buffer,strlen(buffer),HAL_MAX_DELAY);
	}
}
/* USER CODE END 0 */

/**
  * @brief  The application entry point.
  * @retval int
  */
int main(void)
{

  /* USER CODE BEGIN 1 */

  /* USER CODE END 1 */

  /* MCU Configuration--------------------------------------------------------*/

  /* Reset of all peripherals, Initializes the Flash interface and the Systick. */
  HAL_Init();

  /* USER CODE BEGIN Init */

  /* USER CODE END Init */

  /* Configure the system clock */
  SystemClock_Config();

  /* USER CODE BEGIN SysInit */

  /* USER CODE END SysInit */

  /* Initialize all configured peripherals */
  MX_GPIO_Init();
  MX_USART1_UART_Init();
  /* USER CODE BEGIN 2 */
  xQueue1 = xQueueCreate(5,100 * sizeof(char));
  xTaskCreate(vTask1,"Task1",128,NULL,1,NULL);
  xTaskCreate(vTask2,"Task2",128,NULL,2,NULL);
  xTaskCreate(vUART1GateKeeper,"GateKeeper",64,NULL,1,NULL);
  //xTaskCreate(vUART1GateKeeper,"GateKeeper",128,NULL,3,NULL);  //HEAP_SIZE 哪里没有调大合适
  //xTaskCreate(vUART1GateKeeper,"GateKeeper",64,NULL,3,NULL);

  vTaskStartScheduler();
  /* USER CODE END 2 */

  /* Infinite loop */
  /* USER CODE BEGIN WHILE */
  while (1)
  {
    /* USER CODE END WHILE */

    /* USER CODE BEGIN 3 */
  }
  /* USER CODE END 3 */
}

/**
  * @brief System Clock Configuration
  * @retval None
  */
void SystemClock_Config(void)
{
  RCC_OscInitTypeDef RCC_OscInitStruct = {0};
  RCC_ClkInitTypeDef RCC_ClkInitStruct = {0};

  /** Initializes the RCC Oscillators according to the specified parameters
  * in the RCC_OscInitTypeDef structure.
  */
  RCC_OscInitStruct.OscillatorType = RCC_OSCILLATORTYPE_HSE;
  RCC_OscInitStruct.HSEState = RCC_HSE_ON;
  RCC_OscInitStruct.HSEPredivValue = RCC_HSE_PREDIV_DIV1;
  RCC_OscInitStruct.HSIState = RCC_HSI_ON;
  RCC_OscInitStruct.PLL.PLLState = RCC_PLL_ON;
  RCC_OscInitStruct.PLL.PLLSource = RCC_PLLSOURCE_HSE;
  RCC_OscInitStruct.PLL.PLLMUL = RCC_PLL_MUL9;
  if (HAL_RCC_OscConfig(&RCC_OscInitStruct) != HAL_OK)
  {
    Error_Handler();
  }

  /** Initializes the CPU, AHB and APB buses clocks
  */
  RCC_ClkInitStruct.ClockType = RCC_CLOCKTYPE_HCLK|RCC_CLOCKTYPE_SYSCLK
                              |RCC_CLOCKTYPE_PCLK1|RCC_CLOCKTYPE_PCLK2;
  RCC_ClkInitStruct.SYSCLKSource = RCC_SYSCLKSOURCE_PLLCLK;
  RCC_ClkInitStruct.AHBCLKDivider = RCC_SYSCLK_DIV1;
  RCC_ClkInitStruct.APB1CLKDivider = RCC_HCLK_DIV2;
  RCC_ClkInitStruct.APB2CLKDivider = RCC_HCLK_DIV1;

  if (HAL_RCC_ClockConfig(&RCC_ClkInitStruct, FLASH_LATENCY_2) != HAL_OK)
  {
    Error_Handler();
  }
}

/**
  * @brief USART1 Initialization Function
  * @param None
  * @retval None
  */
static void MX_USART1_UART_Init(void)
{

  /* USER CODE BEGIN USART1_Init 0 */

  /* USER CODE END USART1_Init 0 */

  /* USER CODE BEGIN USART1_Init 1 */

  /* USER CODE END USART1_Init 1 */
  huart1.Instance = USART1;
  huart1.Init.BaudRate = 115200;
  huart1.Init.WordLength = UART_WORDLENGTH_8B;
  huart1.Init.StopBits = UART_STOPBITS_1;
  huart1.Init.Parity = UART_PARITY_NONE;
  huart1.Init.Mode = UART_MODE_TX_RX;
  huart1.Init.HwFlowCtl = UART_HWCONTROL_NONE;
  huart1.Init.OverSampling = UART_OVERSAMPLING_16;
  if (HAL_UART_Init(&huart1) != HAL_OK)
  {
    Error_Handler();
  }
  /* USER CODE BEGIN USART1_Init 2 */

  /* USER CODE END USART1_Init 2 */

}

/**
  * @brief GPIO Initialization Function
  * @param None
  * @retval None
  */
static void MX_GPIO_Init(void)
{
  GPIO_InitTypeDef GPIO_InitStruct = {0};
  /* USER CODE BEGIN MX_GPIO_Init_1 */

  /* USER CODE END MX_GPIO_Init_1 */

  /* GPIO Ports Clock Enable */
  __HAL_RCC_GPIOC_CLK_ENABLE();
  __HAL_RCC_GPIOD_CLK_ENABLE();
  __HAL_RCC_GPIOA_CLK_ENABLE();

  /*Configure GPIO pin Output Level */
  HAL_GPIO_WritePin(GPIOC, LED3_Pin|LED1_Pin, GPIO_PIN_RESET);

  /*Configure GPIO pins : KEY3_Pin KEY4_Pin KEY1_Pin */
  GPIO_InitStruct.Pin = KEY3_Pin|KEY4_Pin|KEY1_Pin;
  GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
  GPIO_InitStruct.Pull = GPIO_PULLUP;
  HAL_GPIO_Init(GPIOC, &GPIO_InitStruct);

  /*Configure GPIO pins : LED3_Pin LED1_Pin */
  GPIO_InitStruct.Pin = LED3_Pin|LED1_Pin;
  GPIO_InitStruct.Mode = GPIO_MODE_OUTPUT_PP;
  GPIO_InitStruct.Pull = GPIO_NOPULL;
  GPIO_InitStruct.Speed = GPIO_SPEED_FREQ_LOW;
  HAL_GPIO_Init(GPIOC, &GPIO_InitStruct);

  /*Configure GPIO pin : KEY2_Pin */
  GPIO_InitStruct.Pin = KEY2_Pin;
  GPIO_InitStruct.Mode = GPIO_MODE_INPUT;
  GPIO_InitStruct.Pull = GPIO_PULLUP;
  HAL_GPIO_Init(KEY2_GPIO_Port, &GPIO_InitStruct);

  /* USER CODE BEGIN MX_GPIO_Init_2 */

  /* USER CODE END MX_GPIO_Init_2 */
}

/* USER CODE BEGIN 4 */

/* USER CODE END 4 */

/**
  * @brief  Period elapsed callback in non blocking mode
  * @note   This function is called  when TIM6 interrupt took place, inside
  * HAL_TIM_IRQHandler(). It makes a direct call to HAL_IncTick() to increment
  * a global variable "uwTick" used as application time base.
  * @param  htim : TIM handle
  * @retval None
  */
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)
{
  /* USER CODE BEGIN Callback 0 */

  /* USER CODE END Callback 0 */
  if (htim->Instance == TIM6)
  {
    HAL_IncTick();
  }
  /* USER CODE BEGIN Callback 1 */

  /* USER CODE END Callback 1 */
}

/**
  * @brief  This function is executed in case of error occurrence.
  * @retval None
  */
void Error_Handler(void)
{
  /* USER CODE BEGIN Error_Handler_Debug */
  /* User can add his own implementation to report the HAL error return state */
  __disable_irq();
  while (1)
  {
  }
  /* USER CODE END Error_Handler_Debug */
}
#ifdef USE_FULL_ASSERT
/**
  * @brief  Reports the name of the source file and the source line number
  *         where the assert_param error has occurred.
  * @param  file: pointer to the source file name
  * @param  line: assert_param error line source number
  * @retval None
  */
void assert_failed(uint8_t *file, uint32_t line)
{
  /* USER CODE BEGIN 6 */
  /* User can add his own implementation to report the file name and line number,
     ex: printf("Wrong parameters value: file %s on line %d\r\n", file, line) */
  /* USER CODE END 6 */
}
#endif /* USE_FULL_ASSERT */
又忘记启动Task,写完Task先启动养成习惯,再去详细代码。
Task都要for(;;){ }要一直运行
sprintf(); #include <stdio.h>要引,这个查函数的时候明白了
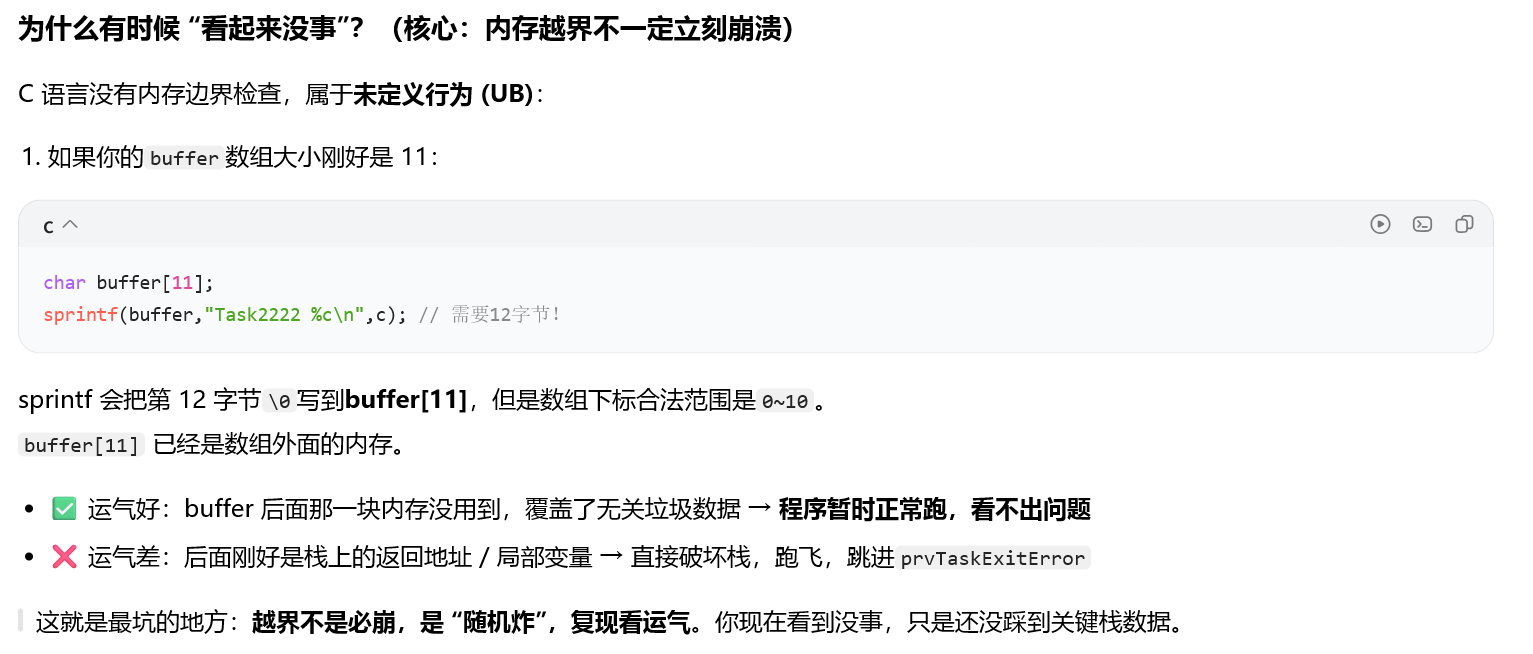
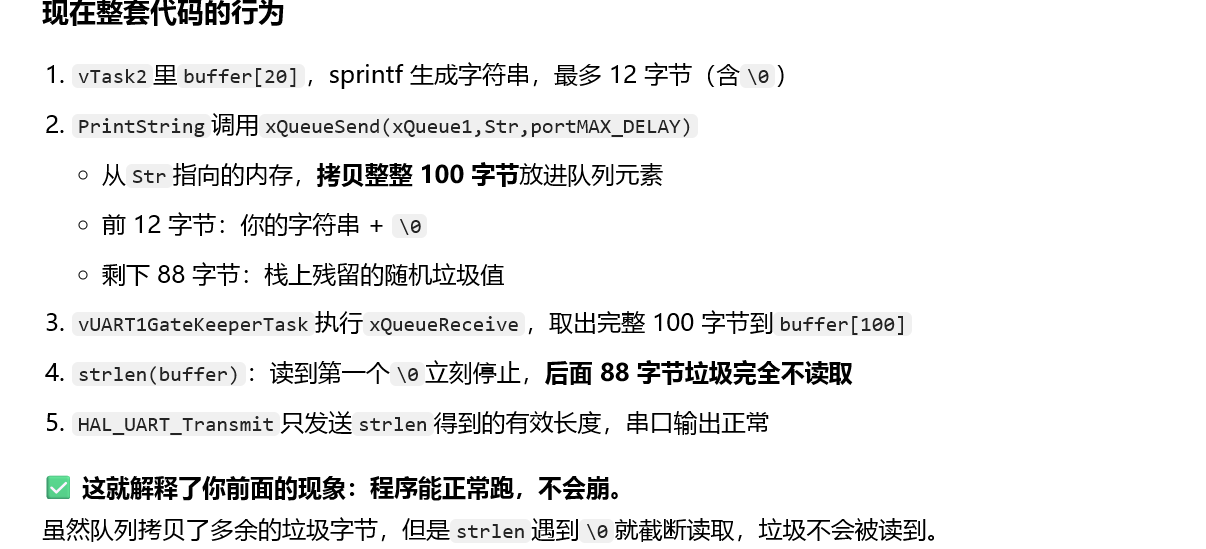
char buffer100;而不是const char *(原来想的就是什么类型发什么类型接受,但是有的是虚拟类型,涉及底层,绝对不是什么抽象思想能明白的,就像同样不变量希尔伯特的就和群论的完全不是一个东西)Transmit和PrintString只是中间类型转换,本质上是复制
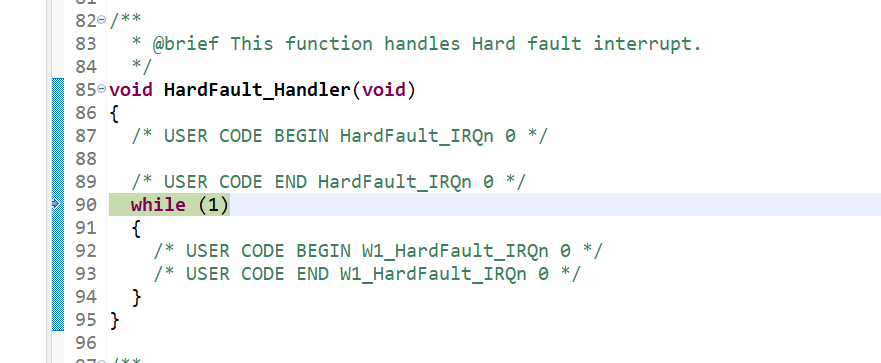
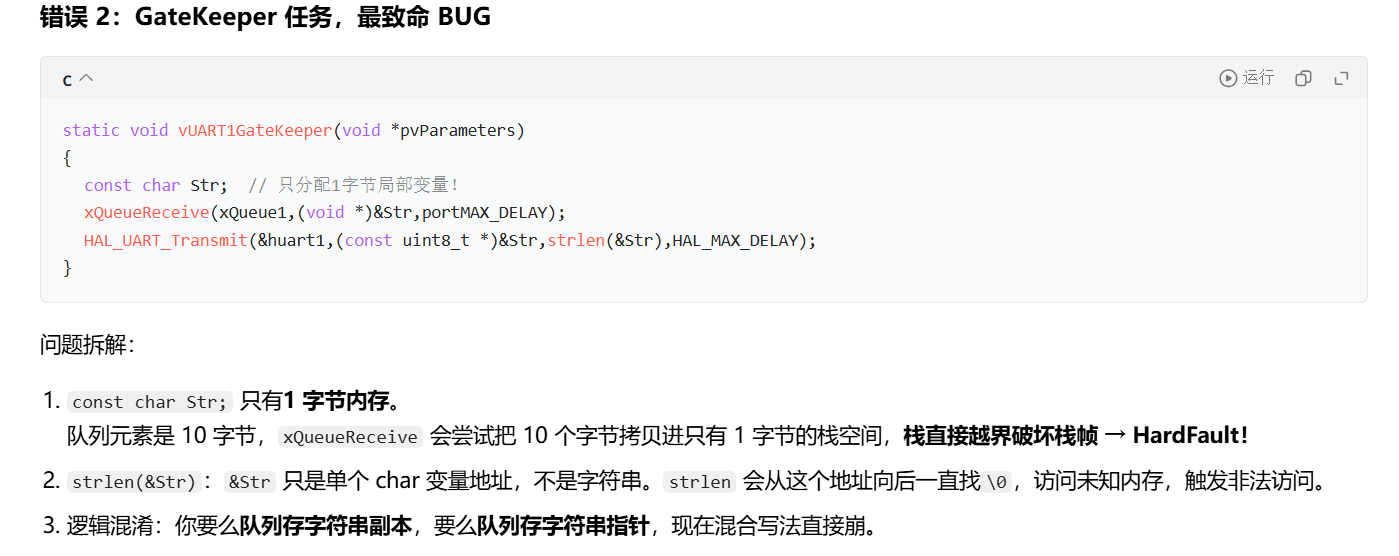
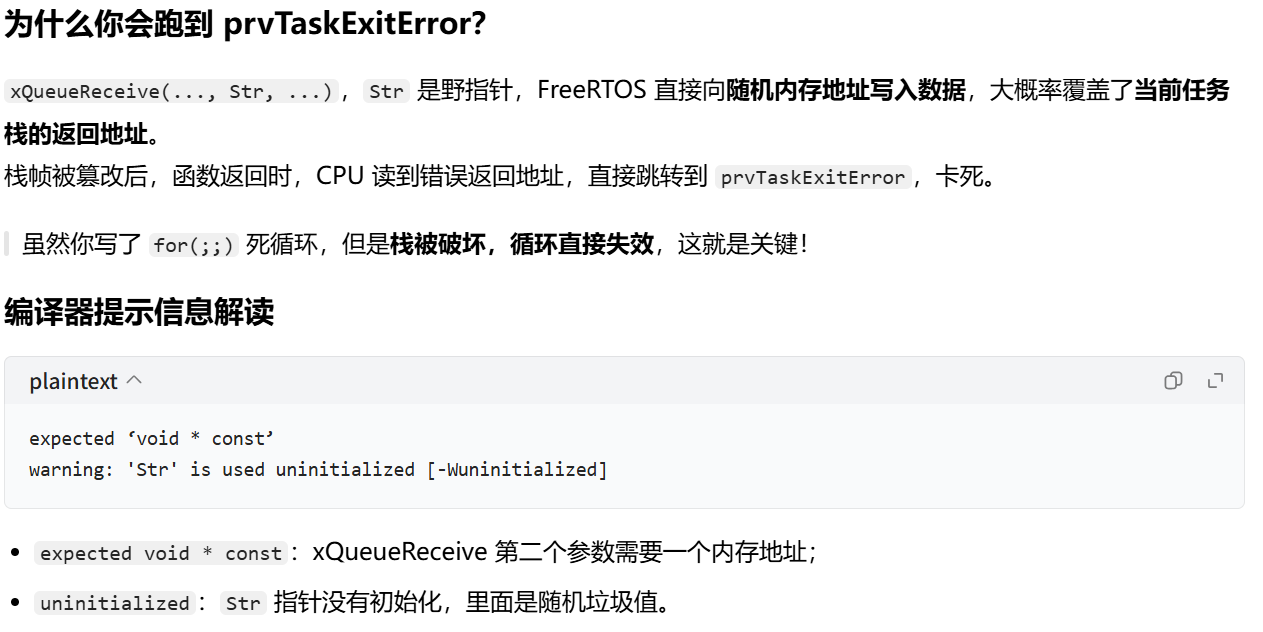
核心问题:const char *Str; 是野指针 ,编译器警告 Str is used uninitialized
const char *Str;   // 这是【字符指针】,只是一个存放地址的变量,没有分配内存!
xQueueReceive(xQueue1, Str, portMAX_DELAY);
const char *Str;只是声明一个指针变量。它本身没有指向任何有效内存,指针里面是随机垃圾值(野指针)。xQueueReceive的第二个参数要求传入接收缓冲区的地址void *,用来把队列里的数据拷贝到这块内存。 你现在直接传Str(一个随机地址),内核会往这个非法地址写数据,直接破坏栈,造成栈损坏,最后跳转到prvTaskExitError。
编译器警告:
'Str' is used uninitialized翻译:Str 变量没有初始化就直接拿来用,就是这个原因。
✅ 方案 B:队列传递字符串指针(队列存地址,不是字符串内容)
如果你的队列里面存放的是
char*指针本身,不是字符串数据,那要传指针变量的地址&Str
const char *Str;
for(;;)
{
    // 队列里存放的是 char* 指针,所以传入 &Str,把取出的指针拷贝到Str变量
    xQueueReceive(xQueue1, &Str, portMAX_DELAY);
    HAL_UART_Transmit(&huart1, (const uint8_t *)Str, strlen(Str), HAL_MAX_DELAY);
}
⚠️ 注意:这种模式要求队列里存入的字符串是静态 / 全局内存,不能是其他任务栈上的临时字符串,否则出作用域内存失效。
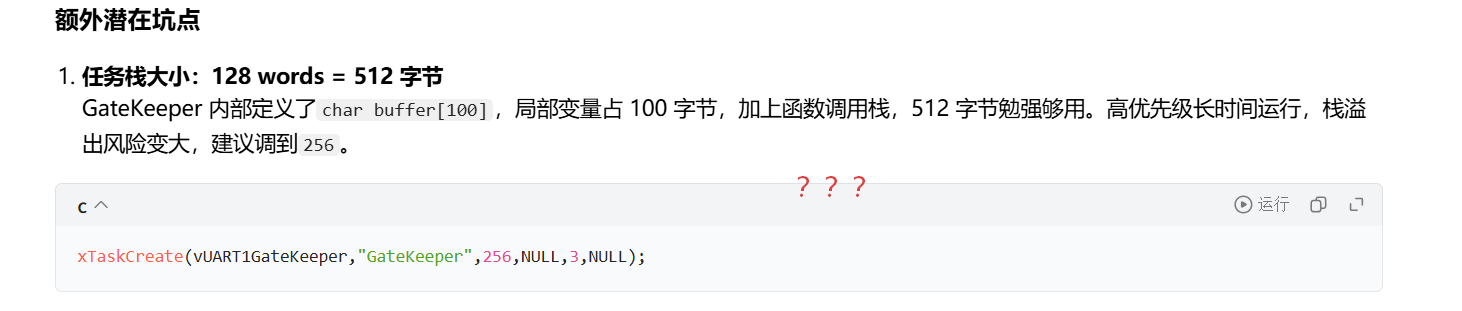
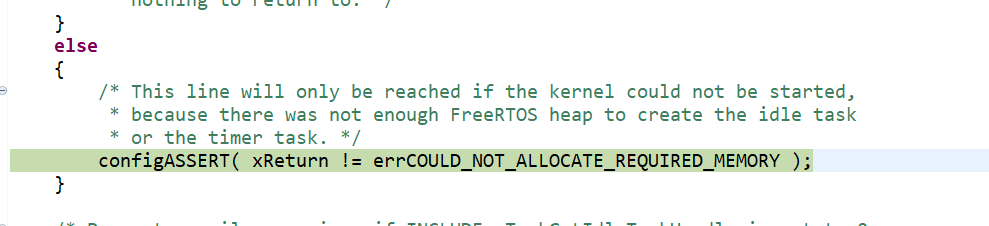
xTaskCreate(vUART1GateKeeper,"GateKeeper",128,NULL,3,NULL); //HEAP_SIZE 哪里没有调大
怎么计算???
static void vTask(void *Parameters)也可 但是最好标准化
sprintf();
sprintf(str, "Pi 的值 = %f", M_PI);
第一个参数 str:目标字符数组,用来存放拼接好的字符串(char str80)
-
第二个参数 "Pi 的值 = %f":格式模板字符串,%f 是浮点数占位符
-
第三个参数 M_PI:要填充到 %f 位置的数据(圆周率)
Python / Java 里 "Pi=" + 3.14 是字符串拼接,C 语言没有这个语法。
xTaskCreate(vUART1GateKeeper,"GateKeeper",128,NULL,3,NULL); //HEAP_SIZE 哪里没有调大
用调试器先调试
第一次偶然先运行过再用这个SIZE不够大的能打印部分,以为是函数写了什么问题去问AI,没解决,AI只是给了几个方向。
而且我再次编译的时候发现根本打不出东西来,但是出于思维惯性我还是再研究优先级的问题(对照视频来看的,虽然我在纸上理论上也想不出会有问题)。我再次编译可运行正常的版本,再去运行有bug的来形成对照。然后又可以打出部分,以为确实是优先级的问题,一直问题AI
后面又返回去用调试器调试
问AI
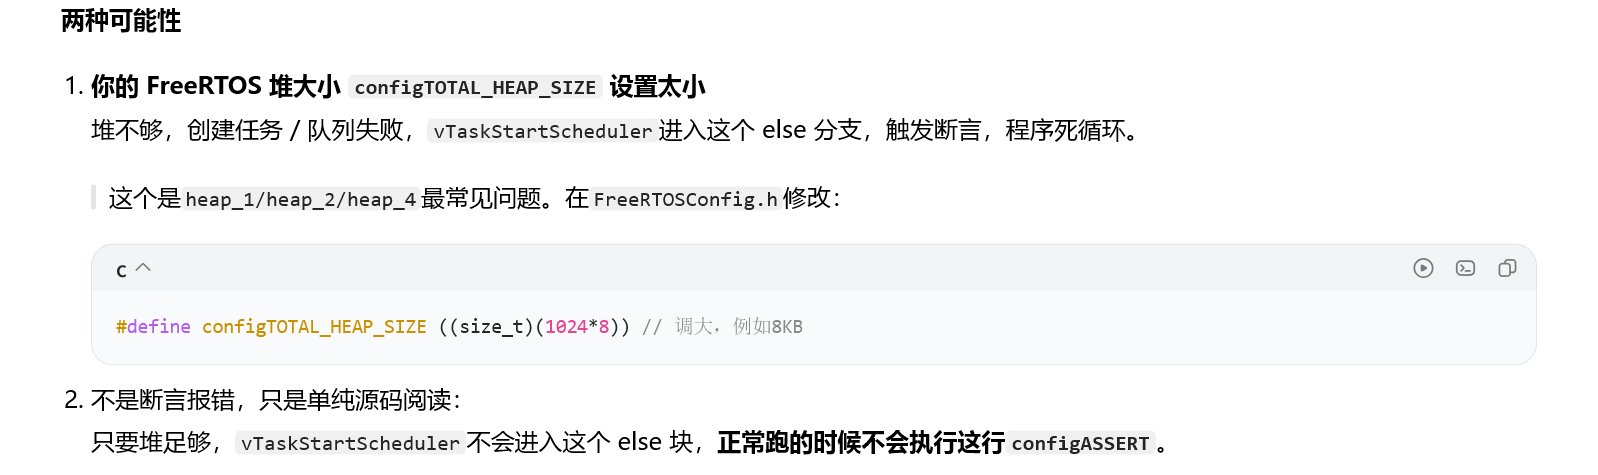
HEAP_SIZE改了后就可以了
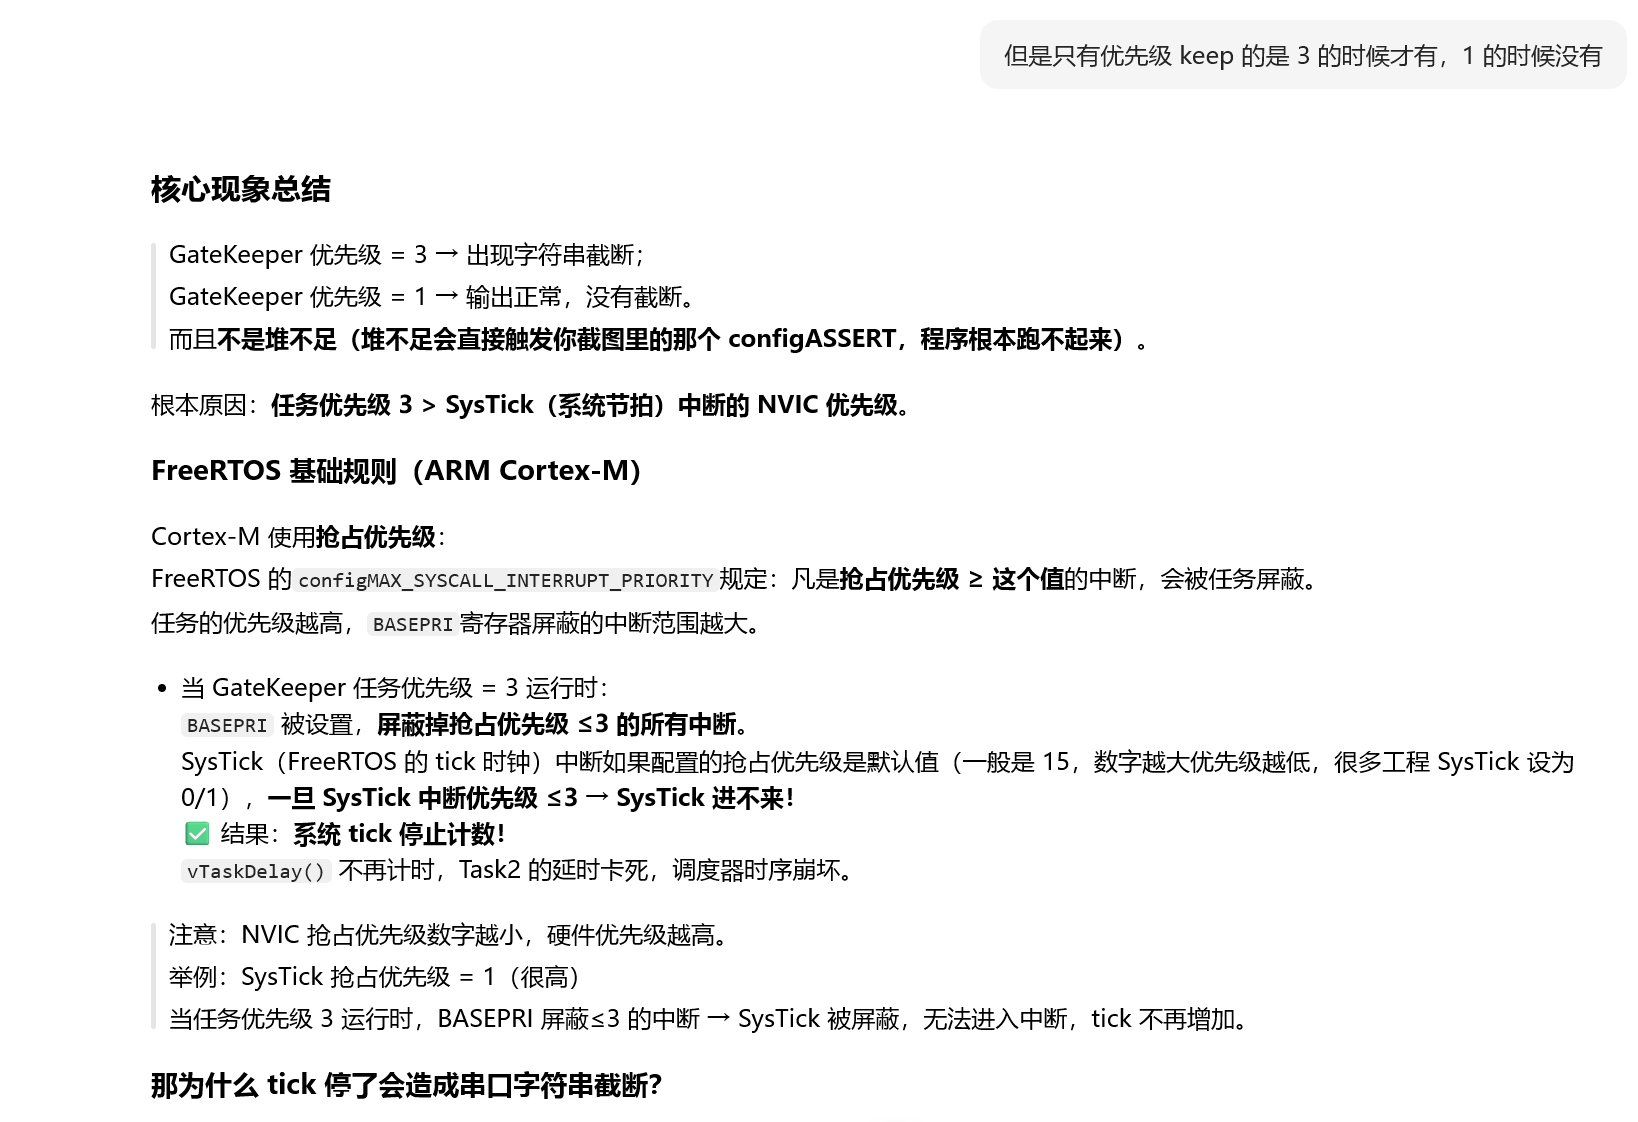
AI一本正经乱说(这个时候忽略了3的时候的栈128,1的才64)
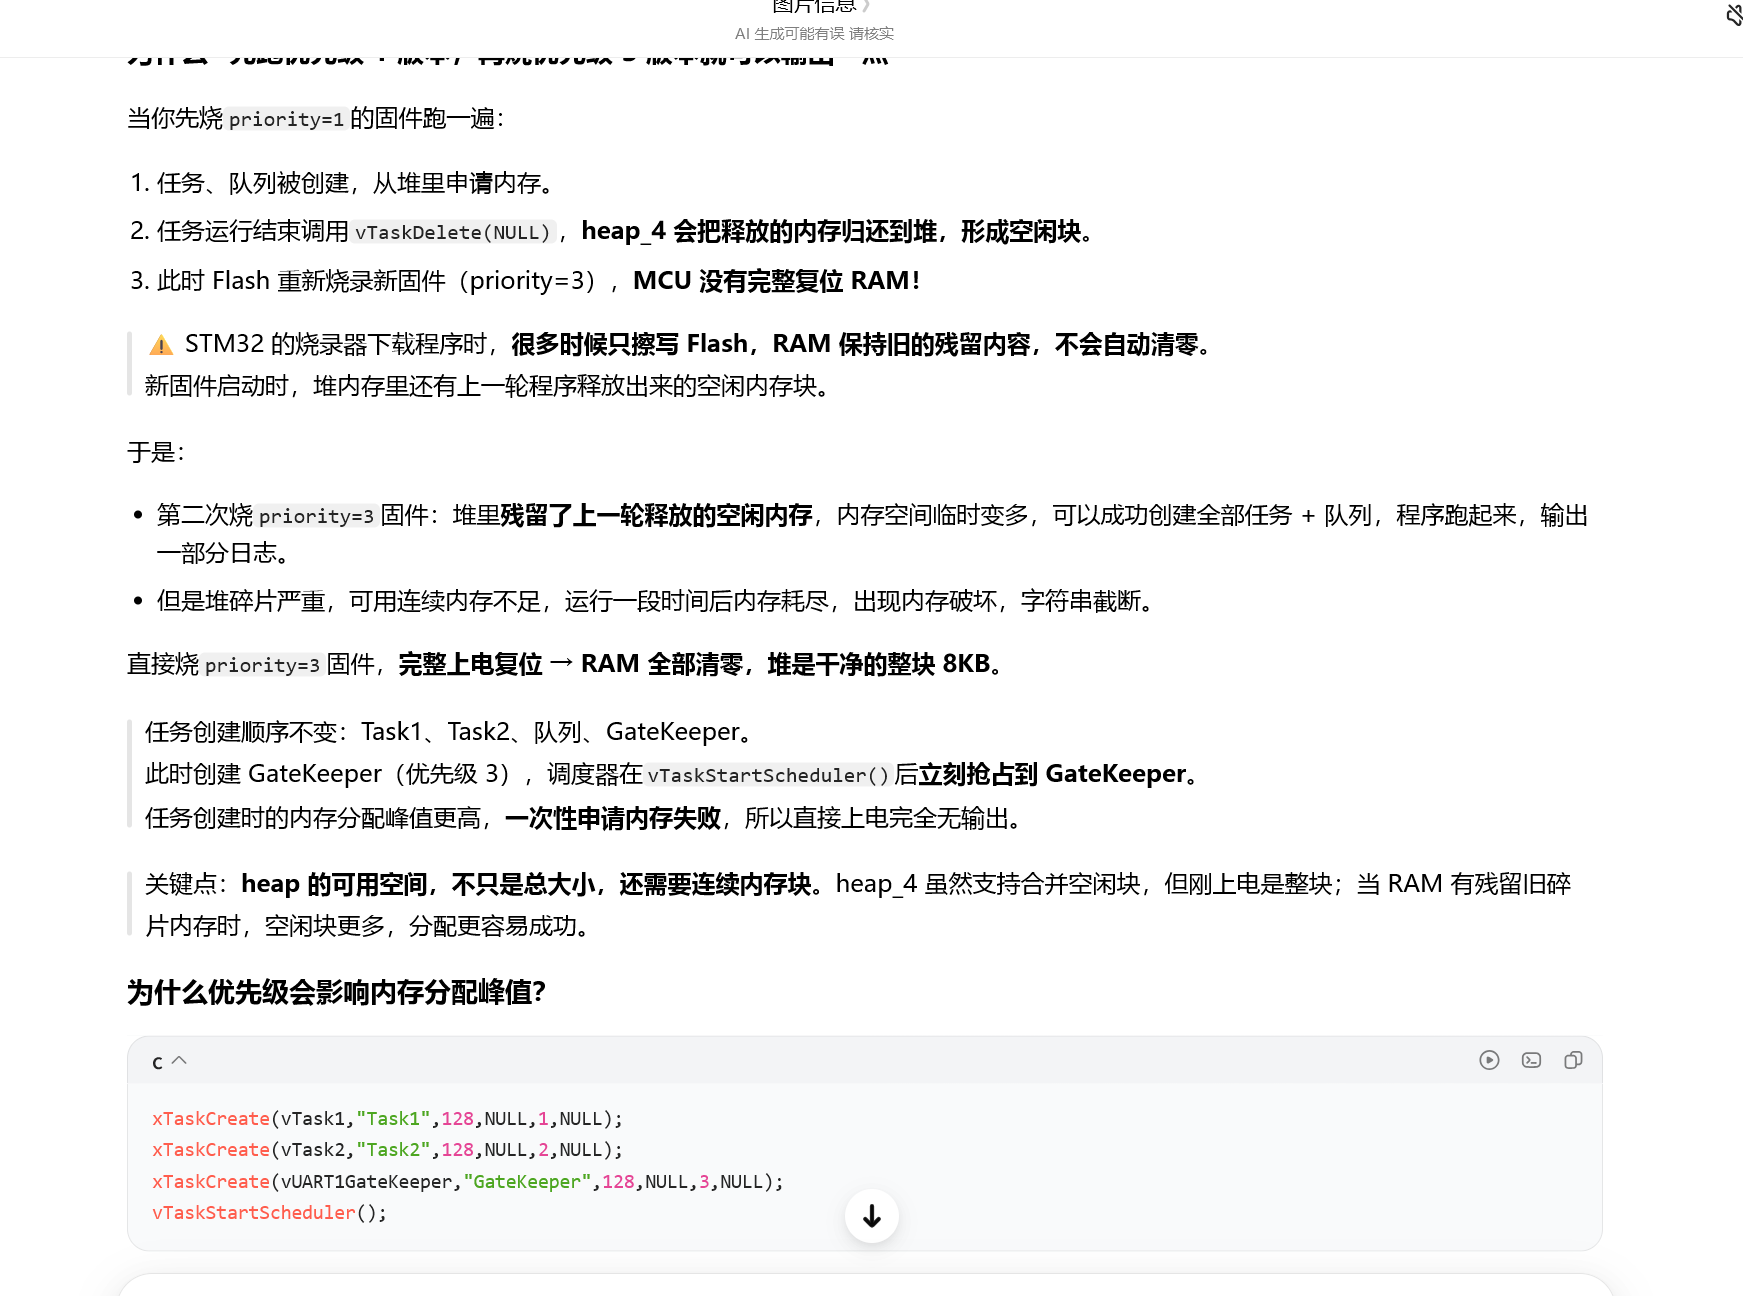
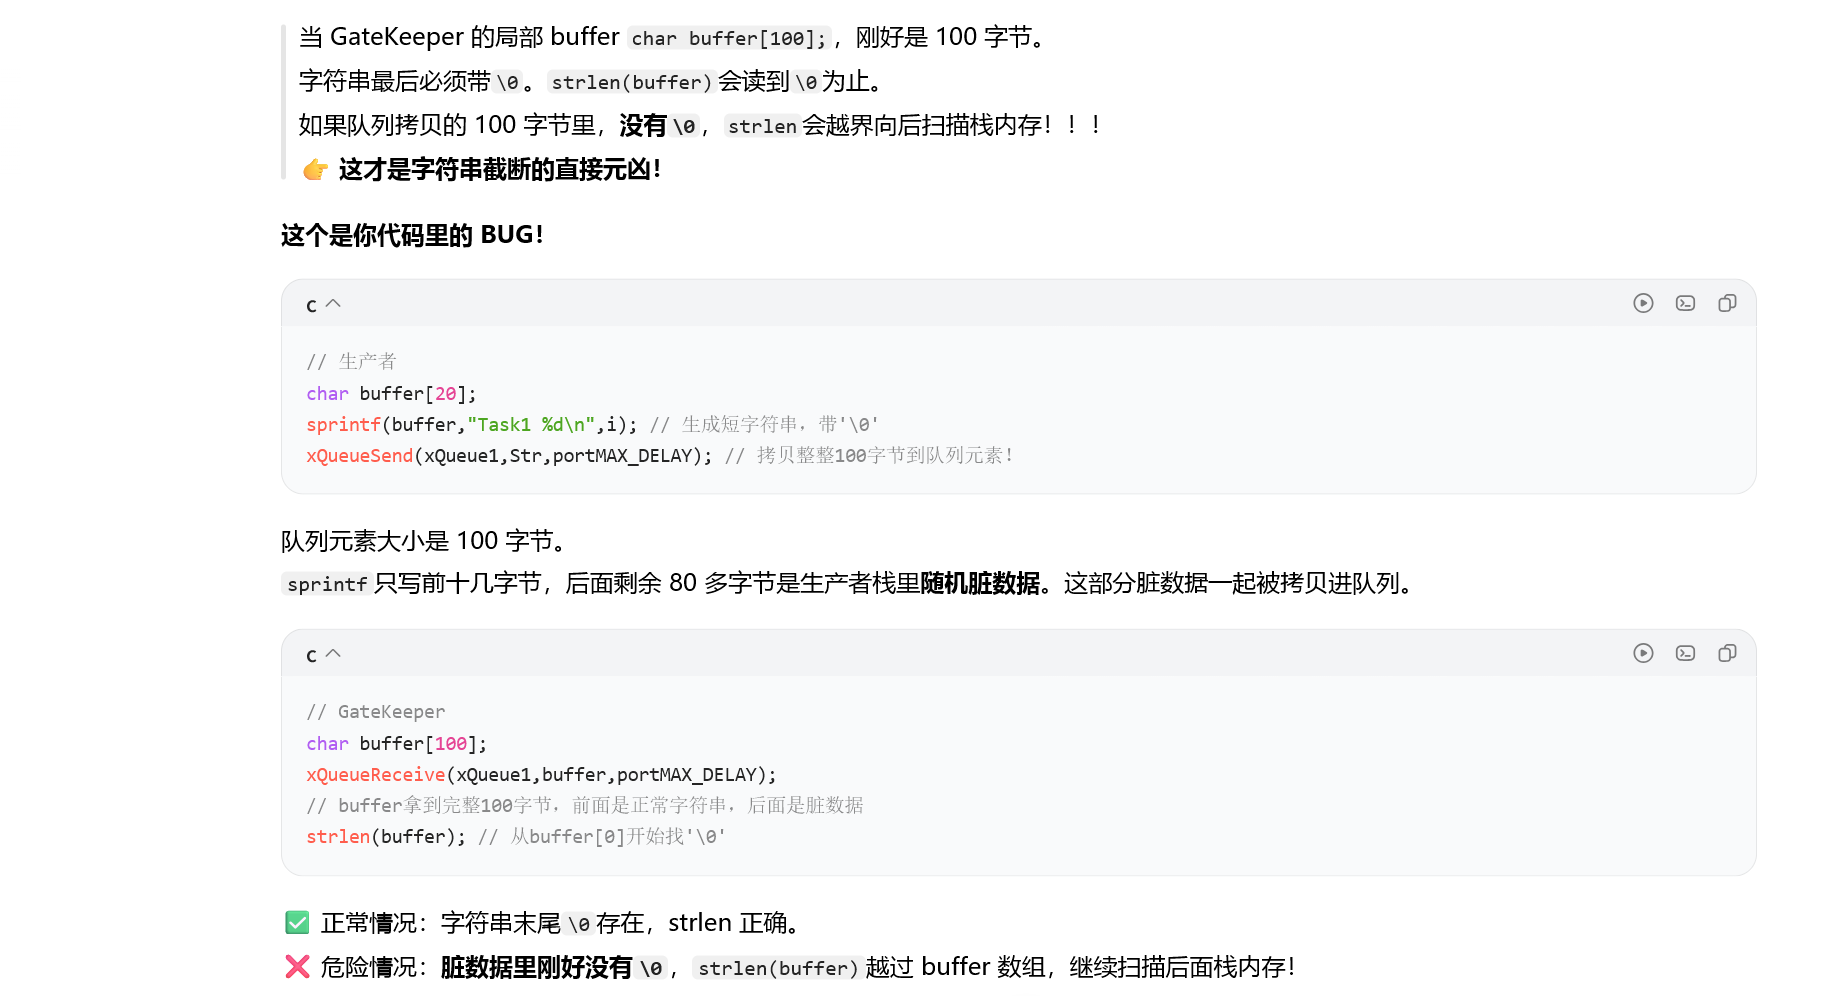
根本不对
但是这个时候我并没有把代码发给ai看,也没有区分优先级1、2和128、64的大小变量(没控制变量)。也没有把打断的数据样式发给AI让它帮忙分析。没具体情况,也没控制变量(这个思想很朴素却很重要)
下面是发现的原理(这是AI说的,要验证需要自己学会debug先 ):
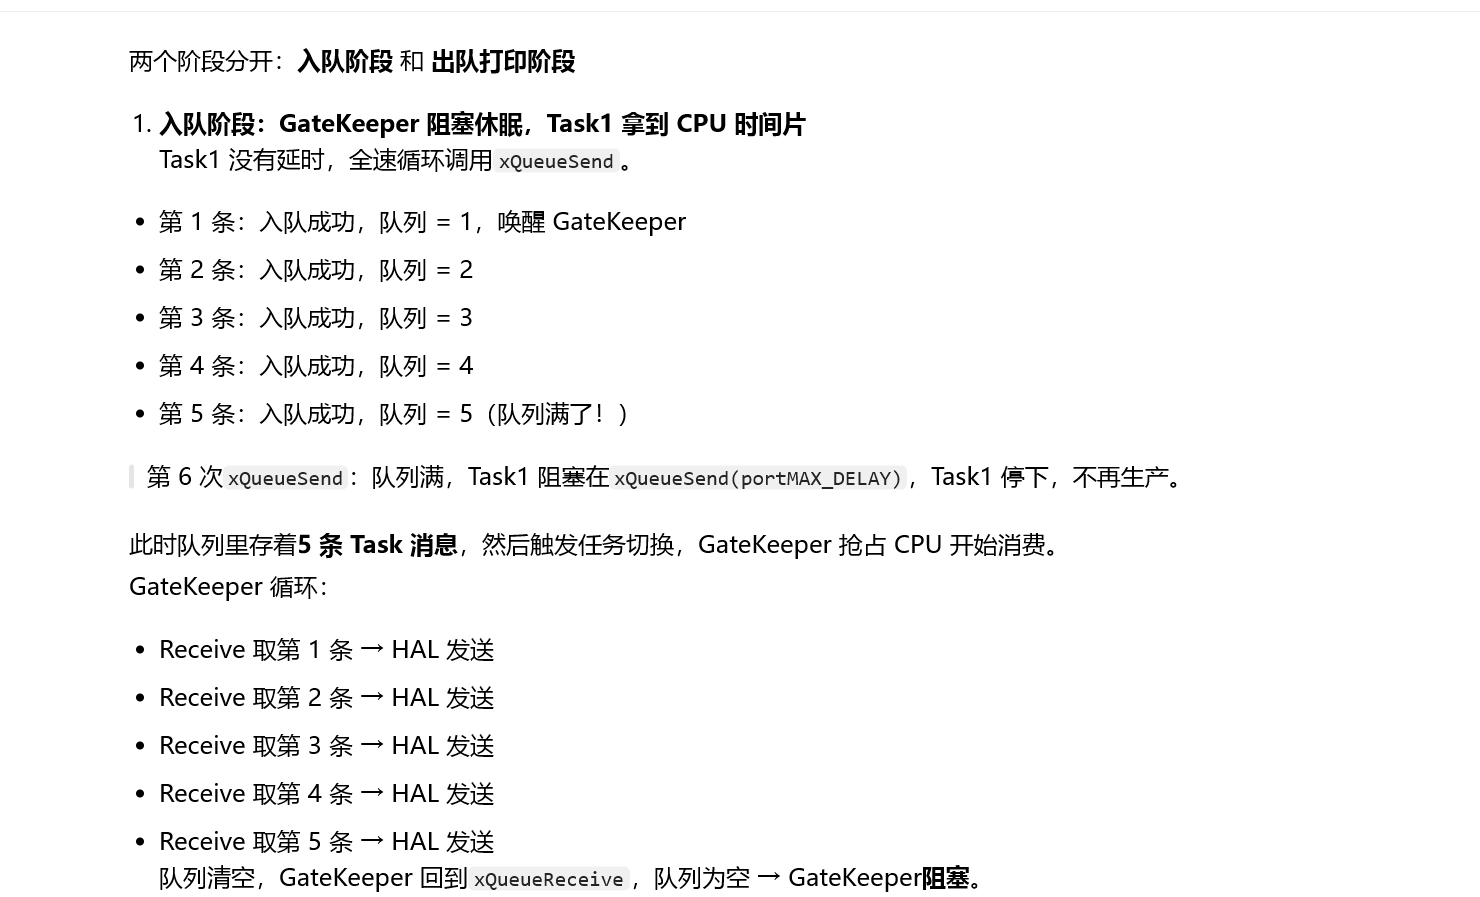
这是优先级是1的情况
**《计算机操作系统》**任务的状态:阻塞、就绪、运行
单核 CPU 同一时刻只能运行一个任务。任务分为阻塞、就绪、运行三种核心状态:
- 阻塞态:任务等待事件(消息、延时等),不参与 CPU 竞争;
- 就绪态:等待的事件已经到来,任务条件全部满足,只差 CPU;
- 运行态:当前正在占用 CPU 执行的任务。
关键结论:事件触发只会把任务从阻塞→就绪 ,就绪不等于运行。调度器根据优先级,决定就绪任务何时获得 CPU 进入运行态。
以本次队列实验为例(抢占开启,GateKeeper 优先级 = 1): 生产者 Task1/Task2 调用xQueueSend写入消息,队列空时写入第一条消息会唤醒 GateKeeper,GateKeeper 由阻塞转为就绪。但生产者优先级更高,持续占用 CPU 填充消息,GateKeeper 只能留在就绪队列排队。 直到队列写满,生产者再次执行xQueueSend时阻塞、主动让出 CPU,调度器才会选中就绪态的 GateKeeper 运行,消费队列内缓存的消息。
本质:这就是操作系统经典任务状态模型在嵌入式 RTOS 上的落地。
configUSE_PREEMPTION控制高优先级任务是否可以抢占;configUSE_TIME_SLICING控制同优先级就绪任务是否时间片轮转。 FreeRTOS 队列是拷贝数据:队列存储的是数据副本,而非原变量地址;只有队列元素类型设为指针时,才会拷贝地址副本。
Task1、2发完要delete自己,才能保证即使queue不满的时候也不会运行状态下阻碍
场景消费者优先级核心行为队列作用输出特征A高于生产者发 1 条,立刻抢占,逐条发送几乎无缓冲,消息随到随发任务消息穿插,杂乱B低于 / 等于生产者生产者攒满整队,阻塞后消费者才批量消费满队列缓冲,批量处理整批同类型消息,整齐
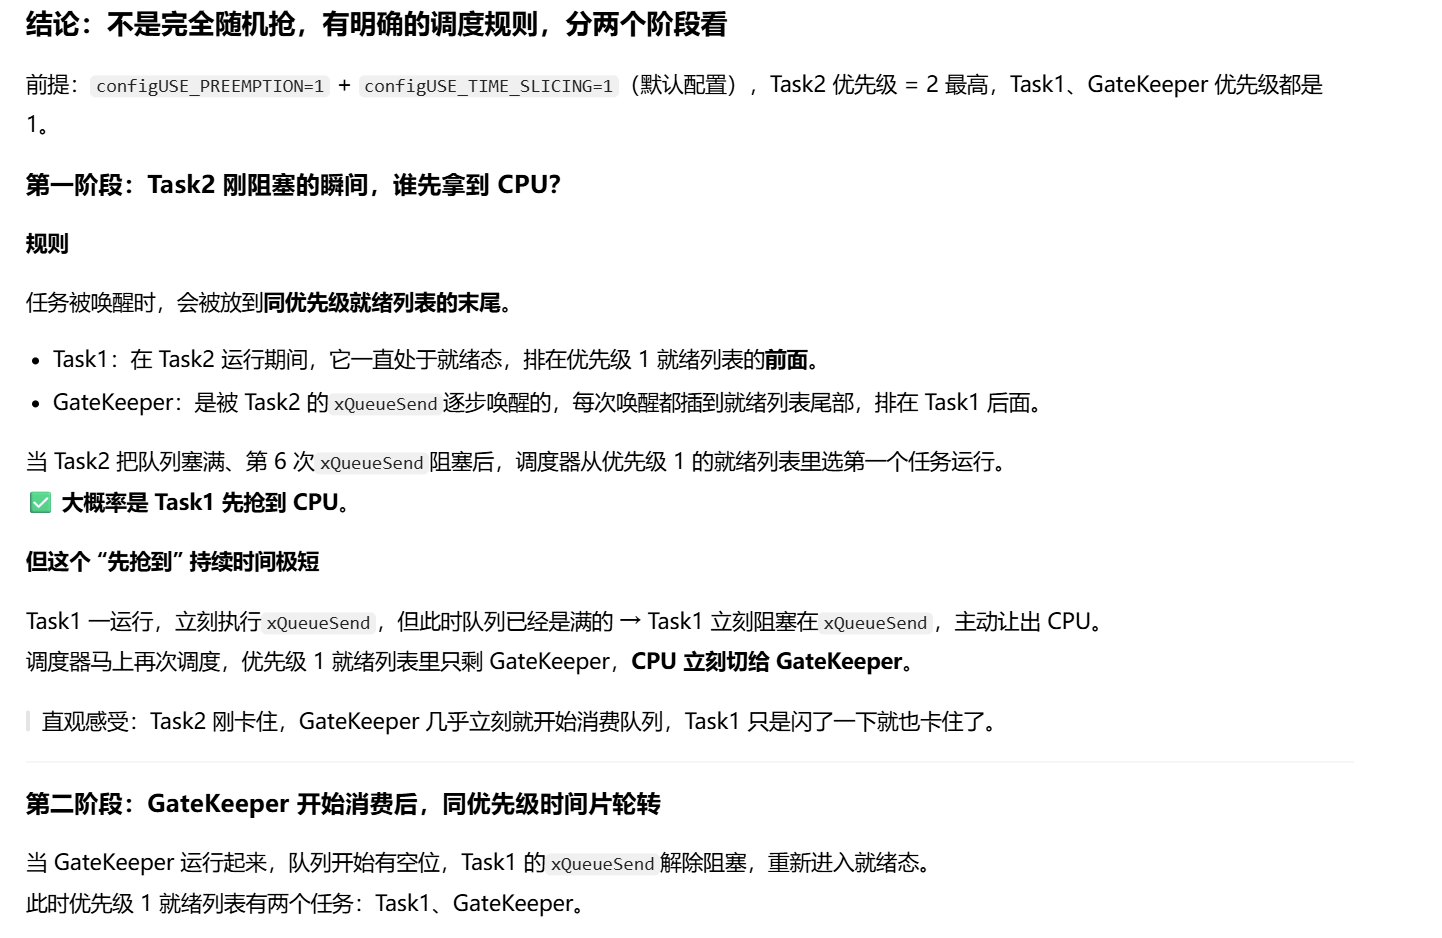
C 语言 void 函数走到大括号末尾 = 隐式返回
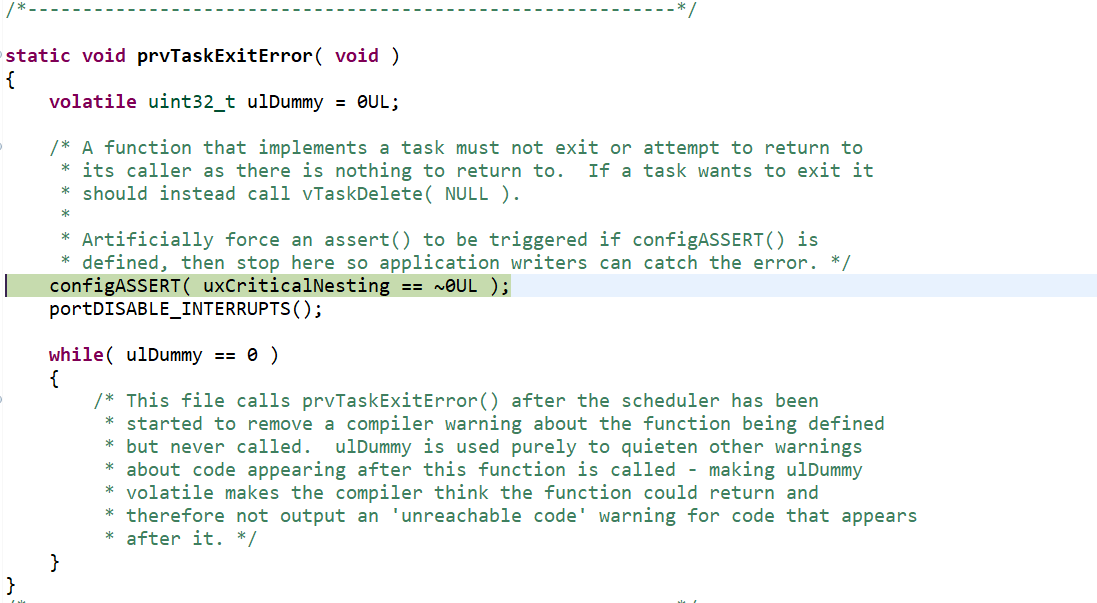
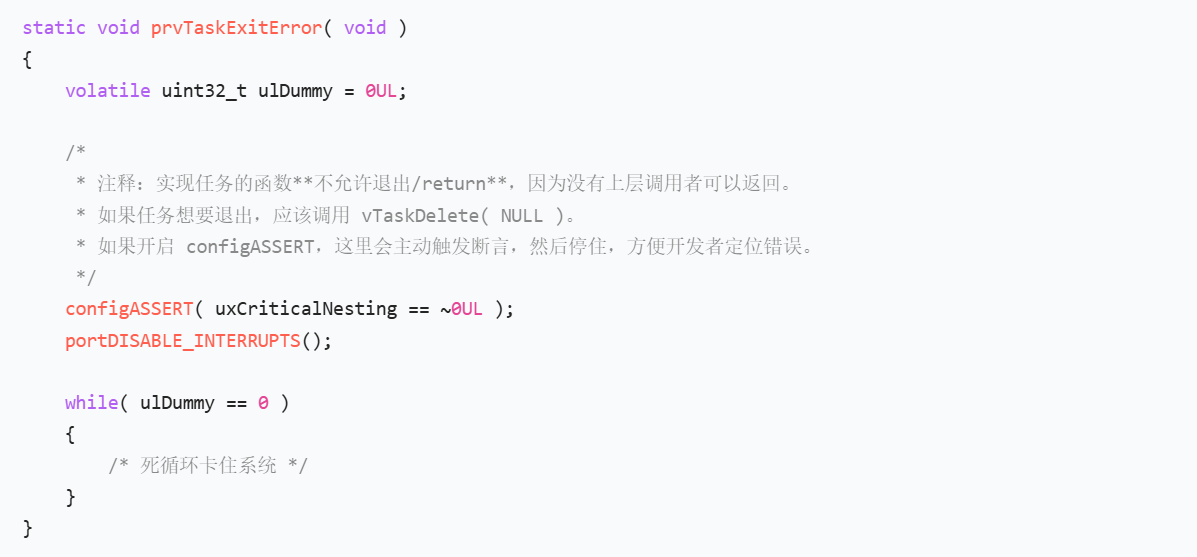
和你注释掉 vTaskDelete 的对应关系(GateKeeper 优先级1)
你把 Task1 / Task2 末尾的 vTaskDelete(NULL); 注释掉之后:
- for 循环跑完 100 次 / 26 个字母后,函数执行到末尾 return;
- 内核捕获到任务 return,就会跳转到这个
prvTaskExitError; - 任务不会被自动销毁回收,TCB 和栈空间都还留在堆里,任务进入 "卡死错误态",不会再运行。
4. 规范写法
- 有明确结束点的任务,必须显式调用
vTaskDelete(NULL),让内核正常回收任务的 TCB、栈内存,避免内存泄漏和错误态。 - 无限循环常驻任务(比如 GateKeeper)永远不会走到 return,就不会触发这个错误函数。
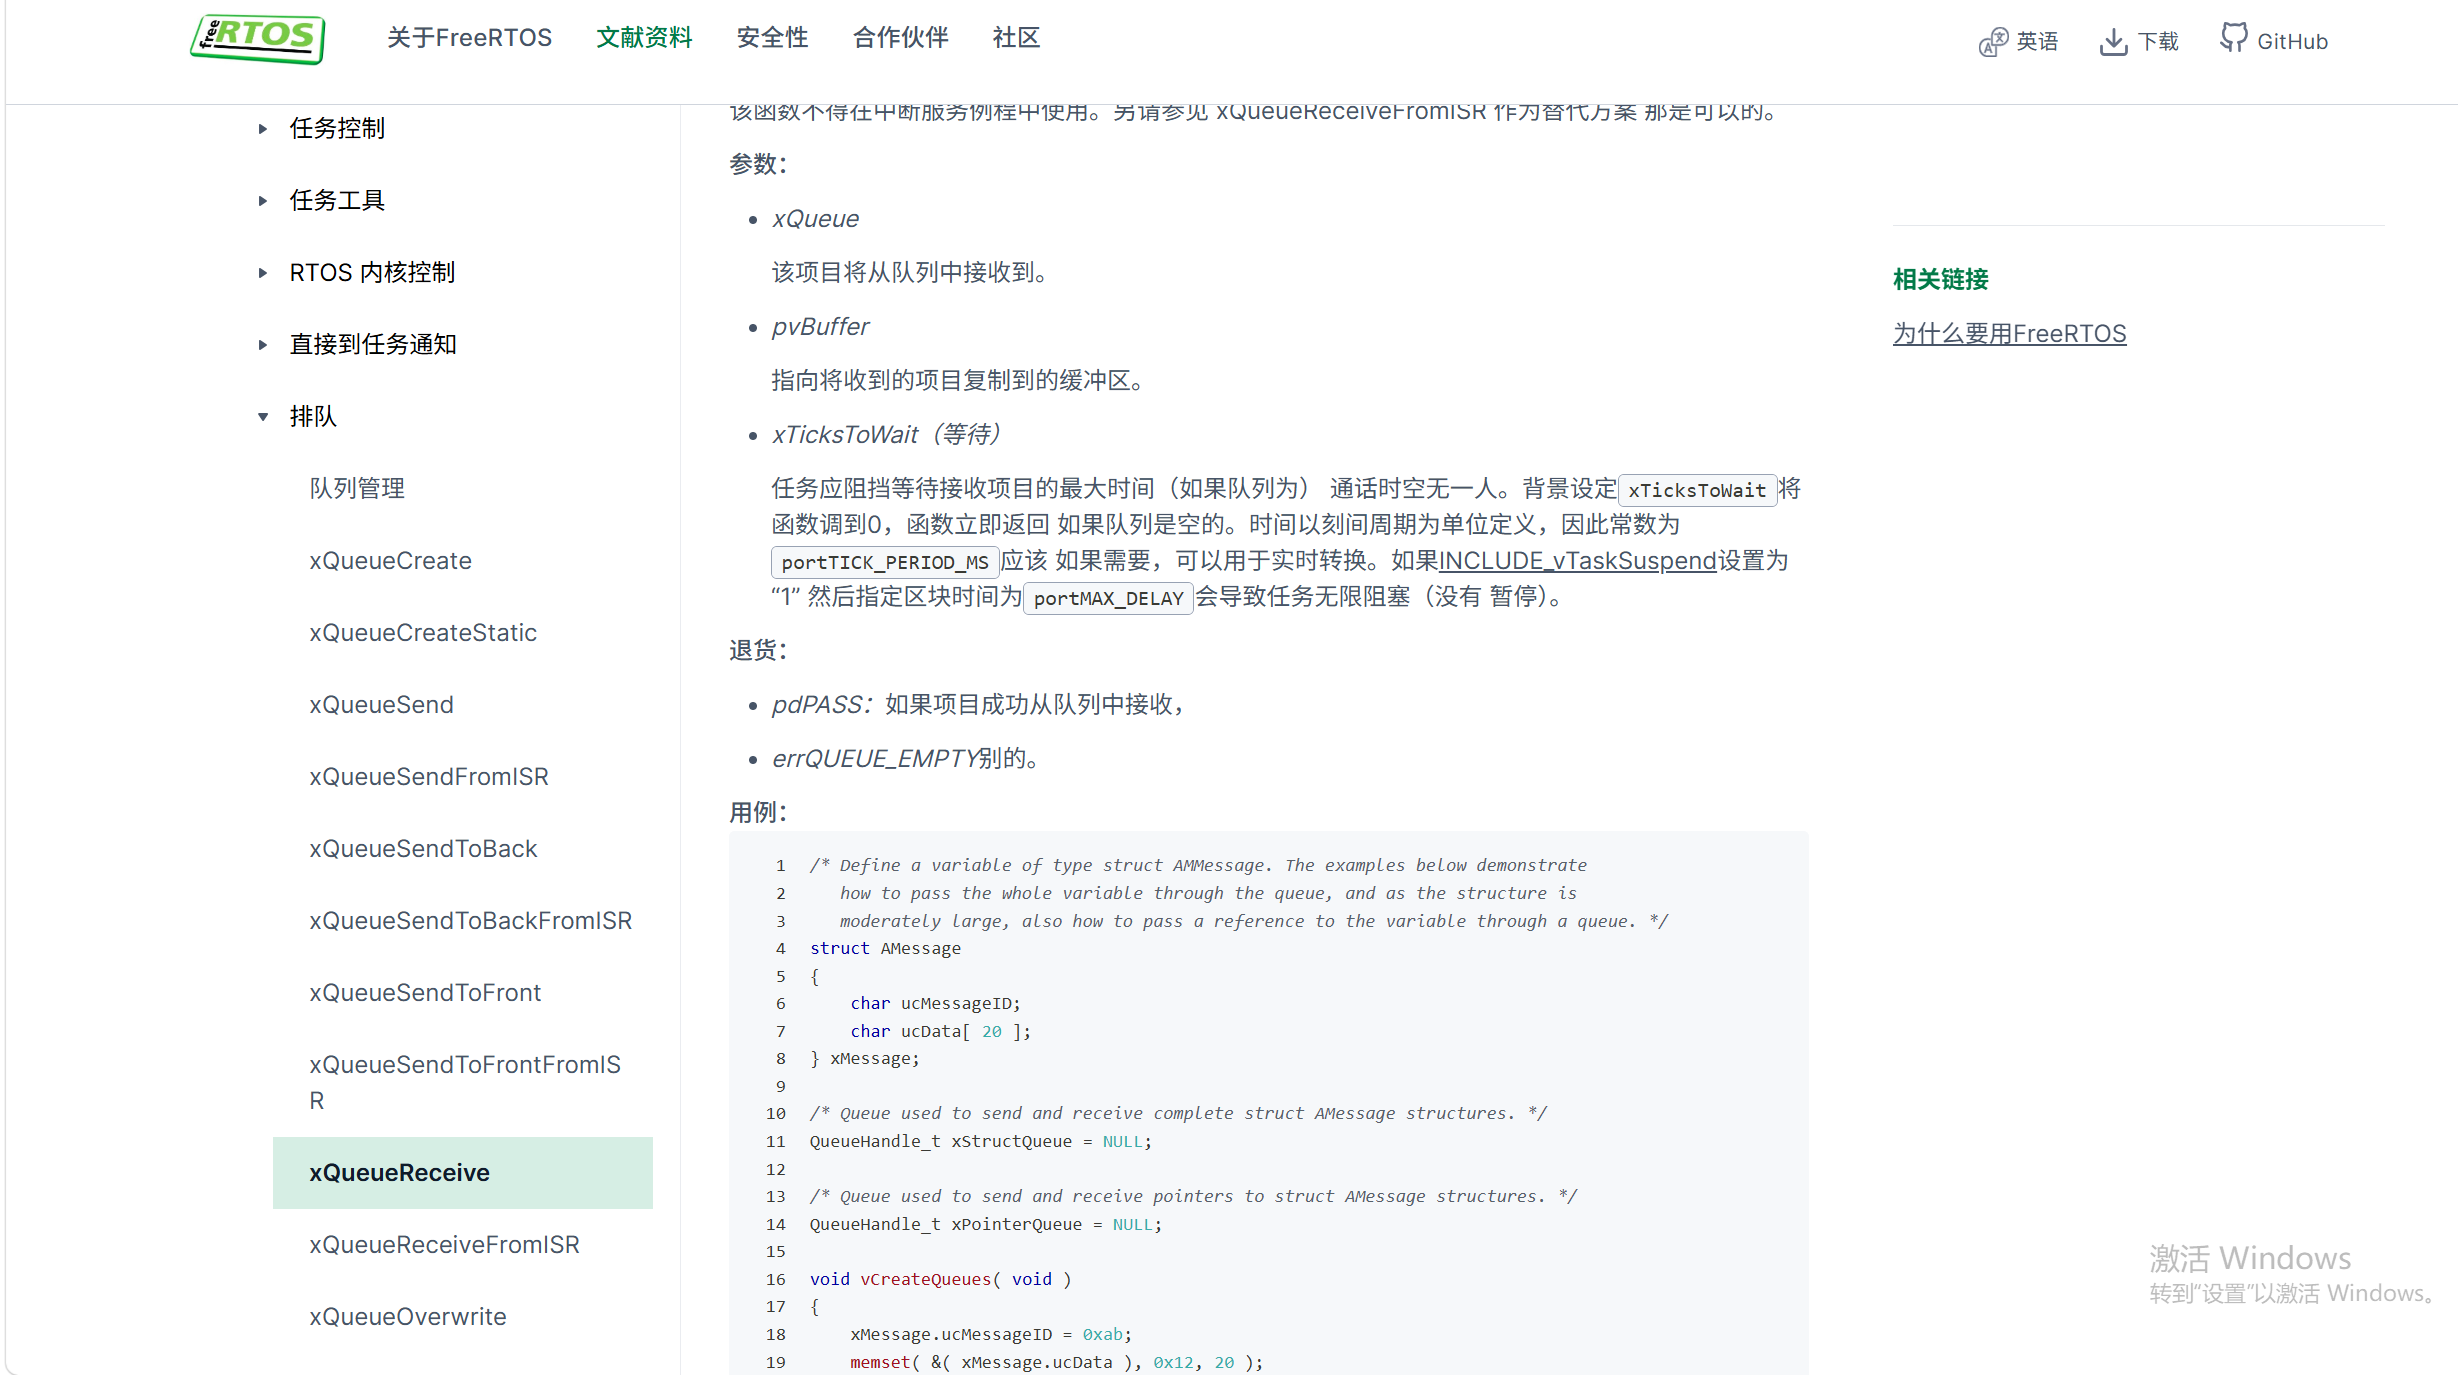
文档告诉传什么接什么(简单用法)
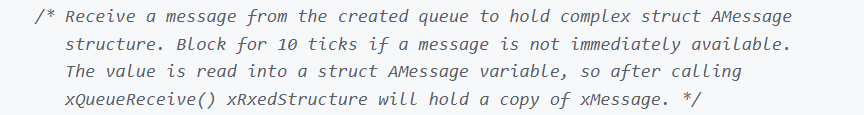
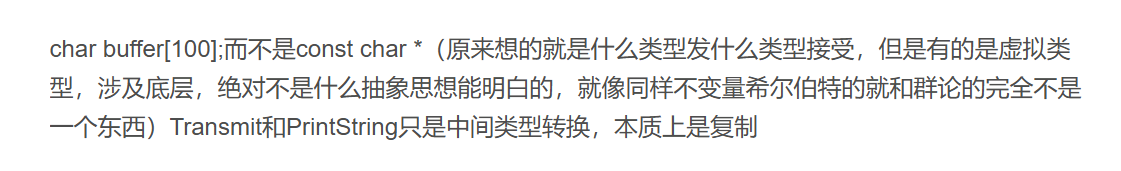
是copy,肯定要和发的char buffer20;一样
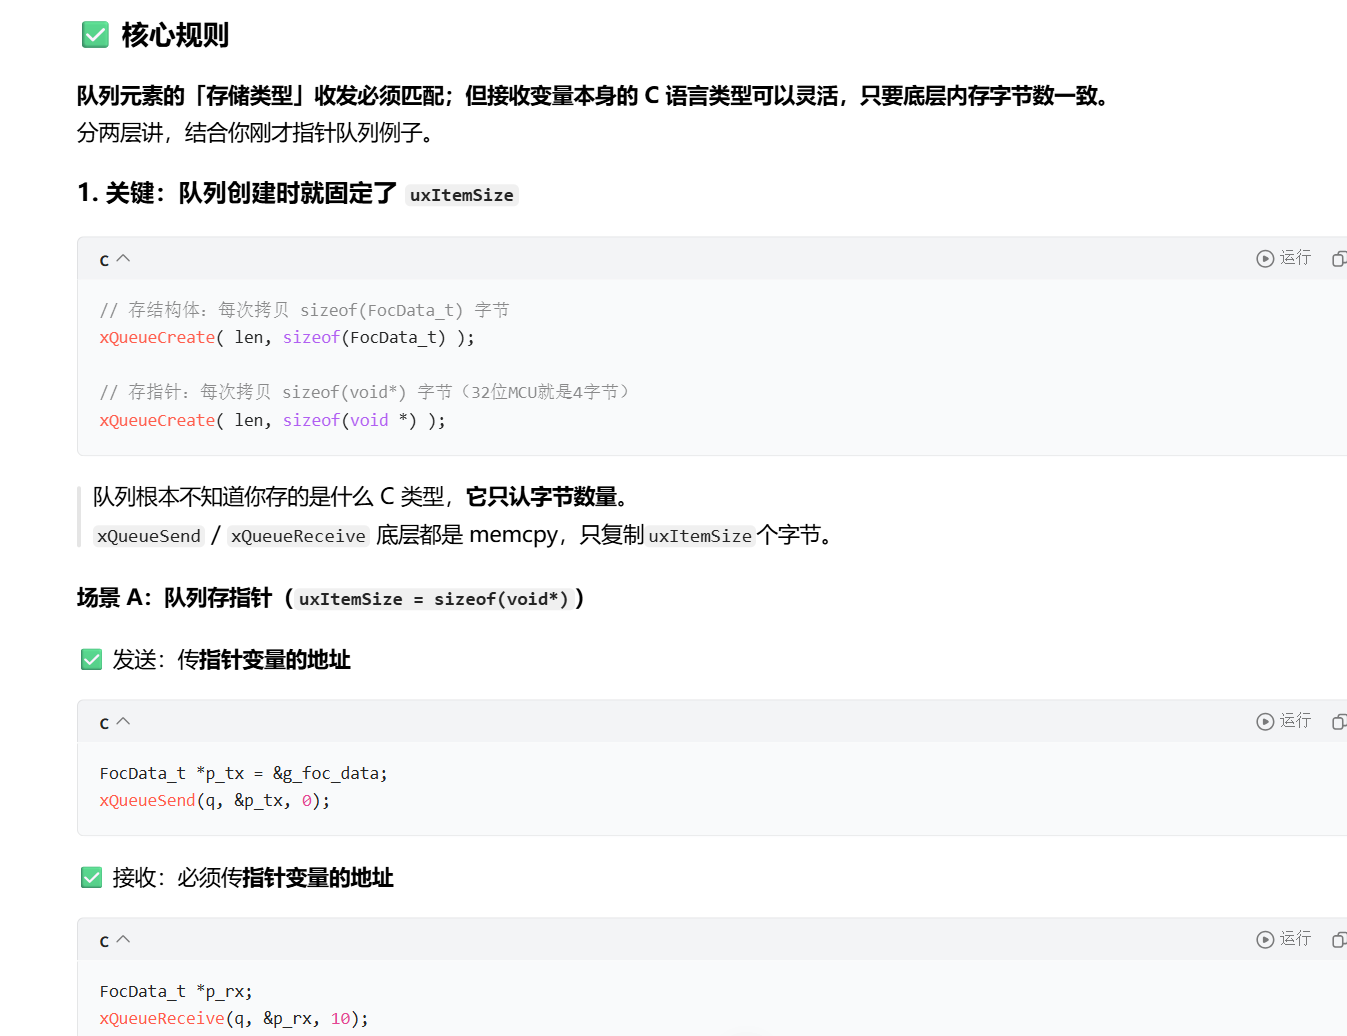
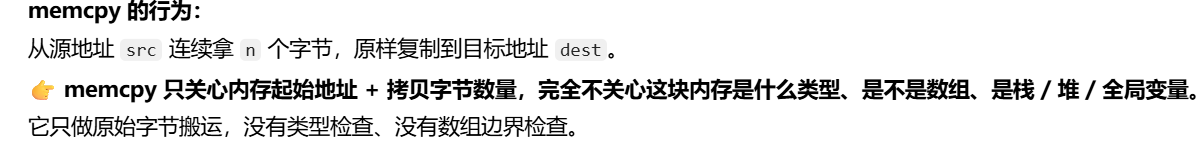
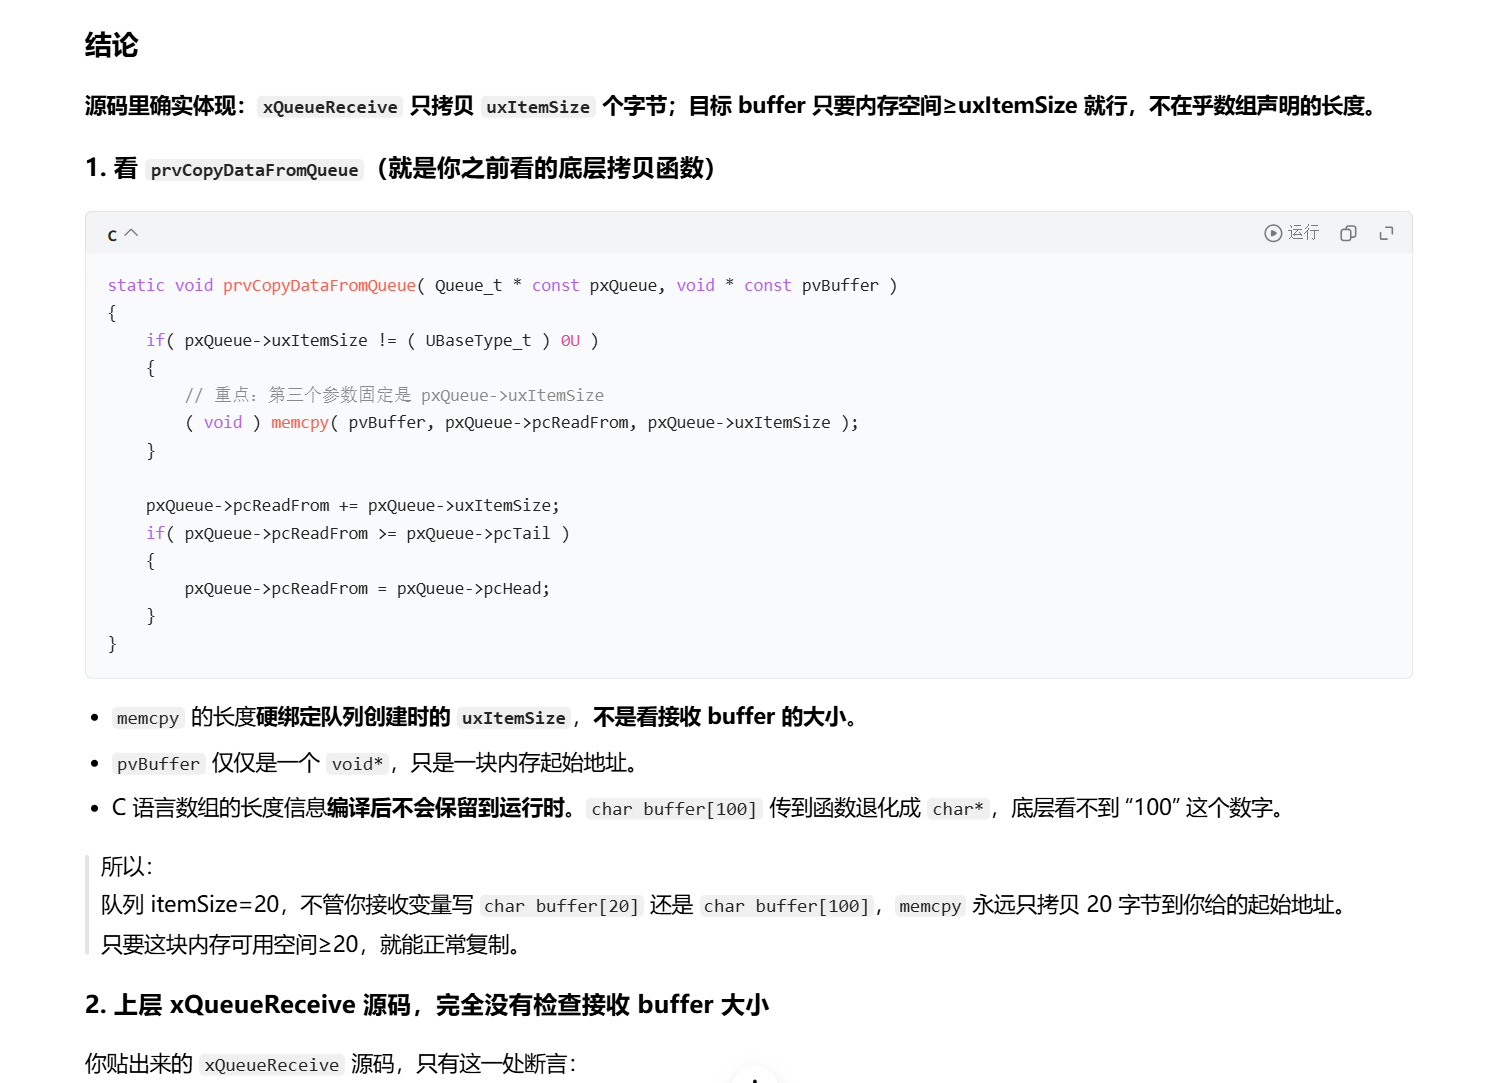
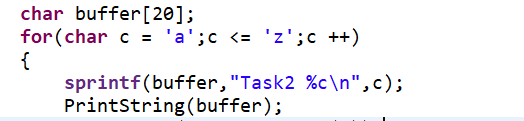
看似简单,但是要自己用要看底层。只是up封装的好