第一次把 UWB 从一块 demo 板推到量产,我才真正理解一句话:实验室的 ±5cm 是真的,量产的难也是真的。
中间隔着四道坎------标定、NLOS、并发、功耗。任何一道没解决,精度都会从 cm 掉回 m,而且掉在哪一道,决定你该往哪投钱。
这篇把四道坎拆开,最后落到一张「选型六问」上。数据我尽量给区间和量级,不吹不黑。
先给结论
- UWB 的「厘米级」是真的,但它是一块标定过的板子 + 空旷环境下的真,不是「每台出厂设备 + 你的现场」下的真。
- 从实验室到量产,卡住落地的不是芯片性能,是标定一致性、NLOS、并发容量、功耗这四件事。
- 这四件事有一件没解决,精度就会从 cm 掉回 m------掉在哪一件,决定你要往哪里投钱。
一、第一道坎:标定------单板的 cm,不等于逐板的 cm
第 1 篇里算过一笔账:芯片吐出的时间戳是「基带处理完」的时刻,不是电磁波真正离开天线口的时刻,中间差一个固定的天线 + 板级延迟。不标定它,距离会系统性地偏掉近 1 米------而且不是噪声,是每一发都偏同一个方向。
标定一次不难,难的是量产时每一台都要标。
问题在于天线时延不是一个常数------它随板子不同而不同 ,而且随整机形态不同而不同:
- PCB 走线与器件一致性:同一批板子,走线长度、器件容差都会让实际时延有分布;
- 整机形态:带不带外壳、电池放在哪一侧、旁边有没有金属件,都会改变天线的实际等效时延。
(顺带纠一个常见的口误:温度并不直接影响天线时延 ,它影响的是晶振 ------像 38.4M 这种参考时钟,频率确实会随温度漂移。但这件事一般不会落到产线校准表里:业界很少拿芯片内置的温度传感器去做温补,因为传感器紧贴着会发热的 die / PCB,它读到的是「芯片自己有多热」而不是环境温度,设备一旦连续收发就升温,照这个温度去补偿反而会被带偏、起误导作用。所以时钟稳定性通常是选型问题------外部高稳时钟或温补晶振,外加一次性的晶振频偏校准(见下面「时钟(频偏)」那一行)。)
所以工程上有个很容易被忽略的坑:裸板标定完,装上外壳就偏了 。正确做法是在最终整机形态 下标定。至于时钟漂不漂,那是选型问题而不是校准问题------用不用外部高稳时钟 / 温补晶振,得在方案阶段就定死,别指望事后用固件或片上传感器补回来。
还有一层更根本的问题:标定用的基准是从哪来的? 你要用一个已知的真值去反推时延------这个真值通常是激光测距仪、精密导轨、或者已知间距的参考机。那么结论很直接:
你的标定精度不可能优于你的基准精度。 如果你用来标定的基准是 ±2cm,那就不可能对外声称产品精度 ±5cm------这个 ±5cm 里根本没有包含标定误差。
「标定一次」到底指的是几次
这句话容易被读成「调一个参数」。实际上一台能出厂的设备,要过的校准工序远不止一道。下面这张表是我实际理过的产线项目:
| 校准项 | 在干什么 | 容易被忽略的点 |
|---|---|---|
| 天线时延 | 反推收发链路的固定时延,写成一个常数 | 最基础的一项,也是直接决定测距偏不偏的那一项 |
| 时钟(频偏) | 补偿晶振偏差 | 如果用外部高稳时钟(含温补晶振),这项可以省------但前提要确认清楚,别默认成立 |
| 发射功率 | 调功率档位,让它对应到 RSSI 表 | 方向是「本机发、仪器收」 |
| RSSI(金板标定) | 标的是金板 / 参考板的接收增益基准:仪器发固定功率,把参考板的接收增益定下来,作为整条产线的接收基准 | DUT 一般不需要单独做 RSSI 校准(它是参考端的基准,不是每台都校);方向仍是「仪器发、本机收」 |
| PDOA offset(仅测角产品) | 让 0° 时上报 0,使所有芯片能共用一张查表 | 只有带 AoA / 测角功能的产品才需要;纯测距产品直接跳过,别无谓地给每片校 |
特别留意发射功率和 RSSI 这两行:方向相反------发射功率是「本机发、仪器收」,RSSI 是「仪器发、本机收」。前者调的是 DUT 的发射,后者标的是参考板的接收基准。把这两个方向搞反,是产线上很常见的上下游对齐事故。
两个关于「基准」的坑
坑一:你的产线基准,很可能就是一把卷尺。
标准流程的要求是这样的:两块辐射面正对、天线朝上、尽量放高且无遮挡,然后用卷尺量出两个天线之间的距离,作为真实距离输入;再在多个距离点上分别取多次平均,反过来拟合出天线时延。
我用的几个典型距离点是 45 / 88 / 121 / 151 cm。注意这里面没有任何玄妙的高精度设备------你的标定精度上限,就是那把卷尺,加上那一次摆放的一致性。 第 1 篇那句「不可能优于基准精度」,落到产线上就是这么朴素。
坑二:当数据不对时,先怀疑你量数据的方式。
这条是从我被坑过一次来的:当时怀疑某路时钟没起振,用万用表去量,读数是 0------于是我以为真没起振。实际上那个 32k 时钟是在 0~1V 之间来回振荡的,万用表根本测不出来,得用示波器才看得到(38.4M 那一路用万用表量出来大概 1V,同样量不准)。
从错误的前提出发修正一轮,比什么都贵。
最后这笔是钱
上面每一道工序都不是免费的:单点取 100 次平均,大约要 30~40 秒;再乘上多个距离点、多根天线、多项校准,一台设备的校准工时是以分钟计的。
而且校准不是唯一的成本------基准(金板/仪器)的维护、搬运的一致性、以及校准失败后的返工,都会算进去。
所以第一道坎最终的形态,从来不是「技术难」,而是报价单上多出来的一行,以及良率表上少掉的几个点。
顺带一条省钱经验:曾经我以为 Tx 和 Rx 的天线时延得分开校。实践下来不需要------收发两侧写同一个值就行,多根天线也通常写成同一个值。这一类「以为要分开做、其实不用」的地方,往往就是产线能省下来的工时。
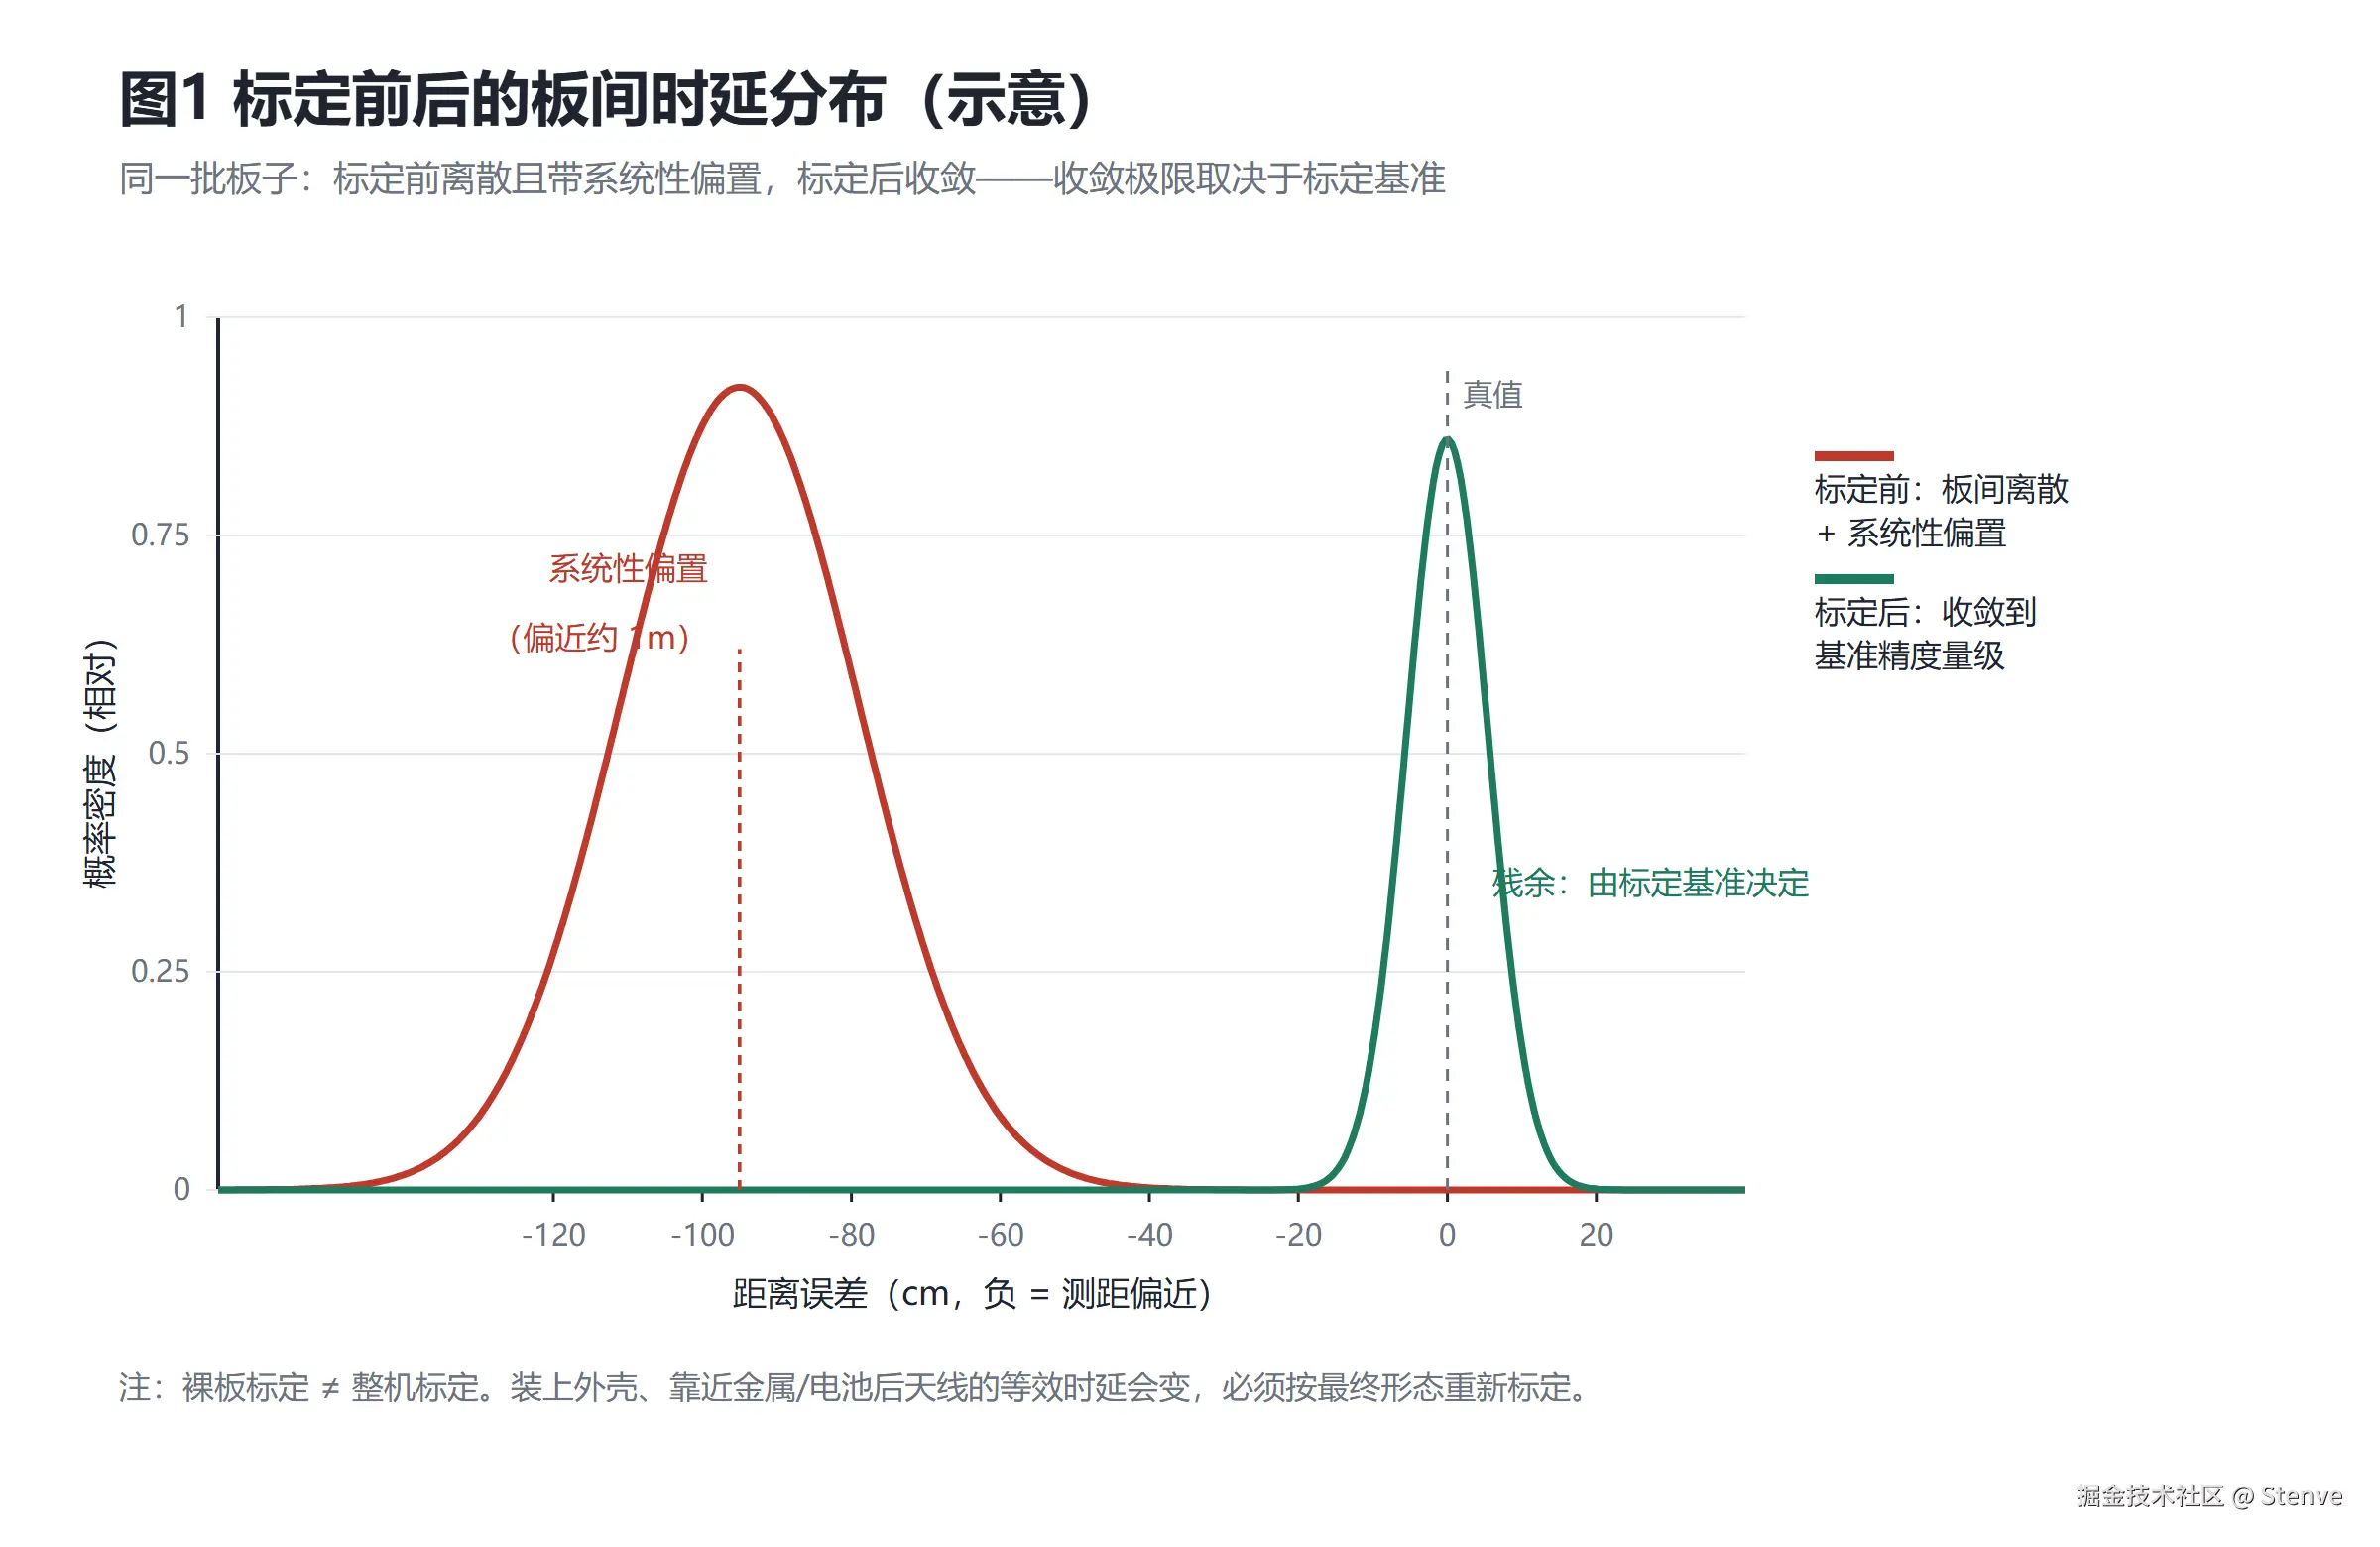
图1:同一批板子的天线时延存在分布。标定前离散,标定后收敛------但收敛到什么程度,取决于你的标定基准有多准。
这一道坎决定的是:你能不能把「实验室那一块」的精度复制到「出厂那一万台」------以及你愿意为这件事付多少产线工时。
二、第二道坎:多径与 NLOS------精度从来不是一个数
厂家宣传页上的「±10cm」,通常是这么来的:空旷环境、直视路径(LOS)、对多次测量结果取 RMS。
而你的现场是:金属货架、有人走动、有墙体遮挡。再加上一层很少被摆到台面上的问题,这一类误差有三条来路:
一是 NLOS 的正向偏差。 直视路径被挡住时,接收机很可能锁到一条反射路径上------而反射路径一定比直线距离长。所以 NLOS 的误差不是对称噪声,是系统性的偏大,量级可以到几十厘米甚至米级。
二是弱首径。 UWB 相对窄带技术的核心优势是带宽大、能分辨多径,理论上可以只取第一条路径(首径)。但这是有前提的:首径要能被可靠识别。如果首径比反射径弱很多,首径检测(leading edge detection)就可能误判到强径上,测出来的距离直接错。
所以「UWB 抗多径」这句话的真实边界是:抗多径 ≠ 免疫多径,弱首径是它的失效点。
三是模型失配------算法假设和现场几何对不上。 这一类最容易漏,因为它在实验室里恰好被「对齐」掉了。
举个我实测过的例子。定位算法通常会提供一个「2D / 平面」模式:它把 tag 的高度钉死在地面,用二维平面上的距离 r 去拟合真实的三维斜距 √(r² + Δh²)。tag 和基站安装高度差不多时,这个假设成立,误差几乎为零;一旦基站挂高了,模型就开始撒谎。
同一间房、4 个基站布在矩形四角、tag 固定在 1.3 m,遍历全屋取统计:
| 基站安装高度 | 与 tag 的高差 Δh | 水平误差(均值 / 最大) | 判定 |
|---|---|---|---|
| 1.3 m(与 tag 等高) | 0.0 | 0.0 / 0.0 cm | 完美 |
| 1.5 m | 0.2 | 0.4 / 1.4 cm | 优秀 |
| 1.6 m | 0.3 | 0.9 / 3.1 cm | 良好 |
| 1.8 m | 0.5 | 2.3 / 8.0 cm | 可接受(红线) |
| 2.0 m | 0.7 | 4.4 / 14.4 cm | 勉强 |
| 2.2 m | 0.9 | 7.0 / 21.6 cm | 不合格 |
| 2.6 m(贴近天花板) | 1.3 | 13.3 / 37.2 cm | 严重不合格 |
这张表最该注意的是:它和噪声无关。 均值滤波、卡尔曼滤波都去不掉------滤波只会让这个错误更平滑、更稳定,看起来还更像「对的」。因为它是几何/模型误差,不是随机误差。
它顺带推翻了一条流传很广的经验:「UWB 基站要挂高保证视距」只对 3D 解算成立。 如果你跑 2D,把基站挂到天花板上,等于亲手往系统里塞进十几到几十厘米的系统性偏差。
所以谈精度之前,得先把误差分成两类:随机误差 (滤波有用)和系统性误差(滤波无用,只能从源头改------改模型、改标定、改布点)。NLOS 和模型失配都属于后者。
而一旦开始量化这两类误差,就会撞上那个最容易被厂商话术绕过去的问题:RMS 会掩盖长尾。
同样是 RMS = 10cm 的两个方案,一个 90% 的时刻都在 10cm 内,另一个 90% 的时刻在 10cm 内、但有 5% 的时刻偏 50cm------后者在你的现场是灾难,但两者的 RMS 可能差不多。
所以精度必须按分布来谈,而不是一个数。工程上应该看的是累积分布函数(CDF)上的分位数:
- P50:一半的时刻能到多少
- P90 / P99:最差的 10%、1% 时刻会偏多少(这才是现场体验的决定性指标)
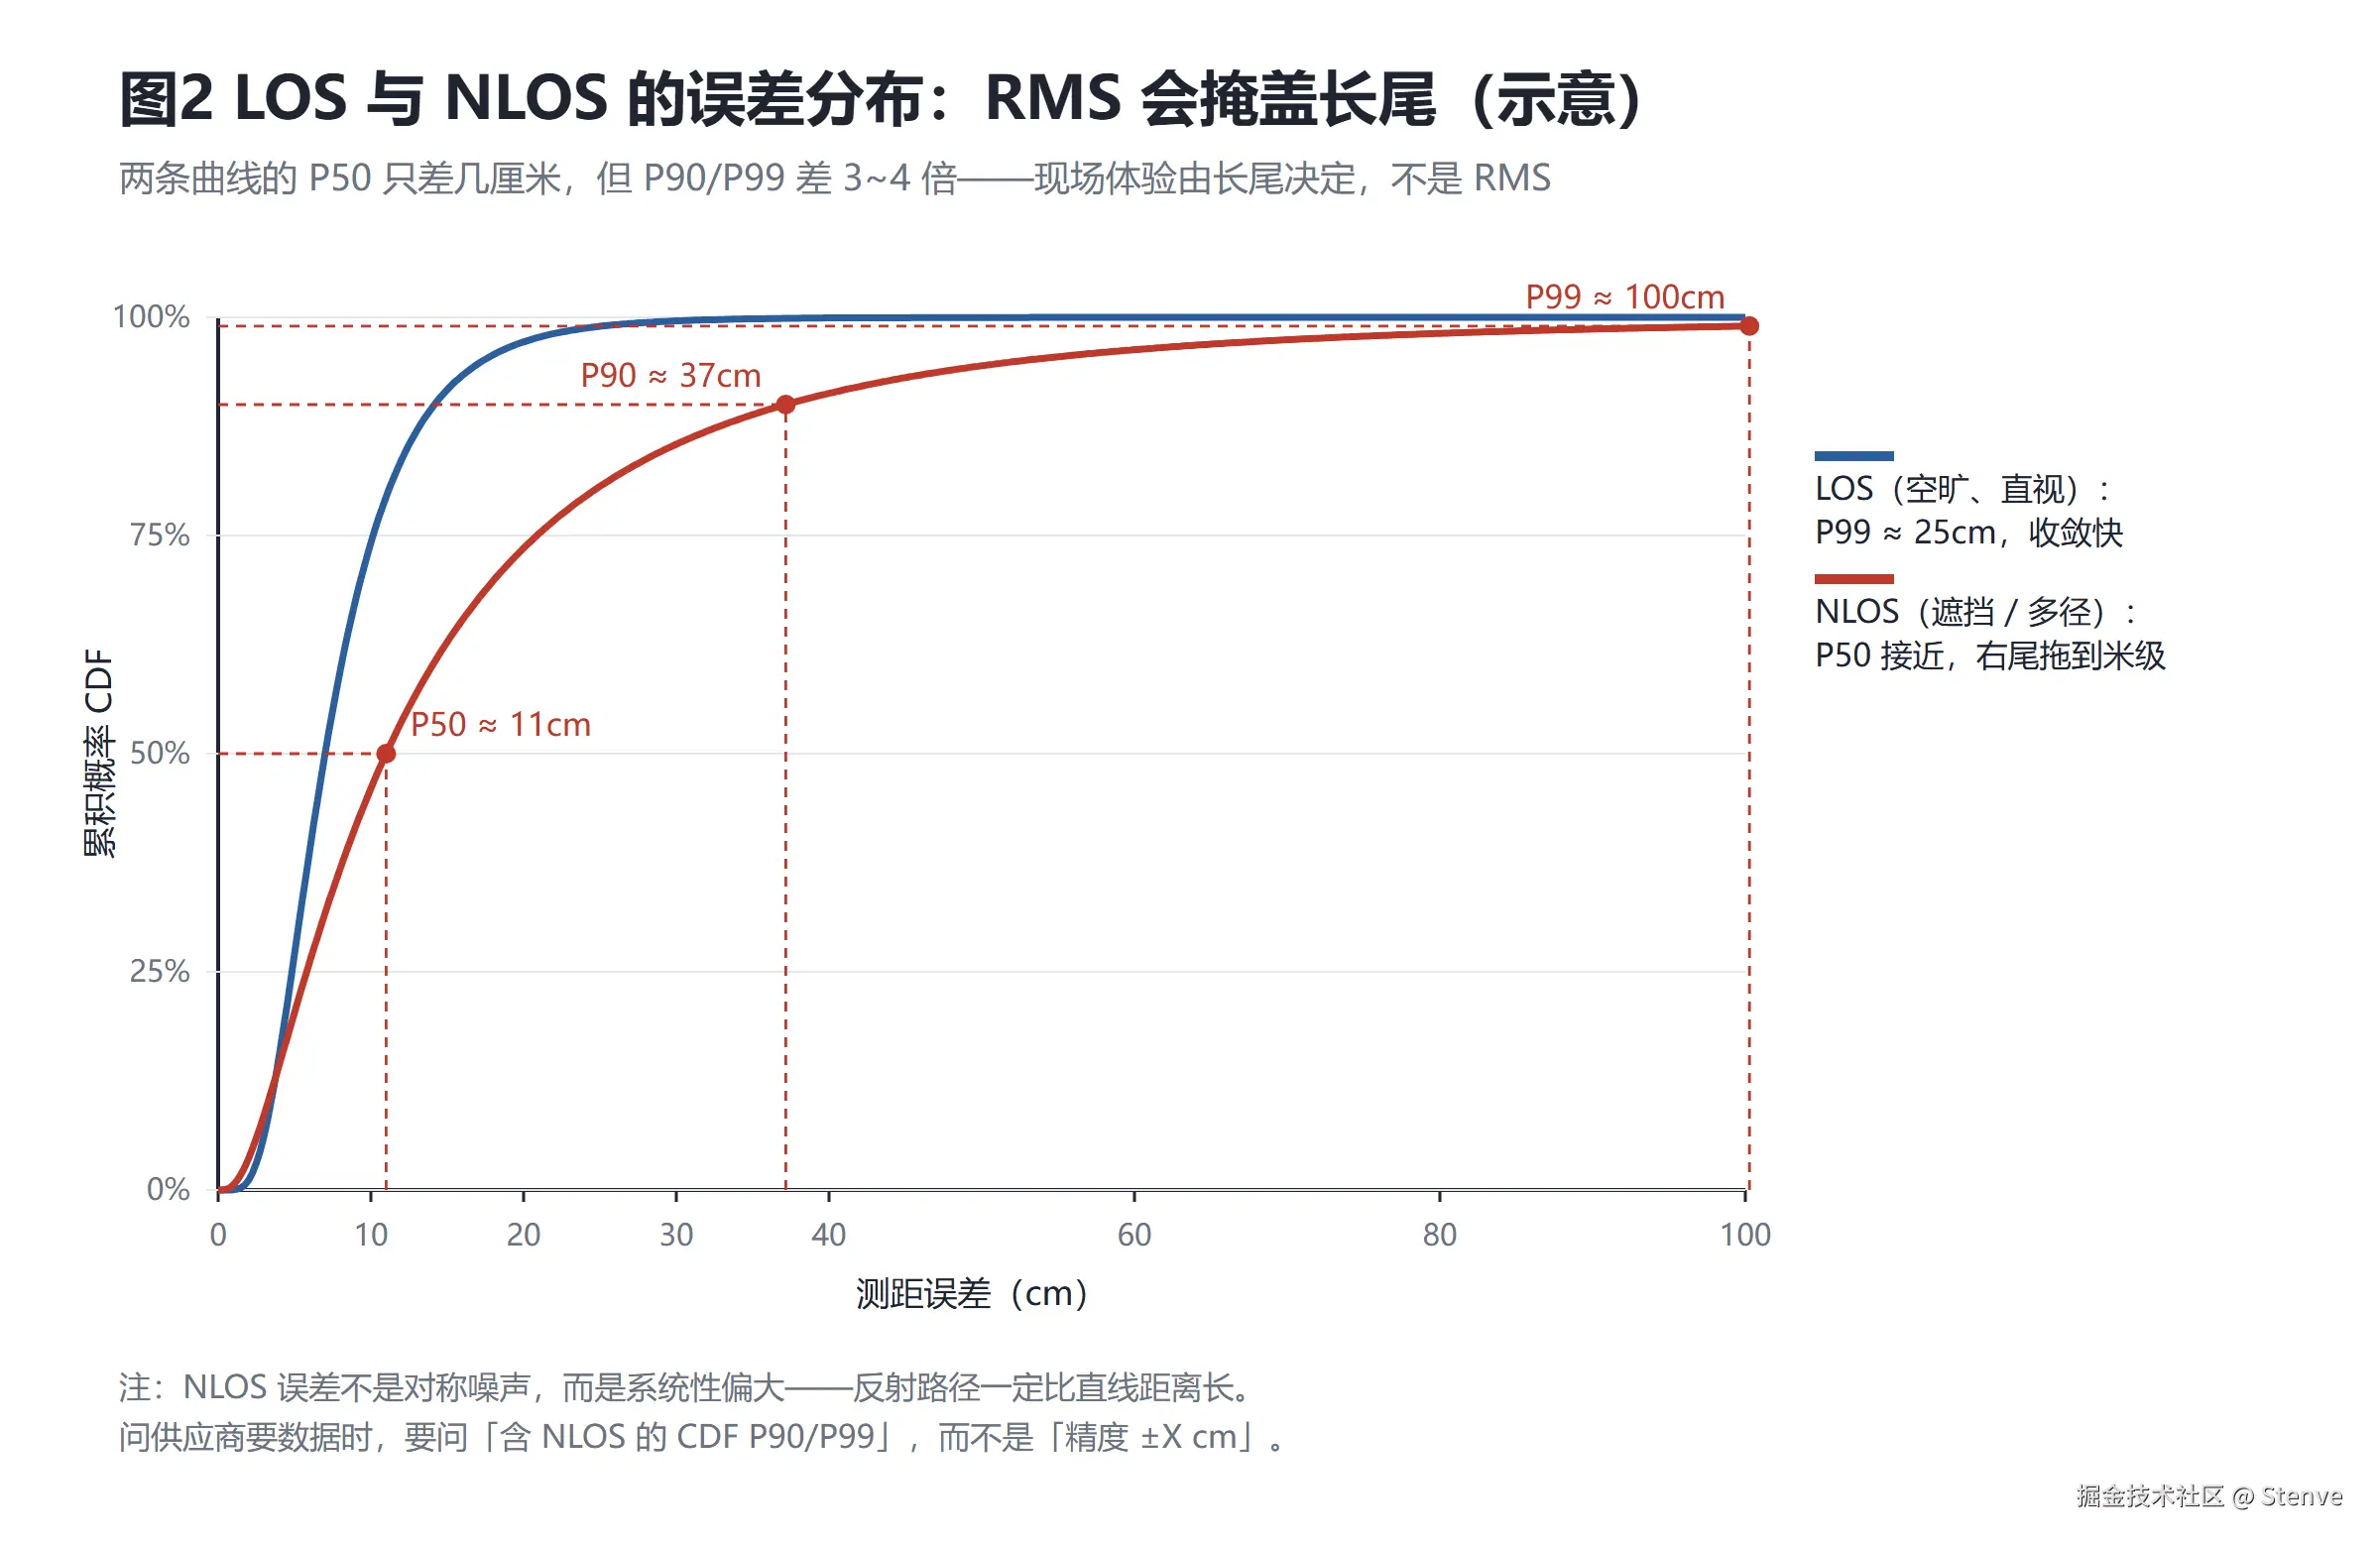
图2:LOS 和 NLOS 的 P50 只差几厘米,但 P90/P99 差 3~4 倍------中位数看着都「能用」,右尾才是分水岭。真正决定现场可用性的是右尾,不是中间那段。
这一道坎决定的是 :你的方案在真实场景下的最坏情况能不能接受。
三、第三道坎:并发------1 个 tag 准,100 个 tag 还准吗
实验室演示通常是一个 tag、几个 anchor。而落地场景常常是几十上百个 tag 同时跑。
这里的核心矛盾是:测距是要占空口时间的,而空口时间是共享的。
以双边双向测距(DS-TWR)为例:tag 要和每一个 anchor 完成一次多帧交换(典型 3~4 帧)。如果场景里有 A 个 anchor,一个 tag 完成一轮定位就要交换约 4A 帧,再加时隙开销。
按量级估一下(具体取决于帧结构、前导码长度、速率设置)。这里要把它拆成两笔开销,很多人只算了后面那笔:
- 每轮有一笔常数项。 调度器每轮要预留一段调度损耗------实现里这个默认值常见在 0.5~1 ms 量级 (例如以 32k 时钟计 20 个 tick ≈ 0.6 ms),另外每轮末尾还要留填充时间。再算上每帧发送前的射频准备时间(10~30 µs 量级 ,它和固定天线时延是同一个来源)。这笔钱与 tag 数量无关。
- 还有一笔线性项。 DS-TWR 下每个 tag 都要和 A 个 anchor 各完成一轮多帧交换,A=4 时单 tag 一轮约 十几 ms。
两笔加起来才是真相:小 tag 数时是常数项主导 (刷新率上不去,跟 tag 多少没关系,是配置本身的天花板);大 tag 数时才是线性项主导 (100 个 tag 共享空口,每个 tag 分到的更新率掉到 1Hz 以下)。
而如果换成 TDOA 架构,账就完全变了。
以上行 TDOA(UL-TDOA)为例:每个 tag 每个周期只发一帧,所有 anchor 各自打时间戳 → 100 个 tag 也只需要 100 帧。
更彻底的是下行 TDOA(DL-TDOA):tag 侧只收不发------它甚至连「目标地址」都不用配,因为它根本不发包。空口里只有基站按预定时序发出的一串帧,tag 只是被动记录每帧的到达时刻。口径上,「并发容量」这个问题在 DL-TDOA 里从「tag 会不会互相撞」变成了「基站的帧序列排不排得下」。
代价是什么?TDOA 要求 anchor 之间有高精度时钟同步(有线同步,或专门的无线同步机制),成本从 tag 侧转移到了基础设施侧。这也正是 DL-TDOA 被提出的原因------把解算放到 tag 侧,容量和隐私同时改善。
顺带说一个很容易误判的点:刷新率不是芯片能力,是配置权衡的结果。 同一套固件,把每轮的时隙数拉大(例如从十个提到二十几个)、把单轮时长压下来,并发数和刷新率都会明显变化------代价是单次测距的时间预算变紧、抗多径的余量被吃掉。所以「最多支持多少个 tag」这种问法本身就不严谨,该问的是「在什么时隙配置下、每个 tag 多久更新一次」。
另外还有一层容易被忘的约束:法规对 UWB 发射活动因子的限制 。部分地区对单设备的发射占空比有明确上限,这会硬性卡住刷新率的上限------做方案时必须核对目标市场的法规,而不是只看芯片能力。
还有第三笔几乎总被漏算的钱 :主机侧的调度开销。
这条和空口无关,却实实在在占预算。我曾实测过「下发 start ranging 到收到第一个测距结果」的端到端时延,发现它主要由主机侧决定:kernel 一行 log 的开销就能到 8ms 量级 (所以测时延的时候必须先把 log 关掉);把相关进程和线程提到最高优先级之后,平均值从 30+ms 降到了 20+ms(原始分布大约是均值 30ms、最大 44ms、最小 24ms)。
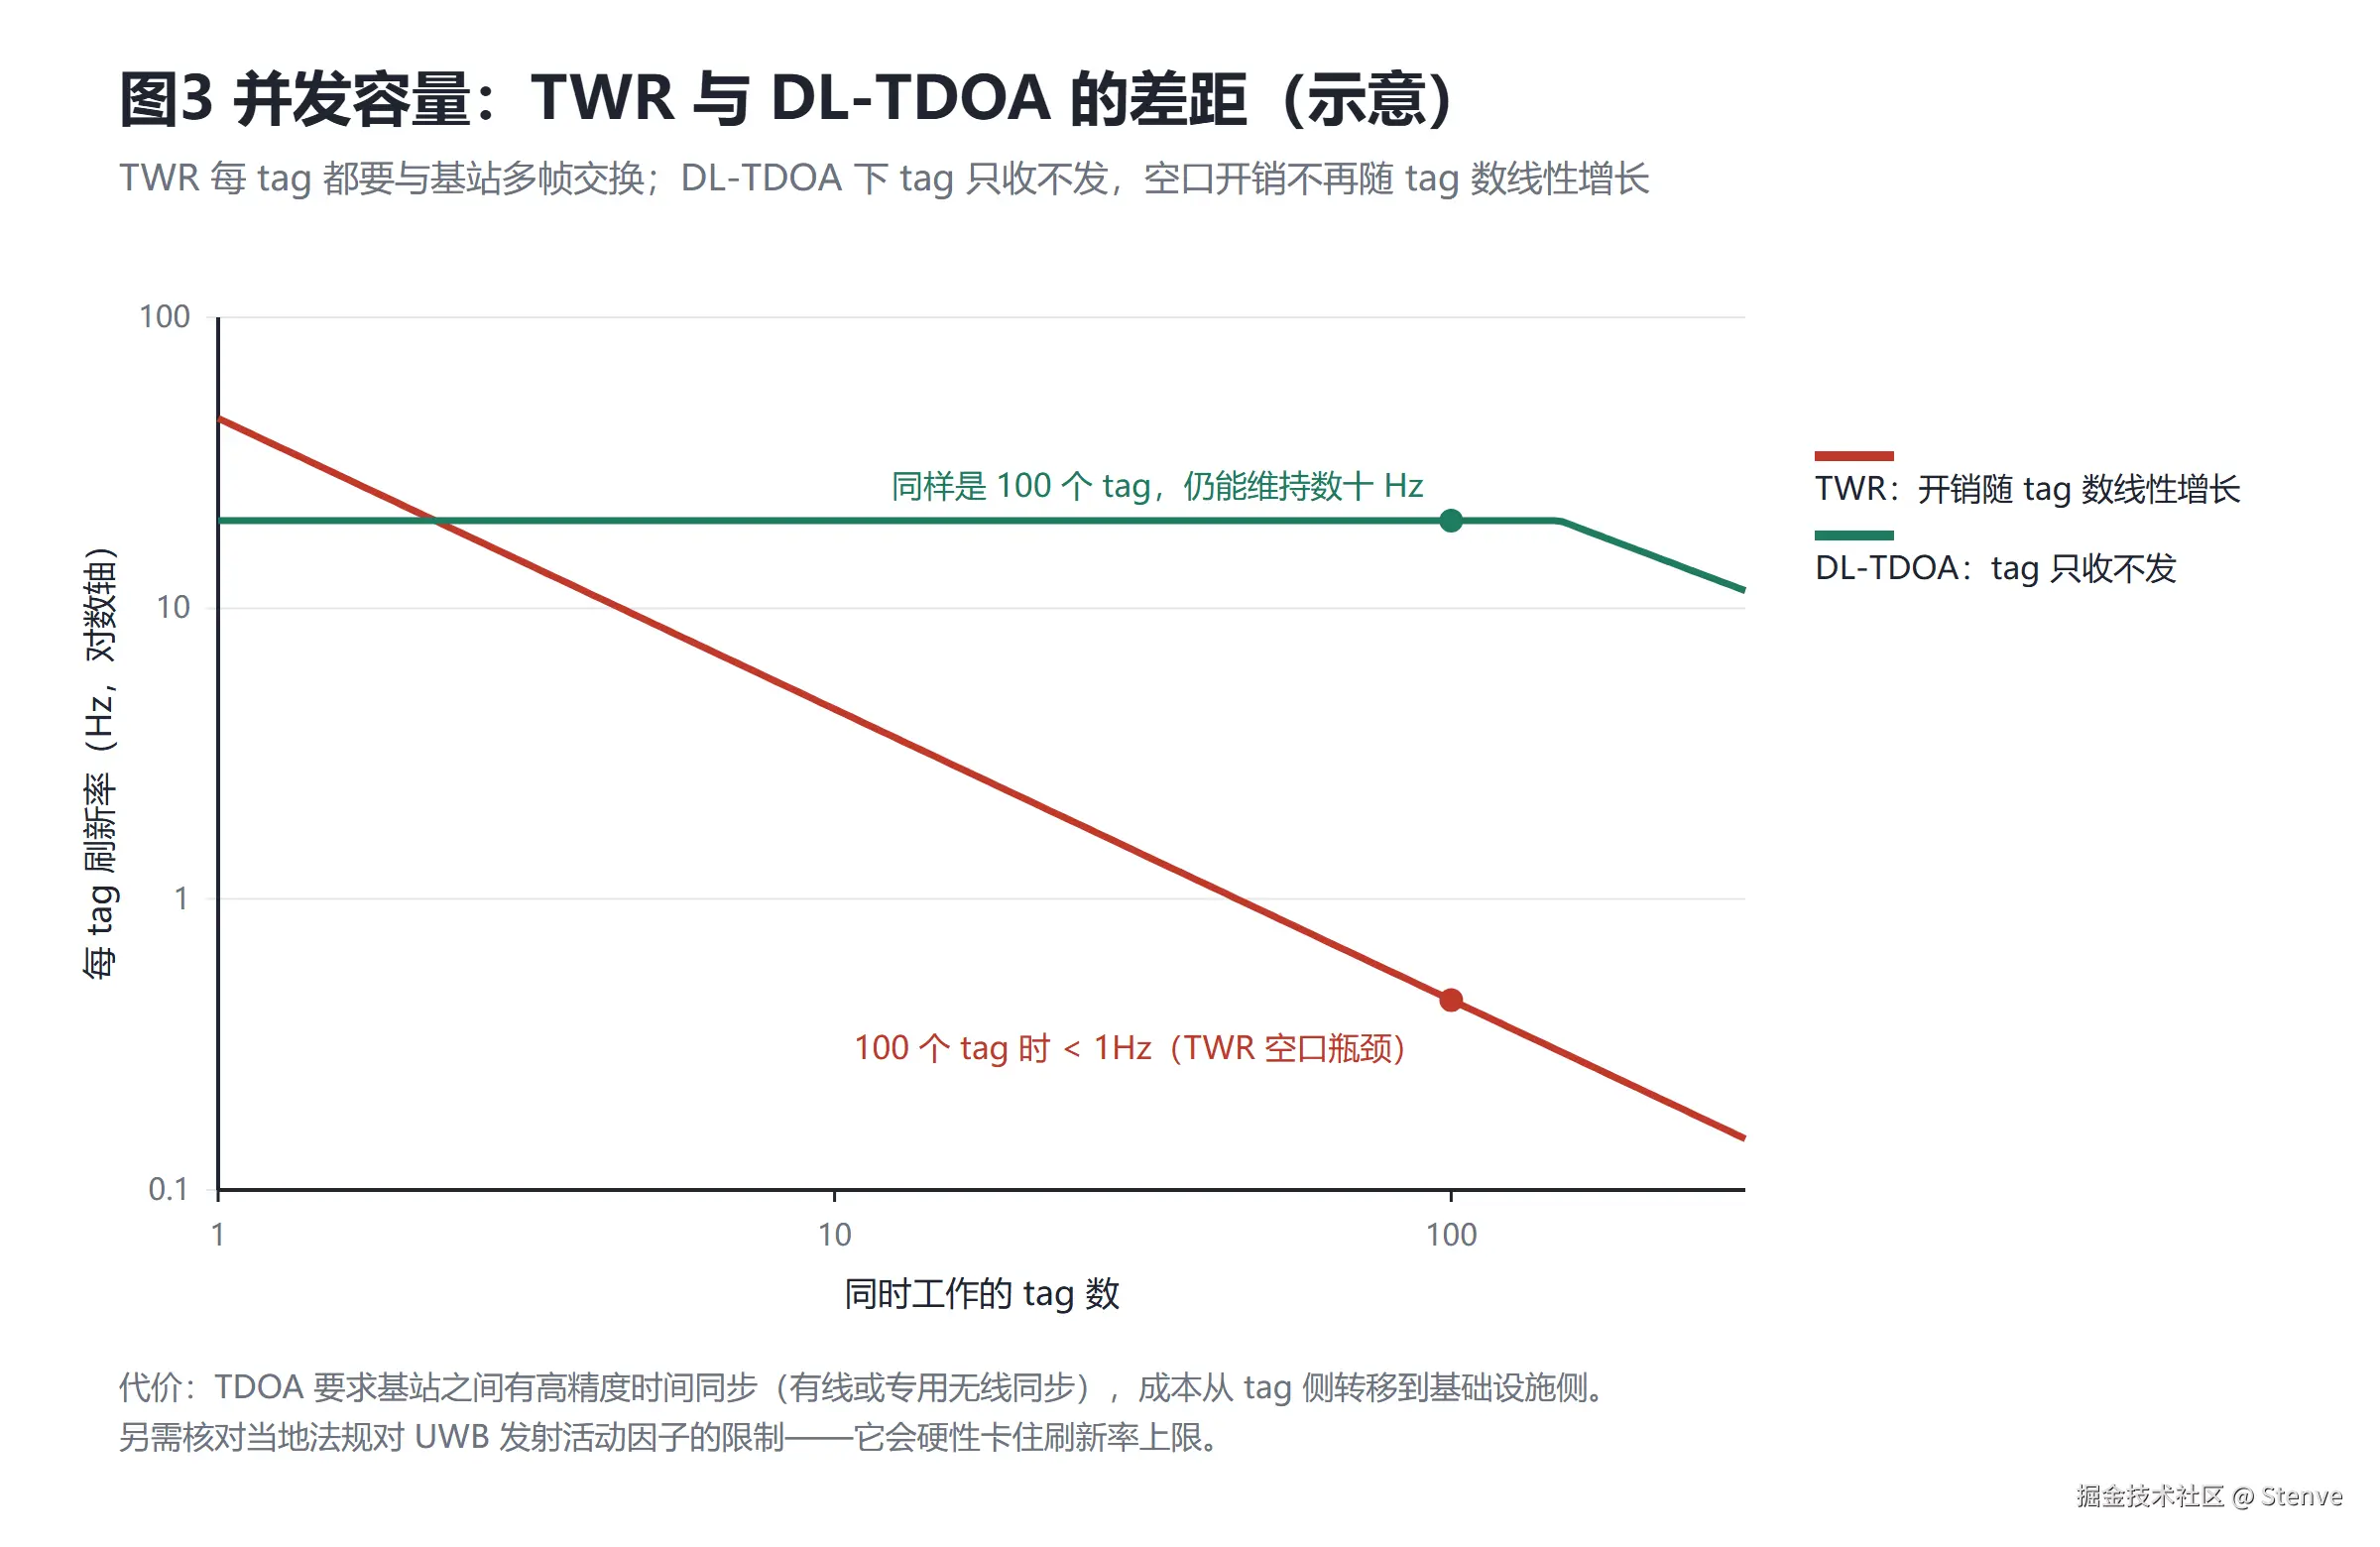
图3:TWR 的空口开销随 tag 数增长;DL-TDOA 下 tag 只收不发,开销不再随 tag 数增长。容量差一个数量级以上,代价是基础设施要同步。
这一道坎决定的是 :你的场景在满负载时还能不能工作------它往往在 POC 阶段完全不暴露,等上线才爆。
而这三笔账(调度常数项、随 tag 增长的线性项、主机侧开销)合起来,给出一句更实用的结论:在问「我的方案能跑多快」之前,先确认你算的是哪一笔。 只盯着空口,会把另外一半直接漏掉。
四、第四道坎:功耗与形态------省电会吃掉精度
Tag 通常是电池供电的,而电池寿命和测距精度是直接冲突的。
为了省电,tag 大部分时间在睡,只在需要时唤醒测距。但这带来三个问题:
一是低功耗切换的非对称误差。 低功耗测距会把主时钟切到 32k 时钟上省电,但 32k 和测距用的百兆级时钟之间来回切,既要等时钟稳定,32k 自身还会漂------所以要定期校准来压住累积漂移。切换引入的时间偏移是不对称的。第 1 篇讲过:DSTWR 擅长抵消「两边都出现」的对称项,对「只偏在一边」的项会留下残差。所以低功耗模式下的测距,精度天然比常供电时差。
二是「唤醒后首帧不可信」------在 TDOA 架构里,这条是架构级的、不是概率性的。 大家通常理解成「刚唤醒时钟没稳,前几帧偏差大」。但在 DL-TDOA 里更干脆:第一轮只是用来建立基准时刻的 ,此时 tag 到各基站的传播时间还不知道,第一轮的到达时刻在数学上就解不出坐标------它根本不是「差一点」,而是结构性无效。所以「丢掉开头几帧」不是优化,是必需动作;而这几帧的空口和射频开销,是必须写进功耗预算里的纯损耗。
三是两侧时间戳的时钟基准不同,差频偏必须由上层补。 这一条最隐蔽。按规范,基站侧发出的时间戳属于「公共基准」类型,固件里已经替你把发起方的频偏差补掉了;而 tag 收到包时打的接收时间戳,是 tag 自己时钟域 里的值,固件不会替你补对方的频偏。结果是:同一个解算公式,左右两边的时间戳来自两个不同的时钟基准,差的那一项只能由上层算法补。漏了会怎样?------不会抖,而是整体平移。频偏小的时候看不出来,一旦偏到某个量级,解出来的坐标会坚定地错在同一个方向。
还有形态问题:tag 的天线如果被金属外壳或电池遮挡,方向图会畸变,等效时延也会变。这又绕回第一道坎------标定必须在最终形态下做。
于是就有了那个经典的三难取舍:
刷新率 ↑ → 功耗 ↑ → 电池寿命 ↓ 刷新率 ↓ → 要靠滤波平滑 → 动态响应变差、延迟变高
这一道坎决定的是:你的 tag 能不能在目标电池寿命下,维持可用的刷新率。
五、成本与生态:为什么问题是「值不值」而不是「准不准」
把四道坎都算进去,UWB 的真实成本结构才清楚:
- 标定要产线工序 → 每台制造成本;
- NLOS要靠更密的 anchor 布点来缓解 → 基础设施成本;
- 并发决定架构选型(TWR 还是 TDOA),TDOA 又要时钟同步设施 → 成本从 tag 转移到基建;
- 功耗决定电池规格与维护周期 → 运维成本。
所以和蓝牙 AoA / RSSI 方案比较时,真正该问的不是「谁更准」,而是:
我的场景真正需要几厘米的精度?我愿意为每一厘米多付多少个 anchor 的钱?
而近几年 UWB 重新被关注,真正的推力也不是技术突破了,而是生态拐点:手机和车规侧的标准化(FiRa / CCC 这类联盟规范)推进之后,手机本身可以充当基础设施的一端------车钥匙、门禁这类场景里,最大的那笔 anchor 部署成本突然消失了。技术没变,成本结构变了。
六、把这四道坎装到一个真实架构上:DL-TDOA 的五条实测结论
前面四道坎是通用的。但「通用」容易变成正确的废话,所以我把它们放到了一个具体架构上验证------下行 TDOA(DL-TDOA),也就是最近被手机端规范推进得比较快的那条路线。下面是五条我认为最值得记录的结论,每一条背后都是我实打实踩过的。
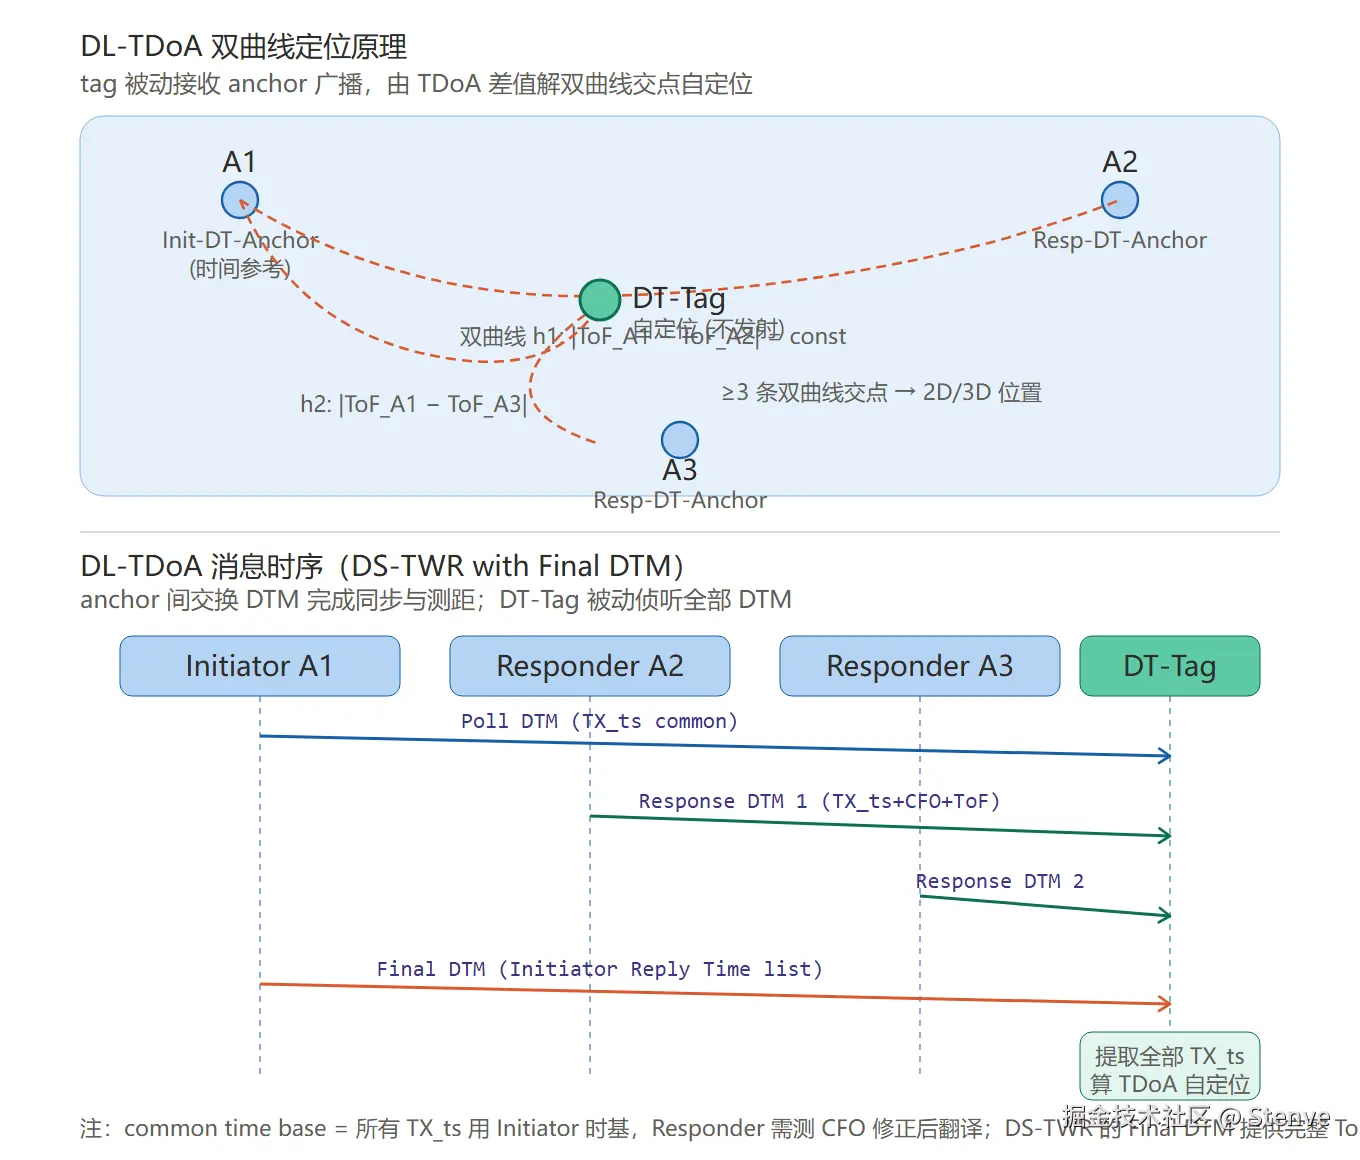
图4:上半部分------3 个 DT-Anchor 广播、DT-Tag 被动接收,由 TDoA 差值解双曲线交点自定位;下半部分------Initiator/Responder 间交换 Poll/Response/Final DTM 完成同步与测距,DT-Tag 只侦听、不发射。这张是矢量示意图,标签均为通用泛称(A1/A2/A3/DT-Tag),无厂商 / 型号信息。
结论 1:tag 边界变了------它不需要「地址」,因为它不发言。
这是 DL-TDOA 和 TWR 最本质的区别,也是最容易被忽略的一点。TWR 里 tag 是发起方,你得给它配设备地址、配目标地址,它要和每个基站往返。DL-TDOA 里 tag 只收不发,测试时你会发现它的「目标地址」字段配不配都无所谓------因为它根本不发包。
这条对工程的含义比看上去大:空口的占用不再由 tag 数量决定,而由基站的发送时序决定。前面第三道坎里「100 个 tag 把空口挤爆」的模型,在这个架构下直接不成立了。
结论 2:并发容量从「抢空口」变成「排时序」,而时序是可以配的。
同一套固件,我调过两个参数就把刷新率和并发数拉开了明显差距:把每轮的时隙数拉大(量级上是「从十个提到二十几个」),把单轮时长压下来。方向很清楚,但代价也是真的------单次测距的时间预算变紧,抗多径的余量被吃掉。
所以「这个方案能带多少个 tag」是个没法回答的问题。能回答的是:「在这套时隙配置下,每个 tag 多久更新一次,最坏情况下不掉到多少。」 采购时请按这个问法问。
结论 3:第一轮数据不能用,而且这是数学层面的、不是精度层面的。
DL-TDOA 的解算依赖双曲线关系:
dA − dB = c·ΔtAB − (TA − TB)
其中 ΔtAB 是 tag 测到的「两基站信号到达时间差」,TA − TB 是两基站的发射时刻差------它必须是一个已知常数,所以基站之间必须先同步。
关键在于第一轮:这一轮的作用是建立基准时刻 ,此时 tag 到各基站的传播时间还是未知的,Δ 出来的距离差无法闭合。所以第一轮的结果在数学上就解不出坐标,跟时钟稳不稳没关系。
这一条直接改写了我对「功耗」那道坎的理解:丢掉开头几帧不是「优化」,而是必需动作。而这几帧的射频和空口开销,必须当作纯损耗写进功耗预算。
结论 4:要几个基站,是被几何定死的,不是「越多越好」。
先厘清一个容易算错的点:N 个基站给出的不是 N 个 TDOA 方程,而是 N−1 个------因为距离差必须相对某个参考站来算,那个参考站被「用掉」了。
| 模式 | 最少基站 | 为什么不够用 | 推荐 |
|---|---|---|---|
| 2D | 3 | 只得到 2 个方程 去解 2 个未知数,冗余度为 0;存在镜像解,与真解的残差同为 0,数学上无法区分 | 4 个(第 3 个方程消歧 + 抗单点失效) |
| 3D | 4 | 只得到 3 个方程去解 3 个未知数,冗余度同样为 0,镜像解无法区分 | 5 个(第 4 个方程消歧 + 抗单点失效) |
「第 5 个基站买的不是精度,是唯一性。」 这句话建议记住------它说明基站数量里有相当一部分是在买「解的唯一性」,而不是「更高的精度」。打算用 3 个基站跑 2D 的方案,先问清楚镜像解怎么消。
顺带一句:TDOA 的方程是非线性的,现场普遍是「线性化 + 迭代」的最小二乘解法(还有 Chan 算法、Taylor 展开、滤波器等路线),这意味着初值和几何构型会影响收敛。所以基站别布成共线或近似共面的形状------那不只是精度问题,是解不出来。
结论 5:模型假设(2D 还是 3D)比基站精度更早地决定你的误差下限。
就是第二节那张高差表。它给我的教训是:在掏钱买更贵的基站之前,先确认你的解算模型和现场几何是对齐的。 一个把 tag 高度钉死的 2D 解算,配上挂在天花板上的基站,会在系统里注入十几到几十厘米、且任何滤波都去不掉的系统性偏差------这笔钱花在改模型或改安装高度上,回报率高得多。
七、收敛:如果你是要选型的人,问这六句
把上面四道坎翻译成采购 checklist。去问供应商时,别问「你们的精度是多少」,要问这几句------每一句都对应一道坎:
| # | 该问的问题 | 对应哪道坎 |
|---|---|---|
| 1 | 精度是怎么测出来的?是 LOS 条件下的 RMS,还是含 NLOS 的 CDF P90/P99?测试环境是空旷场地还是真实场景? | 第二道坎(NLOS) |
| 2 | 逐板标定 到底要过哪几项------天线时延 / 频偏 / 发射功率 这三项几乎必备?RSSI 是标参考板、还是每台 DUT 都要校 ?PDOA offset 你的产品带测角吗、不带是不是就不校 ?基准溯源到什么 ------是激光还是卷尺 ?是整机 (带外壳、带电池)标定还是裸板标定?单机工时多少秒?时钟用的是内部普通晶振,还是外部高稳时钟 / 温补晶振?(别指望靠芯片内置温度传感器事后补偿) | 第一道坎(标定) |
| 3 | 我的场景有 N 个 tag 时,每个 tag 的实际刷新率 是多少?(别问"最多支持多少个",问"满负载时每个多久更新一次")另外:从下发开始测距到拿到第一个结果 要多久?这个数字里包不包含主机侧的开销? | 第三道坎(并发) |
| 4 | 在目标刷新率下,电池能撑多久?唤醒后的首帧能不能直接用? | 第四道坎(功耗) |
| 5 | 目标市场的 UWB 法规限制(发射活动因子等)核对过吗?天线附近有没有金属/电池,整机标定数据能给我看吗? | 合规 + 第一道坎 |
| 6 | 我的现场该用 2D 还是 3D 解算?最少几个基站?镜像解怎么消歧?基站安装高度有什么要求? | 模型假设(第二节 + 第六节) |
前六个问题里,任何一个答不上来,就说明那道坎大概率还没被解决。第 6 条尤其值得问------它经常被跳过,但它决定的是你误差的下限。
收尾
所以「UWB 在实验室里准得离谱、到了现场不行」,从来不是一句吐槽,而是一个可以被拆开的技术问题:
- 标定没覆盖到逐板和整机 → 每台都偏;
- 精度只报了 RMS 没报分布,模型假设又和现场几何对不上 → 长尾和系统性偏差一起在现场爆;
- 容量没按满负载算 → 上线就堵;
- 功耗预算没算上唤醒开销 → 要么耗电要么不准。
实验室的 ±5cm 是真的,量产的难也是真的。差别只在于,有没有把这四道坎问完。
不谈参数,只看跑出来的数。